移动平台(车 / 船 / 移动甲板)精准降落
无人机落在一块会动的平台上:行驶中的车顶、航行中的甲板、会起伏的小艇。
和落在静止屋顶(见 屋顶降落)相比,这里多出两个绕不过去的麻烦,
而且它们是静默的 —— 日志全绿、状态机一路走到 LANDED,飞机其实落在平台
后面半米。
源码位于
src/air/uav_moving_platform_landing,
参数、话题与故障排查的完整说明见该目录下的
README.md。
1. 它解决什么问题
问题一:量测是旧的。 平台位置从"被相机看到"到"变成飞控的一条速度指令",
中间要过视觉推理、ROS 通信、控制周期,实测 0.1~0.45 s。把这段旧数据当成"现在的
位置"去追,落点就必然带着 v × 时延 的偏差:v = 1.0 m/s、时延 0.3 s 就是 0.3 m,
比一块小车顶还宽。
问题二:平台会从脚下溜走。 从 2.5 m 高度以 0.4 m/s 下降要 6 s;这 6 s 里 0.6 m/s 的平台已经走出去 3.6 m。所以"先飞到平台正上方、再直着往下掉"这种朴素做法 要么落空,要么只能靠"边下降边追"——那就又回到问题一。
本模块只吃一路平台中心位置观测(不管它来自视觉、另一台载具还是仿真器转发), 自己把速度估出来,然后:
- 估计:滑窗加权最小二乘 + 跳点闸门 + MAD 粗筛,从带噪声、带延迟的位置序列里 估出平台速度(不用平台自己报速度,视觉方案也拿不到);
- 预测:反解"还要多久接地"
T(含下降剖面的加速段、平台自身的升沉), 于是候选落点是deck(t + T)而不是deck(t); - 制导:按平台速度与曲率自动选择"贴着平台飞"或"飞到相遇点等它滑过来", 全程用落点速度做前馈;
- 保护:预计落偏超限就拉起复飞,穿到甲板下面、观测断流、超时都收敛到悬停。
2. 为什么"相遇点"在世界上是静止的
这一点是本模块能用、也是它能落上"比无人机还快的平台"的关键。
设平台速度 v、下降速度 v_d、当前相对高度 z,则剩余接地时间
T = z / v_d,而 z 正以 v_d 减小,所以 dT/dt = -1。候选落点
p(t) = deck(t + T(t)) 的速度是
dp/dt = v · (1 + dT/dt) ≈ 0
也就是说:下降段的落点在世界上几乎不动。无人机的动作变成"飞到那个点上方悬停, 平台自己滑过来",横向控制几乎不需要持续跟随。当平台速度超过无人机横向速度上限时, "跟着飞"在物理上不可能,但"在前面等着"完全可以 —— 实测这一差别是 100% 与 0% 的成功率。
平台在转弯时这条外推就不成立了(4 m 半径、1 m/s 的圆周在 6 s 内转过 90°), 所以模块用一条长窗估计横向加速度,一旦确实在转弯或有升沉,自动退回"贴着平台飞" 的速度匹配式跟踪。
3. 架构位置
Windows 宿主                                    Ubuntu 客户机
┌──────────────────┐                        ┌──────────────────────────────────┐
│ AirSim / CarlaAir│◀── TCP 41451 ─────────▶│ carlair_ros_bridge               │
│  无人机 / 载具   │                        │  /uav/odom      /uav/cmd_vel     │
└──────────────────┘                        └───────────┬──────────────────────┘
                                                        │
                                    ┌───────────────────▼───────────────────┐
                                    │ 感知 / 转发节点(任选其一)            │
                                    │  视觉、另一台载具位姿、AirSim 位姿转发 │
                                    │  -> /uav/platform_pose                │
                                    └───────────────────┬───────────────────┘
                                                        │
                                    ┌───────────────────▼───────────────────┐
                                    │ uav_moving_platform_landing(本模块) │
                                    │  估计速度 → 预测落点 → 制导 → 接地     │
                                    └───────────────────────────────────────┘
本模块不直接连仿真器:NED↔ENU 换算、速度限幅、指令超时保护都在桥接层,
所以它和键盘控制、屋顶降落等模块共用同一条 /uav/cmd_vel 通道。
4. 运行
# 客机 1:桥接层(host 填宿主 IP)
rosparam set /control/cmd_duration 0.5      # 关键,见下面「踩过的坑」
roslaunch carlair_ros_bridge main.launch host:=192.168.49.1

# 客机 2:本模块(平台位置 /uav/platform_pose 由别的节点提供)
roslaunch uav_moving_platform_landing main.launch

# 客机 3:看状态
rostopic echo /uav/moving_landing/state     # 2 Hz JSON:状态/剩余接地时间/平台速度估计
常用覆盖参数:lead_mode:=now|touchdown|auto、descend_speed:=0.3、
track_altitude:=1.5、max_xy_speed:=1.2、z_up:=false。
状态机:
WAIT_DECK ──拿到足够的平台观测──▶ ALIGN ──连续 align_settle_s 满足对准──▶ DESCEND
DESCEND  ──相对高度 ≤ 0.12 m──▶ TOUCHDOWN ──▶ LANDED
DESCEND  ──预计落偏超限持续 0.4 s──▶ ALIGN(复飞,计数 +1)
任意状态 ──超时 / 复飞次数用完 / 穿到甲板下面──▶ ABORT(原地悬停)
5. 实测结果
5.1 四种制导策略的定量对照
用同一套运动学模型(一阶速度滞后 0.35 s、10 Hz 带延迟带噪声观测、控制 10 Hz) 跑闭环,落点误差用仿真真值算(不是控制器自己的估计),5 个噪声种子取均值:
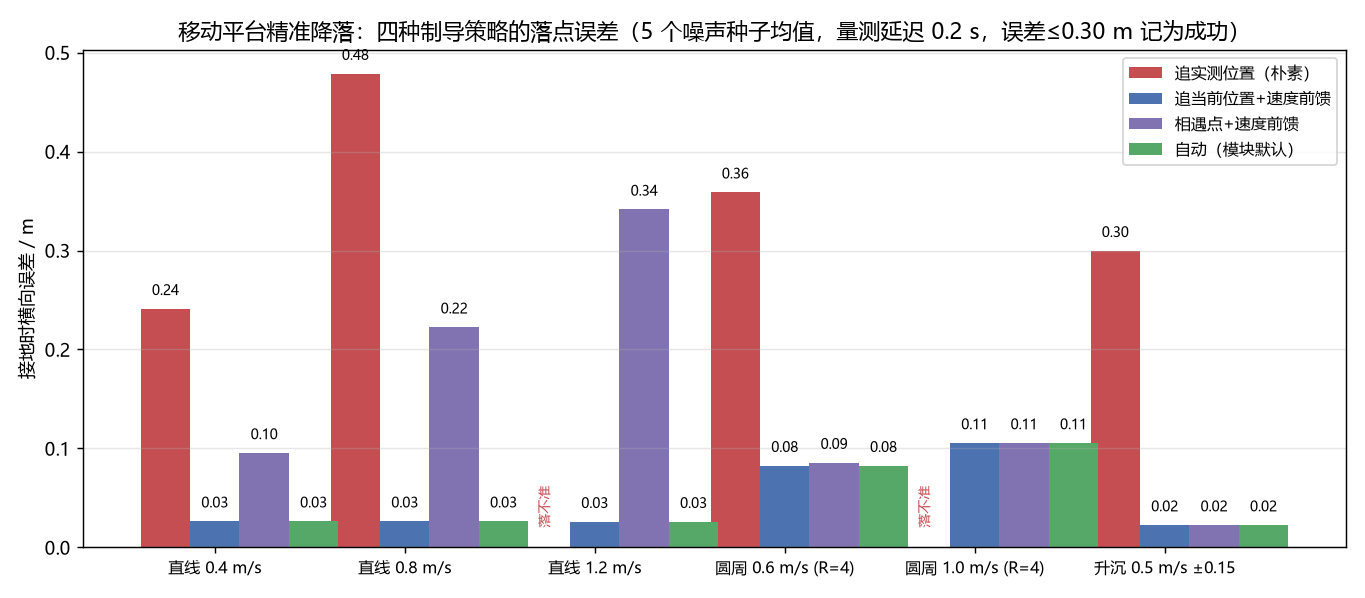
| 场景 | 追实测位置(朴素) | 追当前位置+前馈 | 相遇点+前馈 | 自动(默认) |
|---|---|---|---|---|
| 直线 0.4 m/s | 0.24 m / 100% | 0.03 m / 100% | 0.10 m / 100% | 0.03 m / 100% |
| 直线 0.8 m/s | 0.48 m / 0% | 0.03 m / 100% | 0.22 m / 100% | 0.03 m / 100% |
| 直线 1.2 m/s | 落不准 / 0% | 0.03 m / 100% | 0.34 m / 20% | 0.03 m / 100% |
| 圆周 0.6 m/s (R=4) | 0.36 m / 0% | 0.08 m / 100% | 0.09 m / 100% | 0.08 m / 100% |
| 圆周 1.0 m/s (R=4) | 落不准 / 0% | 0.11 m / 100% | 0.11 m / 100% | 0.11 m / 100% |
| 升沉 0.5 m/s ±0.15 m | 0.30 m / 40% | 0.02 m / 100% | 0.02 m / 100% | 0.02 m / 100% |
(误差 = 接地瞬间无人机与平台真实中心的水平距离;成功率 = 误差 ≤ 0.30 m 的比例。)
朴素做法的失败方式很典型:它追的是 0.2 s 前的实测位置,稳态残差约
v × 时延 + v / kp,0.8 m/s 时就有 0.48 m,而且连"对准容差"都进不去,
最后按对准超时放弃。
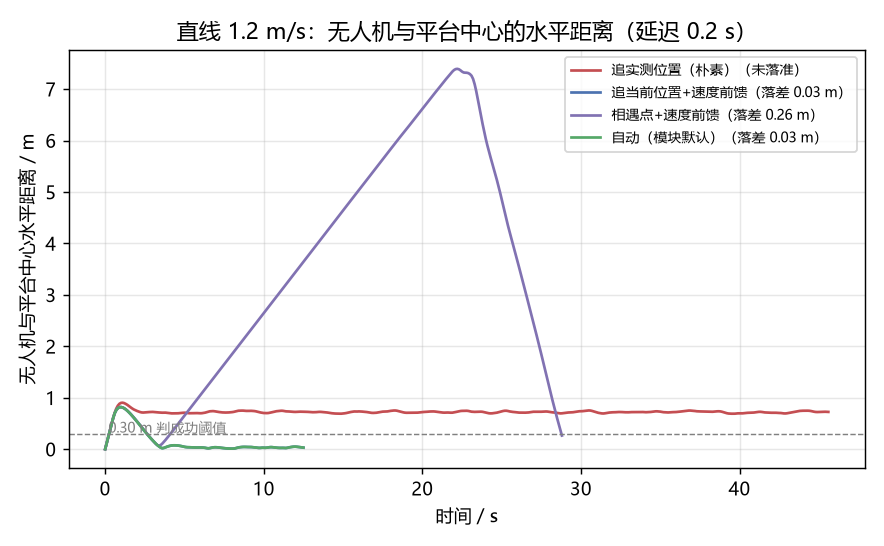
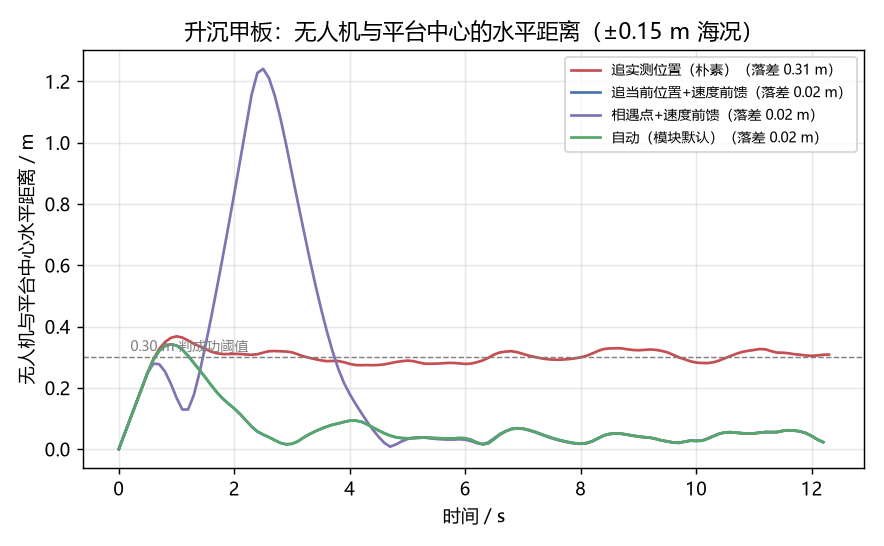
同样是 1.2 m/s 平台,横向距离随时间的曲线更直观 —— 相遇点策略会先飞到前方 7 m 处悬停等平台过来,其余两种则贴着平台飞:
5.2 时延的影响
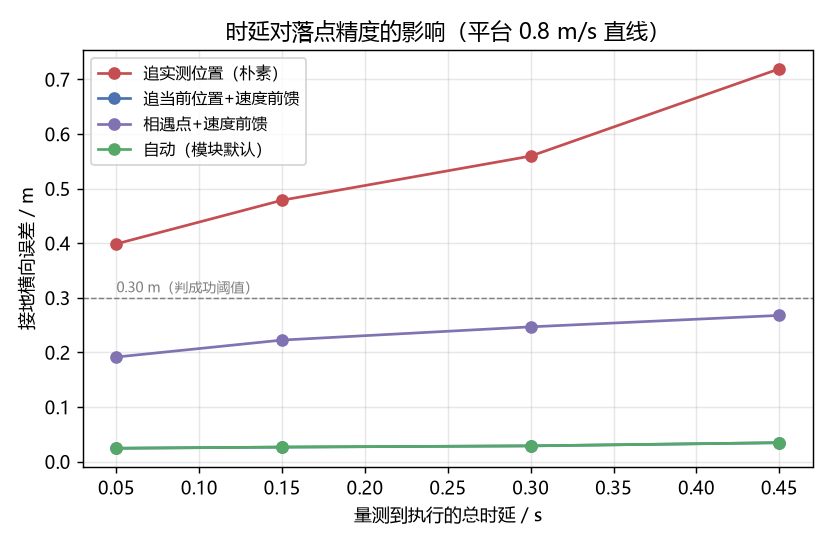
时延从 0.05 s 拉到 0.45 s:朴素做法 0.40 m → 0.72 m(近似线性,就是 v × 时延),
补偿延迟的做法 0.024 m → 0.035 m(几乎不变)。这也说明"补偿"这一步比"调增益"重要得多。
5.3 平台比无人机还快
把无人机横向速度上限压到 0.6 m/s、起点放在平台前方 10 m,让平台分别以 0.4 / 0.8 / 1.0 / 1.2 m/s 开过来:
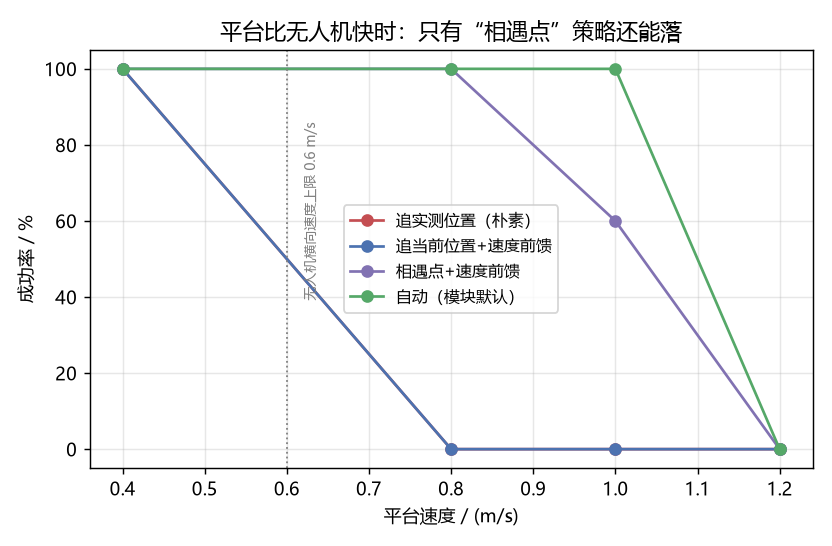
| 平台速度 | 追当前位置+前馈 | 相遇点+前馈 | 自动 |
|---|---|---|---|
| 0.4 m/s | 0.02 m / 100% | 0.14 m / 100% | 0.02 m / 100% |
| 0.8 m/s | 2.66 m / 0% | 0.21 m / 100% | 0.21 m / 100% |
| 1.0 m/s | 5.66 m / 0% | 0.29 m / 60% | 0.11 m / 100% |
| 1.2 m/s | 8.90 m / 0% | 3.14 m / 0% | 4.30 m / 0% |
最后一行是物理上做不到:从 8 m 高度以 0.4 m/s 下降要 20 s,这 20 s 里相遇点在 24 m 外,无人机需要 0.7 m/s 的水平速度,超过 0.6 m/s 的上限 —— 谁都落不准是应该的。 这条数据反过来验证了模型没有"作弊":超过能力边界就老老实实失败。
5.4 ROS 闭环(假桥接层)
tests/test_uav_moving_platform_landing_ros_sim.py 自建 /uav/odom 与
/uav/platform_pose(0.6 m/s 直线平台、0.15 s 延迟、0.03 m 噪声),把
/uav/cmd_vel 积分进一阶滞后模型,跑真节点:
WAIT_DECK(0.0s) → ALIGN(1.3s) → DESCEND(5.1s) → TOUCHDOWN(11.7s,误差 0.04 m) → LANDED
桥接层用真值量到的落点误差:0.034 / 0.069 / 0.145 m(三轮)   结论:通过(≤ 0.30 m)
宿主机 RoboStack ROS1(Windows)与 Ubuntu 20.04 + Noetic 都能直接跑。
6. 踩过的坑(都是这次实测逼出来的)
| 现象 | 根因 | 处理 |
|---|---|---|
| 落点预测点随机横跳 1~2 m,状态机永远对不准 | T = z/(v_d + v_deck_z) 对平台垂向速度的放大倍数是 T/v_d ≈ 15,平台上真的是 0 时,估计器 0.05 m/s 的噪声就让 T 在 5~8 s 之间跳 |
垂向速度先一阶平滑 + 死区(<0.08 m/s 当平地),再进 T 的求解 |
| 二次项一拟合就把相遇点甩飞 | 噪声也能拟合出"伪曲率",往外推 6 s 误差被放大成几十米 | 位置外推只用一次项;加速度只用于"是否在转弯"的判定,且要 3 倍标准误显著 |
| 转弯平台上检测不到曲率 | 4 m 半径、0.6 m/s 的圆周在 2.5 s 窗内拱高约 7.0 cm,和 4 cm 噪声同量级 | 判曲率专用一条 4 s 长窗估计器(拱高 17.9 cm,检测率 113/115,直线 0 误报) |
| 下降段飞机根本不往下走,卡在 2.3 m 直到超时 | 垂直指令按 descend_profile(0) 取的是当前的垂直速度(0) |
按控制周期一步步推进剖面:vz = max(vz - a·dt, -v_d) |
| 一个 40 m 的 RPC 跳点把速度估计从 0.5 拉到 15.6 m/s | 跳点进了拟合矩阵,杠杆效应把整条直线拉歪,MAD 粗筛也救不回来 | 跳点在进拟合之前用"外推 + 1 m 闸门"挡掉 |
| 对准段目标点从 12 m 外突然跳到 6 m,越调越乱 | 对准段用当前高度算 T(8 m→20 s,被上限截断),等降到 2.5 m 时 T 又变 6 s |
对准段一律用目标巡航高度算 T,与下降段无缝衔接 |
节点状态一直 WAIT_DECK |
rospy.Rate() 要的是 Hz,代码里传成了周期(0.1 Hz)→ 10 s 才控制一次,永远攒不够样本 |
改成 rospy.Rate(tick_rate_hz);节点里加了"已收 N 帧 / 最新一帧年龄"的节流诊断 |
| 飞了 4 s 高度只掉 0.11 m | 桥接层 /control/cmd_duration 默认 0.1 s,10 Hz 下发时上一条还没生效就被顶掉 |
launch 里显式设 cmd_duration:=0.5,日志也会提醒 |
7. 测试
# 1) 离线回归:无 ROS、无仿真器、无 GPU
python3 tests/test_uav_moving_platform_landing_local.py
#    → 58 项断言全通过(速度估计 / 曲率 / 下降剖面 / 状态机 / 策略对照 /
#       包结构 + 入库状态 + CMakeLists 与 package.xml 一致性)
#    其中「package.xml 解析」2 项需要 catkin_pkg,没有该库时自动跳过(56 通过 + 2 跳过)

# 2) ROS 闭环:假桥接层
roscore &
python3 tests/test_uav_moving_platform_landing_ros_sim.py
#    → 落点误差 0.034~0.145 m(多轮真值,均 ≤ 0.30 m),exit 0

# 3) 定量对照实验 + 出图
python3 src/air/uav_moving_platform_landing/tools/evaluate.py
另外两项与包结构有关的检查(本机实测):
rospack find uav_moving_platform_landing      # → 包可被发现
roslaunch --files uav_moving_platform_landing main.launch   # → launch XML 解析通过
roslaunch uav_moving_platform_landing main.launch           # → 60 个参数从 YAML 载入、
                                                            #   节点 main.py 正常启动
catkin_make没有在本机跑成:宿主机 RoboStack 的 cmake 是 4.x 且没有 MSVC/nmake (cmake_minimum_required(VERSION 3.0.2)会被 4.x 直接拒绝,也没有 C 编译器)。 对照组:用同样命令构建仓库里已合并的rooftop_landing也在同一步失败,说明是 本机环境限制而不是本包的 CMakeLists 问题;Ubuntu 20.04 + Noetic(cmake 3.16)按常规 流程构建。包内没有 C++ 代码与自定义 msg/srv,CMakeLists.txt只做catkin_install_python与 launch/config 安装,离线测试会校验其中列出的脚本都真实存在。
8. 已知限制
- 不做避障:对准段与下降段都假设当前高度到平台之间没有障碍物;
- 平台倾角未建模:假定甲板水平,落在斜坡/倾斜甲板上需要另外估计台面法向;
- 极快平台无解:平台速度超过无人机横向速度上限、且几何上赶不到相遇点时, 任何策略都落不准(§5.3 最后一行就是这个边界);
- 接地判据只用相对高度:真机建议把飞控的落地标志、电流或触地开关一起纳入判决。
9. 大模型使用声明
本模块的代码、测试与文档在编写过程中使用了大模型辅助(算法讨论、代码与文档起草、 绘图脚本整理)。文中所有数值都来自仓库内可复现的运行结果(离线回归、ROS 闭环、 定量对照实验),未完成或做不到的部分已如实标注。作者对提交内容的正确性与完整性负全部责任。