2D 小车目标追踪仿真(Pygame)
纯 Pygame 实现的 2D 平面小车追踪仿真,不依赖 ROS / Gazebo / CARLA。 小车自动追一个随机游走的红色目标,支持手动模式切换,场景内有静态障碍物。
环境
- Windows 11 家庭版(Build 26200)
- Python 3.12.0
- pygame 2.5.2(SDL 2.28.3)
- 复现环境:Python 3.13.14 + pygame 2.6.1(SDL 2.28.4),代码只用基础 API,2.5.2 起兼容
pip install -r src/ground/car_2d_target_tracker/requirements.txt
# 或固定旧版本:pip install pygame==2.5.2
运行
代码位于 src/ground/car_2d_target_tracker/main.py,在仓库根目录下执行。
命令里的 python 在 Linux/macOS 上通常写成 python3,Windows 也可以用 py -3;
Windows 终端中文乱码时先执行 chcp 65001:
python src/ground/car_2d_target_tracker/main.py
演示模式(自动跑三个场景并保存截图到 demo_out/):
python src/ground/car_2d_target_tracker/main.py --demo
无窗口评测(不打开窗口,跑固定时长并写 metrics.json):
python src/ground/car_2d_target_tracker/main.py --headless --duration 20 --seed 42 --outdir demo_out
操作
| 按键 | 功能 |
|---|---|
| 空格 | 自动模式 / 手动模式切换 |
| 鼠标左键 | 自动模式下,点击位置设为新目标 |
| W / ↑ | 手动模式前进 |
| S / ↓ | 手动模式倒车 |
| A / D 或 ← / → | 手动模式转向 |
| R | 小车重置到窗口中央 |
| ESC | 退出 |
实现
小车用独轮运动学模型:
dx = v * cos(theta) * dt
dy = v * sin(theta) * dt
dtheta = omega * dt
自动模式每帧:
target_angle = atan2(ty - y, tx - x)err = normalize(target_angle - theta)omega = clip(Kp * err, -max_steer, max_steer)v = max_speed * cos(err) * min(1, dist / 60)- 距离 < 18px 则停车
dist / 60 里的 60 是减速距离 SLOWDOWN_DISTANCE。这个值不能太大:如果取
120,目标以 60 px/s 移动时,小车在 40 px 外就把速度降到和目标一样,只能一直
跟在后面,追不上。
碰撞检测:小车新位置到每个障碍物圆心距离小于 obstacle_r + car_r 则放弃位移。
撞上后小车原地转向(保持同一方向约 0.35 s,避免每帧来回抖),并按一次接触事件把
hits 加一(持续贴墙只记一次);手动模式同样允许贴墙原地转向,否则会卡死。
无窗口评测
--headless 使用 SDL dummy 驱动,不开窗口,按固定 60 Hz 步长跑完 --duration
秒,输出 metrics.json:
steps=1200 time=20.00s arrived_once=True t_target=14.70s
mean_dist=33.8px final_dist=20.2px path=1422.1px hits=0
| 字段 | 含义 |
|---|---|
arrived |
最后一帧是否在 18 px 到达半径内(目标移动后会变化) |
arrived_once |
是否至少进入过一次 18 px 到达半径 |
time_to_target |
第一次到达的时间,没到达为 null |
mean_distance / final_distance |
全程平均 / 结束时与目标的距离 |
path_length |
小车实际走过的路径长度 |
collisions |
碰撞事件次数(一次持续接触只记一次) |
固定 --seed 后指标可完全复现,适合做回归对比。加 --save-frame 会保存
final_frame.png。
测试
python -m unittest discover -s src/ground/car_2d_target_tracker/tests -v
14 个用例,覆盖角度归一化、自动追踪、到达判定、碰撞事件计数、手动贴墙转向、 目标边界反弹、headless 指标与同种子确定性。
参数
| 参数 | 默认值 | 说明 |
|---|---|---|
MAX_SPEED |
180 px/s | 自动模式最大速度 |
MAX_STEER |
3.5 rad/s | 自动模式最大转向角速度 |
KP_TURN |
2.5 | 朝向误差比例增益 |
SLOWDOWN_DISTANCE |
60 px | 距目标多近开始线性减速 |
ARRIVE_RADIUS |
18 px | 到达判定半径 |
MANUAL_SPEED |
160 px/s | 手动模式速度 |
FIXED_DT |
1/60 s | headless/demo 固定步长 |
限制
- 自动模式是贪心追踪,没有全局路径规划;目标正好在障碍物正后方时可能卡住, 只能靠原地转向尝试脱困。
- 目标不避障,可能穿过障碍物。
- 窗口固定 900×600,没有缩放。
- 碰撞检测只检查新位置,不检查车身扫过的区域。
运行截图
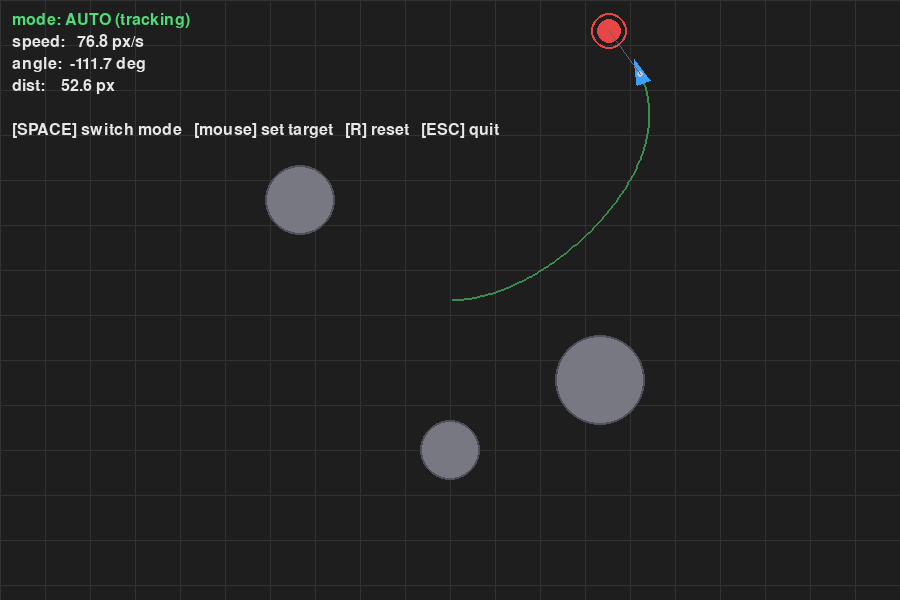
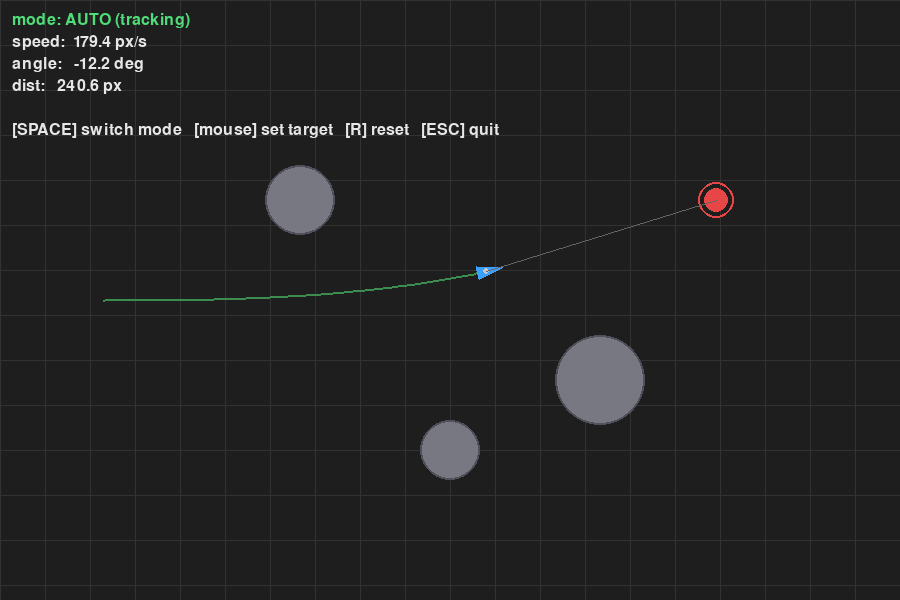
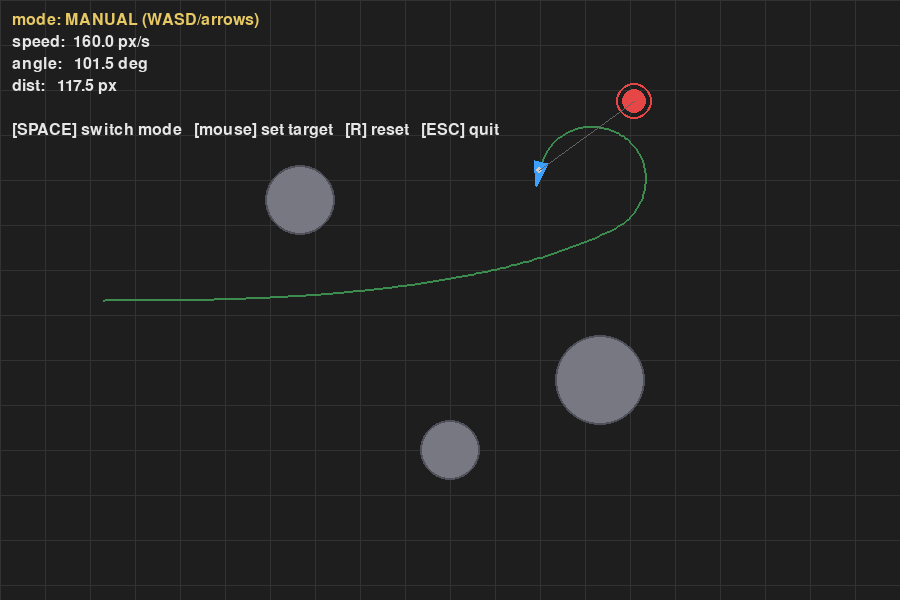
以下截图由 --demo 实际运行生成(headless 模式保存)。
自动模式:小车追踪移动目标
绿色线为小车行驶轨迹,灰色圆为障碍物。左上角实时显示速度、角度、与目标距离
和碰撞次数 hits。
自动模式:小车穿过障碍物之间的空隙
小车从左下方出发,目标在右上方,绿色轨迹从两个障碍物之间穿过。
手动模式:WASD 控制
按空格切到手动模式(左上角黄色字样 MANUAL),方向键开车。
声明
本作业使用大模型辅助编写代码与文档。