基于 GRU 的无人机多时域飞行状态预测与 ROS2 在线误差分析
在 OpenHUTB/ros2 现有 AirSim 无人机 ROS 桥接示例 的连接方式和话题解耦思想上扩展。原示例使用 ROS1 rospy、相机和速度指令;本模块使用 ROS2 rclpy、飞行状态、神经网络预测及未来时刻真实值对齐评估。任务是 预测,不执行避障或 PPO 导航。
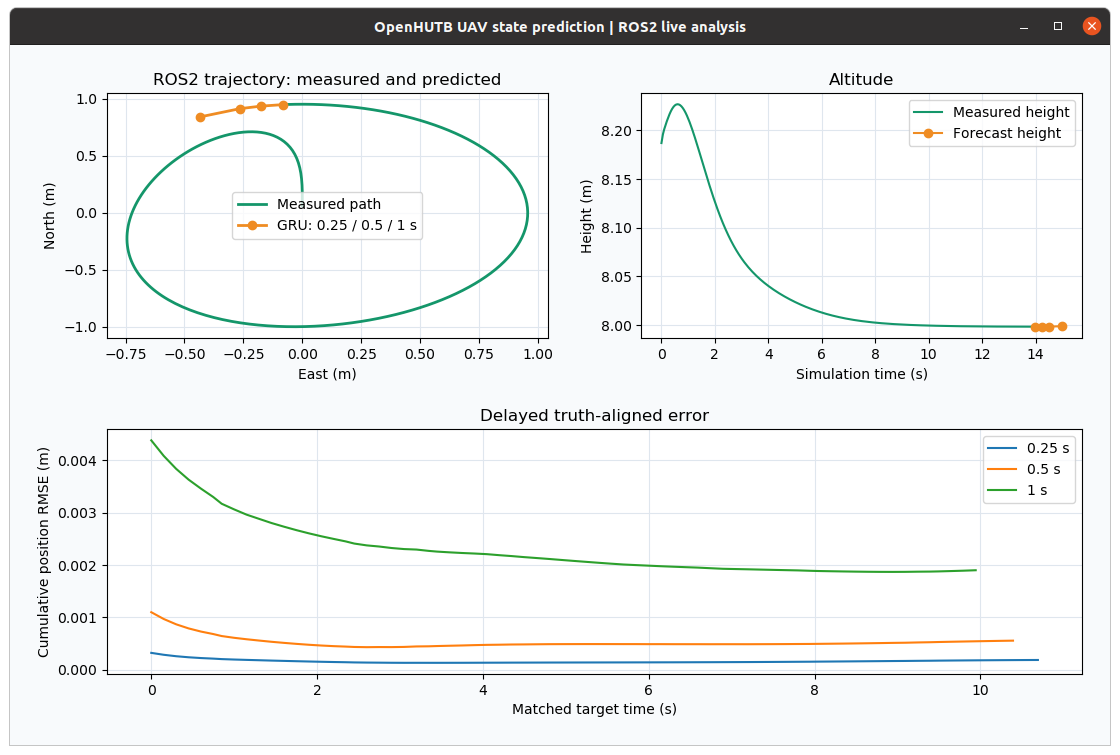
已在 Windows 11 宿主机 + VMware Ubuntu 20.04.6 + ROS2 Humble + Windows Blocks/AirSim 1.8.1 实际运行。该 Humble/20.04 虚拟机是现有环境,ROS2 节点可运行,但其 RViz2 缺少 Ogre 1.12 图形库;本机使用包内 topic_plot 从 ROS2 话题实时绘图。保留 rviz/prediction.rviz 供图形依赖完整的 ROS2 环境使用。未因 RViz 故障更换或重装整个虚拟机。
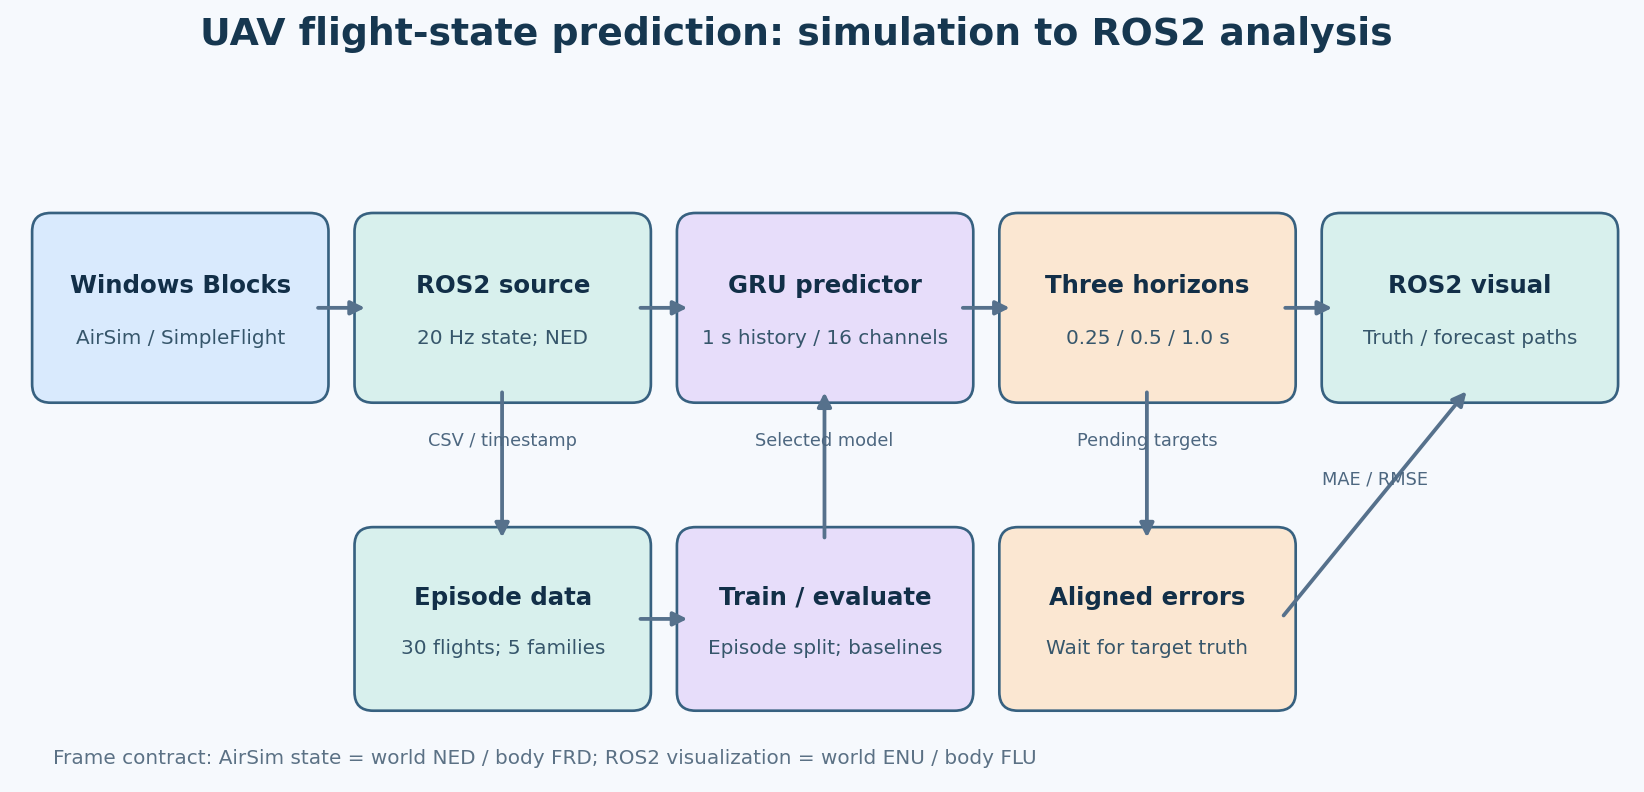
功能及文件
| 阶段 | 入口 | 输出 |
|---|---|---|
| 仿真采集 | python main.py collect |
data/raw/episode_*.csv/.json |
| 数据集 | python main.py prepare |
data/processed/*.npz、manifest.json |
| 神经网络 | python main.py train |
models/<variant>_<seed>/model.pt、loss CSV |
| 独立测试 | python main.py evaluate |
results/metrics.csv、曲线、消融 |
| ROS2 | python main.py build,./main.sh demo 或 ./main.sh live |
/uav/state、预测路径、误差和可视化 |
main.py 为统一入口。demo 使用仓库内少量真实仿真数据 data/sample/episode_026.csv 回放,能展示完整的 状态发布 → ROS2 → GRU → 预测发布 → 未来真实值到达 → 误差发布 → 绘图 流程;live 直接从 Windows AirSim RPC 取状态。collect 才会控制仿真无人机;演示和实时状态桥接本身不下发飞控指令。
环境安装、检查与构建
以下假设仓库位于 ~/ros2;若克隆位置不同,请修改第一行路径。已有环境可跳过创建;首次安装需使用与系统 ROS2 匹配的 /usr/bin/python3,避免 Conda 的 python3 被误用:
cd ~/ros2/src/air/state_prediction
source /opt/ros/humble/setup.bash
/usr/bin/python3 -m venv --system-site-packages ~/uav_prediction_env
source ~/uav_prediction_env/bin/activate
python -m pip install -r requirements.txt
bash main.sh doctor
bash main.sh build
requirements.txt 一次安装 CPU 版 PyTorch、NumPy、Matplotlib、colcon 构建插件、ROS launch 所需的 Lark 和可选仿真客户端的前置依赖;不需要另装 CUDA。ROS2 的 rclpy/消息包和 Tk 来自系统 ROS/Python 安装,不能用 pip 安装 ROS2 代替。若创建 venv 报缺少 ensurepip,先安装系统 python3-venv;没有图形窗口时检查 python3-tk。
如果旧环境在 doctor 中报 launch_ros: No module named 'lark',请在本模块目录、已激活的虚拟环境中重新运行 python -m pip install -r requirements.txt,再运行 bash main.sh doctor。依赖表已显式包含 lark==1.1.9,无需重建环境;不要用隐藏缺包错误或跳过 launch_ros 检查的方式继续构建。
已经由 Conda 创建且无法导入 ROS2 的环境,建议保留原环境,另建一个系统 Python venv(例如 ~/ros2_course_env),激活后运行同一个 requirements 命令。main.sh 优先使用 UAV_ENV 指定的目录,其次使用当前已激活的 VIRTUAL_ENV,最后才使用 ~/uav_prediction_env;ROS_SETUP 可指定 ROS setup 文件。每个新终端都要激活环境,或使用会加载环境的 main.sh。
source ~/uav_prediction_env/bin/activate
构建通过当前 Python 调用 colcon_core.command.main,不依赖非标准的 python -m colcon 兼容模块。doctor 检查 ROS2、神经网络库和构建插件,打印实际解释器并保存 artifacts/environment.json;该环境记录已随本 PR 提交。
目录和 ROS 包已统一更名为 state_prediction。请在新目录重新执行 build;旧路径生成的 build/、install/、log/ 不要复制到新目录。回放使用随附模型和数据,无需先启动或下载仿真器:
bash main.sh demo
回放结束后窗口保持显示,按 Ctrl+C 退出。需要完整 Ogre 依赖的 RViz2 时使用 bash main.sh demo --rviz。
仿真器选择与实际验证范围
新部署推荐使用维护者提供的 OpenHUTB 模拟器发布页,选择支持无人机的场景及 AirSim 兼容接口。先使用现有场景和回放验证项目,再按需要下载对应平台版本。
本提交的既有训练数据、曲线和截图来自 Windows Blocks / AirSim 的实际运行,尚未将这些结果重新标为 OpenHUTB 模拟器实测。可复用 AirSim RPC 客户端,但具体场景、车辆名、主机地址及端口需按实际配置检查。配置示例随代码保存在 config/airsim_settings.json;示例中的 192.168.239.1 和 PredictionDrone 不应在其他机器盲目照抄。
只有重新采集或实时接入才需要额外安装仿真客户端。先完成核心 requirements,再运行:
python -m pip install -r requirements_airsim.txt
核心 requirements 已安装 numpy 与 msgpack-rpc-python,满足旧版 AirSim 安装脚本的前置导入要求;回放不导入 AirSim。重新采集程序会控制仿真无人机;回放、推理和只读桥接不下发飞控指令。
重现训练与测试
仓库附带原始 30 段真实仿真数据压缩包 assets/flight_corpus.zip(约 1.6 MiB),首次 prepare 自动解压并校验 CSV 哈希。先用随附的部署模型直接重算指标(此时只评估两个物理基线和 gru_44,不伪造缺失的消融模型):
bash main.sh prepare
bash main.sh evaluate --output results/checkpoint_check
完整三种子训练和消融使用新目录,保留发布模型:
bash main.sh prepare
bash main.sh train --output models/retrained
bash main.sh evaluate --models models/retrained --output results/retrained
随附部署模型仍为原验证集选择的 gru_44,现有结果来自原始实验。也可用 bash main.sh collect --host <仿真主机IP> 重新采集,但重新采集产生的新数据不保证逐值重复原始实验。
数据定义与方法
每回合包含 timestamp_ns、位置 px/py/pz、线速度 vx/vy/vz、加速度 ax/ay/az、四元数 qw/qx/qy/qz、角速度 wx/wy/wz、本次命令速度、碰撞标志和采集时钟。位置、线速度和线加速度使用 AirSim 世界 NED 坐标系(米、米/秒、米/秒²);姿态是机体 FRD 到世界 NED 的四元数;角速度为机体 FRD。ROS2 绘图时转换为 ENU,并在 Odometry 中给出匹配的姿态与机体系速度。训练输入没有未来控制指令。
飞行轨迹有直线往返、圆形、8 字、升降、平滑停走五类;振幅、频率和相位按记录的种子变化。每类 6 次,共 30 个独立回合、8,430 条真实 AirSim 状态。采集时检查时间戳单调、碰撞和安全范围;所有回合碰撞数为 0。采样中位间隔约 0.051 秒;数据处理用真实仿真时间戳插值到 20 Hz,最大间隔超过 0.15 秒则拒绝回合。四元数先做符号连续化,再插值和归一化。
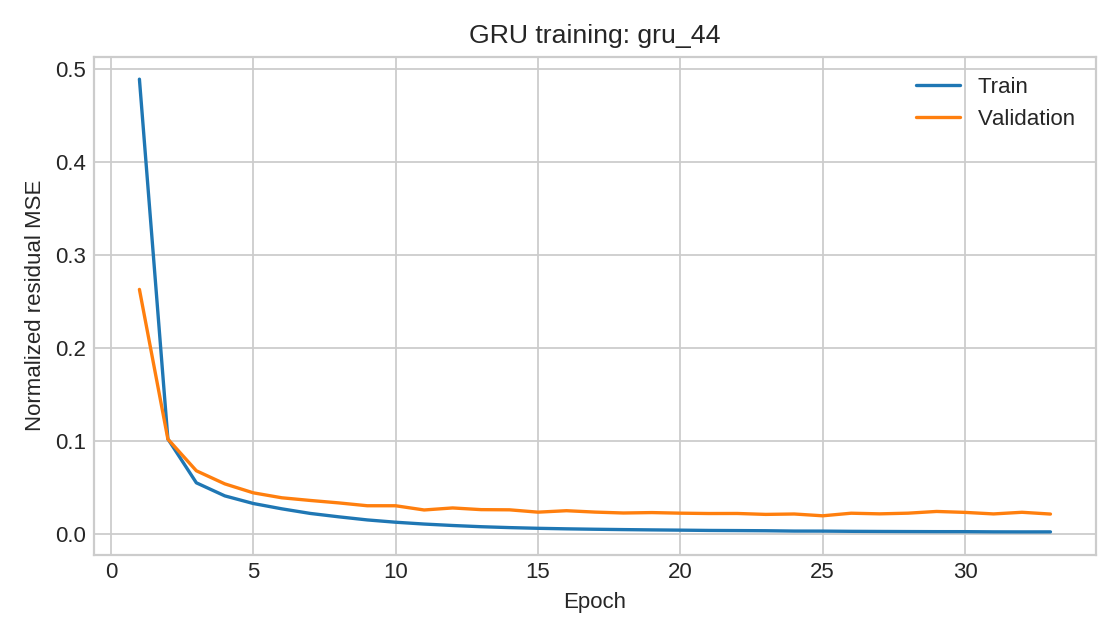
先按完整回合划分训练/验证/测试:各类分别为 4/1/1 回合,即 20/5/5 回合。再从每个回合生成过去 20 帧(约 1 秒)输入、未来 0.25/0.5/1.0 秒位置与速度标签。最终窗口数为 4,820 / 1,205 / 1,205。窗口不跨回合。标准化参数仅从训练窗口拟合,验证集用于提前停止及从 3 个随机种子中选部署模型;测试集不用于模型选择。随机种子为 42/43/44。
模型是 1 层、48 隐单元 GRU,预测相对于恒速模型的残差;损失是归一化残差 MSE,Adam,学习率 0.002,批量 128,最多 45 轮,验证损失连续 8 轮无改善即停止。两个物理基线分别是假定恒速、恒加速度。消融:no_acc_att 去掉加速度、姿态和角速度,只用位置与速度历史;mlp 只使用当前帧完整状态。部署模型 gru_44 由验证损失最小原则选出。
真实实验结果
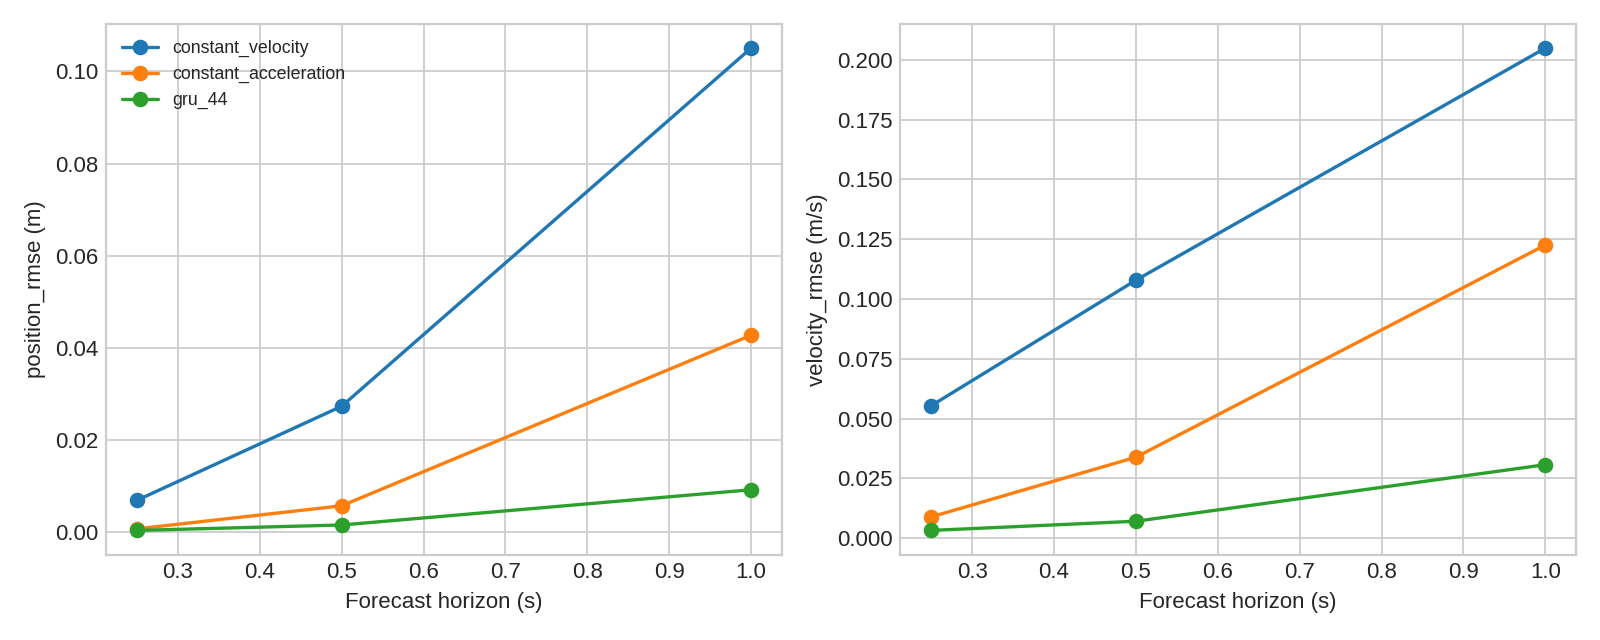
独立测试集共 5 回合、1,205 个重叠预测窗口。下表 RMSE/MAE 是 XYZ 三轴、所有窗口的平均,位置单位米,速度单位米/秒;逐回合结果和向量范数 RMSE 在 results/episode_metrics.csv、results/metrics.csv。重叠窗口不是独立样本,不能把 1,205 当作独立飞行次数。
| 模型 | 时域 | 位置 MAE | 位置 RMSE | 速度 MAE | 速度 RMSE |
|---|---|---|---|---|---|
| 恒速 | 0.25 s | 0.004302 | 0.006983 | 0.034224 | 0.055405 |
| 恒速 | 0.5 s | 0.016950 | 0.027381 | 0.066956 | 0.107859 |
| 恒速 | 1.0 s | 0.065469 | 0.105059 | 0.127754 | 0.204840 |
| 恒加速度 | 0.25 s | 0.000416 | 0.000781 | 0.004648 | 0.008948 |
| 恒加速度 | 0.5 s | 0.002950 | 0.005787 | 0.016972 | 0.033891 |
| 恒加速度 | 1.0 s | 0.021354 | 0.042784 | 0.061036 | 0.122541 |
GRU gru_44 |
0.25 s | 0.000287 | 0.000444 | 0.002145 | 0.003305 |
GRU gru_44 |
0.5 s | 0.001026 | 0.001624 | 0.004304 | 0.007145 |
GRU gru_44 |
1.0 s | 0.005363 | 0.009265 | 0.016877 | 0.030767 |
1 秒位置 RMSE 的三种子平均±标准差:完整 GRU 0.00899±0.00030 m;去加速度/姿态/角速度 0.04709±0.00453 m;单帧 MLP 0.01203±0.00035 m。这说明本任务中惯性与姿态信息、历史序列都提供了增益;在当前简单轨迹中,单帧 MLP 仍然表现较好,不能推广到任意动态任务。
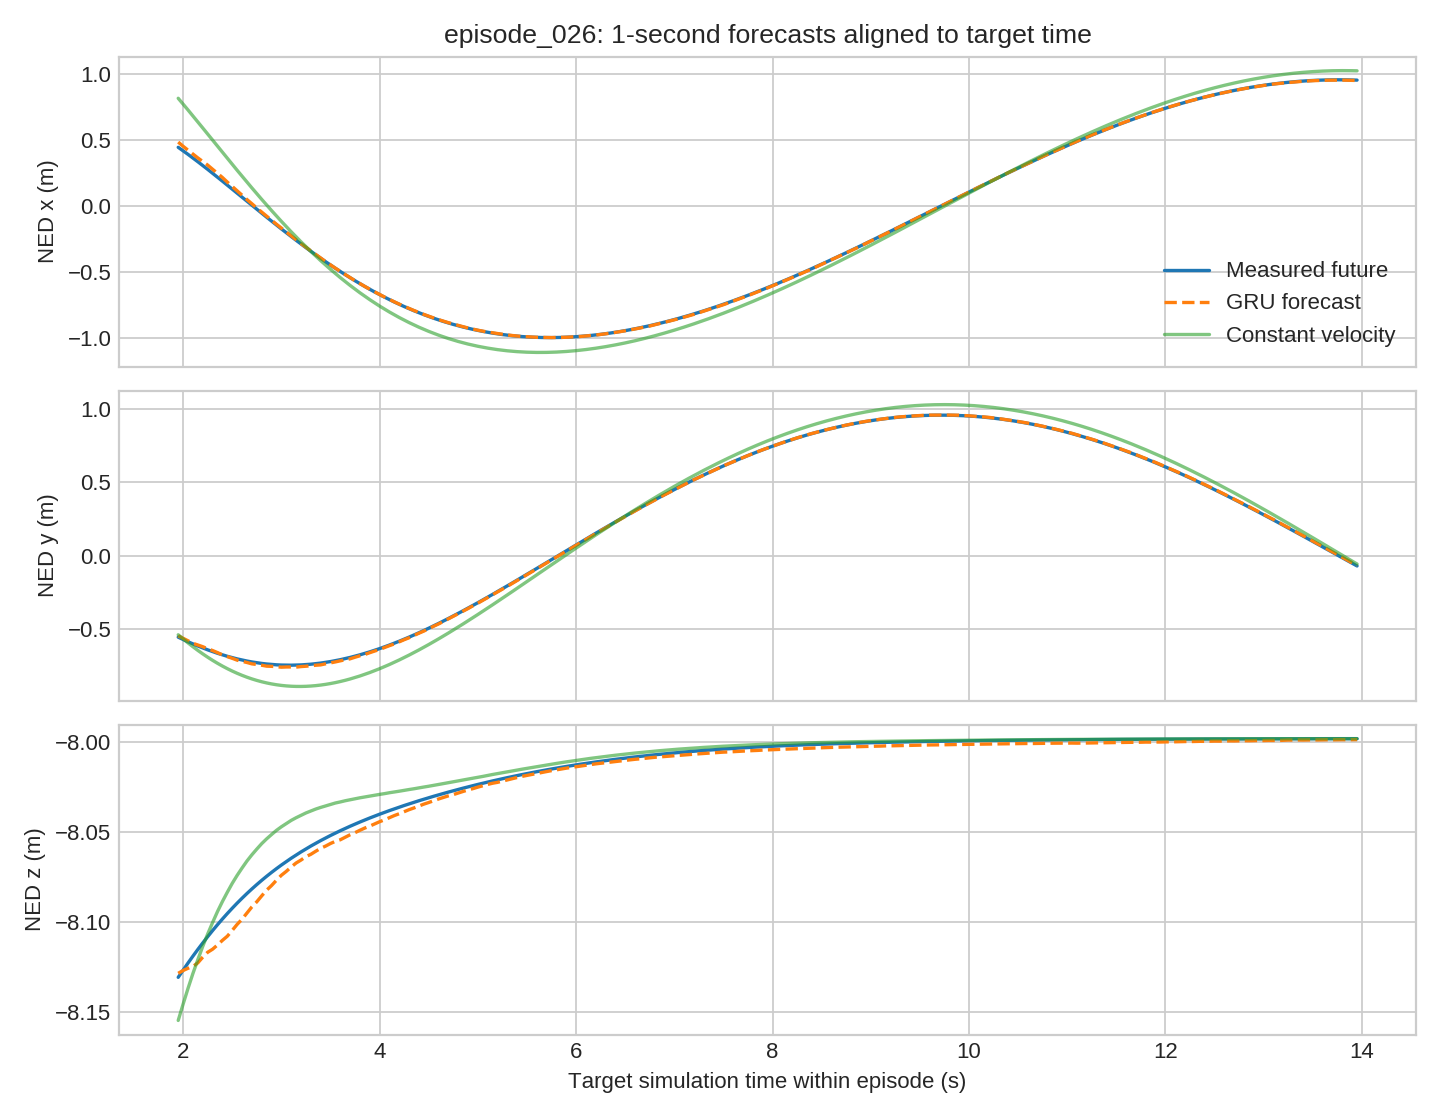
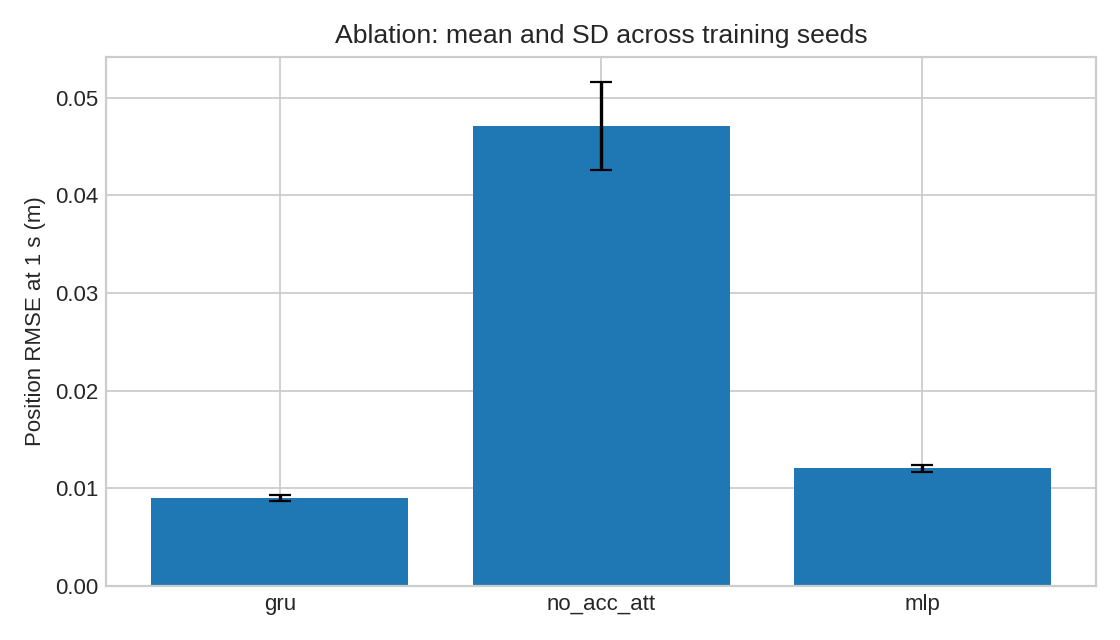
模型在同一 Blocks 场景、规则小范围轨迹与同一 SimpleFlight 控制器上训练和测试。未评估强风、碰撞、随机遥控、不同地图和真实无人机;数毫米误差只在本实验条件下成立。若未来控制动作不可知,复杂机动的 1 秒预测通常会更难。原始数据、种子、结果和部署模型随本模块保存;提交上游时遵循仓库对二进制与大数据的限制,附带原始数据压缩包和选定部署模型,其他训练权重可用上述入口重建。
ROS2 话题与验证
/uav/state:含 schema_version、整数纳秒时间戳、16 维 NED/FRD 状态的 JSON std_msgs/String;/uav/odometry:已转换为 ENU/FLU 的标准 nav_msgs/Odometry;/uav/truth_path 和 /uav/predicted_path:ENU nav_msgs/Path;/uav/prediction_markers:未来位置与指标;/uav/forecast:3 个时域预测值和推理耗时;/uav/errors:真实值到达时发布的累计 MAE/RMSE。保留 JSON 原始时间戳是为了不丢纳秒精度;演示用的回放文件与该话题遵循同一数据结构。
在线节点保存待评估预测,每个目标时间 t+0.25/0.5/1.0 s 到达后,在相邻真实状态间插值并计算误差。回放实测 281 条状态、83 次预测、236 条对齐误差,三个时域都有有效匹配;CPU 推理耗时中位数约 1.05 ms。results/replay_flow_check.json 是机器检查记录,ros2_window.png 是真实 Ubuntu 窗口截图。results/online_errors.jsonl 可保存逐次误差,运行生成,不作为固定离线测试结果。
仓库提交说明
将本目录放入 src/air/state_prediction/,将配套 docs/air/state_prediction.md 加到 mkdocs.yml 空域载具导航和 docs/index.md 首页。按上游约定验证 mkdocs serve --livereload,提交前检查大文件与截图尺寸;上游要求另一台机器由其他人测试并同意才可合并。data/raw、data/processed 和所有实验检查点默认由 .gitignore 排除;选定小模型及样例数据可提交。
本项目部分设计、代码与文档使用 OpenAI Codex 辅助生成与检查;测试数据、曲线和截图均来自本机实际运行。提交者需审核代码并对提交内容负责。