任务 3: 导航与路径规划模块 (Navigation and Path Planning)
1. 模块概述
本模块实现一条最小可用的全局导航链路,包含两个节点:
main_map:发布一张室内场景的二维占据栅格地图(nav_msgs/OccupancyGrid),10 m × 10 m、分辨率 0.1 m,包含外墙、两块障碍和一道只留一个缺口的隔墙。main_planner:全局路径规划器。订阅地图与目标点,用 A* 算法在栅格上搜索,把路径以nav_msgs/Path发布出去。
规划部分是自己实现的:八邻域扩展、欧氏代价、欧氏距离启发,用二叉堆维护开放集。地图通过 transient-local QoS 发布,因此规划器晚于地图启动也能拿到数据。
给一个目标点,规划器会输出一条绕开障碍的折线路径,并打印格子数与路径长度。这就是导航栈里 "global planner" 的职责。
2. 运行环境
- 操作系统: Ubuntu 22.04
- ROS 版本: ROS 2 Humble
- 依赖: rclpy、nav_msgs、geometry_msgs(均为 Desktop-Full 安装自带)
3. 编译与运行步骤
# 1. 编译包
cd ~/hutb_ws
colcon build --packages-select navigation_slam
source install/setup.bash

# 2. 一次启动地图与规划器
ros2 launch navigation_slam main_launch.py

# 3. 另开终端下发目标点
source install/setup.bash
ros2 topic pub --once /goal_pose geometry_msgs/msg/PoseStamped \
  "{header: {frame_id: map}, pose: {position: {x: 8.5, y: 8.5, z: 0.0}, orientation: {w: 1.0}}}"
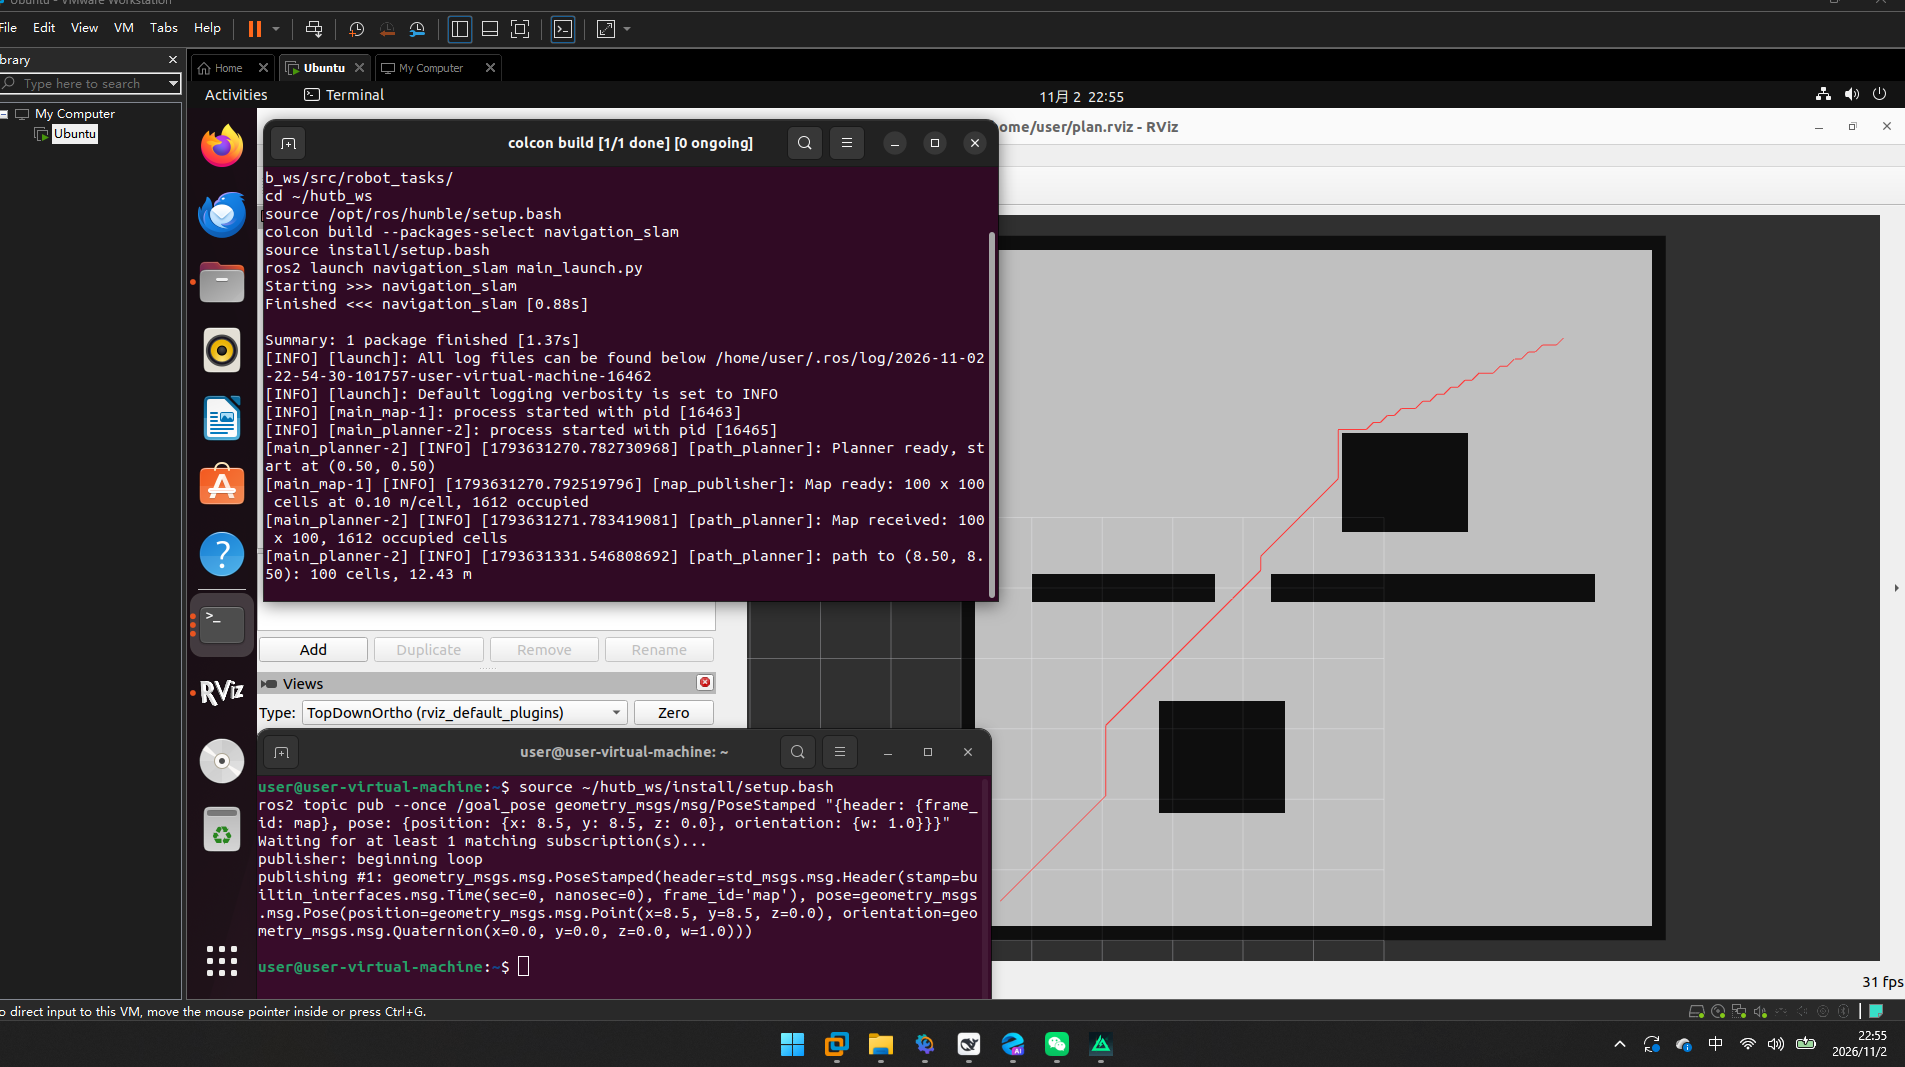
规划器终端会打印类似:
path to (8.50, 8.50): 100 cells, 12.43 m
4. 话题与参数
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/map |
nav_msgs/OccupancyGrid |
发布 | 二维栅格地图,0 为空闲、100 为占据 |
/goal_pose |
geometry_msgs/PoseStamped |
订阅 | 目标点,只用 position 的 x、y |
/plan |
nav_msgs/Path |
发布 | 规划出的路径,逐点为栅格中心 |
| 参数 | 默认值 | 说明 |
|---|---|---|
| resolution | 0.1 | 地图分辨率(米/格) |
| width / height | 100 / 100 | 栅格尺寸(格) |
| start_x / start_y | 0.5 / 0.5 | 起点坐标(米),规划器固定从该点出发 |
5. 运行效果验证
# 地图话题存在
ros2 topic list | grep -E "map|plan"

# 地图信息
ros2 topic echo /map --once --field info

# 下发目标点后查看路径点数
ros2 topic echo /plan --once --field poses | head -5
可视化:启动 rviz2,Fixed Frame 设为 map,依次 Add → By topic → /map → Map,再 Add → /plan → Path。应该能看到灰色地图轮廓、黑色障碍,以及一条从起点绕过障碍通向目标的红色路径。
若把目标点设在障碍内部(例如 x: 3.5, y: 2.5),规划器会打印警告并拒绝规划,不会输出非法路径。
6. 大模型声明
本模块的代码与文档编写过程使用了 AI 大模型辅助。作者已对代码进行实际运行验证,对提交内容的正确性与完整性负全部责任。