MuJoCo 四旋翼垂直通道 PPO 定高与抗扰控制
本模块将四旋翼的垂直运动作为独立控制问题:向下测距给出高度,速度传感器给出垂直速度,PPO 神经网络输出合成推力。在无扰动、阵风和增载三个条件下,与 PD 反馈和恒定推力比较。
模型约束水平位移和姿态,只保留垂直自由度;不将本结果解释为六自由度飞控、避障或真机能力。旋翼以合成推力建模,未包含电机电气动态和气动耦合。
1. 环境与统一入口
离线运行:Windows、Python 3.11、MuJoCo 3.12.0、Gymnasium 1.2.0、Stable Baselines3 2.7.0、PyTorch 2.5.1 CPU。
ROS 2 运行:Ubuntu 22.04、Python 3.10、Humble;使用相同的 MuJoCo 和策略文件。Ubuntu 20.04 尚未验证。
cd src/air/uav_vertical_ppo
python3 -m pip install -r requirements.txt
python3 main.py evaluate --gif
python3 main.py train --steps 65536 --output outputs/retrained
python3 main.py evaluate --model outputs/retrained/hover_ppo.zip --output outputs/retest --gif
默认评估随附的 data/hover_ppo.zip,不需要先训练。训练输出与发布模型分目录,评估不修改权重。Linux 无显示服务器时,渲染前设置 MUJOCO_GL=egl;ROS 节点不调用渲染器。
2. 动力学与传感器
名义质量 1 kg,重力加速度 9.81 m/s²。物理步长 0.005 s,每次控制推进四步,即 50 Hz。垂直方程为:
测距站点位于机体中心下方 0.05 m,观测时加回安装偏移。观测为高度误差与垂直速度:
目标高度为 1.5 m;初始高度均匀分布于 [0.5, 2.5] m,初始速度于 [-0.3, 0.3] m/s。测距、速度和加速度传感器均在 XML 中定义,策略只使用前两者。场景外力与质量不直接输入网络。
动作经 [-1,1] 限幅后转换为合成推力:
这是固定重力前馈加神经网络反馈,不含隐藏的 PD 控制。PPO 控制器与 PD 对照在评估入口中独立选择。
3. 神经网络与训练
PPO 采用 actor / critic 分离的双层 32 单元 MLP;策略输入 2 维、动作 1 维。训练种子为 17,交互 65,536 步,n_steps=1024、batch_size=64、n_epochs=10、学习率 0.0003、折扣 0.99。奖励为:
高度低于 0.15 m 或高于 4 m 提前终止并扣 20;正常回合 400 步、8 s。训练只使用无扰动场景。随包提供已训练策略。训练配置和逐回合回报写入指定输出目录。
4. 场景与对照
每个控制器使用相同的独立评估种子 101、202、303;这些种子不参与训练。对照不是调优后的最优控制器,结论只适用于给定参数。
| 场景 | 变化 |
|---|---|
| calm | 名义质量,无外力 |
| gust | 2–3 s 施加 1.5 N 向下外力 |
| payload | 质量及惯量增加 15%,控制器不读取质量 |
PD 使用 a=(-4e-3v)/6 并施加相同限幅;恒定推力使用 a=0。RMSE 汇总三个回合的全部有效采样,包含初始收敛过程。成功定义为完整运行 400 步,且末 50 步绝对误差均小于 0.15 m。
| 场景 | PPO RMSE/m | PD RMSE/m | 恒定推力 RMSE/m | PPO 成功回合 |
|---|---|---|---|---|
| calm | 0.132433 | 0.161828 | 0.609603 | 3/3 |
| gust | 0.134951 | 0.188662 | 0.686960 | 3/3 |
| payload | 0.158576 | 0.383839 | 0.759949 | 3/3 |
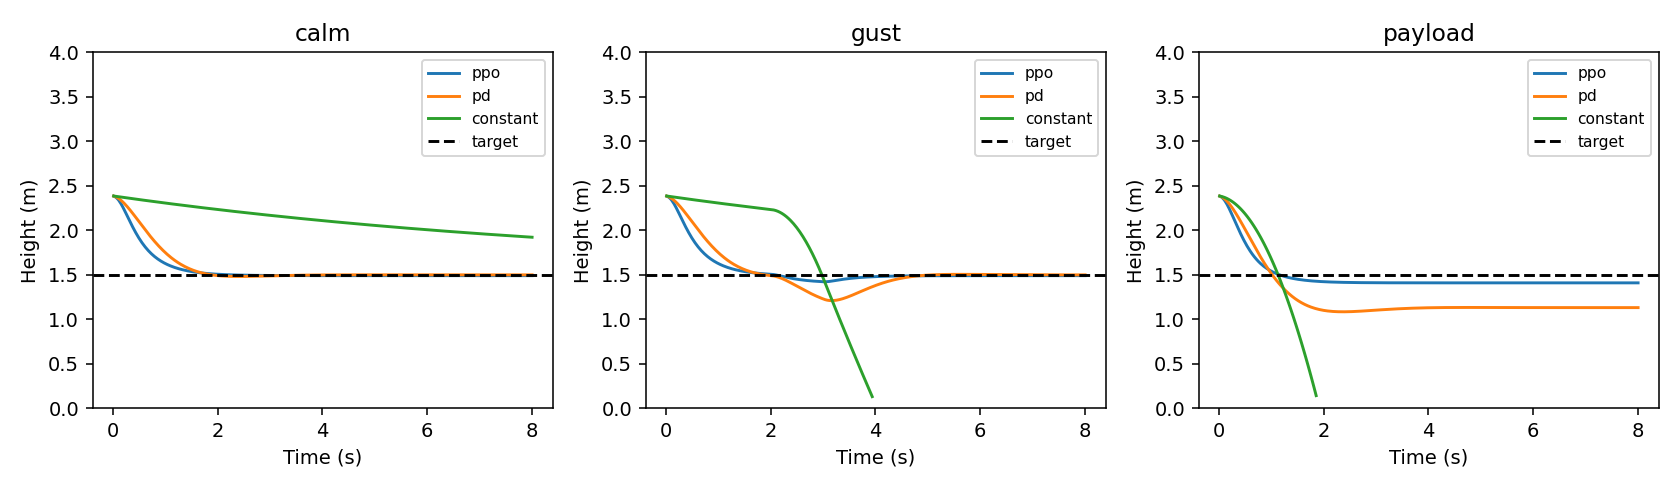
图中每个场景展示种子 101。表格汇总三个种子,不能直接用单条轨迹重算整张表。仅三个测试种子,不代表统计显著性或未知工况保证;训练环境未注入测量噪声、时延或姿态变化。
5. ROS 2 接口
source /opt/ros/humble/setup.bash
cd ~/ros2
colcon build --packages-select uav_vertical_ppo
source install/setup.bash
ros2 launch uav_vertical_ppo main.launch.py
ros2 topic echo /uav/hover_state --once
节点以 50 Hz 运行仿真与推理,发布 std_msgs/String JSON,字段为 time_s、height_m、target_m、velocity_m_s、thrust_n;单位分别为秒、米、米、米/秒、牛顿。每个回合结束后重置,time_s 是回合内仿真时间,不是持续递增的 ROS 时钟。
可用 ros2 run uav_vertical_ppo node --ros-args -p scenario:=gust 切换场景。参数 target_height 接受 [0.4,3.0] m,发布指标仅针对已测的 1.5 m;model_path 可指向重新训练的文件。
6. 源码与数据
| 路径 | 职责 |
|---|---|
main.py、cli.py |
训练与评估统一入口 |
environment.py |
动力学推进、传感器读取、奖励与回合边界 |
models/vertical_quadrotor.xml |
几何、惯量、传感器与推力执行器 |
ros_node.py |
推理定时器与状态发布 |
data/hover_ppo.zip |
训练得到的策略及价值网络 |
data/evaluation/ |
同种子 gust 场景的 PPO 与 PD 两条可视化样例 |
test/test_environment.py |
传感器、种子、动作限幅与外力时段检查 |
完整评估的 27 个回合 CSV、汇总指标和训练回报由运行入口写入 outputs/,不作为随包数据;文档表格保留三场景汇总结果。
三项环境测试通过;ROS 包构建、安装后 launch 和话题接收通过。验证记录采用 Ubuntu 22.04 / Humble,不代表 Ubuntu 20.04 或真机验证。其他使用者仍需在自己的环境独立运行。
使用声明
使用 ChatGPT / Codex 辅助实现与文档整理;提交者负责审阅、理解并对提交内容负责。