水下 ROV 视觉引导的沉船结构巡检采样仿真
本项目在 ROS 2 Humble + Gazebo classic 中搭建水下沉船场景:ROV 沿沉船外侧椭圆航线环绕巡检, 机头持续朝向船体,用前视相机识别船体侧面的黄色结构标记板并估算距离;到达预设采样点时停止 运动、悬停模拟采样,视觉确认通过后在 RViz 中把该点位标记为绿色。RViz 同时绘制规划航线、 实际巡检轨迹、采样点位与 ROV 本体轮廓。
全部效果图与数据来自 Ubuntu 22.04 虚拟机中的实际运行,不是示意绘制。
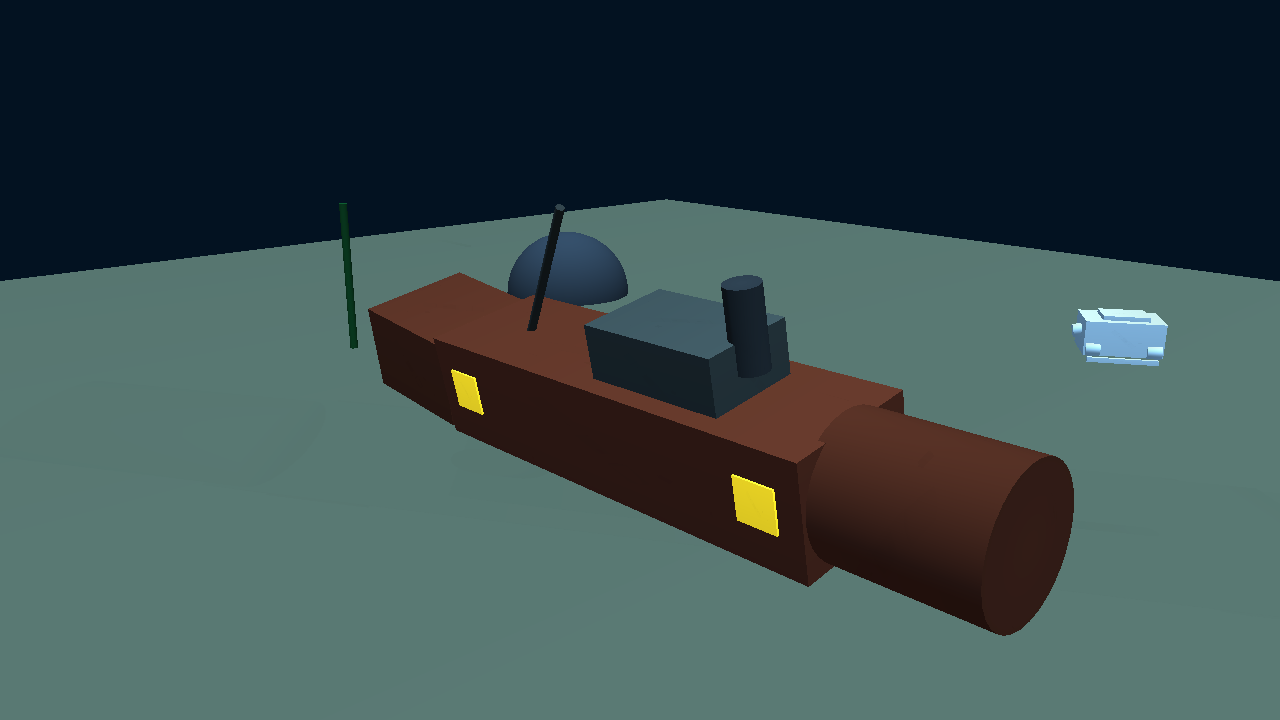
上图由 Gazebo 场景相机 scene_camera 真实渲染:锈红色沉船船体、船首圆柱、甲板室、烟囱、
桅杆,船体两侧共 4 块自发光黄色结构标记板,右侧为巡检中的 ROV 本体。
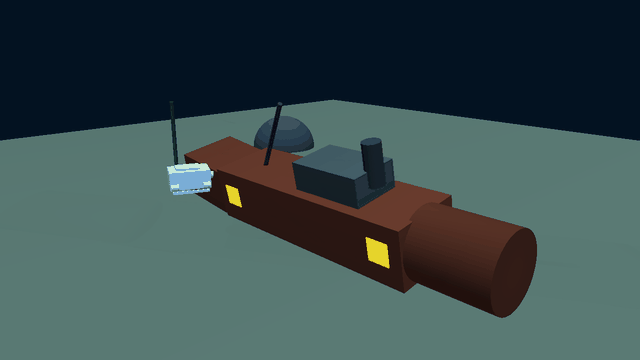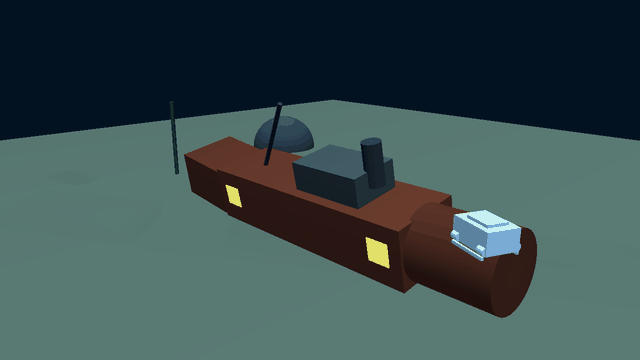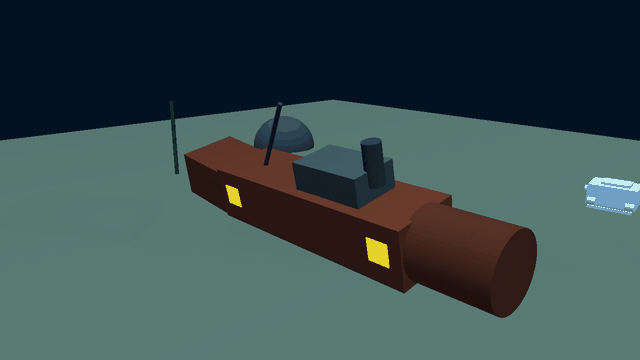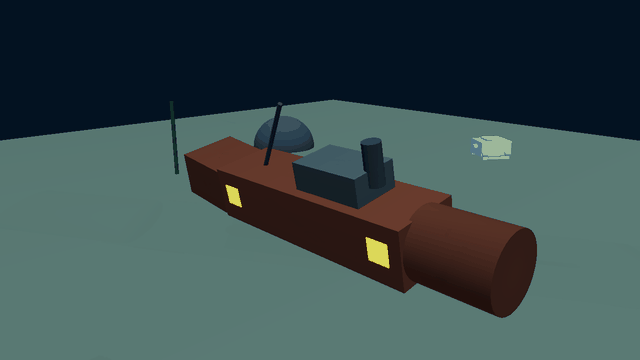
上图为 70 帧连续渲染(约 0.35 s 一帧,640 宽),可见 ROV 沿船体外侧移动。
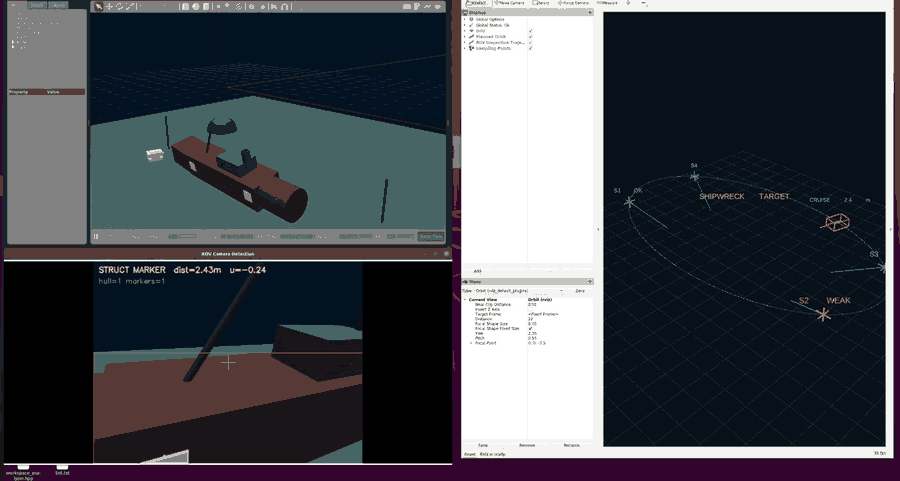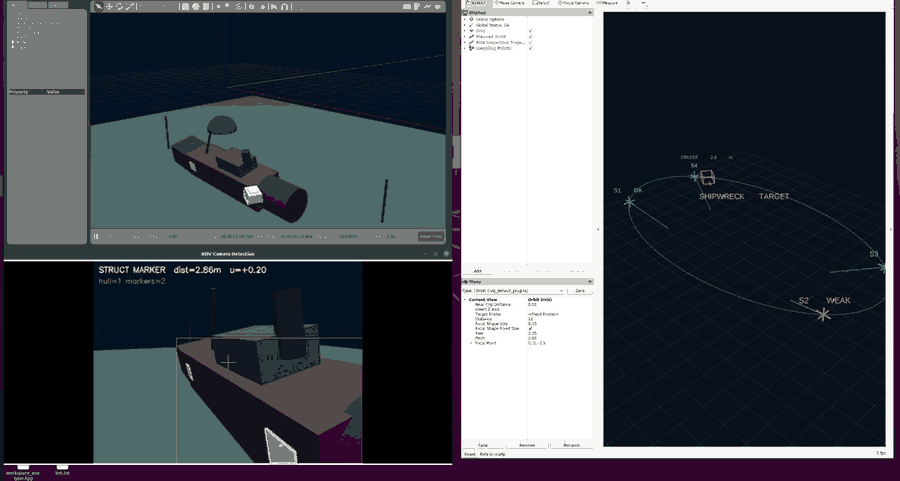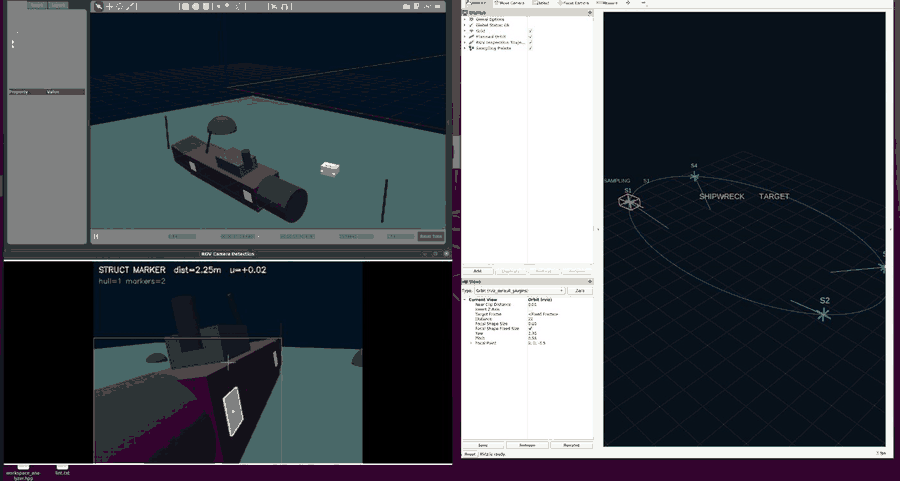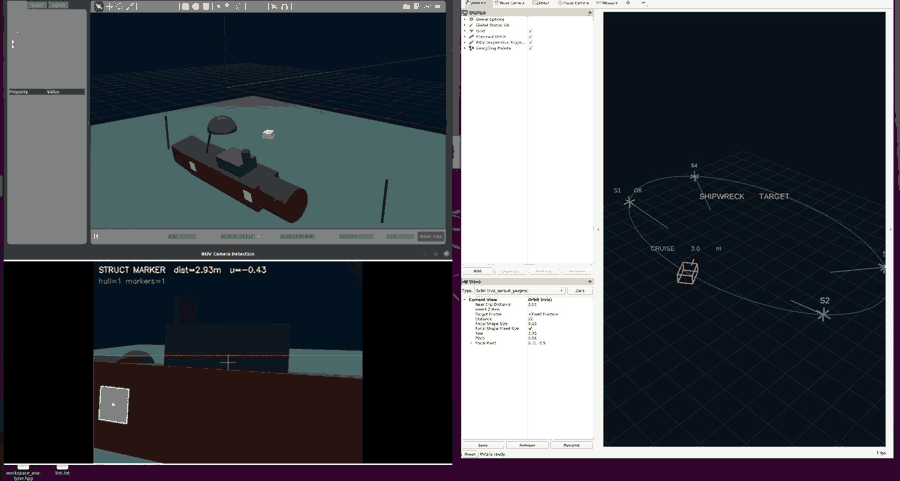
上图为 Gazebo、ROV 相机识别窗口与 RViz 三个窗口同时运行时的实际屏幕录制(94 帧,约 28 秒):
ROV 沿椭圆航线环绕沉船,识别窗口实时输出 STRUCT MARKER dist=…m 的结构标记测距,
RViz 同步更新椭圆轨迹、CRUISE 速度与 S1~S4 采样点状态(绿 OK、橙 WEAK/VISION、SAMPLE)。
1. 作业流程
- 环绕巡检:ROV 沿参数化椭圆
(a·cos t, b·sin t)运动,a=6.6 m、b=3.6 m、 高度z=-3.6 m,巡航速度0.45 m/s;机头偏航始终指向沉船中心。 - 视觉引导:
hull_detector对前视图像做 HSV 分割,提取黄色标记板; 按像平面横向偏移u计算机头偏角err = atan(2u·tan(hfov/2)),控制节点反向补偿, 使标记板回到画面中心;检测超时则回退到纯几何朝向。 - 定点采样:椭圆参数角到达采样点时锁定位置并悬停
3.5 s。期间若标记板|u| < 0.16且单目测距在1.5~6.0 m内并持续0.6 s,记为视觉确认(绿色); 否则降级记录(橙色)。 - 可视化:发布规划航线、实际轨迹、采样点 MarkerArray 与状态文本。
采样点的椭圆参数角由标记板在世界坐标中的径向方向反算:
k = 1 / sqrt((xm/a)² + (ym/b)²),t = atan2(k·ym/b, k·xm/a)。
2. 运行环境
| 项目 | 版本 / 说明 |
|---|---|
| 系统 | Ubuntu 22.04(VMware 虚拟机) |
| ROS 2 | Humble |
| 仿真器 | Gazebo classic 11.13 + gazebo_ros |
| 依赖 | rclpy、gazebo_msgs、opencv-python、numpy、PyYAML |
| 显示 | RViz2;虚拟机无 GPU 加速时使用 LIBGL_ALWAYS_SOFTWARE=1 |
3. 核心文件清单
src/water/rov_wreck_inspection/
├── CMakeLists.txt
├── package.xml
├── config/inspection.yaml          # 航线、速度、悬停时间、采样点
├── launch/main.launch.py           # 一键启动 Gazebo + 节点 + RViz
├── rviz/wreck_inspection.rviz      # RViz 显示配置
├── scripts/hull_detector.py        # HSV 视觉检测与单目测距
├── scripts/inspection_controller.py# 环绕控制、采样状态机、轨迹与标记发布
├── urdf/rov.urdf                   # ROV 机体与前视相机
└── world/wreck_inspection.world    # 沉船场景、标记板、场景相机
4. 运行步骤
cd ~/ros2
source /opt/ros/humble/setup.bash
colcon build --packages-select rov_wreck_inspection
source install/setup.bash
ros2 launch rov_wreck_inspection main.launch.py
- 只需要 RViz、不显示 Gazebo 客户端:
ros2 launch rov_wreck_inspection main.launch.py gui:=false - 只跑仿真与算法、不启动 RViz:
rviz:=false - 虚拟机中 RViz 白屏或卡在
vmw_fence_wait:LIBGL_ALWAYS_SOFTWARE=1 rviz2 -d src/water/rov_wreck_inspection/rviz/wreck_inspection.rviz
启动后 10 s 生成 ROV,14 s 启动视觉与控制节点,16 s 启动 RViz;一圈约 90 s。
5. 关键话题
| 话题 | 类型 | 说明 |
|---|---|---|
/rov/camera/image_raw |
sensor_msgs/Image |
前视相机原图 |
/rov/camera/image_detected |
sensor_msgs/Image |
检测叠加图 |
/rov/hull_detection |
std_msgs/Float32MultiArray |
船体/标记板检测结果、像平面坐标、测距 |
/inspection/planned_path |
nav_msgs/Path |
规划椭圆航线 |
/inspection/trajectory |
nav_msgs/Path |
实际轨迹 |
/inspection/sample_points |
visualization_msgs/MarkerArray |
采样点、视线、标签、ROV 轮廓 |
/inspection/status |
std_msgs/String |
状态与进度 |
/inspection/sample_event |
std_msgs/String |
采样完成事件 |
/scene/camera/image_raw |
sensor_msgs/Image |
第三人称场景相机 |
6. 效果与运行数据
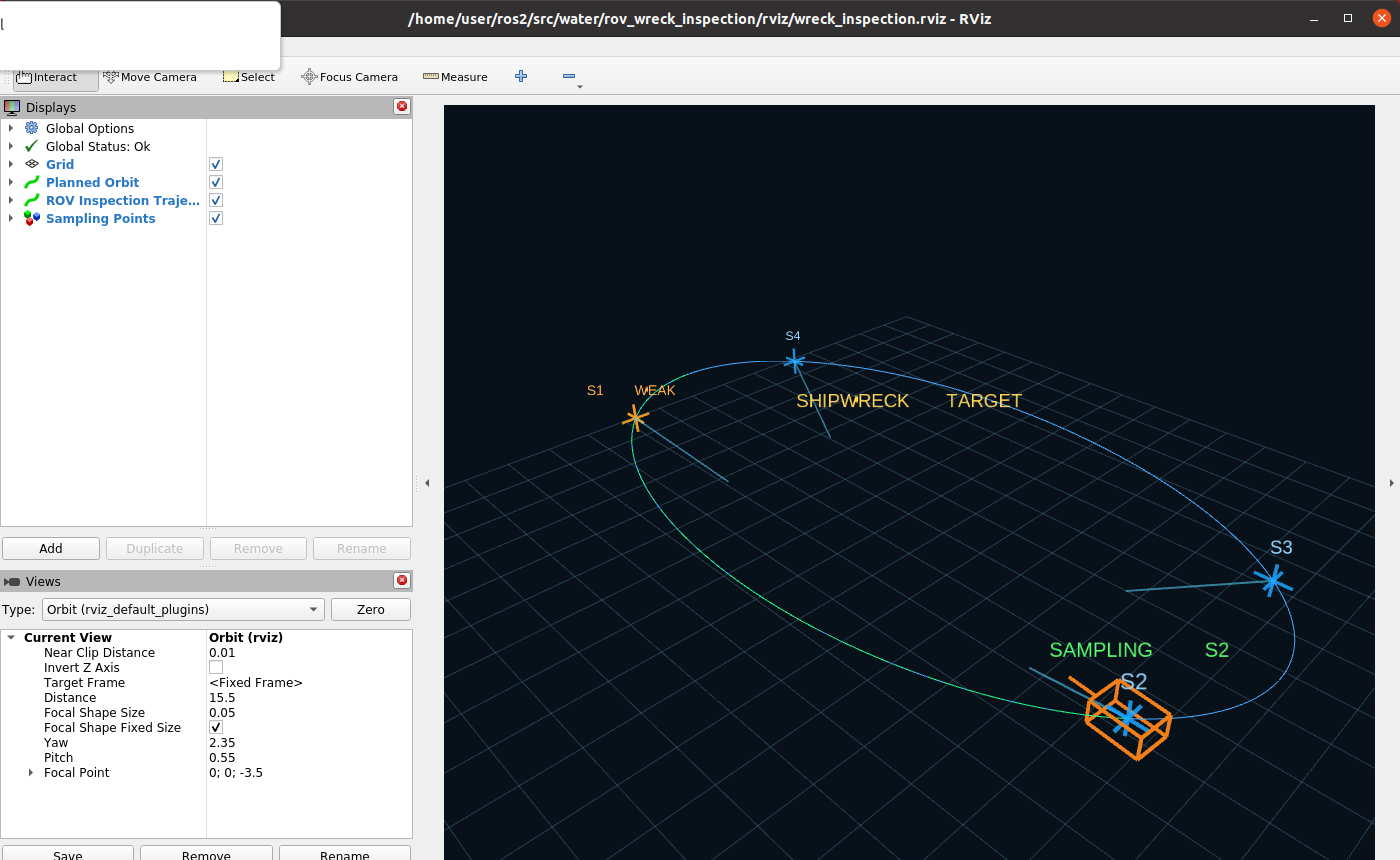
- 蓝色曲线:规划椭圆航线;绿色曲线:ROV 实际走过的轨迹。
- 十字标记:4 个采样点。绿色 = 视觉确认通过;橙色 = 视觉确认超时降级;蓝色 = 待检。
- 橙色线框:ROV 本体轮廓及机头指向;文字为
SHIPWRECK TARGET与当前状态。
同一轮巡检的采样事件(/inspection/sample_event),距离为单目估计值:
S1 采样完成,视觉对准,单目估计距离 2.21 m
S2 采样完成,视觉对准,单目估计距离 2.21 m
S3 采样完成,视觉对准,单目估计距离 2.24 m
S4 采样完成,视觉对准,单目估计距离 2.26 m
上述数值不是几何真值:S1 的几何距离约 3.0 m(相机前移约 0.4 m 后),估计值系统性偏小约 30%;
/inspection/status 中的 2.44 m 同样为单目估计,对应几何距离约 2.79 m(偏差约 12%)。
偏差量随斜视角度变化,不是采样噪声,而是 max(bw, bh) 取长边与针孔近似在大倾角下的系统误差。
/inspection/status 输出示例:
CRUISE  36.3% | marker dist=2.44m u=+0.01
SAMPLE  41.1% | marker dist=2.24m u=-0.09
多次运行中,标记板单目估计距离稳定在 2.1~2.4 m(对应几何距离约 2.8~3.4 m)。若某一采样点悬停期间标记板被船体结构遮挡或偏出画面中心,该点会以橙色“视觉确认超时(降级记录)”记录,而不是伪造成功。
7. 已知限制
- ROV 为运动学位姿控制(
/gazebo/set_entity_state),没有推进器与水动力模型。 - 视觉只使用单目 RGB 的 HSV 颜色分割,依赖光照与标记板可见性,未接入声呐、SLAM 或学习模型。
- 单目测距为针孔近似:斜视时
max(bw, bh)取到较长边,估计距离系统性偏小,文档中的距离均为单目估计值而非几何真值。 - Gazebo classic 的相机渲染在软件 OpenGL 下速度较低;RViz 中网格型 Marker(
SPHERE/CUBE) 会触发 Ogre 包围盒断言,因此采样点与 ROV 使用LINE_LIST绘制。