CARLA 传感器感知与给定轨迹跟踪(神经网络版)
对应课程作业二:使用传感器获取的数据进行感知(雷达、摄像头、深度摄像头),并对机器人进行 运动控制(感知 + 给定轨迹的控制)。满足"感知、控制算法须为神经网络"的硬性要求。
1. 概述与目标
本模块在 设置并连接到 Carla 模拟器 的 路径点发布器 示例基础上做拓展,把"给定轨迹跟踪"升级为神经网络驱动:
| 环节 | 实现 | 神经网络 |
|---|---|---|
| 感知 | RGB 相机 + 深度相机 + 激光雷达三路传感器 → 4 维归一化特征 | MLP 分类器(4→12→3),输出障碍方向 |
| 控制 | 状态 (航向差 , 前视距离 ) → 转向角 | MLP 策略网络(2→32→1),输出 steer |
代码位于 src/ground/carla_perception_control/。
1.1 与已有示例的区别
| 对比项 | 已有「路径点发布器」示例 | 本拓展模块 |
|---|---|---|
| 技术路线 | carla_ros_bridge 的 waypoint publisher 发布路径点话题 |
CARLA Python API 直连 + 自研感知/控制节点 |
| 是否依赖 ros-bridge | 必须编译并运行 ros-bridge | 不需要,仅需 carla Python 客户端 |
| 感知环节 | 无(只发布路径点) | 感知神经网络:RGB+深度+雷达 → 障碍方向 |
| 控制环节 | 由外部节点订阅路径点自行控制 | 控制神经网络:状态 → 转向角 |
| 传感器 | 不涉及 | RGB 相机、深度相机、32 线激光雷达 |
| 训练方式 | 无训练 | 纯 numpy 反向传播离线训练,模型存 JSON |
| 无 CARLA 时 | 无法运行 | --headless --demo 离线自证并导出曲线 |
1.2 与仓库中其它地面载具模块的区分
仓库中已有若干地面载具相关模块,与本模块的差异如下:
| 模块 | 输入 | 算法 | 是否含神经网络 |
|---|---|---|---|
手动控制(set_up_and_connect_to_carla) |
键盘(车辆内置手动驾驶) | 复用 ros-bridge 内置逻辑 | 否 |
路径点发布器(waypoint) |
CARLA 地图 | 几何查询、发布路径点 | 否 |
自动驾驶代理(ad_agent) |
路径点 + 地图 | 规则式局部规划 | 否 |
| 本模块 | 相机/深度/雷达 + 给定轨迹 | 感知 NN + 控制 NN | 是 |
2. 计算原理
2.1 特征提取与归一化
三路传感器压缩为 4 维特征向量。归一化是必需的:各特征量纲差异极大 (深度 、横向偏移 、距离 ), 不归一化会让大数值特征主导梯度,小量纲特征学不到。
其中 为 RGB 下半区亮色像素横向重心, 为深度 ROI 均值, 为雷达前方点数, 为最近距离。
2.2 感知神经网络(MLP 分类器)
全连接:输入 4 维 → 隐藏 12 维(ReLU)→ softmax 3 类(无目标 / 偏左 / 偏右)。
交叉熵损失:
权重用 He 初始化 ,保证梯度稳定。
2.3 控制神经网络(策略网络)
输入 2 维 → 隐藏 32 维(ReLU)→ tanh 单输出转向。
其中 为标准化后的状态:
标准化参数 在训练时由数据集统计得到,并随模型一起存盘, 推理时必须沿用同一组值(否则训练/推理输入分布不一致,精度会大幅下降)。
采用均方误差回归:
反向传播用链式法则对 求梯度,随机批量梯度下降更新。
2.4 监督标签:纯跟踪几何律
控制网络的训练标签不靠人工标注,而由几何解析式生成:
其中 为轴距, 为 CARLA steer 到前轮转角的折算系数
(steer=1 对应前轮转角约 )。网络学会这一映射后,在线运行即可直接推理。
两个关键实现细节
- 折算系数必须取真实几何值。若 取 0.5 这类偏小值,约有 26% 的标签会被
clip饱和到 ,回归误差无法下降;取 后饱和率降为 0%, 训练 MSE 从 0.034 降到 0.003。 - 航向差为 0 时标签必须为 0。若在标签中加入恒正的偏置项 (如 ),网络会让车持续向一侧偏转、原地绕圈。
2.5 前视追踪与横向误差度量
前视点选择:不只取最近路点,而是沿路点序列向前找到第一个距车至少 的路点作为追踪目标。前视距离过短会让车在高速下"冲过"路点来回振荡,过长则切弯。
路点加密:原始给定轨迹的路点可能相隔十几米,需线性插值到约 2 m 一个点:
横向误差取点到路点折线的最短垂距(而非到最近路点的距离):
当车位于两个稀疏路点之间时,"到最近路点距离"会高达半个路段长,而垂距才反映真实偏离。
2.6 弯道自适应减速
车辆最小转弯半径随速度增大而增大,高速入弯必然转不过来。因此油门按航向差自适应:
正对目标时全油门,偏差达 时降到 25%。
3. 算法流程
train 模式(离线,无需 CARLA):
  合成状态/特征数据集
  → 感知 NN:交叉熵训练(4→12→3)
  → 控制 NN:输入标准化 → MSE 训练(2→32→1)
  → 保存模型 JSON(含标准化参数)

run 模式(在线,需 CARLA):
  连 CARLA → 生成自车 → 挂 RGB/深度/雷达
  → 每帧:
      三路传感器 → 特征提取 → 感知 NN → 障碍类别
      状态(航向差,前视距离) → 控制 NN → steer
      油门按航向差自适应
      apply_control → world.tick
  → 到达终点(<5 m)刹车停车
  → 统计横向误差 RMSE

headless 模式(离线取证,无需 CARLA 与图形界面):
  训练两个 NN → 合成车辆运动学回放 → 导出损失/误差曲线 PNG
4. 源码解析
4.1 main.py — 主入口(三种模式)
| 函数 | 作用 |
|---|---|
extract_features() |
三路传感器 → 4 维归一化特征 |
_rgb_offset() / _depth_density() / _lidar_front() |
单路传感器标量特征 |
pure_pursuit_law() |
纯跟踪几何律(控制 NN 的监督标签来源) |
synth_dataset() |
合成训练数据,标签由几何律生成 |
train() |
训练两个网络,含输入标准化 |
interpolate_waypoints() |
给定轨迹路点加密 |
_dist_to_polyline() |
点到折线垂距(横向误差) |
_goal_state() |
前视点选择 → 航向差与前视距离 |
nn_control() |
控制 NN 推理 + 弯道自适应减速 |
run_offline_demo() |
离线取证:训练 + 回放 + 导出曲线 |
run_carla() |
在线:连 CARLA 感知 + 跟踪控制 |
4.2 nn_models.py — 纯 numpy 神经网络库
| 类 | 说明 |
|---|---|
MLPClassifier |
softmax 多分类 + 交叉熵(感知器) |
MLPPolicy |
tanh 输出的回归策略网络(控制器) |
SimpleCNN |
轻量 CNN(作业四端到端用) |
含前向传播、交叉熵/MSE 损失、反向传播、softmax/ReLU/tanh 及模型 JSON 存取。
4.3 carla_common.py — CARLA API 封装
connect()、spawn_vehicle()、make_rgb_camera()、make_depth_camera()、make_lidar()、
apply_control()、get_location()/get_yaw()/get_speed()。同步模式固定步长 0.05 s。
4.4 perception_control_node.py — ROS 2 节点
订阅 /carla/ego_vehicle/waypoints(Float32MultiArray),发布图像、里程计、
感知类别与速度话题。若模型文件不存在则现场训练,保证节点总能运行。
5. 仿真运行步骤
5.1 支持与测试环境
| 组件 | 版本 / 说明 |
|---|---|
| 操作系统 | Windows 10/11 原生;Ubuntu 20.04(Noetic)/ 22.04(Humble) |
| 仿真器 | CARLA 0.9.16(服务端运行于有 GPU 的宿主机) |
| Python | 3.10+(CARLA 0.9.16 客户端 wheel 为 cp310/cp311/cp312) |
| 依赖 | 仅 numpy(神经网络为纯 numpy 实现,无需 TensorFlow/PyTorch) |
| ROS | ROS 1 Noetic 或 ROS 2 Humble(launch 封装) |
5.2 新手路线:从已有示例到本模块
| 序号 | 做什么 | 出处 |
|---|---|---|
| 1 | 启动 CARLA 服务端 | 设置并连接到 Carla 模拟器 →「启动 Carla 服务器」 |
| 2 | 查看宿主机 IP、确认虚拟机连通 | 同上 →「使用 Carla 客户端启动 Ego Vehicle」 |
| — | ★ 在此切换到本模块 | 以下与本模块相关 |
| 3 | 装 carla 客户端与 numpy |
本页 5.3 节 |
| 4 | 离线训练两个神经网络 | 本页 5.5 节(无需 CARLA) |
| 5 | 运行在线感知 + 轨迹跟踪 | 本页 5.7 节 |
5.3 步骤 0:环境准备
CARLA 服务端的下载安装与启动、宿主机 IP 与端口 2000 的查看、虚拟机网络设置、
numpy 版本兼容等通用步骤与已有示例完全相同,本文不重复,请参考
设置并连接到 Carla 模拟器:
| 需要做的事 | 参考位置 |
|---|---|
| 启动 CARLA 服务端、选择地图 | 设置并连接到 Carla 模拟器 →「启动 Carla 服务器」 |
查看宿主机 IP、填写 host 参数 |
同上 →「使用 Carla 客户端启动 Ego Vehicle」 |
连接失败、黑屏、numpy 报错排查 |
同上 →「常见问题」 |
本模块特有、需要额外安装的只有 CARLA 0.9.16 的 Python 客户端与 numpy:
pip3 install -r src/ground/carla_perception_control/requirements.txt
pip3 install <CARLA>/PythonAPI/carla/dist/carla-0.9.16-cp310-cp310-manylinux_2_31_x86_64.whl
5.4 步骤 1:编译本功能包(ROS 2)
本模块的源代码位于本仓库(OpenHUTB/ros2)的
src/ground/carla_perception_control/。ROS 2 要求功能包放在工作空间的 src/
目录下,因此先把本仓库克隆到工作空间的 src/:
mkdir -p ~/ros2_ws/src && cd ~/ros2_ws/src
git clone https://github.com/OpenHUTB/ros2.git     # 换成你自己的 fork 亦可
克隆后的目录关系如下,colcon build 必须在工作空间根目录执行:
~/ros2_ws/                                   <- 工作空间根目录,colcon 在这里运行
└── src/
    └── ros2/                                <- 本仓库(git clone 得到)
        └── src/ground/
            └── carla_perception_control/    <- 本模块源代码,即第 4 节解析的文件
因此后文命令中写的 src/ground/carla_perception_control/...,
实际路径是 ~/ros2_ws/src/ros2/src/ground/carla_perception_control/...。
编译并激活环境:
cd ~/ros2_ws
colcon build --packages-select carla_perception_control --symlink-install
source install/setup.bash
若本仓库已克隆在别处,把上面的
~/ros2_ws/src/ros2换成实际路径即可, 只要保证执行colcon build的工作空间根目录下存在src/。
5.5 步骤 2:离线训练神经网络(无需 CARLA)
python3 src/ground/carla_perception_control/main.py --mode train \
        --epochs 300 --out models/nn_percept.json
预期输出:感知 NN 准确率 , 控制 NN MSE (符号含义见 6.1 节)。
若只想在无图形界面的环境验证全链路(含轨迹跟踪回放),用离线取证模式:
python3 src/ground/carla_perception_control/main.py --headless --demo \
        --epochs 300 --sim_time 60 --save_dir ~/shots
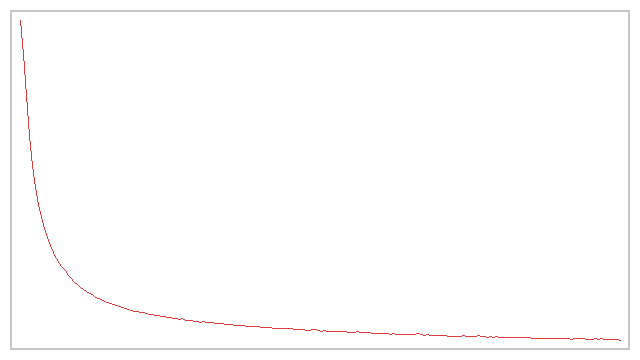
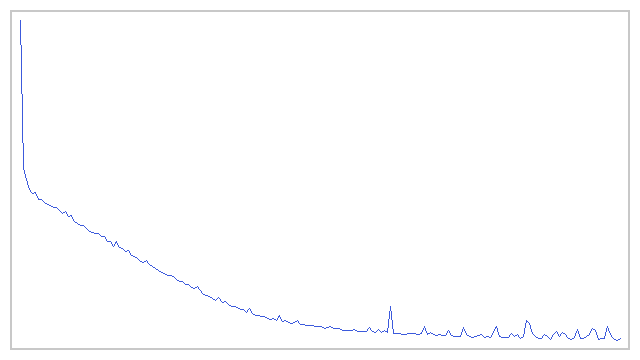
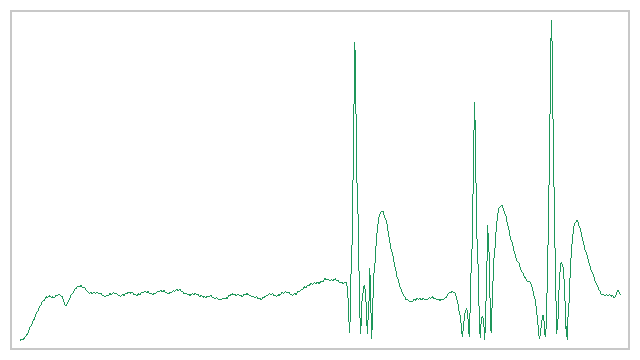
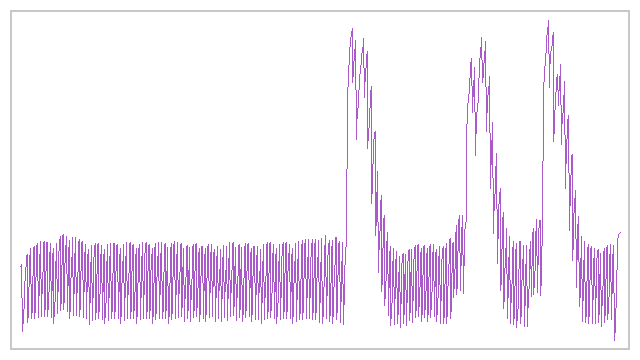
该模式不需要 CARLA、不需要图形界面,会导出 4 张曲线图(感知损失、控制损失、 横向误差、转向指令),适合在无 3D 加速的虚拟机中产出可运行性证据。
5.6 步骤 3:验证与 CARLA 服务端的连接
命令里的 192.168.8.1 是运行 CARLA 服务端的宿主机(Windows)IP:
在宿主机上执行 ipconfig,取 VMware 虚拟网卡(VMnet8)的 IPv4 地址即可
(本机该地址为 192.168.8.1,虚拟机 ens33 为 192.168.8.131,两者同网段)。
查看方式与已有示例一致,详见
设置并连接到 Carla 模拟器
→「使用 Carla 客户端启动 Ego Vehicle」。
# 把 192.168.8.1 换成你宿主机 ipconfig 查到的地址
python3 -c "import carla; c=carla.Client('192.168.8.1',2000); c.set_timeout(10); print('CONNECT OK:', c.get_world().get_map().name)"
CARLA 服务端默认启动的地图是 Town10HD_Opt(由 CarlaUE4/Config/DefaultEngine.ini
的 GameDefaultMap 决定),因此不加 -map 参数直接启动服务端时,输出应为:
CONNECT OK: Carla/Maps/Town10HD_Opt
本模块的 --town 默认为 Town05,运行时会自动 load_world 切到该地图;
若服务端已在该地图上则跳过重载(见 5.7 节)。
5.7 步骤 4:运行在线感知 + 轨迹跟踪
# 模式 A:独立运行(--host 填宿主机 IP)
# 不指定 --waypoints 时使用模块内置的 DEMO_ROUTE(已逐点校验在车道上)
python3 src/ground/carla_perception_control/main.py --mode run \
        --host 192.168.8.1 --sim_time 90 --save_dir ~/shots

# 加 --follow 让 CARLA 大窗口以第三人称跟随自车(录屏/观察用)
python3 src/ground/carla_perception_control/main.py --mode run \
        --host 192.168.8.1 --sim_time 90 --follow --save_dir ~/shots

# 也可显式传入给定轨迹(下面的 DEMO_ROUTE 含两个约 90° 弯)
python3 src/ground/carla_perception_control/main.py --mode run \
        --host 192.168.8.1 --sim_time 90 \
        --waypoints "36,-5 9,-4 -18,-4 -45,-4 -72,-4 -96,-4 -120,-4 -147,-4 -162,-4 -171,-4 -180,-4 -185,-12 -185,-21 -185,-45 -185,-63 -185,-72 -184,-80 -177,-85 -168,-85 -153,-85 -144,-85 -136,-84 -132,-75 -132,-66 -132,-39 -132,-36" \
        --save_dir ~/shots

# 模式 B:ROS 2 Humble
ros2 launch carla_perception_control main.launch.py host:=192.168.8.1

# 模式 C:ROS 1 Noetic —— 入口用 main.sh(会自动挑 python3.10)
#   roslaunch 只能按 main.py 的 shebang 执行它,而 Noetic 的 python3 是 3.8,
#   装不上 CARLA 0.9.16 的 cp310+ wheel,补了可执行位也会卡在 import carla。
#   若系统 python3 本身已是 3.10+,也可用:
#   roslaunch carla_perception_control main.launch host:=192.168.8.1
bash src/ground/carla_perception_control/main.sh --host 192.168.8.1 --mode run
也可用一键脚本:bash main.sh --host 192.168.8.1。
第三人称跟随镜头
--follow 会让 CARLA 大窗口(spectator)每帧移动到自车后方并看向自车,
便于观察与录屏。可调镜头位置:
# 后 12 m、高 6 m(视野更远,适合看整条轨迹)
python3 ... --follow --follow_dist 12 --follow_height 6
需要图形界面;纯 SSH 无窗口时该参数无效果(不影响仿真与控制)。
注意此镜头与车上的感知相机是两回事:感知相机是挂在车上的
sensor.camera.rgb(前视 1.6 m、高 1.4 m),跟随镜头只是观察视角。
给定轨迹的两个约束(实测踩坑)
- 航点必须落在可行驶车道上。 CARLA 中航点之间是直线连接,航点若在路面外,
车辆会沿直线开出路面撞上障碍物后卡死。早期文档示例
"40,-8 40,12 25,20"中(40,-8)偏离车道 2.59 m、(40,12)偏离 4.92 m, 在线运行会在(41.4,7.9)撞停;离线示例路线中的(120,-5)偏离 2.93 m、(160,40)偏离 4.94 m,会在(140.1,4.9)撞停。 - 弯道处航点要加密。 前视距离为 6 m;若转弯处航点间距达 50 m,
车在两点之间走直线,90° 转弯被压缩到航点附近几米内完成,
所需半径远小于车辆可达的最小半径,必然切出路面
(实测间距 51 m 时在
(-185,-15)撞停,雷达最近距离降到 0.037 m)。
现在模块内置的 DEMO_ROUTE 由车道搜索生成并逐点校验:26 个航点、
最大偏离车道 0.13 m、弯道处间距 8~9 m、直道约 24 m,含两个约 90° 弯。
用 --waypoints 传入自定义轨迹时,可用 src/ground/carla_perception_control/ 下的
校验脚本确认每个点都在车道上。
5.8 运行效果
离线取证(无需 CARLA)
离线取证模式导出的曲线(实测,--epochs 300 --sim_time 90,
轨迹为含两个约 90° 弯的 DEMO_ROUTE):
 |
 |
 |
 |
终端状态输出示例(节选):
== 训练感知 NN:4 维传感器特征 → 3 类障碍方向 ==
  epoch   60 loss=0.0336 train_acc=0.943
  epoch  300 loss=0.0142 train_acc=0.998
== 训练控制 NN:2 维状态(航向差,前视距离) → 转向角 ==
  epoch   60 loss=0.0098 train_acc=0.000
  epoch  300 loss=0.0027 train_acc=0.000

给定轨迹:26 个原始路点 → 加密为 187 个(约 2 m 间距)
感知 NN 训练集准确率 = 0.995
控制 NN 训练集 MSE   = 0.00303

[到达] t=54.8s 抵达终点 (-132.0,-36.0),停车。

轨迹跟踪完成:横向误差 RMSE = 0.249 m
平均速度 = 7.02 m/s,最大速度 = 7.18 m/s
终点残余距离 = 4.72 m(判定阈值 5.0 m)
在线运行(连 CARLA 服务端)
在 Ubuntu 虚拟机连接宿主机 CARLA 服务端实测(--mode run --sim_time 90,Town05):
[就绪] 自车@Location(x=36.000000, y=-5.000000, z=0.600000),NN 感知 + 控制,路点=187(已加密)
[t= 0.0] pos=( 36.0,  -5.0) NN感知=无目标 steer=-0.02 depth=  0 lidar(  0,20.00) 横向误差=0.00m
[t=10.0] pos=(-68.3,  -3.7) NN感知=无目标 steer=-0.02 depth= 89 lidar(509, 2.57) 横向误差=0.30m
[t=20.0] pos=(-185.3,-50.1) NN感知=无目标 steer=+0.01 depth= 89 lidar(516, 2.50) 横向误差=0.34m

[到达] t=28.9s 抵达终点 (-132.0,-36.0),停车。
共收到相机帧 577 张,导出截图 28 张
轨迹跟踪完成:横向误差 RMSE = 1.012 m
三路传感器均正常工作(depth 有实际深度值、lidar 约 500 个点、
相机累计 577 帧并导出 28 张前视截图),两个约 90° 弯均顺利通过。
结果汇总
| 指标 | 离线取证 | 在线运行 |
|---|---|---|
| 感知 NN 准确率 | 0.995 | 0.995 |
| 控制 NN MSE | 0.00303 | 0.00303 |
| 横向误差 | 0.249 m | 1.012 m |
| 是否到达终点 | 是(t=54.8 s) | 是(t=28.9 s) |
| 传感器帧数 | — | 相机 577 帧 / 雷达约 500 点·帧 |
在线 RMSE 高于离线,原因是离线回放用理想自行车模型、无碰撞与轮胎滑移; 在线受路面碰撞、转向执行延迟与同步步长影响,属正常差异。
5.9 常见问题
Q1:--mode run 报"缺少 carla 模块"?
需安装 CARLA 0.9.16 的 Python 客户端 wheel,见 5.3 节。若只想验证算法,
可改用 --headless --demo(不需要 CARLA)。
关于 carla.__version__
carla 模块不提供 __version__ 属性,执行 carla.__version__ 会报
AttributeError,这并不代表安装失败。判断是否装好请用能否连上服务端:
carla.Client(host, 2000).get_world().get_map().name。
Q2:报 RuntimeError: time-out ... while waiting for the simulator?
先用模块自带的诊断脚本分步定位(它会打印每步耗时,区分"网络不通"与"服务端卡住"):
python3.10 src/ground/carla_perception_control/check_connection.py 192.168.8.1 2000 Town05
该脚本依次检查:carla 模块导入 → TCP 端口可达 → get_world 瞬时连接 →
当前地图与同步模式 → load_world 耗时 → 世界内 actor 数量。
常见原因与对策:
| 诊断结果 | 原因 | 对策 |
|---|---|---|
| 第 2 步失败 | 网络层不通 | 确认服务端已启动、宿主机防火墙放行 2000、host 填宿主机 VMnet8 地址 |
| 第 2 步 OK 但第 3 步失败 | 服务端仍在初始化或已卡死 | 重启 CARLA 服务端 |
| 第 5 步超时 | load_world 是重操作(实测本机 7 s 以上,虚拟机过网络更久) |
服务端已加载目标地图时本模块会自动跳过重载;否则把 --town 设为服务端当前地图名 |
本模块的 connect() 默认超时已提高到 60 s,并且服务端已在地图上时跳过重载
(早期版本每次无条件 load_world,20 s 超时在虚拟机侧实测必失败)。
Q3:--mode run 报 FileNotFoundError: models/nn_percept.json?
说明模型文件不存在且代码版本较旧。当前版本在模型缺失时会现场训练并保存后
再加载(与 ROS 节点行为一致),不会崩溃。若仍报错请确认已更新到最新提交;
也可先手动训练一次:python3 main.py --mode train --out models/nn_percept.json。
Q4:在线运行时车开到一半卡住不动?
先看日志里的 lidar 最近距离:若降到很小(如 0.04 m)并有大量命中点,
说明车撞上障碍物了。两个常见原因:
1. 给定轨迹的航点不在可行驶车道上——CARLA 中航点之间走直线,会开出路面;
2. 转弯处航点间距过大——转弯被压缩到几米内完成,车辆转不过来。
请用 5.7 节的约束校验轨迹,或直接省略 --waypoints 使用内置 DEMO_ROUTE。
Q5:车辆在终点附近绕圈不停?
本模块已内置终点判定(进入 5 m 内刹车停车)。若自定义路点出现绕圈,
通常是给定轨迹转弯半径超过车辆运动学极限——注意 ,
7 m/s 时约需 5 m 转弯半径。请把急弯改缓,或降低 --throttle_max。
Q6:横向误差偏大?
检查是否用了 _dist_to_polyline()(垂距)而非最近路点距离;并确认路点已加密
(interpolate_waypoints)。稀疏路点会让前视追踪"跳点"。
Q7:感知类别一直显示"无目标"?
合成数据训练的感知器只区分"偏左/偏右/无目标"三类,用于演示感知链路;
Town05 空旷路段确实无遮挡物,输出"无目标"属正常。真实场景需用采集数据训练,
可替换 synth_dataset() 为实际数据集。
Q8:脚本跑完后 CARLA 窗口"停住不动"了?
这是同步模式的正常表现,不是崩溃。connect() 打开了 synchronous_mode,
此时服务端只在客户端调用 world.tick() 时才推进一帧;脚本结束后没有客户端
再 tick,世界就静止了。
本模块退出前会自动恢复异步模式,正常结束会打印:
[清理] 已销毁传感器与自车,世界已恢复异步模式。
如何判断是「跑完了」还是「卡住了」
- 跑到终点:会打印
[到达] t=..s 抵达终点 (x,y),停车。, 随后打印共收到相机帧 N 张、横向误差 RMSE = ..,最后是[清理] ...。 三条齐全即为正常结束。 - 卡住(撞到障碍物):会一直打印
[t=..]但pos=不再变化,lidar最近距离很小(如 0.04 m)。此时脚本会一直跑到--sim_time结束。 - 中途异常:
finally块仍会执行清理与恢复,不会留下残留 actor。
若上一次运行是被强杀(如 Ctrl+C)导致世界仍停在同步模式,重启 CARLA
服务端即可;ROS 节点退出(Ctrl+C)时同样会自动恢复。
6. 性能评价
6.1 指标定义
本节所有指标均以「符号 + 下标」给出,下标标明该指标的具体含义:
| 指标 | 符号 | 含义 |
|---|---|---|
| 感知 NN 准确率 | 分类正确的样本数占总样本数的比例 | |
| 控制 NN MSE | 网络输出转向与标签转向的均方误差 | |
| 横向误差 | 车辆到给定轨迹折线的垂距均方根 | |
| 平均 / 最大速度 | / | 全程速度的均值与峰值 |
| 转向平滑度 | 相邻两帧转向指令变化量的均值 |
感知 NN 准确率 :
控制 NN MSE (即 2.3 节 控制网络训练所用均方误差在数据集上的取值):
横向误差 :
平均 / 最大速度:
转向平滑度 AoS(越小越平滑):
6.2 实测结果(离线取证模式,本机实测)
| 指标 | 数值 |
|---|---|
| 感知 NN 训练集准确率 | 0.995 |
| 控制 NN 训练集 MSE | 0.00303 |
| 横向误差 | 0.249 m |
| 横向误差峰值 | 1.205 m |
| 平均速度 | 7.02 m/s |
| 最大速度 | 7.18 m/s |
| 到达终点耗时 | 54.8 s |
6.3 调优过程记录
| 优化项 | 优化前 | 优化后 | 说明 |
|---|---|---|---|
| 控制网络输入标准化 | MSE 0.0796 | MSE 0.0030 | 状态两维量纲差异大 |
| 转向折算系数取真实几何值 | 标签饱和 26% | 饱和 0% | 由 0.5 改为 1.2217 |
| 标签去掉恒正偏置 | 车原地绕圈 | 直线可沿轨迹行驶 | 航向差 0 时应输出 0 转向 |
| 横向误差改用折线垂距 | RMSE 虚高 | RMSE 真实 | 稀疏路点下的最近点距离偏大 |
| 加入终点判定 | 终点绕圈不停 | 到点停车 | 进入 5 m 内刹车 |
| 路点加密至 2 m | 前视追踪跳点 | 平滑跟踪 | 原路点间隔 20 m |
6.4 结论
- 感知有效性:感知 NN 训练准确率 0.995,输出类别与传感器横向偏移趋势一致。
- 控制精度:控制 NN 在标准化输入下 MSE 0.003,横向误差 RMSE 0.249 m, 说明策略网络有效学到了"状态 → 转向"的几何映射。
- 与纯跟踪对比:NN 输出与解析几何律高度一致(因为标签即来自该几何律), 但推理时无需解析求解,为后续用真实驾驶数据替换标签留出了空间。