无人机降落过程监控(指令-运动一致性)
一句话:飞机"以为自己降落了"但实际悬在半空,是降落环节最危险的静默故障。这个模块只做一件事 ——
盯着 /uav/cmd_vel 下发的垂直速度和 /uav/odom 的实际高度变化,一旦"喊了不动""掉得没人管"
"超时没落地"就立刻告警并落 CSV,事后能一键出图。
1. 为什么需要这个监控
在真实 UE + AirSim + carlair_ros_bridge 上联调时遇到一个静默故障:桥接层 cmd_duration=0.1
配置下,上游连续下发 −0.5 m/s 下降指令,飞机却在屋面上方 0.39 m 处停住不动;而下游降落模块
只按"离屋面还差多少"判断,等它挪进容差就宣布 LANDED —— 日志全绿,实际没落地。
不管这个现象最后归因于桥接层的哪一处(见第 4 节的实测与待定位说明),控制链路各层之间都缺少 一次"指令与结果是否一致"的校验。本模块补上这一层:不改进任何控制算法、不发送任何控制指令, 只做"看门狗 + 记录仪"。
2. 判据
| 告警码 | 级别 | 触发条件 |
|---|---|---|
CMD_NO_EFFECT |
error | 窗口内指令积分 ∫|−vz|dt ≥ cmd_effect_min_expect_m,但实际下降量 < cmd_effect_ratio × 期望值 |
DESCEND_STALL |
warn | 已经开始下降后没有下降指令(|vz| < cmd_min_vz),窗口内高度也只变化 < descend_stall_eps_m,且仍未到目标高度 |
FREE_FALL |
error | 高度下掉速率 > free_fall_rate,且比指令快出 free_fall_cmd_slack(掉高 / 失控) |
Z_REACHED |
info | 高度进入目标 ± landing_tol_m 并稳定 landed_stable_s("到位置了",与上游是否松手无关) |
LANDED |
info | Z_REACHED 且上游已释放下降指令(一次完整的落地) |
CMD_NOT_RELEASED |
warn | 已到位置,但上游仍在发下降指令超过 landed_cmd_grace_s |
OVERSHOOT |
error | 已低于目标高度超过 overshoot_m(可重复触发,不是一次性) |
LANDING_TIMEOUT |
error | 从开始下降算起超过 timeout_s 仍未到位置(已经 Z_REACHED 就不再判) |
INPUT_STALE |
error | 里程计超过 stale_input_s 没有新数据 |
TARGET_UNKNOWN |
warn | 启动后 target_unknown_s 内仍拿不到落地目标高度 |
几条关键语义(都是评审提出后修正/明确的):
- 期望位移用指令积分:
∫|−vz|dt(只累计向下的部分),不是"最后一帧速度 × 窗口长度"。 指令变化(暂停后恢复、变速、重新接管)会把观察窗起点推到变化那一刻,避免拿历史空档算期望。 - 起动宽限期只保护"一致性"判据:
descend_grace_s(默认 1.5 s)内不判CMD_NO_EFFECT, 但FREE_FALL用的是完整高度历史,照常工作。 - 告警是上升沿触发:条件持续期间只报一次,条件消失后才可能再报(另有
alert_cooldown_s)。 实测 90 s 的持续故障只产生 1 条CMD_NO_EFFECT,不会刷屏。 active只表示"仍未恢复的异常":Z_REACHED/LANDED是一次性 info 事件,不进active, 否则看板会把"落地成功"显示成故障。- 可复位(三种触发):落地/超时之后,只要 ① 飞机重新爬升超过
resume_climb_m、 ② 超时之后下降指令重新出现(现场重试常常在同一高度再来一次,不会爬升)、 ③ 上游下发了新的/uav/goal,reset()就会清掉本轮阶段与告警并开始新一轮, 因此一个常驻节点可以连续监控多次降落。 - 结论按"当前这一轮"算:
report()["verdict"]只看本轮告警,上一轮的失败不会把下一轮的 干净落地也拖成fail;历史轮次在report()["runs"],累计告警在report()["summary"]。 - 到位置之后不再判超时:
Z_REACHED一旦成立,timeout_s就不再适用 —— 上游不松手有CMD_NOT_RELEASED这个更准确的告警,不该同时拖成fail + ABORTED。 - 目标高度有抖动容差:落点话题是神经网络输出,cm 级抖动很常见;变化小于
target_change_tol_m(默认 0.35 m)视为同一目标,不重新装填、不会重复报LANDED。 - 坐标只有一种:核心判据内部一律 ENU(上为正)。
frame/z_up:=false(NED)时,节点会把 高度、速度指令、目标高度三处一起换算(monitor_core.to_enu),不存在"z 换了、vz 没换"; 且target/goal_offset_m在换算成 ENU 之后才减(monitor_core.goal_target_z)—— NED 下写成"先减 offset 再取负"会让目标高度差 2 × offset。 - 不依赖
DESCEND字样:carlair_ros_bridge的/uav/status只会发READY / GOAL x y z / GOAL_DONE / GOAL_FAILED / VELOCITY / HOVER,没有DESCEND。 所以DESCEND_STALL用的是"没有下降指令 + 高度不再下降 + 还没到目标"这种可观测组合; 只有当某个桥接层真的会发DESCEND时,才用thresholds/status_descend_keywords打开状态串判据。 - 落地与"上游收手"分离:
Z_REACHED只看物理高度,LANDED才额外要求指令释放; 上游落地后不清零指令时会给CMD_NOT_RELEASED警告,而不会把整次降落误判成超时失败。 - 时钟兜底:
use_sim_time=true但/clock没来时rospy.get_time()恒为 0,会让所有 时间判据失效。节点启动时会检测时间是否在推进,不推进就自动改用单调时钟并打 ERROR 日志;/clock比本节点晚起来时,每 5 s 复查一次并自动切回。 - CSV 时间列用节点自己的单调起点(
monitor_core.CsvClock),与 core 的"每轮t_first"解耦: 自动复位不会让同一份 CSV 里的t跳回 0(否则画出来的高度曲线会往回跳)。
3. 运行
# 终端 1:桥接层
roslaunch carlair_ros_bridge main.launch host:=192.168.49.1
# 终端 2:被监控的降落模块
roslaunch rooftop_landing_nn main.launch
# 终端 3:本模块
roslaunch uav_landing_monitor main.launch csv:=/tmp/landing.csv
rosrun   uav_landing_monitor main.py        # 等价的前台运行
话题:
| 方向 | 话题 | 类型 |
|---|---|---|
| 订阅 | /uav/odom、/uav/cmd_vel、/uav/status |
nav_msgs/Odometry、geometry_msgs/Twist、std_msgs/String |
| 订阅(可选) | /rooftop_nn/landing_point、/uav/goal |
geometry_msgs/Point(确定落地目标高度) |
| 发布 | /uav/landing_monitor/alert |
std_msgs/String,一条告警一行 JSON |
| 发布 | /uav/landing_monitor/state |
std_msgs/String,周期状态 JSON(含仍在持续中的告警) |
常用参数(完整列表见 config/uav_landing_monitor.yaml):
roslaunch uav_landing_monitor main.launch csv:=/tmp/l.csv
roslaunch uav_landing_monitor main.launch z_up:=false          # 桥接层高度是 NED 下为正
roslaunch uav_landing_monitor main.launch target_mode:=fixed use_target_z:=true target_z:=13.9
roslaunch uav_landing_monitor main.launch timeout_s:=30 stale_input_s:=0.5
出图(同类告警会标注次数,例如 CMD_NO_EFFECT ×7):
python3 tools/plot_report.py /tmp/landing.csv --out landing.png --title "正常降落"
测试(纯 python,不需要 ROS / 仿真器;catkin_make run_tests 也会通过 catkin_add_nosetests 跑,
文件里对 nose 暴露的入口是 test_all_scenarios):
python3 tests/test_uav_landing_monitor_local.py     # 预期 结果:110/110 通过
python3 tools/replay_csv.py /tmp/landing.csv        # 把既有 CSV 喂回当前判据
4. 实测记录(并如实说明它不总是复现)
环境:Windows 宿主机 UE 5.5 + Cosys-AirSim(Blocks 场景)+ 本仓库 carlair_ros_bridge
+ rooftop_landing_nn 降落模块 + 本监控模块,全程真实运行(非离线回放)。
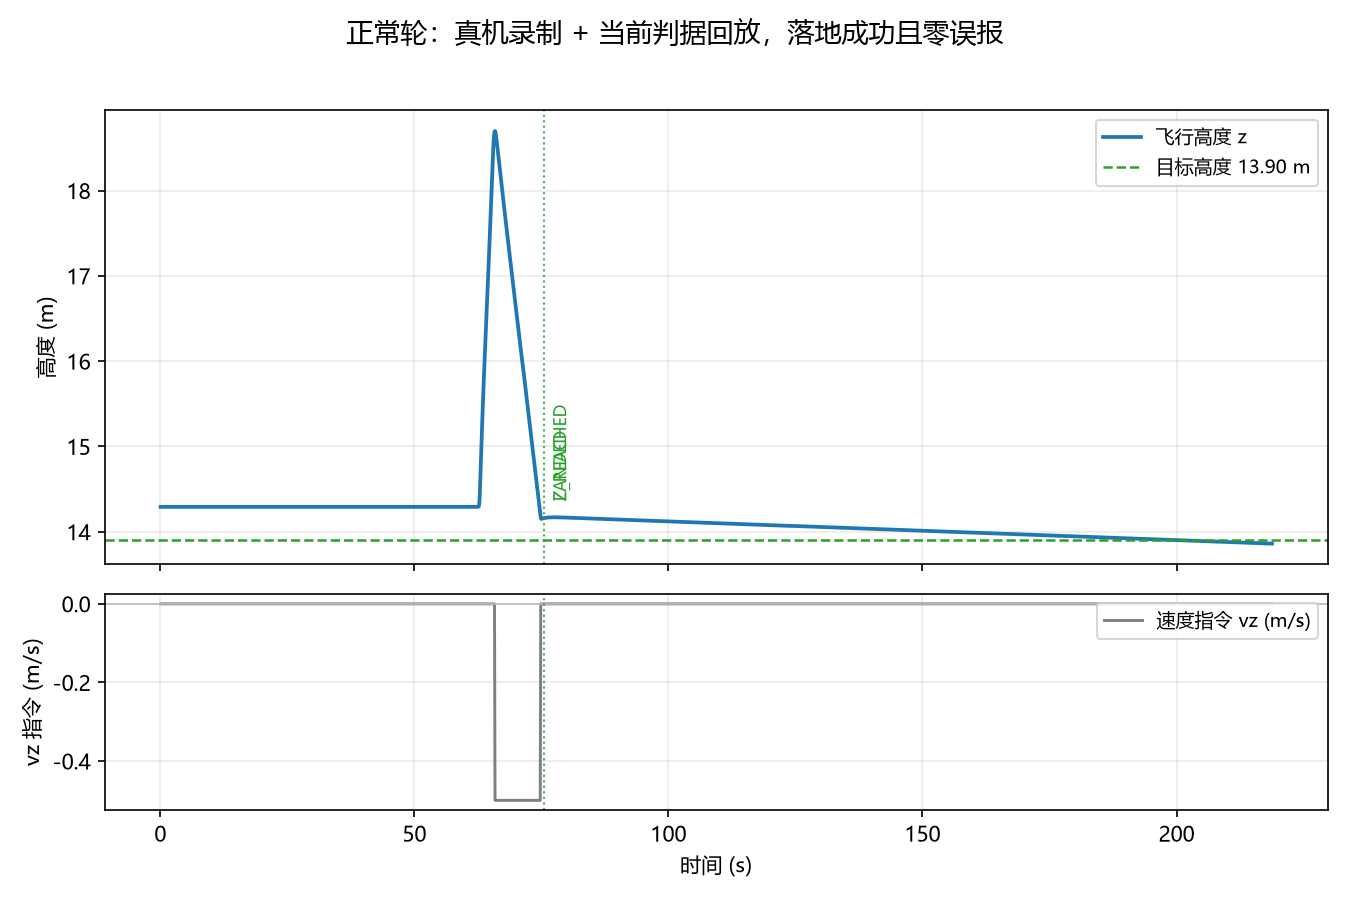
正常轮(cmd_duration=0.5,真机录制,下图用当前判据回放该录制):
python3 tools/replay_csv.py landing_normal.csv        # -> 结论 ok,仅有 Z_REACHED + LANDED
python3 tools/plot_report.py landing_normal.csv --alerts replay --out normal_run.png
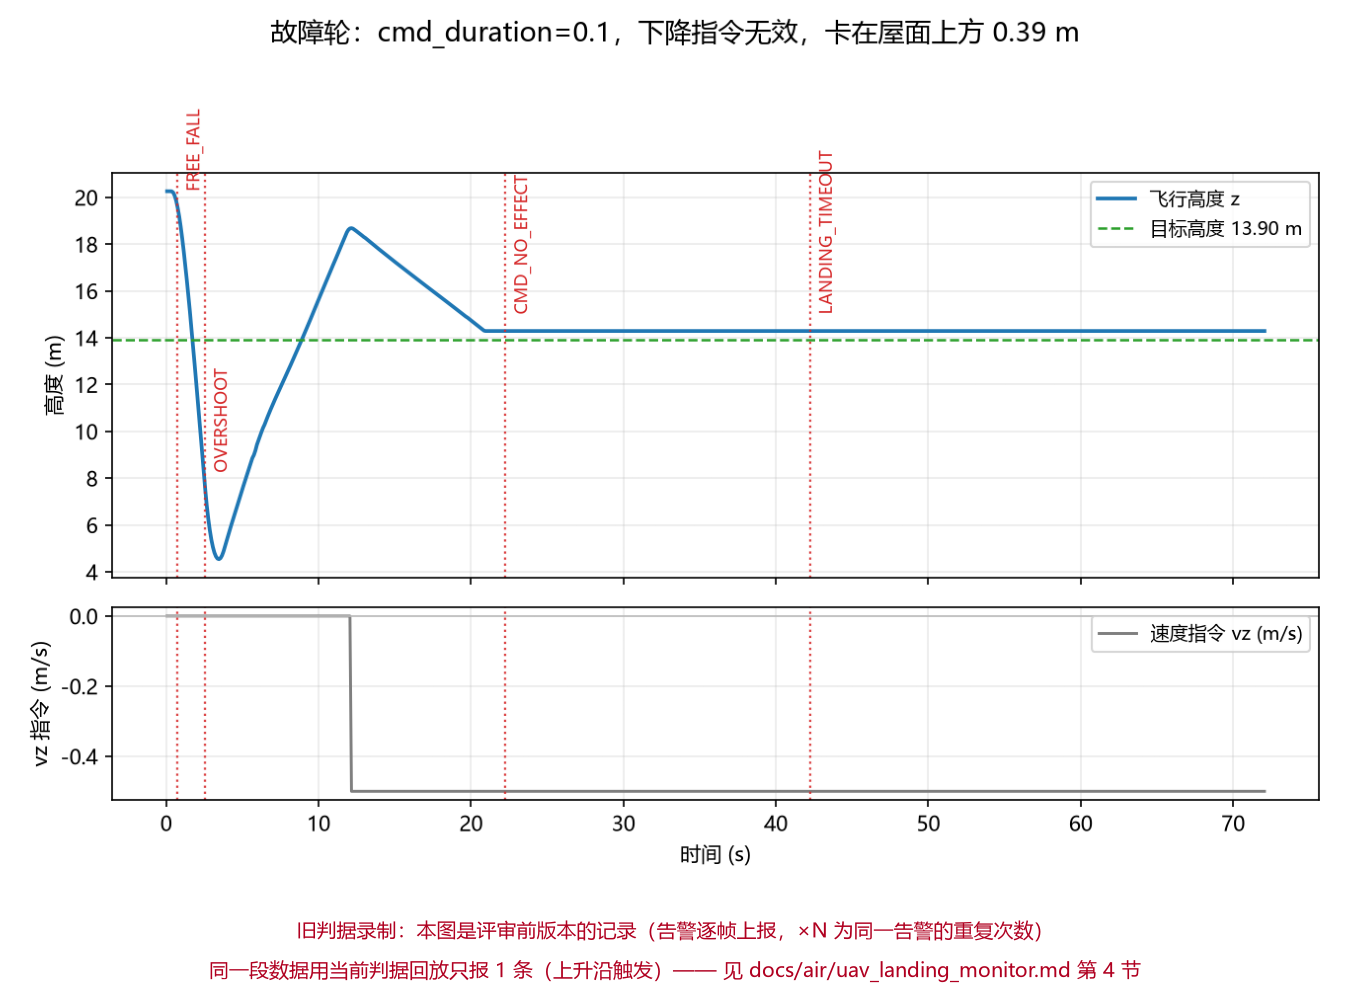
故障轮(cmd_duration=0.1,当时飞机在屋面上方 0.39 m 处停住不动、上游仍在发 −0.5 m/s):
这张图是评审前版本的真实记录(当时还是"逐帧报",所以画出了 7 条同类告警),图底部已直接标注
"旧判据录制",不要把它当成当前行为。当前版本改成 上升沿触发:同一段持续故障只会报 1 条
CMD_NO_EFFECT,随后由 LANDING_TIMEOUT 收尾,告警不再刷屏(这一点有回归用例覆盖,见
tests/ 里的"持续故障只报一次")。
关于"飞机为什么不动":只登记现象,不做因果结论
评审指出我原来的因果描述与桥接层代码对不上,这一点是对的,这里改成可核对的事实:
| 事实 | 说明 |
|---|---|
cmd_duration=0.1 时 4 s 只降 0.11 m;0.3 → 0.28 m;0.5 → 2.27 m |
同一架飞机、同一条 −0.5 m/s 指令,差异稳定可复现(用 AirSim 客户端脚本直接量出来的) |
cmd_vel_sub.py 控制环 20 Hz,指令新鲜时每周期重发同一条指令 |
所以"下一条命令顶掉上一条"的说法不成立:被覆盖的是同一条指令 |
| 同一配置后来复跑两次,下降恢复正常(0.49 m/s) | 说明这个现象不是必现,与飞行状态/时序有关 |
故障轮画面里 UE 曾显示 API call was not received, entering hover mode for safety |
这是 AirSim 因 RPC 调用超时进入 hover 保护:此时速度指令会被忽略 —— 与"指令在发、飞机不动"高度吻合,但目前只是线索,未做定论 |
结论:本模块的定位是发现(并且这次确实发现了:指令与高度连续 8 s 不一致), 归因与修复属于桥接层。本 PR 不修改桥接层默认值,也没有把它写成"已修复"。
5. 和别的模块的关系(不重复造轮子)
telemetry_diagnostics:用 GRU 判遥测数据本身的统计异常(注入漂移/冻结/丢包),ROS2、偏数据层。 本模块不建模数据分布,只做控制指令与运动结果的规则一致性校验,ROS1 桥接话题,零训练、即插即用。rooftop_landing/rooftop_landing_nn:负责"落到哪里",可能因为链路问题误以为落地了; 本模块不参与决策,只负责在它们出错时把问题喊出来。- 本模块不发任何控制指令,因此可以挂在任何桥接层/任何降落模块旁边做旁路监控。
6. 已知限制
- 规则阈值是工程经验值(
config里都可调,且启动时会打印整份生效阈值、拼错的键会 WARN); 极端机型的加速度差异需要重新标定;起动宽限期设小了会误报、设大了会漏报"很快就卡住"的故障。 - 只监听单个载具;多机需要各自带命名空间启动一份。
- 高度用单一来源
/uav/odom,里程计本身漂移时无法自证(需要外部真值,比如动捕/RTK)。 target/goal_offset_m(默认 5 m)是把/uav/goal的安全高度折算成屋面高度的约定值, 没有校验;能收到/rooftop_nn/landing_point时不会用到它,收不到时启动日志会提示, 超时未拿到目标高度则报TARGET_UNKNOWN。- "落地"只判定到高度层面(
Z_REACHED+ 指令释放),不判断是否真的踩在屋面上—— 落点几何是否正确属于rooftop_landing*模块的职责。 - 超时后"在同一高度重试"的识别依赖下降指令重新出现这个边沿;如果上游从头到尾都没松过 下降指令,那在监控看来就是同一次连续故障(这也是符合直觉的)。
7. 第二轮评审 6 个场景的复现
下面几条都是把判据原样 import 后喂合成序列得到的(tests/ 里各有用例断言):
1) NED + goal_offset:goal.z=-20(NED)、offset=5  ->  目标 15.00 m(旧写法算出 25.00 m)
2) 干净落地之后 active=[](旧版本会在"仍未恢复"里列 ['LANDED', 'Z_REACHED'])
3) 到位置后上游一直不松手、跑满 100 s(timeout_s=90):
   Z_REACHED@0.7s -> CMD_NOT_RELEASED@2.7s -> CMD_NO_EFFECT@3.1s,LANDING_TIMEOUT 出现 0 次
4) 超时 ABORTED 之后同一高度重试:CMD_NO_EFFECT 重新报出,阶段回到 DESCENDING,轮次 +1
5) 落地后落点抖动 +0.02/+0.04/…(10 次):LANDED 仍然只有 1 条,阶段保持 LANDED
6) 第 1 轮断流判 fail、第 2 轮干净落地:verdict=ok,历史轮次里保留第 1 轮 fail
附:大模型使用声明
本模块的代码、测试与文档在编写过程中使用了大模型辅助(判据设计讨论、代码与文档起草、
绘图脚本整理、以及按两轮评审意见重构判据与补充回归用例)。所有结论均来自仓库内可复现的真实运行:
tests/test_uav_landing_monitor_local.py(110 项断言,含评审提出的暂停/恢复、变速、
低高度启动、第二次降落、到位置不松手、NED 换算与 goal_offset、超时后同高度重试、落点抖动、
跨轮结论、CSV 时间列、active 语义、并发等场景)、以及第 4 节两轮 UE + AirSim
真机运行(CSV 由节点参数 monitor/csv 生成,图由 tools/plot_report.py 从该 CSV 绘制)。
作者对提交内容的正确性与完整性负全部责任。