水下多源融合组合导航(EKF)
在 MuJoCo 水下机器人仿真上,用 15 状态误差状态卡尔曼滤波(ESKF)融合 IMU、DVL、深度计与姿态量测,输出连续、带协方差的位姿估计,并与纯 IMU 航位推算做量化对比。
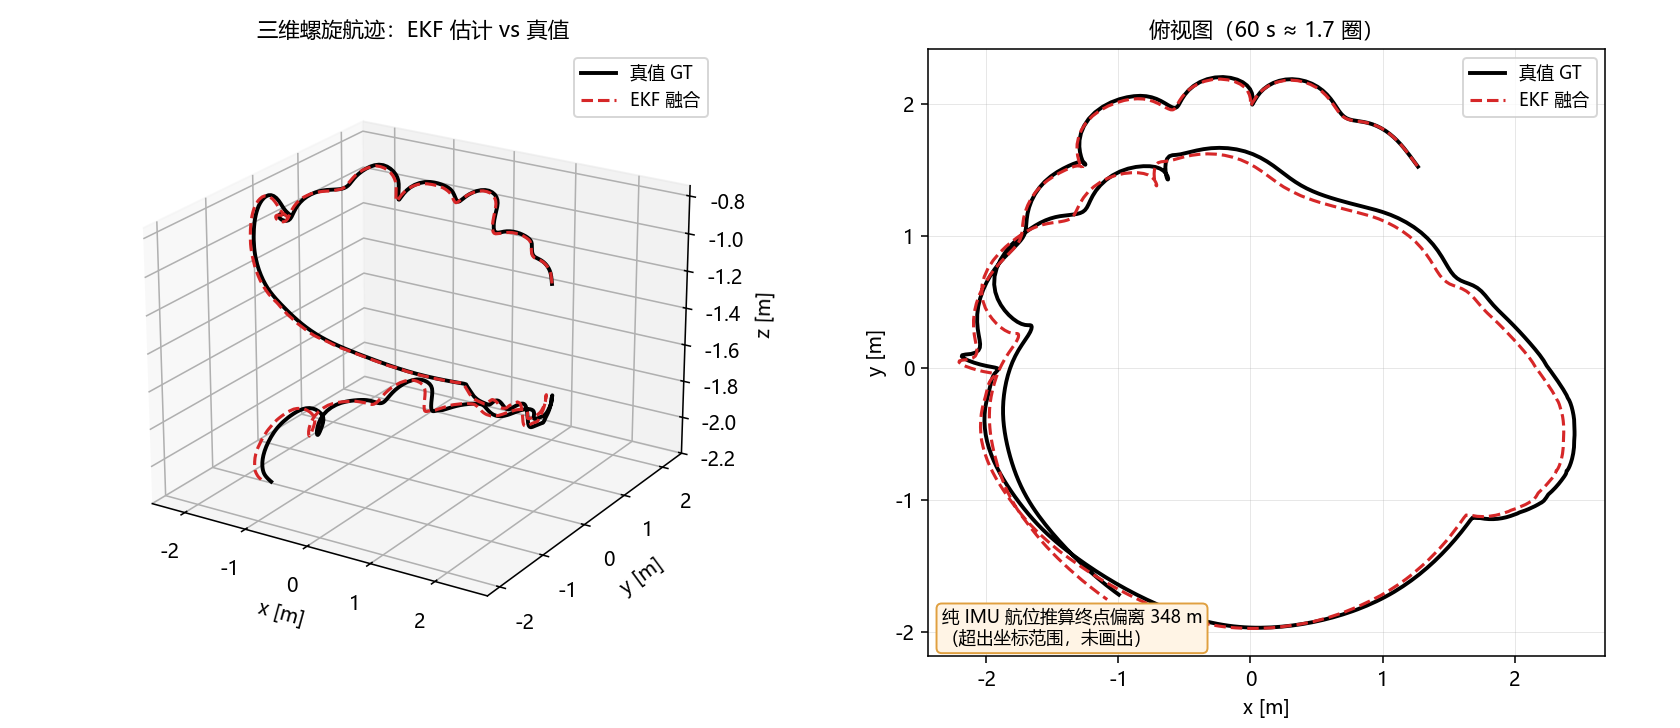
1. 为什么需要它
仓库里已有的 rov_mujoco 直接发布仿真真值 /rov/odom,
autonomous_navigation_node 与 sonar_slam_node 都拿它当定位输入。
真实 ROV 没有"真值":只有带零偏的 IMU、带噪声的深度计、会丢包的 DVL。
纯 IMU 积分会随时间平方发散——本模块的基线实验里,60 s 航程 21.5 m,
航位推算终点偏差达到 348 m。
2. 文件结构
新增与修改的文件都集中在 rov_mujoco 包内,不新建功能包:
src/water/rov_mujoco/
├── rov_mujoco/
│   ├── ekf_fusion.py          # 15 状态 ESKF + 航位推算基线 + 传感器噪声模型(纯 numpy)
│   ├── sensor_sim_node.py     # 由真值合成 IMU / DVL / 深度 / 姿态(零偏、噪声、丢包)
│   ├── ekf_node.py            # 融合节点:/rov/odom_fused、/rov/odom_deadreckoning
│   └── mujoco_sim_node.py     # [修改] 改用仿真时间打戳,新增 /clock 发布
├── launch/
│   └── ekf_nav.launch.py      # 仿真 + 噪声传感器 + EKF 一键启动
├── test/
│   └── test_ekf.py            # 无头自动评测:RMSE / 漂移 / NEES
└── setup.py                   # [修改] 新增 sensor_sim_node、ekf_nav_node 入口

docs/
├── water/rov_ekf_navigation.md    # 本文档
└── img/water/ekf_*.png            # 4 张实测图
mkdocs.yml                         # [修改] 「水域载具」下新增一行导航
数据流:
MuJoCo 仿真 ──/rov/odom(真值)──> 传感器噪声仿真 ──┬── /rov/imu_noisy ──┐
                                                  ├── /rov/dvl ────────┤
                                                  └── /rov/depth_noisy ┤
                                                                       v
                                                                    EKF 节点
                                                                       │
                                          ┌────────────────────────────┴─────────────────┐
                                          v                                              v
                                  /rov/odom_fused                          /rov/odom_deadreckoning
                                  (含位姿协方差)                              (纯 IMU 基线)
3. 算法
3.1 状态定义
标称状态:位置 、速度 、姿态四元数 、 加速度计零偏 、陀螺零偏 。
误差状态(15 维):
3.2 预测(IMU)
误差状态转移矩阵(关键块):
过程噪声按加速度/陀螺噪声谱密度与零偏随机游走注入。
3.3 量测更新
| 量测 | 模型 | 维度 |
|---|---|---|
| DVL | 3 | |
| 深度计 | (向下为正) | 1 |
| 姿态(AHRS/罗经) | 3 |
每次更新用 Joseph 形式保持协方差正定,误差注入标称状态后清零。
4. 传感器噪声模型
sensor_sim_node 从仿真真值合成带误差的传感器,参数可在 launch 中调整:
| 传感器 | 噪声 | 零偏 | 其它 |
|---|---|---|---|
| IMU 加速度 | σ = 0.05 m/s² | 0.05 m/s²(随机游走) | 50 Hz |
| IMU 陀螺 | σ = 0.005 rad/s | 0.003 rad/s | 50 Hz |
| DVL | σ = 0.01 m/s | 0.005 m/s | 默认 10% 丢包 |
| 深度计 | σ = 0.02 m | — | — |
| 姿态 | σ = 0.01 rad | — | — |
5. ROS 2 接口
| 话题 | 类型 | 方向 |
|---|---|---|
/rov/imu_noisy |
sensor_msgs/Imu |
输入 |
/rov/dvl |
geometry_msgs/TwistStamped |
输入(机体系速度) |
/rov/depth_noisy |
std_msgs/Float64 |
输入 |
/rov/odom_fused |
nav_msgs/Odometry |
输出(含位姿协方差) |
/rov/odom_deadreckoning |
nav_msgs/Odometry |
输出(IMU 基线) |
/rov/ekf/position_std |
std_msgs/Float64MultiArray |
输出(位置标准差) |
/rov/ground_truth |
nav_msgs/Odometry |
输出(真值,评测用) |
参数:init_delay(传感器上线后等待多久再初始化滤波器,默认 0.1 s)、
sigma_acc/sigma_gyro/sigma_dvl/sigma_depth/sigma_att(滤波器噪声)。
6. 运行
cd ~/ros2_ws
colcon build --packages-select rov_mujoco --symlink-install
source install/setup.bash

# 仿真 + 噪声传感器 + EKF
ros2 launch rov_mujoco ekf_nav.launch.py

# 只看融合结果
ros2 topic echo /rov/odom_fused --once

# 自动化评测(无头,60 s 仿真)
python3 src/water/rov_mujoco/test/test_ekf.py --duration 60 --out /tmp/ekf_eval.json
常用参数:--dropout 0.3(DVL 丢包率)、--current 0(关闭洋流)、
--seed 11(换随机种子)、--facc/--fgyro/--fdvl/--fdepth(滤波器噪声)。
7. 实验结果
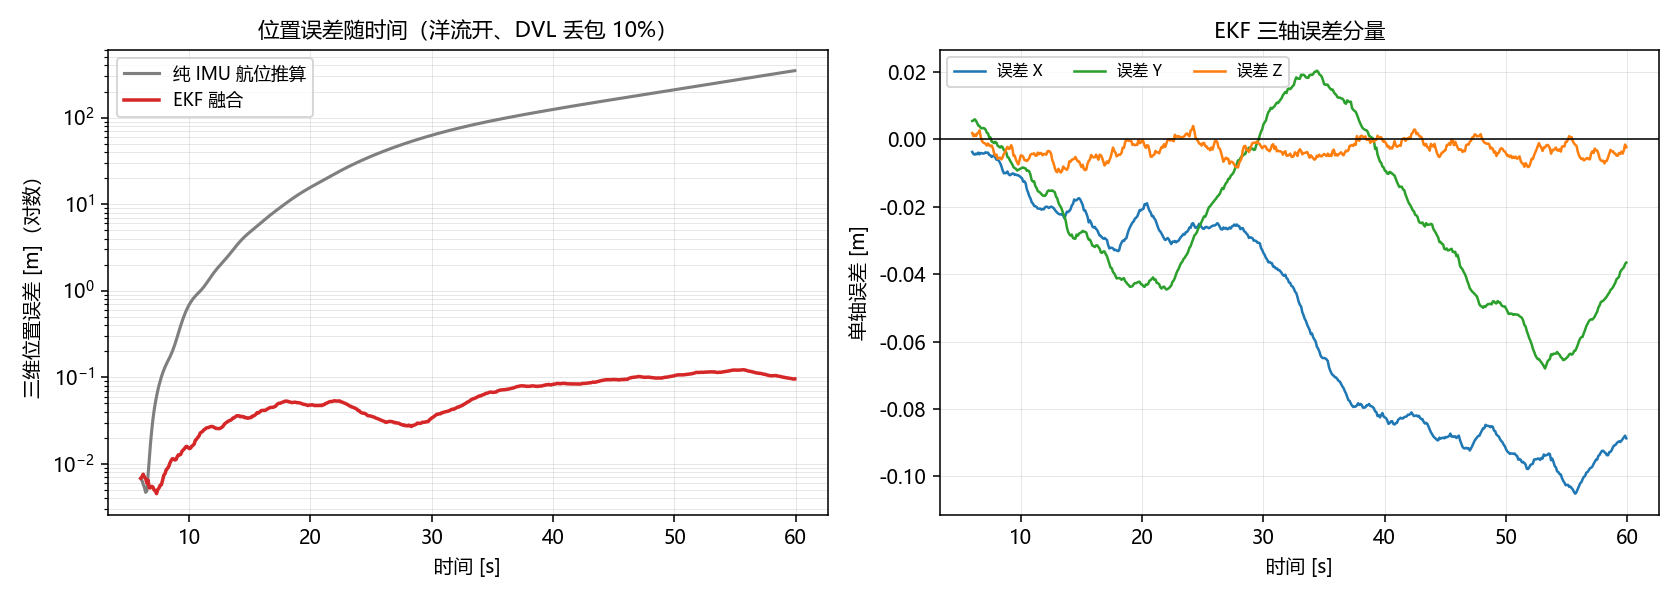
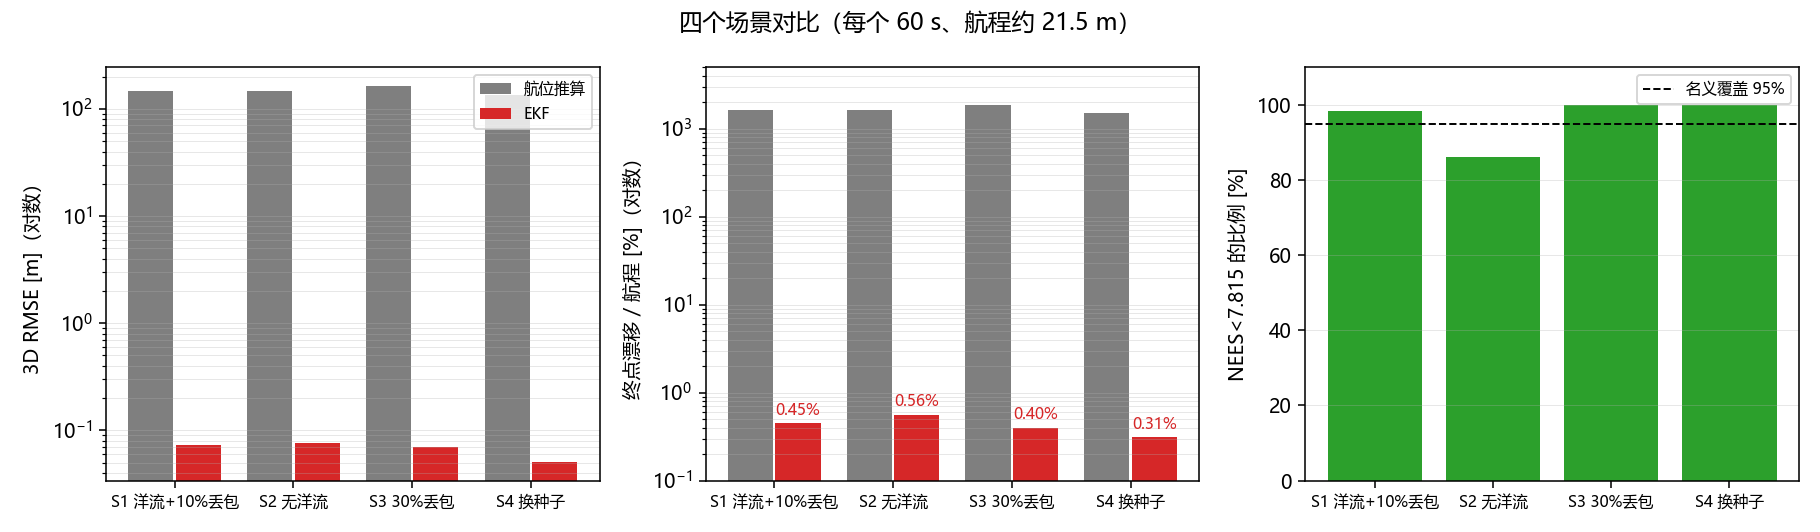
每个场景 60 s、约 1.7 圈三维螺旋航迹(航程 21.4–21.5 m), 起点前 6 s 为控制器预热,EKF 从 6 s 起初始化。
| 场景 | 航程 [m] | 航位推算 RMSE [m] | EKF RMSE [m] | EKF 终点误差 [m] | EKF 漂移率 | NEES 均值 | NEES 覆盖率 |
|---|---|---|---|---|---|---|---|
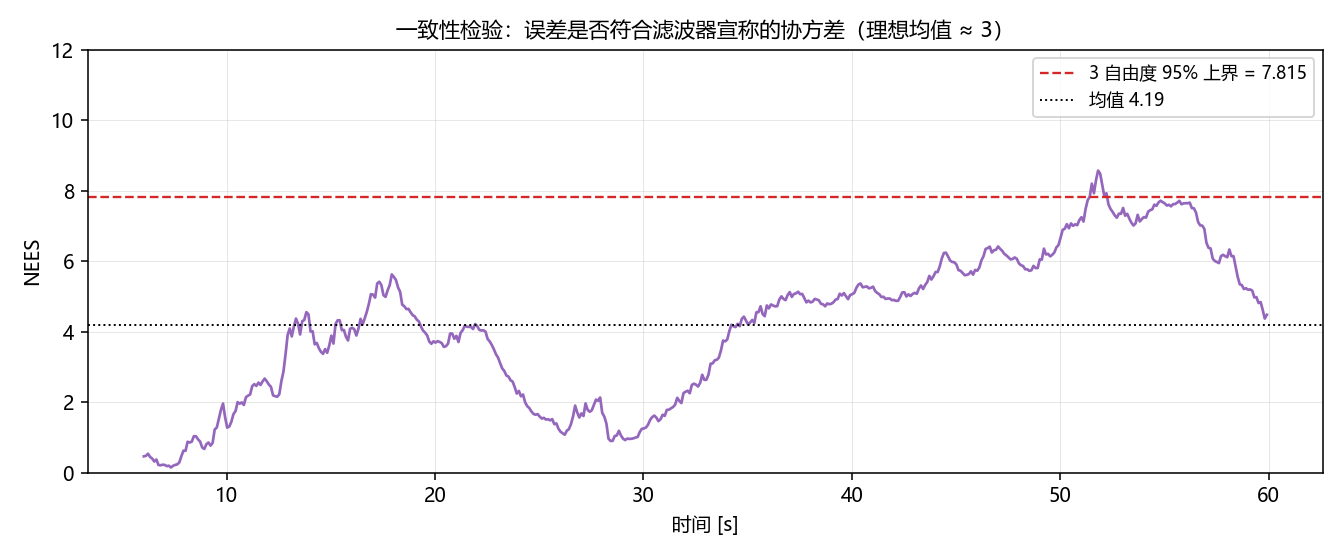
| S1 洋流 + 10% 丢包 | 21.48 | 145.54 | 0.0725 | 0.096 | 0.45 % | 4.19 | 98.4 % |
| S2 无洋流 | 21.38 | 145.77 | 0.0758 | 0.119 | 0.56 % | 4.45 | 86.0 % |
| S3 30% 丢包 | 21.48 | 163.61 | 0.0702 | 0.086 | 0.40 % | 3.26 | 100 % |
| S4 换随机种子 | 21.48 | 135.72 | 0.0508 | 0.066 | 0.31 % | 2.81 | 100 % |
RMSE 提升约 2000–2700 倍;DVL 丢包从 10% 提到 30% 时定位精度几乎不变 (IMU 预测 + 深度/姿态更新仍在工作)。
关于 NEES
NEES(归一化估计误差平方)检验"误差是否与滤波器宣称的协方差相符": 3 自由度下理想均值为 3,95% 上界 7.815。调参前 NEES 均值 34.8(只有 12.4% 落在界内), 说明滤波器过度自信;把过程噪声与量测噪声调到与真实噪声匹配后为 4.19 / 98.4%。 这一项比 RMSE 更能说明滤波器是否"可信"。
8. 与已有模块的关系
mujoco_sim_node:提供真值与物理仿真,本模块只读/rov/odom作为"传感器真值源";sonar_slam_node/autonomous_navigation_node:把输入从/rov/odom换成/rov/odom_fused即可接入真实噪声条件下的定位(后续可做);nn_trajectory_controller:控制器不受影响,仍订阅/cmd_vel。
9. 排错
| 现象 | 原因 | 处理 |
|---|---|---|
节点一直不发布 /rov/odom_fused |
还没收到 DVL 或深度 | 确认 /rov/dvl、/rov/depth_noisy 有数据 |
| 位置漂移很大 | 滤波器噪声参数与实际不符 | 先看 NEES:远大于 3 说明过度自信,适当增大 --facc/--fdvl |
| NEES 长期 < 1 | 过度保守 | 减小 --facc/--fdvl |
| 仿真很慢 | 物理频率 500 Hz | 调低 sim_rate(test 脚本用同步步进,不受影响) |
10. 配套修正:仿真节点必须用仿真时间打戳(重要)
调试中发现的基础仿真缺陷:mujoco_sim_node 原来用墙钟
(self.get_clock().now())给 /rov/odom、/rov/imu 等消息打时间戳,
而物理步进在虚拟机上跑不到 500 Hz 实时。后果是:下游按墙钟积分速度时,
"1 秒墙钟 × v" ≠ "1 秒仿真时间 × v",位置被系统性放大。
实测:修正前 ROS 端到端相对误差约 1.6 m(路径半径被放大 1.6–1.8 倍);
把时间戳改为仿真时间(data.time)并发布 /clock 后,降到 2–4 cm。
# mujoco_sim_node._publish_callback()
sim_t = float(self.data.time)
now = Time()
now.sec = int(sim_t)
now.nanosec = int((sim_t - int(sim_t)) * 1e9)
self.pub_clock.publish(Clock(clock=now))   # 新增 /clock 发布者
下游若使用 use_sim_time:=true,/clock 也会让 RViz、TF 与仿真时间一致。
11. ROS 端到端验证
ros2 launch rov_mujoco ekf_nav.launch.py 启动三个节点
(仿真 + 噪声传感器 + EKF),同时订阅 /rov/odom_fused 与
/rov/ground_truth 对比(仿真时间戳修正后):
| 指标 | 实测 |
|---|---|
| 话题频率 | 约 65 Hz(仿真受 CPU 限制时的实际发布率) |
/rov/odom_fused 绝对位置误差 |
2.4 cm → 4.5 cm(13 s 内缓慢增长) |
| 相对误差(对齐初始点) | 1.0–3.4 cm |
| 速度误差 | 0.3–2.8 cm/s |
| 初始化 | 传感器上线 0.1 s 后,以自身位置为原点 |
说明:没有 USBL/声学信标等绝对参考时,滤波器只能给出相对位置; 若需要绝对定位,可接第 4 节建议的 USBL/LBL 模块。