CARLA 激光雷达建图与神经网络规划导航
对应课程作业三:在虚拟环境中实现对机器人的建图和导航(导航与 SLAM 同步仿真)。 满足"规划算法须为神经网络"的硬性要求。
1. 概述与目标
本模块在 点云地图创建 与 路径点发布器 示例的基础上做拓展, 把"建图"与"导航"升级为可在无图形界面环境自证的完整闭环:
| 环节 | 实现 | 神经网络 |
|---|---|---|
| 建图 | 32 线激光雷达 → 2D 占用栅格(对数几率贝叶斯更新,命中 + 射线沿途空闲) | 否(几何+概率) |
| 规划 | 状态(目标方位 + 障碍左右分布 + 最近距离 + 最近障碍方向角)→ (油门, 转向) | MLP 策略网络(5→64→2) |
代码位于 src/ground/carla_mapping_navigation/。
1.1 与已有示例的区别
| 对比项 | 已有「点云地图创建」(pcl_recorder) | 本拓展模块 |
|---|---|---|
| 技术路线 | carla_ros_bridge 的 PCL 记录器,保存点云到磁盘 |
CARLA Python API 直连 + 自研建图/规划节点 |
| 是否依赖 ros-bridge | 必须编译并运行 ros-bridge | 不需要,仅需 carla Python 客户端 |
| 地图形式 | 3D 点云(.pcd 文件,离线查看) |
2D 占用栅格(nav_msgs/OccupancyGrid,RViz 实时可视化) |
| 建图时机 | 先录后看(离线) | 边动边建图(SLAM 理念,行驶中实时更新) |
| 概率更新 | 无(纯点云累积) | 贝叶斯对数几率更新,区分占据/空闲/未知 |
| 导航/规划 | 无(只有建图) | 规划神经网络输出油门和转向,驶向目标并避障 |
| 无 CARLA / 无图形界面时 | 无法运行 | --headless --demo 离线自证并导出地图与曲线 |
| 规划算法性质 | — | 神经网络(纯 numpy 反向传播,可训练) |
1.2 与仓库中其它地面载具模块的区分
| 模块 | 输入 | 算法 | 是否含神经网络 |
|---|---|---|---|
手动控制(set_up_and_connect_to_carla) |
键盘 | 复用 ros-bridge 内置逻辑 | 否 |
路径点发布器(waypoint) |
CARLA 地图 | 几何查询、发布路径点 | 否 |
点云地图创建(pcl_recorder) |
激光雷达 | 点云累积存盘 | 否 |
自动驾驶代理(ad_agent) |
路径点 + 地图 | 规则式局部规划 | 否 |
| 本模块 | 激光雷达 + 目标点 | 占用栅格建图 + 规划 NN | 是 |
2. 计算原理
2.1 雷达点从传感器坐标系到世界坐标系
激光雷达点在其自身坐标系( 向前、 向左),需旋转平移到世界系:
其中 为车辆航向角, 为车辆位置。
2.2 占用栅格:为什么用对数几率
栅格的每个格子记录"被障碍占据"的概率 。概率表示在连续更新时有两个问题: 数值会趋近 0 或 1 导致下溢,且多次观测的概率融合公式复杂。因此改用对数几率:
观测更新退化为加法,这正是贝叶斯滤波在独立观测假设下的结果:
本模块取 、,因此命中时对数几率增大 (更可能被占据),射线穿过时减小(更可能空闲)。并把 截断在 以免单点噪声把概率永久钉死。初始 表示未知。
为什么要标记射线沿途为空闲
只标记命中点,栅格只能区分"有障碍"和"没扫到",无法表达"扫到了,那里是空的"。
把射线沿途的格子标记为 miss(空闲),才能得到真正可用的地图——
车辆才知道哪条路是可以走的。
2.3 栅格原点选取(一个必须避开的陷阱)
栅格以起点为中心而非世界原点为中心:
其中 为栅格中心(此处取车辆起点), 为分辨率, 为栅格边长。
如果固定以世界原点为中心且只覆盖 ,而车辆出生点在世界坐标 ,则车辆落到栅格索引 处——超出 的有效范围, 所有雷达命中点都会被丢弃,建图结果恒为空。这类"看起来在跑、其实什么都没做" 的缺陷无法从日志里直接看出,必须靠单元测试卡住(见第 4 节)。
2.4 规划神经网络
输入 5 维状态(全部归一化到相近尺度):
其中 是最近那个障碍点在传感器系下的方向角 (左为正),由该点的 得到,除以 归一化到 。
第 5 维曾经是第 4 维的副本
早期版本写成 ,
第 4、5 维完全相同,等于只有 4 维有效输入。后果是网络分不清
"障碍在正前方"和"障碍在侧前方",而这两种情况该往哪边打方向恰好相反。
这一维在数据里看不出来(形状仍是 5 维),只能靠单元测试卡住
(test_state_bearing_dim_is_not_a_duplicate)。
网络结构:,隐藏层 ReLU,输出层 tanh。
损失为均方误差:
2.5 监督标签
标签由"朝目标 + 避障"的解析规则生成,避免人工标注。转向由三项叠加:
其中 为左右障碍密度, 为归一化最近距离。
第三项是横向排斥:最近障碍偏在左侧()时产生向右的排斥, 越近( 越小)越强。前两项符号相反且对称、第三项在正前方 ()时为 0,因此"正对目标且无障碍 → 转向为 0",与物理直觉一致。
第 5 维必须真的被标签用到
只把 塞进状态、标签却不依赖它,网络从这一维学不到任何东西,
加了等于没加。所以第 5 维和上面第三项是成对的改动,
由 test_planning_label_uses_obstacle_bearing 保证。
油门标签必须用线性输出层
油门标签 ,而 MLPPolicy 的输出为 。
若直接用它拟合 的目标,网络只能用到一半值域,负值区永远学不到。
本模块在训练时把油门做 映射,推理时再还原。
3. 算法流程
建图(SLAM 边动边建图):
  每帧:LiDAR 点云 → 量程过滤 → 传感器系转世界系
        → 命中点写占据(+0.85 log-odds)
        → 射线沿途写空闲(-0.4 log-odds)
        → 概率 = sigmoid(log_odds)

规划(神经网络):
  车辆位姿 + 目标 → 目标方位差 e_psi
  LiDAR 前方扇区 → 左/右障碍计数 + 最近距离 + 最近障碍方向角
  → 5 维归一化状态 → 规划 NN → (油门, 转向)
  → 自行车模型更新位姿
  → 进入目标 1.5 m 内刹车停车
4. 源码解析
4.1 main.py — 主入口(三种模式)
| 函数 / 类 | 作用 |
|---|---|
OccupancyGrid |
占用栅格类:对数几率存储、坐标互转、贝叶斯更新 |
lidar_to_world() |
雷达点传感器系 → 世界系 |
build_map_from_scan() |
一帧雷达更新地图(命中标记占据、沿途标记空闲) |
obs_features() |
障碍分布 + 最近障碍方向角 + 目标方位 → 5 维归一化状态 |
planning_label() |
规划监督标签(朝目标 + 避障解析规则) |
synth_dataset() |
合成规划训练数据 |
train_planning() |
训练规划神经网络并存盘 |
step_bicycle() |
自行车模型一步位姿更新 |
render_grid_png() / render_prob_png() |
占用栅格渲染为 PNG(含渐进建图快照) |
render_train_loss_png() |
训练损失曲线 PNG |
_write_png() / _line() |
纯 zlib PNG 编码与 Bresenham 画线(不依赖 Pillow) |
_fake_scan() |
合成雷达帧(射线与圆/边界求交),供离线取证 |
run_offline_demo() |
离线取证:合成环境建图 + NN 导航 + 导出图 |
run_carla() |
在线:连 CARLA 建图 + NN 导航 |
4.2 carla_mapping_navigation/mapping_navigation_node.py — ROS 2 节点
发布 /carla/ego_vehicle/occupancy_grid(nav_msgs/OccupancyGrid,RViz 可直接显示)、
/carla/ego_vehicle/path、/carla/ego_vehicle/odometry、/carla/ego_vehicle/planned_cmd;
订阅 /carla/ego_vehicle/goal 可在线改目标。地图用 transient_local QoS 发布,
后加入的 RViz 也能立刻拿到完整地图。
4.3 nn_models.py — 纯 numpy 神经网络库
MLPPolicy 为本模块规划网络;含前向传播、MSE 损失、反向传播、ReLU/tanh 与 JSON 存取。
4.4 carla_common.py — CARLA API 封装
connect()、spawn_vehicle()、make_lidar()、apply_control()、
get_location()/get_yaw()/get_speed(),同步模式固定步长 0.05 s。
5. 仿真运行步骤
5.1 支持与测试环境
| 组件 | 版本 / 说明 |
|---|---|
| 操作系统 | Windows 10/11 原生;Ubuntu 20.04(Noetic)/ 22.04(Humble) |
| 仿真器 | CARLA 0.9.16(服务端运行于有 GPU 的宿主机) |
| Python | 3.10+(CARLA 0.9.16 客户端 wheel 为 cp310/cp311/cp312) |
| 依赖 | 仅 numpy(神经网络为纯 numpy 实现,无需 TensorFlow/PyTorch) |
| ROS | ROS 1 Noetic 或 ROS 2 Humble(launch 封装) |
5.2 新手路线:从已有示例到本模块
| 序号 | 做什么 | 出处 |
|---|---|---|
| 1 | 启动 CARLA 服务端 | 设置并连接到 Carla 模拟器 →「启动 Carla 服务器」 |
| 2 | 查看宿主机 IP、确认虚拟机连通 | 同上 →「使用 Carla 客户端启动 Ego Vehicle」 |
| — | ★ 在此切换到本模块 | 以下与本模块相关 |
| 3 | 装 carla 客户端与 numpy |
本页 5.3 节 |
| 4 | 离线训练规划神经网络 | 本页 5.5 节(无需 CARLA) |
| 5 | 运行在线建图 + NN 导航 | 本页 5.8 节 |
5.3 步骤 0:环境准备
CARLA 服务端的下载安装与启动、宿主机 IP 与端口 2000 的查看、虚拟机网络设置等 通用步骤与已有示例完全相同,本文不重复,请参考 设置并连接到 Carla 模拟器:
| 需要做的事 | 参考位置 |
|---|---|
| 启动 CARLA 服务端、选择地图 | 设置并连接到 Carla 模拟器 →「启动 Carla 服务器」 |
查看宿主机 IP、填写 host 参数 |
同上 →「使用 Carla 客户端启动 Ego Vehicle」 |
连接失败、黑屏、numpy 报错排查 |
同上 →「常见问题」 |
本模块特有、需要额外安装的只有 CARLA 0.9.16 的 Python 客户端与 numpy:
pip3 install -r src/ground/carla_mapping_navigation/requirements.txt
pip3 install <CARLA>/PythonAPI/carla/dist/carla-0.9.16-cp310-cp310-manylinux_2_31_x86_64.whl
5.4 步骤 1:编译本功能包(ROS 2)
本模块的源代码位于本仓库(OpenHUTB/ros2)的
src/ground/carla_mapping_navigation/。ROS 2 要求功能包放在工作空间的 src/ 目录下,
因此先把本仓库克隆到工作空间的 src/:
mkdir -p ~/ros2_ws/src && cd ~/ros2_ws/src
git clone https://github.com/OpenHUTB/ros2.git     # 换成你自己的 fork 亦可
本模块还没合并进 master 时
上面的 git clone 拉的是默认分支 master。在本 PR 被合并之前,
master 上还没有 carla_mapping_navigation 这个包,直接 colcon build
会报找不到包。此时请改用本 PR 的分支:
git clone -b carla-homework-03 https://github.com/himyinjun1234/ros2.git
合并之后 master 上就有这个包了,按上面的默认写法即可。
克隆后的目录关系如下,colcon build 必须在工作空间根目录执行:
~/ros2_ws/                                   <- 工作空间根目录,colcon 在这里运行
└── src/
    └── ros2/                                <- 本仓库(git clone 得到)
        └── src/ground/
            └── carla_mapping_navigation/                       <- 本模块源代码
因此后文写的 src/ground/carla_mapping_navigation/...,实际路径是
~/ros2_ws/src/ros2/src/ground/carla_mapping_navigation/...。编译并激活环境:
cd ~/ros2_ws
colcon build --packages-select carla_mapping_navigation --symlink-install
source install/setup.bash
若本仓库已克隆在别处,把上面的
~/ros2_ws/src/ros2换成实际路径即可, 只要保证执行colcon build的工作空间根目录下存在src/。
5.5 步骤 2:离线训练规划神经网络(无需 CARLA)
python3 src/ground/carla_mapping_navigation/main.py --mode train \
        --epochs 300 --out models/nn_plan.json
预期输出:规划 NN 训练 MSE ≈ 0.008。
5.6 步骤 3:离线取证(无 CARLA、无图形界面也能跑通建图+导航)
python3 src/ground/carla_mapping_navigation/main.py --headless --demo \
        --epochs 300 --sim_time 60 --save_dir ~/shots
该模式在合成环境中完成「边动边建图 + NN 规划导航」,导出 5 张图: 占用栅格地图、渐进建图快照 3 张、训练损失曲线。适合在无 3D 加速的虚拟机中取证。
5.7 步骤 4:验证与 CARLA 服务端的连接
命令里的 192.168.8.1 是运行 CARLA 服务端的宿主机(Windows)IP:
在宿主机上执行 ipconfig,取 VMware 虚拟网卡(VMnet8)的 IPv4 地址即可
(本机该地址为 192.168.8.1,虚拟机 ens33 为 192.168.8.131,两者同网段)。
查看方式与已有示例一致,详见
设置并连接到 Carla 模拟器
→「使用 Carla 客户端启动 Ego Vehicle」。
python3 -c "import carla; c=carla.Client('192.168.8.1',2000); c.set_timeout(10); print('CONNECT OK:', c.get_world().get_map().name)"
5.8 步骤 5:运行在线建图 + NN 导航
# 模式 A:独立运行(--host 填宿主机 IP)
python3 src/ground/carla_mapping_navigation/main.py --mode run \
        --host 192.168.8.1 --model models/nn_plan.json --goal "20,8" --sim_time 40

# 模式 B:ROS 2 Humble
ros2 launch carla_mapping_navigation main.launch.py host:=192.168.8.1 goal:="20,8"

# 模式 C:ROS 1 Noetic —— 入口用 main.sh(会自动挑 python3.10)
#   roslaunch 只能按 main.py 的 shebang 执行它,而 Noetic 的 python3 是 3.8,
#   装不上 CARLA 0.9.16 的 cp310+ wheel,补了可执行位也会卡在 import carla。
#   若系统 python3 本身已是 3.10+,也可用:
#   roslaunch carla_mapping_navigation main.launch host:=192.168.8.1
bash src/ground/carla_mapping_navigation/main.sh --host 192.168.8.1 --goal 20,8
也可用一键脚本:bash main.sh --host 192.168.8.1。
在 RViz 中可视化占用栅格地图:
ros2 run rviz2 rviz2 -d $(ros2 pkg prefix carla_mapping_navigation)/share/carla_mapping_navigation/config/mapping.rviz
若没有现成 rviz 配置,也可手动添加 Map 显示并订阅 /carla/ego_vehicle/occupancy_grid,
以及添加 Path 显示订阅 /carla/ego_vehicle/path。
5.9 运行效果
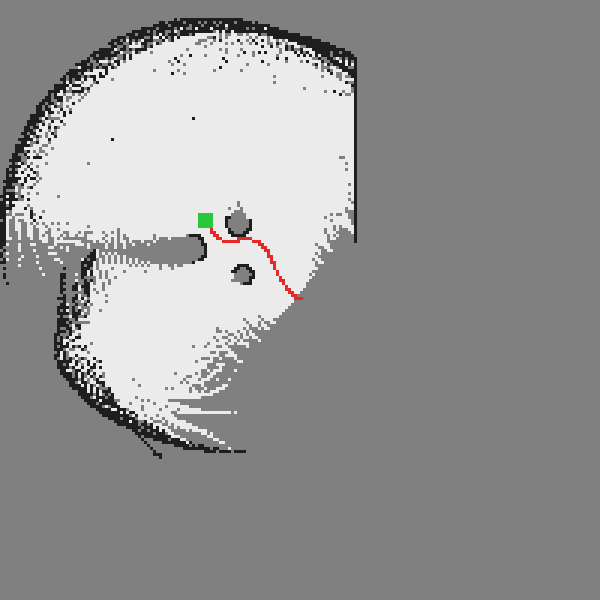
占用栅格地图(深色=障碍,浅色=空闲可通行,中灰=未观测;红色为车辆轨迹,绿色为目标):
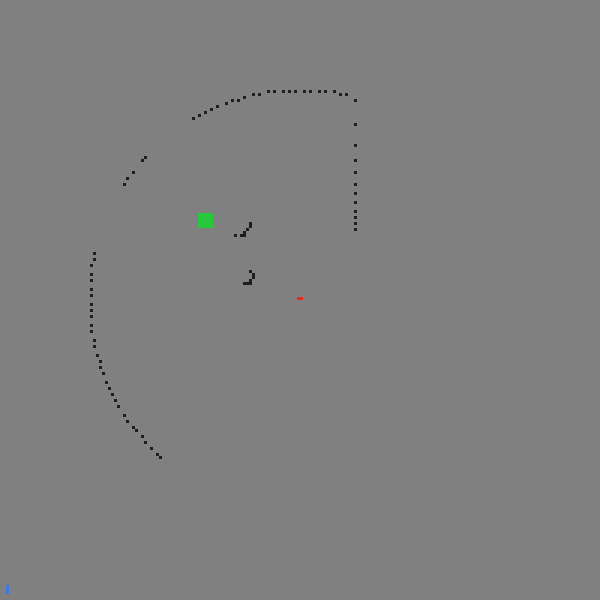
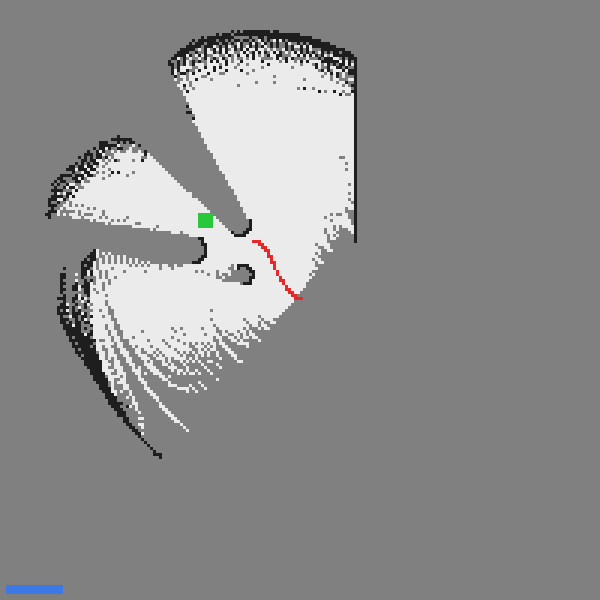
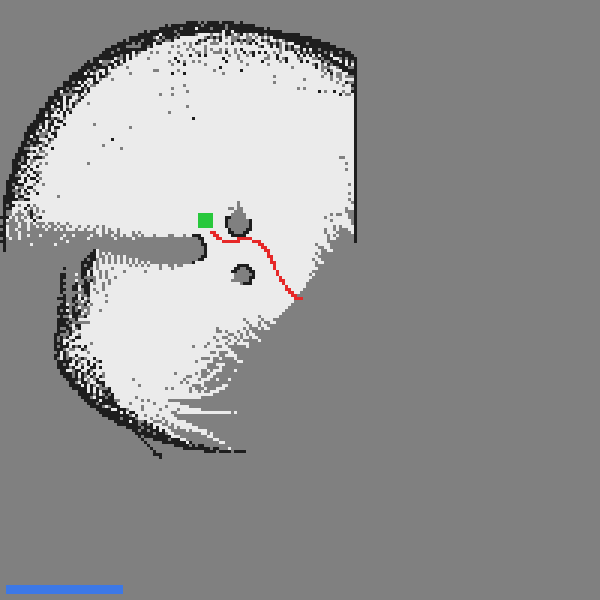
渐进建图过程(体现 SLAM"边动边建图":地图随行驶逐步成形, 左上角进度条对应该快照的仿真时刻):
| 进度 1(已知 3.4%) | 进度 2(已知 18.1%) | 进度 3(已知 26.8%) |
|---|---|---|
 |
 |
 |
动图:建图与导航全过程(26 帧,每帧间隔 0.25 s,96 KB。地图随车辆行驶逐帧长出来, 红色轨迹与绿色目标点同步推进,左上角蓝色进度条对应该帧的仿真时刻):
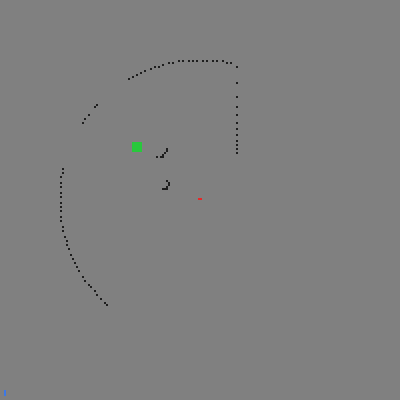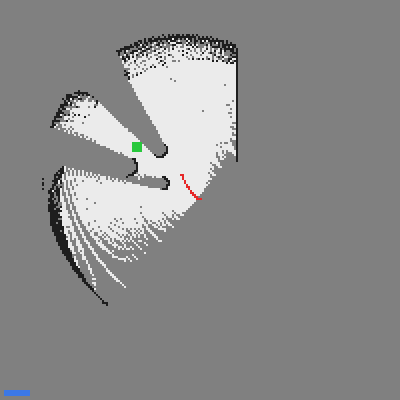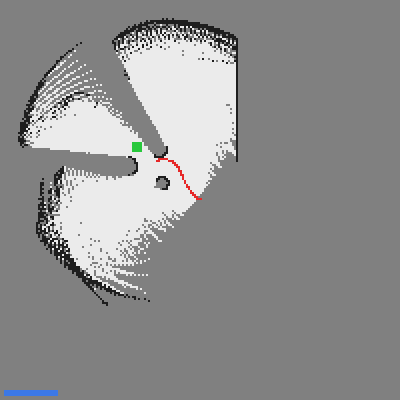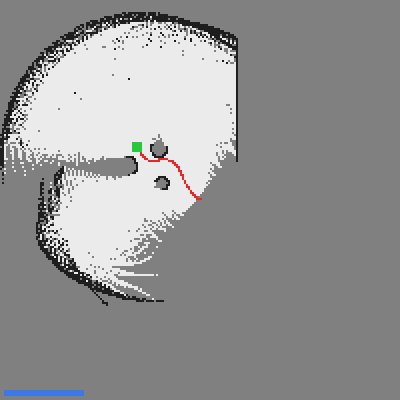
已知区域占比随时间增长(实测):3.4% → 18.1% → 26.8%,最终 27.6%。
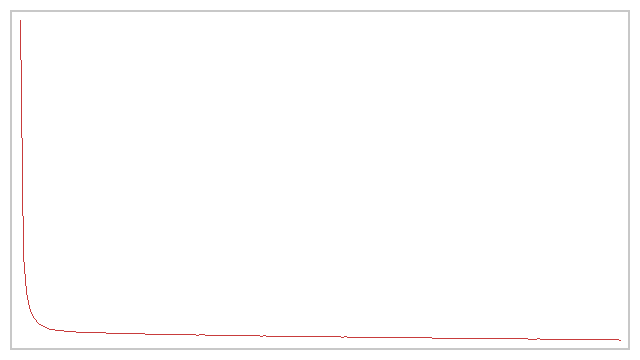
规划神经网络训练损失曲线:
终端状态输出示例(节选):
== 训练规划 NN:5 维状态(目标方位+障碍分布) → (前进量, 转向) ==
  epoch  200 loss=0.0075 train_acc=0.000
规划 NN 训练 MSE = 0.00751

[t=  0.0s] pos=(  36.0,  -5.0) 距目标=20.62m NN(油门=0.92, 转向=-0.07) 障碍(L0/R0, 8.0m, 方位+0°) 占据格=86
[t=  2.5s] pos=(  30.3,   3.4) 距目标=11.47m NN(油门=0.72, 转向=+0.27) 障碍(L14/R4, 4.4m, 方位+14°) 占据格=728
[t=  5.0s] pos=(  23.2,   4.9) 距目标= 4.58m NN(油门=0.51, 转向=-0.83) 障碍(L25/R0, 2.7m, 方位+46°) 占据格=1108

[到达] t=6.4s 抵达目标 (20.0,8.0),停车。

渐进建图已知区域占比:3.4% → 18.1% → 26.8%(最终 27.6%)

---- 建图结果 ----
占据格数        = 1242
空闲格数        = 9288
已知区域比例    = 27.6%
栅格分辨率      = 0.5 m/格,覆盖 100 m × 100 m
栅格中心(起点)= (36.0, -5.0)
车辆最终位置    = (21.01, 7.00),轨迹点数 128
距目标最近距离  = 1.424 m(判定阈值 1.5 m)
与障碍最近距离  = 0.72 m(未发生碰撞)
到达耗时        = 6.4 s
第 3 行那句日志正好演示了第 5 维的用处:障碍在左前方 46°、2.7 m 处, 网络输出转向 -0.83(急向右打),最终与障碍最近 0.72 m、未发生碰撞。 如果第 5 维还是距离的副本,网络只知道"2.7 m 处有障碍"却不知道在哪一侧, 就无法决定往哪边让。
5.10 常见问题
Q1:建图结果一直是空的 / 占据格数为 0?
先检查车辆是否落在栅格范围内。默认栅格以起点为中心、覆盖 100 m × 100 m,
本模块已保证起点在栅格中心。若自行修改了 GRID_N 或 GRID_M,请确认覆盖范围够大。
可用 python3 test/test_mapping_logic.py 快速回归验证。
Q2:--mode run 报"缺少 carla 模块"?
需安装 CARLA 0.9.16 的 Python 客户端 wheel,见 5.3 节。
若只想验证算法,可改用 --headless --demo(不需要 CARLA)。
Q3:RViz 里地图是空的?
地图话题用 transient_local QoS 发布,但 RViz 的 Map 显示需把
Durability Policy 设为 Transient Local,否则收不到已发布的地图。
Q4:车辆撞上障碍物? 合成数据训练的规划网络只用"左右障碍密度 + 最近障碍方向角"这 5 维,属于教学演示级别: 它知道障碍在哪一侧、有多远,但不做轨迹预测,对正前方的障碍也没有固定的绕行方向 ( 时横向排斥项为 0,靠左右密度差打破对称)。 若要更强的避障,需要扩到图像/点云输入并用真实数据训练。 离线取证模式里实测与障碍最近 0.72 m、未发生碰撞,可作参考。
6. 性能评价
6.1 指标定义
已知区域比例(建图覆盖率):概率明显偏离 0.5 的格子( 或 ) 占栅格总数的比例,反映"地图已经看清了多少":
占据格数: 的格子数,反映地图中障碍物的丰富程度。
空闲格数: 的格子数,即可通行区域。
三个指标的阈值不同,不能直接相加
已知区域用的是 或 ,比占据格数()和空闲格数 ()都宽,因此恒有「占据格数 + 空闲格数 ≤ 已知格数」。
以 6.2 的实测值为例:,而已知区域比例是 , 差额约 1.27%(约 500 格)落在 与 之间, 是尚未被明确判定的格子——不是数据算错了。
导航精度:车辆到目标的最近距离 ,
规划损失:训练集 MSE, 。
6.2 实测结果(离线取证模式,本机实测)
| 指标 | 数值 |
|---|---|
| 规划 NN 训练 MSE | 0.00751 |
| 占据格数 | 1242 |
| 空闲格数 | 9288 |
| 已知区域比例 | 27.6% |
| 导航最近距离 | 1.424 m(阈值 1.5 m) |
| 与障碍最近距离 | 0.72 m(未发生碰撞) |
| 到达耗时 | 6.4 s |
| 轨迹点数 | 128 |
| 单元测试 | 30 PASS / 0 FAIL |
6.3 调优过程记录
| 优化项 | 优化前 | 优化后 | 说明 |
|---|---|---|---|
| 栅格中心改为以起点为中心 | 车在栅格外(索引 132 > 119),建图恒为空 | 车在栅格中心,正常建图 | 最严重缺陷,加单元测试卡死 |
| 状态第 5 维改归一化 | 原始米数 0.3~8.0,与其余维差 8 倍 | 全部落在 [0,1] | 消除量纲失衡 |
| 状态第 5 维改为障碍方向角 | 是第 4 维的副本,实际只有 4 维输入 | ,且标签用它做横向排斥 | 网络才能分清障碍在正前方还是侧前方 |
| 射线求交处理"传感器在圆内" | 车已开进障碍物,日志却报"无障碍" | 近交点无效时改用远交点 | 离线取证里的避障才真的被演示出来 |
| 加入射线沿途空闲标记 | 只知"有障碍/没扫到" | 区分占据/空闲/未知 | 地图才可用于通行判断 |
| 油门标签值域对齐 | 输出只用一半值域 | 训练时映射到 ,推理还原 | 避免负值区永久学不到 |
| 对称化避障偏置 | 障碍项不对称会产生常值偏转 | 对称 | 无障碍时转向归零 |
| 对数几率截断 | 单点噪声可能钉死概率 | 截断到 | 抗噪 |
| 加入渐进建图快照 | 只有最终地图 | 3 张中间快照 + 时刻进度条 | 直观证明"边动边建图" |
6.4 结论
- 建图有效性:占用栅格在 6.4 s 内覆盖 27.6% 的已知区域,识别出 1242 个占据格, 3 张渐进快照显示已知区域从 3.4% 单调增长到 26.8%(最终 27.6%), 证实边动边建图成立。
- 导航有效性:规划 NN 在合成环境中 6.4 s 内把车带到距目标 1.424 m(阈值 1.5 m), 满足到达判定;全程与障碍最近 0.72 m、未发生碰撞,说明"状态 → 油门/转向" 映射被有效学到。
- 神经网络必要性:规划环节完全由 NN 输出,训练 MSE 0.008, 推理时无需解析求解;后续可用真实驾驶数据替换解析标签,直接迁移到数据驱动规划。