基于 Mujoco 的键盘遥控小车
一、实验目的
本实验基于 Ubuntu 22.04、MuJoCo 物理引擎和 Python 3,编写 Python 控制节点,实现一个四轮小车在复杂环境下的键盘遥控运动控制。
实验主要使用了 MuJoCo 的物理步进、图像渲染以及 OpenCV 的键盘事件捕获机制。
二、实验环境
| 项目 | 配置 |
|---|---|
| 操作系统 | Ubuntu 22.04 LTS(VMware 虚拟机) |
| 物理引擎 | MuJoCo (Python 3.10+) |
| 编程语言 | Python 3 |
| 依赖库 | mujoco, mujoco-python-viewer, opencv-python, numpy |
| 功能包 | mujoco_car_project |
三、功能包结构
mujoco_car_project/
├── CMakeLists.txt
├── package.xml
├── main.sh              # 一键运行脚本
├── requirements.txt     # 依赖清单
├── models/
│   └── car.xml          # 小车物理模型文件
└── scripts/
    └── main.py          # 主控制程序
四、实现原理
程序读取:
利用 OpenCV 的 cv2.waitKey(1) 捕获键盘事件,获取按键状态。
程序输出:
将键盘按键映射为左右轮的速度指令,直接赋值给 MuJoCo 的电机控制数组 data.ctrl,通过 mujoco.mj_step 驱动小车运动。
- W / 向上键:向前行驶
- S / 向下键:向后行驶
- A / 向左键:向左转弯
- D / 向右键:向右转弯
- Q:退出仿真
小车采用差速驱动模型,左右轮速度 和 与两轮间距 、车轮半径 决定了小车的运动状态。小车线速度 与角速度 为:
在每次控制循环中,先将左右轮速度清零,再根据按键赋予速度,从而完全消除指令残留,实现“松开即停”的顺滑手感。
五、编译
首先进入工作空间:
cd ~/ros2_ws/src/ground/mujoco_car_project
安装依赖(或者直接运行 main.sh 自动安装):
pip3 install -r requirements.txt
六、运行
可以直接一键运行(推荐):
bash main.sh
也可以分别运行(需要先手动安装依赖):
python3 scripts/main.py
七、实验结果
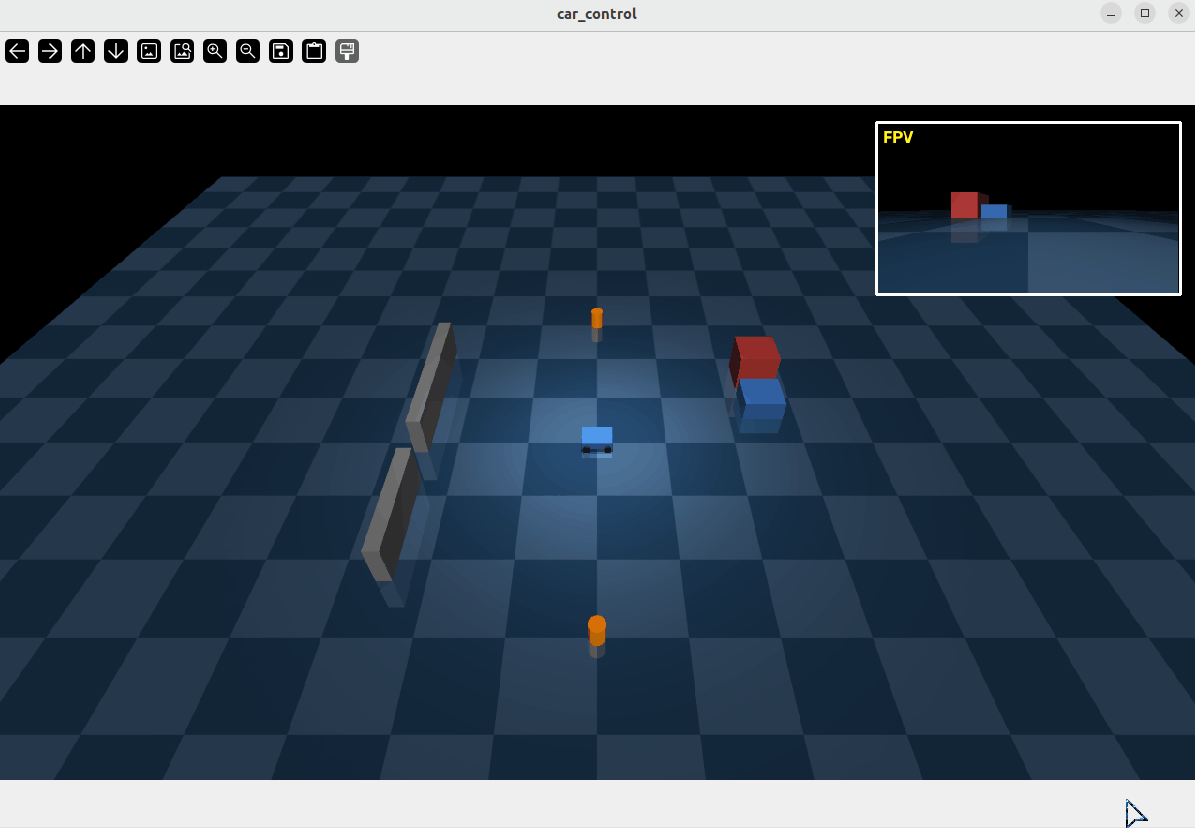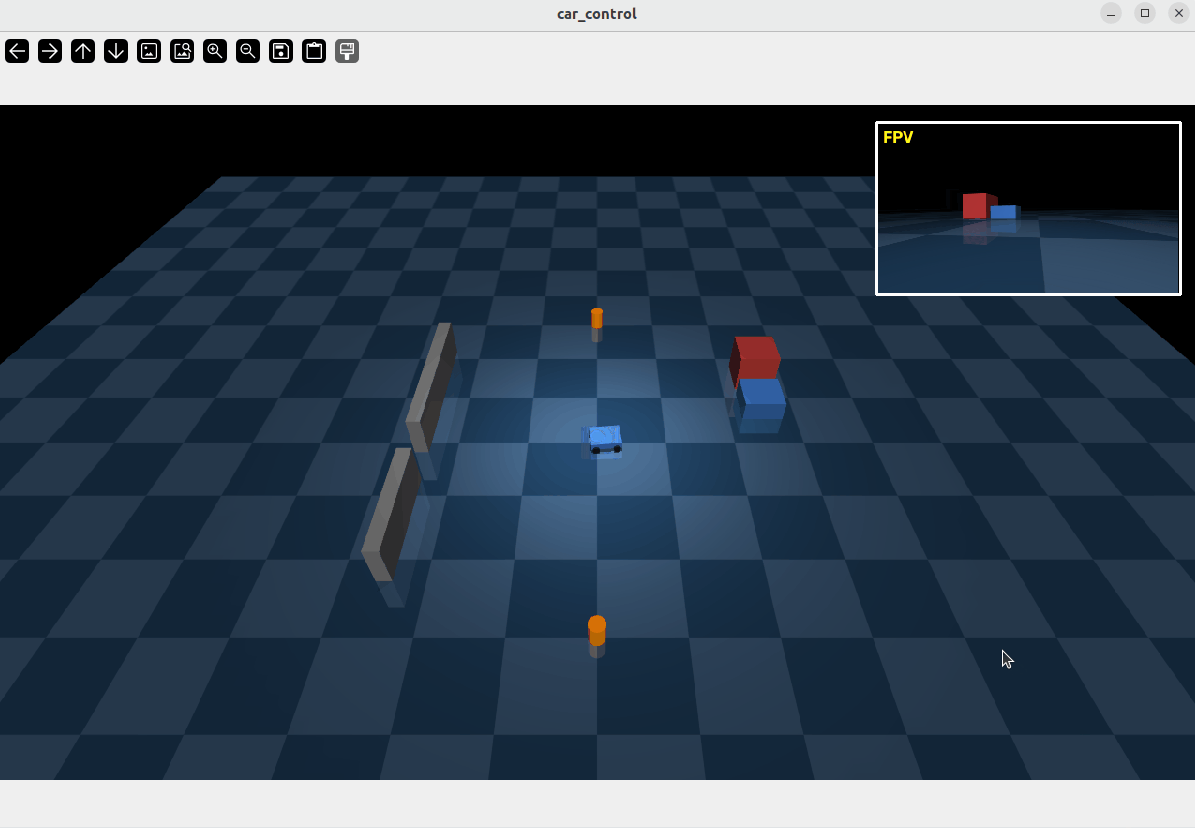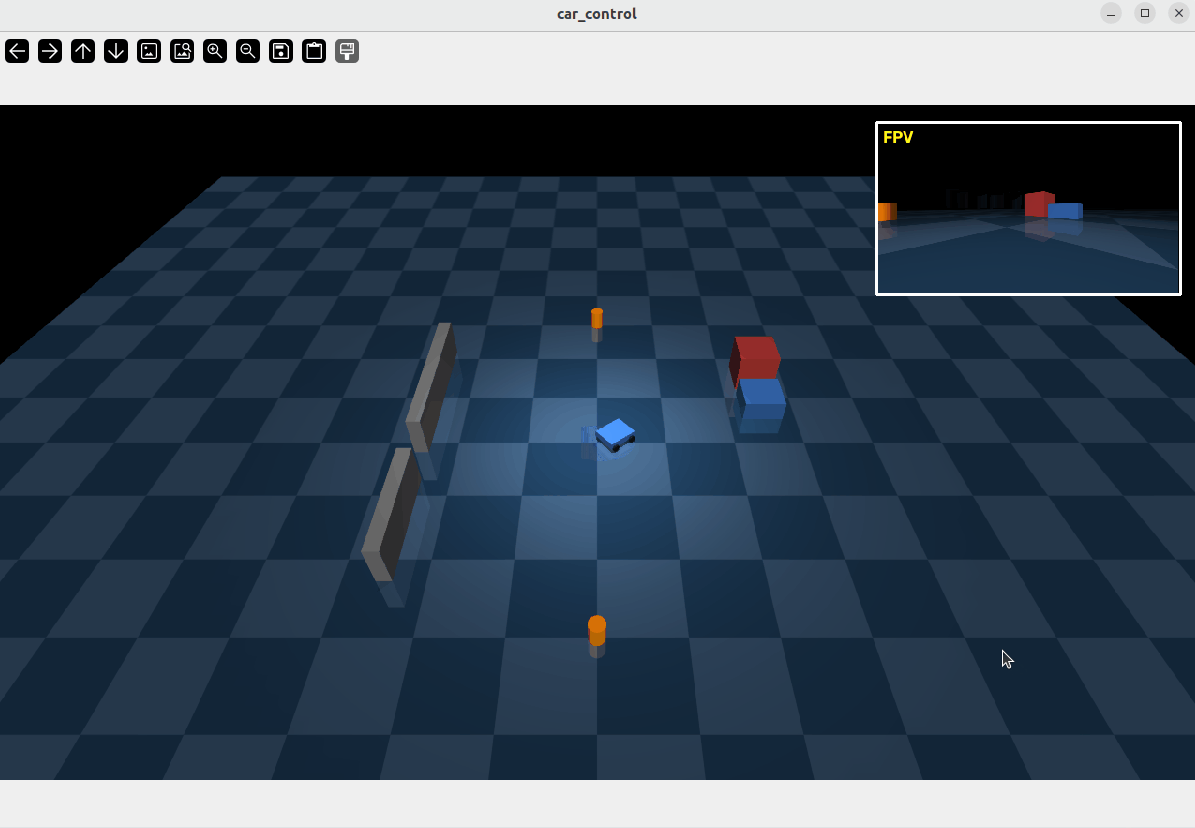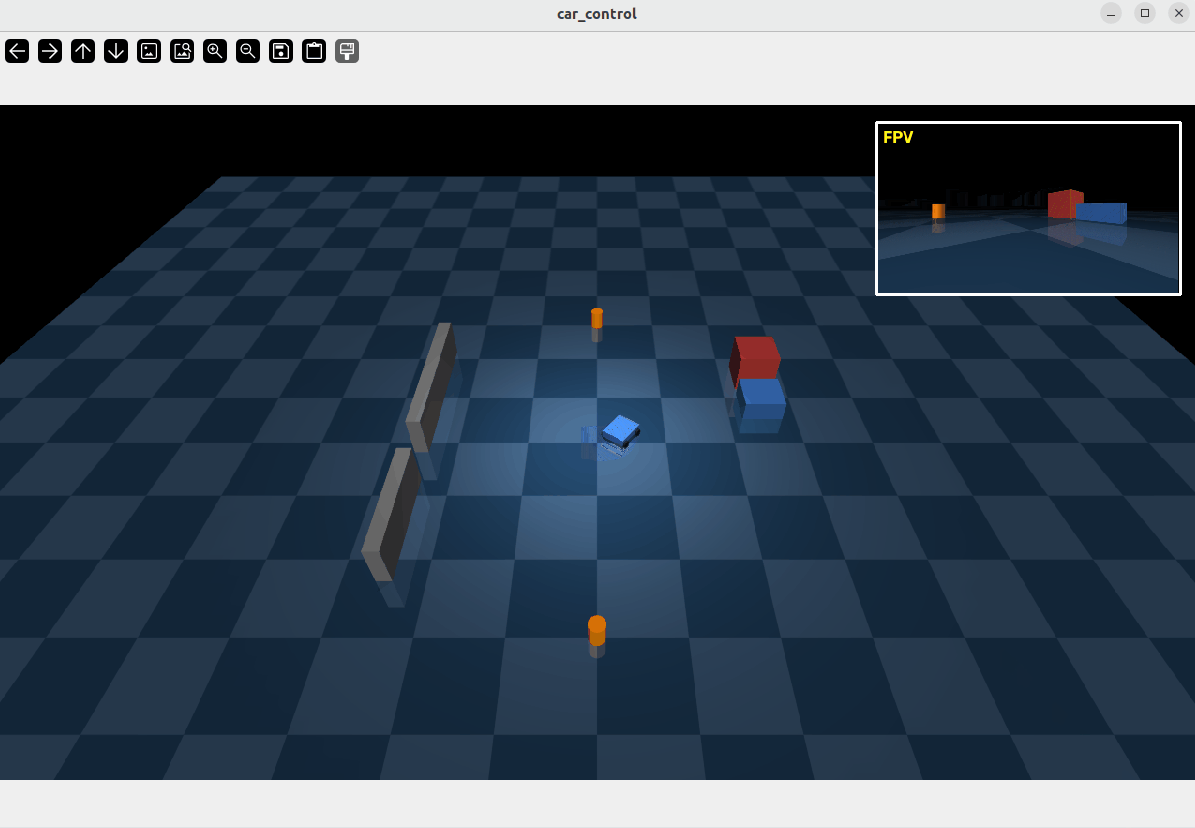
运行节点后,将会弹出一个 MuJoCo 渲染窗口,展示蓝色小车和地面参照物。按下 W/A/S/D 可以控制小车在平面上流畅运动,松开按键小车立即刹停。
八、总结
本实验通过编写 MuJoCo 控制和键盘监听脚本,实现了地面载具的物理仿真与实时遥控。实验掌握了 MuJoCo 的渲染与物理步进原理,理解了差速驱动模型的实际应用,并通过“松开即停”的清零逻辑,成功复刻了 ROS 小海龟的顺滑控制手感。
借助模型:Deepseek,豆包。