任务 1:机器人键盘控制模块 (Teleop Control)
1. 模块概述
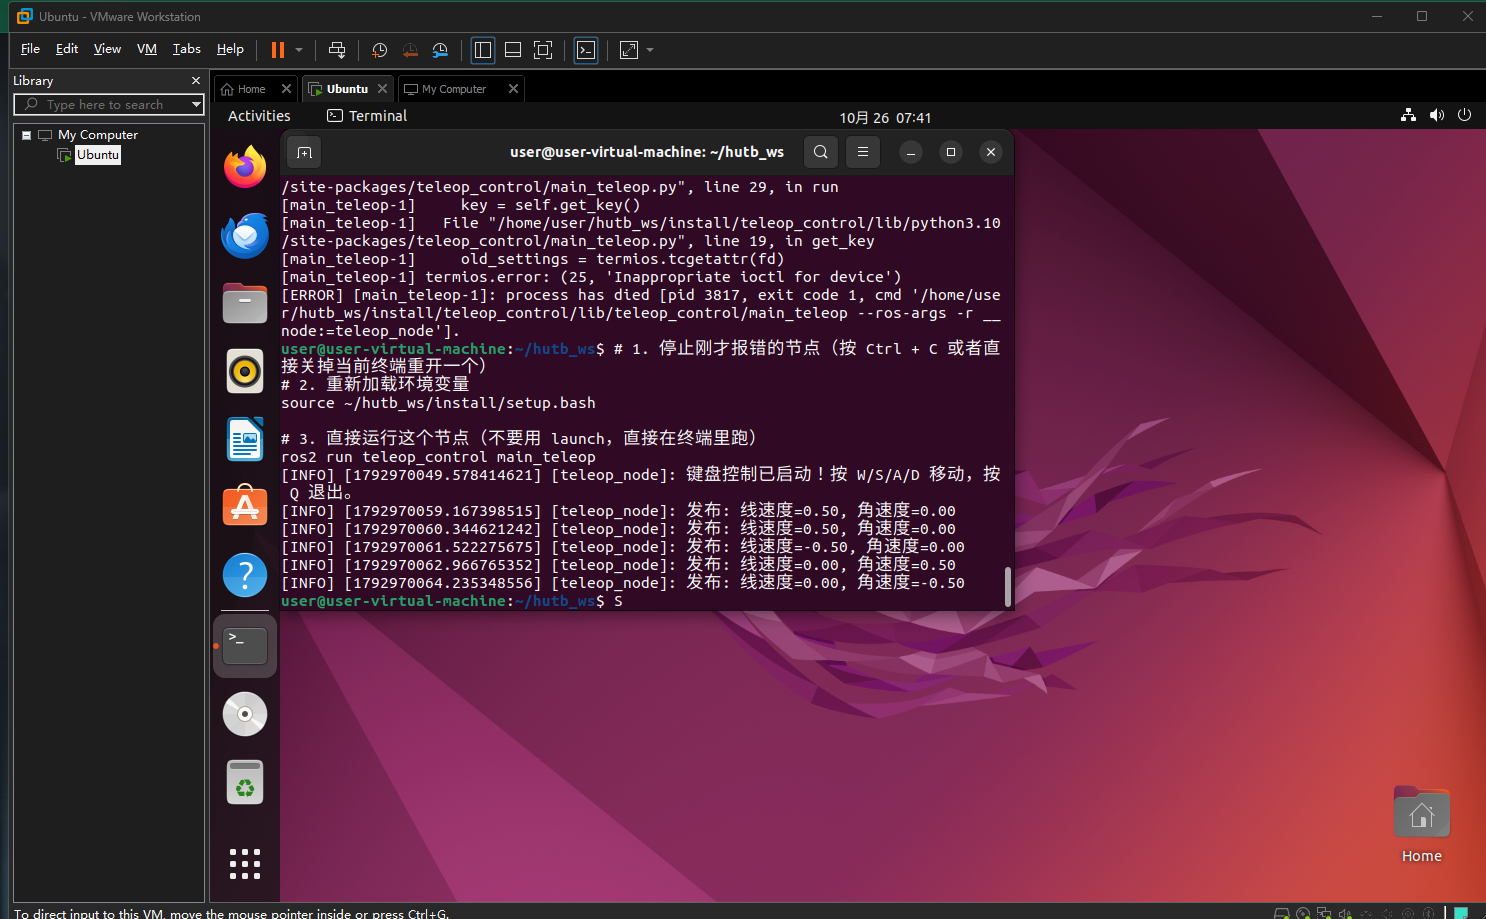
本模块实现了基于 ROS 2 的机器人键盘控制功能。通过监听键盘输入(W/S/A/D),发布对应的速度控制指令 (geometry_msgs/Twist) 到 /cmd_vel 话题,可用于控制仿真环境中的机器人移动。
2. 运行环境
- 操作系统: Ubuntu 22.04
- ROS 版本: ROS 2 Humble
- 依赖库: rclpy, geometry_msgs, termios (Python 内置)
3. 编译与运行步骤
# 1. 编译包
cd ~/hutb_ws
colcon build --packages-select teleop_control
source install/setup.bash

# 2. 运行节点
ros2 run teleop_control main_teleop
4. 操作说明
- 按
W:前进 (线速度 0.5) - 按
S:后退 (线速度 -0.5) - 按
A:左转 (角速度 0.5) - 按
D:右转 (角速度 -0.5) - 按
Q:退出节点
5. 运行效果验证
6. 大模型声明
本模块的代码与文档编写过程使用了 AI 大模型辅助。作者已对代码进行实际运行验证,对提交内容的正确性与完整性负全部责任。