ROS Noetic:四轮小车 URDF 建模作业
本页归入本站第 4 章“机器人仿真”,内容为四轮小车 URDF/xacro 建模、RViz 模型显示、TF 树检查与关节滑块观察。旧作业材料的教材编号与本站目录不同;源码保留在 src/chap6/urdf_car_demo。
1. 文件与环境
Ubuntu 20.04 + ROS Noetic,使用系统 ROS 环境。不要激活 AirSim Python 虚拟环境。
urdf_car_demo/
  package.xml
  CMakeLists.txt
  urdf/car.urdf.xacro
  launch/display.launch
  rviz/car.rviz
本包是模型显示实验:雷达只是外形,没有激光数据;车轮滑块只改变关节角度,小车不会沿地面行驶。Gazebo 动力学、底盘驱动及导航不在本次范围。
2. 安装与编译(Ubuntu 终端)
source /opt/ros/noetic/setup.bash
sudo apt update
sudo apt install git ros-noetic-catkin ros-noetic-tf ros-noetic-xacro ros-noetic-robot-state-publisher ros-noetic-joint-state-publisher-gui ros-noetic-rviz liburdfdom-tools
mkdir -p ~/urdf_car_ws/src
源码位于本仓库 src/chap6/urdf_car_demo。首次获取仓库可执行:
git clone --depth 1 https://github.com/OpenHUTB/ros2.git ~/ros2-course-source
已有仓库时跳过克隆,并将下面的 REPO_DIR 改成实际仓库根目录。只复制单个包,不要把整个仓库的 src 放进 catkin 工作空间。目标位置已有同名包时先保留原文件,避免直接覆盖自己的修改。
REPO_DIR="$HOME/ros2-course-source"
test -f "$REPO_DIR/src/chap6/urdf_car_demo/package.xml" && \
  cp -a "$REPO_DIR/src/chap6/urdf_car_demo" "$HOME/urdf_car_ws/src/"
确认 ~/urdf_car_ws/src/urdf_car_demo/package.xml 存在后再编译。使用作业压缩包时,也可将解压后的 urdf_car_demo 整个文件夹复制到该位置。
cd ~/urdf_car_ws
catkin_make
source devel/setup.bash
roslaunch urdf_car_demo display.launch
launch 会启动 ROS master(如果还没有)、关节滑块、TF 发布节点和 RViz,无需另开 roscore。
3. 观察效果
应看到蓝色车体、四个黑色车轮、橙色雷达和白色车头标记。车轮带橙色标记,拖动滑块后能看出转动。勾选 RViz 左侧 TF 可查看坐标系。
RViz 的 Fixed Frame 应为 base_footprint。若不显示模型,确认 RobotModel 已勾选且 robot_description 参数存在。
4. 实验检查
另开终端:
source /opt/ros/noetic/setup.bash
source ~/urdf_car_ws/devel/setup.bash
rosrun xacro xacro "$(rospack find urdf_car_demo)/urdf/car.urdf.xacro" > /tmp/car.urdf
check_urdf /tmp/car.urdf
rostopic echo -n 1 /joint_states
rosrun tf tf_echo base_link front_left_wheel_link
check_urdf 用户实测记录
用户在 Ubuntu ROS Noetic 虚拟机中执行了以下命令,并提供了完整终端输出:
source /opt/ros/noetic/setup.bash
source ~/urdf_car_ws/devel/setup.bash
rosrun xacro xacro "$(rospack find urdf_car_demo)/urdf/car.urdf.xacro" > /tmp/car.urdf
check_urdf /tmp/car.urdf
robot name is: student_car
---------- Successfully Parsed XML ---------------
root Link: base_footprint has 1 child(ren)
    child(1):  base_link
        child(1):  front_left_wheel_link
        child(2):  front_marker_link
        child(3):  front_right_wheel_link
        child(4):  lidar_link
        child(5):  rear_left_wheel_link
        child(6):  rear_right_wheel_link
结果:展开后的 URDF 已由 check_urdf 成功解析;根链接是 base_footprint,其子链接为 base_link,四个车轮、前标记与雷达链接均出现在解析树中,共 8 个链接。该记录来自用户实际运行,验证了 URDF 解析与树结构。原始输出另存于包内 validation/check_urdf_output.txt。
tf_echo 会持续输出;观察后按 Ctrl+C 返回终端。check_urdf 验证静态模型树,tf_echo 检查运行中的 TF,二者用途不同。
5. 模型原理与修改
- 单位为米、弧度,坐标 x 向前、y 向左、z 向上。
link表示刚体,joint表示刚体连接。- 根为 base_footprint,base_link 中心位于地面上方 0.15m。
- 车体长 0.60m、宽 0.36m、高 0.12m;车轮半径 0.10m、宽 0.04m。
- 轮心相对车体中心 z=-0.05m,所以轮底高度为零。
- 圆柱默认沿 z 轴,绕 x 旋转 π/2 后成为横向轮轴;关节轴为 y。
- 四个轮子用 xacro 宏重复生成,轮关节为 continuous;雷达和车头用 fixed 连接。
- 修改 car.urdf.xacro 的颜色或尺寸后,关闭 launch 并重新运行。
- 修改轮半径时也要重新计算轮心位置与车体离地高度,避免轮子悬空或穿地。
可作为个人扩展:改变车体配色、增加摄像头 link,或增加可转动雷达关节,并解释 TF 树变化。不要将单纯改变颜色描述成新的导航算法。
6. 已有实验材料
- Ubuntu 20.04 + ROS Noetic 环境说明。
- 包结构及 URDF/xacro 模型说明。
- RViz 整车显示截图。
check_urdf成功输出与 8 个链接的模型树。
继续进行动态仿真可参考自建小车 Gazebo GMapping 建图。该实验使用独立包,运行前先在当前 launch 终端按 Ctrl+C 关闭模型显示。
本材料由 OpenAI Codex 辅助编写。用户已在 Ubuntu ROS Noetic 环境启动模型显示,实测截图见下方;check_urdf 实测输出记录于第 4 节。
7. 实测运行截图
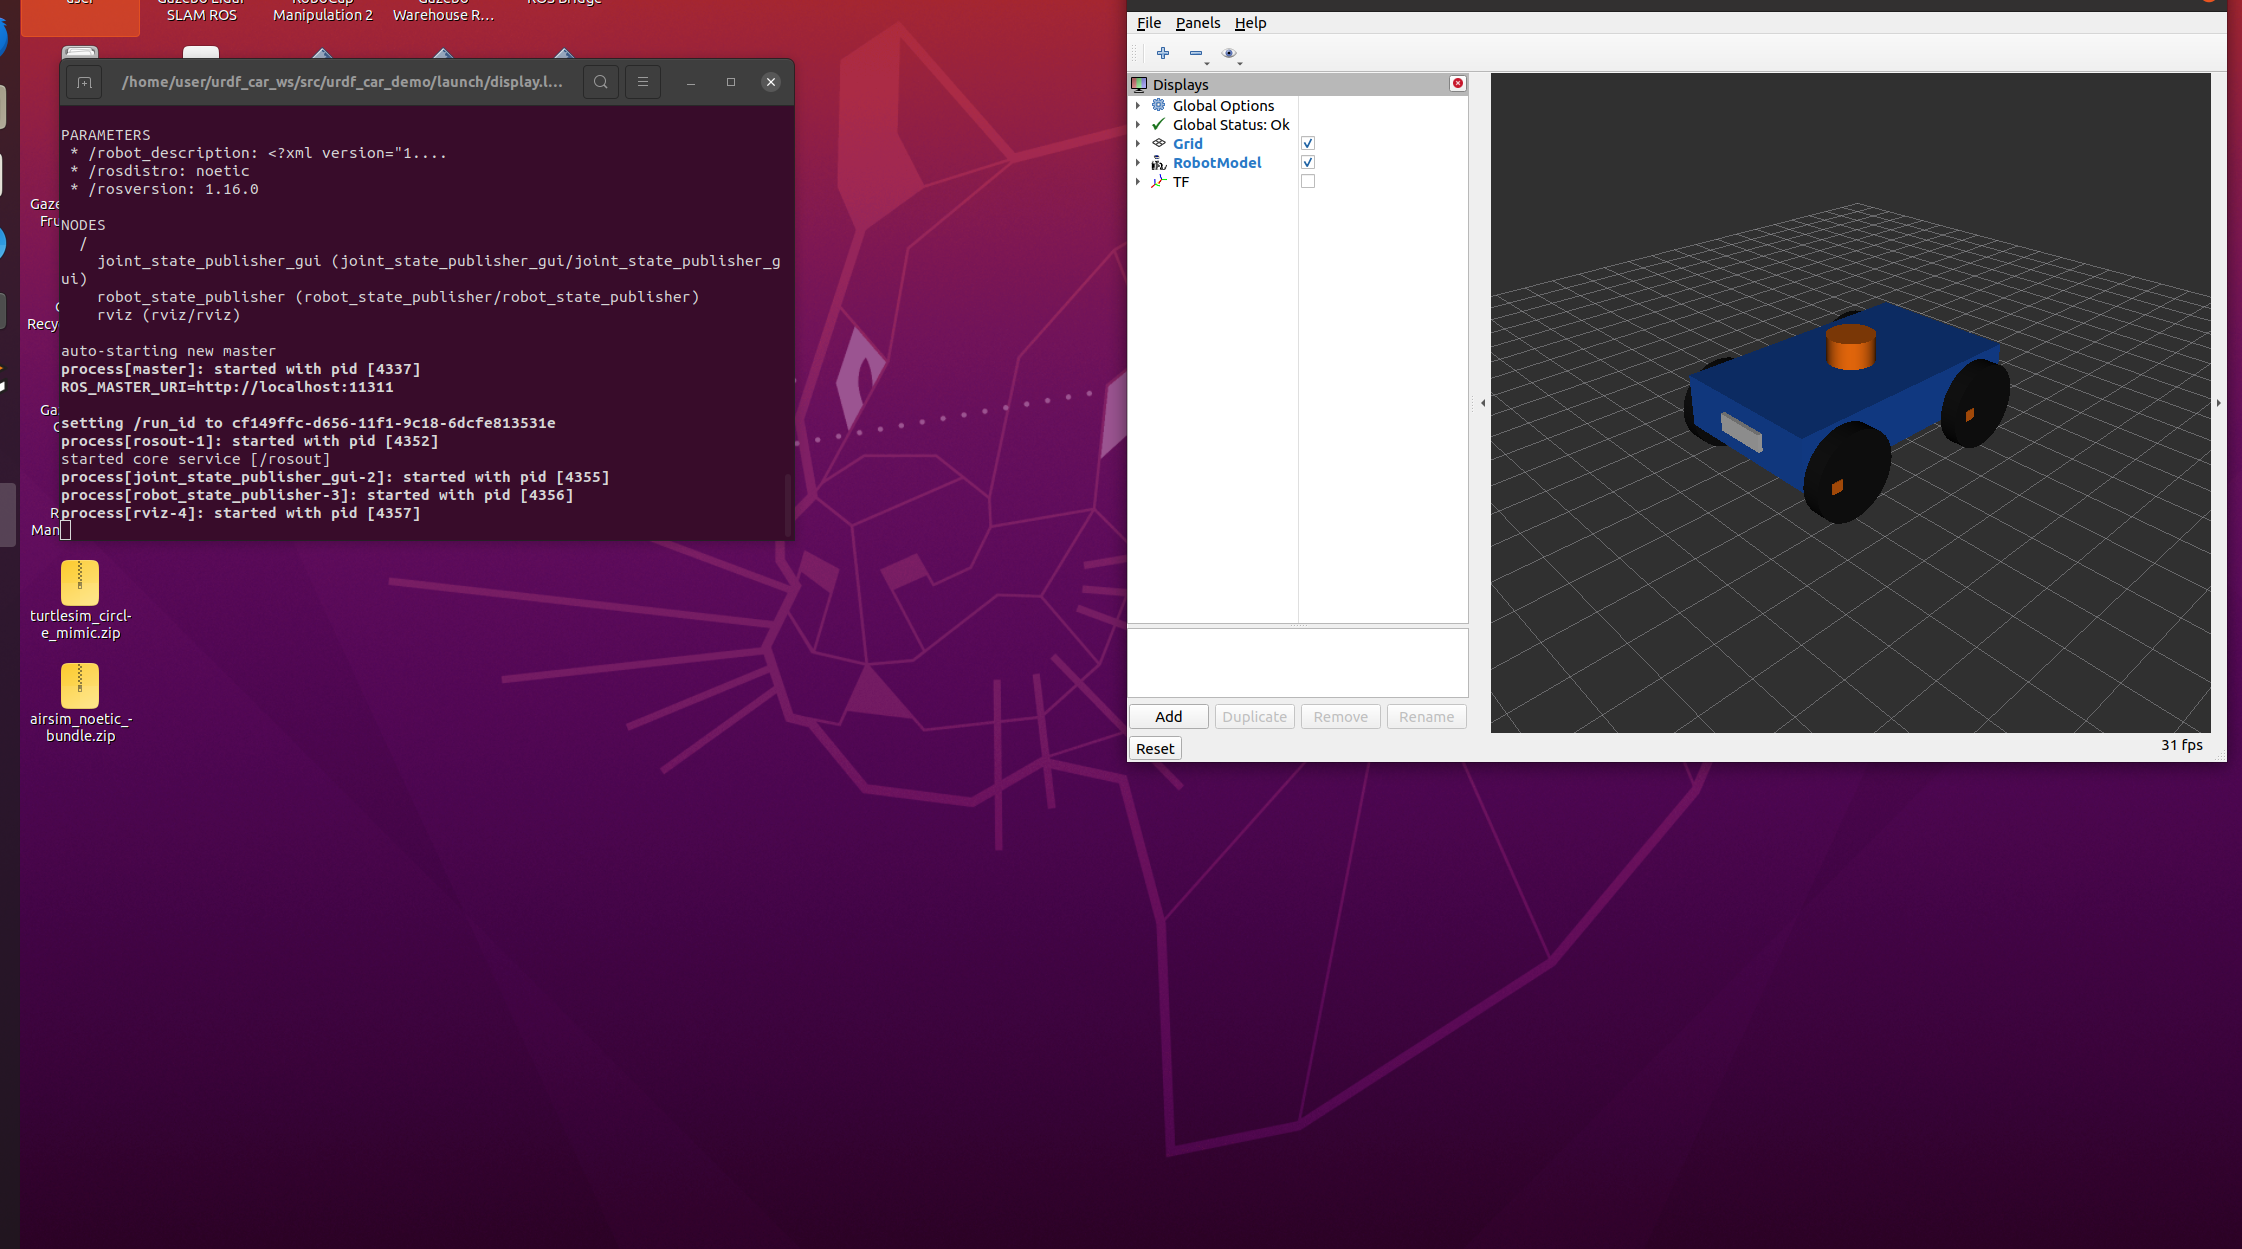
用户提供的运行截图显示,joint_state_publisher_gui、robot_state_publisher 与 RViz 已启动,RViz 的 Global Status 为 Ok,蓝色车体、黑色车轮、橙色雷达外形和白色车头标记正常显示。
本截图记录了模型显示效果。