键盘操控仿真机械臂
一、 项目概述
本项目基于 ROS Noetic 与 MoveIt!,在 RViz 中实现 Panda 机械臂的运动规划演示。为了满足物理动力学验证的要求,本项目进一步接入了 MuJoCo 物理引擎。通过编写独立的 Python 接口,将键盘输入的指令转化为 MuJoCo 中的关节控制信号,实现了在逼真的物理环境(包含重力、摩擦力)下的机械臂实时控制。本项目不依赖笨重的 Gazebo,轻量且运行流畅。
二、 项目目录结构
src/
└── panda_keyboard_control/
    ├── CMakeLists.txt                  # 编译与安装配置文件
    ├── package.xml                     # 包依赖声明文件
    ├── launch/
    │   └── main.launch                 # 一键启动配置文件
    ├── scripts/
    │   ├── panda_keyboard_control.py   # 键盘控制核心 Python 脚本(ROS MoveIt 版)
    │   └── main.py                     # 主程序启动入口脚本
    └── mujoco_sim/                     # MuJoCo 物理仿真模块
        ├── README.md                   # MuJoCo 环境依赖说明
        ├── keyboard_mujoco.py          # 接入 MuJoCo 的键盘控制核心脚本
        └── mujoco_menagerie/           # 官方高精度模型库(需自行克隆,不入库)
三、 核心配置文件说明
MuJoCo 键盘控制脚本
keyboard_mujoco.py 通过 Python 多线程监听键盘输入,并结合 MuJoCo 的物理步进计算(mj_step),将目标关节角写入 data.ctrl 位置伺服通道,实现了带有重力、摩擦力效果的关节实时控制。按键 1-7 控制对应关节正向转动,Shift+1-7 反向转动,r 复位到模型初始关键帧,q 退出程序。
ROS MoveIt 键盘控制脚本
panda_keyboard_control.py 基于 rospy 与 moveit_commander,通过 MoveGroupCommander 对 panda_arm 规划组下发关节目标值,由 MoveIt 完成运动规划后在 RViz 中执行。
一键启动配置
main.launch 加载 franka_description 的 Panda 机器人描述(xacro),启动 panda_moveit_config 的 move_group、RViz 以及键盘控制节点;main.py 为该 launch 文件的启动入口。
四、 编译与启动步骤
快速开始
请在终端中依次运行以下命令:
-
配置 Python 环境:确保安装 MuJoCo
pip3 install mujoco -
下载机器人模型:
cd ~/catkin_ws/src/panda_keyboard_control/mujoco_sim git clone https://github.com/google-deepmind/mujoco_menagerie.git -
运行 MuJoCo 物理仿真控制:
python3 keyboard_mujoco.py -
运行成功界面
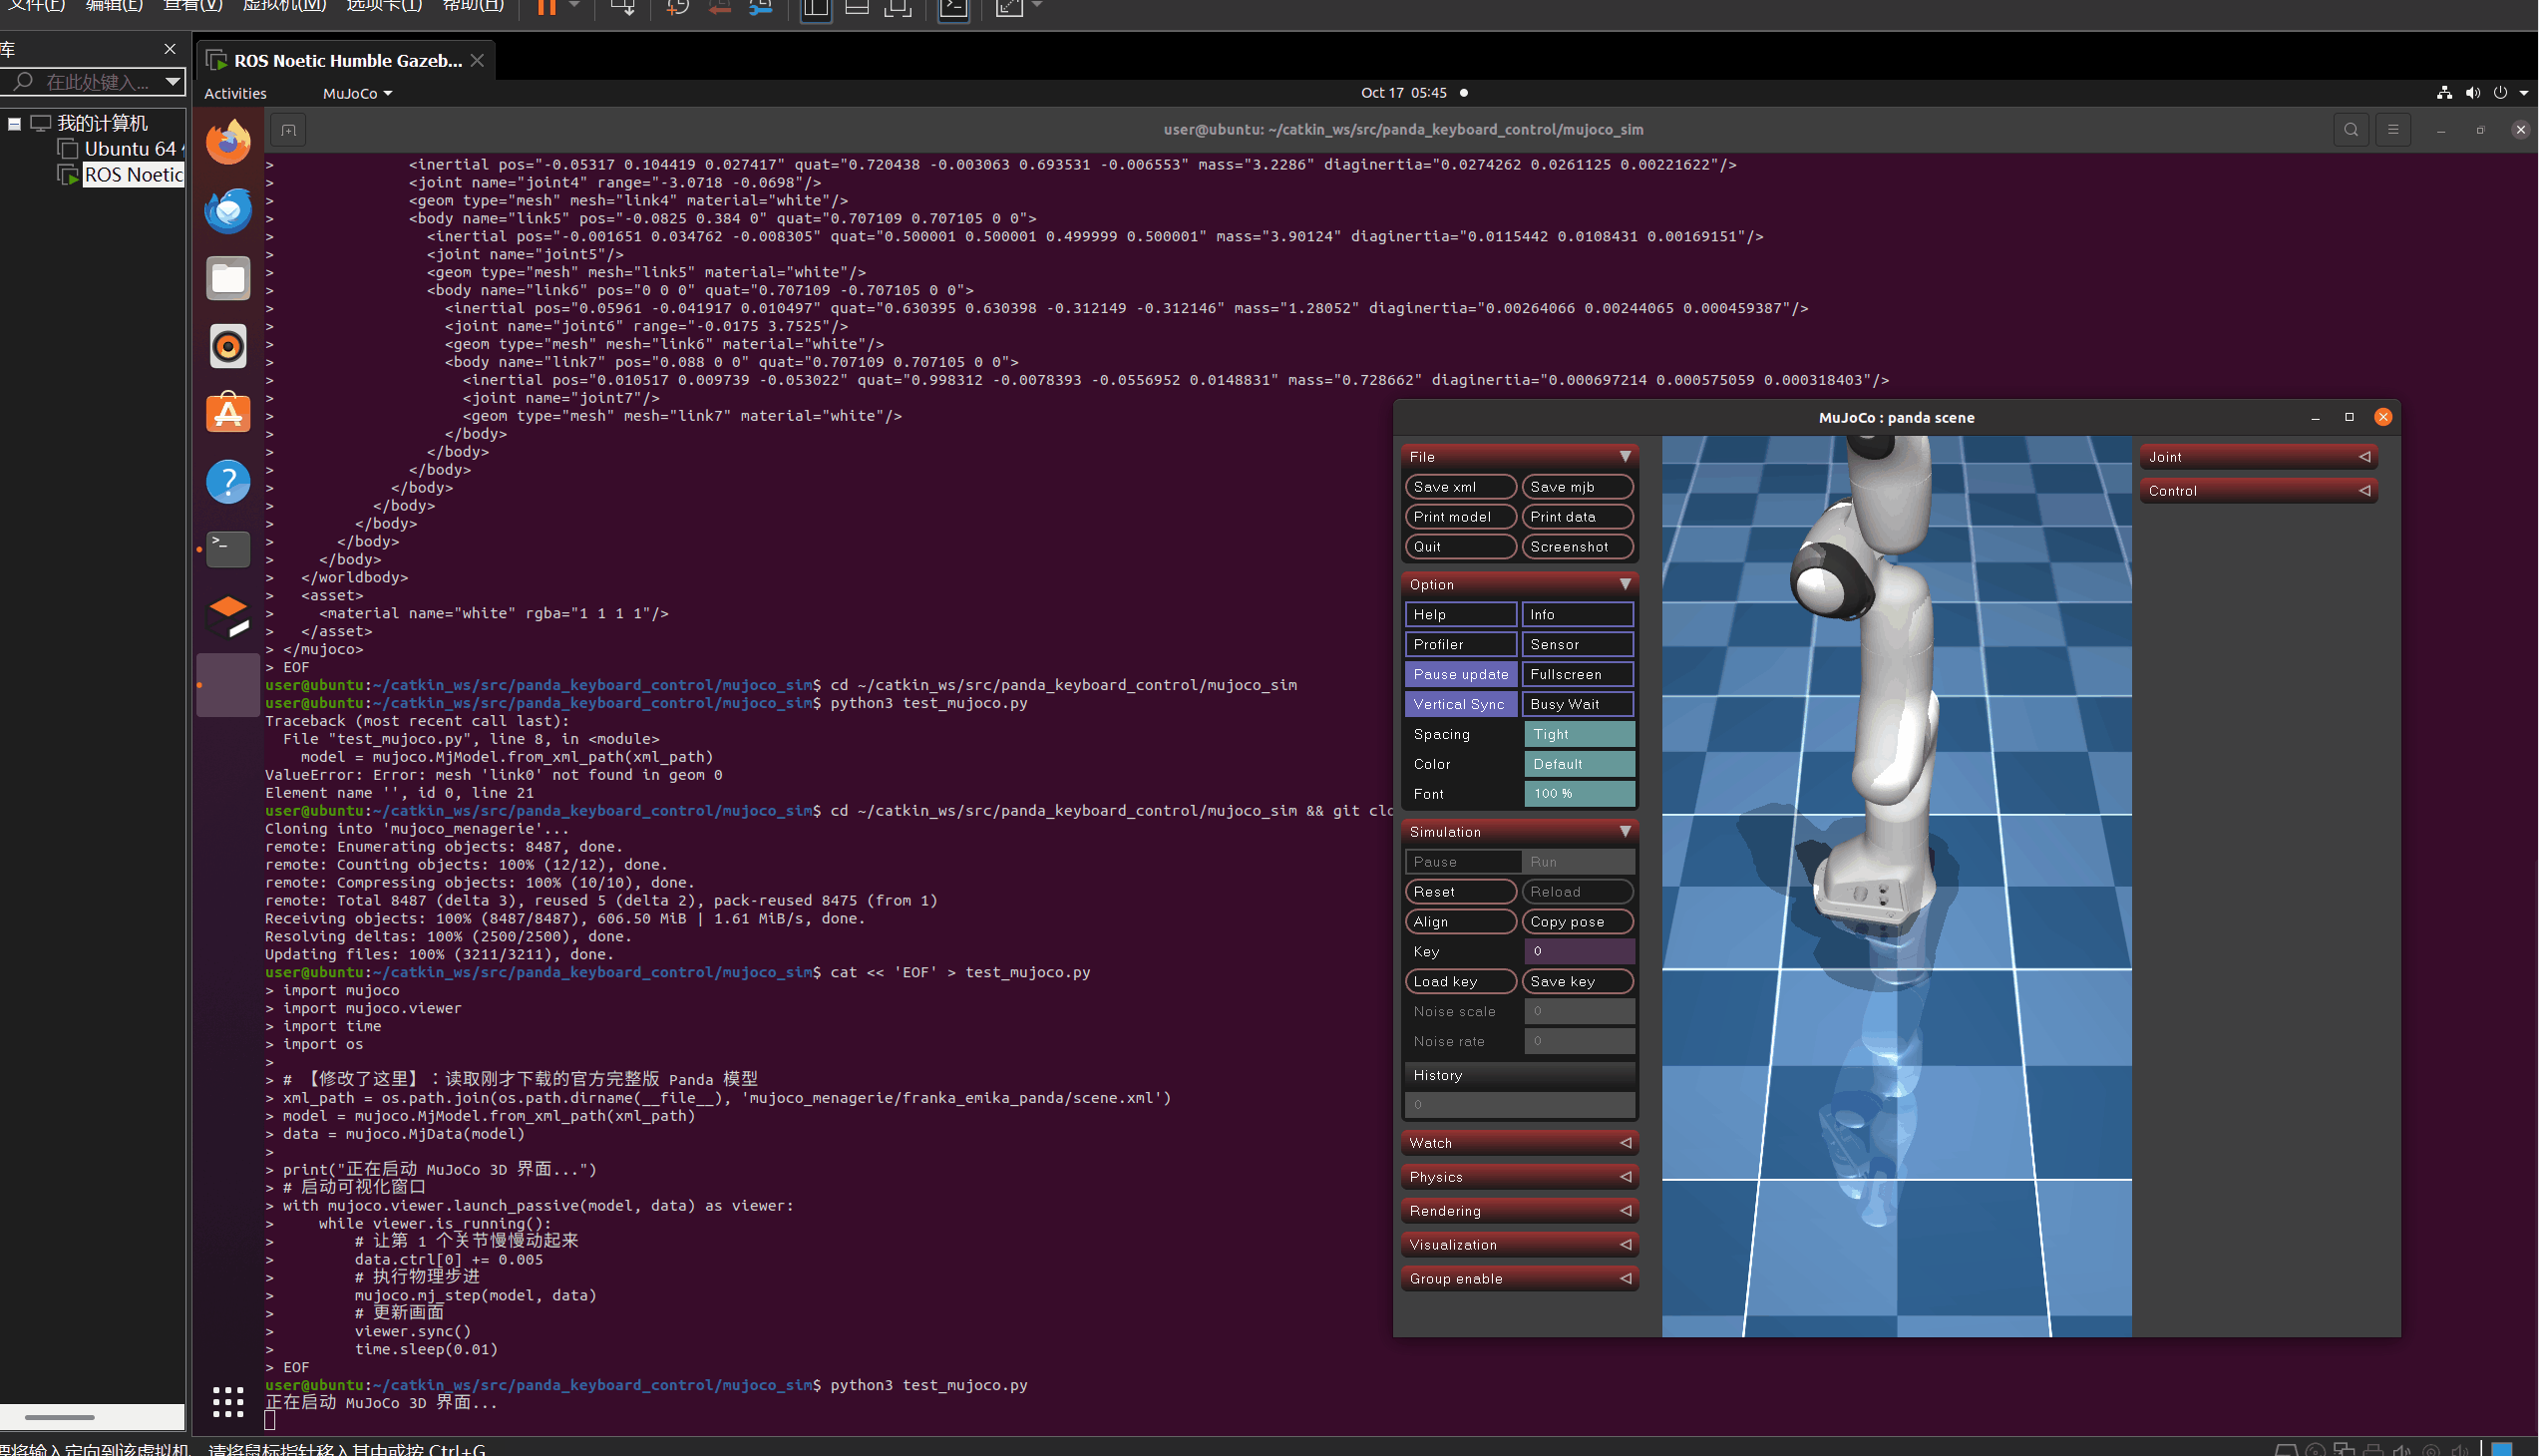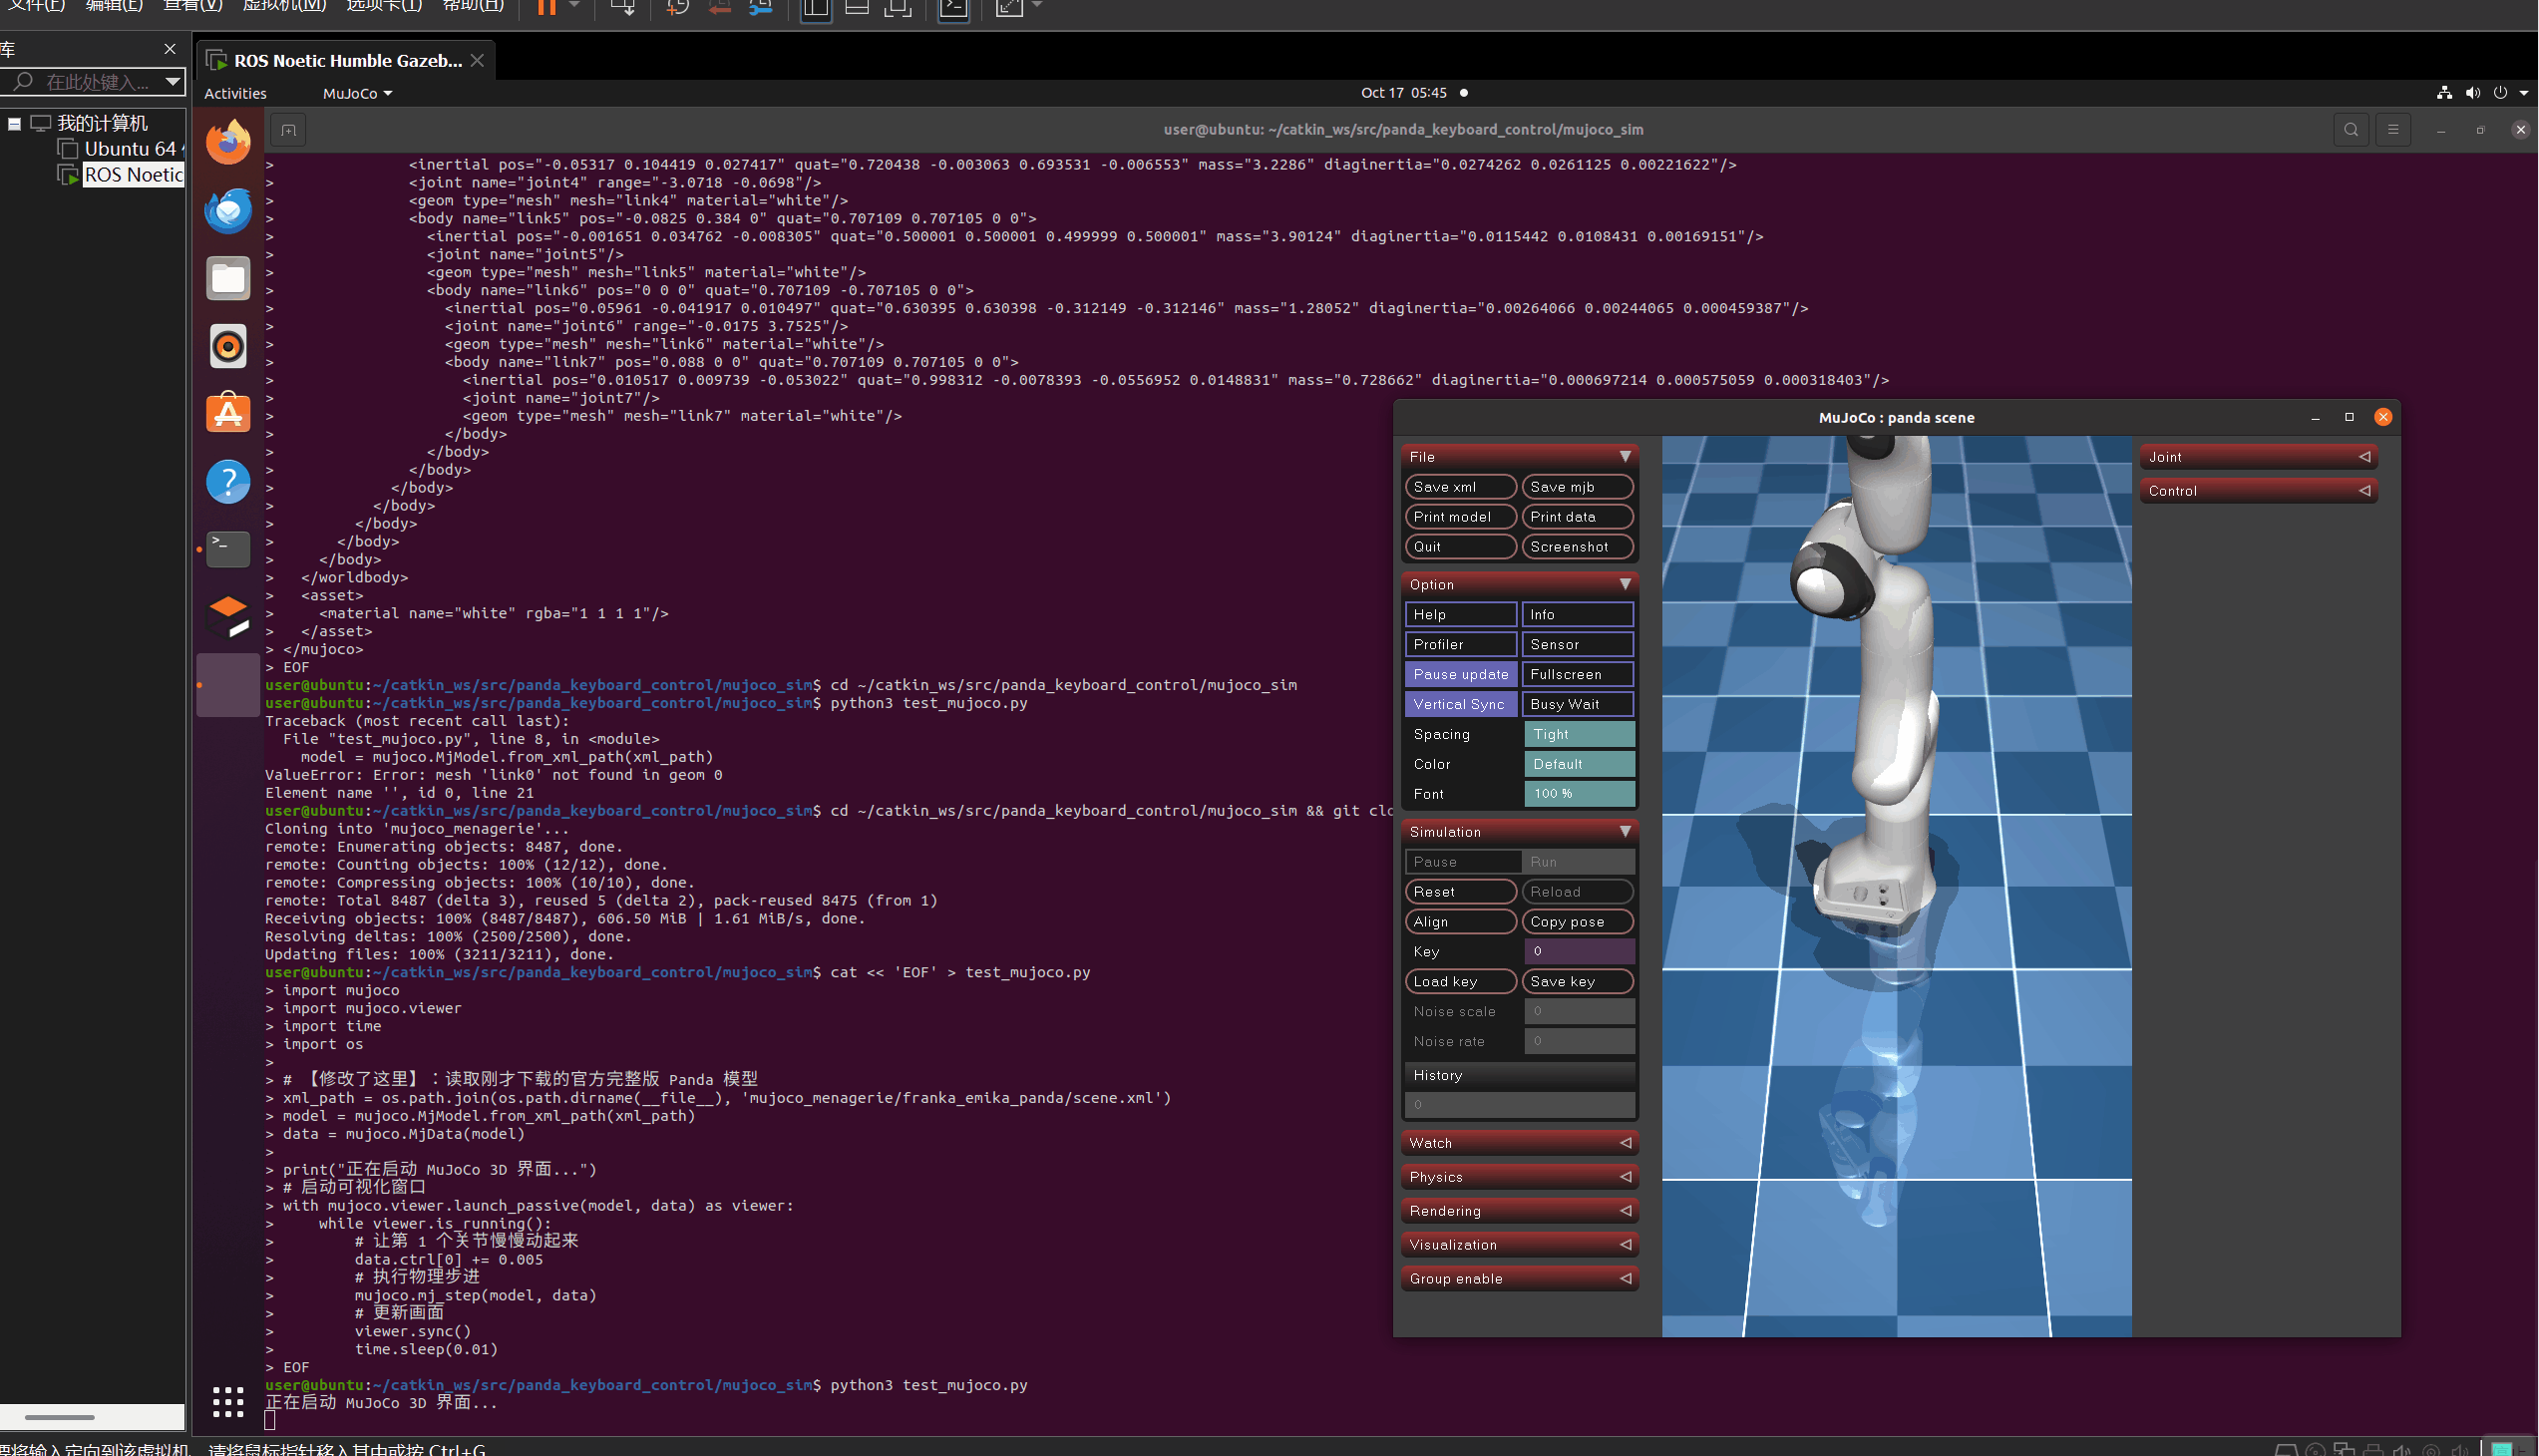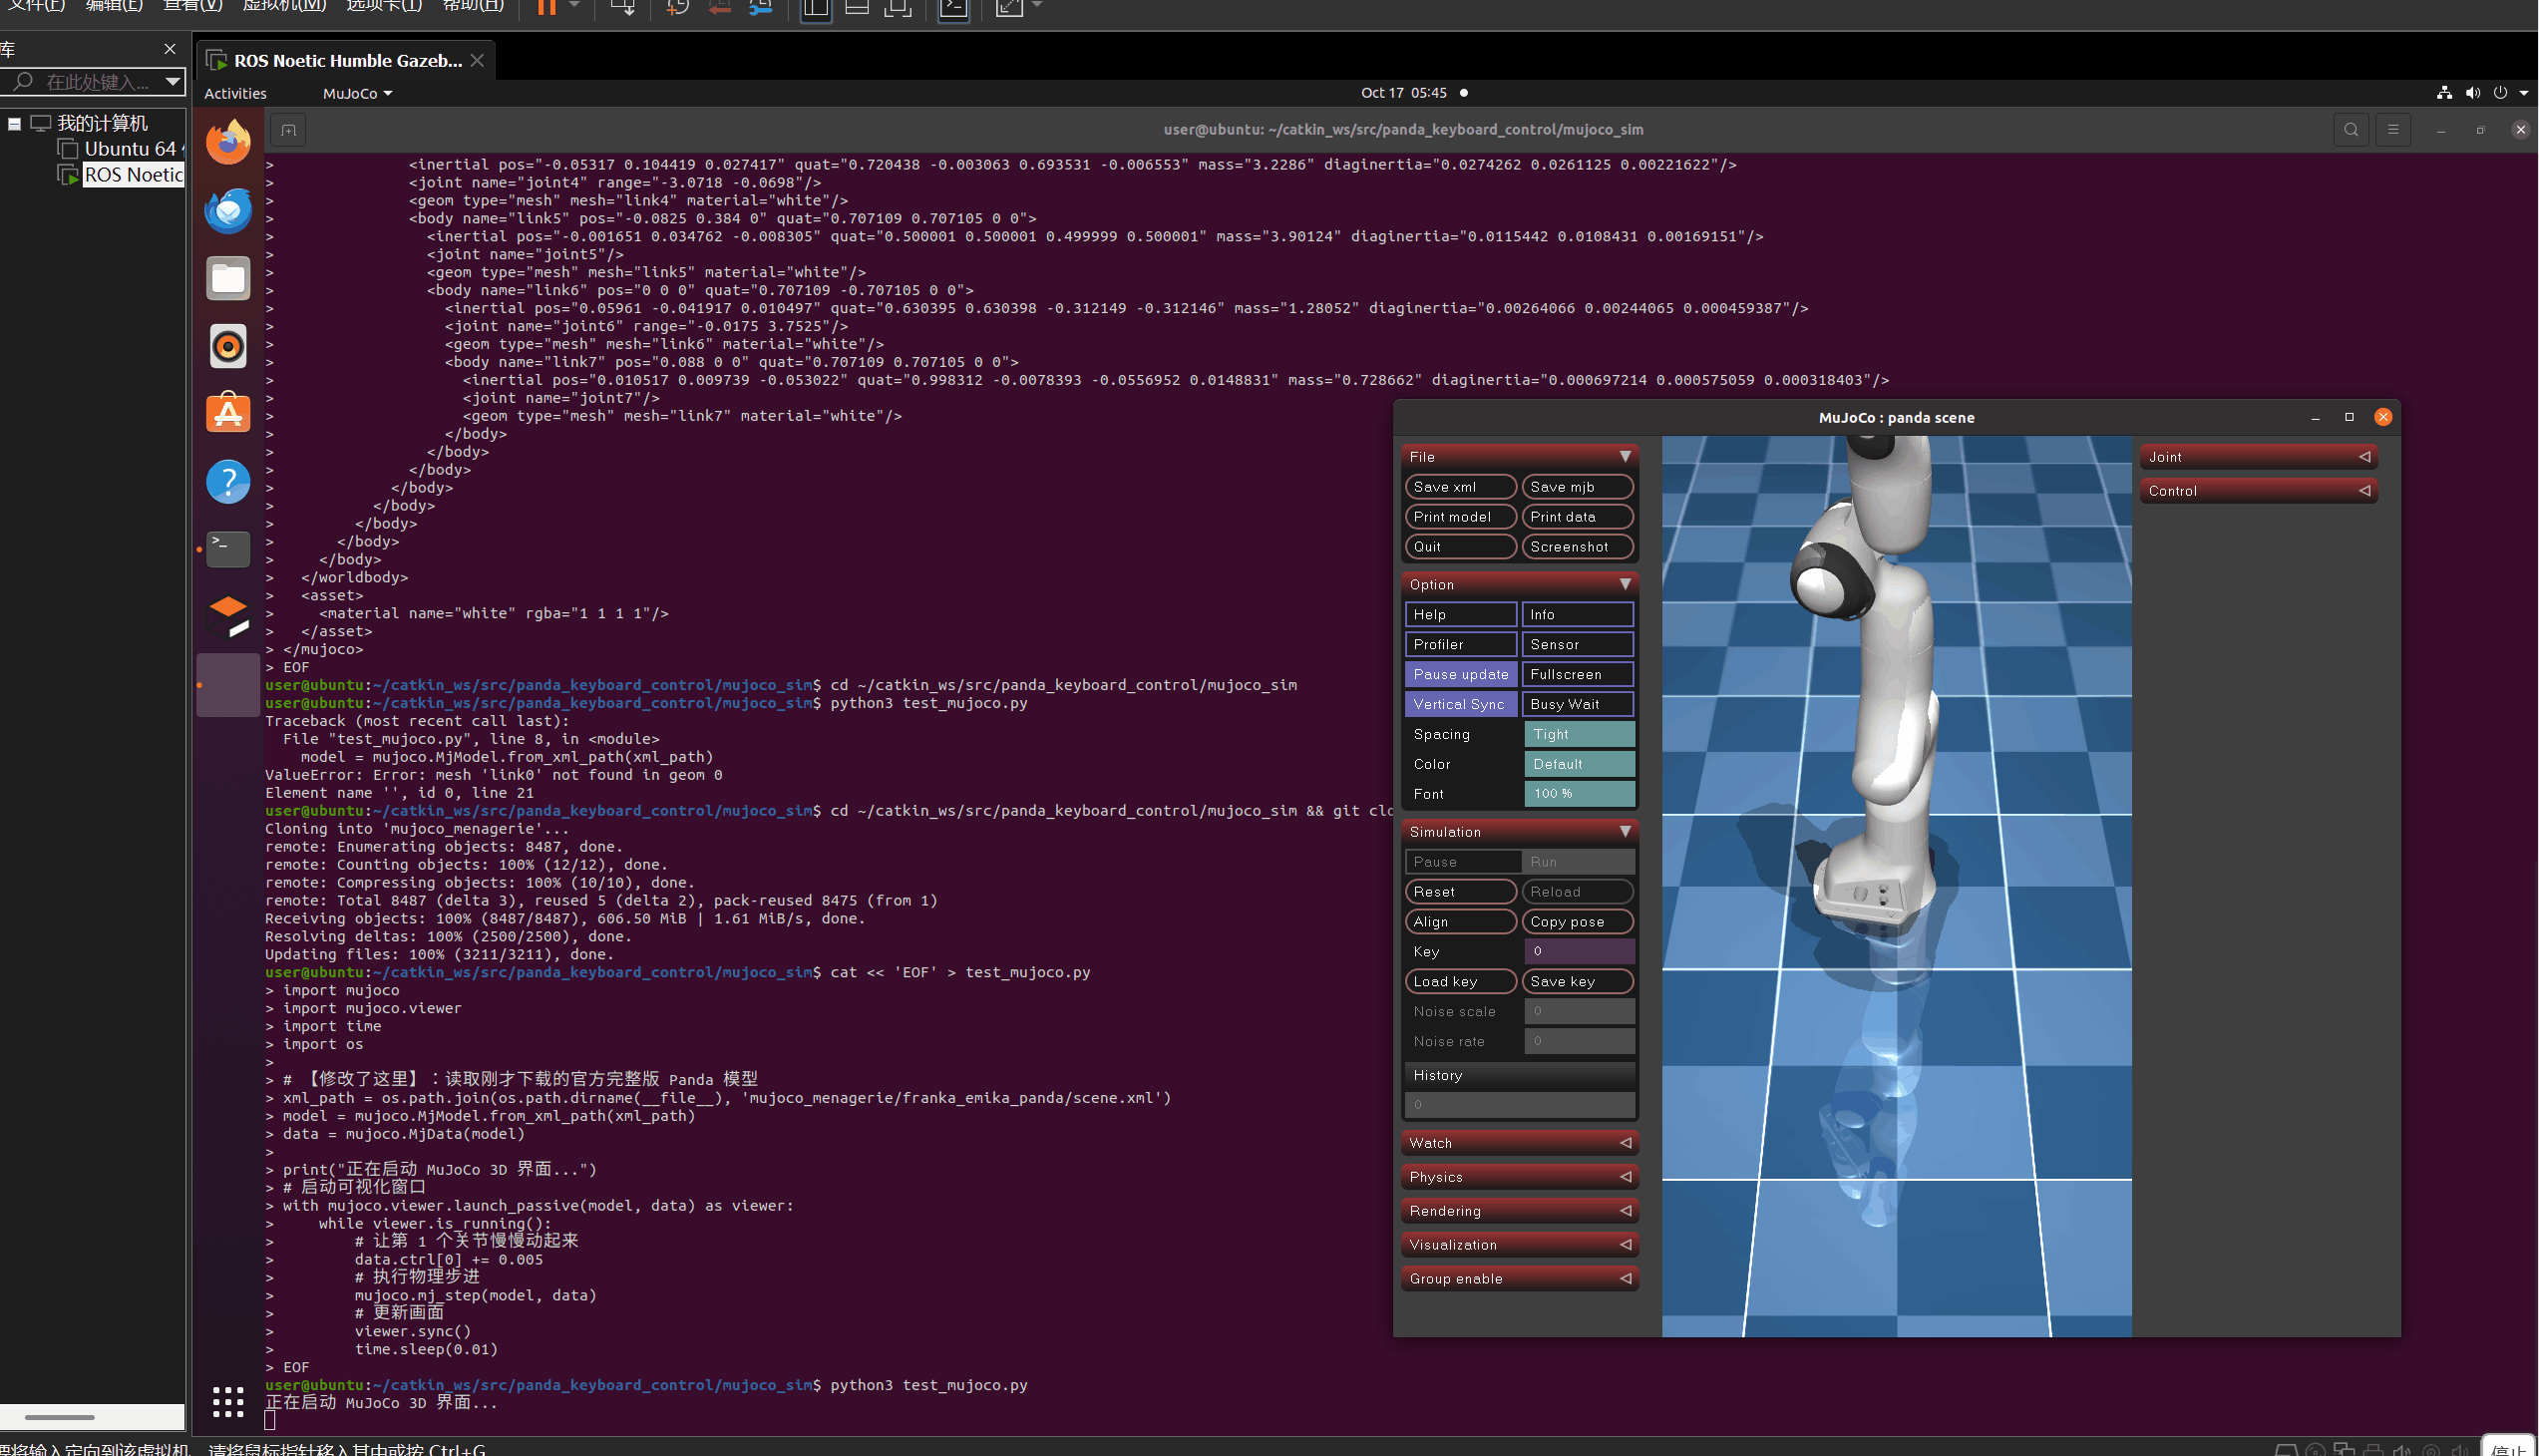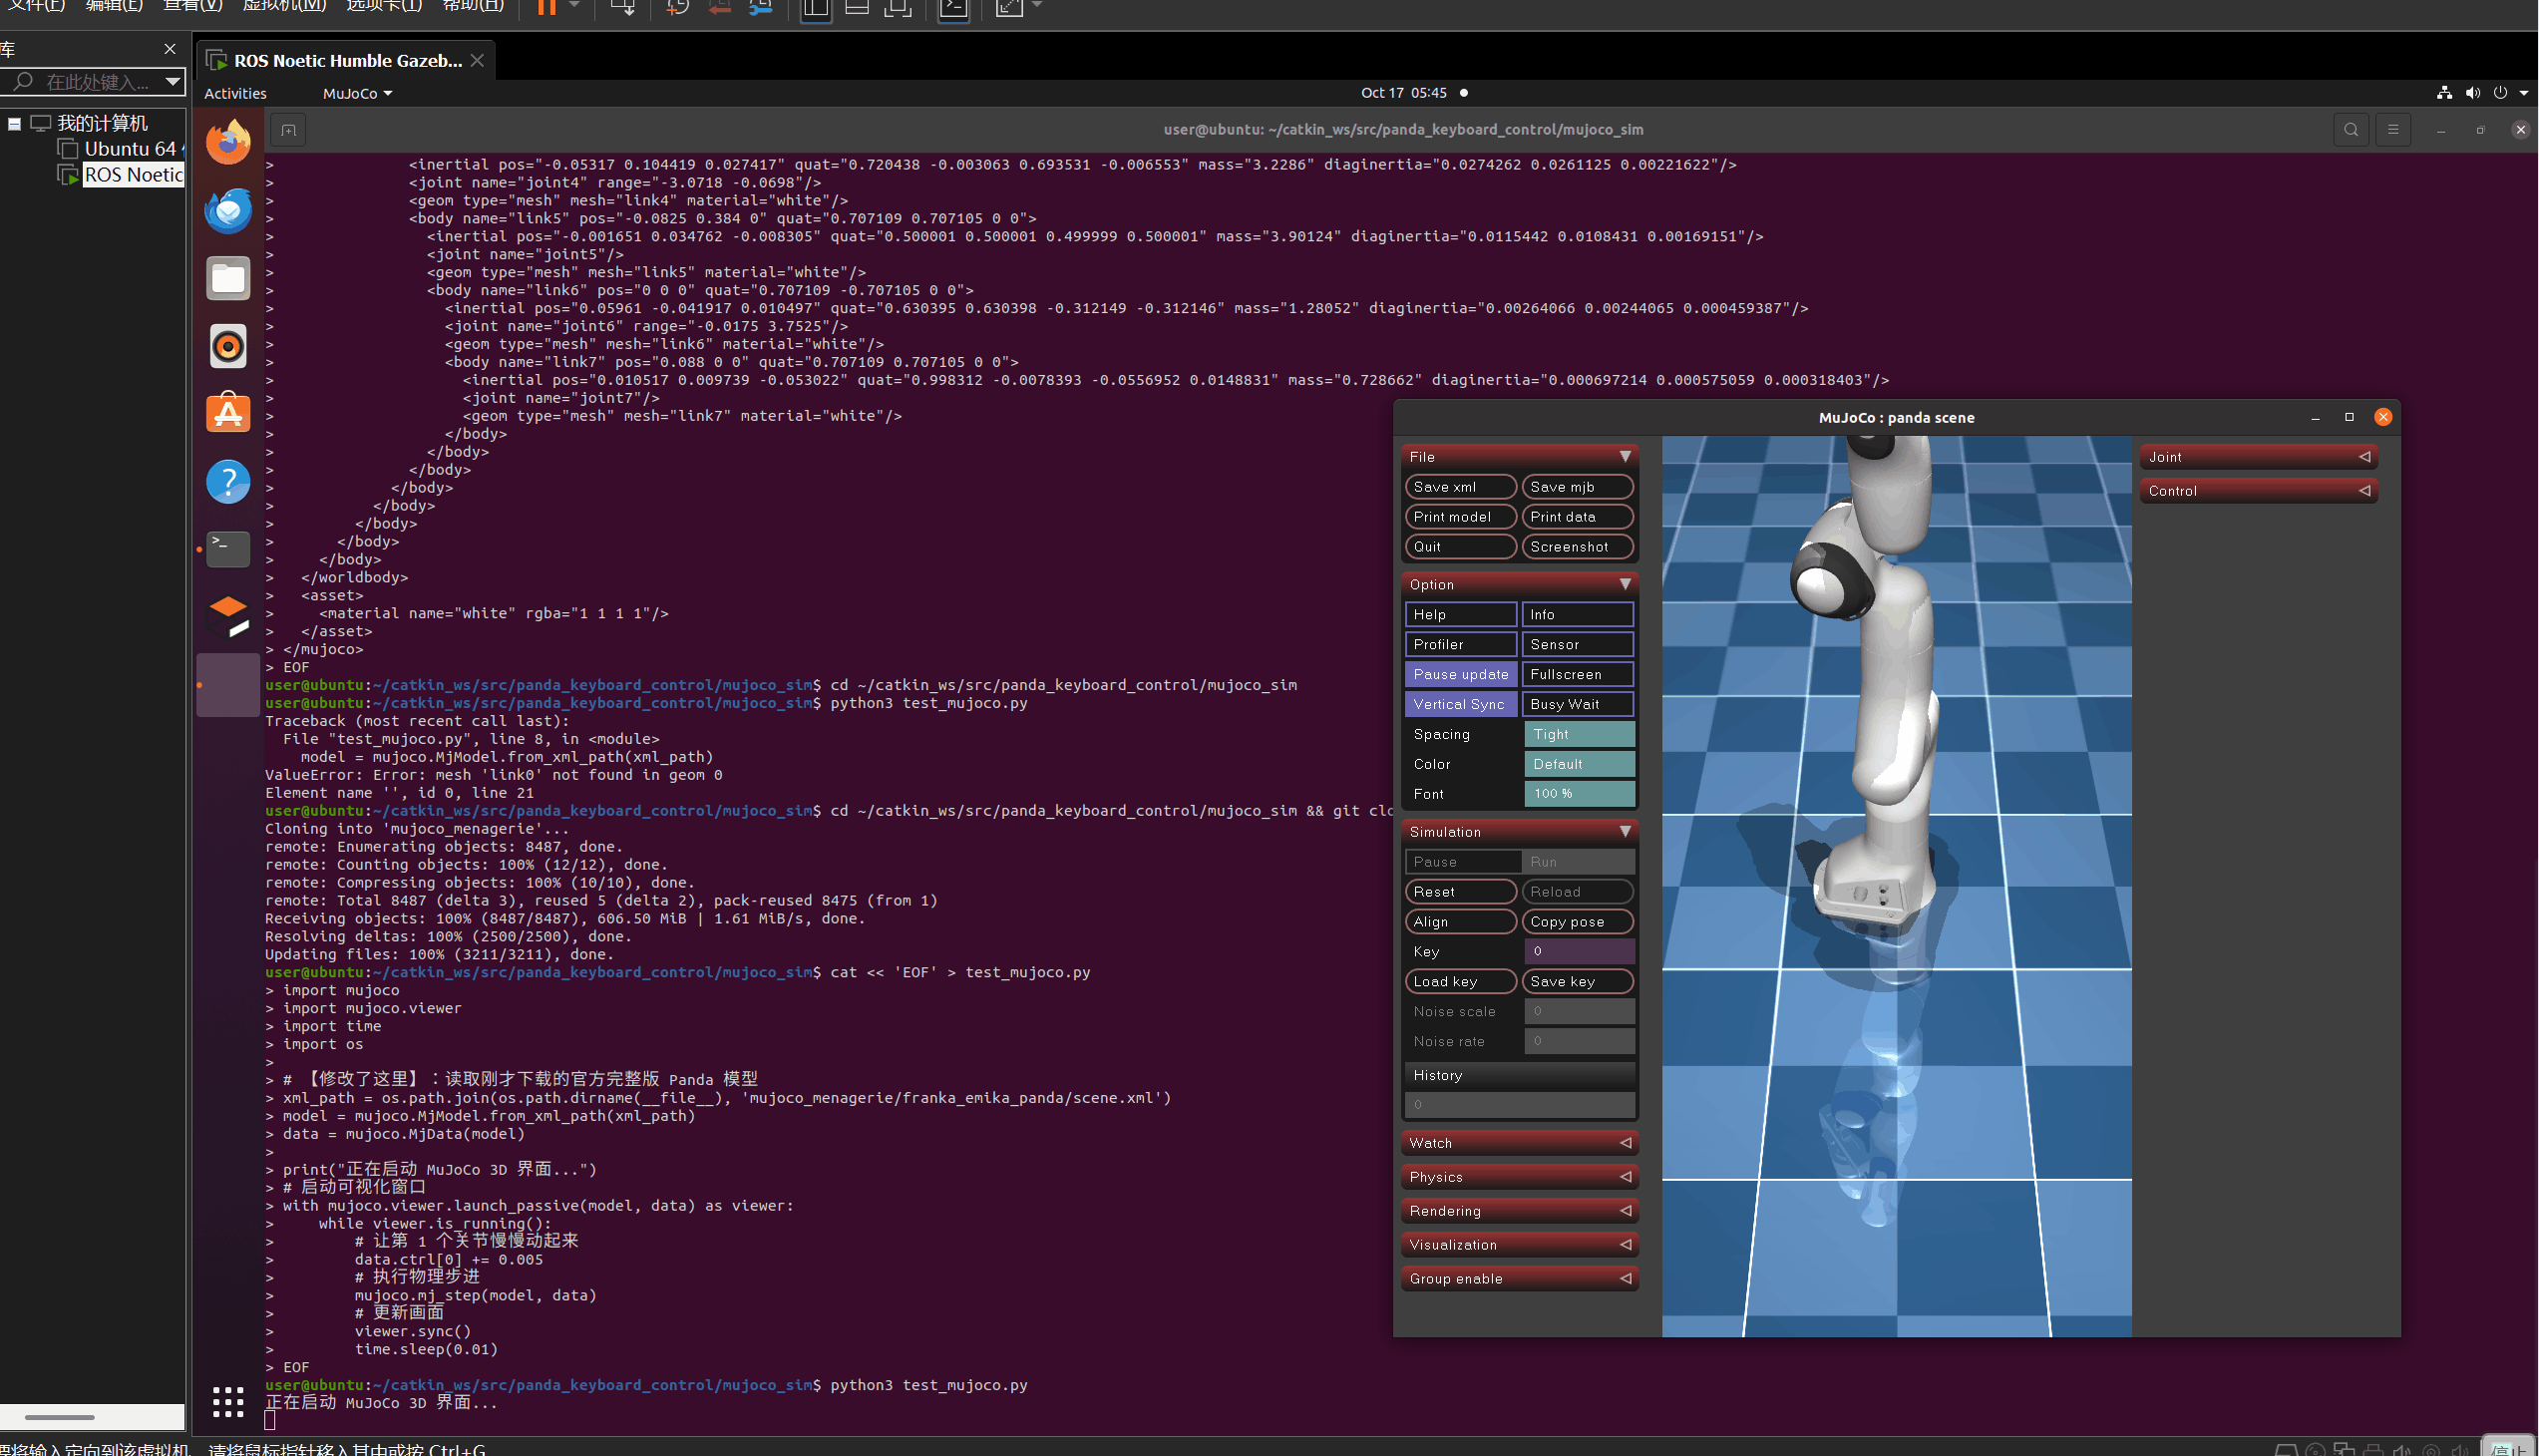
-
操作说明 程序运行后,系统会自动弹出键盘控制窗口,请在该窗口中按以下按键控制:
| 按键 | 功能 | 按键 | 功能 |
|---|---|---|---|
| 1 | 关节1正向转动 | Shift+1 | 关节1反向转动 |
| 2 | 关节2正向转动 | Shift+2 | 关节2反向转动 |
| 3 | 关节3正向转动 | Shift+3 | 关节3反向转动 |
| 4 | 关节4正向转动 | Shift+4 | 关节4反向转动 |
| 5 | 关节5正向转动 | Shift+5 | 关节5反向转动 |
| 6 | 关节6正向转动 | Shift+6 | 关节6反向转动 |
| 7 | 关节7正向转动 | Shift+7 | 关节7反向转动 |
| r | 复位姿态 | q | 退出程序 |
- (可选)运行 ROS MoveIt 版本:在工作空间编译后,通过主入口一键启动
cd ~/catkin_ws && catkin_make
rosrun panda_keyboard_control main.py
五、 运行效果
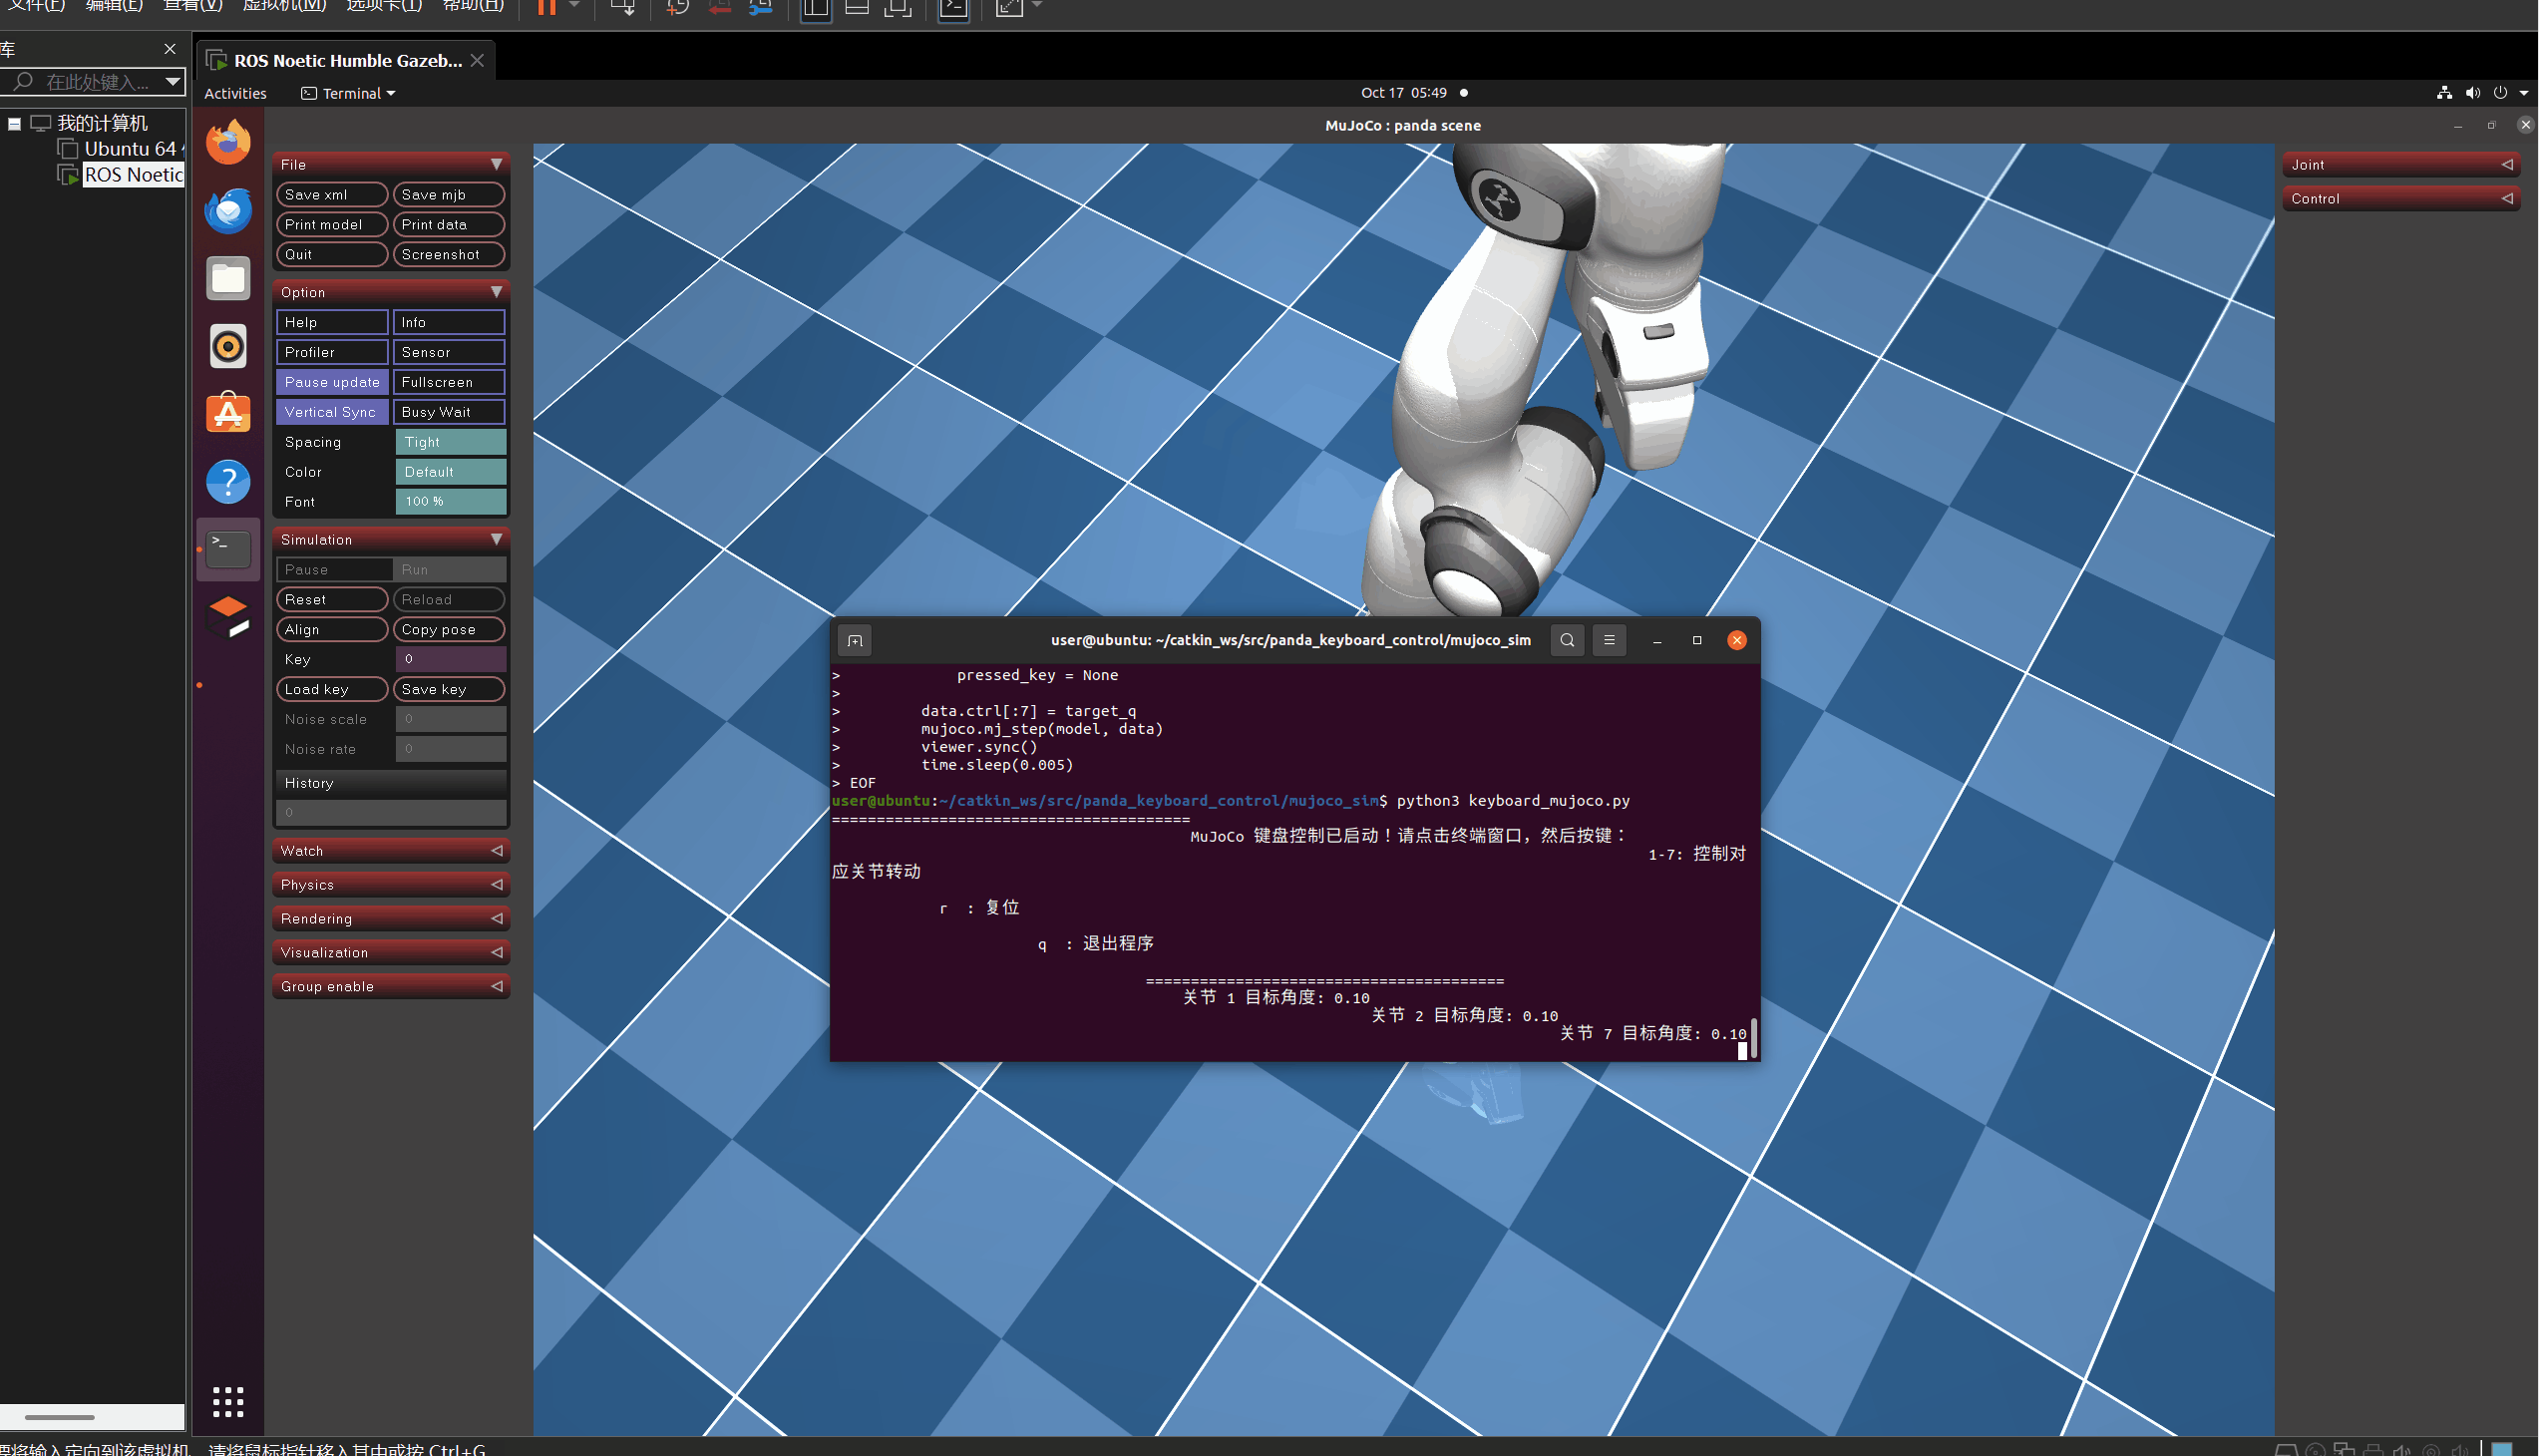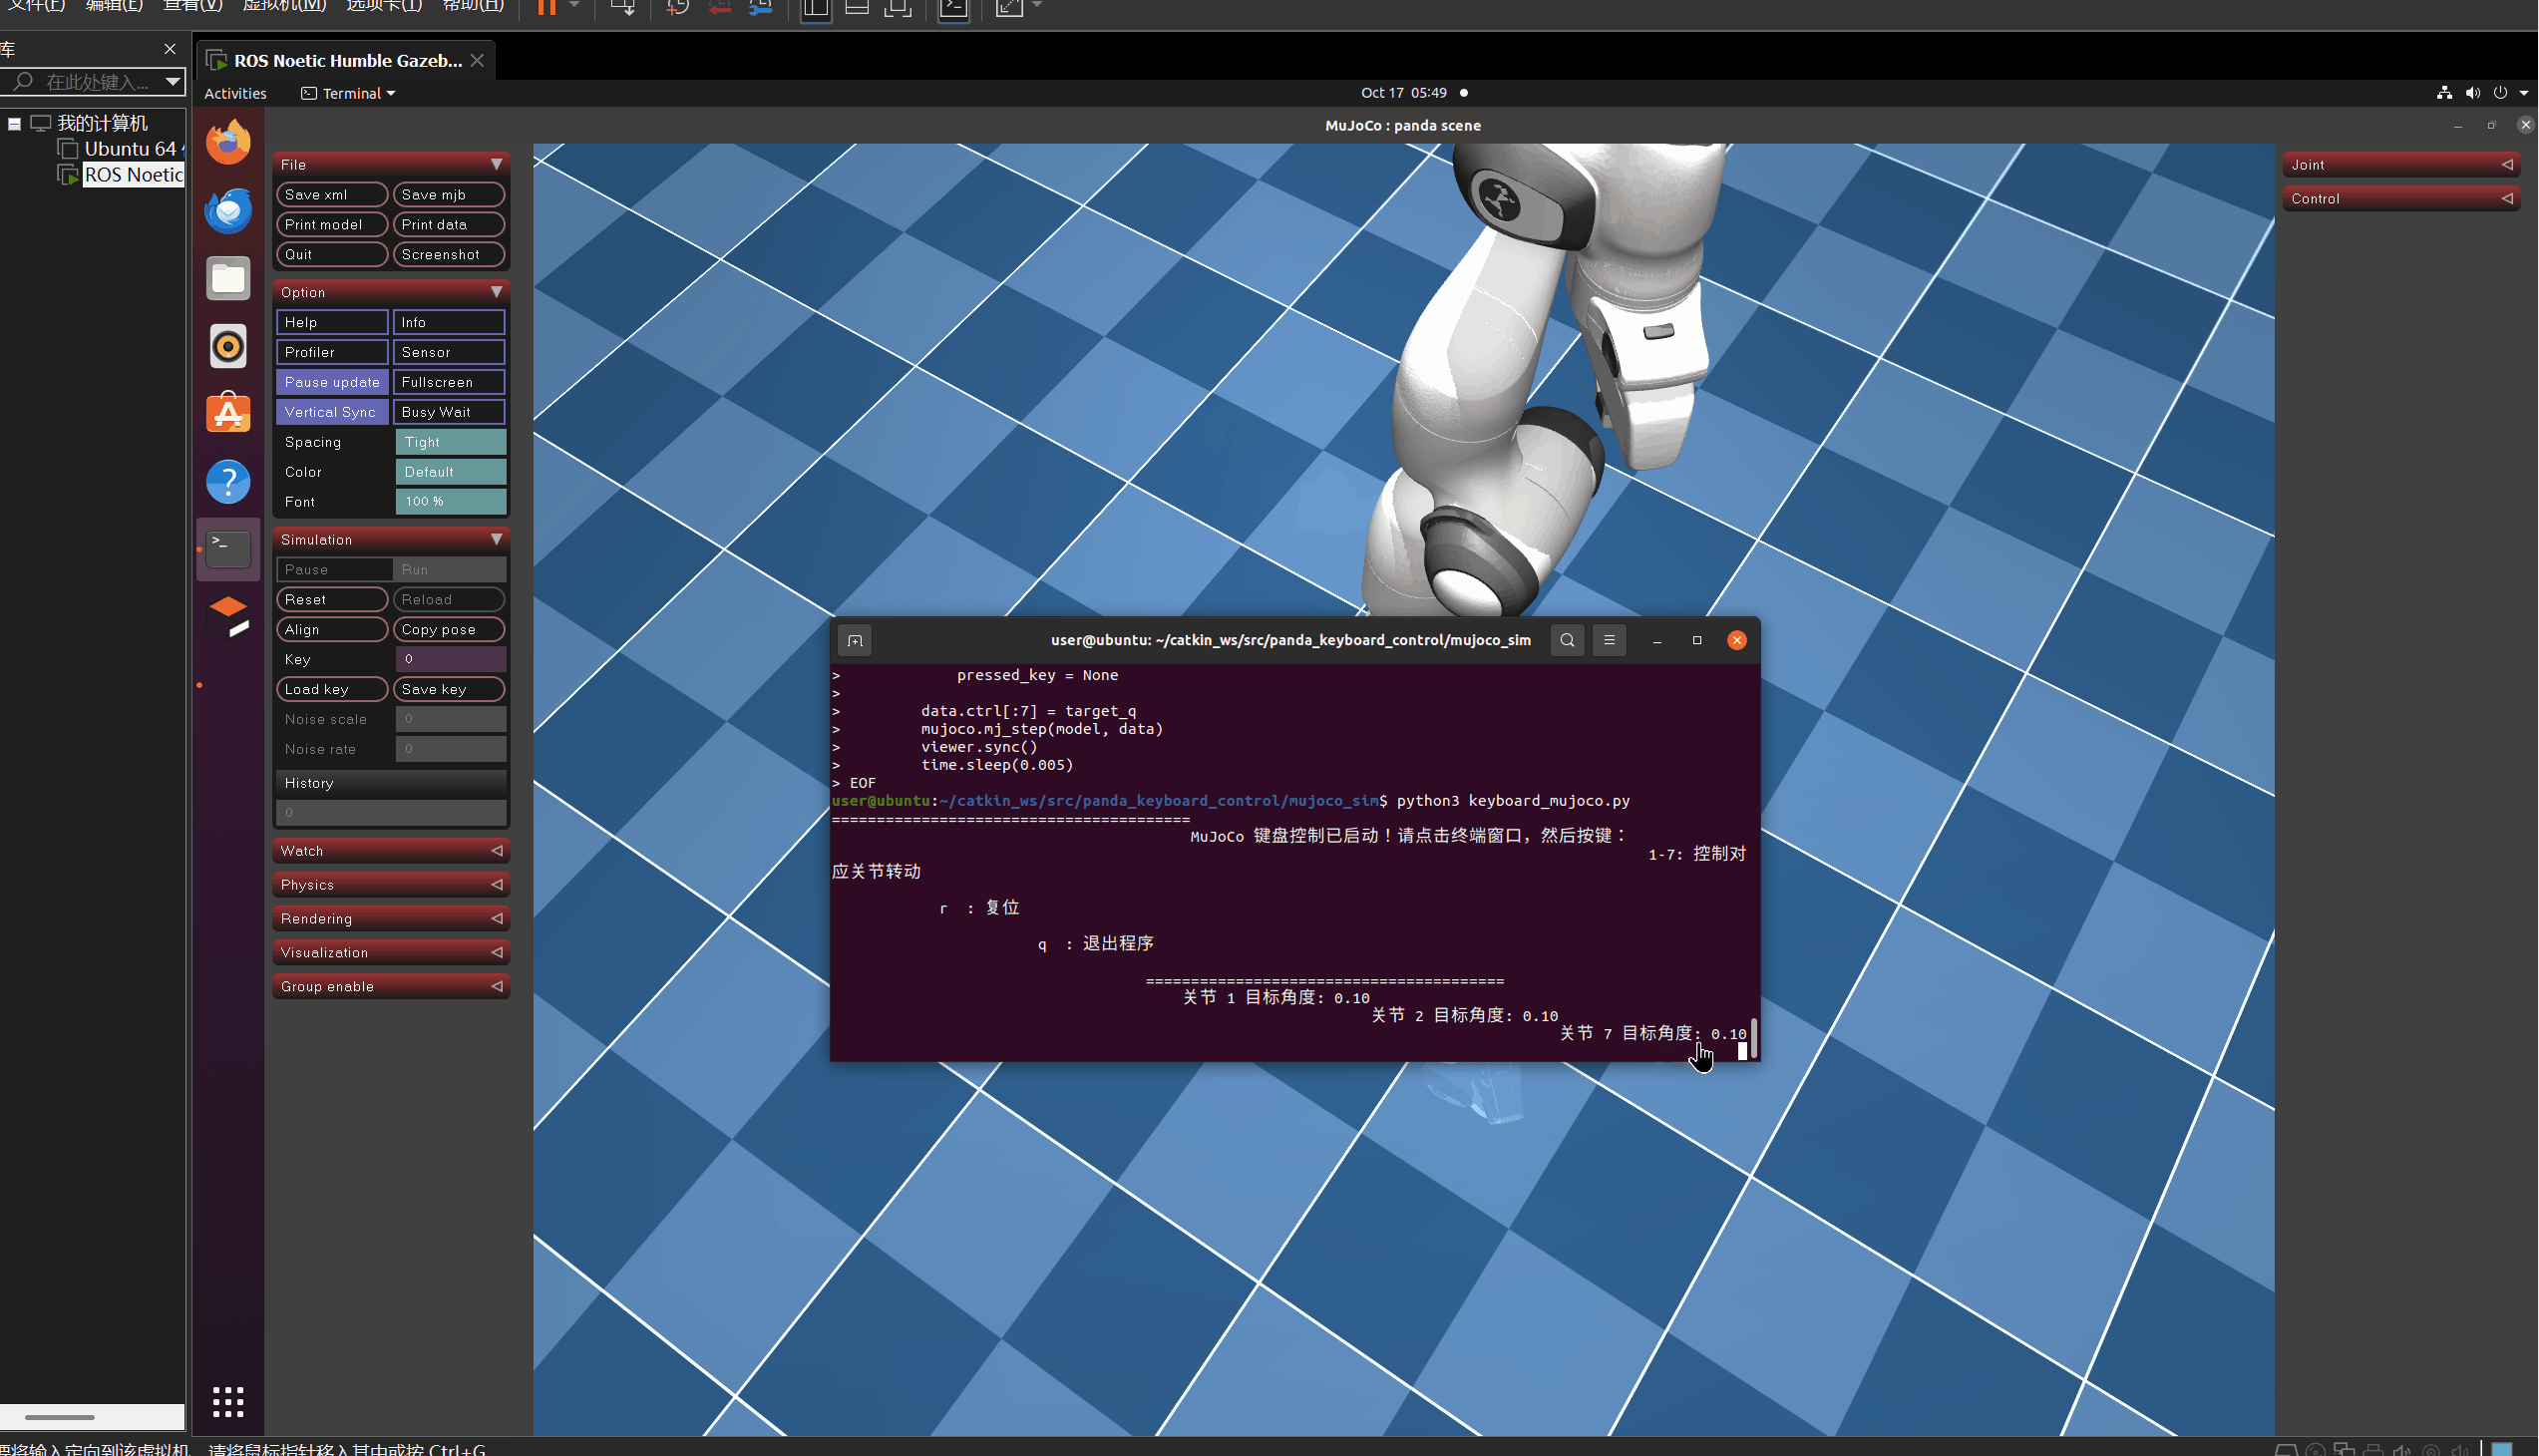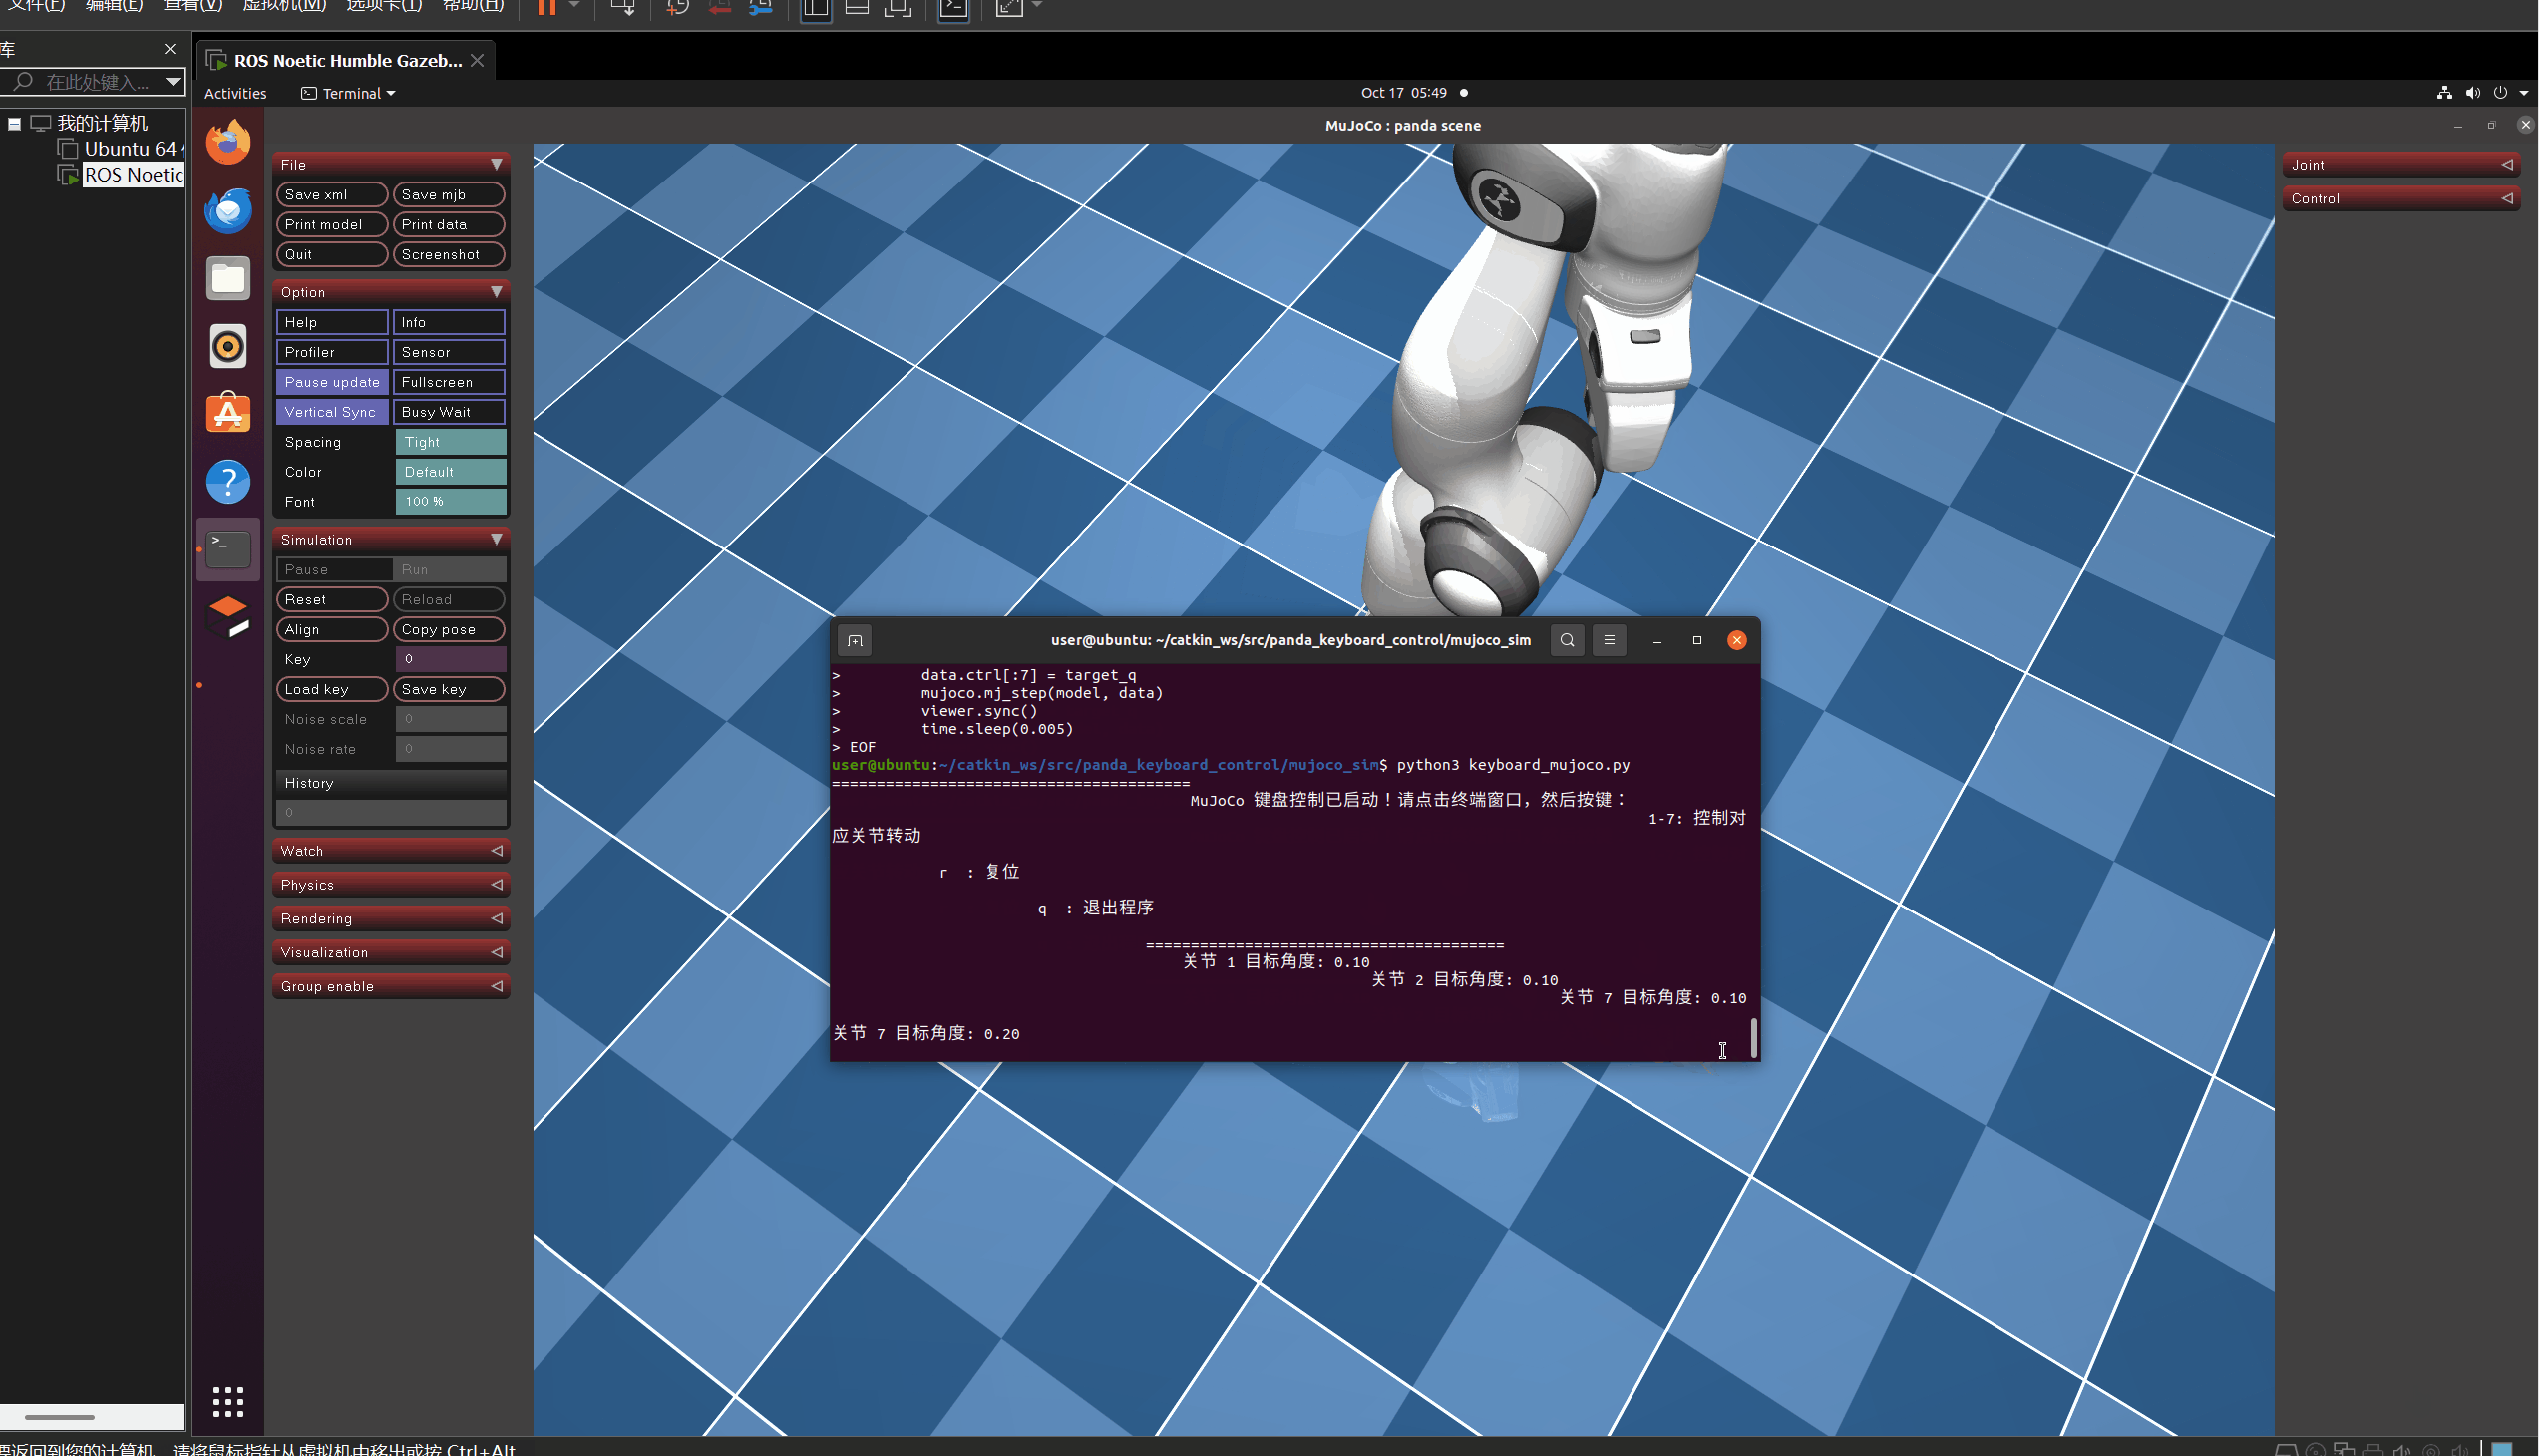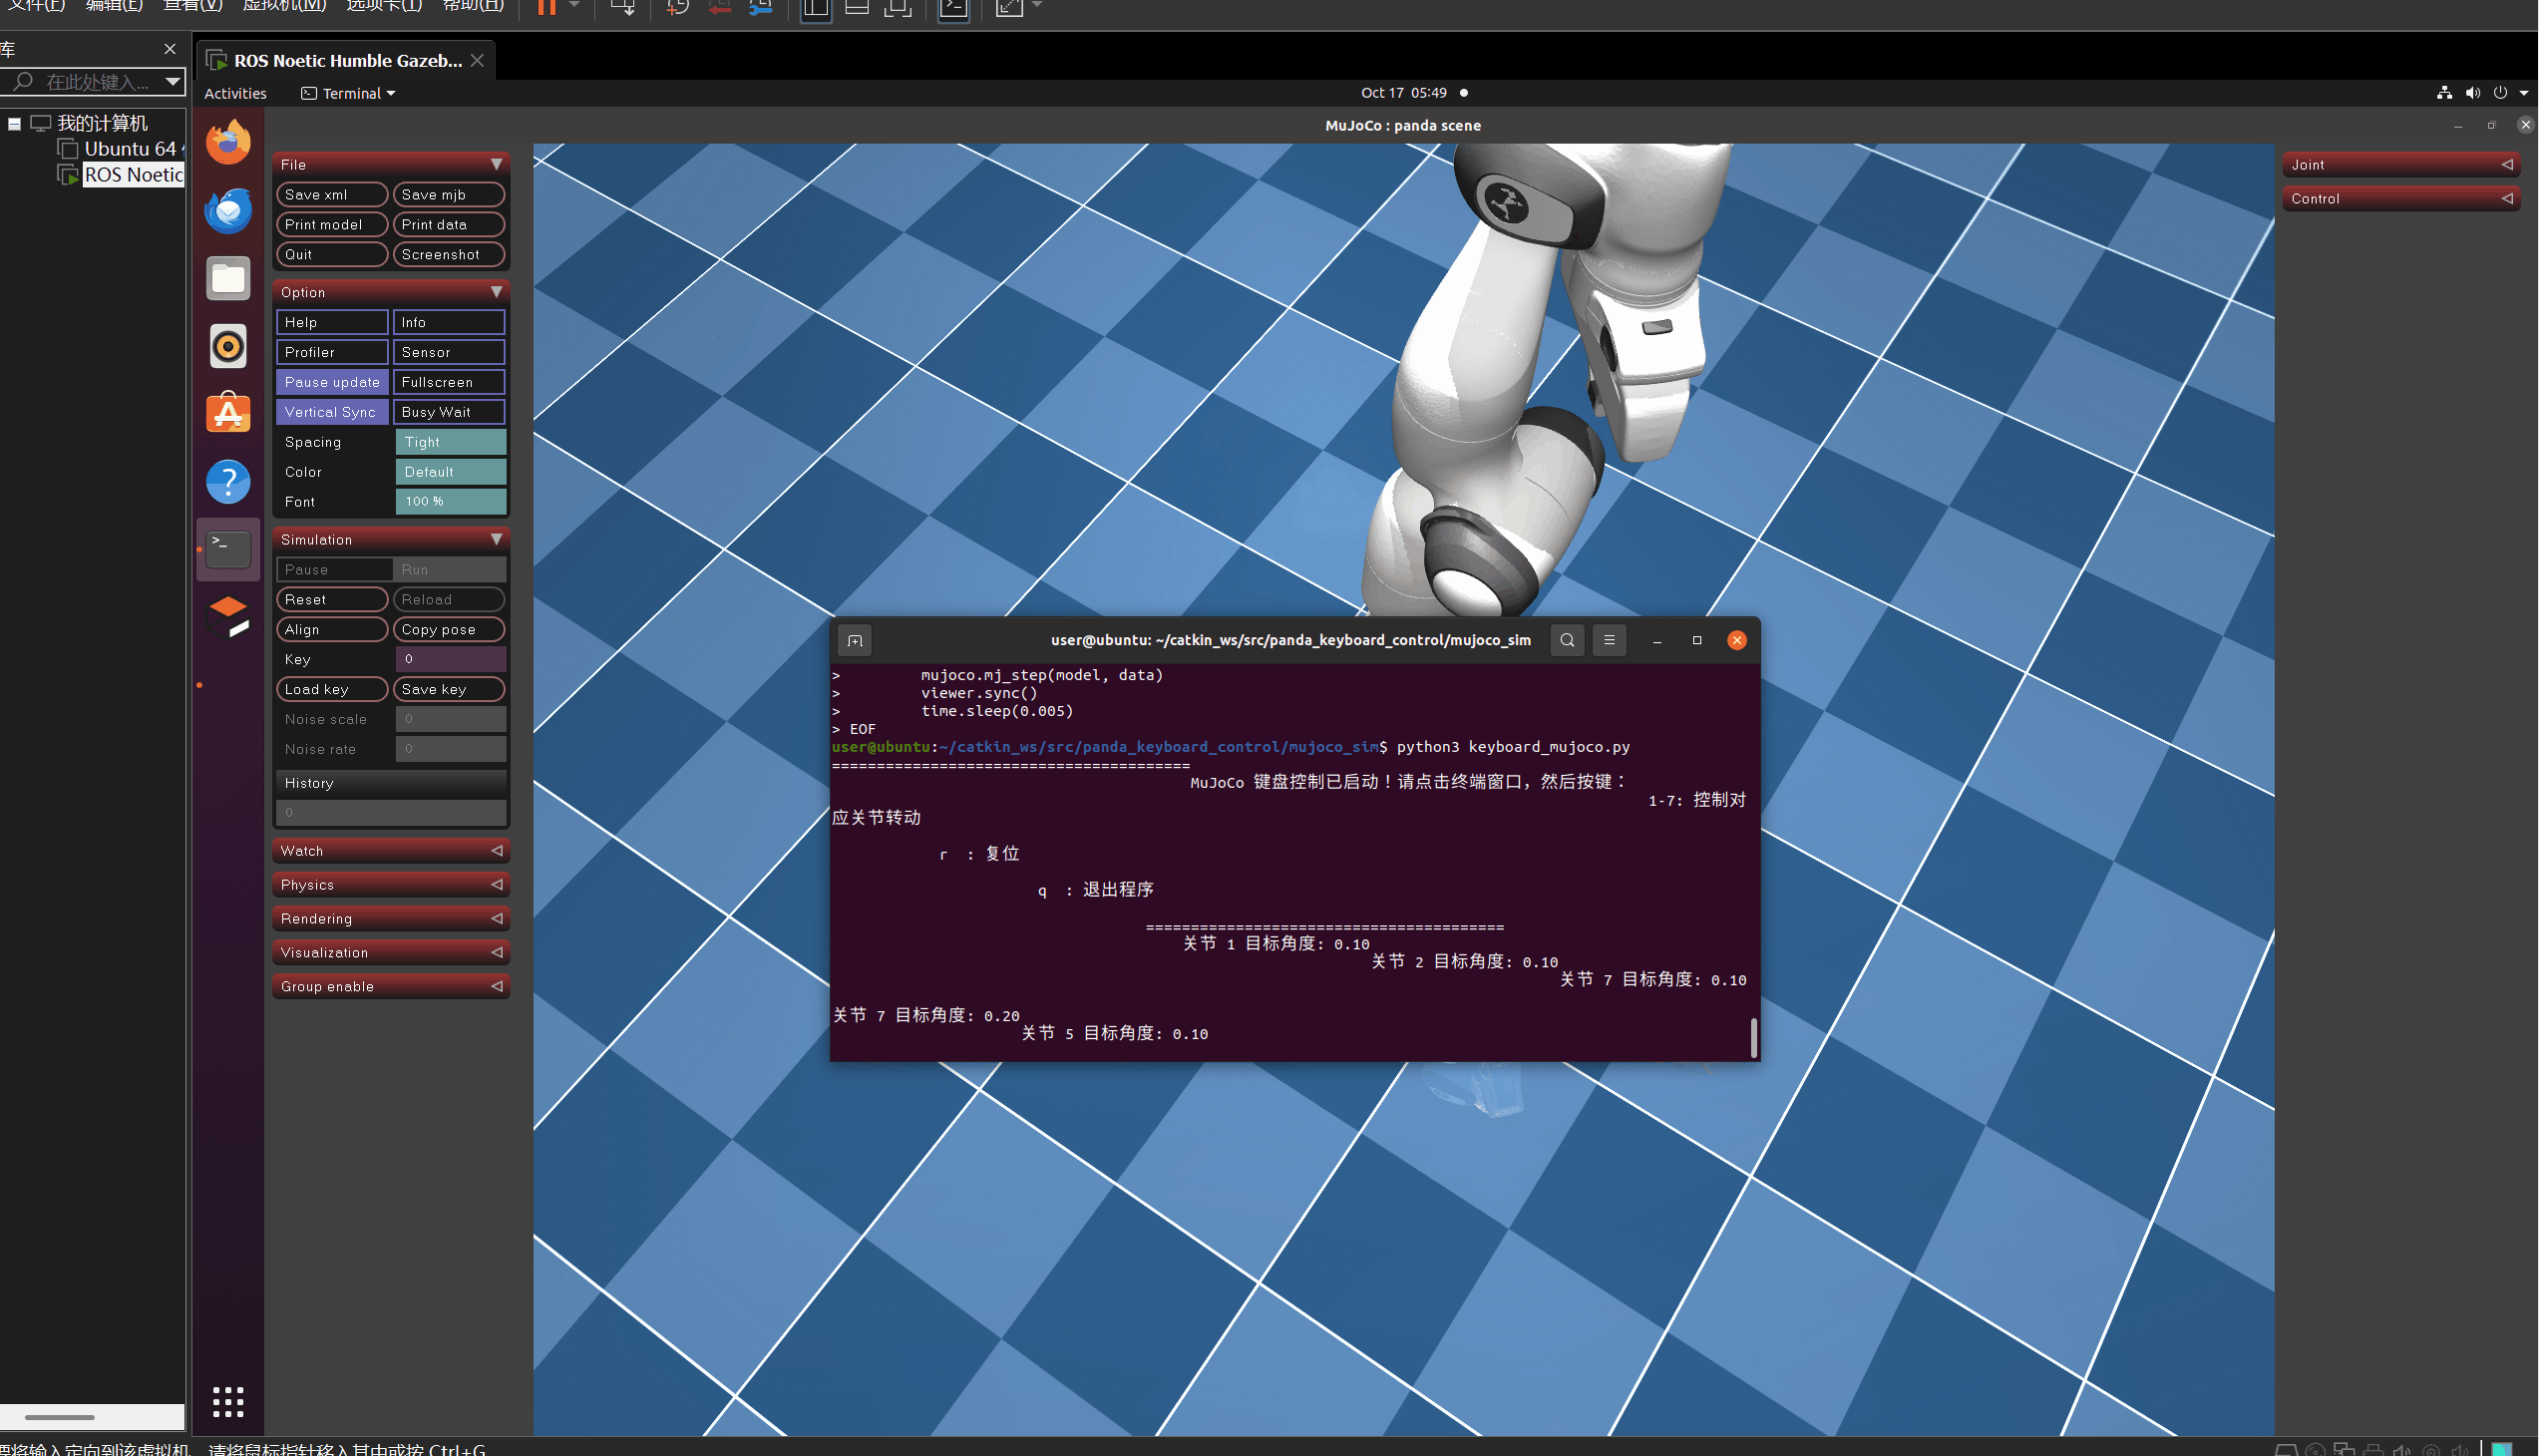
六、 未验证项
- MuJoCo 独立演示 ≠ ROS MoveIt 闭环:
keyboard_mujoco.py为直接读写 MuJoCo 物理引擎的独立脚本,未接入 ROS 话题/服务,与scripts/panda_keyboard_control.py的 MoveIt 规划回路相互独立,两者尚未联调为统一的闭环控制。 - MuJoCo 侧关节目标角为开环递增,未做关节限位检查与碰撞检测,极端输入下的行为未验证。