AirSim 无人机键盘遥控与机载云台控制模块
功能说明
基于 pygame 实现 AirSim 无人机的手动遥控与机载云台相机预览:
- 不用
keyboard库,避免 Linux 下需要 root 权限; - 键盘控制无人机全向飞行与偏航,实时预览机载相机画面;
- 键盘调节云台俯仰/偏航角度;
- 封装为标准 ROS 2 Python 功能包,可用
ros2 run启动。
控制按键
| 按键 | 功能 | 说明 |
|---|---|---|
W / S |
前进 / 后退 | NED 的 x 轴 |
A / D |
左移 / 右移 | NED 的 y 轴 |
Q / E |
上升 / 下降 | NED 的 z 轴(向上为负) |
Z / X |
左转 / 右转 | 偏航角速度 |
I / K |
云台向上 / 向下俯仰 | 俯仰限制 ±90° |
J / L |
云台向左 / 向右偏航 | 归一化到 ±180° |
| 方向键 | 同 I / K / J / L |
云台别名 |
ESC |
退出 | 自动降落并释放 API 控制权 |
运行环境
- 操作系统:Ubuntu 20.04 虚拟机
- ROS 2:Foxy(Python 3.8)
- 仿真器:AirSim 1.8.1(Unreal,AbandonedPark 场景)
- Python 依赖:
pygame、airsim、numpy
airsim不在 rosdep 中,需要用pip3 install airsim安装;pygame、numpy也可用python3-pygame/python3-numpy安装。
安装与编译
cd ~/ros2_ws
pip3 install pygame airsim numpy
colcon build --packages-select airsim_drone_gimbal_teleop
source install/setup.bash
运行步骤
- Windows 端启动 AirSim 仿真器,确认无人机处于就绪状态并开放 RPC 端口(默认 41451);
- Ubuntu 端连上同一网络,启动节点:
# 本机仿真(AirSim 与 ROS 在同一台机器)
ros2 run airsim_drone_gimbal_teleop drone_gimbal_teleop

# 跨虚拟机:AirSim 在 Windows,节点在 Ubuntu
ros2 run airsim_drone_gimbal_teleop drone_gimbal_teleop --ip 192.168.1.10 --takeoff
- 在 pygame 窗口中用上表按键飞行与调节云台,按
ESC退出并自动降落。
参数
| 参数 | 默认值 | 说明 |
|---|---|---|
--ip |
127.0.0.1 |
AirSim 主机 IP |
--port |
41451 |
AirSim RPC 端口 |
--camera |
0 |
相机名称 |
--fps |
30 |
画面刷新率 |
--width / --height |
640 / 480 |
预览窗口大小 |
--duration |
0.1 |
单条速度指令持续时间(秒) |
--takeoff |
关闭 | 启动时先起飞 |
--altitude |
3.0 |
起飞高度(米) |
运行效果
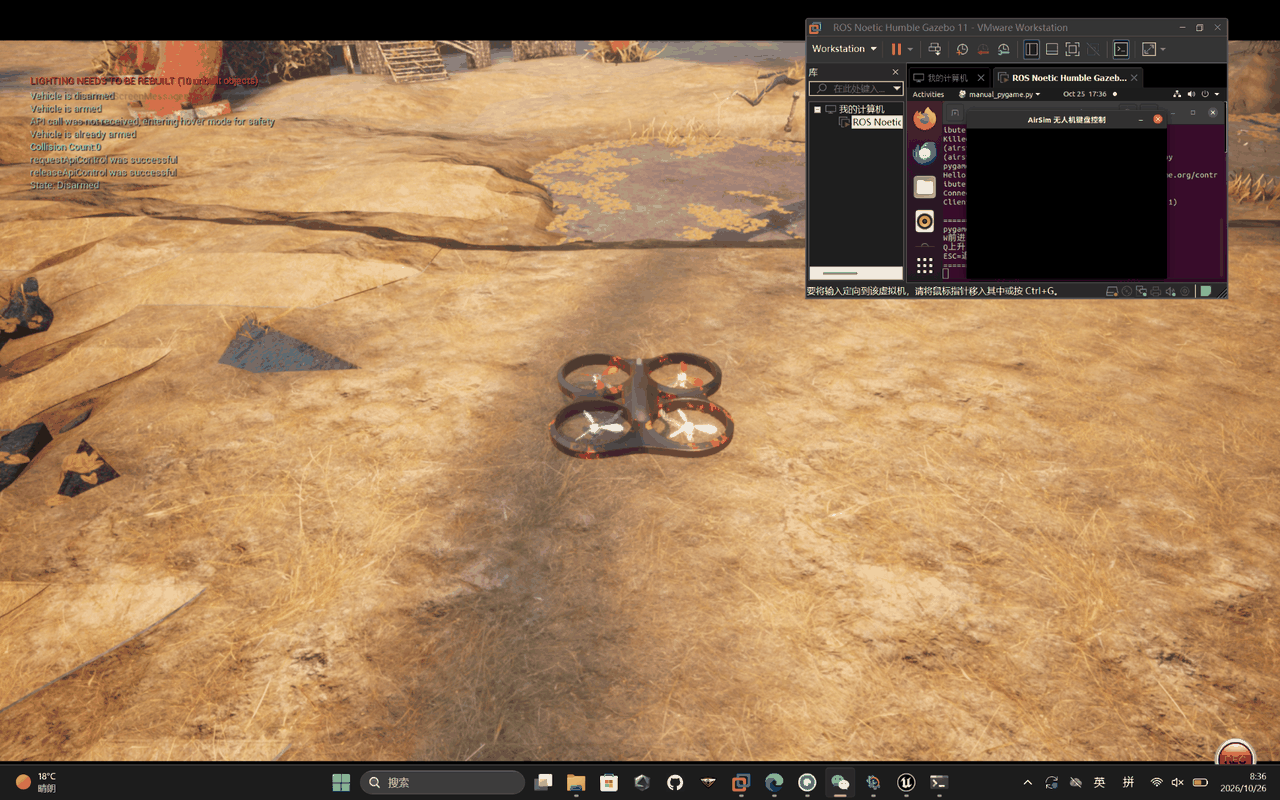
实现说明
- 每帧读取按键,按
command_from_actions()换算成 AirSim 的 NED 速度 (W→vx > 0,Q→vz < 0),再用moveByVelocityAsync()下发; 松开按键即停止,不会一直漂移; - 云台姿态用
simSetCameraPose()设置,俯仰限制在 ±90°,偏航归一化到(-180, 180]; - 相机画面用
simGetImages()获取,display_array()只做 x/y 轴转置 ((H, W, 3) → (W, H, 3))后交给pygame.surfarray;不能用np.rot90, 那会把画面逆时针转 90°,预览方向就错了; ESC/Ctrl+C都会走finally分支:landAsync()→armDisarm(False)→enableApiControl(False); 窗口初始化失败(例如没有DISPLAY)、起飞异常等同样会触发,避免飞机保持解锁并占用 API 控制权。
常见问题
- 连不上 AirSim:确认仿真器已启动、
--ip是 Windows 主机在虚拟机网络中的地址、防火墙放行 41451; - 窗口没有画面:确认
settings.json里相机名称是0(默认前置相机),或用--camera指定; - 一启动就坠机:无人机可能还停在地面,加
--takeoff让节点先起飞到--altitude。
本地测试
不需要 AirSim / pygame 也能验证按键映射与云台逻辑:
python3 tests/test_airsim_drone_gimbal_teleop_local.py