肌肉-肌腱串联弹性实验
肌肉骨骼人基础 的 2.1 节说,一块骨骼肌由收缩 成分(肌纤维)和弹性成分(肌腱)串联组成;仿真里常把肌腱简化成串联弹性 单元,或者干脆忽略。本版块已有的 肌肉驱动的关节控制 采用的是后一种做法——肌腱刚性, 肌纤维长度直接由关节角决定。
本文把肌腱补上,用三组可以复现的实验回答三个基础问题:
- 肌腱会分走多少长度?同样的激活度,传到关节上的力会小多少?
- 肌腱越软,储能越多,但传力越少——这个权衡有多明显?
- 关节松开时,肌腱里存的能量是怎么释放的?
代码在 src/musculoskeletal/msk_tendon_basics/,纯 Python;模型部分只用标准
库,画图用 matplotlib。不需要 ROS、MuJoCo 或真实机器人。
1 模型
1.1 肌肉-肌腱单元
肌纤维和肌腱串联,承受相同的力,长度相加:
L_mtu = l_m + l_t
肌腱取线性弹性,只有拉力:
F_t = k_t · max(0, l_t - l_slack)
肌纤维沿用 Hill 模型,长度、速度都归一化,l_n = l_m / l_opt,
v_n = v_m / v_max,v_m 以缩短为正:
F_m = F_max · [ a · f_l(l_n) · f_v(v_n) + f_p(l_n) ]
串联、忽略质量,所以每一时刻都有力平衡:
F_t = F_m
给定 MTU 总长度和激活度,上式只有一个未知量 l_m。代码用二分法解它
(solve_fiber_length),再回代得到肌腱长度、应变和储能:
E_t = F_t² / (2 k_t)
1.2 肌腱刚度
名义刚度由“最大力下的应变”定义:
k_t = F_max / (ε_t · l_slack)
默认 F_max = 120 N、l_slack = 0.05 m、ε_t = 8%,所以
k_t = 30000 N/m;名义上在 F_max 下肌腱伸长 4 mm(应变 8%),本实验最高
激活时实际约为 6.8%(3.4 mm)。这落在哺乳动物肌腱常见的 2%–10% 范围内。
1.3 关节
一对拮抗肌挂在关节两侧,力矩臂 r:
L_flex = L_rest - r · θ
L_ext  = L_rest + r · θ
τ = r · (F_flex - F_ext) - b · θ̇
L_rest = 0.135 m,比 l_slack + l_opt = 0.15 m 短 15 mm。这样在 θ = 0
时肌纤维处于 0.85 l_opt 的上升段,而不是力-长度曲线的顶点。选这个工作
点有两个原因:
- 上升段上肌纤维刚度不为零,肌腱串联弹性的影响看得见;
- 真实关节也常停在离最优长度有段距离的位置,不是每次都正好在顶点。
关节动力学是准静态的:肌腱和肌纤维的固有时间尺度是毫秒级,远快于关节 运动,所以每一步都假设它们瞬间达到力平衡。这样不需要给肌纤维引入等效质量, 数值上也稳定。
2 参数
| 参数 | 默认值 | 说明 |
|---|---|---|
f_max |
120 N | 最大等长收缩力 |
l_opt |
0.10 m | 肌纤维最优长度 |
v_max |
1.2 m/s | 最大缩短速度 |
l_slack |
0.05 m | 肌腱 slack length |
tendon_strain |
8% | 最大力下的肌腱应变 |
k_t |
30000 N/m | 由上面两项算出的名义刚度 |
width |
0.45 | 主动力-长度曲线宽度 |
tau_act / tau_deact |
0.01 / 0.04 s | 激活 / 放松时间常数 |
moment_arm |
0.03 m | 关节力矩臂 |
inertia |
0.05 kg·m² | 关节等效惯量 |
damping |
0.20 N·m·s/rad | 关节阻尼 |
rest_mtu |
0.135 m | θ=0 时的 MTU 长度 |
load_stiffness |
6.0 N·m/rad | 释放实验里的负载弹簧 |
3 运行
cd src/musculoskeletal/msk_tendon_basics
pip install -r requirements.txt      # 仅画图需要,可跳过
python3 main.py                      # Linux/macOS:完整实验,输出到 demo_out/
python main.py                       # Windows:同上
python3 main.py --quick              # 少采样点,快速跑一遍
python3 main.py --outdir demo_out    # 指定输出目录(Windows 用 .\demo_out)
没有安装 matplotlib 时,main.py 仍会跑完三组实验并输出 CSV,只是跳过 PNG,
终端会提示 未安装 matplotlib,跳过 ...。Windows 下如果终端里的中文是乱码,
先执行 chcp 65001 再运行。
放进 catkin 工作空间后也可以统一用 launch 启动:
catkin_make
source devel/setup.bash
roslaunch msk_tendon_basics main.launch
roslaunch msk_tendon_basics main.launch args:="--quick"
输出:
demo_out/isometric.png          等长传力、肌纤维工作长度、肌腱应变/储能
demo_out/tendon_stiffness.png   肌腱刚度-传力-储能权衡
demo_out/release.png            松手后的关节角、肌力与肌腱能量
demo_out/*.csv                  对应的数值
4 结果
以下数字来自 python3 main.py 的默认参数,可在 demo_out/*.csv 里复核。
4.1 等长传力:肌腱分走了一部分长度
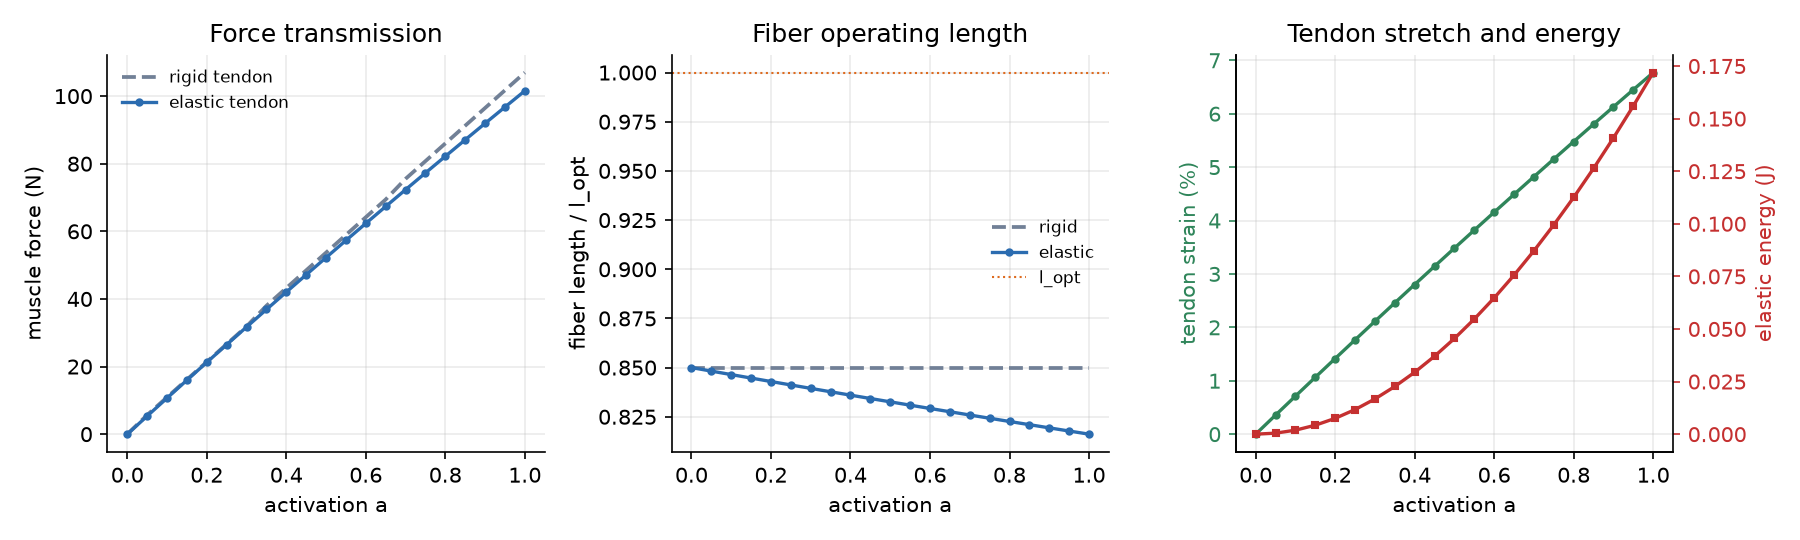
固定 θ = 0,把两侧激活度从 0 扫到 1,对比刚性肌腱(k_t → ∞)和弹性肌腱:
| 激活度 a | 弹性肌腱力 | 刚性肌腱力 | 力损失 | 肌纤维长度 | 肌腱应变 | 储能 |
|---|---|---|---|---|---|---|
| 0.50 | 52.2 N | 53.7 N | 2.7% | 0.833 l_opt | 3.5% | 0.045 J |
| 1.00 | 101.6 N | 107.0 N | 5.1% | 0.816 l_opt | 6.8% | 0.172 J |
三件事同时发生:
- 肌腱被拉长(最大 6.8%),肌纤维相应变短(0.85 → 0.816 l_opt);
- 肌纤维沿上升段往左走,主动力下降,所以传到关节上的力比刚性情形小 5.1%;
- 少掉的那部分力没有消失,而是变成肌腱里的 0.172 J 弹性势能。
这就是串联弹性的基本代价:同样的激活度,关节拿到的力少一点,但系统多了一个 储能元件。激活度越低,肌腱越松,两者差别越小——a = 0.5 时力损失只有 2.7%。
4.2 肌腱刚度:传力与储能的权衡
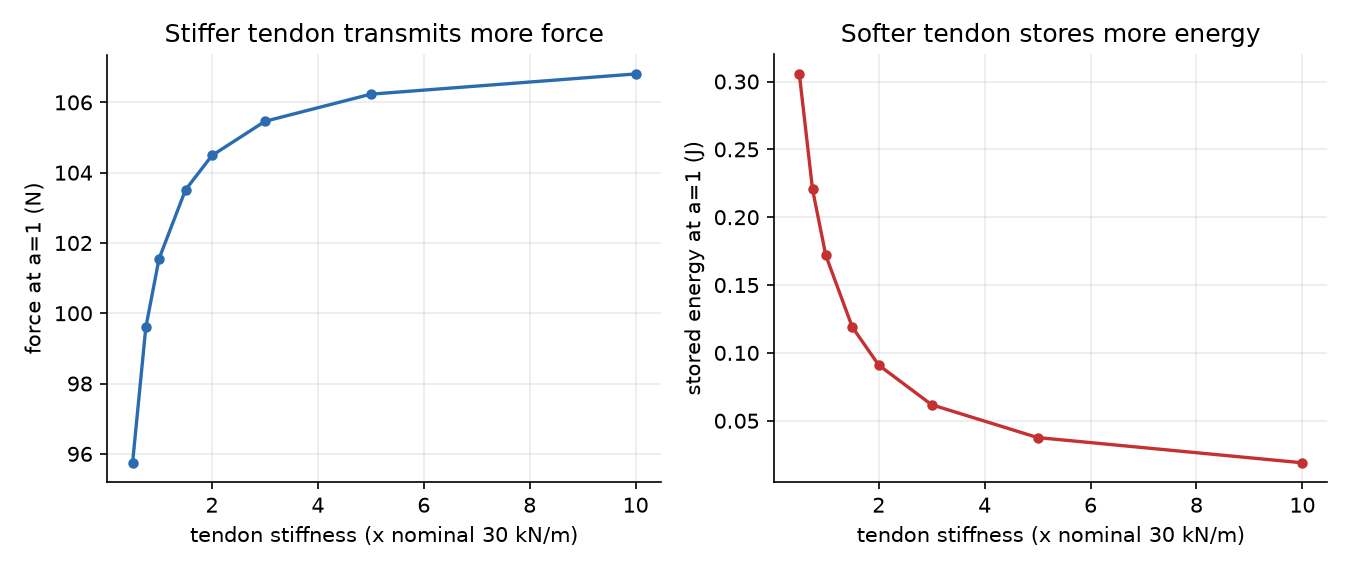
把肌腱刚度从名义值的 0.5 倍扫到 10 倍,激活度固定为 1:
| 刚度倍数 | k_t (N/m) | 力 (N) | 应变 | 储能 (J) |
|---|---|---|---|---|
| 0.5 | 15000 | 95.7 | 12.8% | 0.306 |
| 1.0 | 30000 | 101.6 | 6.8% | 0.172 |
| 2.0 | 60000 | 104.5 | 3.5% | 0.091 |
| 5.0 | 150000 | 106.2 | 1.4% | 0.038 |
| 10.0 | 300000 | 106.8 | 0.7% | 0.019 |
两条曲线方向相反:硬肌腱传力接近刚性极限(106.8 N),但几乎存不住能量; 软肌腱能存 0.306 J,代价是传到关节的力只剩 95.7 N。生物体选肌腱刚度,本质上 是在“力量输出”和“储能/缓冲”之间做取舍——跟腱粗而硬,适合短时大力;项韧带 这类结构则更看重储能。
4.3 松手释放:储能怎么还回来
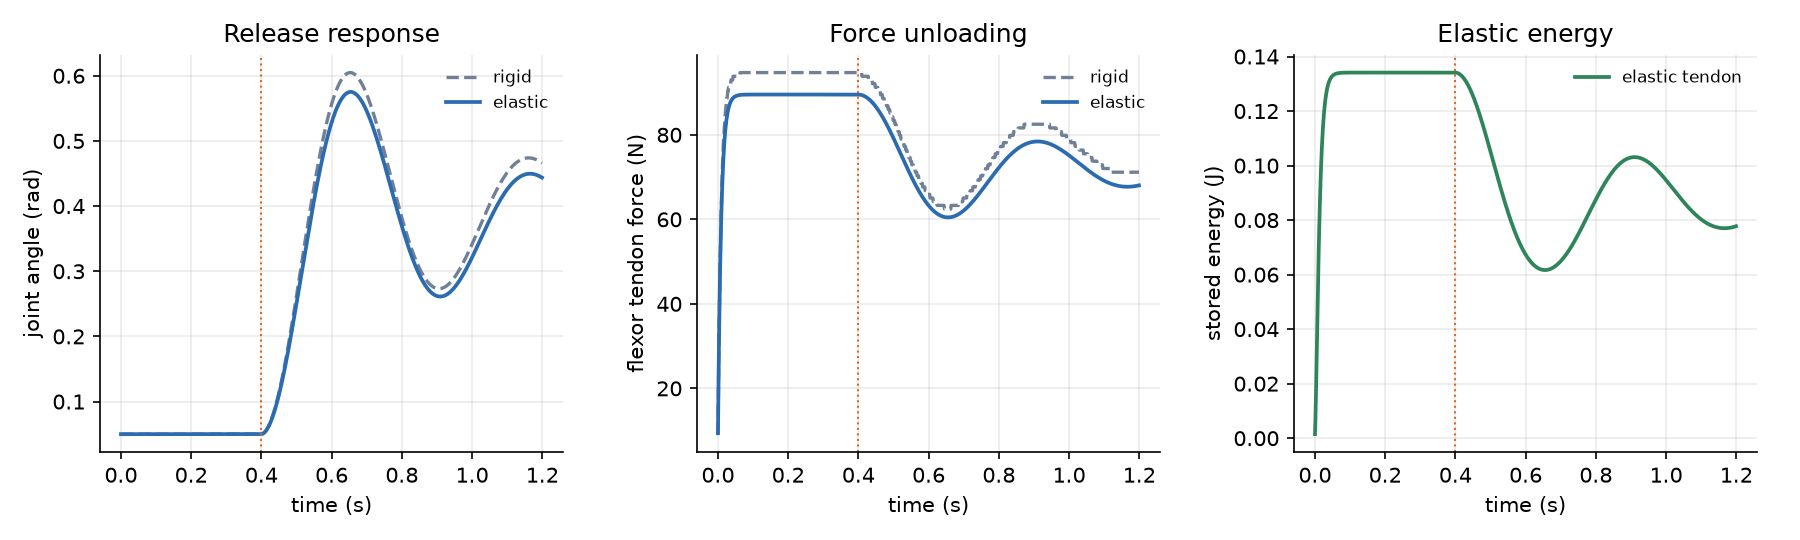
前 0.4 s 关节被“刹车”固定,屈肌激活到 0.9、伸肌 0.05,肌腱被拉长、储能。 0.4 s 时松开,关节在肌肉力和负载弹簧共同作用下运动:
| 弹性肌腱 | 刚性肌腱 | |
|---|---|---|
| 松手前屈肌力 | 89.5 N | 94.7 N |
| 松手前肌腱储能 | 0.134 J | ≈ 0 |
| 松手后最低储能 | 0.062 J | ≈ 0 |
| 释放比例 | 54.0% | — |
| 峰值关节角 | 0.58 rad | 0.60 rad |
松手后肌腱从 0.134 J 卸到最低 0.062 J,约 54% 的弹性势能在关节运动中被释放 出去,剩下的部分因为肌肉仍保持激活、关节停在新的平衡点而没有完全卸掉。刚性 肌腱没有储能,关节峰值角略大(0.60 rad),但肌肉力下降得更快。
这条曲线也解释了为什么肌腱在跳跃、落地、奔跑里重要:它把肌肉做功的一部分 先存起来,再在需要的时候还回去,肌肉本身不必在瞬间输出全部功率。
5 源码结构
src/musculoskeletal/msk_tendon_basics/
├── main.py                  包根入口,转调 scripts/main.py
├── README.md                运行说明与文件清单
├── package.xml, CMakeLists.txt, launch/main.launch
├── requirements.txt         matplotlib(可选,仅画图需要)
├── scripts/
│   ├── muscle_tendon.py     Hill 肌纤维 + 线性肌腱 + 串联平衡求解
│   ├── joint_tendon.py      单自由度关节、拮抗肌、准静态动力学
│   ├── experiments.py       等长 / 刚度扫描 / 松手释放三组实验
│   ├── plots.py             matplotlib 出图
│   └── main.py              命令行入口、汇总表格、CSV
└── tests/
    ├── test_muscle_tendon.py   模型、曲线、串联平衡
    ├── test_joint_tendon.py    关节、扫描、释放实验
    └── test_cli.py             命令行入口与 roslaunch 私有参数
6 测试
cd src/musculoskeletal/msk_tendon_basics
python3 -m unittest discover -s tests -v
共 32 个用例,覆盖:
- Hill 力-长度、力-速度、被动力的已知性质;
- 激活快于放松、激活度限幅;
- 肌腱 slack、线性、储能公式;
- 串联平衡的力残差(
|F_t - F_m| < 1e-5 N); - 激活越高肌纤维越短、弹性肌腱传力小于刚性;
- 关节对称激活零力矩、松手后能量下降、刚性肌腱不储能。
7 局限
- 肌腱取线性弹性,没有考虑肌腱的滞回、预调理(preconditioning)和率相关性;
- 肌纤维没有羽状角(pennation),力直接沿肌腱方向;
- 关节是准静态的:松手过程用准静态肌肉力积分关节动力学,没有显式建模肌腱回弹 振荡;文中的“释放比例”按肌腱储能差计算,不做完整能量收支;
- 参数是一组上肢量级,不是从某块具体肌肉的 MRI/超声数据标定的;
- 只做单关节,没有多关节耦合和肌腱路由(wrapping)。
这些局限不影响本文要说明的三个基础结论,但如果要做跳跃、落地这类短时高功率 动作,需要把肌腱的率相关性和肌纤维质量补上。
参考
- A. V. Hill, The heat of shortening and the dynamic constants of muscle, 1938
- F. E. Zajac, Muscle and tendon: properties, models, scaling, and application to biomechanics and motor control, 1989
- M. Millard, T. Uchida, A. Seth, S. Delp, Flexing computational muscle: modeling and simulation of musculotendon dynamics, 2013
大模型使用声明
使用 DeepSeek 辅助代码结构设计、公式核对、文档撰写与绘图脚本调试;作者已在本机
(Windows 11 + Python 3.13)实际运行 main.py、--quick 与 32 个单元测试,
并对提交内容负责。