人形机器人全身逆运动学与可操作性分析
给定末端位姿反解关节角,用可操作性指标量化位形的好坏,并在奇异位形附近 保持数值稳定。
代码在 src/humanoid/whole_body_ik/,核心逻辑只用 Python 标准库。
为什么做这个
人形机器人板块已有的模块覆盖了这几层:
| 模块 | 层次 |
|---|---|
| 键盘运动控制 / 键盘操控仿真机械臂 | 直接给关节角或末端增量 |
| 平衡控制与外力抗扰恢复 | 动力学(ZMP / 捕获点) |
| PPO 神经网络平衡控制 | 强化学习 |
| 2D 激光雷达 CNN 感知与避障 | 感知 |
中间缺了「给末端位姿、反解关节角」这一层——也就是逆运动学。仓库里只有
MoveIt 的 kinematics.yaml 配置,没有自己实现的求解器。
这个模块补的就是这一层,而且和上面的模块没有功能重叠:它不控制机器人、 不做感知、也不算动力学,只回答"要到这里,关节该怎么转"。
一、正运动学
关节约定为"先平移、再绕轴转动":
T_i = Translate(origin_i) · Rot(axis_i, q_i)
T_ee = T_0 · T_1 · … · T_{n−1} · Translate(tool)
比 DH 参数直观,也好手工验算。2R 平面臂展开后应该精确等于
x = l1·cos(q0) + l2·cos(q0+q1)
y = l1·sin(q0) + l2·sin(q0+q1)
实测四个位形的最大偏差是 5.55e-17(双精度舍入量级)。
二、雅可比
用几何法而不是解析求导。对转动关节 i:
z_i  = R_{0..i−1} · axis_i         (关节轴在世界系下的方向)
p_i  = 关节位置(世界系)
Jv_i = z_i × (p_ee − p_i)
Jw_i = z_i
拼成 6×n 的矩阵,前 3 行线速度、后 3 行角速度。
用中心差分 (p(q+h) − p(q−h)) / 2h(h = 1e-7)对照,最大偏差 1.00e-09。
三、三种逆解
最小范数解(伪逆)
Δq = Jᵀ (J Jᵀ)⁻¹ e
在冗余机构上给出范数最小的解。
阻尼最小二乘(DLS)
Δq = Jᵀ (J Jᵀ + λ² I)⁻¹ e
λ 相当于给奇异方向"加一点弹簧"。λ = 0 时退化为伪逆。
零空间投影
Δq = J⁺ e + (I − J⁺J) z
第二项不改变末端位姿,只用来做次级任务(比如远离关节限位)。
四、这几种解法在奇异点处的差别
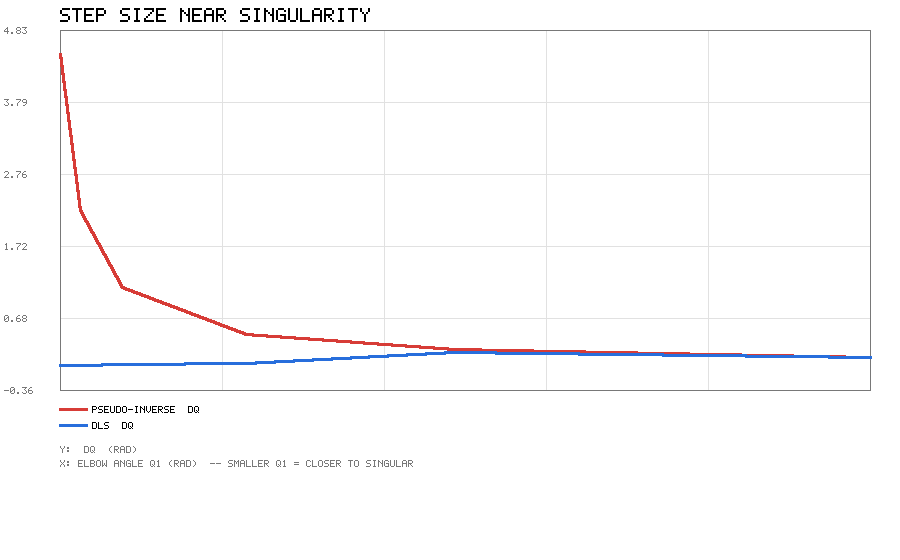
这是整个模块最有意思的部分。让 2R 臂的肘角从 0.2 逐渐趋近 0(完全伸直 就是奇异位形),给一个沿径向的 0.01 m 末端误差,看两种解法的关节步长:
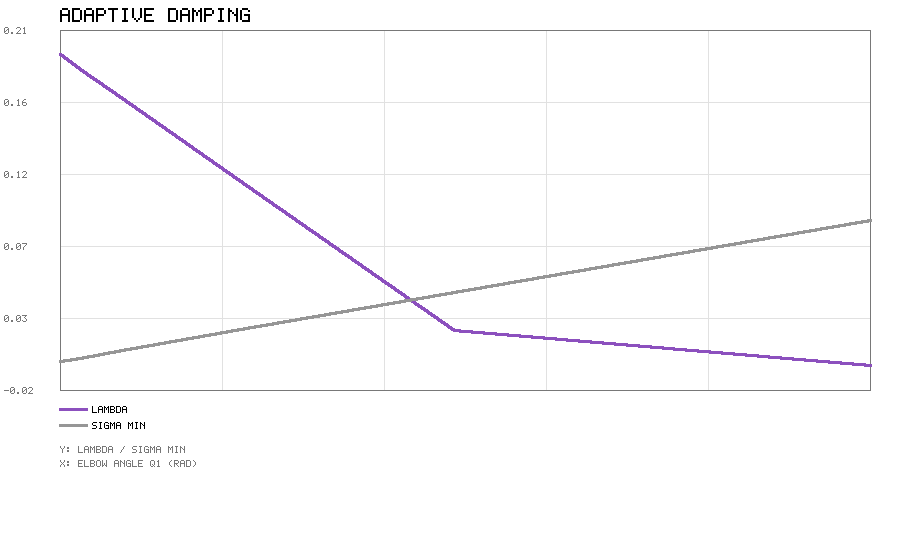
| q1 | σ_min | 伪逆 |Δq| | DLS |Δq| | 自适应 λ |
|---|---|---|---|---|
| 0.200 | 8.93e-02 | 0.111 | 0.111 | 0.0001 |
| 0.100 | 4.47e-02 | 0.223 | 0.182 | 0.0213 |
| 0.050 | 2.24e-02 | 0.447 | 0.0175 | 0.1106 |
| 0.020 | 8.94e-03 | 1.118 | 0.0033 | 0.1642 |
| 0.010 | 4.47e-03 | 2.236 | 0.0013 | 0.1821 |
| 0.005 | 2.24e-03 | 4.472 | 0.0006 | 0.1911 |
伪逆的步长按 1/σ_min 线性增长,σ_min 减半它就翻倍。真实机器人上这就是 关节速度飙到失控、电机报警的原因。DLS 用阻尼把它压住,代价是奇异方向上 收敛变慢。
自适应阻尼的策略是:σ_min 高于阈值(默认 0.05)时不阻尼,尽量保精度; 低于阈值后 λ 随 σ_min 线性升到 0.2。
顶点处还有一个细节:如果误差方向完全落在不可达子空间里(比如完全伸直
时想沿手臂方向再往外伸),DLS 会给出 Δq = 0。这不是 bug——物理上就是
动不了,任何关节转动都改变不了那个方向的末端位置。
五、可操作性
Yoshikawa 指标:
w = sqrt(det(J Jᵀ))
几何意义是末端速度椭球的体积。2R 平面臂有闭式解 w = |l1·l2·sin(q1)|,
和数值实现的一致性到 2.78e-16。
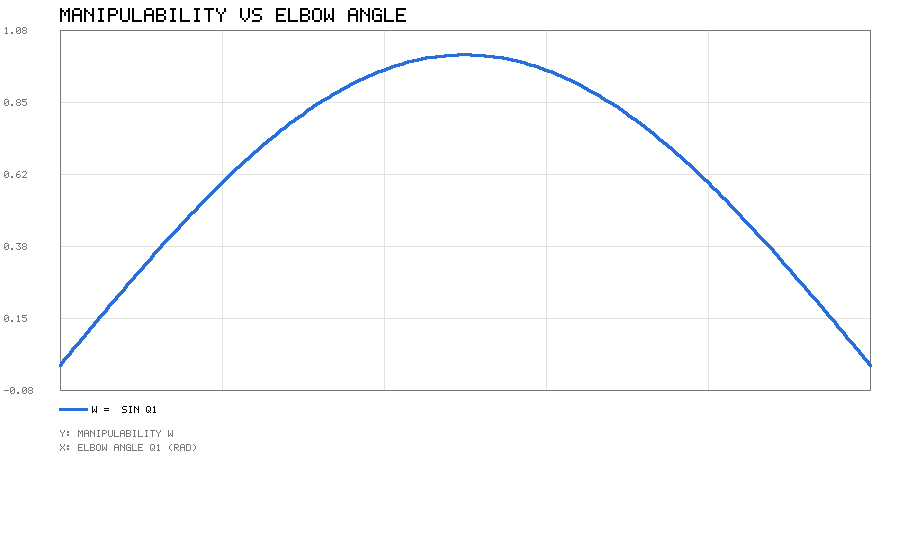
在 q1 = π/2(肘部 90°)时最大,q1 = 0 或 π(完全伸直)时为 0。
末端速度椭球
J 的奇异值就是末端速度椭球的半轴。把关节速度单位圆 |u| = 1 经 v = J·u
映射过去,就得到椭球在速度空间的形状:
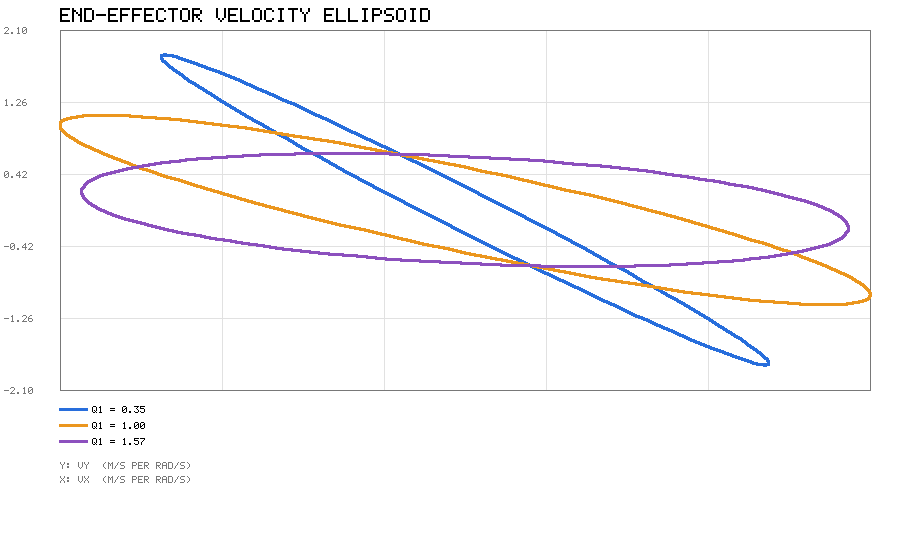
三个位形下的半轴与可操作性:
| 肘角 q1 | 长半轴 | 短半轴 | w |
|---|---|---|---|
| 0.35 | 2.2033 | 0.1556 | 0.3429 |
| 1.00 | 1.9746 | 0.4261 | 0.8415 |
| 1.57 | 1.6180 | 0.6180 | 1.0000 |
图里三条椭圆倾角不同是正常的:主方向由雅可比的奇异向量决定,随位形 变化。q1 越接近 π/2,长短轴之比越小、越接近圆,也就是各个方向都能动。
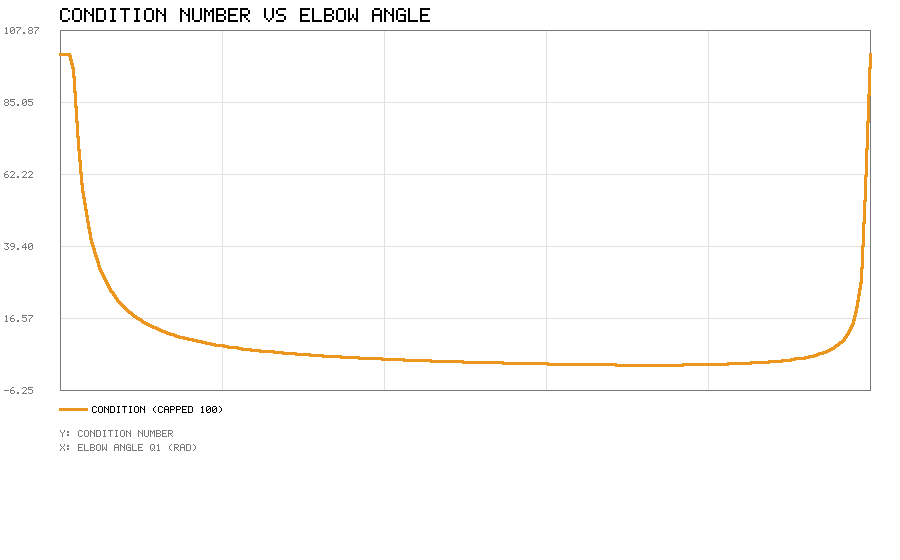
一个容易踩的坑:平面 2R 臂的 3 维位置雅可比恒奇异——它本来就在 平面里运动,z 方向永远是 0,直接算
det(J Jᵀ)会把所有位形都判成奇异。 必须只取机构真正能驱动的任务维度(这里取 x、y 两行),才退化成经典的|l1 l2 sin q1|。代码里用rows=(0, 1)参数处理这件事。
六、冗余自由度
7 自由度人形手臂(肩 3 + 肘 1 + 腕 3),自由度 7 > 任务维度 6,有 1 维零空间。
零空间投影的验证:任取一个方向 z,投影后 |J · (I − J⁺J)z| = 1.50e-16,
说明末端确实没有被移动,而关节角被调整了。
配套的还有关节限位代价函数(双曲形式,越靠近限位代价越大),梯度可以直接 投到零空间里做次级任务。
七、运行结果
末端画圆跟踪
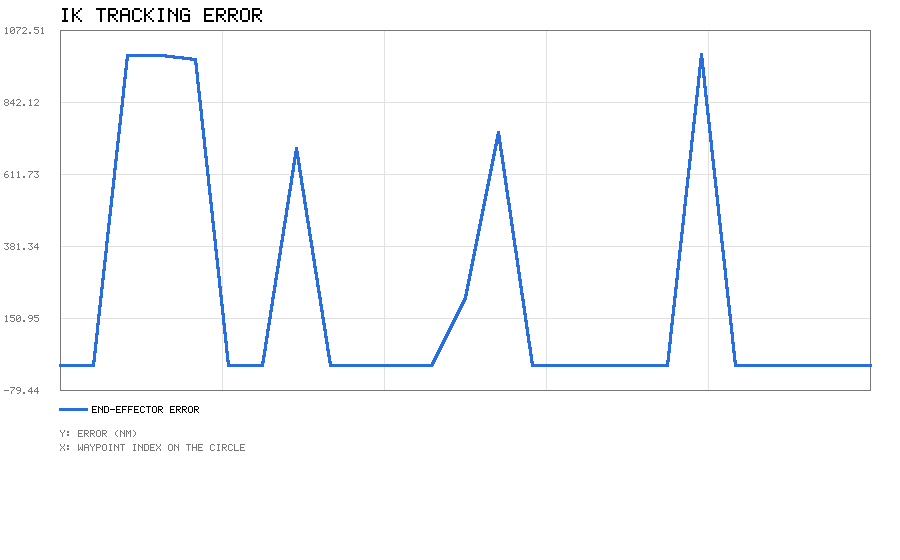
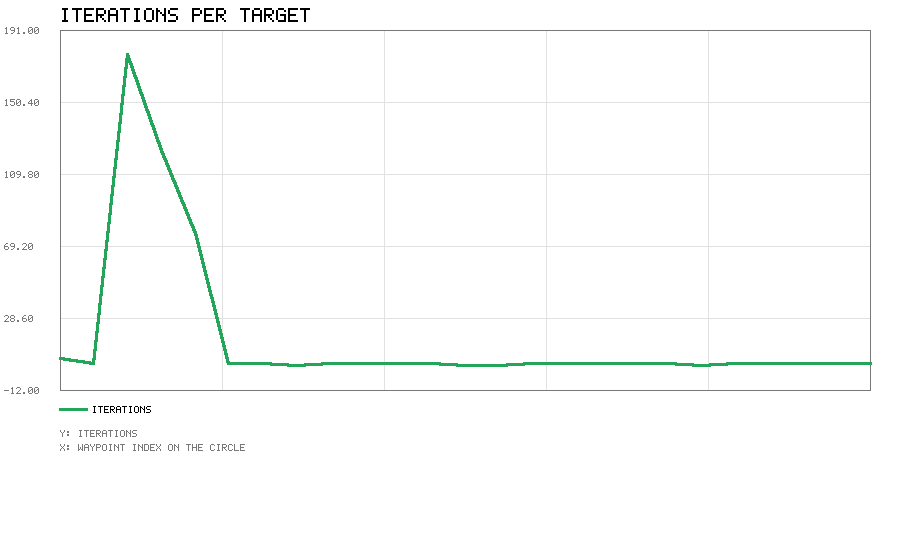
7 自由度手臂的末端沿半径 0.12 m 的竖直圆(x-z 平面)走一圈,共 25 个 目标点,每个点以上一个点的解作为初值:
| 指标 | 数值 |
|---|---|
| 最大末端误差 | 9.93e-07 m |
| 平均迭代次数 | 17.6 |
| 最大迭代次数 | 177 |
竖直圆比水平圆难:走到最低点时手臂几乎伸直、肘角接近限位下限,接近奇异 位形,所以那一段迭代次数明显偏高(最多 177 次)。水平圆(x-y 平面)因为 不经过这个位形,平均只要 3 次迭代。
动图
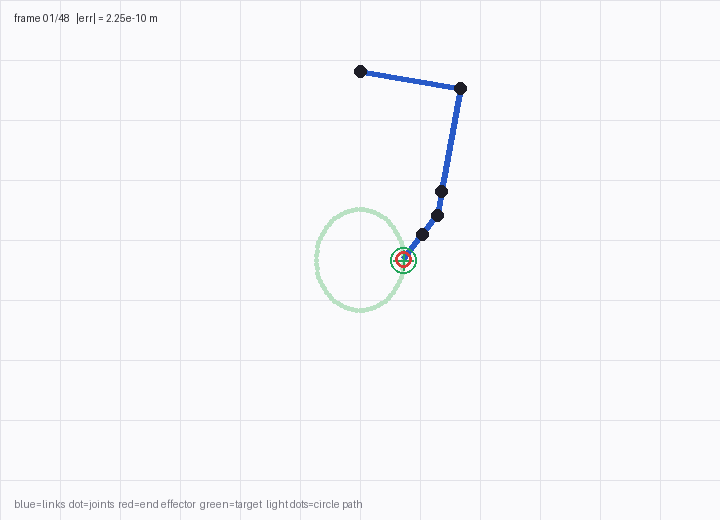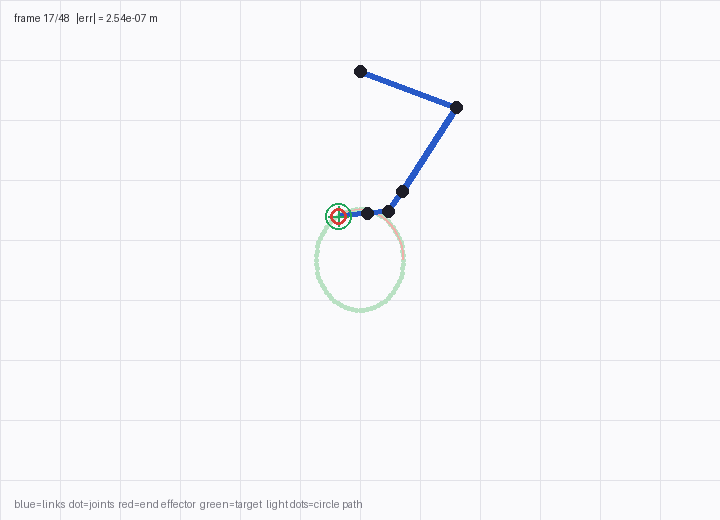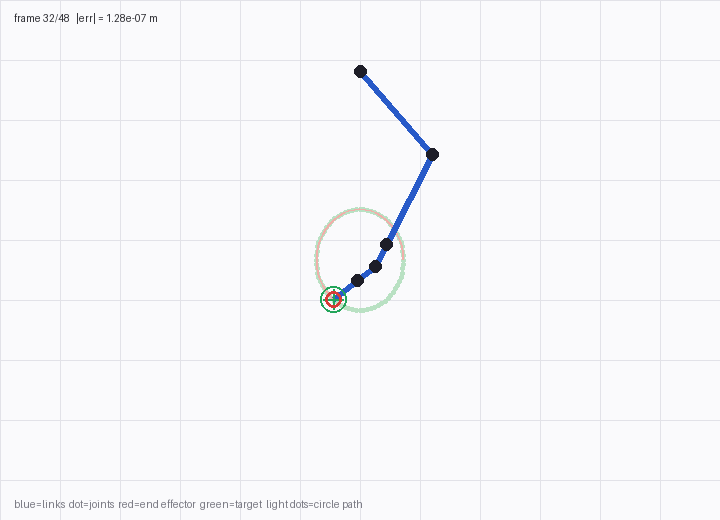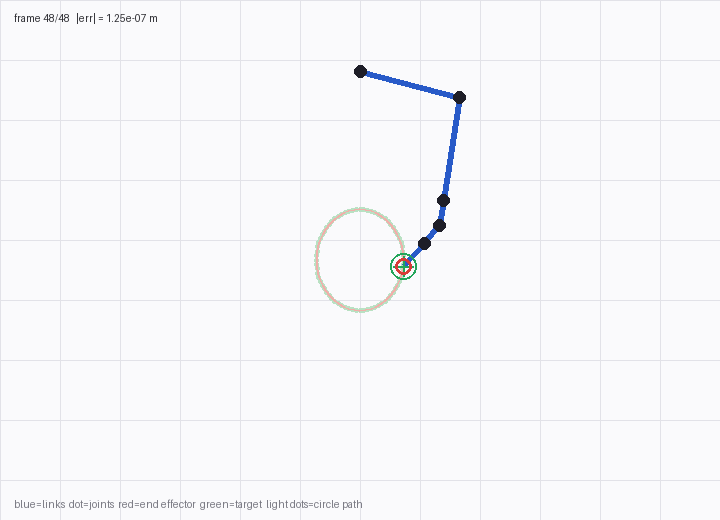
蓝线是连杆、黑点是关节、红圈是末端、绿十字是当前目标,浅绿色一圈是整条 目标轨迹、浅红色是末端走过的路径。末端始终压在目标轨迹上。
八、调试中踩的坑
坑一:默认初值给了全零,正好落在奇异位形
一开始 solve_position_ik 的缺省初值是全零。对 7 自由度手臂来说,全零
意味着完全伸直,而肘关节限位是 (0, 2.6)——弯肘反而让 x 方向误差变大,
一阶迭代推不动。
实测从全零出发去解 (0.12, 0, −0.45),误差卡在 0.30 m 出不来;加微扰脱困 也只到 0.18 m。改成取关节限位中点做默认初值后,肘部自然弯到 1.3 rad, 同一个目标 6 次迭代就到 2.25e-10。
现在还额外加了"连续 15 次没改进就微扰一次"的脱困机制作为兜底。
坑二:平面机构的 3 维雅可比恒奇异
见第五节。这个坑会让人误以为"所有位形都奇异"。
坑三:2R 臂做不了 6 维位姿逆解
最初想用 2R 臂测 solve_pose_ik,结果误差 0.069 一直下不去。原因是 2R 只能
实现 3 维任务(平面内 2 个位置 + 绕 z 的 1 个姿态),6 维误差里有一半根本
不可达——不是算法的问题,是任务提得超出了机构能力。
改成用 7 自由度手臂测,38 次迭代收敛到 1.28e-11。
九、运行方法
cd src/humanoid/whole_body_ik
python3 main.py            # 完整演示
python3 main.py --quick    # 跳过画圆
python3 main.py --gif      # 生成动图(需 pillow)
./main.sh                  # 等价的 shell 入口
测试:
cd src/humanoid/whole_body_ik
python3 -m unittest discover -s test
launch 启动:
roslaunch whole_body_ik main.launch
roslaunch whole_body_ik quick.launch
十、测试覆盖(93 个)
| 组 | 数量 | 覆盖内容 |
|---|---|---|
| 线性代数 | 14 | 矩阵乘、转置、叉积、归一化 |
| 旋转 | 7 | 三个基本旋转、正交性、行列式为 1、转轴不变性 |
| 解方程与行列式 | 9 | 已知解、奇异抛异常、维度校验、三角矩阵 |
| 特征分解 | 5 | 已知矩阵、降序、正交归一、残差、对角阵 |
| 位姿工具 | 1 | 4x4 复合与刚体求逆 |
| 关节 | 6 | 轴归一化、零轴报错、限位夹取、限位校验 |
| 关节链 | 9 | 自由度、臂展、空链报错、维数校验、正解对照、雅可比对照 |
| 解析解 | 4 | 2R 逆解回代、超工作空间报错、肘上/肘下 |
| 可操作性 | 11 | 闭式解对照、极值位置、奇异判定、条件数、椭球 |
| 限位代价 | 3 | 中点为 0、靠近限位上升、无限位无代价 |
| 逆解器 | 14 | 收敛性、默认初值、不可达失败、收敛史、限位、参数校验、画圆 |
| 奇异点处理 | 8 | 伪逆抛异常、DLS 有界、步长随 σ_min 变化、λ 单调 |
| 零空间 | 2 | 末端不动、分量被削减 |
| 旋转误差 | 3 | 恒等为零、纯 z 旋转、夹角 |
| 位姿逆解 | 2 | 7 自由度收敛、姿态维度校验 |
其中几条"证明性质"的测试:
test_fk_matches_analytic—— 通用链和解析式逐项对照test_jacobian_matches_numeric—— 几何雅可比和中心差分对照test_2r_closed_form—— 可操作性等于|sin q1|test_pseudoinverse_dq_grows_near_singularity—— 伪逆步长至少翻倍增长test_dls_dq_bounded_near_singularity—— DLS 步长反而变小test_projection_does_not_move_end_effector—— 零空间投影后|J·Δq| < 1e-6
十一、文件结构
src/humanoid/whole_body_ik/
├── package.xml / CMakeLists.txt / setup.py
├── .gitignore               忽略 demo_out 与 __pycache__
├── LICENSE_apache_2_0.txt   Apache-2.0 许可原文
├── main.py                  便捷入口(转到 scripts/main.py)
├── main.sh                  shell 入口
├── launch/
│   ├── main.launch
│   └── quick.launch
├── config/ik_params.yaml
├── scripts/
│   ├── linalg.py            线性代数底座
│   ├── kinematics.py        关节 / 链 / 正解 / 雅可比
│   ├── ik_solver.py         三种逆解 + 自适应阻尼
│   ├── manipulability.py    可操作性 / 奇异值 / 椭球
│   ├── simple_plot.py       PNG 折线图
│   ├── animate.py           线框动图
│   └── main.py              真正的入口(main.* 约定,roslaunch 用)
├── test/test_ik.py
└── README.md
图片放在 docs/img/humanoid/whole_body_ik/,文档放在 docs/humanoid/whole_body_ik.md,
与 humanoid_push_recovery 等模块一致。
十二、已知限制
- 逆解是局部方法,收敛依赖初值。默认给限位中点,但目标远离当前位形时 可能落到不同的关节解(2R 的肘上/肘下两组解就是典型例子)
- 只做位置/位姿逆解,不做轨迹的时间参数化和速度规划
- 没有考虑碰撞,关节限位只在关节空间夹取
- 可操作性指标用的是标准 Yoshikawa 定义,没有做尺度归一化(位置和姿态 量纲不同,6 维指标需要谨慎解读)