八叉树上的 A* 全局寻路
本文介绍空域载具八叉树三维寻路项目中的规划环节:在上一节建好的八叉树占用地图上 做 A* 搜索,规划一条从飞行器当前位置到目标点的无碰撞路径。
对应总纲第 4 节「八叉树上的 A* 全局寻路」。
1. 输入与输出
| 方向 | 话题 | 类型 | 说明 |
|---|---|---|---|
| 订阅 | /octomap_full |
octomap_msgs/Octomap |
八叉树占用地图,由建图节点以 latched 方式发布 |
| 订阅 | /uav/goal |
geometry_msgs/Point |
目标点(世界系 ENU)。收到一次规划一次 |
| 查询 | TF world ← base_link |
— | 取飞行器当前位置作为路径起点 |
| 发布 | /uav/path |
nav_msgs/Path |
规划出的路径 |
| 发布 | /uav/explored_markers |
visualization_msgs/MarkerArray |
A* 展开过的节点(按尺寸着色) |
本节点只做规划、不控制飞行。 把路径喂给控制器实现闭环飞行是后续阶段的事。
2. 核心问题:八叉树不是均匀网格
这是本节全部难度的来源。二维栅格 A* 里每个格子大小相同、邻居关系固定; 八叉树这两点都不成立:
| 问题 | 具体表现 |
|---|---|
| 节点大小不一 | 空旷区域被 octomap 塌缩成一个粗节点,障碍物附近才细分到 0.3 m 叶节点。同一棵树里节点边长可能差上百倍 |
| 邻居关系复杂 | 找某个方向上的邻居时,可能碰上同样大、更大(父级)、更小(子级)三种情况 |
| 代价不能按"步"算 | 跨一个大节点和跨一个小节点,实际位移完全不同,必须按几何距离计算 |
为什么不把八叉树展开成均匀栅格
那样实现会简单很多,但代价不可接受:
- 内存:0.3 m 分辨率、20×20×6 m 的场景就是 67×67×20 ≈ 9 万个叶节点; 真实场景(70×70×35 m)更是 635 万个体素,每个还要存 g/h/parent
- 丢掉八叉树的意义:八叉树的价值恰恰在于"空旷处用大节点表示", 展开成栅格等于把建图阶段省下来的内存又还回去
因此走树遍历式:搜索图的节点就是八叉树的叶节点本身。
3. 邻接:26 邻域在八叉树上怎么找
3.1 探测点法
对叶节点 ,记中心为 、边长为 。对 26 个方向 ,沿该方向挪出自身表面:
其中 是八叉树分辨率。
为什么这个点必定落在紧贴的邻居体内:任何合法邻居的边长都 , 所以从自身表面再往里走半个最小体素,既出了自己的范围、又还没跨过邻居。 由于八叉树的格子是轴对齐且互不重叠的,含有该点的叶子必定与本节点相邻。
比手动遍历树去"找兄弟节点"简单得多,而且天然处理了粗细不一的情况。
3.2 三种情况
| 探测结果 | 处理 |
|---|---|
| 落在未知空间(该分支未分配节点) | 不可通行,跳过 |
| 邻居边长 | 同层或更粗 → 就是它,计入 1 个邻居 |
| 邻居边长 | 邻居更细 → 需要展开,见下 |
3.3 细侧展开
当邻居比本节点更细时,探测点只命中了接触面上许多小子节点中的一个。 接触面上的子节点数量取决于接触类型:
| 接触类型 | 方向特点 | 子节点数 |
|---|---|---|
| 面接触 | 只有一个分量非零 | |
| 棱接触 | 两个分量非零 | |
| 角接触 | 三个分量非零 |
其中 (两个边长都是 2 的幂,所以是整数)。
对面接触,在接触面上均匀取 个采样点各查一次,去重后得到该方向上的全部邻居。
3.4 计算量控制:
空旷处一个被塌缩的空闲节点边长可达几十米,而它旁边紧挨的细碎结构只有 0.3 m —— 此时 可以大到 128,面接触要采 16384 个点,不可接受。
因此设上限 (默认 4):
- → 完整展开
- → 放弃该方向
为什么放弃是安全的: 大意味着"我是一个大空闲节点,但那个方向紧挨着一片 细碎结构" —— 这几乎总出现在障碍物附近或传感器噪声区域。放弃它只会让路径绕远, 不会产生穿墙路径。这是一个保守的近似。
4. 代价与启发
4.1 代价:两节点中心的欧氏距离
不能数"步数" —— 跨一个大节点和跨一个小节点的实际位移可能差两个数量级。
对粗邻居,中心距会略微高估实际移动代价 —— 这是保守方向,会让 A* 偏向细分路径, 但不会产生不安全的路径。
4.2 启发:欧氏距离
可采纳(任何路径的实际长度都 直线距离),因此保证最优解。
需要更快收敛时可引入权重 做加权 A*,牺牲最优性换速度。 默认 。
5. 可通行性判定
在 octomap 里三种状态的存储表现并不对称:
| 状态 | 在树里的表现 | 判定方式 |
|---|---|---|
| 占用 | 有节点,isNodeOccupied() 为 true |
障碍 |
| 空闲 | 有节点(可能是塌缩后的粗节点) | 可通行 |
| 未知 | 根本没有节点 —— 该分支从未被分配 | 按点查找时返回"找不到" |
未知区域一律当障碍。 这是保守的选择:宁可规划不出路径让用户去多扫一圈, 也不要规划一条穿过从未观测区域的路径。
未知区域在 octomap 里没有节点对象,因此也无法作为图节点参与搜索。 真有"必须在未扫描区域规划"的需求时,正确做法是让建图侧把该区域显式标记, 而不是在规划侧开特例。
6. 实现:astar_planner 节点
核心算法在 include/octree_uav_3d_pathfinding/astar.h,与 ROS 完全解耦 ——
它只依赖 octomap 与 STL,因此可以离线单元测试(tests/test_astar.cpp)。
ROS 节点只是它的一层外壳,负责收发话题、查 TF、把结果转成 ROS 消息。
收到目标点后的流程:
- 查 TF:
world←base_link,得到飞行器当前位置作为起点 - 吸附起终点:用户给的位置可能落在障碍或未知区域里, 此时以该点为中心按体素为步长逐层向外扫,找最近的可通行叶节点
- A*:以自由叶节点为图节点,按第 3 节的邻接规则扩展
- 回溯:沿父指针回到起点,把每个节点的中心连成路径
- 发布:
nav_msgs/Path+ 已展开节点的MarkerArray
关于"已展开节点"的可视化
节点会把 A* 实际展开过的节点发成 MarkerArray,按节点尺寸着色:
- 偏蓝 = 小节点(障碍物附近,需要细碎地走)
- 偏红 = 大节点(空旷区域,一步跨过去)
这一路输出是理解 A* 在八叉树上行为最直观的方式 —— 一张图就能看出跨分辨率邻接是否真的生效。
7. 参数说明
参数位于 config/params.yaml 的 astar_planner 组。
| 参数 | 默认值 | 说明 |
|---|---|---|
| map_topic / goal_topic | /octomap_full / /uav/goal | 输入 |
| path_topic / explored_topic | /uav/path / /uav/explored_markers | 输出 |
| world_frame / body_frame | world / base_link | 坐标系 |
| k_max | 4.0 | 细侧邻居展开上限,见 3.4 |
| max_iterations | 200000 | A* 最大展开次数,防止跑飞 |
| heuristic_weight | 1.0 | 启发权重,>1 为加权 A* |
| search_radius | 3.0 | 起终点落在障碍里时的吸附搜索半径(m) |
| plan_timeout | 10.0 | 单次规划超时(s) |
| max_expanded_markers | 20000 | 展开节点可视化的上限,防止 RViz 卡顿 |
调参建议:
k_max是最值得注意的一个。调小会让路径更容易绕远(放弃的邻接更多), 调大会让单次节点扩展变慢。4 是本场景下的平衡点。- 规划失败且原因是"找不到可行节点"时,先看地图的覆盖率 —— 多半是目标点落在还没扫描到的区域里了。
8. 运行方法与效果
8.1 准备工作空间
本模块的功能包是 octree_uav_3d_pathfinding,按 catkin 的规则,它需要位于
工作空间的 src/ 之下。工作空间的建立见环境配置与前置准备,
模块代码的准备有两种方式:
# 工作空间
mkdir -p ~/uav_ws/src && cd ~/uav_ws && catkin_make && source devel/setup.bash

# 方式一:克隆本仓库,把包软链接进工作空间
git clone https://github.com/OpenHUTB/ros2.git ~/ros2
ln -sfn ~/ros2/src/air/octree_uav_3d_pathfinding ~/uav_ws/src/octree_uav_3d_pathfinding
若代码已在别处,把 ln 的源路径换成实际路径即可;也可以直接把功能包目录
拷贝到 ~/uav_ws/src/ 下。用软链接的好处是仓库更新后不必重新拷贝。
8.2 编译与启动
# 编译
cd ~/uav_ws && catkin_make
source ~/uav_ws/devel/setup.bash

# 启动(桥接 + 建图 + 规划 + 自检 + RViz)
roslaunch octree_uav_3d_pathfinding main.launch
前置条件:模拟器已启动、params.yaml 里的 host 已改成自己的宿主机地址
(见环境配置与前置准备)。
飞行器起飞并扫描一段时间、地图建起来之后,下发目标点:
# 目标点是 ROS 世界系 ENU
rostopic pub -1 /uav/goal geometry_msgs/Point "{x: 30.0, y: 0.0, z: 15.0}"
规划节点会打印统计信息:
[INFO] plan #1: OK | expanded=2720 discovered=5879 waypoints=30 length=31.36 m in 35.0 ms
[INFO]   start cell center=(-8.40, 8.40, 1.20)
[INFO]   goal  cell center=(8.40, -8.40, 1.20)
[INFO] published 2720 explored cells
RViz 中会显示绿色路径。下图为离线验证场景 —— 20×20×6 m 的封闭房间, 里面立着两道错开的墙(从地面一直顶到天花板)和几根柱子; 起点在左上角、终点在右下角,路径必须穿过两个缺口,形成一个 S 形 (31.36 m,而两点直线距离只有 21.2 m):
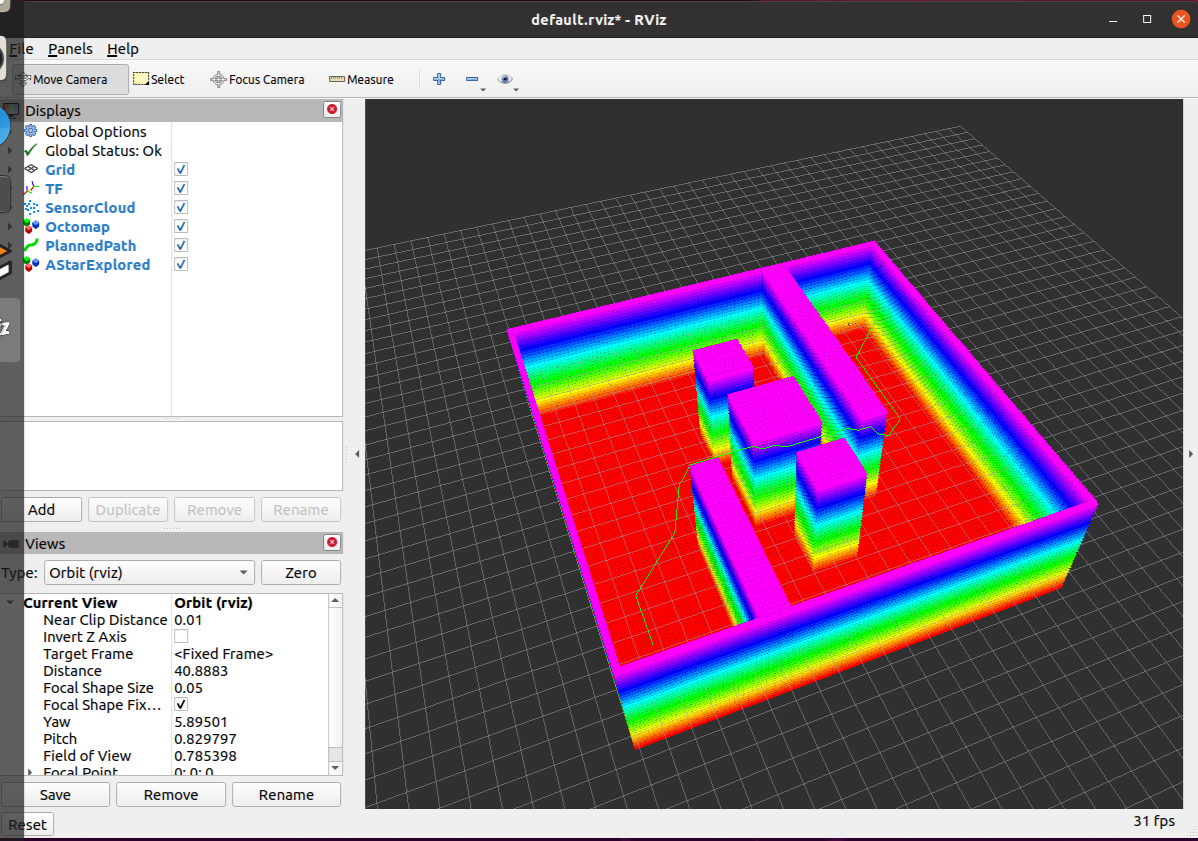
规划节点每次规划都会输出统计信息:总体一行(展开节点数、航点数、路径长度与耗时), 再加上起终点实际吸附到的叶节点中心,以及可视化的节点个数:

补充观察:怎么看"跨分辨率"是否真的生效
节点还会把 A* 实际展开过的节点发布到
/uav/explored_markers(MarkerArray,每个节点一个立方体、边长就是节点边长,并按尺寸着色: 偏蓝是细节点、偏红是粗节点)。在 RViz 里单独显示这一路(其余显示项关掉), 就能直观看到算法在空旷区一步跨过大节点、在障碍附近才细碎展开。 展开节点可能上万,可视化会比较密集 —— 按需调小max_expanded_markers即可。不依赖图形界面也能确认:看单元测试的用例 4 —— 它构造了一个边长 16.00 m 的粗空闲节点(分辨率 0.50 m),断言 A* 相邻航点的最大间距 达到 17.32 m,即 34.6 倍分辨率。如果邻接退化成"只在最细分辨率上一点点挪", 这个数字会掉到 1~2 倍,测试立刻失败。
离线验证(不需要模拟器)
上面那组数据就是用它跑出来的。mock_cloud_publisher.py 会发布一个确定的房间场景,
并且让传感器依次驻留房间四个角 —— 这样地图会被从多个视角扫过,
障碍物背后的"阴影"(永远扫不到、因而在地图里是未知的区域)才会被填掉。
# 终端 1:离线点云(不需要模拟器,也不需要 airsim_bridge)
rosrun octree_uav_3d_pathfinding mock_cloud_publisher.py

# 终端 2:建图 + 规划 + RViz(跳过桥接与自检;
#         离线场景只广播 world -> lidar_link,所以体坐标系要指到它)
roslaunch octree_uav_3d_pathfinding main.launch bridge:=false check:=false body_frame:=lidar_link

# 等约 60 秒让传感器巡游一圈把地图扫满,再在终端 3 下发目标点
rostopic pub -1 /uav/goal geometry_msgs/Point "{x: 7.5, y: -7.5, z: 0.0}"
9. 主要话题
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
| /octomap_full | octomap_msgs/Octomap | 订阅 | 八叉树占用地图(latched) |
| /uav/goal | geometry_msgs/Point | 订阅 | 目标点(世界系 ENU) |
| /uav/path | nav_msgs/Path | 发布 | 规划出的路径 |
| /uav/explored_markers | visualization_msgs/MarkerArray | 发布 | A* 展开的节点 |
排查用命令:
# 看规划结果(latched,一连上就能看到上一条)
rostopic echo /uav/path

# 确认 RViz 订阅上了(Subscribers 里应该有 /rviz)
rostopic info /uav/path
10. 开发中踩到的几个坑
这三个问题都很隐蔽,记录下来供参考。
10.1 叶子查找不能用 OcTree::search()
octomap 的 search(point) 会一路下潜到指定深度,中途缺少子节点就返回 NULL:
for (unsigned int k = tree_depth; k > depth; --k) {
  n = n->getChild(computeChildIdx(key, k));
  if (!n) return NULL;          // ← 这里
}
而被剪枝后的粗节点恰恰就是"没有子节点" —— 于是这个有效的空闲大节点 会被误判成"未知"。而 A* 的路径正是要走这些大空闲节点。
解法:自己实现下潜 —— 遇到没有子节点的节点就把它当叶子返回;
只有"子节点槽位存在但为空"才判定为未知。另外 octomap 1.9 把 node->hasChildren()
标记为废弃、node->getChild() 干脆不存在,要改用树上的
tree->nodeHasChildren() / tree->nodeChildExists() / tree->getNodeChild()。
10.2 NodeId 必须折算到叶子自己那一层
同一个叶子,用不同的点去查会得到不同的最大深度键。如果把探测点的键直接当作 节点标识,那么:
closed/g_score去重完全失效,同一节点被反复展开- 终点判定永远匹配不上 —— A* 走到终点叶子时的 id 来自某个探测点, 而目标节点的 id 来自用户给的终点坐标
解法:把键右移 (树深 − 叶子深度) 位,折算到叶子自己所在的那一层。
只有"叶子边长恰好等于分辨率"时两者才巧合地相等 —— 这也解释了为什么 细碎场景能跑通、而有大片粗节点的场景全崩。
10.3 子节点编号的位序是 (z<<2)|(y<<1)|x
octomap 的子节点编号约定是 x 在最低位,而不是直觉上的 x 在最高位。 文档里没有明确说明。
用错位序的后果是灾难性的:遍历地图里的前 2000 个自由叶节点、 用它们各自的中心反查一遍,1883 个查不回来。
为什么这么难发现(三个巧合叠加):
- 起点
(0,0,0)的键是(32768, 32768, 32768)—— 三个分量完全相同, 任何位序都算出同一个索引,所以起点永远查得到; ±y、±z方向的探测点,x 与 z 分量仍然相等,两种位序给出相同结果;- 占用体素铺满墙面,RViz 里的房间看起来完全正常 —— 而空闲空间在 RViz 里根本看不见,所以"自由空间读不出来"没有任何视觉迹象。
怎么抓出来的:写了一个自检 —— 遍历地图里的自由叶节点,对每个节点取它的中心 再反查一遍,看能不能找回同一个节点。这个"自己查自己"的自检一次就暴露了 1883/2000 的失配率,然后把 4 种位序各试一遍,直接测出正确位序。
这个自检保留成了节点的常驻诊断。当"一部分能工作、一部分不能"时, 要找正常与不正常样本之间的共同点 —— 这次就是"起点三个键分量相同"这个巧合。
10.4 障碍物表面采样过稀会导致"射线穿缝"
这是感知层的经典问题,在建图环节也踩到过:如果障碍物表面的采样点间距 大于八叉树分辨率,射线会从采样点的缝里钻进去、穿到障碍物另一侧, 把障碍物内部也标成空闲 —— 于是规划器会给出"穿墙"路径。
判断方法:如果路径长度和直线距离几乎一样,那多半不是绕行而是穿过去了。
解法:障碍物表面的采样间距要明显小于地图分辨率。
11. 参考
- OctoMap 官网
- Hart, Nilsson, Raphael, A Formal Basis for the Heuristic Determination of Minimum Cost Paths, IEEE Transactions on Systems Science and Cybernetics, 1968
- nav_msgs/Path 消息定义
- 模块源码:
src/air/octree_uav_3d_pathfinding/
本文档及配套模块代码在编写过程中使用了 AI 大模型辅助(方案讨论、代码与文档起草、问题排查)。
全部内容经过实际运行验证:模块在 Ubuntu 20.04.6 + ROS Noetic + AirSim 1.8.1 环境下
通过 roslaunch octree_uav_3d_pathfinding main.launch 运行,并得到上述规划结果。
作者对提交内容的正确性与完整性负全部责任。