车辆键盘遥操作与二维模拟
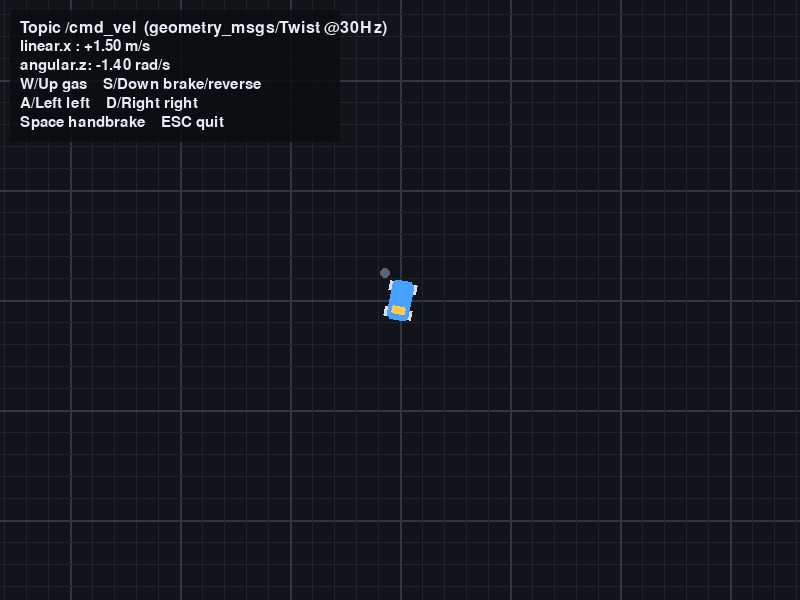
vehicle_pygame_teleop 是一个基于 pygame 的车辆手动遥操作功能包:通过键盘控制车辆的纵向速度与转向,以 30Hz 向 /cmd_vel 话题发布 geometry_msgs/Twist 指令;同时内置俯视二维驾驶模拟,车辆会在窗口中随控制指令实时运动,无需启动 Carla 等外部仿真器即可快速验证手动控制链路。
功能包源码位于仓库的 src/vehicle_pygame_teleop 目录。
功能特点
- W/↑ 加速、S/↓ 刹车/倒车、A/← 与 D/→ 控制左右转向,加减速过程平滑
- 空格键手刹急停;ESC、关闭窗口或 Ctrl+C 退出时自动发布零速度,避免车辆保持最后速度失控
- 二维模拟窗口:网格地图、车身与车头朝向随动、实时线速度/角速度 HUD 显示
- 标准
/cmd_vel接口,可直接对接支持 Twist 指令的仿真器或真实底盘节点 - 车辆物理参数(限速、加减速度、转向响应、发布频率、话题名)全部可通过配置文件与 launch 参数调整,无需改代码
- 按键解释与运动学积分与 pygame 渲染解耦,核心逻辑可脱离 ROS 与显示器做离线回归测试
环境准备
- 推荐:Ubuntu 20.04 + ROS Noetic(Python 3)
- 也可运行:Ubuntu 18.04 + ROS Melodic(Python 2.7)
- 安装 pygame 依赖:
sudo apt update
# Ubuntu 20.04 + ROS Noetic:
sudo apt install -y python3-pygame
# Ubuntu 18.04 + ROS Melodic(其 rospy 是 Python 2.7):
sudo apt install -y python-pygame
关于 Melodic。 本模块只使用 Python 2.7 与 3.x 都支持的语法 —— 不用 f-string,也不引入 3.7+ 才有的
from __future__ import annotations,因此源码在 Noetic(Python 3)与 Melodic(Python 2.7)下都能运行。这一点不是小事:REP 151《Python 3 Support》规定 Noetic 才是第一个完全支持 Python 3 的 ROS 1 发行版,Melodic 及更早版本的rospy只有 Python 2.7 版本,含 3.7+ 语法的脚本会直接SyntaxError。但要注意区分两件事:源码兼容 Python 2.7,不等于脚本会被 Python 2.7 启动。本模块脚本的 shebang 按 Noetic 约定写作
#!/usr/bin/env python3;在 Melodic 上需要让脚本由python2启动 —— 正常途径是catkin_install_python按发行版重写 shebang(REP 151 的多发行版做法)。若直接执行源码脚本,请显式指定解释器:python2 "$(rospack find vehicle_pygame_teleop)/scripts/main.py"。文档推荐的 apt 源 pygame 为 1.9.6,本模块的绘制接口(
draw.line/draw.circle/Surface/SRCALPHA等)在该版本下均可正常工作;代码中刻意不使用rect(..., border_radius=)这类 1.9.6 不支持的参数。
构建与环境加载
将功能包放入 ROS 工作空间的 src 目录(例如 ~/catkin_ws/src),然后编译并加载环境:
cd ~/catkin_ws
catkin_make
source devel/setup.bash
提示:若希望每个终端自动加载工作空间环境,可执行
echo "source ~/catkin_ws/devel/setup.bash" >> ~/.bashrc。
启动运行
统一入口为 launch/main.launch,节点入口为 scripts/main.py:
roslaunch vehicle_pygame_teleop main.launch
也可以只运行节点(前台):
rosrun vehicle_pygame_teleop main.py
启动后弹出二维模拟窗口,点击窗口获取键盘焦点即可控制车辆,画面中的车辆会随按键实时加速、转向和移动。
按键说明
| 按键 | 作用 |
|---|---|
| W / ↑ | 油门加速 |
| S / ↓ | 前进时刹车,静止时倒车 |
| A / ← | 左转 |
| D / → | 右转 |
| 空格 | 手刹急停 |
| ESC / 关闭窗口 | 发布零速度后退出 |
按键与 /cmd_vel 语义的对应关系:左转时 angular.z 为正,右转时为负;前进时 linear.x 为正,倒车时为负。倒车过程中左右转向的效果会整体反向(差速底盘特性),该行为可用参数 vehicle/reverse_steer_invert 关闭。
话题接口
| 方向 | 话题 | 消息类型 | 说明 |
|---|---|---|---|
| 发布 | /cmd_vel |
geometry_msgs/Twist |
linear.x 纵向速度(m/s),angular.z 偏航角速度(rad/s),发布频率 30Hz |
话题名与发布频率分别由 topic/cmd_vel、rate/publish_hz 参数决定,下表为默认值。
参数配置
参数默认值集中在 config/vehicle_pygame_teleop.yaml,由 main.launch 加载,并由 launch <arg> 覆盖,因此在命令行即可临时调整,不必修改代码或配置文件。
车辆物理与运行参数
| 参数名 | 默认值 | 单位 | 说明 |
|---|---|---|---|
vehicle/max_speed |
1.5 |
m/s | 最大前进速度 |
vehicle/max_reverse |
0.8 |
m/s | 最大倒车速度 |
vehicle/accel |
2.2 |
m/s² | 油门与倒车加速度 |
vehicle/brake |
4.5 |
m/s² | 刹车减速度(倒车中踩油门时的制动也用它) |
vehicle/handbrake |
8.0 |
m/s² | 空格手刹减速度 |
vehicle/drag |
1.2 |
m/s² | 无按键时的滑行阻力减速度 |
vehicle/max_yaw_rate |
1.4 |
rad/s | 最大偏航角速度(左转为正) |
vehicle/yaw_response |
8.0 |
rad/s² | 转向响应角加速度,越大越"跟手" |
vehicle/reverse_steer_invert |
true |
— | 倒车时转向效果反向 |
rate/publish_hz |
30.0 |
Hz | /cmd_vel 发布频率 |
topic/cmd_vel |
/cmd_vel |
— | 速度指令话题 |
命令行覆盖示例
# 把最高速度提到 3 m/s、把发布频率改成 50Hz
roslaunch vehicle_pygame_teleop main.launch max_speed:=3.0 publish_hz:=50.0

# 换话题名,接到 Carla 的车辆控制话题
roslaunch vehicle_pygame_teleop main.launch cmd_vel_topic:=/carla/ego_vehicle/twist

# 关闭"倒车转向反向",方便对比行为差异
roslaunch vehicle_pygame_teleop main.launch reverse_steer_invert:=false
参数分层与优先级:config 里的 yaml 提供默认值 → 同名 launch <arg> 覆盖 → 代码内的常量是最后的兜底值,三者数值一致。节点用 rospy.get_param("vehicle/max_speed") 这类相对名读取,与 launch 中位于顶层的 <param>/<rosparam> 对应,可用 rosparam get /vehicle/max_speed 在运行时核对。
运动学模型与实现要点
车辆按差速底盘(非完整约束)模型积分,每一帧执行三步:
1. 纵向速度。 手刹优先,按下空格时以 handbrake 减速到 0 且不响应油门/刹车;否则按油门、刹车、滑行三种情况更新:
油门:v ← min(max_speed,     v + accel·dt)        (若 v < 0 则先以 brake 制动到 0)
刹车:v ← max(-max_reverse,  v - accel·dt)        (若 v > 0 则先以 brake 制动到 0)
滑行:v ← v ∓ drag·dt                             (向 0 收敛)
2. 转向角速度。 左转给目标值 +max_yaw_rate,右转给 -max_yaw_rate,再按 yaw_response 限幅逼近,避免角速度跳变:
ω ← ω + sign(ω* − ω) · min(|ω* − ω|, yaw_response·dt)
若本帧更新后的速度低于 -0.02 m/s(正在倒车)且 reverse_steer_invert 为真,则把目标角速度取反 —— 这正是倒车时"方向打反"的物理来源。
3. 运动学积分。 用欧拉法推进航向与位置(世界坐标,x 向东、y 向北,逆时针为正):
θ ← θ + ω·dt
x ← x + v·cos θ·dt
y ← y + v·sin θ·dt
随后把 (v, ω) 直接映射为 Twist.linear.x 与 Twist.angular.z 发布,其余分量恒为 0。俯视画面把世界坐标映射到屏幕上车辆固定在窗口中心:每米对应 22 像素,y 轴方向取反,车体按 yaw 旋转绘制,因此画面中的运动方向与积分的世界坐标严格一致。
其他实现细节:
- 单帧
dt上限截断为 0.1s:拖动窗口或系统卡顿时,不会因为一帧积分过大而让车辆"瞬移穿墙"。 - 退出路径有三条(窗口关闭、ESC、Ctrl+C),都会被兜底为零速度;Ctrl+C 走
rospy.on_shutdown回调,此阶段不能再使用rospy.sleep,因此回调里以wait=False连发两条零速度。 - 字体枚举失败时回退到 pygame 内置默认字体,保证节点在缺字体的环境里仍能启动。
目录结构
vehicle_pygame_teleop/
├── CMakeLists.txt                     # 安装三个脚本与 launch/config
├── package.xml                        # 依赖:rospy / geometry_msgs / python3-pygame
├── README.md
├── config/
│   └── vehicle_pygame_teleop.yaml     # 全部可调参数(默认值)
├── launch/
│   └── main.launch                    # 统一入口:加载 yaml、暴露 <arg>、启动 main.py
└── scripts/
    ├── main.py                        # 入口(main.* 约定)
    ├── teleop_core.py                 # 纯逻辑:参数、控制意图、运动学(不依赖 pygame/ROS)
    └── vehicle_pygame_teleop.py       # 节点:pygame 渲染 + rospy 发布
离线测试
teleop_core.py 不导入 pygame 与 rospy,因此核心逻辑可以在没有 ROS、没有仿真器、没有显示器的机器上直接跑离线回归(不需要 roscore,也不需要 pygame):
cd <仓库根目录>
python3 tests/test_vehicle_pygame_teleop_local.py   # Noetic / 任意 Python 3
python2 tests/test_vehicle_pygame_teleop_local.py   # Melodic / Python 2.7
测试覆盖参数默认值与覆盖、按键到控制意图的映射、油门/刹车/倒车/手刹/滑行的纵向行为、限速点、转向平滑与倒车反向、位置积分,以及工程文件约定(入口为 main.py、launch 加载 yaml 并暴露参数等)。全部通过时打印 全部通过 并以 0 退出;有失败项时打印失败清单并以 1 退出。
常见问题
- 窗口里的车不动:pygame 窗口需要键盘焦点,用鼠标点一下窗口再按键。
TypeError: rect() takes no keyword arguments:使用了 pygame 1.9.6 不支持的border_radius参数。本模块已避免该写法;若自行修改绘制代码请勿引入。- Ctrl+C 后车辆还在跑:确认最后一条
/cmd_vel为零速度。本模块已把停车注册到rospy.on_shutdown,可用rostopic echo /cmd_vel后按 Ctrl+C 验证最后一条linear.x是否为 0。 - 改了参数没生效:确认是通过
roslaunch启动并传的是 launch<arg>名(不带vehicle/前缀),例如max_speed:=3.0;也可以直接编辑config/vehicle_pygame_teleop.yaml。 - 找不到
main.py:先在~/catkin_ws重新catkin_make并source devel/setup.bash。
参考
大模型使用声明:本页文档与对应代码在整理参数化改造、离线测试与文档说明时使用了大模型辅助,提交内容由提交者负责。