无人机偏航指令最短路径与角速度限幅
无人机航向通常用 [-pi, pi) 表示。若直接把 +179° 到 -179° 的数值差交给
姿态控制器,会得到 -358° 的长路径,而实际最短转动只有 +2°。本模块在计算
偏航误差时先去回绕,再按最大偏航角速度限制输出,最后通过
geometry_msgs/Twist.angular.z 发布角速度建议。
1. 方法
最短偏航误差:
其中 wrap 将角度映射到 [-pi, pi)。每个控制周期的角速度命令为:
f_s 是控制频率,omega_max 是允许的最大偏航角速度。若目标超过
target_timeout_s 未刷新,模块输出零角速度并进入 HOLD。若当前偏航角超过
current_timeout_s 未刷新,模块同样输出零角速度并进入 CURRENT_STALE,
避免使用陈旧航向反馈继续转弯。
2. ROS 2 接口
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/uav/yaw/current |
std_msgs/Float64 |
输入 | 当前偏航角,rad |
/uav/yaw/target |
std_msgs/Float64 |
输入 | 原始目标偏航角,rad |
/uav/yaw/rate_cmd |
geometry_msgs/Twist |
输出 | 仅使用 angular.z,rad/s |
/uav/yaw/guard_status |
std_msgs/String |
输出 | 当前角、目标角、最短误差和限幅状态 |
模块不直接改变飞控模式,也不发布线速度。实际接入时需确认飞控采用的偏航坐标系
与 angular.z 正方向。
3. 构建与运行
环境:Ubuntu 22.04.5、ROS 2 Humble、Python 3.10.12。
source /opt/ros/humble/setup.bash
colcon build --symlink-install --packages-select uav_yaw_command_guard
source install/setup.bash
ros2 launch uav_yaw_command_guard main.launch.py duration:=8
演示场景的目标序列为:
0° → +170° → -170° → +45° → 0°
duration:=8 时模拟器结束后整个 launch 自动关闭;duration:=0 表示持续运行,
使用 Ctrl+C 停止。
运行 CSV 默认写入:
/tmp/uav_yaw_command_guard_runtime.csv
4. 测试
cd src/air/uav_yaw_command_guard
PYTHONPATH=. python3 -m unittest discover -s tests -v
测试覆盖角度回绕、跨 ±pi 的短路径选择、大角度限速、小误差跟踪、目标超时保持、
当前航向超时保护、非法输入和非法参数。
5. 离线复现
cd src/air/uav_yaw_command_guard
PYTHONPATH=. python3 -m uav_yaw_command_guard.demo \
  --duration 8 --rate-hz 20 --output-dir artifacts/demo
输出 runtime_demo.csv、summary.json 和 runtime_demo.png。曲线只用于验证
核心回绕与限幅逻辑,不等同于 ROS 2 launch 证据。
本次离线闭环运行 8 秒、20 Hz,共 161 个样本;其中 82 个样本触发限幅,最大角速度
严格为 90°/s,最终偏航误差为 0°。
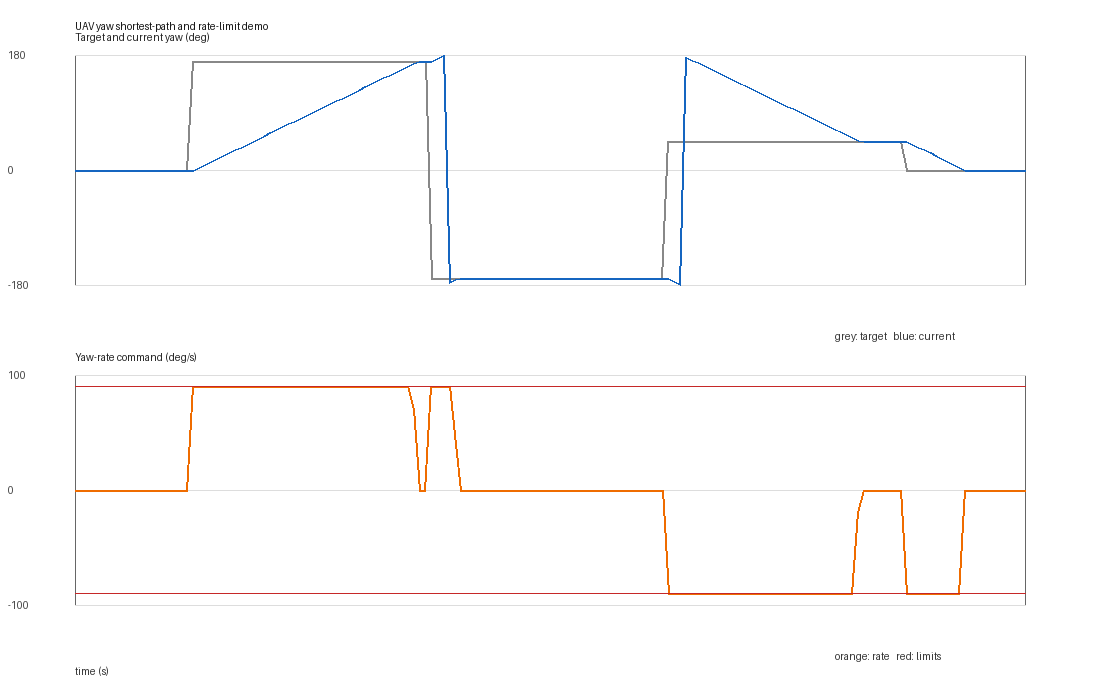
上图由随包脚本实际生成。灰色为目标偏航角,蓝色为被控对象当前偏航角,橙色为
angular.z 指令,两条红线为 +/-90°/s 限幅边界。
6. 验证范围
当前已完成 Windows 11 / Python 3.14 的 11 项离线测试、包构建和 8 秒闭环复算。
ROS 2 Humble 的 colcon build、ros2 launch 和话题收发尚未在本机独立复跑,
提交者应在 Ubuntu 22.04 / Humble 虚拟机完成后再作为正式运行证据记录。
7. 已知限制
- 当前使用确定性的偏航角度与一阶最大角速度约束,不包含风扰、执行器延迟和飞控 姿态内环。
- 输入是欧拉偏航角,尚未从四元数直接提取并处理奇异姿态。
Twist.angular.z的正方向依赖具体飞控坐标系,接入前必须标定。- 该模块只做指令保护,不替代飞控中的姿态安全、地理围栏或失效保护。
8. 大模型使用声明
使用 OpenAI Codex 辅助完成代码、测试、文档和离线演示。作者已复核算法、参数与 提交内容,并对数据真实性和后续维护负责。