基于 ROS 2 的禁飞区(电子围栏)动态检测与安全预警系统
项目简介
本项目是一个基于 ROS 2 的独立安全监控层模块。系统旨在为无人机等移动机器人提供实时的禁飞区(电子围栏)检测。通过订阅载具的实时位姿与动态下发的禁飞区多边形边界,系统利用射线法(Ray Casting)实时判断载具是否侵入禁飞区,并输出 SAFE(安全)或 CRITICAL(侵入告警)两级安全状态。
功能与原理
节点在收到 /geofence 的多边形后缓存顶点,在收到 /odom 的载具位置后:
- 校验两条话题的
header.frame_id是否与期望的expected_frame_id一致(默认map); - 用射线法判断当前位置是否在多边形内部(边界点一律返回
False,仅内部点返回True;重复顶点产生的零长度边会被忽略); - 状态变化时立即发布
/geofence_status,消息体只放枚举字符串SAFE或CRITICAL,载具坐标写入日志;发布者使用TRANSIENT_LOCALQoS,后启动的订阅者也能收到最近一次状态;收到新围栏后会重新发布一次当前状态。
项目目录结构
src/air/
└── geofence_demo/
    ├── geofence_demo/
    │   ├── __init__.py
    │   └── geofence_node.py        # 核心检测节点
    ├── launch/
    │   └── geofence.launch.py      # 启动脚本
    ├── resource/
    ├── test/
    │   ├── test_geofence_logic.py  # 多边形判定单元测试
    │   ├── test_flake8.py
    │   └── test_pep257.py
    ├── package.xml
    ├── setup.cfg
    └── setup.py
依赖环境
- 操作系统:Ubuntu 22.04 / WSL2
- ROS 版本:ROS 2 Humble
- Python:Python 3
编译与运行步骤
- 编译工作空间
colcon build --packages-select geofence_demo --symlink-install
source install/setup.bash
- 启动核心节点
在终端 1 中启动禁飞区检测节点:
ros2 launch geofence_demo geofence.launch.py
- 发布禁飞区边界
终端 2 发布矩形禁飞区(X:2~4, Y:2~4):
ros2 topic pub /geofence geometry_msgs/msg/PolygonStamped "{
  header: {frame_id: 'map'},
  polygon: {
    points: [{x: 2.0, y: 2.0}, {x: 4.0, y: 2.0},
             {x: 4.0, y: 4.0}, {x: 2.0, y: 4.0}]
  }
}" -r 1
- 发布载具位置并验证状态
终端 3,先测试安全状态:
ros2 topic pub /odom nav_msgs/msg/Odometry \
  "{header: {frame_id: 'map'}, pose: {pose: {position: {x: 0.0, y: 0.0}}}}" -r 2
再测试入侵状态(在围栏内部 (3, 3)):
ros2 topic pub /odom nav_msgs/msg/Odometry \
  "{header: {frame_id: 'map'}, pose: {pose: {position: {x: 3.0, y: 3.0}}}}" -r 2
话题接口说明
| 方向 | 话题 | 类型 | 说明 |
|---|---|---|---|
| 订阅 | /odom |
nav_msgs/Odometry |
载具实时位置,header.frame_id 需与期望一致 |
| 订阅 | /geofence |
geometry_msgs/PolygonStamped |
禁飞区多边形边界 |
| 发布 | /geofence_status |
std_msgs/String |
SAFE / CRITICAL 分级安全状态,TRANSIENT_LOCAL QoS(latched) |
坐标系要求
节点通过参数 expected_frame_id 指定期望的坐标系(默认 map)。
若 /odom 和 /geofence 两条话题的 frame_id 与期望不一致,
节点会输出警告并跳过检测。需先用 tf2 将两者变换到同一坐标系。
边界语义
落在多边形边上或顶点上的位置按 SAFE 处理,这是有意选择:把围栏边界视为
"仍在围栏内",避免载具贴着边界飞行时反复触发告警。
这一选择的代价是边界外侧紧邻的一条窄带同样不会告警。如果实际场景需要一个
缓冲带,可以把判定改成"到围栏边界距离小于阈值即 CRITICAL",或单独输出
WARN 级别。
自动化测试
在已 source 工作空间的环境中执行:
# 方式一:使用 colcon test
colcon test --packages-select geofence_demo
colcon test-result --verbose --test-result-base build/geofence_demo

# 方式二:直接运行 pytest
cd src/air/geofence_demo
python3 -m pytest test -v
测试覆盖:
- 多边形判定对边界点、空多边形、退化多边形的处理;
- 矩形内部点返回
True、外部点返回False; - 起点旋转、顺时针/逆时针顶点顺序变化时结果一致;
- 重复顶点(零长度边)不会让围栏整体失效;
- 零长度边不会被误判为有效边界。
运行效果展示
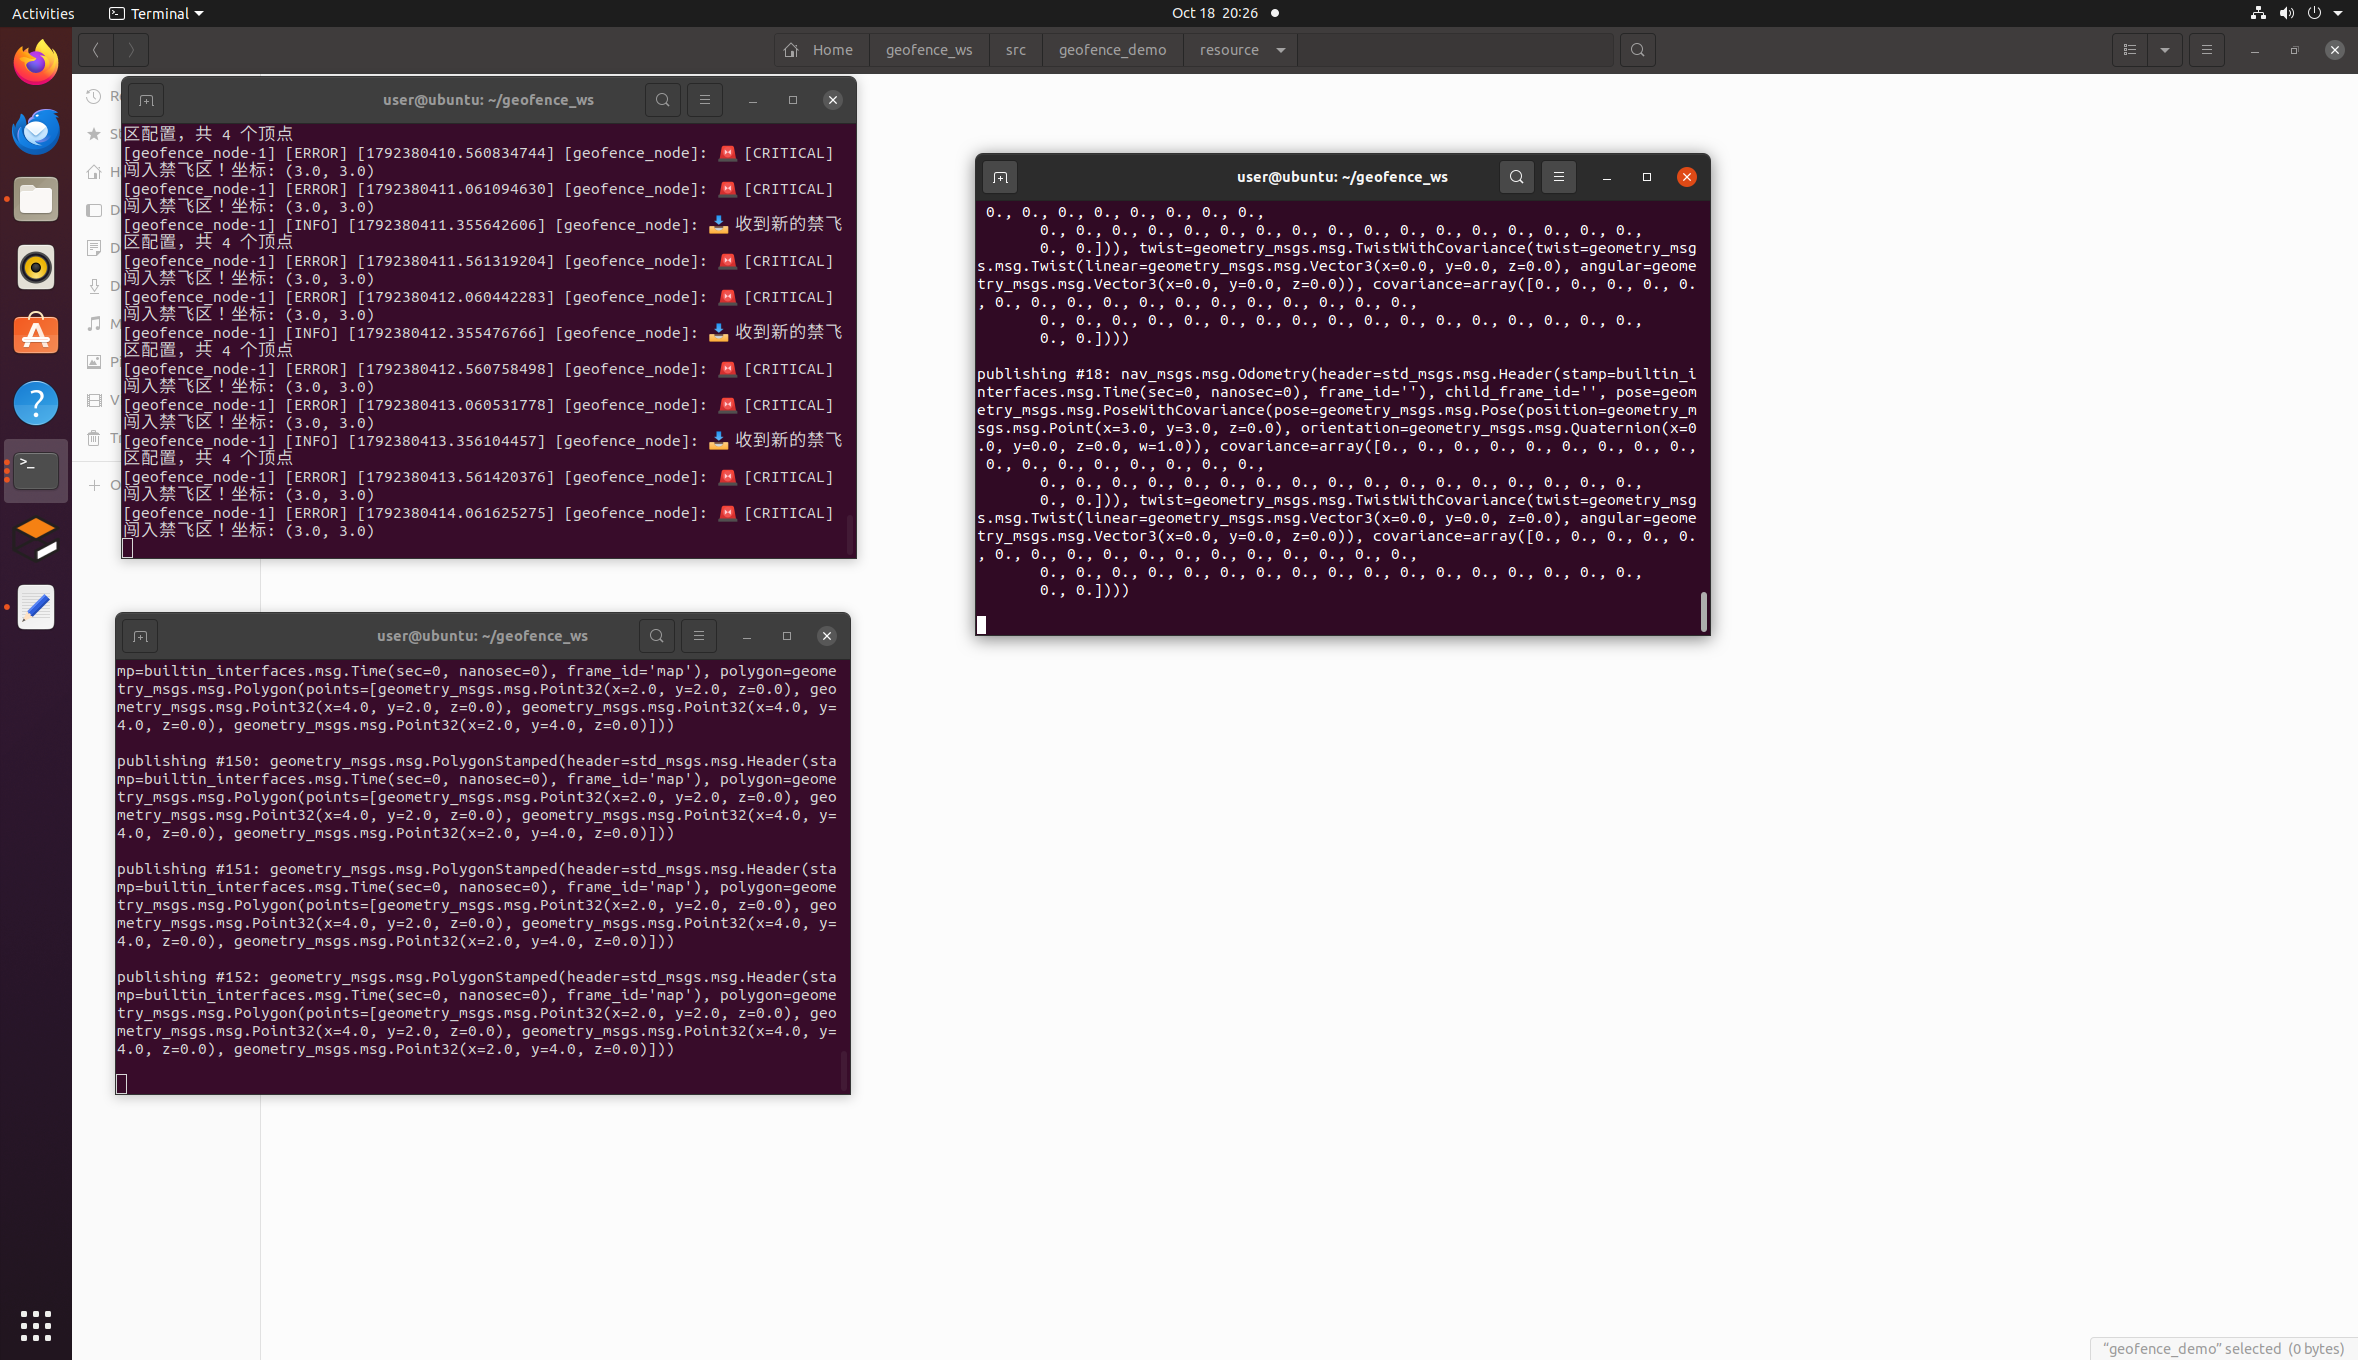
1. 安全状态
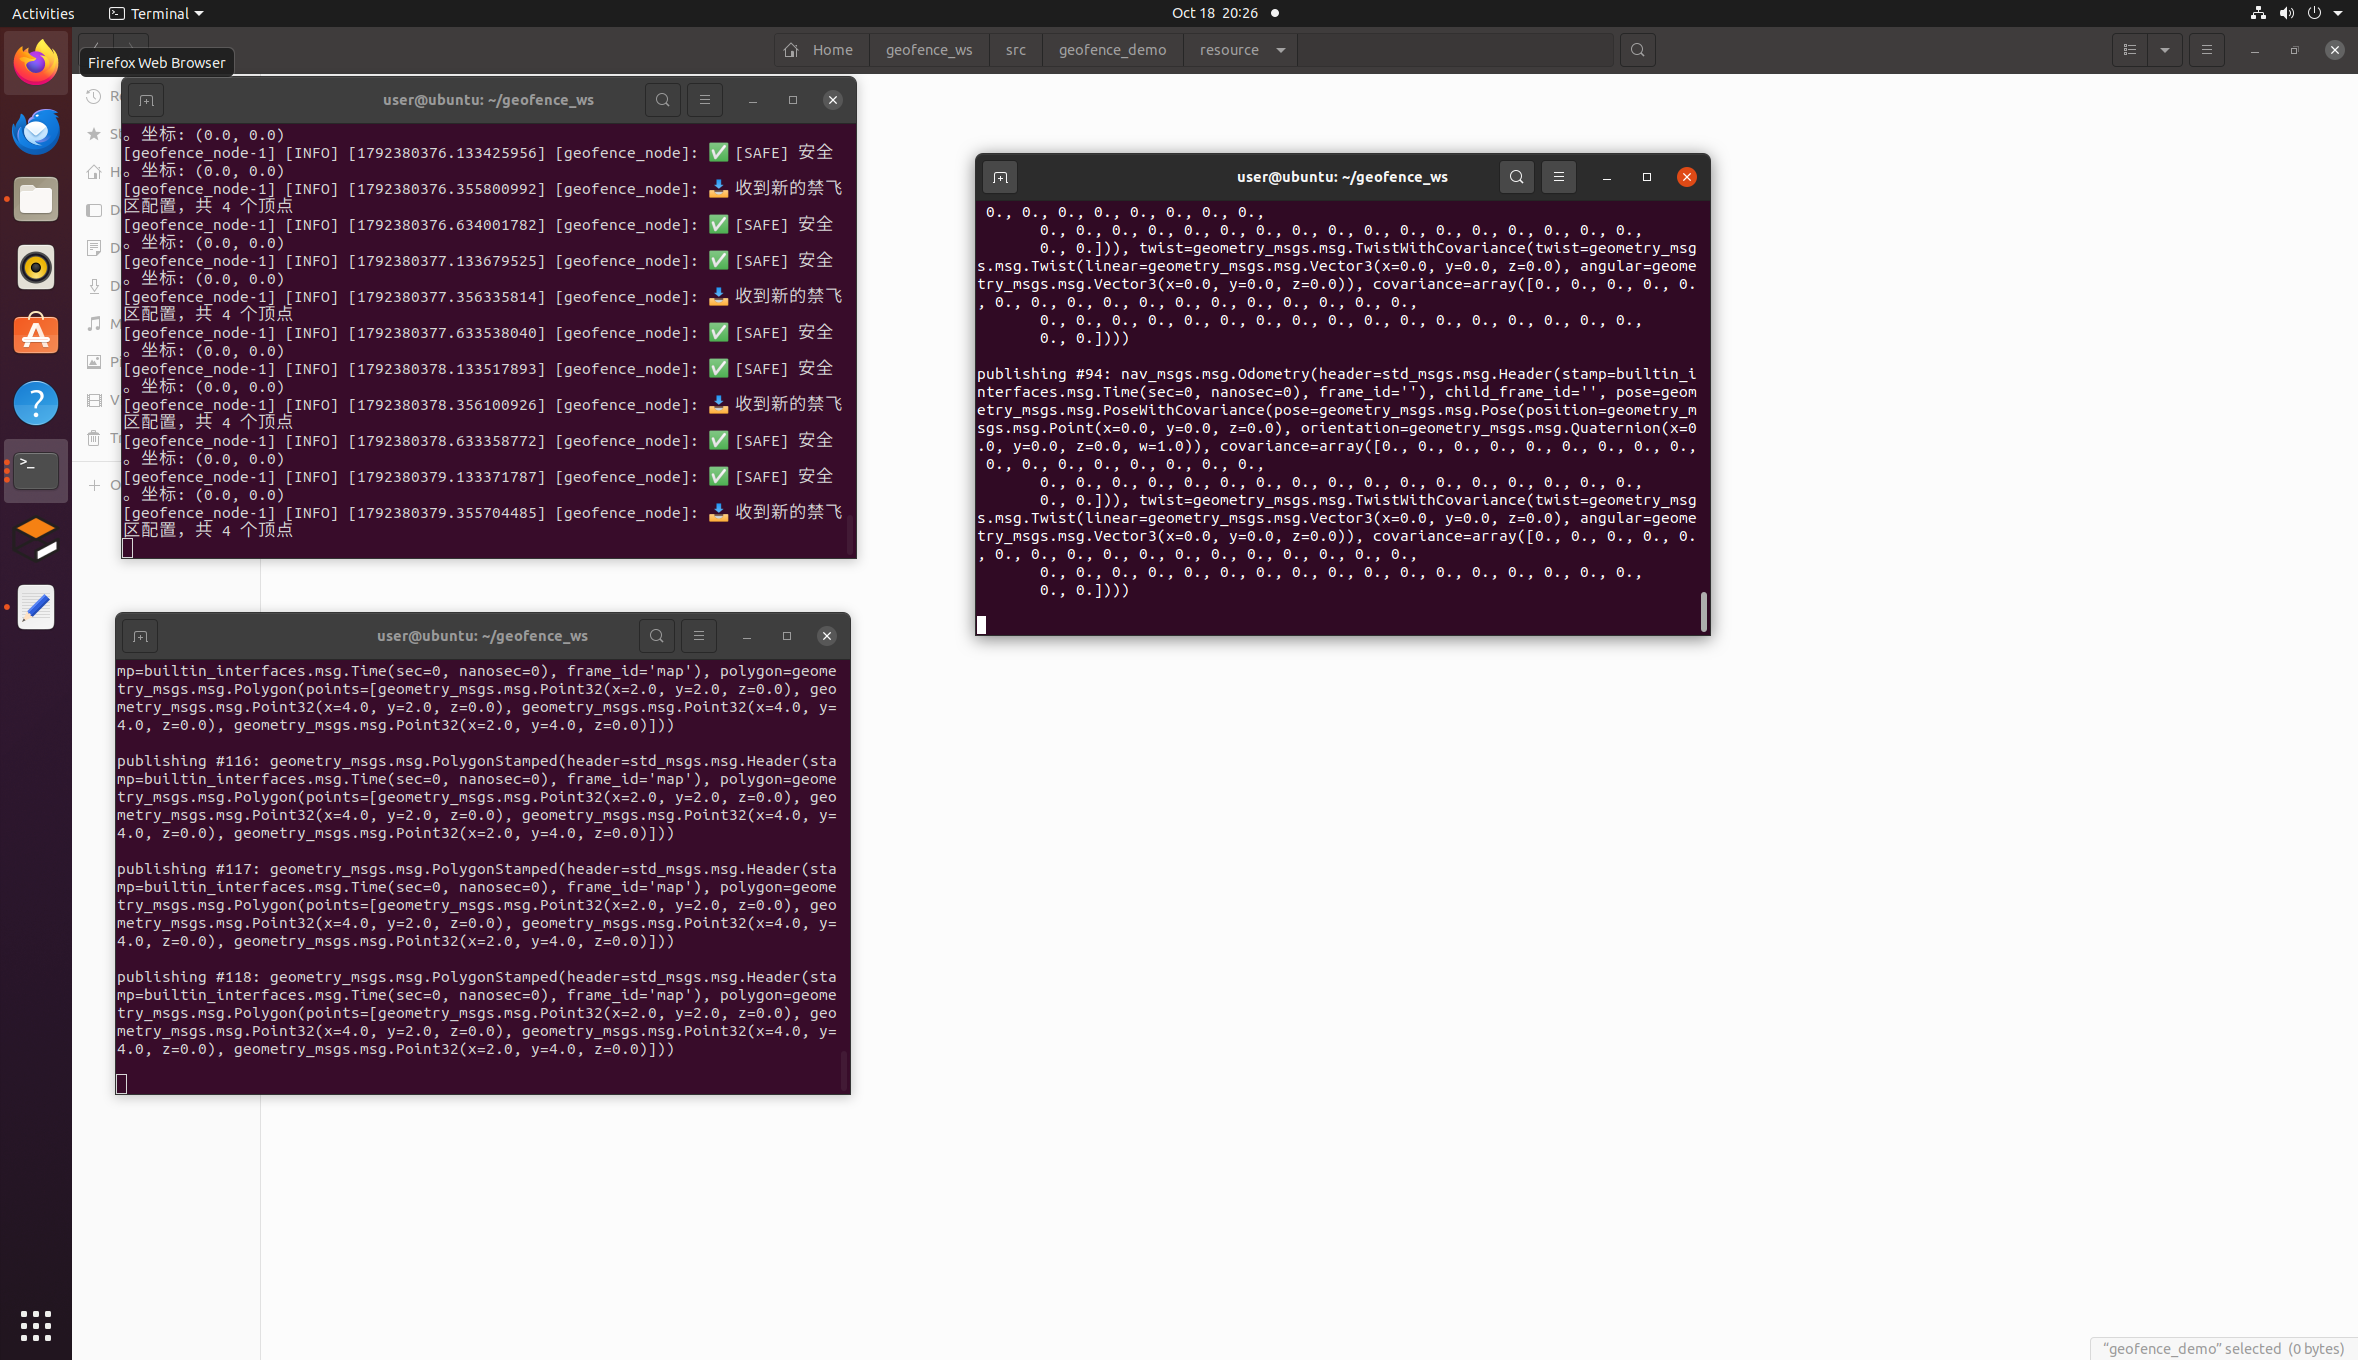
2. 入侵告警