倒立摆平衡小车 (cart-pole, LQR 最优控制)
倒立摆(cart-pole)是最经典的控制问题之一:小车在滑轨上水平运动,摆杆铰接在小车上并会自然倾倒。本模块用 LQR 线性二次型最优控制 让摆杆从初始倾斜状态被拉回并保持在竖直位置(不倒),同时让小车尽量回到原点。属于经典控制方向,仓库此前未覆盖。
三个 ROS1 节点演示最基础的发布/订阅通信闭环,无需真实机器人,roslaunch 一键即可运行:
graph LR
A[LQR控制器
balance_controller] --"/cartpole/cmd
控制力F"--> B[物理仿真
cartpole_sim] B --"/cartpole/state
状态"--> C[可视化
cartpole_visualizer] B --"状态"--> A
balance_controller] --"/cartpole/cmd
控制力F"--> B[物理仿真
cartpole_sim] B --"/cartpole/state
状态"--> C[可视化
cartpole_visualizer] B --"状态"--> A
运行效果
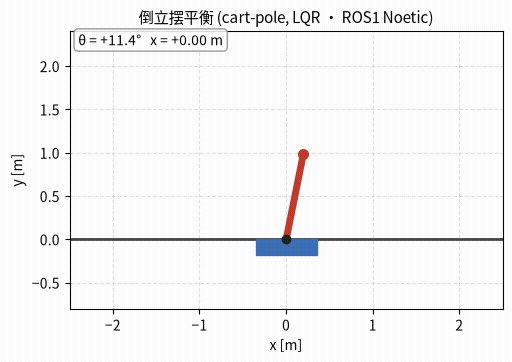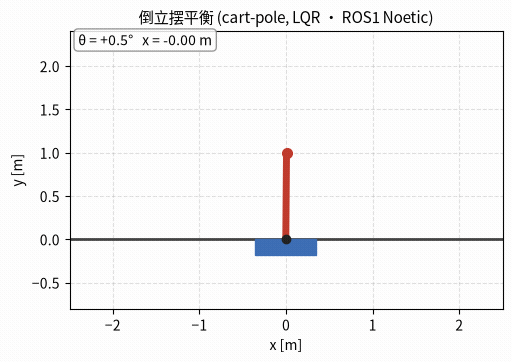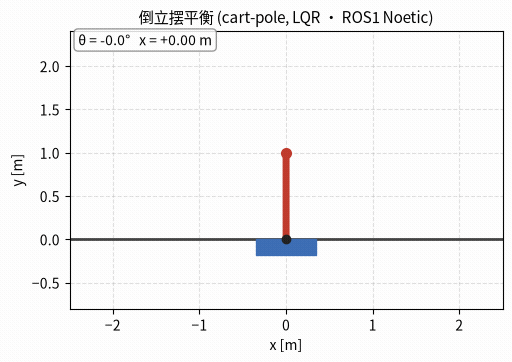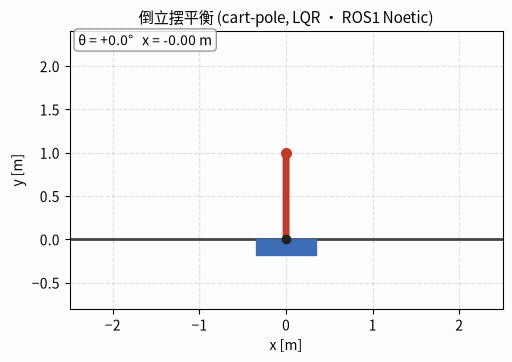
倒立摆从初始倾斜约 0.2 rad(≈11°)被 LQR 控制器拉回竖直,之后一直保持不倒、仅做小幅振荡,小车也被拉回原点附近。
功能包结构
src/cartpole_balance/
├── CMakeLists.txt
├── package.xml
├── launch/main.launch
├── README.md
└── scripts/
    ├── balance_controller.py   # 节点1: LQR控制器, 订阅状态->发布控制力
    ├── cartpole_sim.py         # 节点2: 物理仿真, 订阅控制力->50Hz发布状态
    └── cartpole_visualizer.py  # 节点3: 可视化, 订阅状态->画图并存GIF
运行环境(虚拟机)
- Ubuntu 20.04 + ROS Noetic(桌面完整版
ros-noetic-desktop-full) - Python 3 +
numpy、scipy、matplotlib、pillow - 中文字体: GIF 标题含中文, Ubuntu 20.04 默认不带中文字体(会渲染成方框), 需装
fonts-wqy-zenhei; 未装时节点自动退回英文标题
sudo apt-get install -y python3-numpy python3-scipy python3-matplotlib python3-pil fonts-wqy-zenhei
编译与运行(逐步)
# 1. 创建工作空间
mkdir -p ~/catkin_ws/src && cd ~/catkin_ws
catkin_make && source devel/setup.bash

# 2. 把功能包复制到工作空间
cp -r <仓库>/src/cartpole_balance ~/catkin_ws/src/

# 3. 重新编译
cd ~/catkin_ws && catkin_make && source devel/setup.bash

# 4. 一键启动(三个节点)
roslaunch cartpole_balance main.launch
验证是否工作
另开一个终端:
source ~/catkin_ws/devel/setup.bash

# 看状态: theta(第3个数据)应快速收敛到 0, 表示摆杆竖直
rostopic echo /cartpole/state

# 看控制器输出的控制力
rostopic echo /cartpole/cmd

# 图形化查看节点/话题关系
rqt_graph
可视化节点会把动图保存到 ~/cartpole_balance.gif,双击即可看到小车+摆杆稳定平衡的动画。
话题与状态说明
| 话题 | 类型 | 说明 |
|---|---|---|
/cartpole/cmd |
std_msgs/Float64 |
LQR 控制器输出的水平控制力 F (N) |
/cartpole/state |
std_msgs/Float64MultiArray |
倒立摆状态 [x, x_dot, theta, theta_dot] |
状态四维数据含义:
| 下标 | 含义 | 单位 |
|---|---|---|
| 0 | x 小车水平位置 | m |
| 1 | x_dot 小车速度 | m/s |
| 2 | theta 摆杆偏角(0=竖直) | rad |
| 3 | theta_dot 摆杆角速度 | rad/s |
控制原理(LQR)
在竖直平衡点 θ=0 处把动力学线性化,得到状态矩阵 A、输入矩阵 B,再求解连续代数 Riccati 方程得到最优反馈增益:
控制律为状态反馈:
权重取 、(更看重摆角稳定),得到增益 ,控制力限幅到 ±40 N。
声明:本模块代码与文档由大语言模型(AI)辅助生成,已核对内容并对提交结果负责。