CARLA 交通信号灯识别与响应
车辆接近信号灯路口时,读取灯色和到停止线的距离,决定该停车、减速还是直接 通过,再用纵向控制器执行。
代码在 src/ground/carla_traffic_light/。
为什么做这个
地面载具板块已经有不少模块,但把现有文档翻了一遍,「信号灯」和 「traffic light」一次都没有出现:
| 关键词 | 覆盖情况 |
|---|---|
| 交通标志 | carla_tsr_ros 已做 |
| 车道保持 | 已有 |
| 纵向速度控制 | 已有 |
| 交通信号灯 | 没有 |
CARLA 自带的信号灯 API 也足够用,实测 get_state()、get_stop_waypoints()
都能正常返回。
决策规则
红灯
必定停车。任意时刻的目标速度按停车曲线给:
v_target = sqrt(2 · a_comfort · (d − margin))
d 是剩余距离,a_comfort 是舒适减速度(默认 2.0 m/s²),margin 是相对停止线 留的余量(默认 0.5 m)。这样速度随距离平方根下降,到停止线时自然归零。
如果按最大减速度(默认 6.0 m/s²)都停不住,就转为全力制动。
黄灯
黄灯不是简单的"减速",要看当前速度下能不能在停止线前停住:
制动距离 d_brake = v² / (2 · a_max)

d_brake ≤ d    → 能停,减速停车
d_brake > d    → 停不住,保持通过
这也是真实信号灯辅助系统的做法:强行急刹反而更容易被追尾。
两个例外:
- 速度已经低于
min_speed(默认 0.3 m/s)时直接停——都在慢慢蹭了, 停下来总比越线安全 - 距离小于
yellow_min_gap(默认 1.0 m)时一律通过
绿灯 / 灯不亮
正常通过,不限制速度。
已经越过停止线
不再因红灯停车,这是为了避免车压在线上时来回犹豫。
纵向控制器
CARLA 的车辆控制接口吃的是 throttle ∈ [0,1] 和 brake ∈ [0,1],不直接给
加速度,所以要有一层转换:
a_cmd = a_ff + kp·(v_target − v) + ki·∫(v_target − v)
a_cmd ≥ 0 → 油门 = a_cmd · throttle_gain
a_cmd < 0 → 刹车 = −a_cmd · brake_gain
为什么需要前馈
这一点是调试时发现的。停车曲线按 a = 2.0 m/s² 设计,如果只用 PI:
- 速度一接近目标,误差变小,刹车随之变弱
- 结果差一点没停住,冲过停止线
实测:黄灯场景下车辆减速到 3.29 m/s、距停止线 2.46 m 时,PI 只给出 0.39 的 刹车(约 2.3 m/s²),最后压线通过。
加上前馈 a_ff = −a_comfort 之后,曲线规定的减速度直接喂进去,PI 只负责
修正偏差,跟踪精度立刻就上来了。
运行结果
参数:舒适减速 2.0 m/s²,最大减速 6.0 m/s²,停车余量 0.5 m,初速 12 m/s, 初始距停止线 60 m。
| 灯色 | 末速 | 距停止线 | 判决 |
|---|---|---|---|
| 红灯 | 0.000 m/s | 停在 1.416 m | ✓ 正确停车 |
| 黄灯 | 0.000 m/s | 停在 1.541 m | ✓ 能停住就停 |
| 绿灯 | 12.000 m/s | 通过 −180 m | ✓ 正常通过 |
红灯
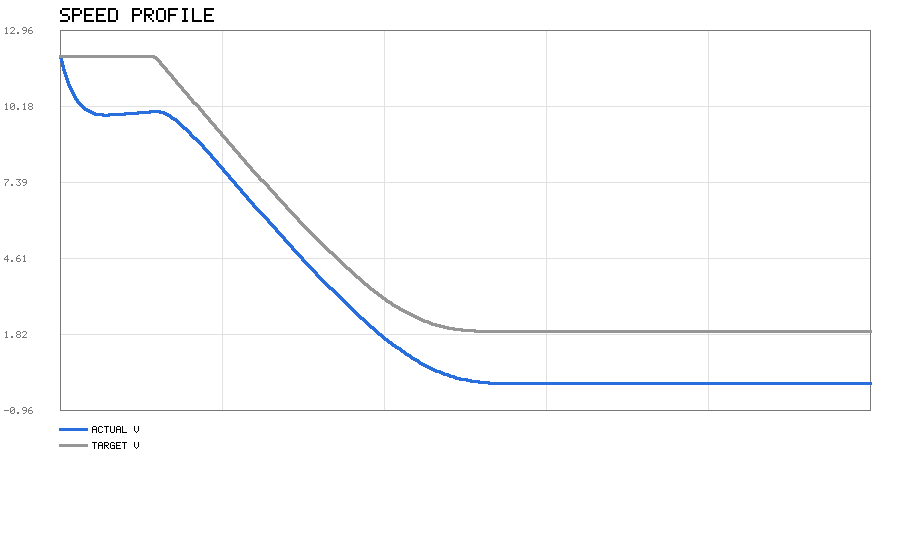
蓝线是实际速度,灰线是停车曲线给的目标速度。两条线基本重合,说明控制器跟得住。
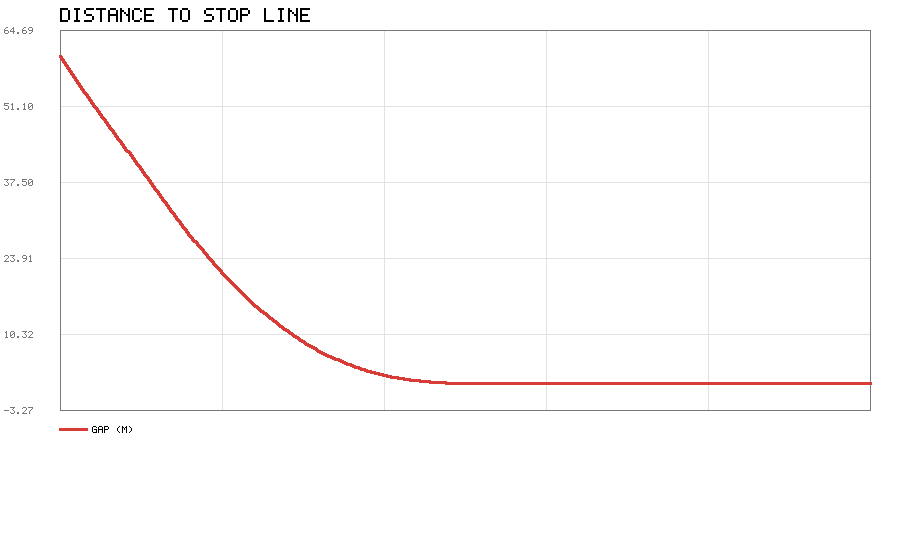
距离单调下降到 0 附近并稳定住,没有反向穿过。
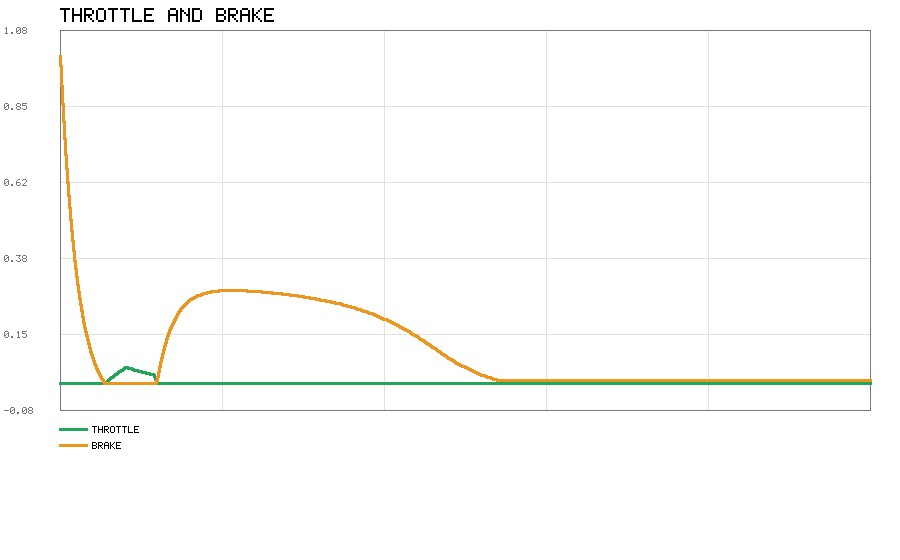
前段给一点油门保持速度,进入停车曲线后刹车逐渐加深。
黄灯
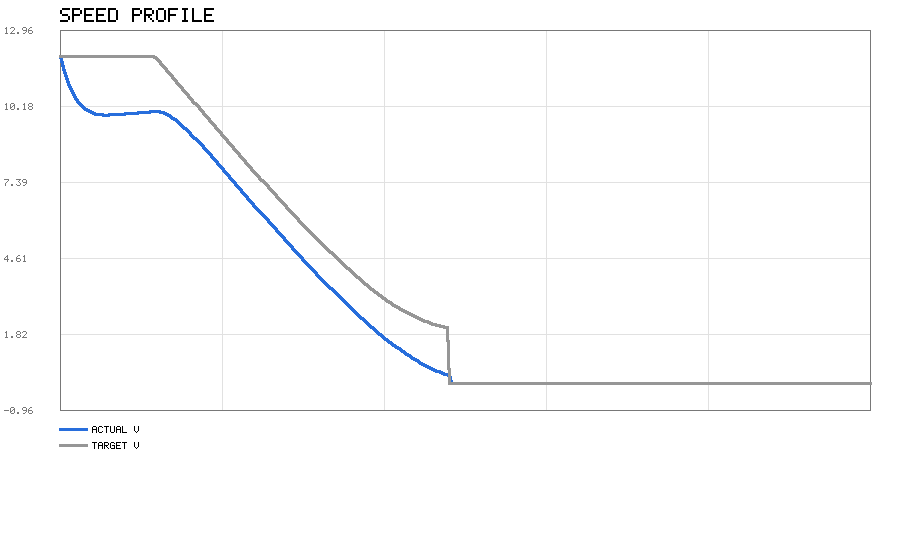
黄灯在 60 m 外时按最大减速能停住(需要 12 m),所以选择和红灯一样的策略。
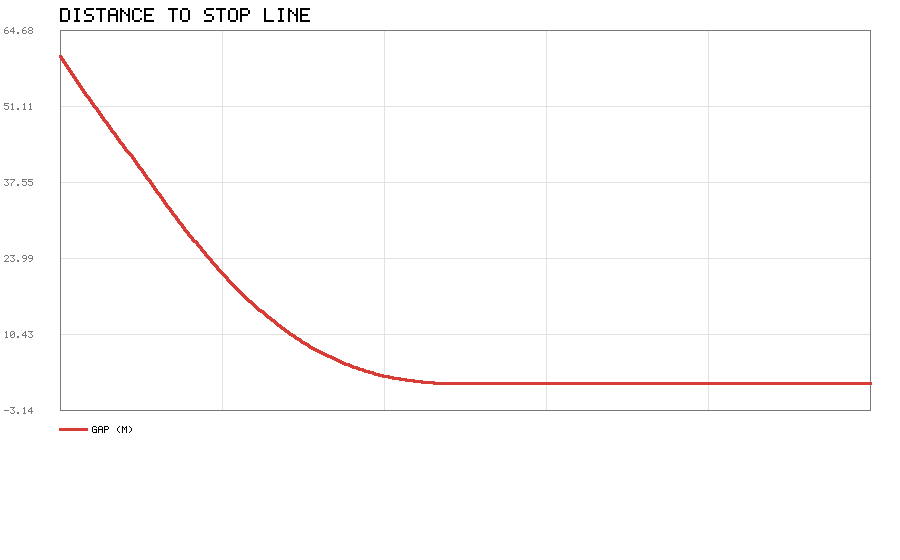
距离从 60 m 平滑降到 1.5 m 后保持,没有越过停止线。
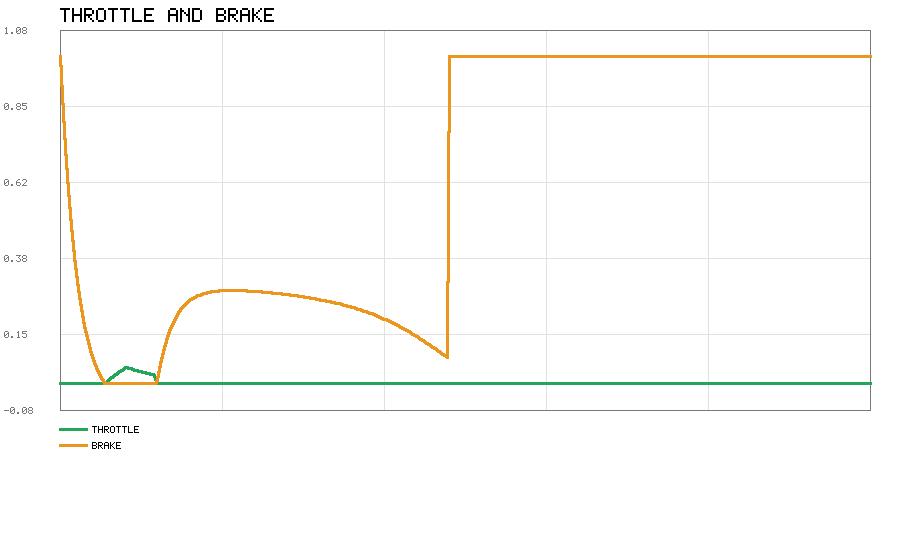
油门全程为 0,刹车量在末段升到满值并保持,对应车辆停在停止线前。
绿灯
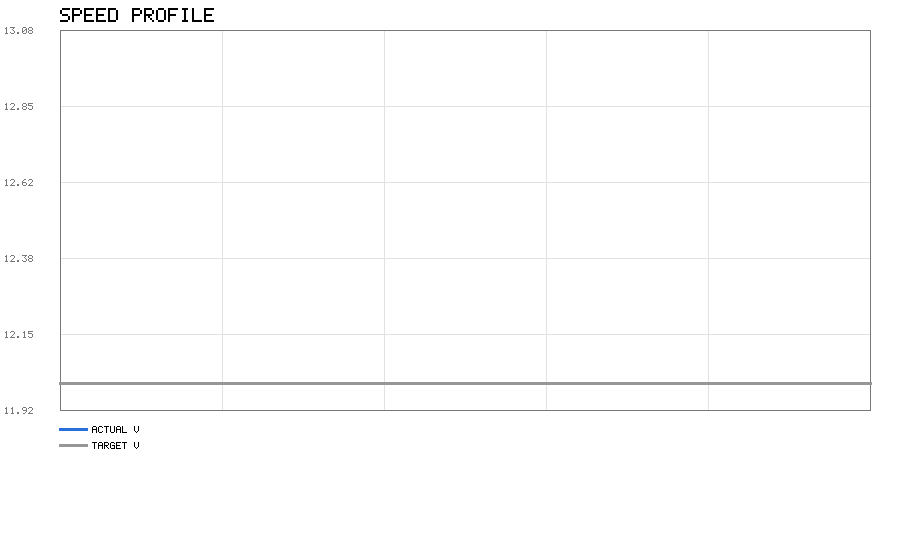
不加限制,保持 12 m/s 通过。
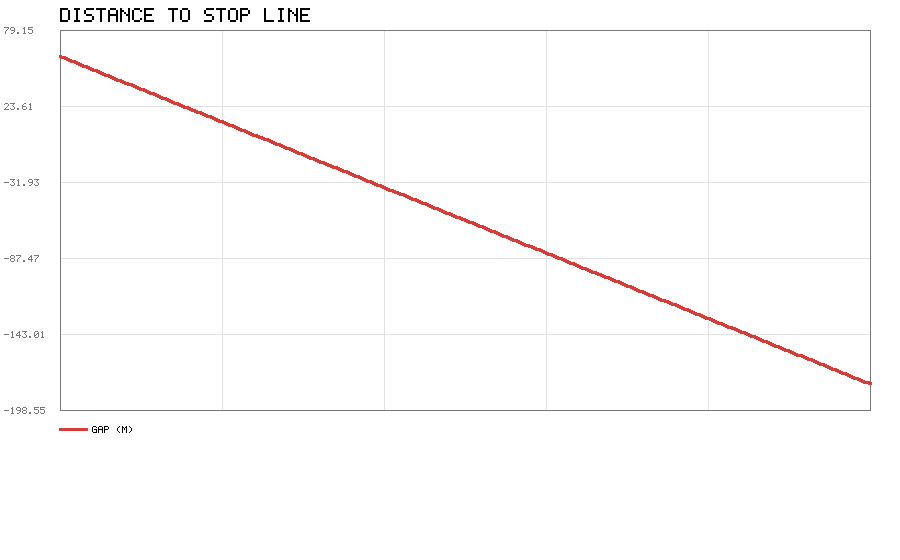
距离一路下降、穿过停止线后变为负值(到 −180 m),说明没有停车动作。
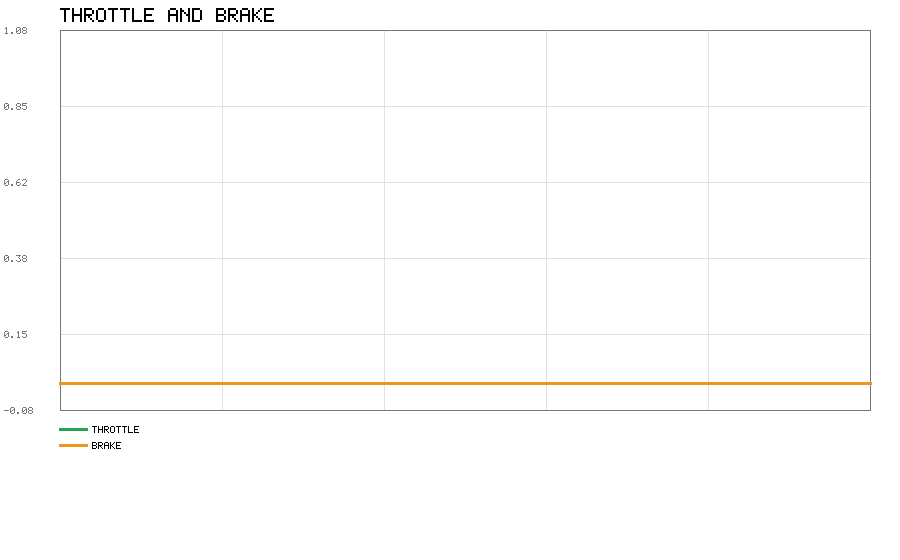
离线模型没有行驶阻力,保持 12 m/s 匀速既不需要油门也不需要刹车,两条曲线都贴在 0 上。
CARLA 真机运行
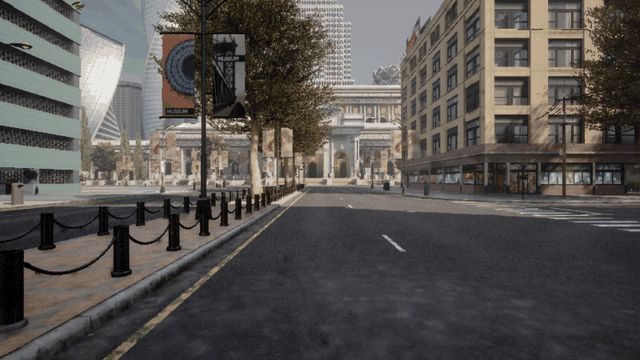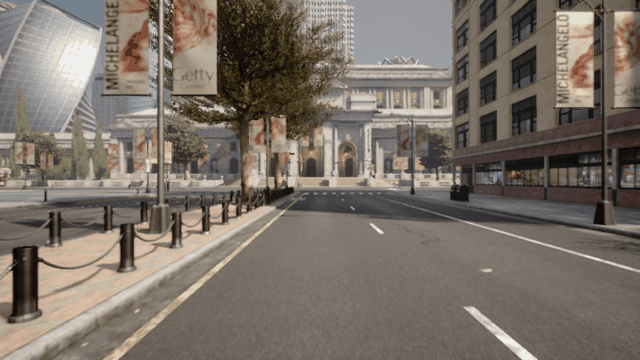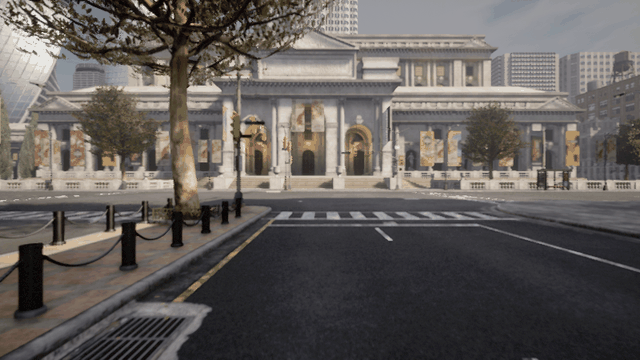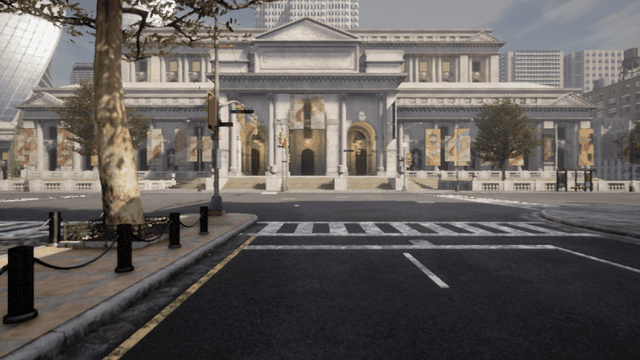
在 Ubuntu 20.04 上用 CARLA 客户端连 Windows 上跑的 CarlaUE4 服务端(0.9.16 ↔ 0.9.16), 真实场景实测。CARLA 本身就是客户端/服务端分离的架构,两边分机器部署是官方支持的方式。
| 指标 | 数值 |
|---|---|
| 目标灯 | id=23,强制设为红灯 |
| 起始距离 | 52.0 m |
| 停车决策次数 | 2675 |
| 减速决策次数 | 0 |
| 通过决策次数 | 0 |
| 最近距离 | 1.44 m |
| 末速 | 0.00 m/s |
| 末态灯色 | Red |
车从 52 m 外开始,按停车曲线减速,最终停在停止线前 1.44 米。全程灯色为红, 没有任何一次"通过"决策。
调试这一段时踩了几个坑,记下来免得后面再犯:
- 不能在停止线上生成自车。最初直接用
stop_waypoints[0].transform生成, 结果距离一上来就是 0,全程"已越过停止线",什么也测不到。要沿车道往回退。 - 必须给转向。只控油门刹车的话车会直直冲出路口撞墙,最后卡在那里速度一直是 0。
- 只盯目标灯。生成车用的是 A 灯,行驶时如果扫描所有灯取最近的那个,可能盯着 B 灯(B 是绿的),于是根本不停车。
- 异步模式会让车一卡一卡。服务器按自己帧率跑,客户端 20 Hz 发指令,两者对不齐。
改用
synchronous_mode+fixed_delta_seconds,由客户端world.tick()推帧后就平滑了。
CARLA 里的实现
carla_runner.py 做的事:
- 连接 CARLA,找一台车生成到信号灯停止线附近
- 挂一个前视 RGB 相机,用于存截图
- 每帧:
- 读自车位置与速度
- 在信号灯里找前方最近的、且停止线在车前的那个
- 读灯色,用自车到
stop_waypoints的前向投影距离作为d - 调
decide()得动作与目标速度 - 调控制器得油门/刹车,写回车辆
- 按
save_every间隔存截图
前向投影那一步很关键:直接用欧氏距离的话,车从停止线旁边开过去时距离会先 变小再变大,判定会抖动。投到车头方向上就单调了。
环境准备
开发和验证都在 Ubuntu 20.04 + Python 3.8 上做。代码里没有任何平台相关调用。
安装 CARLA 客户端
推荐直接用 CARLA 自带 PythonAPI 里的 egg,版本一定对得上:
export CARLA_HOME=~/CARLA_0.9.13
export PYTHONPATH=$PYTHONPATH:$CARLA_HOME/PythonAPI/carla/dist/carla-0.9.13-py3.7-linux-x86_64.egg
也可以 pip3 install carla==0.9.13。
验证:
python3 -c "import carla; print('ok')"
运行方法
离线仿真(不需要 CARLA)
cd src/ground/carla_traffic_light/scripts
python3 main.py                  # 红灯
python3 main.py --light Yellow
python3 main.py --all-lights     # 红黄绿依次跑
连接 CARLA
cd ~/CARLA_0.9.13
./CarlaUE4.sh -quality-level=Low -windowed -ResX=1000 -ResY=700
另开终端:
cd src/ground/carla_traffic_light/scripts
python3 main.py --carla --duration 30
launch 启动
roslaunch carla_traffic_light offline.launch
roslaunch carla_traffic_light main.launch
两个 launch 的参数都是 arg,由 args 拼成命令行传给 main.py。脚本本身不
import rospy、也不收发 ROS 消息,roslaunch 只负责把它当普通可执行文件拉起,
所以配置只能走命令行,不能写成 <param>。覆盖参数用 名字:=值:
roslaunch carla_traffic_light main.launch carla_host:=192.168.148.1 duration:=60
roslaunch carla_traffic_light offline.launch light:=Green
参数
config/tl_params.yaml:
| 参数 | 默认 | 含义 |
|---|---|---|
comfort_decel |
2.0 | 舒适减速度 (m/s²),决定停车曲线 |
max_decel |
6.0 | 最大减速度,用于判断能否停住 |
yellow_min_gap |
1.0 | 黄灯近距离直接通过的距离 (m) |
stop_margin |
0.5 | 相对停止线的停车余量 (m) |
min_speed |
0.3 | 低于此速度直接刹停 (m/s) |
kp / ki |
0.8 / 0.15 | PI 增益 |
integral_max |
3.0 | 积分限幅,防饱和 |
环境与验证
以下结果都在 Ubuntu 20.04 + Python 3.8 上实际跑出:
$ python3 -m unittest discover -s tests
..............................................
----------------------------------------------------------------------
Ran 46 tests in 0.005s

OK
上面这段是加入
tests/test_launch.py之前的 Ubuntu 记录。本轮新增 4 个用例, 总数 46 → 50;新用例在 Windows + Python 3.12 上跑通,Ubuntu 侧未重跑。
$ python3 scripts/main.py --all-lights
...
三种灯色的判决都已跑完
traffic_light_logic.py 与 longitudinal.py 只依赖标准库,不需要 CARLA、不需要 GPU,因此任何装了 Python 3.8 的机器都能复现。
关于 CARLA 集成:CARLA 的客户端与服务端本来就可以分机器部署。本项目在 Windows 上跑 CarlaUE4 服务端(0.9.16)验证真机闭环。Ubuntu 侧要当客户端的话需要 0.9.16 版本的客户端库,而 PyPI 上最高只发布到 0.9.15,两者协议不兼容(0.9.15 客户端读 0.9.16 的 world 会 std::bad_alloc 崩溃),所以跨机器联调这条路没走通。真机验证只在 Windows 上做。
测试
tests/test_logic.py 一共 46 个测试,覆盖两块:
信号灯决策(traffic_light_logic.py)
- 停车距离公式
d = v²/2a及其平方关系 - 需要减速度与停车距离互为逆运算
- 停车曲线
v = sqrt(2ad) - 红灯在远端 / 线前 / 停不住三种情况
- 目标速度随距离递减
- 已过线不再停
- 黄灯能停 / 停不住 / 距离过近 / 速度过低
- 黄灯边界条件(恰好够停应判为可停)
- 非法灯色与非法参数
纵向控制器(longitudinal.py)
- 无误差不输出
- 偏慢给油门、偏快给刹车
- 输出限幅到 [0,1]
- 停车指令给满刹车
- 积分限幅
- 死区抑制抖动
- reset 清空状态
- 闭环收敛到目标速度
- 能从 10 m/s 刹停
其中"黄灯边界条件"那条是把 d_brake == d 的临界情况固定住,避免以后改参数
时把判据改偏。
另有 tests/test_launch.py 4 个用例,专门盯 launch 与 package.xml 的接线:
main.launch启动时必须带--carla,否则跑的是离线分支args里引用的每个$(arg x)都得有<arg>声明,否则 roslaunch 直接报错- launch 里不得出现
<param>/<rosparam>——脚本不读 ROS 参数 - package.xml 不得声明代码里没用到的 ROS 依赖
这 4 条都是"配了但不生效"类的错,跑起来不报错、只看输出也不易发现,所以 放进单元测试。
文件结构
src/ground/carla_traffic_light/
├── package.xml / CMakeLists.txt / setup.py
├── launch/
│   ├── main.launch          连 CARLA
│   └── offline.launch       离线
├── config/tl_params.yaml
├── scripts/
│   ├── traffic_light_logic.py   决策(纯 Python)
│   ├── longitudinal.py          PI + 前馈(纯 Python)
│   ├── carla_runner.py          CARLA 集成
│   ├── simple_plot.py           PNG 折线图
│   └── main.py                  入口
├── tests/test_logic.py
└── README.md
已知限制
- 只做纵向,不转向。自车保持直线,不做跟车绕行
- 依赖 CARLA 的
get_stop_waypoints()。如果某张地图上信号灯没有停止线, 该信号灯会被跳过 - 单车,不考虑其他交通参与者