无人机航点任务飞行前校验 / UAV Waypoint Preflight Validator
航点任务进入控制器之前,先检查坐标约定、航点高度、重复点、爬升角、转弯角和 总航程。模块只生成诊断和 RViz 预览,不发布飞行速度指令。
源代码:src/air/uav_waypoint_preflight_validator/
1. 为什么需要预检
航点轨迹跟踪解决“已有航点如何飞”,本模块解决“这组航点是否适合提交给控制器”。 任务文件统一使用相对起飞点的 ENU 坐标:
x:东;y:北;z:上;- 单位:米。
frame 必须显式写为 enu_relative。缺失或其他坐标系会被拒绝,防止把 World/ENU
绝对坐标误当成相对航点。
2. 检查内容
| 检查项 | 结果 |
|---|---|
| 航点格式与有限数值 | 字符串、布尔值、NaN 或 Inf 拒绝 |
| 航点数量 | 至少 2 个,默认最多 100 个 |
| 高度 | 默认 0.5–20 m |
| 最小航段 | 默认 0.25 m,拒绝重复或过近航点 |
| 爬升角 | 非竖直航段默认不超过 60° |
| 转弯角 | 超过 90° 警告,超过 150° 阻塞 |
| 航程与 ETA | 航程默认不超过 500 m;ETA 使用最大水平/垂直速度估计 |
这些检查是飞行前几何与配置预检,不替代障碍物检测、禁飞区检查或实际飞行动力学 验证。
3. 离线运行
cd src/air/uav_waypoint_preflight_validator
python3 -m pip install -r requirements.txt

python3 scripts/preflight.py \
  --mission config/missions/demo_valid.yaml \
  --json-out validation/demo_valid.json

python3 scripts/preflight.py \
  --mission config/missions/demo_invalid.yaml \
  --json-out validation/demo_invalid.json
合法任务退出码为 0,存在阻塞错误时退出码为 2。
4. ROS Noetic 运行
cd ~/catkin_ws
source /opt/ros/noetic/setup.bash
catkin_make
source devel/setup.bash

roslaunch uav_waypoint_preflight_validator main.launch \
  mission_file:=$(rospack find uav_waypoint_preflight_validator)/config/missions/demo_valid.yaml \
  output_json:=/tmp/uav_preflight.json
输出接口:
| 话题 | 类型 | 说明 |
|---|---|---|
/uav_waypoint_preflight/status |
std_msgs/String |
完整 JSON 报告 |
/uav_waypoint_preflight/valid |
std_msgs/Bool |
是否允许继续任务 |
/uav_waypoint_preflight/markers |
visualization_msgs/MarkerArray |
RViz 航段与航点预览 |
节点默认校验一次后退出;合法任务退出码为 0,存在阻塞错误时退出码为 2。
Marker 坐标是相对起飞点的 ENU 偏移。默认 marker_frame=world 只适用于 RViz 的
world 原点与起飞点重合、坐标轴也同向的场景。如果真实地图原点不同,请将
marker_frame 设为一个原点在起飞点且轴向为 ENU 的 TF frame,或关闭 Marker 发布。
5. ROS Noetic 实测
已在 Ubuntu 20.04 + ROS Noetic 的独立 catkin 工作空间验证:
catkin_make通过;catkin_make run_tests_uav_waypoint_preflight_validator的 18 项测试通过;roslaunch uav_waypoint_preflight_validator main.launch正常启动、发布结果并退出;- 合法示例返回
status=VALID、errors=[]、warnings=[]; - 4 个航点、总航程
11.640 m、保守 ETA8.904 s。
6. 结果预览
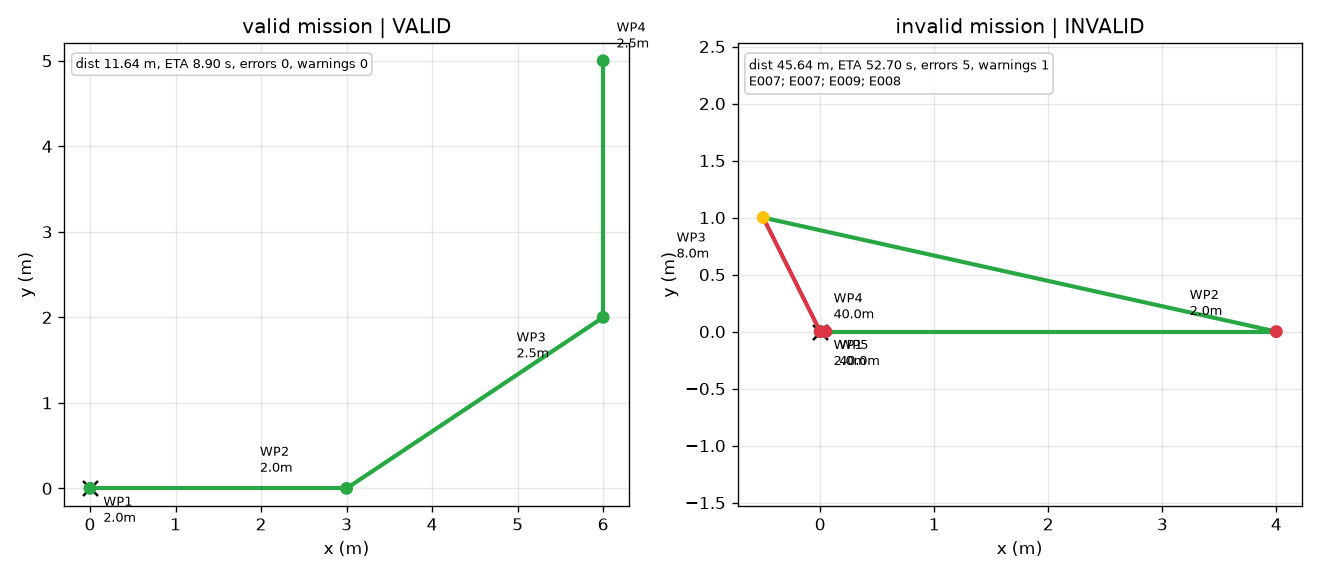
左侧合法任务使用绿色航段;右侧非法任务标出高度越界、急转弯、过陡航段和过短航段。
本次离线校验结果:
| 任务 | 状态 | 航点数 | 总航程 | 保守 ETA | 结果 |
|---|---|---|---|---|---|
demo_valid.yaml |
VALID | 4 | 11.640 m | 8.904 s | 0 error / 0 warning |
demo_invalid.yaml |
INVALID | 5 | 45.636 m | 52.700 s | 5 errors / 1 warning |
非法任务包含 E007 高度越界、E008 过短航段、E009 过陡爬升、E012
急转弯和 W001 接近急转弯限制的警告。
7. 测试
python3 -m unittest discover -s test -v
18 项测试覆盖任务解析、坐标约定、非法数值、高度范围、重复航点、爬升角、 转弯角、总航程、配置参数、路径展开和 JSON 往返。
8. 已知限制
- 不检查障碍物、禁飞区或地形;
- 不模拟飞行动力学;
- 不发布控制指令;
- 转弯执行能力仍需由飞控和实际飞行条件确认。
AI 使用声明
使用 Codex(OpenAI)辅助代码、测试和文档;作者负责在 ROS Noetic/OpenHUTB 环境中运行验证并对提交内容负责。