基于恶劣雨雾天气下多传感器感知性能对比实验
本文介绍一个基于 CARLA 0.9.15 与 OpenCV 的车载相机感知性能评测模块。模块以地面载具(ego 车辆)为感知平台,在车顶挂载 sensor.camera.rgb 相机(800×600,FOV 90°),通过 CARLA 天气 API 在同一场景、同一参考位姿下依次切换 ClearNoon(清晰)、SoftRainNoon(小雨)、HardRainNoon(大雨)、HeavyFog(浓雾)四档天气,对每档采集的图像计算亮度(灰度均值)、对比度(灰度标准差)、边缘密度(Canny 边缘像素占比)三个指标(每档连续取 5 帧平均),量化雨雾天气对车载视觉感知的退化程度;测量结束后车辆切换为自动驾驶,并录制恶劣天气下的行驶演示动图。
本文档为系列实验教程:第一部分(第 1~6 节)为相机感知性能对比基准实验,量化四档天气的退化程度;第二部分(第 7 节)为图像增强恢复实验,验证经典增强算法能挽回多少感知能力;第三部分(第 8 节)在同一场景、同一参考位姿下同时挂载相机与激光雷达,用统一的退化率口径做跨传感器对比;第四部分(第 9 节)把雷达点云投影到相机图像上,检验融合在雨雾中的几何可用性与语义可用性;第五部分(第 10 节)把前四部分的结论落地成一个可运行的策略:先由图像判别天气等级,再在相机主导 / 融合 / 雷达主导之间自动切换。
1. 运行环境
| 项目 | 版本 / 说明 |
|---|---|
| 操作系统 | Windows 11 |
| 模拟器 | CARLA 0.9.15(官方预编译版) |
| Python | 3.10(carla==0.9.15 官方 wheel 仅支持 3.7~3.10,3.12 及以上无法安装) |
| 依赖 | carla==0.9.15、numpy、opencv-python、matplotlib、Pillow |
1.1 下载并启动 CARLA
- 打开 CARLA 0.9.15 官方发布页:https://github.com/carla-simulator/carla/releases/tag/0.9.15
- 下载 Windows 预编译包
CARLA_0.9.15.zip。 - 将压缩包解压到任意目录,注意解压路径中不要包含中文或空格,否则部分资源加载会出错。
- 双击解压目录下的
CarlaUE4.exe启动模拟器。首次启动需要编译着色器,等待时间较长;出现城市三维画面即表示服务端已就绪(RPC 服务默认监听本机2000端口)。
1.2 安装 Python 3.10 与依赖
- 从 Python 官网下载并安装 Python 3.10.x(以3.10.11为示例):https://www.python.org/downloads/release/python-31011/,安装时勾选 Add Python to PATH。
- 打开终端,创建并激活 3.10 虚拟环境(与系统中其他 Python 版本隔离):
py -3.10 -m venv carla_env
carla_env\Scripts\activate
- 安装依赖:
pip install carla==0.9.15 numpy opencv-python matplotlib Pillow
1.3 验证环境连通
保持 CARLA 窗口运行,在已激活虚拟环境的终端中执行:
python -c "import carla; c=carla.Client('localhost',2000); c.set_timeout(10.0); print('CARLA version:', c.get_server_version())"
输出 CARLA version: 0.9.15 即表示 Python 客户端与模拟器连接成功。若报版本不匹配错误,请确认客户端 wheel 与模拟器均为 0.9.15。
2. 实验原理
2.1 天气参数
CARLA 通过 world.set_weather(carla.WeatherParameters(...)) 控制环境天气。
本实验选取四档代表性天气:
| 天气档 | 说明 |
|---|---|
ClearNoon |
晴朗正午(基准) |
SoftRainNoon |
小雨 |
HardRainNoon |
大雨 |
HeavyFog |
浓雾(晴朗基础上设 fog_density=80、fog_falloff=0.1) |
2.2 感知质量指标
对相机图像(转灰度后)计算三个指标:
- 平均亮度 Brightness:像素均值,反映整体明暗。浓雾会使画面「白化」,亮度反而升高。
- 对比度 Contrast:像素标准差,反映层次。雨雾降低对比度。
- 边缘密度 Edge Density:Canny 边缘像素占总像素比例,反映可提取的结构信息量。雾越浓边缘越少。
3. 代码结构
完整源码位于:src/ground/weather_perception_benchmark/main.py
脚本为单文件入口 main.py,按执行顺序分为以下几个部分:
| 代码段 | 作用 |
|---|---|
| 连接 CARLA | carla.Client('localhost', 2000) 连接服务端并获取 world |
| 生成载具与相机 | 生成 ego 车辆(Tesla Model 3),在车顶(x=1.5, z=2.4)挂载 800×600、FOV 90° 的 RGB 相机;测量阶段保持刹停 |
| 图像回调 | 相机回调中把 CARLA 的 BGRA 原始数据转为 OpenCV 使用的 BGR 数组 |
| 定义四档天气 | 用 WeatherParameters 构造函数生成独立的天气对象(不能直接修改 ClearNoon 预设,否则会污染共享常量) |
| 逐档采集 | 每档测量前把车辆复位到同一参考位姿 → 切天气 → 等待 3 秒 → 连续取 5 帧计算指标均值并保存样本图 |
| 结果输出 | 写 metrics.csv、绘制三指标柱状图 weather_benchmark_metrics.png |
| 行驶演示 | 测量结束后开启自动驾驶行驶 10 秒,后台线程采帧并合成为 weather_benchmark_demo.gif |
| 资源清理 | 停止并销毁相机、销毁车辆 |
下面只解释三处关键实现,完整代码请直接查看 src/ 下的源码。
(1)相机回调:BGRA → BGR
CARLA 相机回调给出的是 BGRA 四通道字节流,需重塑数组后丢弃 Alpha 通道:
def on_image(image):
    arr = np.frombuffer(image.raw_data, dtype=np.uint8)
    arr = np.reshape(arr, (image.height, image.width, 4))  # BGRA
    image_store['img'] = arr[:, :, :3]                      # BGR
(2)逐档复位 + 同场景多帧采集
每档天气前调用 set_transform 把车辆复位到出生点,保证四档天气拍的是同一场景;每档取 5 帧平均,抑制雨滴闪烁造成的单帧波动:
vehicle.set_transform(spawn_point)
world.set_weather(wp)
time.sleep(3)
# 随后连续取 5 帧,分别计算指标后取平均
(3)三个指标的计算
图像转灰度后,均值即亮度、标准差即对比度,Canny 边缘像素占比即边缘密度:
gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)
brightness   = np.mean(gray)
contrast     = np.std(gray)
edge_density = np.sum(cv2.Canny(gray, 50, 150) > 0) / gray.size * 100
4. 运行步骤
-
启动 CARLA 服务端:进入 CARLA 解压目录,双击
CarlaUE4.exe,等待城市画面出现。 -
在已激活的 Python 3.10 虚拟环境中,进入源码目录运行入口脚本:
cd src/ground/weather_perception_benchmark
python main.py
- 脚本生成 ego 车辆并挂载车顶相机,测量阶段车辆固定在参考位姿(刹停),
每档天气切换前后都把车辆复位到同一位姿,拍摄同一场景,连续采集 5 帧取平均;
测量结束后车辆自动切换为自动驾驶,录制 10 秒「恶劣天气下行驶」画面并自动合成演示动图。
运行结束后在
results/目录得到: weather_benchmark_clear_noon.png/weather_benchmark_soft_rain.png/weather_benchmark_hard_rain.png/weather_benchmark_heavy_fog.png:各天气样本截图metrics.csv:指标数据表weather_benchmark_metrics.png:三指标对比柱状图weather_benchmark_demo.gif:恶劣天气下行驶的演示动图
5. 实验结果
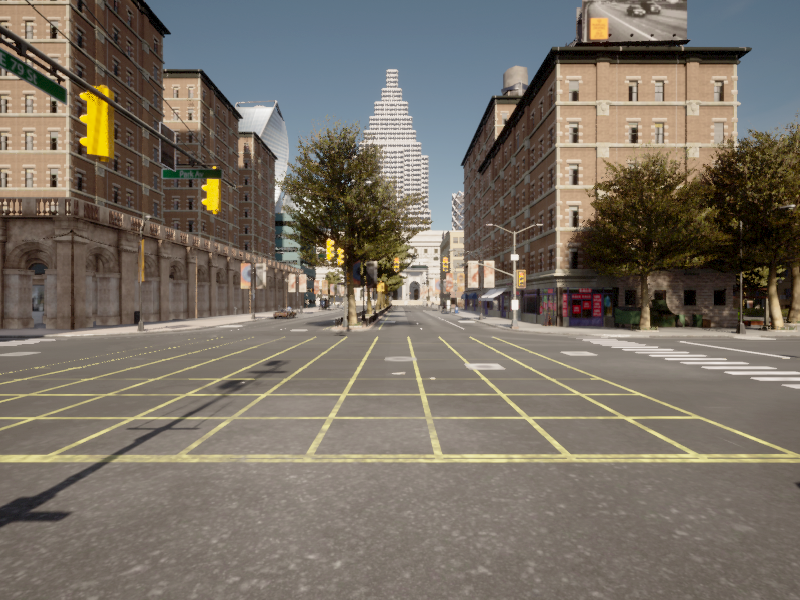
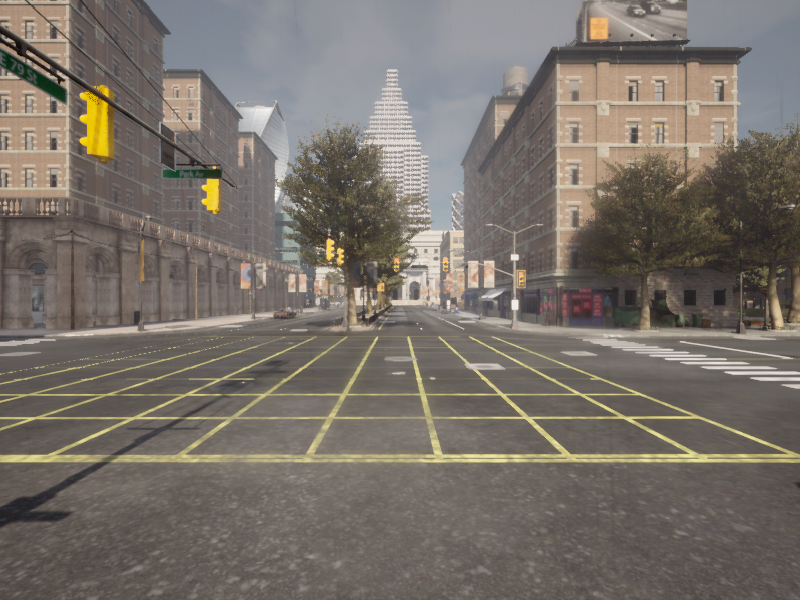
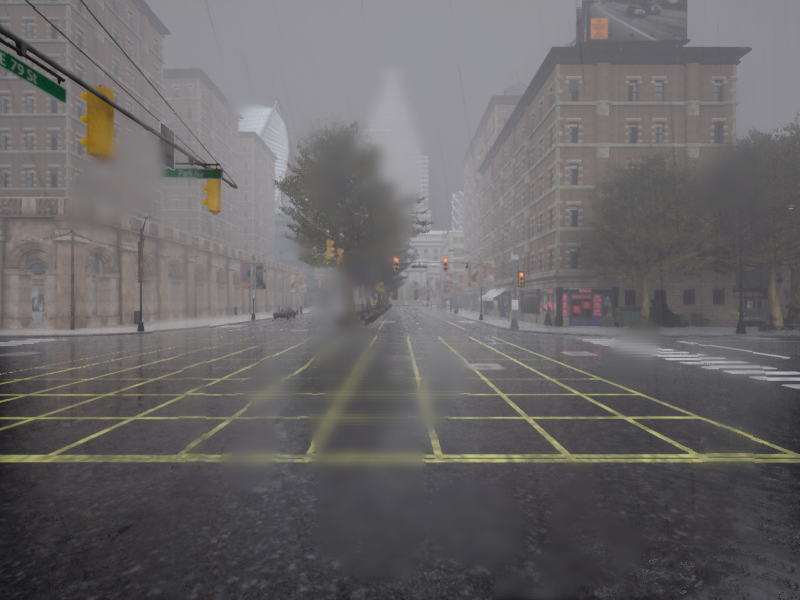
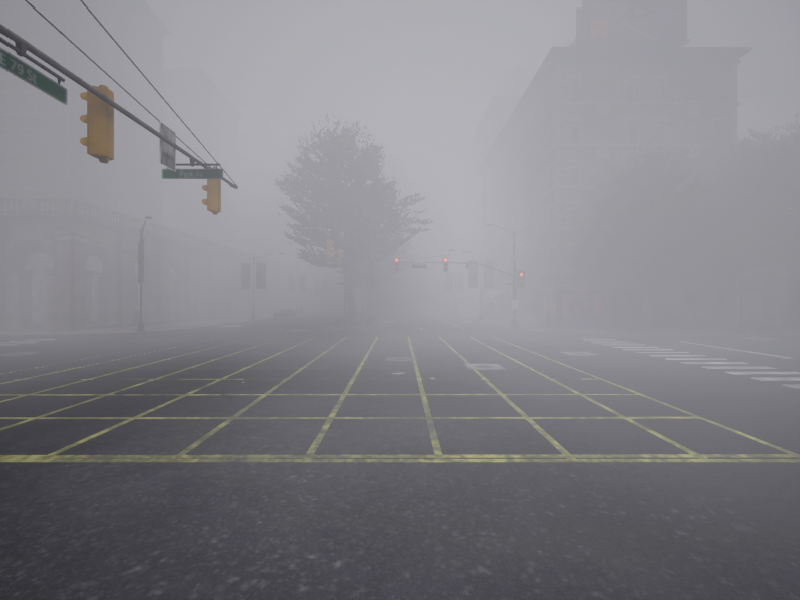
实验设计说明:四档天气均在同一参考位姿下拍摄同一场景(下图可见四张画面的路口、红绿灯、 地面黄色网格线位置完全一致),因此图中差异只来自天气本身, 排除了「车辆位置变化导致画面内容不同」的干扰。
四档天气样本图:
| ClearNoon | SoftRainNoon | HardRainNoon | HeavyFog |
|---|---|---|---|
 |
 |
 |
 |
指标对比表(CARLA 0.9.15,Town10HD,同一路口同一机位,各档取 5 帧平均):
| 天气 | 亮度 | 对比度 | 边缘密度(%) |
|---|---|---|---|
| ClearNoon | 113.6 | 43.8 | 13.93 |
| SoftRainNoon | 114.2 | 35.0 | 10.96 |
| HardRainNoon | 102.9 | 32.1 | 3.79 |
| HeavyFog | 131.0 | 35.9 | 2.21 |
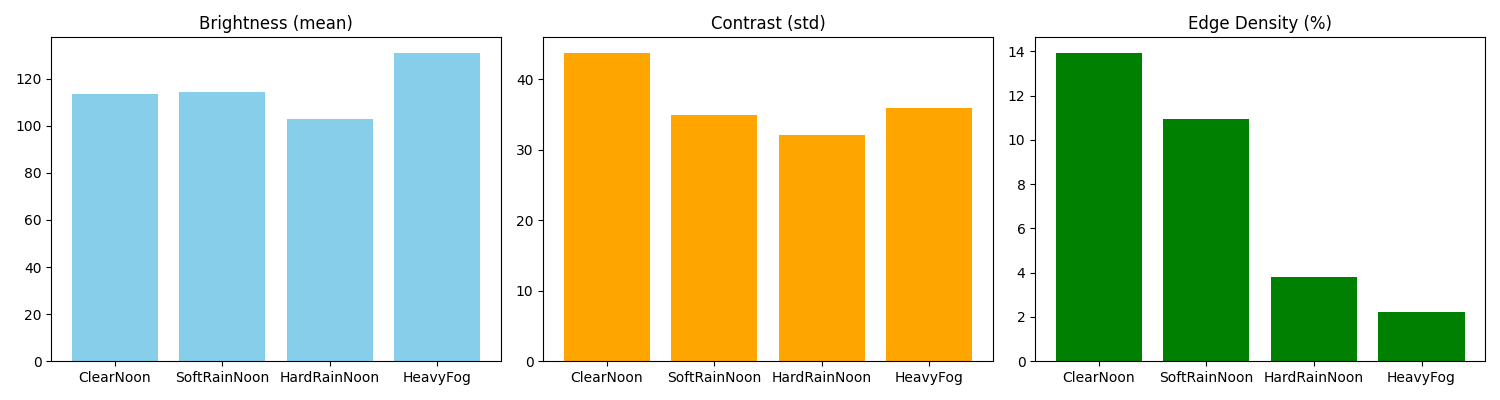
从表中可以看到: - 边缘密度单调下降:13.93% → 10.96% → 3.79% → 2.21%,浓雾下可提取结构信息仅剩晴朗时的约 1/6; - 亮度:大雨明显压暗画面(102.9),浓雾则使画面白化、亮度升高(131.0); - 对比度:雨天与雾天均低于晴朗基准(43.8),视觉层次被压缩。
对比柱状图:
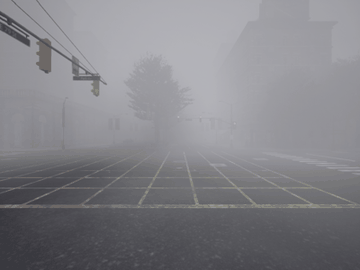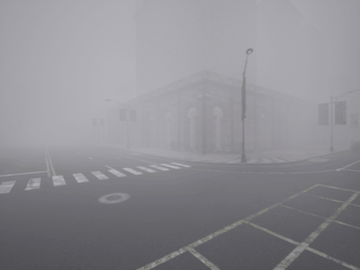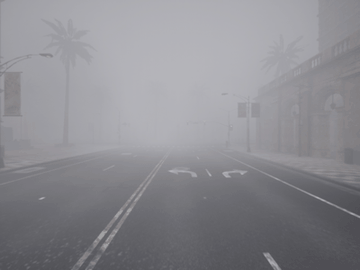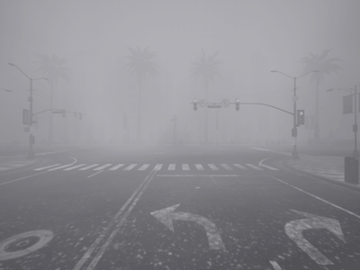
地面载具在恶劣天气下行驶的演示动图(浓雾中自动驾驶):
6. 结论
在同一场景、同一视角下对比四档天气,可以看到:
- 浓雾对视觉感知的退化最直接:可提取的边缘结构大幅减少(边缘密度由 13.93% 降至 2.21%,降幅约 84%), 远处建筑在画面中几乎完全消失,仅剩近处的地面标线;
- 大雨明显压暗画面(亮度 113.6 → 102.9)并缩小亮度动态范围,对比度下降,视觉层次变差;
- 小雨影响最小,但对比度仍从 43.8 降到 35.0,说明雨天对视觉感知已有可测的削弱。
同时需要注意:雨滴本身会在图像中产生伪边缘,因此雨天的边缘密度并不必然随雨量单调下降, 说明单独依靠一个指标不足以刻画感知退化,需要亮度、对比度、边缘密度多指标联合评价。
7. 图像增强恢复实验
第一部分量化了四档天气下相机图像的退化程度,一个自然的追问是:图像增强能把退化救回来多少? 本部分在与第一部分完全相同的采集流程(同参考位姿、同相机参数、同 5 帧平均口径)之上, 对退化图像施加经典增强算法,再用相同指标衡量恢复效果。
7.1 增强方法
按天气类型选择针对性的经典算法:
| 天气 | 方法 | 说明 |
|---|---|---|
| ClearNoon | 不处理 | 晴朗基准,作为恢复率计算的分母 |
| SoftRainNoon / HardRainNoon | CLAHE | 限制对比度自适应直方图均衡(clipLimit=2.0,8×8 分块)。作用于 LAB 空间的 L 通道,只拉伸亮度分布而不扰动色彩,适合改善雨天的低对比度 |
| HeavyFog | 暗通道先验去雾 | He 等人 CVPR 2009 经典算法的简化实现(omega=0.95,t0=0.1,15×15 块,以均值滤波粗精炼透射率代替软抠图) |
暗通道先验去雾基于大气散射模型 I = J·t + A:先由暗通道(RGB 最小值再做最小值滤波)估计透射率 t,
取暗通道最亮 0.1% 像素对应的原图强度估计大气光 A,再反解无雾图像 J = (I − A) / t + A。
完整源码位于:src/ground/weather_image_enhancement/main.py,
采集部分与第一部分脚本相同,新增 clahe_enhance()、defog_dark_channel_prior() 等增强与对比图生成代码。
7.2 恢复率定义
恢复率 = (增强后指标 − 退化指标) / (晴朗基准指标 − 退化指标) × 100%
- 100% 表示恰好恢复到晴朗水平;
- 超过 100% 表示过冲(增强过度,越过晴朗基准);
- 接近 0% 表示基本没有恢复。
7.3 增强恢复结果
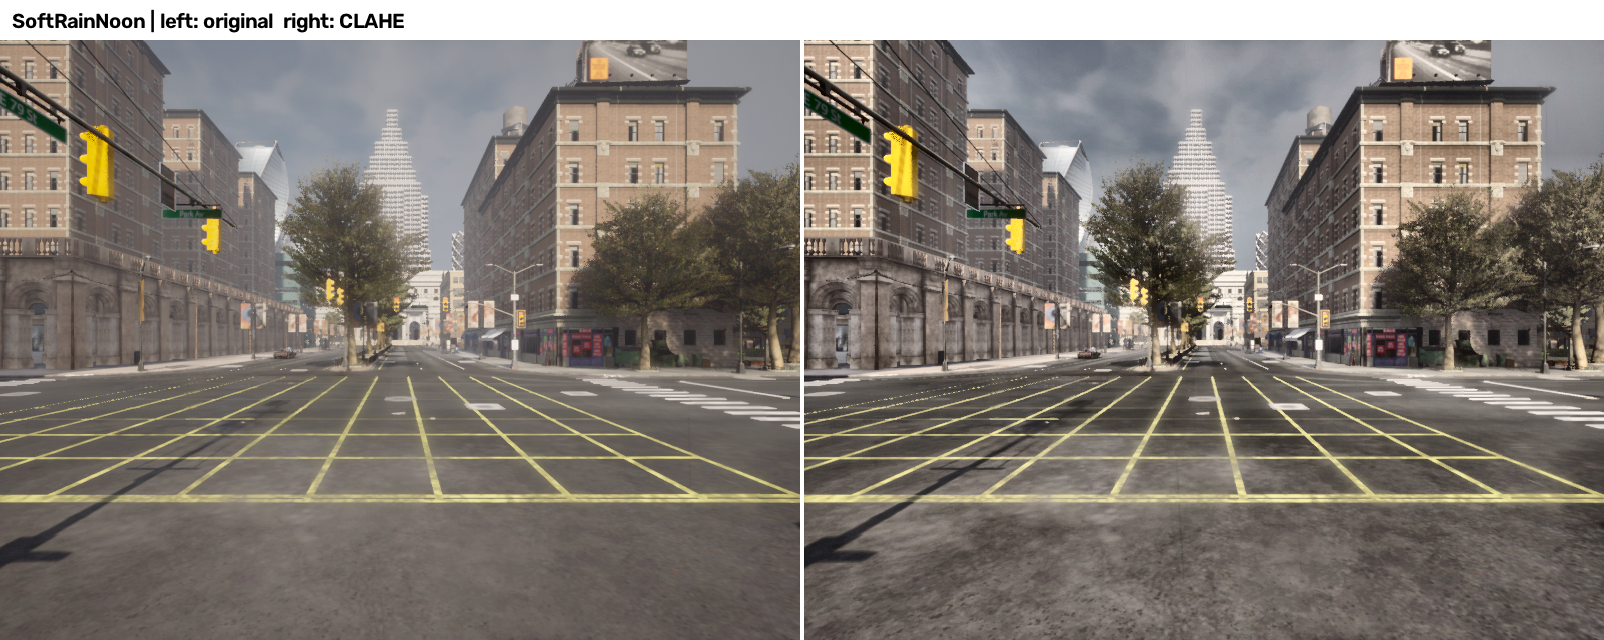
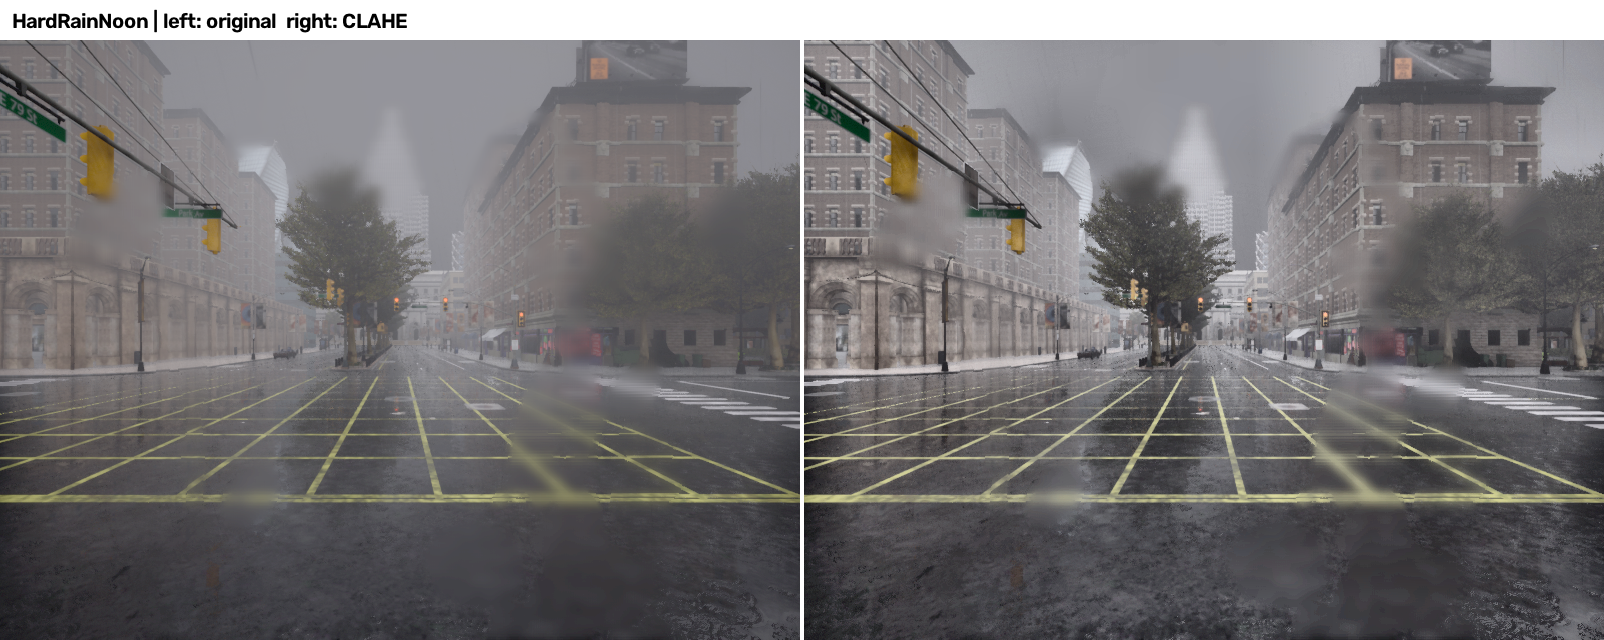
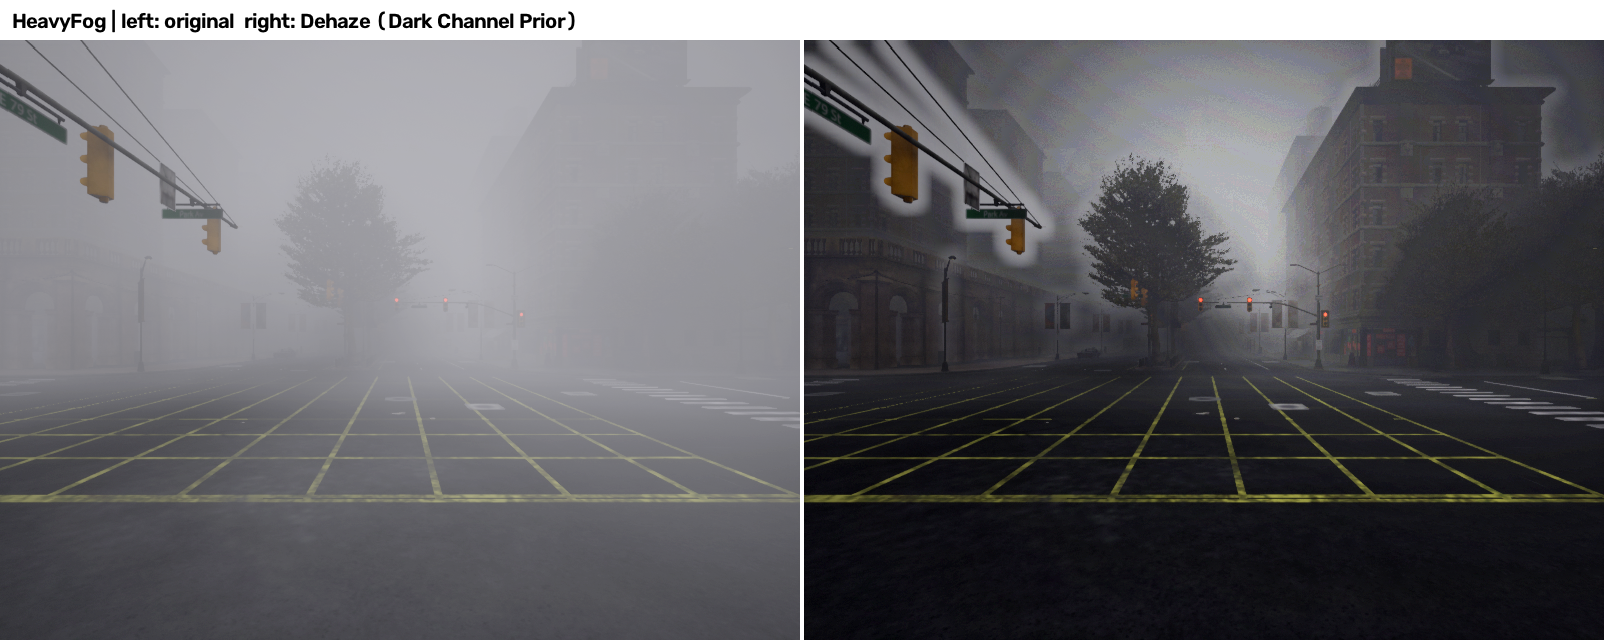
三档恶劣天气的增强前后对比(左:原图,右:增强后):
| SoftRainNoon(CLAHE) | HardRainNoon(CLAHE) | HeavyFog(去雾) |
|---|---|---|
 |
 |
 |
指标对比表(与第 5 节同一机位重新采集,晴朗基准 115.1/44.2/13.75% 与第一部分存在小幅波动, 属同场景不同帧的正常差异,退化趋势一致):
| 天气 | 处理 | 亮度 | 对比度 | 边缘密度(%) |
|---|---|---|---|---|
| ClearNoon | 原图(基准) | 115.1 | 44.2 | 13.75 |
| SoftRainNoon | 原图 | 114.8 | 34.9 | 10.85 |
| SoftRainNoon | CLAHE | 113.8 | 44.3 | 16.03 |
| HardRainNoon | 原图 | 104.0 | 32.2 | 4.22 |
| HardRainNoon | CLAHE | 108.0 | 38.7 | 10.93 |
| HeavyFog | 原图 | 131.1 | 35.8 | 2.18 |
| HeavyFog | 去雾(暗通道先验) | 57.2 | 43.5 | 3.97 |
恢复率(以 ClearNoon 原图为 100% 基准):
| 天气 | 方法 | 亮度恢复率 | 对比度恢复率 | 边缘密度恢复率 |
|---|---|---|---|---|
| SoftRainNoon | CLAHE | —* | 101.1% | 178.2% |
| HardRainNoon | CLAHE | 35.9% | 54.6% | 70.4% |
| HeavyFog | 去雾(暗通道先验) | 461.5%(过冲) | 92.3% | 15.5% |
* 小雨的亮度退化仅 0.3(114.8 vs 基准 115.1),恢复率公式分母过小,数值不稳定、无实际意义,故不列出。 这也说明恢复率只在「退化显著」时才是有效评价量。
分组柱状图:
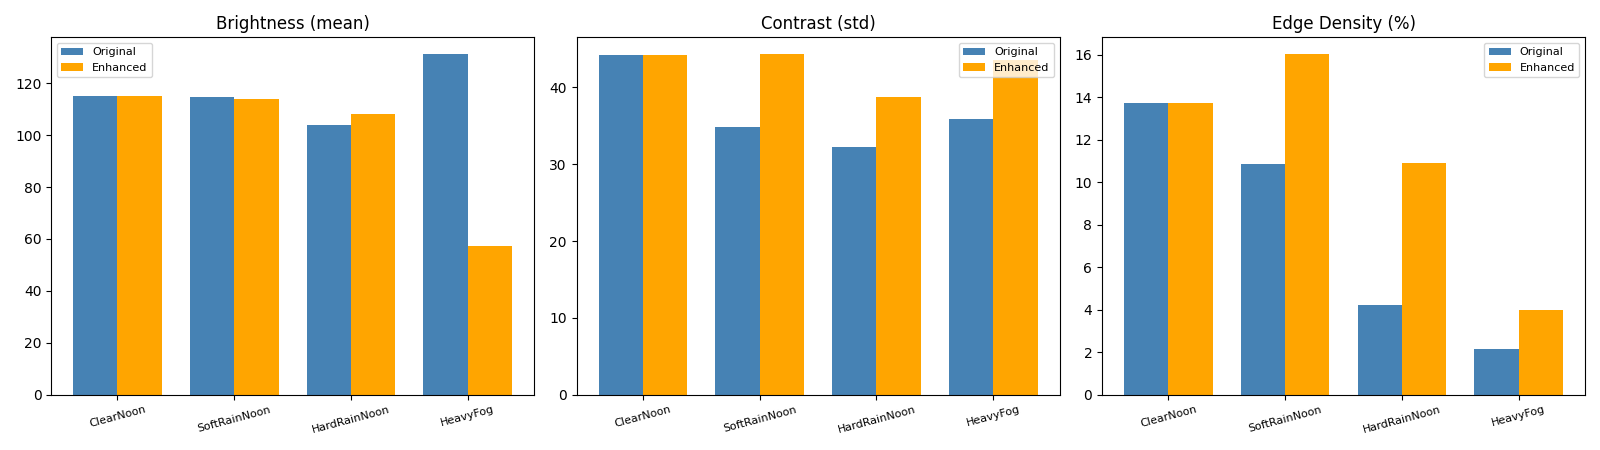
7.4 分析与结论
- 对比度最容易恢复:CLAHE 使小雨对比度恢复 101.1%(恰好回到晴朗水平),暗通道去雾使浓雾对比度恢复 92.3%, 大雨也恢复了约一半(54.6%)。直方图类算法对「分布层面」的退化确实有效;
- 边缘结构很难凭空找回:浓雾去雾后边缘密度恢复率仅 15.5%(2.18% → 3.97%),远处建筑被雾物理遮挡, 信息已经丢失,增强算法无法重建不存在的结构;
- 增强会引入新的失真:小雨 CLAHE 后边缘密度反而冲到 16.03%(恢复率 178.2%),把雨滴和湿路面反光形成的 伪边缘一并放大——与第 6 节「雨滴产生伪边缘」的结论互相印证;浓雾去雾后亮度从 131.1 拉到 57.2 (恢复率 461.5%),明显过冲、画面偏暗,说明固定参数的去雾在浓雾档下力度过猛。
因此,恶劣天气下的可靠感知不能只依赖相机图像后处理:增强算法可作为低成本的第一层补救, 但更根本的方向是多传感器融合(如不受可见光散射影响的激光雷达)与对天气鲁棒的感知模型, 这也将是本系列后续部分的内容。
8. 激光雷达感知退化评测与跨传感器对比
第 1~6 节与第 7 节都以相机(sensor.camera.rgb)为感知对象。本节在同一辆车、同一参考位姿、
同一四档天气下同时挂载 RGB 相机与激光雷达,一次采集得到两套数据,再用统一的
「相对晴朗基准的退化率」把两个传感器的退化程度放进同一口径,回答「雨雾到底更伤相机还是更伤雷达」。
8.1 传感器配置与采集口径
| 传感器 | 参数 |
|---|---|
sensor.camera.rgb |
800×600、FOV 90°(与第 1、7 节完全一致,保证三场实验可比) |
sensor.lidar.ray_cast |
32 线、量程 50 m、转速 20 Hz、points_per_second=200000、upper_fov=10、lower_fov=-30 |
雷达回波的大气衰减由 blueprint 属性 atmosphere_attenuation_rate 描述(引擎默认 0.004)。
雨滴与雾滴会对 ~905 nm 激光产生散射与吸收,因此本实验按天气档位递增设定该系数:
| 天气 | ClearNoon | SoftRainNoon | HardRainNoon | HeavyFog |
|---|---|---|---|---|
atmosphere_attenuation_rate |
0.004 | 0.01 | 0.03 | 0.06 |
该属性只能在传感器生成时写入、运行中不可修改,所以每档天气前都要销毁旧雷达、用新系数重建一次。
另需注意 CARLA 雷达的发布方式:它按渲染帧发布,本机世界频率约 160 FPS, 20 Hz 转速下单帧只含约 45° 的扇形、约 1000 个点,并不代表一整圈。为得到可用于统计的完整扫描, 本实验在车辆静止的前提下,于固定 0.2 s 时间窗内累积连续多帧点云取并集(约 4 圈、3 万个点), 四档天气使用完全相同的窗口。若直接拿单帧统计,「近/中/远占比」会随扇形相位大幅跳动, 把采样噪声误判成天气退化。
8.2 雷达指标与退化率口径
- 有效点数:回波衰减会让强度落到丢点阈值以下而被丢弃,点数随之下降;
- 平均回波强度:回波质量,最灵敏的退化指标;
- 距离 95 分位:近似「还能看多远」;
- 近/中/远点数占比:<15 m / 15–30 m / ≥30 m 三段的点数占比,反映几何覆盖的变化。
退化率沿用第 7.2 节的同口径定义:退化率 = (晴朗基准 − 当前值) / 晴朗基准 × 100%。
8.3 实验结果
四档天气下同一场景、同一机位的点云 BEV 俯视图(按高度 z 着色,浓雾档外圈点已明显变稀):
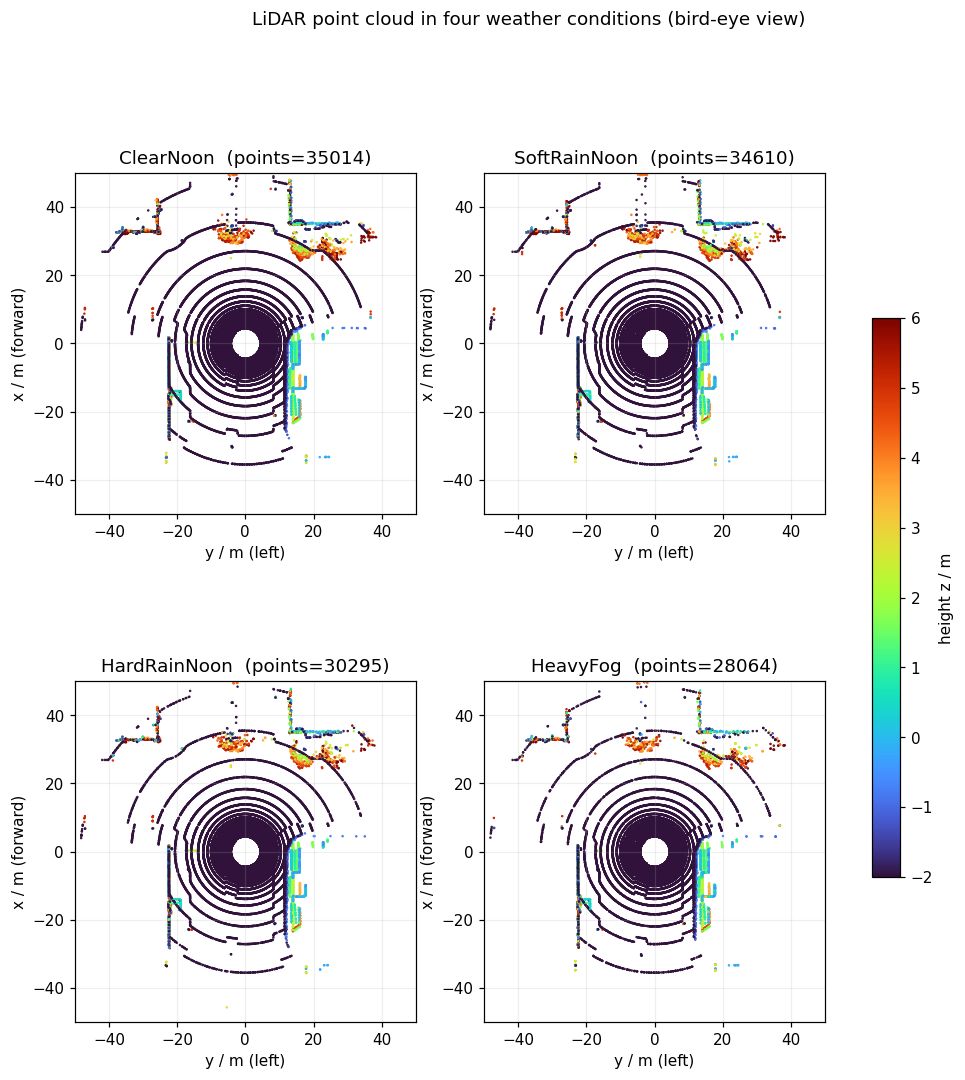
相机与雷达指标原始数值(同一参考位姿;相机取 5 帧平均,雷达在 0.2 s 窗口内累积成整圈):
| 天气 | 相机 亮度 | 相机 对比度 | 相机 边缘密度(%) | 雷达 点数 | 雷达 平均强度 | 雷达 距离95分位(m) | 雷达 近/中/远(%) |
|---|---|---|---|---|---|---|---|
| ClearNoon | 113.8 | 43.8 | 13.92 | 35014 | 0.944 | 35.85 | 65.7 / 24.0 / 10.3 |
| SoftRainNoon | 115.0 | 35.4 | 10.97 | 34610 | 0.872 | 35.58 | 67.0 / 23.7 / 9.3 |
| HardRainNoon | 103.9 | 32.2 | 4.34 | 30295 | 0.692 | 34.93 | 69.8 / 22.6 / 7.6 |
| HeavyFog | 131.0 | 35.9 | 2.21 | 28064 | 0.509 | 34.26 | 71.0 / 21.8 / 7.2 |
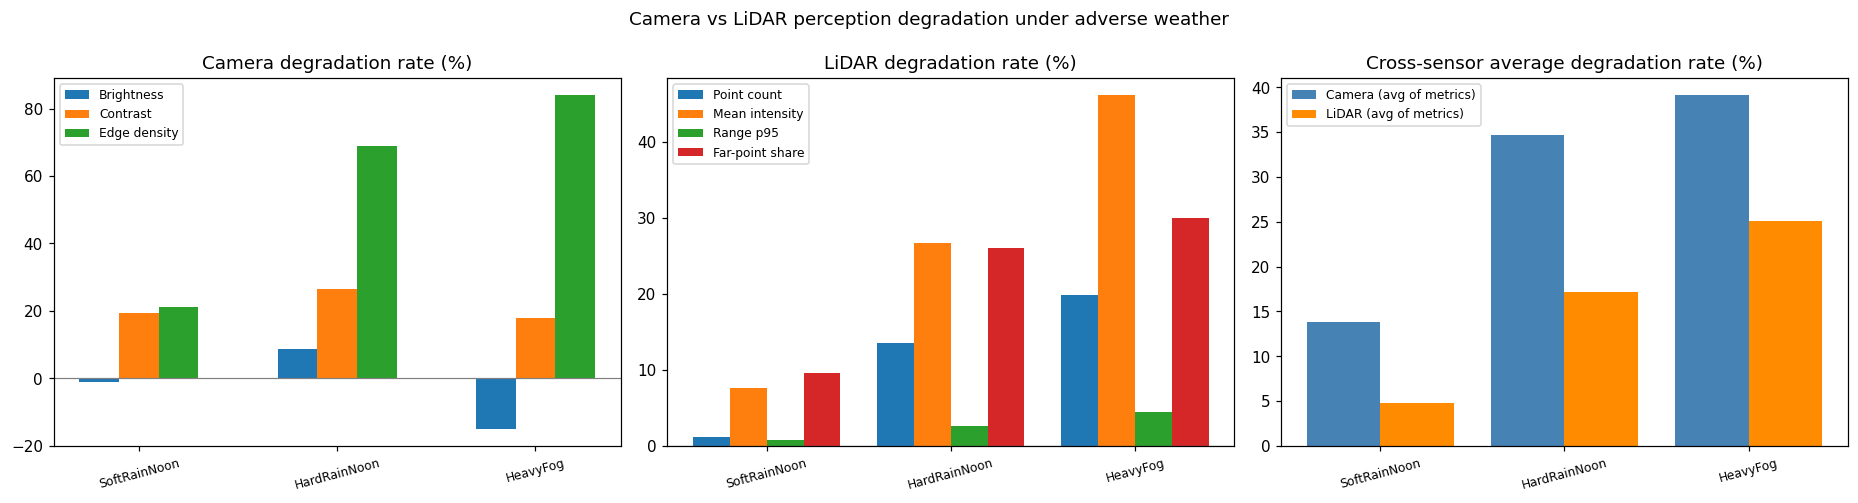
相对晴朗基准的退化率:
| 天气 | 相机边缘密度 | 雷达点数 | 雷达平均强度 | 雷达距离95分位 | 雷达远端占比 |
|---|---|---|---|---|---|
| SoftRainNoon | 21.2% | 1.2% | 7.6% | 0.8% | 9.7% |
| HardRainNoon | 68.8% | 13.5% | 26.7% | 2.6% | 26.0% |
| HeavyFog | 84.1% | 19.8% | 46.1% | 4.4% | 29.9% |
把各自各指标的退化率取绝对值后平均,得到传感器级的单一可对比数:
| 天气 | 相机(3 指标平均) | 雷达(4 指标平均) |
|---|---|---|
| SoftRainNoon | 13.8% | 4.8% |
| HardRainNoon | 34.6% | 17.2% |
| HeavyFog | 39.1% | 25.1% |
相机与雷达退化率对照柱状图:
8.4 建模口径与对照实验
需要如实说明雷达退化的来源:CARLA 引擎本身不会按天气改变激光回波——
atmosphere_attenuation_rate 默认恒为 0.004,雨雾粒子只参与画面渲染、并不遮挡激光射线,
所以本实验的雷达退化完全来自 8.1 节中显式递增的衰减系数。
为验证这一点,把该系数四档全部固定为引擎默认值 0.004、其余流程不变再跑一遍
(复现方式:将源码中 LIDAR_ATTENUATION 的四档取值全部改为 0.004 后重跑),结果如下:
| 天气 | 点数 | 平均强度 | 距离95分位(m) | 近/中/远(%) |
|---|---|---|---|---|
| ClearNoon | 36148 | 0.944 | 35.58 | 65.3 / 24.7 / 10.0 |
| SoftRainNoon | 35616 | 0.944 | 35.58 | 65.6 / 24.2 / 10.2 |
| HardRainNoon | 36508 | 0.944 | 35.58 | 65.2 / 24.9 / 9.9 |
| HeavyFog | 35745 | 0.944 | 36.62 | 65.7 / 24.0 / 10.3 |
四档天气的指标几乎完全一致(平均强度恒为 0.944、点数波动在 ±3% 以内), 证明在没有显式衰减建模时,CARLA 的雷达对雨雾是「免疫」的。
8.5 分析与结论
- 雷达退化随天气单调上升,但幅度明显小于相机:浓雾下相机各指标平均退化 39.1%, 雷达 25.1%;相机最关键的边缘密度损失 84.1%(13.92% → 2.21%), 而雷达平均回波强度损失 46.1%、有效点数只损失 19.8%。
- 雷达的退化集中在远距离:远端(≥30 m)点数占比由 10.3% 降到 7.2%, 而近端(<15 m)占比反而从 65.7% 升到 71.0%,近处结构几乎完整保留—— 雨雾削掉的主要是「看得多远」。
- 两个传感器的退化机理不同:相机是在成像环节整体损失结构信息(白化、低对比、边缘消失), 靠后处理最多只能挽回一部分(第 7 节实测浓雾边缘密度恢复率仅 15.5%); 雷达则是回波强度按距离与衰减系数衰减、并因低于丢点阈值而掉点,属于可建模、可预测的退化。
- 结合 8.4 节的对照可以给出更一般的判断:激光雷达对雨雾的敏感度远低于可见光相机—— 需要人为把衰减系数放大 15 倍(0.004 → 0.06),其指标损失仍只有相机在同一批天气下的一半左右。 因此相机 + 激光雷达的多传感器融合,是恶劣天气下比「单靠相机 + 图像增强」更可靠的方案。
本节源码位于
src/ground/weather_lidar_perception,
采集流程与指标口径与本文档一致,依赖与运行方式见该目录的 README。
9. 相机-激光雷达融合可行性实验
第 8.5 节的结论是「相机 + 激光雷达的融合比单靠相机更可靠」。本节把这句话拆成可测量的两问: 几何上投得上吗、语义上对得上吗。
9.1 实验设计
在同一辆车、同一参考位姿、同一四档天气下同时挂载三台传感器:
| 传感器 | 安装位置 | 参数与作用 |
|---|---|---|
sensor.camera.rgb |
x=1.5, z=2.4 | 800×600、FOV 90°,待投影的图像(与前三部分一致) |
sensor.camera.depth |
x=1.5, z=2.4 | 同机位同内参,仅用于把天空像素从覆盖率分母中剔除 |
sensor.lidar.ray_cast |
x=0.0, z=2.6 | 32 线、50 m 量程、20 Hz、100 万点/秒,待投影的点云 |
投影口径:两台传感器姿态相同、只差固定平移,因此雷达坐标系到相机坐标系只需平移换算;
相机内参由 FOV 与分辨率反解,fx = fy = (W/2)/tan(FOV/2) = 400、主点 (400, 300)。
投影公式为 u = cx + fx·y/x、v = cy − fy·z/x(z 轴向上,故 v 取负),只保留相机前方的点。
点云口径:雷达按渲染帧发布,单帧只含约 45° 扇形,因此把 0.3 s 窗口内累积的整圈点云 (约 21~26 万点)取并集后再投影;四档天气使用完全相同的窗口,测量期间车辆保持静止。 点密度比第 8 节提高到 100 万点/秒,目的是让 800×600 图像上的投影点足够密, 否则覆盖率会被单帧采样随机性主导。
9.2 融合指标
| 指标 | 定义 | 衡量什么 |
|---|---|---|
| 投影有效率 | 相机前方点中落在图像范围内的比例 | 几何链路是否正常 |
| 天空误投率 | 投到天空像素的点占比 | 标定是否正确(正常应接近 0) |
| 图像覆盖率 | 非天空像素中被至少一个投影点覆盖的比例 | 雷达能标注多少图像区域 |
| 近场 / 远端覆盖率 | 只用 ≤20 m / ≥30 m 的点计算的覆盖率 | 近场与远端的标注能力 |
| 边缘命中率 | 投影点落在图像 Canny 边缘 3 像素邻域内的比例 | 几何对齐之后语义是否还对得上 |
9.3 实验结果
四档天气的投影叠加图(点按距离着色,暖色为远处):
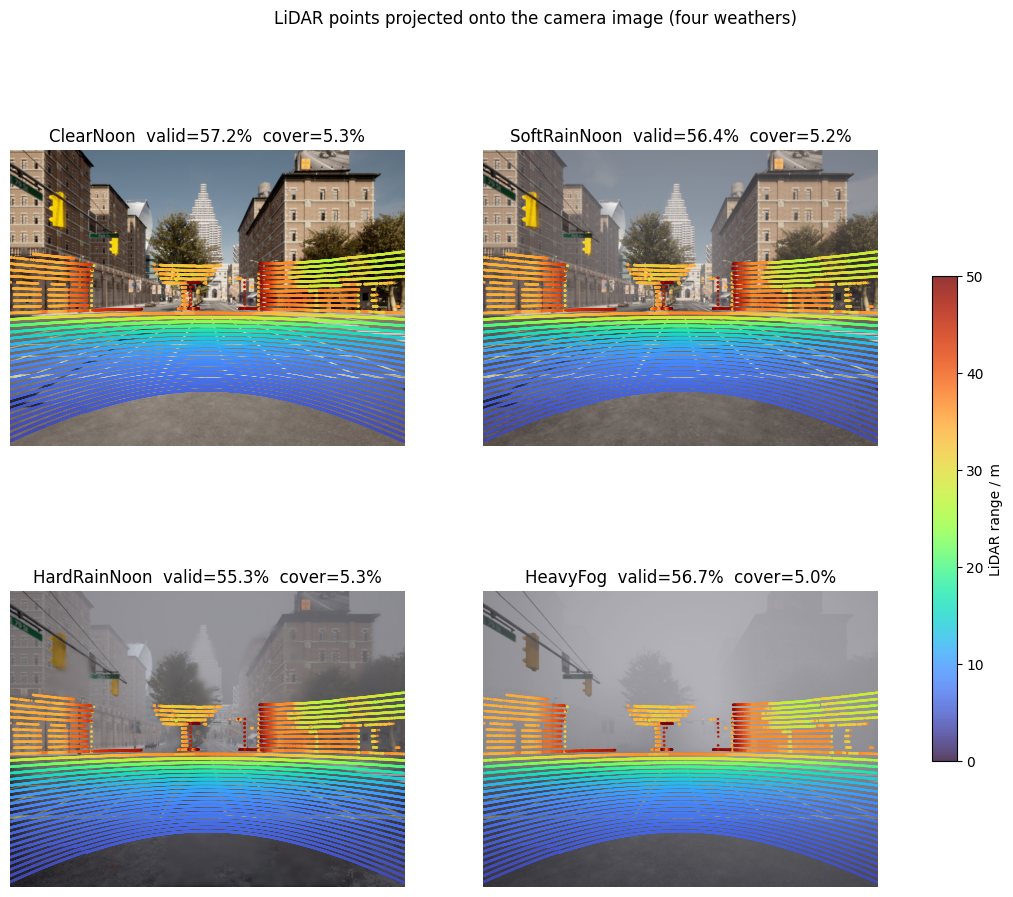
指标数据(同一参考位姿,0.3 s 窗口累积整圈点云):
| 天气 | 点数 | 投影有效率(%) | 天空误投率(%) | 图像覆盖率(%) | 近场覆盖(≤20m,%) | 远端覆盖(≥30m,%) | 边缘命中率(%) |
|---|---|---|---|---|---|---|---|
| ClearNoon | 255776 | 57.4 | 0.00 | 5.59 | 3.95 | 1.23 | 40.6 |
| SoftRainNoon | 241964 | 58.8 | 0.00 | 5.59 | 3.97 | 1.21 | 36.2 |
| HardRainNoon | 229816 | 57.0 | 0.00 | 5.41 | 3.91 | 1.11 | 21.0 |
| HeavyFog | 211586 | 58.0 | 0.00 | 5.42 | 3.92 | 1.11 | 11.4 |
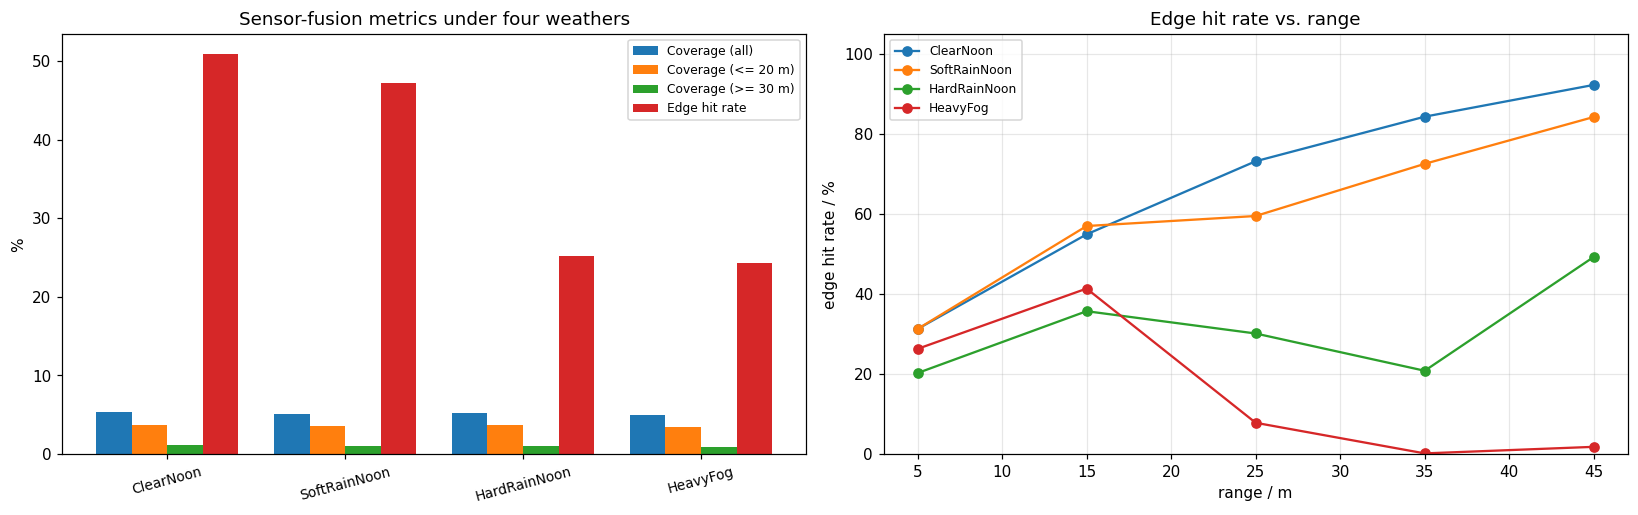
指标柱状图与边缘命中率随距离的变化曲线:
9.4 分析与结论
- 几何链路在四档天气下完全稳定:投影有效率 57.0%~58.8%,波动来自点云角向分布的 随机性而非天气;天空误投率四档恒为 0.00%,说明外参与内参在整个系列的四档天气下都成立。
- 图像覆盖率几乎不受天气影响:5.59% → 5.42%(仅降 3%),近场覆盖率更是稳定在 3.9% 左右。 雷达能「标注」的图像面积基本保持,退化只体现在远端(≥30 m 由 1.23% 降到 1.11%)。
- 真正的退化发生在「对得上」这一侧:边缘命中率由 40.6% 降到 11.4%(降幅约 72%)。 同样的点、同样的几何位置,晴天时有四成落在建筑轮廓、车道线、车辆边界上, 浓雾里却只剩一成——不是点错了位,而是图像那一侧的结构已经被雾抹掉了。 曲线也印证这一点:晴天与小雨的边缘命中率随距离单调上升(远处是建筑轮廓密集区), 而浓雾在 15 m 之后从 38% 迅速塌到 25 m 的 5%、35 m 以上的 0。
- 与第 8 节对照:同一批天气下相机边缘密度损失 84%,融合的边缘命中率损失 72%—— 两者在「语义结构」上的损失量级相当,融合略轻但谈不上免疫。融合真正的优势在另一半: 图像覆盖率四档几乎不变(5.59% → 5.42%),而相机那一侧的结构已经大面积消失。 雷达提供了稳定的深度与几何覆盖,却没有提供被雾遮挡的结构, 因此融合的价值集中在近中距离;远端应退化为雷达单模态。
本节源码位于
src/ground/weather_sensor_fusion,
采集流程与指标口径与本文档一致,依赖与运行方式见该目录的 README。
10. 雨雾天气下的自适应感知降级策略
前四部分依次回答了「相机退化多少」「增强能补回多少」「雷达比相机强多少」「融合还能不能用」。 本节把结论落地成一个可运行的策略:不依赖天气真值,只从图像判别当前天气等级, 再据此在感知模式之间自动切换——晴天用相机、雨天用融合、浓雾退化为雷达。
10.1 实验设计
在同一辆车、同一参考位姿、同一四档天气下挂载相机与 32 线激光雷达, 并在 ego 正前方按固定距离逐辆放置目标车作为待检测对象。
| 项目 | 设置 |
|---|---|
| 目标车 | vehicle.tesla.model3,摆放在 ego 正前方车道中心,距离 10 / 16 / 22 / 28 / 34 / 40 m |
| 测量方式 | 同一时刻只放一辆目标车,测完销毁再测下一档距离 |
| RGB 相机 | 800×600、FOV 90°,x=1.5、z=2.4 |
| 激光雷达 | 32 线、50 m、20 Hz、60 万点/秒,x=0.0、z=2.6 |
| 雷达衰减系数 | 按天气档位递增 0.004 / 0.01 / 0.03 / 0.06 |
目标车逐辆摆放而不是一次摆 6 辆,是因为同一参考位姿下 6 辆车的投影几乎完全重叠: 一旦纵向排成一列,后车就被前车挡住,投影框里装的其实是前车车身,判据会失真; 若左右错开,又会把车摆到路缘和绿化带上。逐车测量消除了这两个干扰, 每个距离档拿到的都是「该目标单独存在时」的数据。
雷达按渲染帧发布,需在 0.2 s 时间窗内累积成整圈点云;整个测量期间车辆全程刹停, 保证四档天气看到的是同一场景、同一参考位姿。
10.2 判据与指标
| 环节 | 判据 |
|---|---|
| 天气判别 | 当前帧边缘密度 / 晴天基准边缘密度,按 0.85 / 0.50 / 0.19 三档阈值分档 |
| 相机可检出 | 目标投影框内与框外环形背景的平均亮度对比度 ≥ 0.10 |
| 雷达可检出 | 目标 3D 包围盒(外扩 0.25 m)内回波点数 ≥ 5 |
| 融合检出 | 相机与雷达取并集 |
| 自适应检出 | 按判别出的天气选择模式,取该模式的检出结果 |
| 检出率 | 6 个距离档中被检出的比例 |
天气判别只用当前图像的边缘密度与现场测得的晴天基准之比,不需要任何天气先验; 三个阈值取在四档实测比值(1.00 / 0.77 / 0.24 / 0.16)相邻两档之间并向下取整,避免某一档恰好压在阈值上。
相机判据没有用「框线上有强梯度像素的比例」,是因为近距离目标的框线恰好落在车身平滑面上: 晴天也会判成不可检出(实测 10 m 处只有 0.46)。改成「框内外亮度差」后, 判据直接对应目标还能不能从背景里分出来,雨雾的退化恰好就体现在这个差值被压缩上。
雷达阈值取 5 点,是因为 32 线雷达在 40 m 处对轿车只剩 20~30 个回波点(垂直分辨率限制), 再用 12 点会把「雷达其实还能看到」的目标判成丢失。
10.3 实验结果
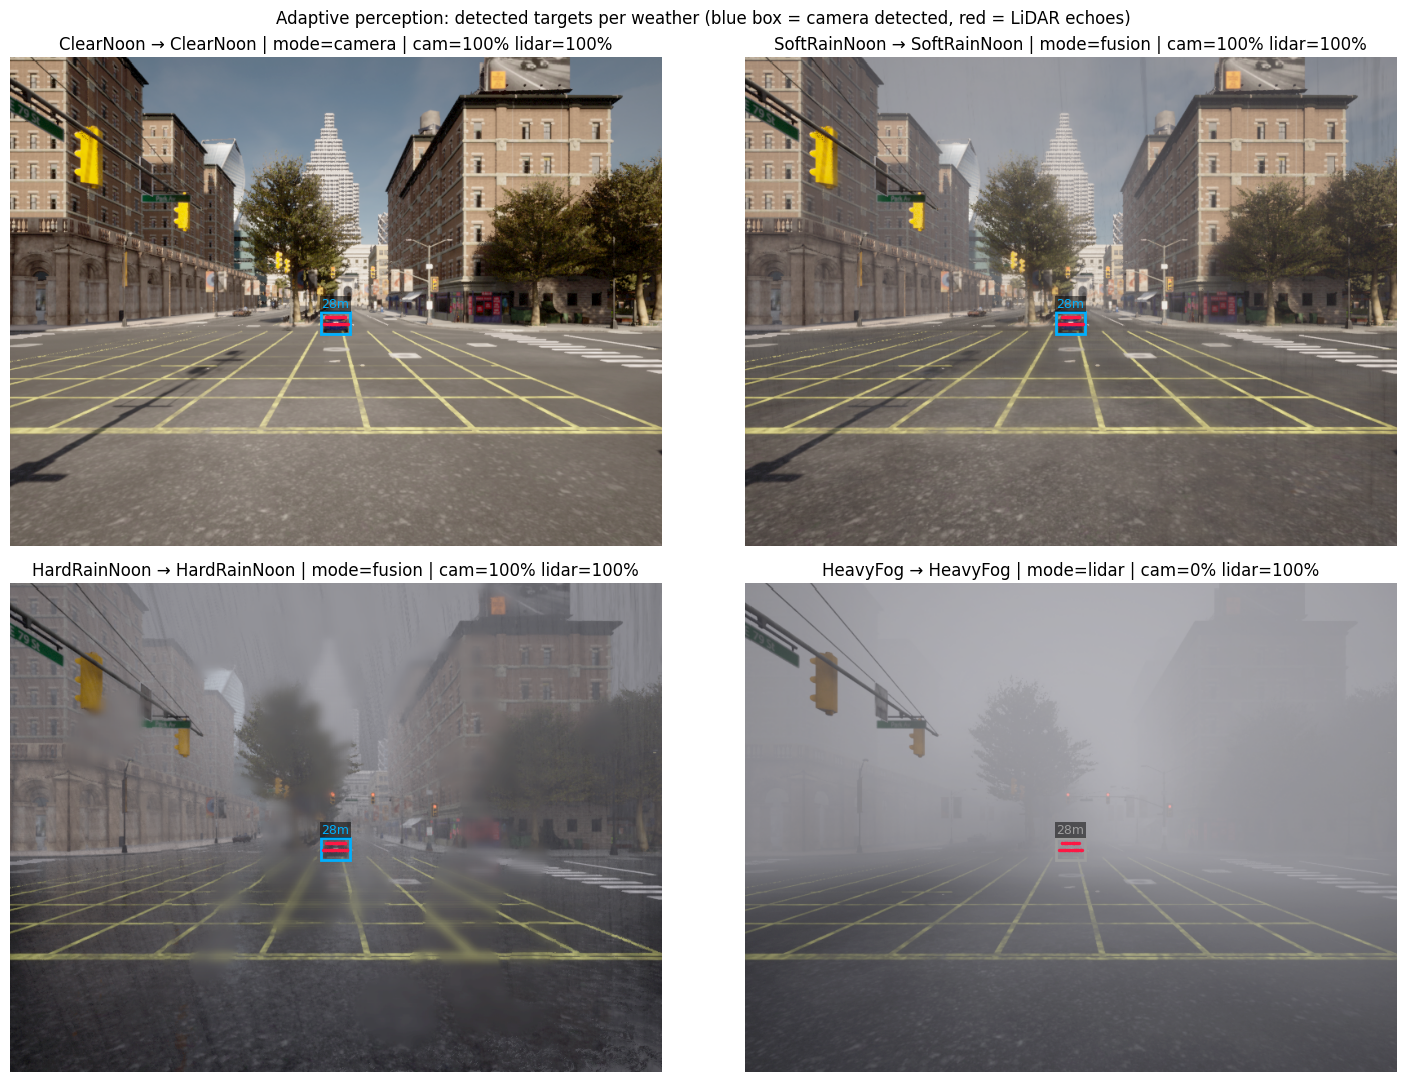
四档天气的检出叠加图(蓝框为相机检出,灰框为相机未检出,红点为雷达回波,图中为 28 m 目标):
天气判别与各模式检出率:
| 天气 | 边缘密度 | 相对晴天 | 判别结果 | 采用模式 | 相机(%) | 雷达(%) | 融合(%) | 自适应(%) |
|---|---|---|---|---|---|---|---|---|
| ClearNoon | 0.1391 | 1.00 | ClearNoon | 相机 | 100.0 | 100.0 | 100.0 | 100.0 |
| SoftRainNoon | 0.1076 | 0.77 | SoftRainNoon | 融合 | 100.0 | 100.0 | 100.0 | 100.0 |
| HardRainNoon | 0.0329 | 0.24 | HardRainNoon | 融合 | 100.0 | 100.0 | 100.0 | 100.0 |
| HeavyFog | 0.0219 | 0.16 | HeavyFog | 雷达 | 0.0 | 100.0 | 100.0 | 100.0 |
传感器自身的退化量(6 个距离档统计):
| 天气 | 相机对比度均值 | 雷达回波总点数 | 雷达平均回波强度 |
|---|---|---|---|
| ClearNoon | 0.291 | 1476 | 0.913 |
| SoftRainNoon | 0.208 | 1476 | 0.799 |
| HardRainNoon | 0.184 | 1288 | 0.526 |
| HeavyFog | 0.033 | 1342 | 0.302 |
其中浓雾档的相机对比度按距离依次为 0.096 / 0.049 / 0.025 / 0.008 / 0.010 / 0.009, 10 m 处已低于 0.10 的判据阈值,因此 6 个距离档全部判为不可检出。
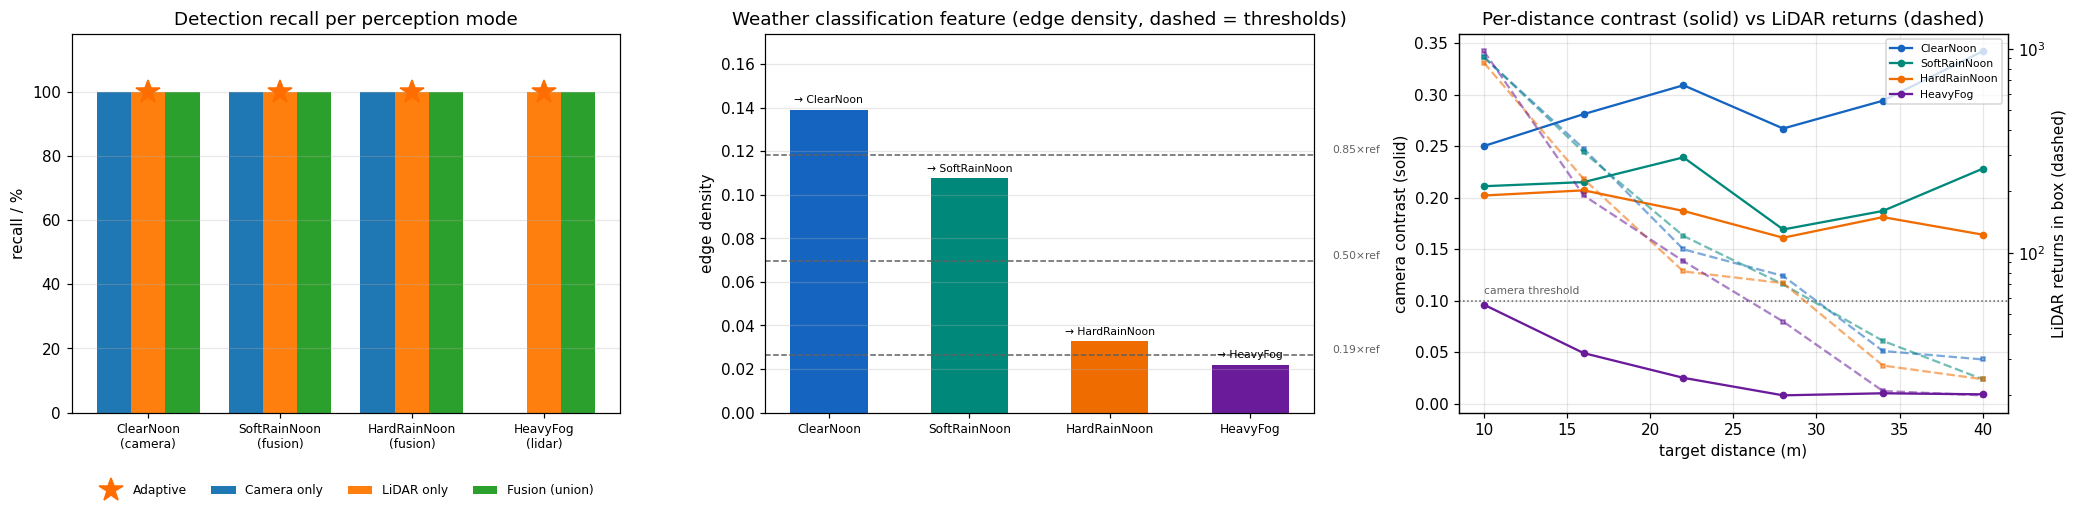
检出率对比、天气判别特征与逐距离的对比度/回波点数曲线:
10.4 分析与结论
- 天气判别在四档上全部正确:边缘密度比值 1.00 / 0.77 / 0.24 / 0.16,与第一部分实测的退化幅度 (1.00 / 0.79 / 0.31 / 0.16)基本一致。判据只依赖图像本身与现场测得的晴天基准, 不需要外部天气信息,换一条街道也不必重新标定阈值。
- 相机在浓雾中完全失效,雷达不失效:相机检出率 100% → 100% → 100% → 0%, 目标-背景对比度均值由 0.291 压到 0.033(-89%);雷达检出率四档都是 100%。
- 相机对下雨并不敏感,对起雾才敏感:大雨下相机对比度仅由 0.291 降到 0.184(-37%), 6 个距离档仍全部可检出。这与第一部分「大雨边缘密度下降 69%」并不矛盾—— 全局纹理被雨幕抹平,但一个大面积均色目标与路面的亮度差仍在;到了浓雾, 散射把目标与背景的亮度拉到同一水平,可检出性才整体崩塌。
- 雷达退化体现在回波质量而非可检出性:回波总点数四档为 1476 / 1476 / 1288 / 1342(波动 ±13%), 但平均回波强度由 0.913 降到 0.302(-67%)。衰减建模削弱的是强度,点数只随距离和丢点概率小幅变化, 所以距离档上的检出结果不变。这与第 8 节「雷达退化幅度小于相机」、第 9 节「融合几何覆盖几乎不变、 语义对齐明显退化」的结论一致。
- 自适应策略在四档天气都达到了该天气下的最优水平:晴天只用相机即达 100%, 大雨、浓雾由融合/雷达补齐,四档均为 100%;作为对照,纯相机在浓雾下是 0%。
- 需要说明的边界:在本场景下「始终融合」与自适应策略的检出率相同(都是 100%), 自适应带来的不是更高的召回,而是晴天不必付出雷达的代价—— 雷达需要 0.2 s 窗口累积整圈点云,相机单帧即可;同时雷达在 34~40 m 的回波点数已降到 20~30 个, 属于勉强可用,融合的价值主要集中在近中距离。
- 局限:可检出性判据使用真值包围盒,衡量的是「该天气下目标还剩多少可被检出的结构」, 而不是完整检测器的端到端召回。这样可以把天气的影响与检测器自身的能力隔离开, 但也意味着本实验不评估误检率与检测框精度,这两项需要接入真实检测器后再做。
本节源码位于
src/ground/weather_adaptive_perception,
采集流程与指标口径与本文档一致,依赖与运行方式见该目录的 README。