MuJoCo 肌肉骨骼人键盘遥操作:行走、踢腿与蹲起
1. 模块概述
本模块在 MuJoCo 物理仿真器中构建了一个平面(矢状面)全身肌肉骨骼人,由 22 条 Hill 型肌肉驱动 13 个自由度(浮动基座 3 + 下肢 6 + 上肢 4),实现了课程任务 (1):对人形机器人/肌肉骨骼人进行物理仿真,通过键盘对机器人进行运动控制。
与常见的"每个关节一个电机"的简化不同,本模块的驱动力完全由肌肉产生:控制器输出的不是关节力矩,而是 22 维肌肉激活量,肌肉经过激活动力学与 Hill 力-长度-速度曲线滤波后产生张力,张力再通过力臂系数映射为关节力矩。肌肉只能拉、不能推,每个关节的自由度由一对拮抗肌(屈肌/伸肌)共同约束。
主要特性:
- 分层控制:动作编排器(Composer)→ 姿势反射层(Reflex)→ Hill 肌肉动力学 → MuJoCo 步进;
- 键盘遥操作:动作键切换站立/行走/踢腿/蹲起/放松,手动兴奋键可直接兴奋任意一块肌肉并与当前动作叠加;
- 三种场景:平地、5° 下坡(等效重力)、负重 10 kg 背包,均通过同一套控制器参数稳定运行;
- launch 一键启动,并附带无需 ROS 的离线自检(
check)与多场景性能评测(eval)。
说明:本模块对应任务 (1) 的物理仿真与键盘运动控制,控制回路为生物合理反射模型,不涉及感知/规划/端到端神经网络算法(该要求针对任务 (2)–(4))。
目录结构
src/musculoskeletal/mujoco_msk_human_walking_teleop/
├── main.py                     # 统一入口:check / eval / demo / sim / keyboard
├── package.xml                 # catkin 包描述(rospy, std_msgs, sensor_msgs)
├── README.md                   # 快速上手说明
├── CMakeLists.txt
├── launch/main.launch          # 一键启动:仿真节点 + 可选 xterm 键盘节点
├── config/params.yaml          # 反射增益 / 步态 / 蹲起 / 踢腿参数
├── eval/                       # 评测工具
│   └── render_scenes.py        # 场景说明截图生成脚本(英文标注)
├── models/
│   ├── msk_human.xml           # 肌肉骨骼人模型(13 DoF + 22 motor)
│   ├── scene_flat.xml          # 平地场景
│   ├── scene_slope5.xml        # 5 度下坡场景(等效重力法)
│   └── scene_load.xml          # 负载场景(运行时躯干 +10 kg)
└── scripts/
    ├── msk_human_core.py       # 仿真核心:Hill 肌肉、反射层、动作编排、自检
    ├── msk_human_keyboard.py   # 键盘策略(按键 -> 激活/动作,被键盘节点导入)
    ├── msk_human_eval.py       # 离线多场景性能评测
    ├── msk_human_sim_node.py   # ROS 仿真节点(500 Hz 控制回路)
    └── msk_human_keyboard_node.py  # ROS 键盘遥操作节点(xterm 中运行)
2. 运行环境
| 项目 | 版本/说明 |
|---|---|
| 操作系统 | Ubuntu 20.04 |
| ROS | 1 Noetic(rospy;本模块未适配 ROS 2) |
| Python | 3.8 |
| MuJoCo | mujoco==3.2.3(pip install mujoco==3.2.3) |
| 其他依赖 | numpy、PyYAML、xterm(sudo apt install xterm) |
安装与构建:
# 1. 安装 Python 依赖
pip3 install mujoco==3.2.3 numpy pyyaml
sudo apt install xterm

# 2. 建立工作空间并放置本模块(假设模块位于 ~/catkin_ws/src/ 下)
cd ~/catkin_ws
catkin_make -DCATKIN_WHITELIST_PACKAGES="mujoco_msk_human_walking_teleop"
source devel/setup.bash
3. 仿真步骤
3.1 一键启动
roslaunch mujoco_msk_human_walking_teleop main.launch
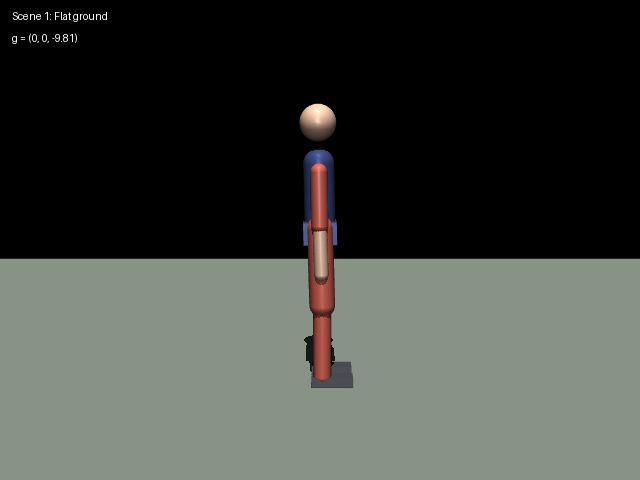
launch 会同时启动两个节点:MuJoCo 仿真窗口(默认平地场景)和一个 xterm 键盘窗口。启动后人物以站立姿态稳定在场景中:
3.2 键盘操作
在 xterm 窗口中按键(按 H 可随时打印帮助):
| 类别 | 按键 | 功能 |
|---|---|---|
| 动作切换 | 1 |
站立 |
2 |
踢腿(右腿,单次) | |
3 |
蹲起(连续周期) | |
4 |
行走 | |
0 |
全身放松(肌肉激活清零,身体瘫倒) | |
| 步频调节 | + / - |
行走步频加快/减慢(0.5–1.5 倍) |
| 手动兴奋 | Q/W 左髋屈/伸,A/S 左膝屈/伸,Z/X 左踝背屈/跖屈 |
自锁式:按一次开启、再按一次关闭,叠加在反射层之上 |
U/I、J/K、N/M |
右腿髋/膝/踝 | |
R/T 双肩前摆/后摆,F/G 双肘屈/伸 |
上肢 | |
| 其他 | H |
打印帮助 |
ESC |
退出键盘节点 |
3.3 站立与踢腿
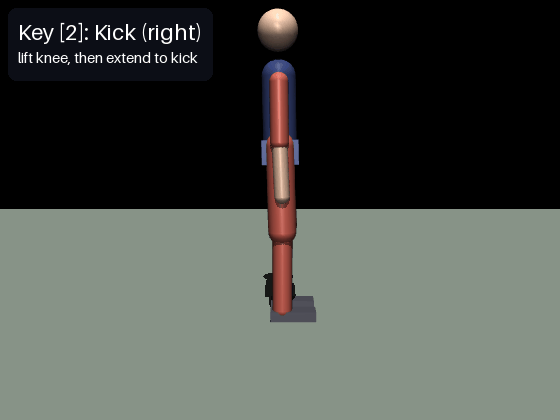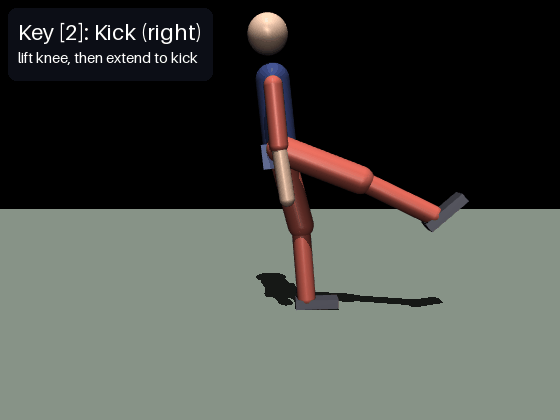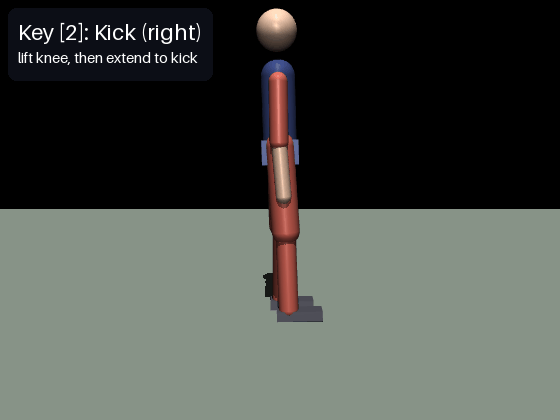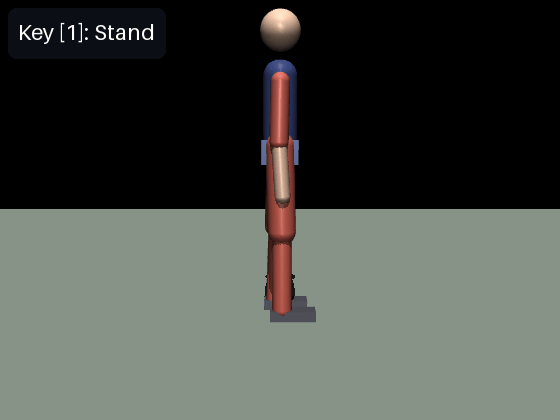
按 1 站稳后按 2:机器人将支撑腿微屈、右腿提膝蓄力,随后股四头肌快速兴奋伸膝踢击,脚尖峰值高度约 0.6 m:
3.4 行走与步频调节
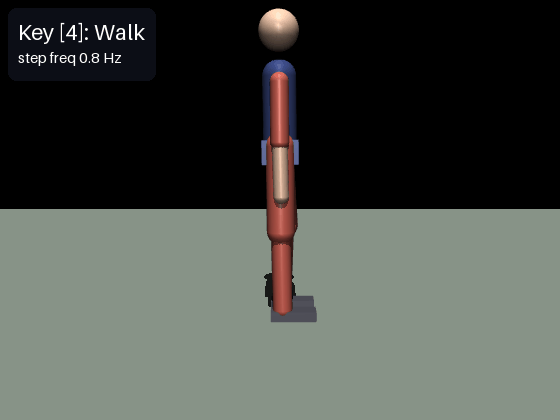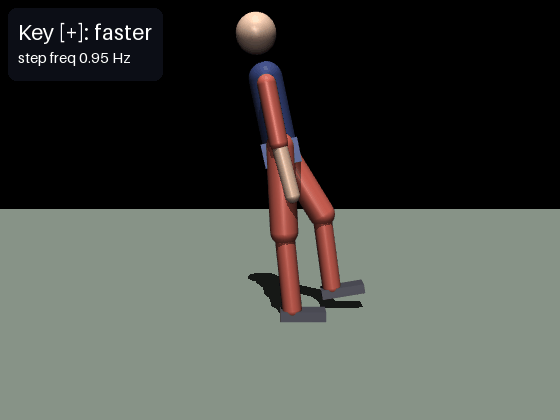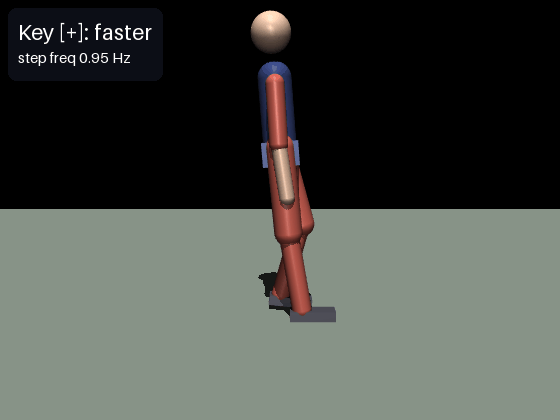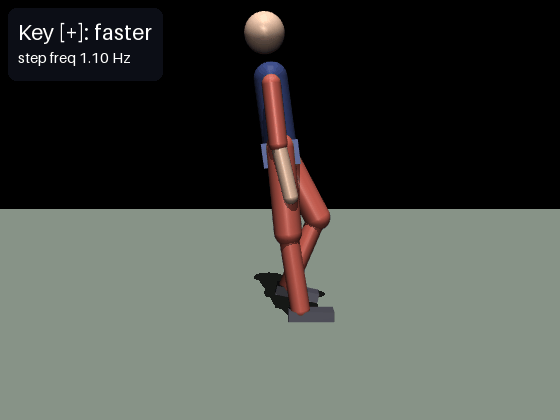
按 4 进入行走(基频 0.8 Hz),行走中按 + 可逐步加快步频(0.8 → 0.95 → 1.10 Hz,每次 +0.15 倍):
3.5 蹲起
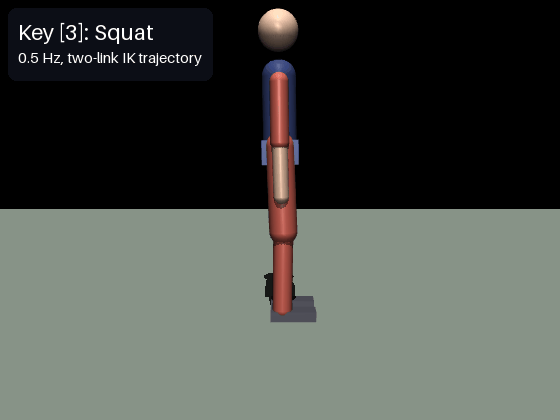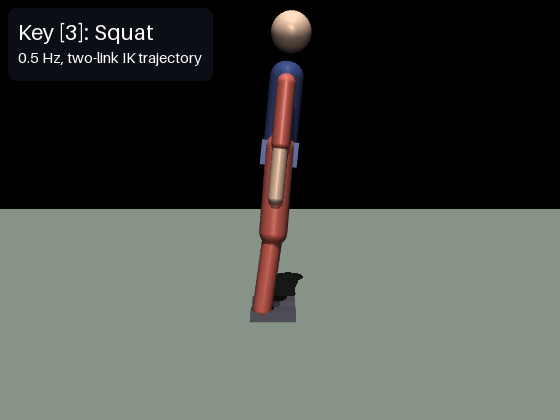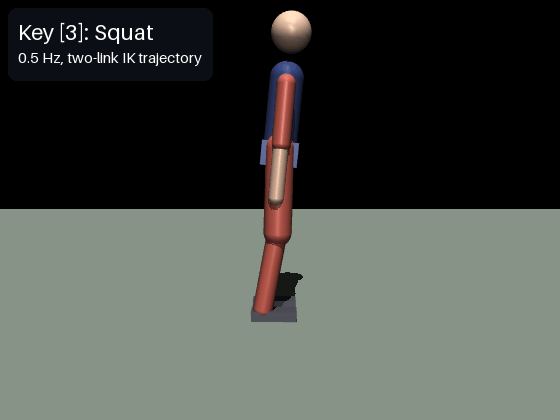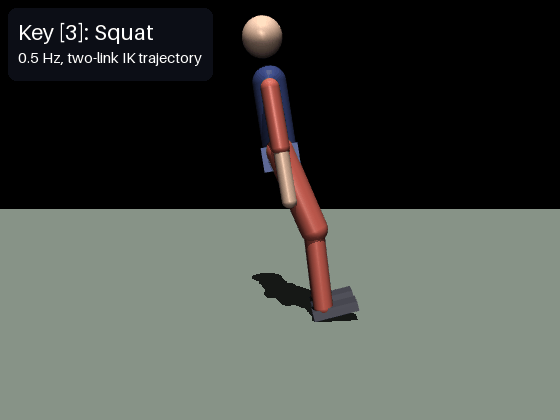
按 3 进入 0.5 Hz 连续蹲起,骨盆按余弦轨迹升降,双腿由二连杆逆解同步协调:
3.6 场景切换
通过 launch 参数切换场景:
参数说明:本包不使用 ROS 参数服务器——反射增益、步态、蹲起、踢腿参数统一由 config/params.yaml 在节点启动时直接加载(load_params()),修改该文件后重启节点即可生效。
# 5 度坡道
roslaunch mujoco_msk_human_walking_teleop main.launch scene:=slope5
# 负载 10 kg(运行时给躯干加 10 kg 背包并更新惯量)
roslaunch mujoco_msk_human_walking_teleop main.launch scene:=load
# 关闭 3D viewer 与 xterm 键盘终端(无显示器环境)
roslaunch mujoco_msk_human_walking_teleop main.launch viewer:=false keyboard:=false
# 只关闭 3D viewer、保留键盘终端(终端交互录屏)
roslaunch mujoco_msk_human_walking_teleop main.launch viewer:=false
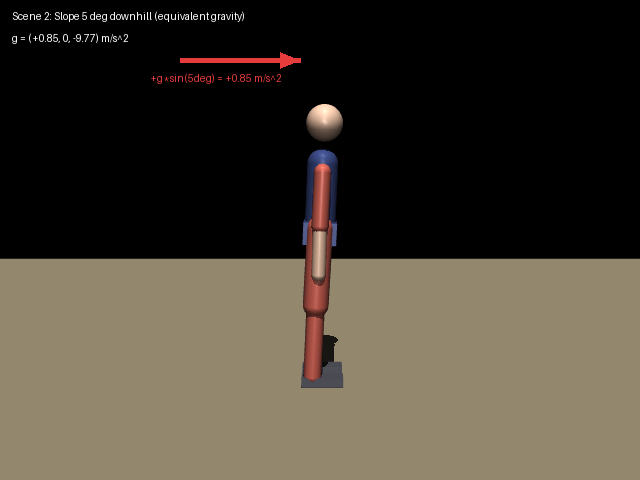
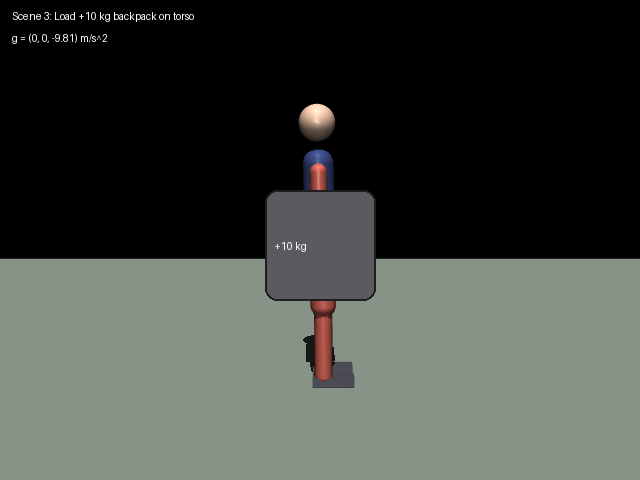
场景截图(由 eval/render_scenes.py 离屏渲染生成,含英文标注:坡道场景
红色箭头为沿坡向下的重力分量、负载场景躯干上灰色矩形为 10 kg 背包):
3.7 离线自检与性能评测(无需 ROS)
cd ~/catkin_ws/src/musculoskeletal/mujoco_msk_human_walking_teleop
python3 main.py check    # 模型自检:场景加载 / 22 块肌肉兴奋方向 / 三场景站立
python3 main.py eval     # 多场景性能评测,结果写入 eval_results.json
check 的标准输出(全部通过):
[PASS] load_scene_flat
[PASS] load_scene_slope5
[PASS] load_scene_load
[PASS] n_muscle nu=22
[PASS] n_joint njnt=13
[PASS] muscle_sign 22/22 方向正确
[PASS] stand_6s_flat z=0.876 pitch=-0.017 t=6.0
[PASS] stand_6s_slope5 z=0.875 pitch=+0.034 t=6.0
[PASS] stand_6s_load z=0.876 pitch=-0.021 t=6.0
[PASS] squat_ik shallow hip=0.32 knee=0.67 ankle=0.34 | deep ankle=0.45 (limit)
[PASS] load_mass torso mass 18.8 -> 28.8
---- check: 11/11 passed ----
eval 的标准输出:
================= 性能汇总 =================
平地站立成功率                    3/3
蹲起周期数(15s)                 7
踢腿脚尖峰值(m)                  0.609
平地行走距离(m)/速度(m/s)          2.419 / 0.121
下坡行走距离(m)                  9.958
负载行走距离(m)                  1.505
=============================================
4. 计算原理
4.1 Hill 肌肉模型
每块肌肉是一个一阶激活状态 + 非线性力生产机构。设第 块肌肉的神经输入(目标激活)为 :
(1)激活动力学(一阶低通,兴奋快、去激活慢):
(2)力-长度曲线(高斯型, 取关节活动范围中点, 取半量程):
(3)力-速度曲线(Hill 方程, 为归一化缩短速度,缩短为正):
(4)肌肉张力(肌肉只能拉不能推,故截断为非负):
其中 为峰值力矩(如膝伸肌 290 N·m、踝背屈肌 60 N·m), 为肌肉 跨越的关节。
(5)关节力矩合成:XML 中每块肌肉是一个 motor 执行器(gear = c_i,屈肌 、伸肌 ),关节净力矩为跨关节肌肉张力之和:
4.2 姿势反射层(PD 反射 + 拮抗共收缩)
对每个关节,反射层把参考角与实际角的误差转换为肌肉激活(模拟脊髓反射):
其中 为共收缩力矩(如髋 10 N·m、踝 10 N·m):两块拮抗肌各被施加等量的力矩配额,净力矩为零、只提供关节刚度,类似人体运动中的共收缩(co-contraction)。注意这里必须按各自的峰值力 换算激活——若直接给两块肌肉相等的激活量,由于伸肌 普遍更大,净力矩会系统性偏向伸展方向,导致全身后倾。
踝关节的 需满足倒立摆临界刚度条件才能稳住站立模态。把身体视为绕踝转动的倒立摆,恢复力矩 需要超过重力倾覆力矩 :
实际取 、(坡道与负载场景下等效 更高,实际取值需在此临界之上留出裕量)。髋/膝的 必须取小(10/6): 在快速摆动时是反向制动力矩,还会通过拮抗映射兴奋伸肌"刹车",使步幅严重缩水。
4.3 步态生成(相位振荡器)
行走时每个腿有一个相位 ,左右腿相差 ,相位以步态基频推进( 键缩放):
三条参考轨迹(摆动相取 使膝只在腿前摆时屈曲,支撑相保持近伸直):
踝相位滞后 rad 是推进力的关键:腿在最后方()时 ,踝跖屈蹬地(push-off);腿摆到最前方时踝背屈,以脚跟先着地。若相位取反,会出现"脚尖先戳地、后蹬反而抬脚"的倒挂步态,几乎无法前进。
4.4 蹲起逆运动学(平面二连杆)
给定骨盆目标高度 ,髋到踝的竖直距离 ,由余弦定理解膝内角 :
其中 m(大腿)、 m(小腿)。骨盆高度按余弦轨迹升降:。浅蹲时 不超过踝限位,脚掌保持水平;深蹲(本模块 m)时该值达约 0.82 rad,超出踝限位 0.45 rad,目标被截断——脚掌随之上仰约 18°,由脚盒前缘触地支撑,配合反射层维持稳定。
4.5 踢腿编排(四阶段)
| 阶段 | 时间 | 右髋 | 右膝 | 右踝 | 说明 |
|---|---|---|---|---|---|
| 重心转移 | 0–0.30 s | 0 → 0.05 | 0 → 0.30 | 0 | 支撑腿微屈 0.20 |
| 提膝蓄力 | 0.30–0.65 s | 0.05 → 0.95 | 0.30 → 1.55 | 0 → −0.30 | 屈膝折叠大腿 |
| 伸膝踢击 | 0.65–0.95 s | 0.95 → 1.20 | 1.55 → 0.15 | −0.30 → −0.45 | 股四头肌爆发伸膝 |
| 收腿还原 | 0.95–1.60 s | 1.20 → 0 | 0.15 → 0.03 | −0.45 → 0 | 余弦 s 曲线平滑 |
踢击阶段脚尖高度由髋屈曲角 与膝伸展角 共同决定。小腿方向角 ,踝关节中心高度:
取 、(), 时 m,脚尖高度显著超过 0.30 m 的评测阈值(实测峰值 0.609 m)。
4.6 性能指标定义
- 站立:6 s 内不摔倒(骨盆高度 < 0.5 m 或俯仰 > 0.9 rad 判摔)、末态俯仰 < 0.2 rad、水平漂移 < 0.2 m;
- 蹲起:15 s 内完成周期数 (按 0.5 Hz 计最多 7 个完整周期);
- 踢腿:踢后 3 s 内不摔且右脚尖峰值高度 > 0.30 m;
- 行走:不摔倒且推进距离 > 1.0 m;同时记录平均速度、激活努力 与正机械功 。
5. 算法流程
控制回路以 500 Hz(MuJoCo 步长 0.002 s)在仿真节点中运行:
q_ref t 相位振荡/逆解/踢腿脚本] --> R[Reflex 姿势反射
PD误差 + 共收缩 -> 22维激活] M[手动激活叠加] --> R R --> H[Hill 肌肉动力学
激活动力学 + 力-长度-速度 -> 张力 T>=0] H --> MJ["MuJoCo 步进
tau_j = sum c_i T_i -> 关节力矩"] MJ --> FB[状态读取 q, qd, 骨盆位姿, 摔倒判定] FB --> C end S -- "/msk_human/joint_states /msk_human/state 50Hz" --> U[用户 / rostopic]
6. 源代码解析
6.1 Hill 肌肉更新(msk_human_core.py :: _hill_update)
向量化实现 §4.1 的四个方程,每步先更新肌肉状态再写入执行器:
def _hill_update(self, u, dt):
    q, qd = self.q(), self.qd()
    # (1) 激活动力学:兴奋 tau_act=12ms,去激活 tau_deact=50ms
    tau_t = np.where(u > self.act, TAU_ACT, TAU_DEACT)
    self.act = np.clip(self.act + (u - self.act) / tau_t * dt, 0.0, 1.0)
    # (3) 力-速度:肌肉缩短速度 = 力臂系数 * 关节角速度
    v = self._coef * qd[self._joint_of_muscle]
    vh = np.clip(v / self._vmax, -3.0, 3.0)
    fv = np.where(vh > 0.0, (1 - vh) / (1 + 3 * vh),
                  np.minimum(1.4, 1.0 - 1.8 * vh))
    # (2) 力-长度:高斯曲线
    dq = q[self._joint_of_muscle] - self._q_opt
    fl = np.exp(-dq * dq / (2.0 * self._sigma2))
    # (4) 张力 = 激活 * 峰值力 * fl * fv,恒 >= 0
    self.tension = np.clip(
        self.act * self._F0 * fl * np.clip(fv, 0.0, 1.4), 0.0, None)
    for a, val in zip(self.muscle_adr, self.tension):
        self.data.ctrl[a] = val     # (5) ctrl 即张力,gear 施加力矩
6.2 姿势反射层(Composer :: _reflex)
for jname, flex, ext in ANTAGONIST:
    j = JOINT_NAMES.index(jname)
    e = self._ref[jname] - q[j]                       # 参考角误差
    tau = r["kp"][jname] * e - r["kd"][jname] * qd[j] # PD 反射力矩
    b = r["cocon"][jname]                             # 共收缩力矩
    # 等力矩共收缩:按各自 F0 换算激活,净力矩恒 0,只提供刚度
    a_f = (b + max(0.0, tau)) / _MUSCLE_SPEC[flex][2]
    a_e = (b + max(0.0, -tau)) / _MUSCLE_SPEC[ext][2]
    u[MUSCLE_ID[flex]] = min(1.0, a_f)
    u[MUSCLE_ID[ext]] = min(1.0, a_e)
6.3 步态参考轨迹(Composer :: _q_ref walk 分支)
self.phase += 2 * math.pi * w["freq"] * self.freq_scale * dt
phi_l, phi_r = self.phase, self.phase + math.pi
for phi, s in ((phi_l, "l"), (phi_r, "r")):
    ref["hip_" + s] = w["hip_amp"] * math.sin(phi)
    # 膝只在 sin(phi)>0(腿前摆)时屈曲,支撑相保持近伸直
    ref["knee_" + s] = w["knee_off"] + w["knee_amp"] * \
        max(0.0, math.sin(phi)) ** 1.2
    # 踝滞后 ankle_phase:后蹬跖屈推进 + 前摆脚跟着地
    ref["ankle_" + s] = w["ankle_off"] + w["ankle_amp"] * \
        math.sin(phi + w["ankle_phase"])
6.4 蹲起逆解(leg_ik_squat)
h = z_pelvis - ANKLE_HEIGHT            # 髋到踝竖直距离
cos_g = (THIGH_L**2 + SHIN_L**2 - h**2) / (2 * THIGH_L * SHIN_L)
gamma = math.acos(...)                  # 膝内角(余弦定理)
knee = math.pi - gamma                  # 屈曲角
cos_a = (THIGH_L**2 + h**2 - SHIN_L**2) / (2 * THIGH_L * h)
hip, ankle = alpha, min(knee - alpha, 0.45)   # 浅蹲脚平放;深蹲踝顶到限位 0.45
6.5 摔倒判定与安全设计
def fallen(self):
    return self.pelvis_z() < 0.50 or abs(self.pitch()) > 0.9
模型中有两处容易被忽视的稳定性设计:膝关节限位下界为 −0.05 rad(允许约 3° 过伸),避免静止时膝伸肌把关节顶死在限位上——MuJoCo 的软限位约束在持续力矩下会积聚巨大的约束力并突然释放,把关节"弹射"出去;肌肉力-长度的高斯半宽取 而非更窄的值,保证肢体在全活动范围内 ,否则伸直位的膝伸肌几乎没有力气。
7. 多场景测试与性能评价
三种场景(同一套控制器参数,无需逐场景调参):
| 场景 | 说明 |
|---|---|
平地 flat |
基准场景 |
5° 下坡 slope5 |
等效重力法:,沿 的分量即沿坡向下的助推力 |
负载 load |
运行时躯干质量 +10 kg 并同步缩放惯量(18.8 → 28.8 kg) |
评测结果(python3 main.py eval,MuJoCo 3.2.3,dt = 0.002 s):
| 指标 | 平地 | 5° 下坡 | 负载 10 kg | 达标条件 | 结果 |
|---|---|---|---|---|---|
| 站立成功率(6 s × 3 次) | 3/3 | — | — | 不摔、俯仰<0.2、漂移<0.2 m | 通过 |
| 蹲起周期数(15 s) | 7 | — | — | ≥5 | 通过 |
| 踢腿脚尖峰值(3 次) | 0.609 m | — | — | >0.30 m 且不摔 | 通过 |
| 行走距离 / 平均速度 | 2.419 m / 0.121 m/s(20 s) | 9.958 m / 0.664 m/s(15 s) | 1.505 m / 0.100 m/s(15 s) | >1.0 m 且不摔 | 通过 |
结果分析:
- 下坡距离远大于平地(0.664 vs 0.121 m/s):5° 下坡的等效重力沿 分量 持续助推身体,前倾倒立摆自然获得更大步幅,反射层靠踝刚度即可维持稳定。反向的 5° 上坡(等效重力 分量为负)在同套参数下站立与行走均无法维持——上坡需克服 的做功增量,超出该反射层与步长的能力范围,故本模块选取下坡作为坡道场景;
- 负载行走距离下降约 38%:+10 kg 后倒立摆临界刚度 升高约 53%,踝 460 N·m/rad 的刚度裕量变小,步态变保守;距离仍远超阈值;
- 平地行走速度 0.121 m/s 偏慢:这是"稳定性优先"的步态——躯干前倾参考仅 0.07 rad、反射层 kd 与激活延迟(τ_act=12 ms)使实际髋摆幅滞后参考;若牺牲稳定裕量增大前倾与步幅可提速,但单腿支撑期摔倒概率上升;
- 正机械功 / 距离(
work_per_m字段)记录在eval_results.json中,可用于对比不同步频下的能耗。
8. 常见问题
- 无显示器环境运行:
viewer:=false keyboard:=false同时关闭 3D 窗口与 xterm 键盘终端(无 X 环境下 xterm 无法启动,故键盘节点也要关闭);离线评测(check/eval)完全 headless。软件渲染可设MUJOCO_GL=osmesa(需sudo apt install libosmesa6)。 - EGL 报错
module 'OpenGL.EGL' has no attribute 'EGLDeviceEXT':PyOpenGL 版本与 MuJoCo 不匹配,headless 场景改用 osmesa 即可。 - 键盘节点无响应:确认
xterm已安装;launch 用launch-prefix="xterm -e"打开独立终端读取按键。 - 行走时原地踏步:步频过低时前进速度小属正常;确认
ankle_phase未被改动(相位取反会几乎无法前进,见 §4.3)。
9. 大模型使用声明
使用 deep seek 辅助代码生成调试、文档撰写与 GIF 渲染脚本;全部代码经作者在 Ubuntu 20.04 与 ROS Noetic 环境实际运行验证,作者对提交内容负责。