无人机编队飞行(Leader-Follower)
编队飞行的 ROS 侧实现:长机按航点序列巡航,僚机以「长机当前位置 + 队形偏移」
为期望位置,三架共用一条 AirSim RPC 连接(用 vehicle_name 区分),位置误差经
PID 转成三维速度指令下发,完成一字横队 / 三角 / 纵队等队形的保持与动态切换。
源码位于
src/air/uav_formation_flight,
完整运行步骤与参数说明见
README.md。
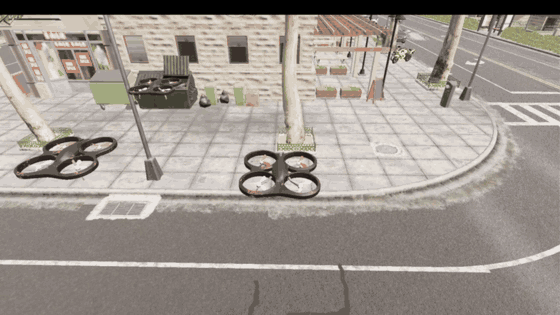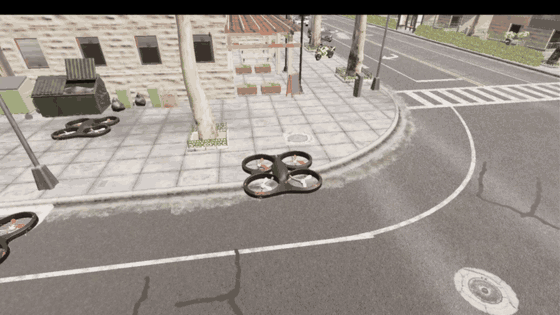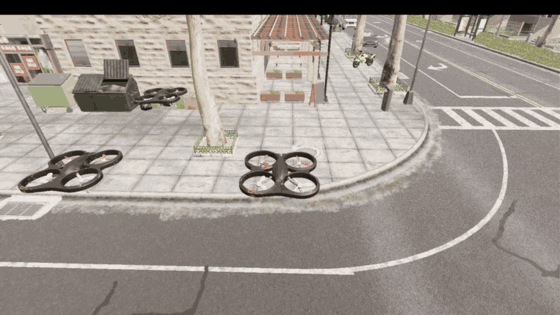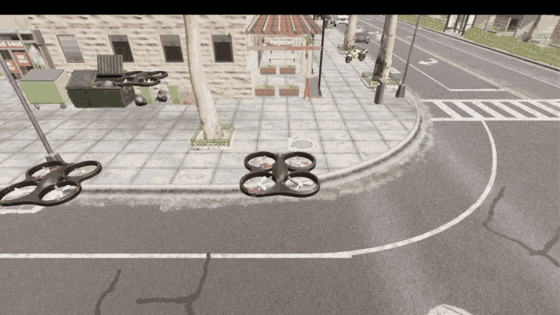
演示(column_straight 纵队任务):长机沿街巡航、僚机保持队形。
1. 它解决什么问题
多机编队要「保持相对位置」,比单机跟踪航点难在四件事上,本模块逐条处理:
- 起飞柱只有一根。OpenHUTB 这个构建里
settings.json的X/Y/Z不生效, 三架载具会在同一个坐标生成。因此起飞必须严格依次进行:上一架先爬升, 再横向让出柱子,下一架才允许起飞。 - 执行机构有约 0.65 秒延迟。从下发速度指令到飞机真正达到该速度,实测延迟
0.65 s(scripts/lag_probe.py:给常值速度脉冲,用互相关求滞后)。这个延迟 决定了控制带宽上限,也决定了不能把航点当阶跃指令丢给 PID。 - 街道不是空场地。演示街道两侧 4~6 米高处有灯柱(
BP_StreetLight_*)与 行道树,横向可用余量只有 5 米左右 —— 这直接影响演示队形的选择(见第 5 节)。 - 高度会被横向机动带偏。持续横向加速时飞机容易高出目标约 1 米,进而蹭到 路灯或树冠。抑制横向机动(限速参考 + 前馈)后,高度误差随之回到亚米级。
2. 架构位置
本模块直接使用 AirSim RPC(airsim.MultirotorClient),不依赖 ROS 桥:
| 层次 | 组件 | 说明 |
|---|---|---|
| 仿真器 | OpenHUTB / AirSim | 多旋翼模式,RPC 端口 41451,载具名见 settings.json |
| 控制 | formation_controller.py |
长机航点跟踪 + 僚机队形保持,20 Hz 控制与采样 |
| 参数 | config/params.yaml |
连接、飞行、PID、队形、任务五段 |
| 启动 | launch/main.launch |
加载参数、命令行覆盖任务与增益、启动节点 |
与 carlair_ros_bridge 的区别:桥接模块把 AirSim 包装成 ROS 话题,适合与
感知/规划模块对接;本模块关心的是多机协同控制,直接走 RPC 更省一层延迟。
3. 运行
宿主(Windows):启动 OpenHUTB 模拟器(AirSim 多旋翼模式),
settings.json 的 Vehicles 段声明长机与僚机(默认 SimpleFlight、
SimpleFlight2、SimpleFlight3)。模拟器是 Windows 程序,不在虚拟机里启动。
虚拟机:本实验用的是 ROS 1 Noetic + catkin(Ubuntu 20.04),工作空间用
catkin_make 编译,每开一个新终端都要先 source devel/setup.bash 才能 roslaunch;
ROS 安装、依赖与工作空间的建立见环境配置与前置准备,
Python 客户端安装与端口连通性检查见建立虚拟机和空域载具之间的连接。
chmod +x ~/catkin_ws/src/uav_formation_flight/scripts/*.py
cd ~/catkin_ws && source devel/setup.bash
roslaunch uav_formation_flight main.launch mission:=column_straight
可覆盖的命令行参数:mission(任务名)、kp / ki / kd(PID 增益)、
log_dir(日志目录,默认 $HOME/uav_formation_flight_logs)。
节点启动后会自动完成:重置关卡 → 三架落地并记录起飞点 → 依次起飞、逐架展开 → 长机按航点飞行、僚机保持队形 → 到点降落 → 写出 CSV 与指标。
4. 参数
config/params.yaml 的 airsim 段(连接):
| 参数 | 默认 | 说明 |
|---|---|---|
ip |
192.168.237.1 |
宿主机 VMnet8 地址,每台机器不同,按自己的网络改 |
timeout |
30.0 |
单次 AirSim RPC 的超时时间(秒)。模拟器还在加载场景、被按 P 暂停或宿主机繁忙时,一次调用可能要几秒才返回,10 秒容易误报 Request timed out,故放宽到 30 秒 |
leader |
SimpleFlight |
长机载具名,须与 settings.json 的 Vehicles 一致 |
followers |
[SimpleFlight2, SimpleFlight3] |
僚机载具名列表,顺序与 shapes 的偏移一致 |
flight 段(长度单位米、速度单位米/秒):
| 参数 | 默认 | 说明 |
|---|---|---|
control_rate |
20.0 | 控制与采样频率。PID 的 dt 用实测周期,不写死标称值 |
takeoff_altitude |
3.0 | 队形飞行高度(也是僚机展开时的平移高度) |
takeoff_interval |
1.0 | 三架依次起飞的时间间隔(秒),避免在地面相互干涉 |
alt_separation |
3.0 | 长机展开时的抬升量,用来让出起飞柱;机身约 1.5 米,2 米会挤到桨叶 |
leader_clear_offset |
[2.5, 0.0] |
长机沿马路方向让开柱子的距离(沿 x 走不经过行道树) |
deploy_mode |
position |
展开阶段用 AirSim 自带位置控制(稳定优先);pid 可选,用于对比 |
deploy_offset |
[0.0, 0.0] |
展开阶段的额外水平偏移(ENU 米),一般留 0 |
altitude_mode |
velocity |
高度通道下发方式:velocity 把三维速度都交给 PID;setpoint 改用 AirSim 自己的高度环(两条路都实飞过,见第 8 节第 6 条) |
reset_on_start |
true |
每次运行前重置关卡,保证三架从同一起点起飞 |
cmd_duration |
0.10 | 速度指令有效期,保持与控制周期同量级 |
leader_velocity_ff |
0.5 | 僚机前馈增益:叠加长机速度(先过 0.3 秒低通),抵消追赶移动目标的固有滞后 |
leader_velocity_ff_tau |
0.3 | 前馈速度的低通时间常数(秒),抑制长机速度抖动 |
leader_ref_speed |
0.7 | 长机引导点沿航点折线的推进速度(替代阶跃航点参考) |
max_speed / max_vertical_speed |
2.0 / 1.0 | 水平 / 垂直速度上限 |
waypoint_tolerance / formation_tolerance |
0.25 / 0.30 | 长机到位判据 / 队形保持判据 |
waypoint_timeout / deploy_timeout |
25.0 / 30.0 | 单航点超时 / 单架展开超时 |
settle_time |
1.0 | 进入容差后继续保持的时间,用于统计稳态误差 |
collision_check_every |
5 | 每几拍查询一次碰撞(simGetCollisionInfo,0 = 关闭) |
max_duration |
150.0 | 单次任务总时长上限,到点自动收尾 |
pid 段为位置误差到速度指令的增益,默认 kp=0.4 ki=0.02 kd=0.05、积分限幅
integral_limit=1.0。(单机整定到 kp=1.0 是稳的,三机同飞必须降——见第 8 节
第 8 条。另外 launch/main.launch 里的同名默认值会覆盖这里,改增益要两处一起改。)
5. 队形与任务
shapes 段定义僚机相对长机的 ENU 偏移(顺序与 airsim/followers 一致):
| 队形 | 偏移 | 说明 |
|---|---|---|
line |
(0,-3)、(0,+3) |
一字横队,左右各 3 米 |
column_x |
(-3,0)、(-6,0) |
沿航向纵队,长机正后 3 米 / 6 米 |
column |
(0,-3)、(0,-6) |
横向纵队 |
triangle |
(0,-3)、(-2.6,+1.5) |
等边三角形,长机为前顶点 |
missions 段定义长机航点与队形切换时刻表:
| 任务 | 队形 | 说明 |
|---|---|---|
line_straight |
line |
一字横队直线巡航 |
column_straight |
column_x |
纵队直线巡航 —— 本街道推荐用于演示与录屏 |
triangle_circle |
triangle |
三角编队绕半径 6 米的圆 |
switch_shape |
横队→三角→纵队 | 队形动态切换,统计过渡时间 |
演示队形为什么用纵队:这条街两侧 4~6 米高处是灯柱与行道树,横向可用余量 约 5 米。一字横队左右各 3 米时,僚机离灯柱只剩约 1 米,长机的任何摆动都会让它 蹭上去。纵队让三架全程压在马路中线上,侧向余量超过 3 米,从几何上避开这个问题。 需要一字横队的画面时,应换到更宽的空地,或降低高度并收窄间距。
6. 输出与指标
运行结束后在日志目录生成两个文件:
formation_<任务>_kp.._ki.._kd...csv:每拍一行,列为t, shape, vehicle, x_ref, y_ref, z_ref, x, y, z, ex, ey, ez, dist, u_x, u_y, u_z, pid_x, pid_y, pid_z, ff_x, ff_y, ff_z。 其中u_*是这一拍实际下发的速度指令(已限幅)——用它可以直接量出 「指令 → 实际速度」的延迟,不必再靠复现;后六列是限幅之前的 PID 输出与前馈项, 用于分离「到底哪一项在推指令」(排查「误差很小、指令却满幅」这类现象时就靠它)。..._metrics.csv:汇总指标。
| 指标 | 含义 |
|---|---|
leader_track_rms |
长机相对引导点的跟踪误差 RMS |
formation_rms[僚机] / formation_max |
僚机队形误差的 RMS / 峰值 |
formation_setup_time |
展开耗时(三架就位) |
collision_count[载具] |
碰撞次数(按对象名去重,已过滤地面接触噪声) |
loop_rate |
实测控制循环频率 |
switch_time[队形] |
队形切换的过渡时间 |
配套脚本:
scripts/plot_formation.py:由 CSV 画轨迹图与误差曲线;scripts/fleet_check.py:只做连飞检查(三架起飞/悬停/降落);scripts/lag_probe.py:量「速度指令 → 实际速度」的延迟;scripts/tune_hover.py:被控对象辨识 + 位置环增益试跑(单机,不录屏);scripts/deploy_probe.py:单独复现展开阶段并打印碰撞对象;scripts/vehicle_diag.py:逐架对比状态估计与真值、量执行机构响应。
7. 实测结果
被控对象(单机,tune_hover.py)
| 项目 | 水平(东向) | 垂直 |
|---|---|---|
| 稳态速度比(指令 0.5 m/s) | 0.97 | 1.00 / 1.01 |
| 上升时间(63%) | 0.95 s | 0.05 s |
| 位置环(kp=1.0/ki=0.05/kd=0.2)稳态 RMS | 0.026 m | 高度 RMS 0.014 m |
指令延迟(lag_probe.py):0.65 s,且与指令有效期(0.5 s / 0.05 s)无关,
说明延迟来自 AirSim 内部的速度跟踪,而不是指令队列。
编队任务(column_straight,三机,kp=0.40 / ki=0.02 / kd=0.05)
| 指标 | 实测 |
|---|---|
leader_track_rms |
0.268 m |
formation_rms / formation_max(SimpleFlight2) |
0.465 m / 0.745 m |
formation_rms / formation_max(SimpleFlight3) |
0.467 m / 0.739 m |
formation_setup_time(依次起飞 + 展开) |
47.6 s |
collision_count(三架) |
0 / 0 / 0 |
loop_rate |
20.0 Hz |
| 航点 | 5 / 5 全部到达,任务段 36.0 s |
任务段实测高度:长机 2.87~3.22 米,僚机 2.57~3.41 米(设定 3.0 米)。僚机的带宽比长机大, 因为它的期望高度就是长机的实际高度,而长机本身还有约 ±0.1 米的起伏。高度误差中位数 0.09 米(长机)/ 0.15 米(僚机),队形误差峰值仍在 0.75 米以内。同一配置另跑一次, 三个指标分别是 0.268 / 0.466 / 0.469 米,与上表一致。演示动图见文首。
8. 踩过的坑
这些问题都实测复现过,写在这里是为了让后来者少走弯路。
- 三架同点生成 → 起飞必须严格依次。上一架没让开之前起飞下一架,物理引擎会把 两架互相弹开,表现为「一架不动、另外两架摇摆」。
- 5~6 米高度朝人行道横移会撞树冠。同样的平移动作在 3~4 米高度连做两次都一次 成功,在 5~6 米高度两次都失败(残差 1.1~1.9 米、绕圈 30 秒不收敛)。展开改为 低空横移后问题消失。
- 航点不能当阶跃参考。
kp=1.0配 0.65 秒延迟,阶跃指令必然过冲成极限环: 长机来回摆、高度被横向加速度顶高约 1 米、僚机跟着摆并撞上路灯和彼此。改为 限速引导点(leader_ref_speed)并对长机也加前馈后,长机跟踪误差回到亚米级。 - 演示队形要服从场地。见第 5 节的说明:横向 ±3 米在这条街上会贴到灯柱。
- AirSim 的碰撞标志会保持。停在地面时它会持续报「和路面 mesh 接触、穿透 0」,
飞机起飞后该标志仍然存在。日志里按对象名过滤
Road_*/Ground*这类地面接触, 其余(树冠、路灯、载具名)一律记录,不要按穿透深度过滤 —— 擦碰的穿透常常也是 0。 - 不要用
moveByVelocityZAsync。那里的z是高度设定点,每拍用滞后的测量值 重算设定点会形成坏反馈;本模块统一用moveByVelocityAsync下发三维速度。 实测更直接:切到这个接口后,0.5 m/s 的横向指令会跑出 0.85~1.43 m/s (171%~286%),横向速度根本不被尊重。 launch里的增益会覆盖params.yaml。main.launch的kp/ki/kd参数默认值 永远生效,改 YAML 不算数 —— 改增益必须两处一起改,或命令行传kp:=。- 三机同飞时增益要降。同一组 kp=1.0 在单机测试里稳态 RMS 只有 0.026 米,
但三架同时在线时指令长期打满:
column_straight那次水平指令|u| > 1.9 m/s的采样占 95%~99%、垂直|u_z| > 0.95 m/s的占 85%~88%(line_straight那次是 98%~100% / 87%~100%)。飞机互相顶撞、高度被顶到 6.8 米(正是树冠那一层), 最后撞路灯,队形误差 2.65 / 2.78 米。降到 kp=0.40 / kd=0.05 后队形误差回到 0.47 米以内、碰撞归零。教训:单机调好的增益不能直接搬到多机。
9. 常见问题
Request timed out:TCP 层能连上但 AirSim RPC 超时。先确认宿主机settings.json的ApiServerAddress/ 端口,再看airsim/timeout是否太小 (默认 30 秒);可用scripts/fleet_check.py单独验证链路。- 展开报「未完全收敛」:说明某架在
deploy_timeout内没能进入空位。日志里会 逐秒打印该架的位置、目标、残差与速度,并打印每次碰撞的对象名 —— 先看这两样。 - 模拟器崩溃 / 卡顿:城市地图加三架载具的内存占用较高,跑之前关掉浏览器等 大内存程序;录制时把模拟器窗口缩小到 1280×720,既省内存也让动图更清楚。
- 换地图后队伍贴地或撞东西:先量高度余量(灯柱、树冠、屋檐),再调
takeoff_altitude与队形偏移;必要时改用沿航向纵队。
10. 目录结构
src/air/uav_formation_flight/
├── config/params.yaml          # 连接 / 飞行 / PID / 队形 / 任务
├── launch/main.launch          # 启动入口(可覆盖任务与增益)
├── scripts/
│   ├── formation_controller.py # 主节点:长机航点跟踪 + 僚机队形保持
│   ├── plot_formation.py       # 由 CSV 画轨迹与误差曲线
│   ├── fleet_check.py          # 连飞检查
│   ├── lag_probe.py            # 指令延迟测量
│   ├── tune_hover.py           # 被控对象辨识 + 增益试跑
│   ├── deploy_probe.py         # 展开阶段复现
│   └── vehicle_diag.py         # 真值/估计对比与执行机构响应
├── CMakeLists.txt
├── package.xml
├── README.md
└── .gitattributes              # 本模块统一 LF,避免在 Windows 上提交成 CRLF
本文档与配套代码在编写过程中使用了 AI 大模型辅助(需求分析、方案讨论、代码与文档起草、 问题排查),文档中的全部数据均在 OpenHUTB 模拟器上实测采集,作者对提交内容的正确性与 完整性负全部责任。