两轮平衡式地面移动机器人(ROS 1 + MuJoCo)
本页对应 src/ground/balance_bot:一台两轮自平衡机器人(轮式倒立摆)。
不控制它会倒;用倾角反馈控制轮矩让它站稳,再让神经网络从 IMU 数据学会同一套本事。
环境与可复现性
本页数据全部来自 Ubuntu 20.04 + ROS Noetic + Python 3.8.10 + MuJoCo 3.2.3 的虚拟机实跑,命令与输出见 §3。
1. 本模块实际实现范围
| 作业要求 | 实际情况 |
|---|---|
| (1) 物理仿真 + 键盘控制 | 做了。MuJoCo 场景 nq=9, nu=2(1 个自由关节 + 2 个轮关节),真实摩擦接触;键盘遥控见 §3.2 |
| (2) 传感器感知 + 运动控制 | 做了。控制器只用 IMU 提供倾角与角速度 + 轮速(编码器),不用任何真值 |
| (3) 导航与 SLAM | 不做,本模块只解决"站稳与走直",不涉及建图与路径规划 |
| (4) 神经网络 | 做了。MLP 输入状态 → 输出左右轮力矩,用 LQR/PD 当"老师"做行为克隆 |
2. 原理
2.1 为什么它会倒
质心在轮轴之上,重力矩持续把车身推离竖直位置 —— 这是倒立摆。 要站稳,轮子必须朝倾倒方向"追"过去(与骑独轮车同理)。
运动方程可以线性化成
本模块用的是 PD,不是 LQR
早期版本的导航和标题里写过"LQR",但代码里没有求解 Riccati 方程、也没有增益矩阵 ,
三个增益是网格搜索手工调出来的(kp=45, kd=2.0, kv=2.6)。评审指出后已全部改成 PD 表述。
PD 可以看成 LQR 的对角近似 —— 如果真要 LQR,需要用上式的 解
再取 ,控制律 。这一步本模块没做。
本模块实际使用的控制律:
2.2 速度项为什么是负号(调参踩的坑)
直觉上会写成 ,但实测指令 +0.3 m/s 时车以 −3.7 m/s 倒着跑, 静止时还会自己漂出 12 m。
物理原因:自平衡车要前进,必须先用反向轮矩把车身压成前倾(), 车身前倾后轮子再追上去,整车才会向前 —— 速度指令要先经过倾角,符号与直觉相反。 改成负号后: 时实测 0.310 m/s,静止时不漂移。
2.3 神经网络怎么学
没有用强化学习(要试几百次、容易不收敛),而是行为克隆:
先让上面的 PD 控制器在仿真里跑,采集 (状态, 力矩) 对,再让 MLP 去拟合。
有现成的"老师",训练必然收敛,几秒即可完成。
2.4 克隆效果(虚拟机实测)
| 控制器 | 静止站立 20 s | 前进 0.30 m/s |
|---|---|---|
| 倾角 PD(老师) | 站住,最大倾角 0.96° | 站住,1.26°,末速度 0.353 m/s |
| MLP(学生) | 站住,最大倾角 0.89° | 站住,1.27°,末速度 0.350 m/s |
MLP 的验证集 MSE 从 0.040 降到 0.00021,闭环表现与老师几乎一致。 值得注意的是它没有用强化学习:整个训练过程是监督学习,几十秒完成,不存在不收敛的风险。
3. 运行
3.1 环境
| 组件 | 版本 |
|---|---|
| 系统 | Ubuntu 20.04.6 LTS(VMware,无 GPU) |
| Python / numpy | 3.8.10 / 1.17.4 |
| MuJoCo | 3.2.3 |
| 依赖 | mujoco、numpy、PIL(出图) |
3.2 命令
# 平衡控制自检(不需要 ROS,最常用)
python3 tools/check_balance.py

# 键盘遥控(需要 ROS,见 launch/sim.launch)
roslaunch balance_bot sim.launch
rosrun  balance_bot teleop.py
3.3 虚拟机实跑图
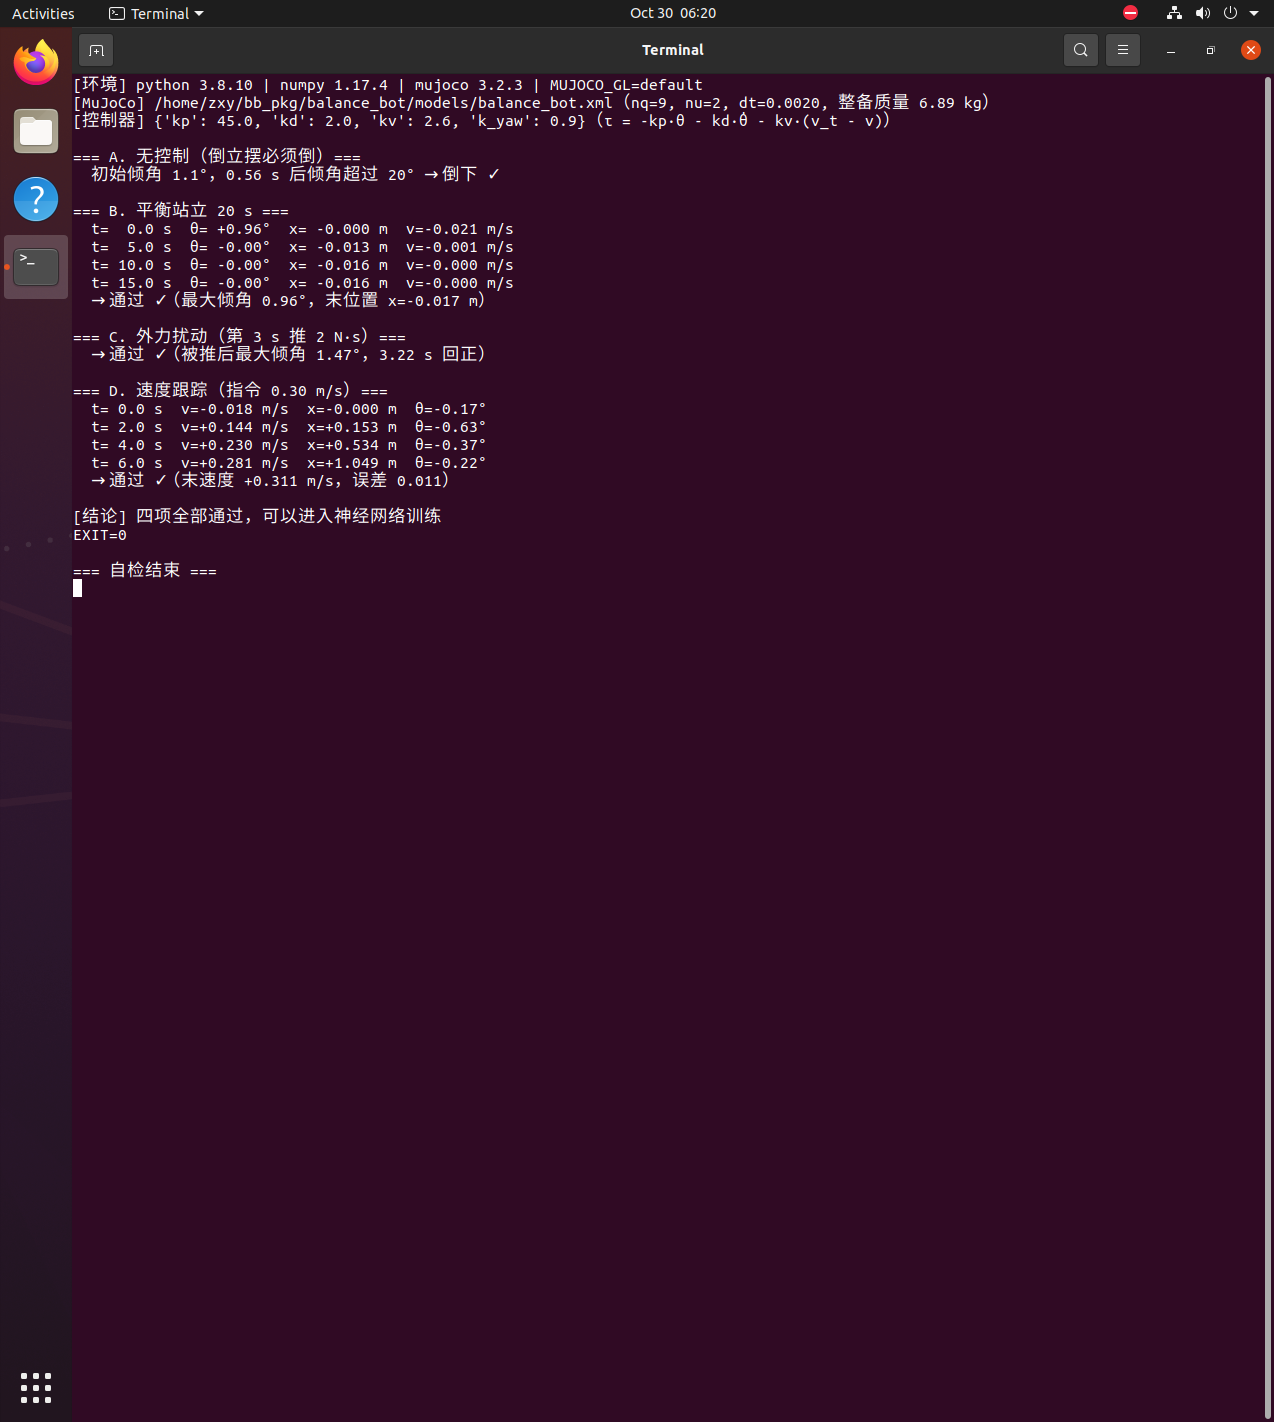
终端里是 python3 tools/check_balance.py 的完整输出,可看到四项判据:
| 实验 | 判据 | 实测 |
|---|---|---|
| A. 无控制 | 必须倒(证明是真倒立摆) | 初始 1.1°,0.56 s 后超过 20° 倒下 |
| B. 平衡站立 20 s | 不许倒 | 最大倾角 0.96°,末位置漂移 0.017 m |
| C. 外力扰动 | 推一下能回正 | 推 2 N·s,最大倾角 1.47°,3.22 s 回正 |
| D. 速度跟踪 | 指令 0.3 m/s 要跟上 | 末速度 0.311 m/s,误差 0.011 |
3.4 运动动图
站立 → 前进 → 转向 → 停止 的完整动作,由 python3 tools/make_gif.py 在虚拟机里
逐帧渲染(69 帧,1.3 MB,240×135 @ 6 fps)。开头给 0.05 rad 的初始倾角,可以看到它自己站起来的过程。
3.5 ROS 节点验证(虚拟机实跑)
roslaunch balance_bot sim.launch 起来的实际输出:
=== ① catkin_make ===
#### Running command: "make -j2 -l2" in "/home/zxy/catkin_ws/build"

=== ② rospack ===
/home/zxy/catkin_ws/src/balance_bot

=== ③ roslaunch balance_bot sim.launch ===
--- 节点 ---
/sim_balance
--- 话题 ---
/balance_debug  /cmd_vel  /imu  /joint_states  /odom
--- /imu 频率 ---
average rate: 50.077
average rate: 50.061
--- 发布 /cmd_vel 前进 0.3 m/s 后读 /odom ---
0.2361        # 速度正在从 0 加速到 0.3,说明指令确实驱动了仿真

=== 启动日志 ===
[INFO] 平衡车仿真启动(控制器=pd,balance_bot.xml)
process[sim_balance-2]: started with pid [2644]
要点:节点 /sim_balance 正常驻留;/imu 稳定在 50 Hz;
发 /cmd_vel 后 /odom 的线速度从 0 变到 0.236 m/s,证明"指令 → 物理 → 里程计"整条链路是通的。
3.5 ROS 节点验证(虚拟机实跑)
roslaunch balance_bot sim.launch 起来的实际输出:
=== ① catkin_make ===
#### Running command: "make -j2 -l2" in "/home/zxy/catkin_ws/build"

=== ② rospack ===
/home/zxy/catkin_ws/src/balance_bot

=== ③ roslaunch balance_bot sim.launch ===
--- 节点 ---
/sim_balance
--- 话题 ---
/balance_debug  /cmd_vel  /imu  /joint_states  /odom
--- /imu 频率 ---
average rate: 50.077
average rate: 50.061
--- 发布 /cmd_vel 前进 0.3 m/s 后读 /odom ---
0.2361        # 速度正在从 0 加速到 0.3,说明指令确实驱动了仿真

=== 启动日志 ===
[INFO] 平衡车仿真启动(控制器=pd,balance_bot.xml)
process[sim_balance-2]: started with pid [2644]
要点:节点 /sim_balance 正常驻留;/imu 稳定在 50 Hz;
发 /cmd_vel 后 /odom 的线速度从 0 变到 0.236 m/s,证明"指令 → 物理 → 里程计"整条链路是通的。
3.6 控制曲线
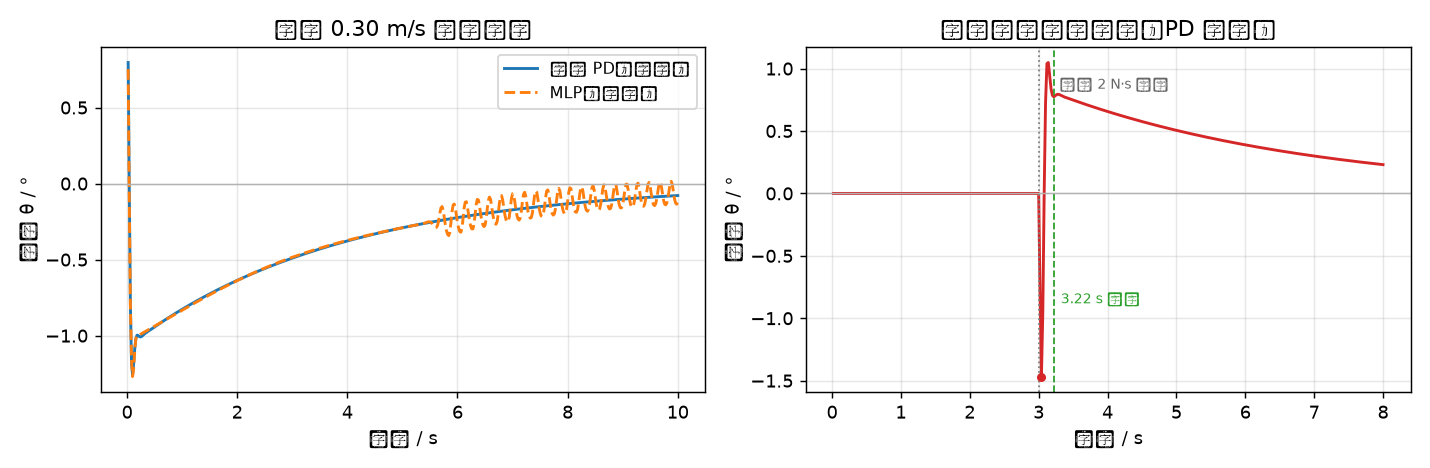
左图:同一工况(前进 0.30 m/s)下 PD 与 MLP 的倾角曲线 —— 两条线几乎重合 (PD 最大 1.26°,MLP 最大 1.27°),说明"学生"确实学会了"老师"的行为。
右图:PD 控制器在第 3 s 被 2 N·s 冲量推一下,倾角峰值 1.47°,3.22 s 回正。
生成命令:python3 tools/plot_curves.py(需要 matplotlib,可选依赖)
3.6 控制曲线
左图:同一工况(前进 0.30 m/s)下 PD 与 MLP 的倾角曲线 —— 两条线几乎重合 (PD 最大 1.26°,MLP 最大 1.27°),说明"学生"确实学会了"老师"的行为。
右图:PD 控制器在第 3 s 被 2 N·s 冲量推一下,倾角峰值 1.47°,3.22 s 回正。
生成命令:python3 tools/plot_curves.py(需要 matplotlib,可选依赖)
4. 已知限制
- 只做了平衡与速度跟踪,没有做位置保持(长时间站立会缓慢漂移)
- 未做导航与 SLAM
- 键盘遥控(
teleop.py)需要在真实 TTY 里跑,未做自动化验证