基于串级 PID 的四旋翼航点定点悬停与抗风扰仿真
源码:src/air/quad_cascade_pid_hover_wind/
1. 项目目标
实现一个自包含的四旋翼 6 自由度刚体动力学仿真器与串级 PID 控制器,完成:
- 多航点序列飞行;
- 到达航点后的定点悬停;
- 在恒定风 + 阵风 + 湍流扰动下保持位置的抗风扰能力。
控制回路仅使用 /odom 反馈(位置、速度、姿态、角速度),/ground_truth 仅用于离线评估。
2. 系统架构
+-------------+     /cmd_motors      +------------------+
| 串级 PID 控制 |  (4 个旋翼转速) ---> |  6-DOF 动力学仿真  |
|   节点        |                     |  (风场 + 气动阻力) |
+-------------+ <----- /odom --------+------------------+
        |                                |
        | /target                        | /ground_truth
        v                                v
   航点管理器                      日志节点 (CSV)
2.1 控制串级
| 层级 | 输入 | 输出 |
|---|---|---|
| 位置环 PID(世界系) | 位置误差 + 速度反馈 | 期望加速度(xy 含小积分项消除风扰稳态偏差) |
| 期望姿态解算 | 期望加速度 + 重力 | 期望总推力、期望滚转/俯仰(atan2 精确解算) |
| 姿态环 PID | 欧拉角误差 | 期望角速率 |
| 角速率环 PID | 角速率误差 | 期望三轴力矩 |
| 混控 | 推力 + 力矩 | 4 个旋翼转速(限幅后按“保持总推力、等比缩放力矩”重分配) |
2.2 动力学与风扰
- X 型四旋翼,旋翼推力 ,反扭矩 ;
- 电机一阶响应 ;
- 四元数积分更新姿态,含陀螺耦合项 ;
- 风场 = 恒定风 + 半正弦阵风 + 一阶低通白噪声湍流;
- 气动阻力 , 为机体相对空气的速度。
3. 目录结构
src/air/quad_cascade_pid_hover_wind/
├── config/params.yaml              # 全部参数(机体、风场、PID、航点)
├── launch/main.launch.py
├── quad_cascade_pid_hover_wind/
│   ├── geometry.py                 # 四元数/旋转矩阵/欧拉角
│   ├── dynamics.py                 # 6-DOF 动力学 + 风场
│   ├── controller.py               # 串级 PID + 航点管理 + 混控
│   ├── config_loader.py            # 参数加载
│   ├── sim_node.py                 # 仿真节点
│   ├── controller_node.py          # 控制节点
│   └── logger_node.py              # 日志节点
├── tools/analyze.py                # 指标与图表生成
├── test/                           # pytest
├── main.py                         # 一键实验
└── results/                        # 本机运行输出(.gitignore,不入库)
控制器以固定步长(1/控制频率)计算 PID 积分/微分,避免定时器调度抖动污染 dt。
4. 构建与运行
colcon build --packages-select quad_cascade_pid_hover_wind --symlink-install
source install/setup.bash

# 一键实验(构建 + 运行 40s + 生成图表)
cd src/air/quad_cascade_pid_hover_wind
python3 main.py --duration 40.0

# 或单独启动
ros2 launch quad_cascade_pid_hover_wind main.launch.py duration:=40.0
5. 话题
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/odom |
nav_msgs/Odometry |
sim→ctrl | 状态反馈 |
/ground_truth |
nav_msgs/Odometry |
sim→log | 真值(评估用) |
/cmd_motors |
std_msgs/Float32MultiArray |
ctrl→sim | 4 旋翼转速 |
/wind |
geometry_msgs/Vector3Stamped |
sim→log | 世界系风速 |
/target |
geometry_msgs/Point |
ctrl→log | 当前航点 |
/goal_pose |
geometry_msgs/PoseStamped |
外部→ctrl | 手动目标 |
6. 真实运行结果
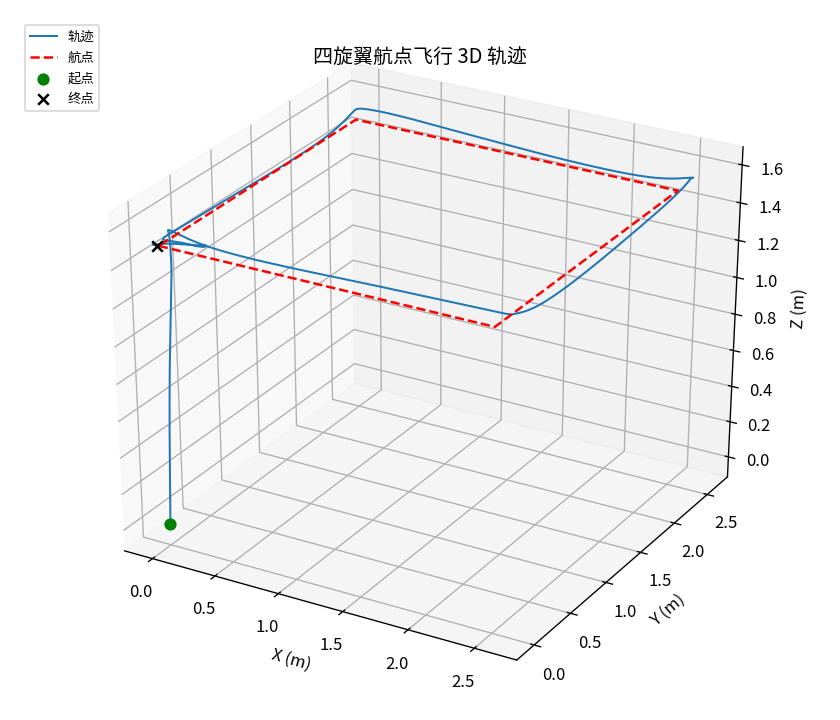
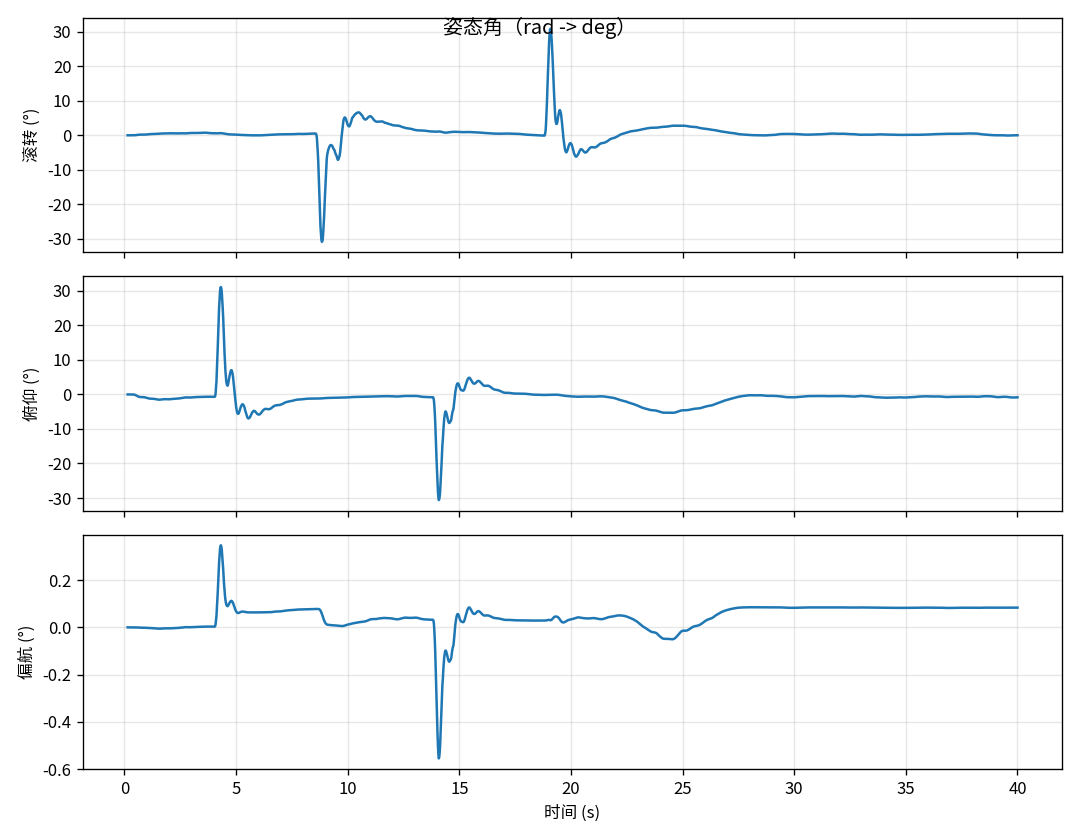
results/run_01(本机生成、不入库),40 s 飞行,5 个航点(正方形 + 回到起点悬停),18~24 s 施加阵风。
6.1 关键指标
| 指标 | 数值 |
|---|---|
| 轨迹长度 | 12.59 m |
| 稳定悬停最大误差 | 0.30 m |
| 末段悬停 RMS 误差 | 0.021 m(XY 0.019 / Z 0.006 m) |
| 阵风段悬停 RMS 误差 | 0.123 m |
| 阵风前航点段 RMS 误差 | 0.177 m(含到位暂态) |
| 最大风速 | 6.96 m/s |
| 最大滚转/俯仰 | 31.0° / 31.1° |
| 终点误差 | 0.022 m |
xy 方向引入较小积分项(ki=0.3,带 i_max 抗饱和)后,末段定点悬停 RMS 误差降至 2.1 cm,阵风段悬停 RMS 误差 12.3 cm,常值风引起的稳态偏差被消除,串级 PID 对风扰有良好的抑制与恢复能力。
6.2 3D 轨迹
6.3 航点飞行动画
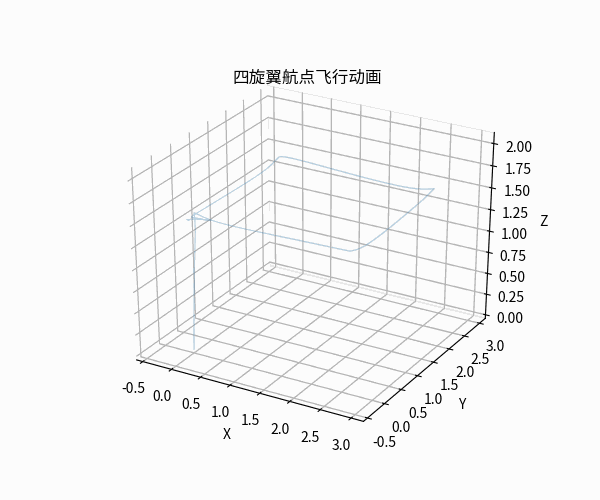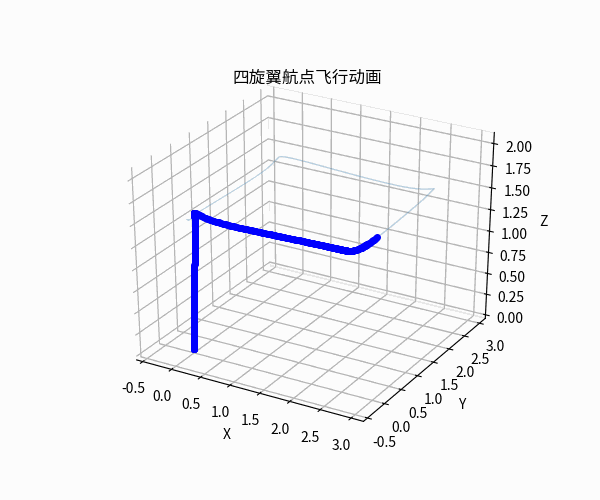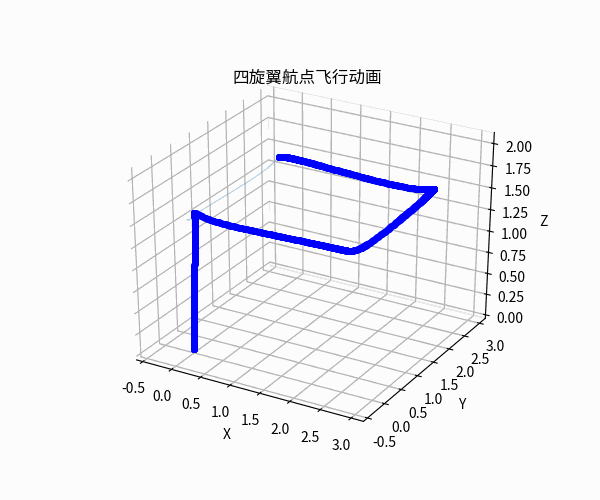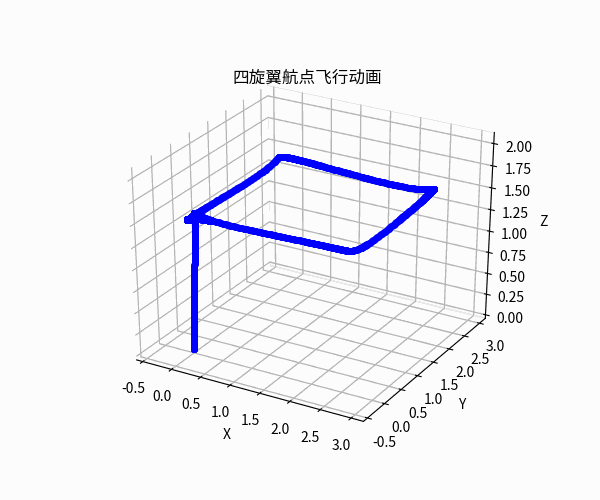
6.4 位置跟踪
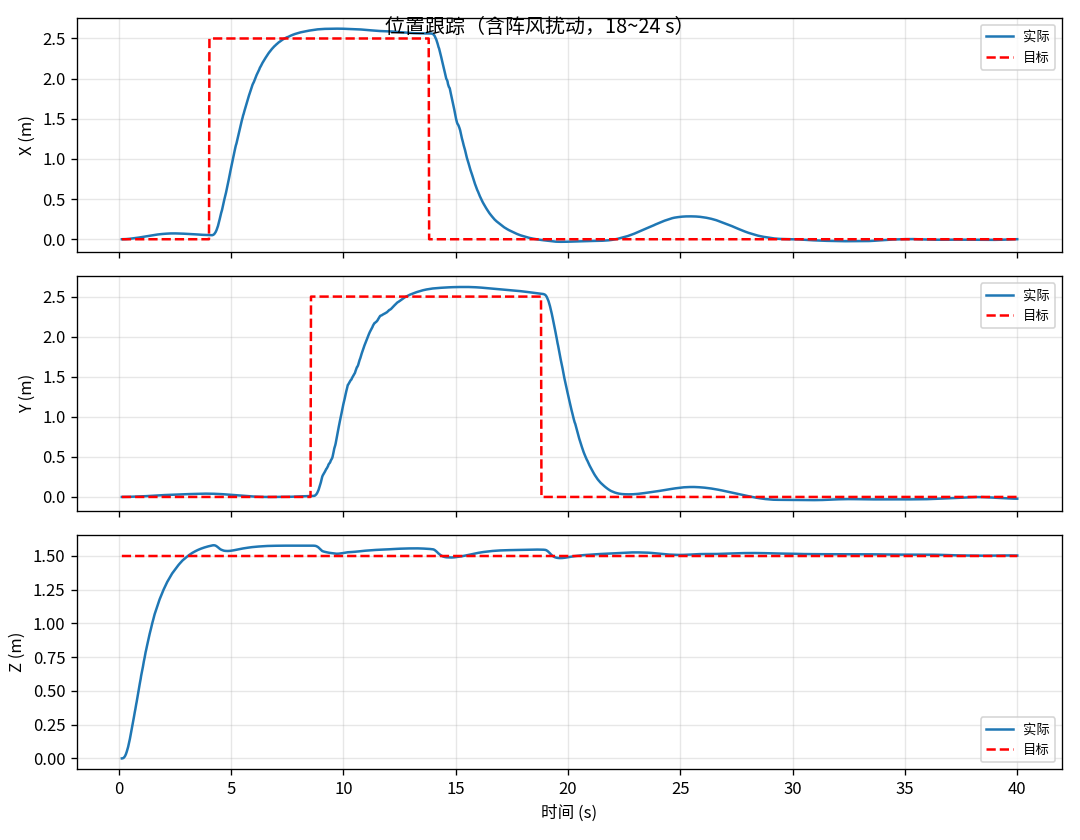
6.5 跟踪误差(阵风时段高亮)
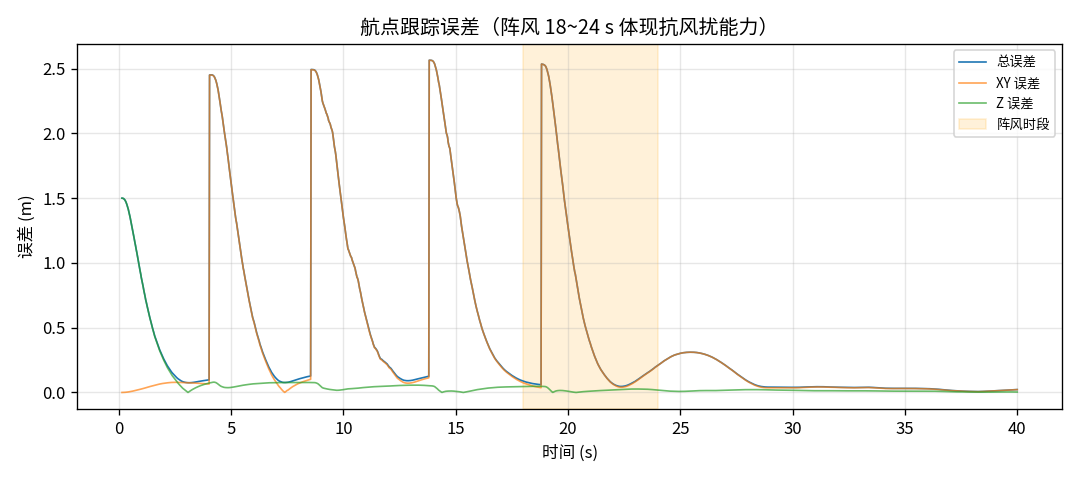
6.6 风场
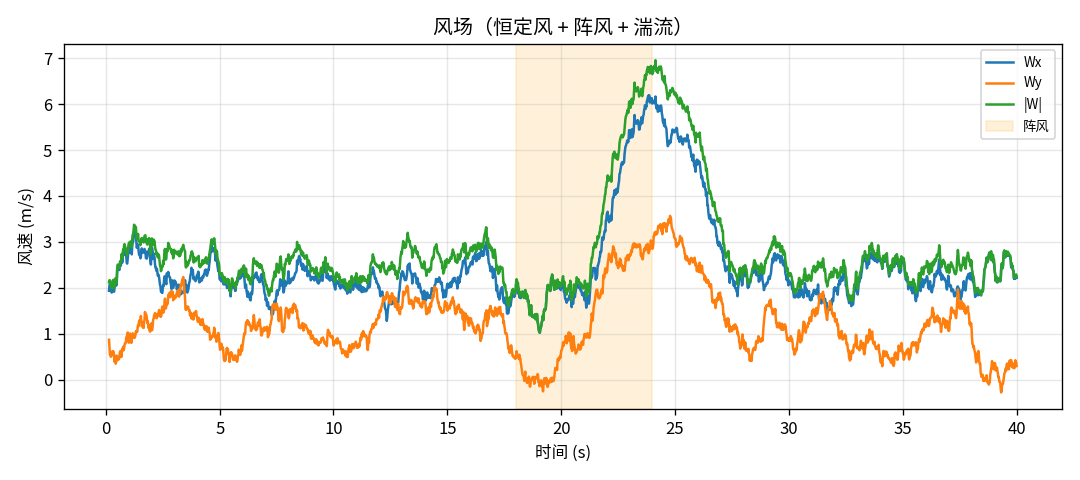
6.7 姿态角
7. 测试
cd src/air/quad_cascade_pid_hover_wind
PYTHONPATH=. python3 -m pytest test/ -q
15 项测试通过,覆盖四元数/旋转一致性、悬停推力平衡、混控推力重分配、期望姿态精确解算、风场阵风包络、PID、航点切换及闭环收敛。
8. 复现
- 机体参数、PID 增益、航点、风场均在
config/params.yaml,修改后重新运行即可; - 关风:将
wind.mean、wind.gust_magnitude、wind.turbulence_sigma置 0; - 单航点悬停:
waypoints.points只留一个点。
9. 大模型使用声明
使用 AI 编程助手辅助生成代码与文档;作者已逐行核对并在本机实际运行验证,实验数据与图表均由真实仿真产生,未人工篡改。