列车 ATO 自动运行与站台精确停车仿真
这个模块做的是城市轨道交通里 ATO(列车自动运行)最基本的一段:给定线路限速、 坡度和站台位置,规划出一条速度曲线跑完全程,并在站台标尺范围内停住。同时实现 一层 ATP(列车自动防护)超速监督作为独立的安全边界。
站内地面载具部分有大量轮式车辆的内容(泊车、循迹、AEB、ACC、车道保持),但没有 轨道交通。轨道车辆和轮式车最大的区别在纵向:轮式车可以靠转向绕开问题,列车只能 靠牵引和制动两个纵向力,制动距离又长(160 km/h 刹停接近 1.2 km),所以"什么时候 开始减速"就成了整个问题本身。
运行效果
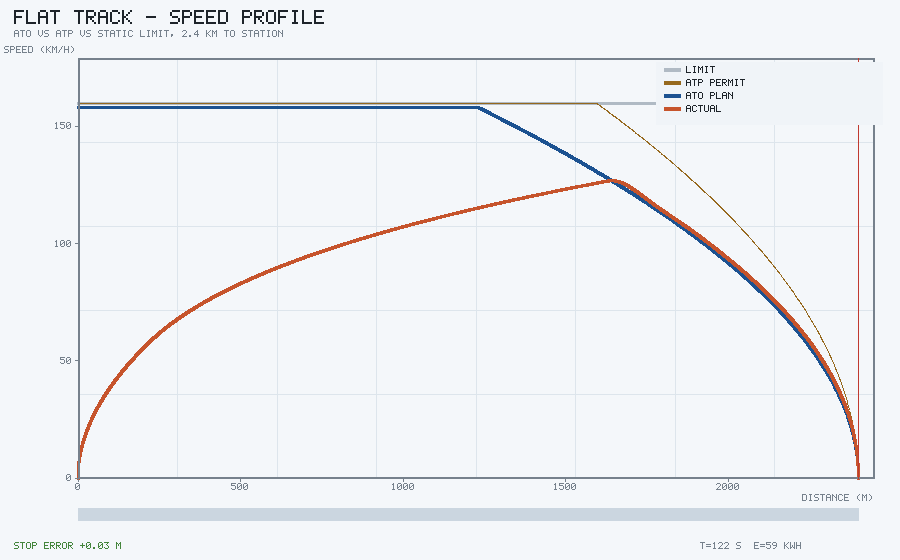
平直道一站直达。灰线是线路限速,棕色虚线是 ATP 允许速度,蓝色虚线是 ATO 规划包络, 红线是实际速度:
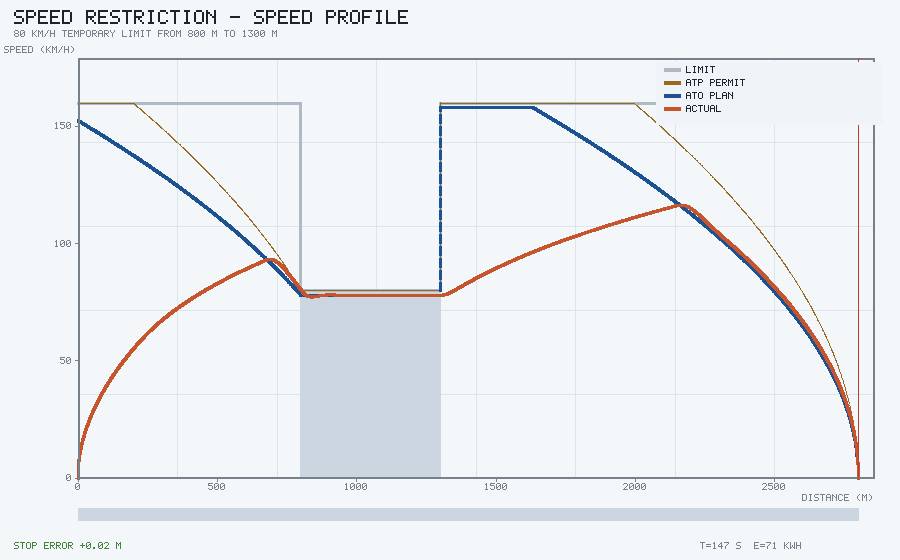
中途一段 80 km/h 临时限速。底纹是限速区,可以看到实际速度在进入限速区之前就已经 降到 80 以下:
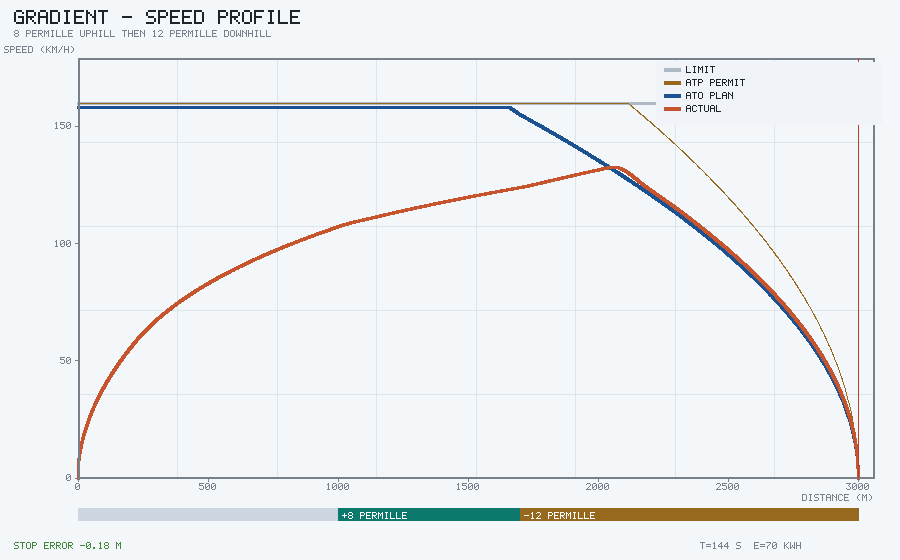
连续坡道:1000–1700 m 是 8‰ 上坡,1700 m 之后是 12‰ 下坡。坐标轴下方的色带标出了 坡度。下坡段制动距离变长,所以减速点比平直道提前了两百多米:
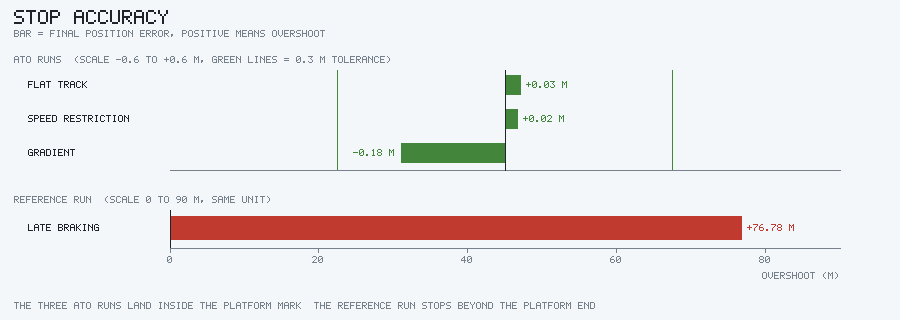
四个场景的停车误差对比。前三组都落在 0.3 m 标尺内,对照组(制动点推迟到距站 520 m)冲出站台 76.78 m:
运行过程的动画(平直道):
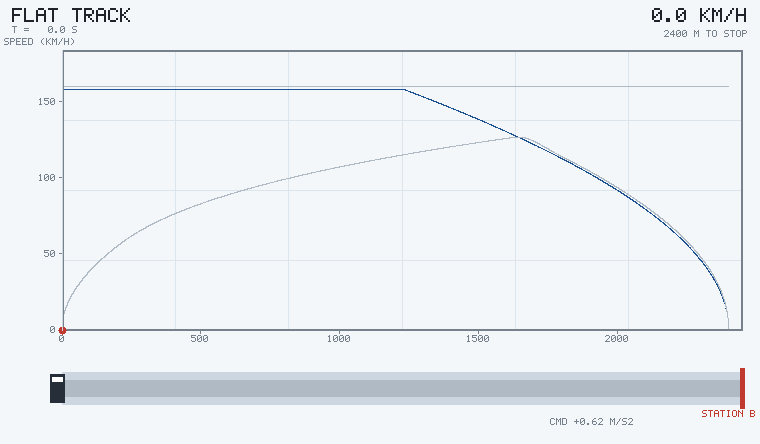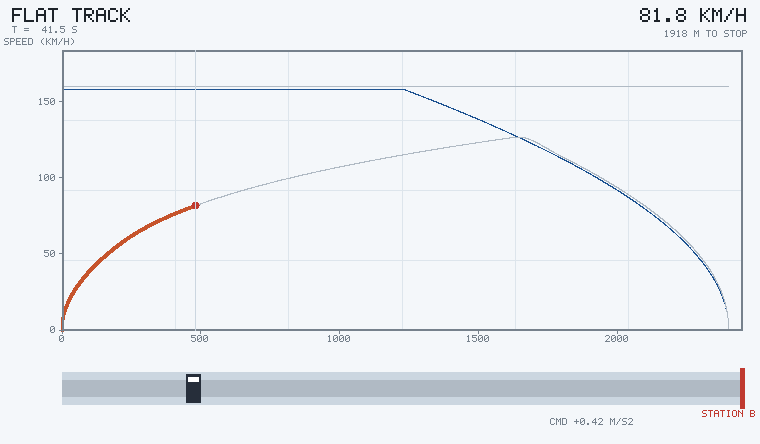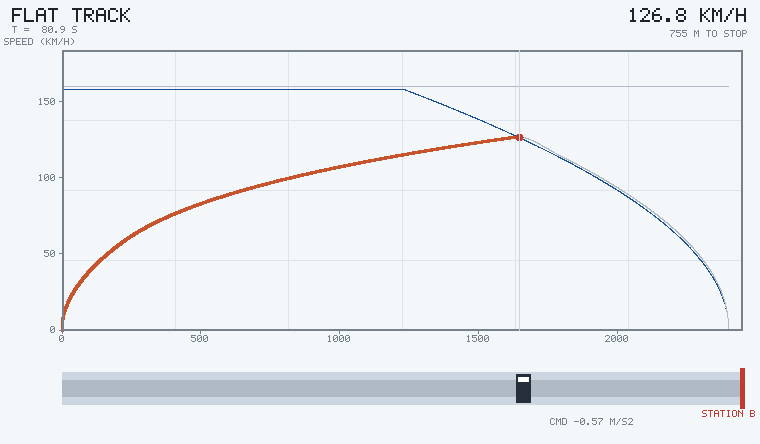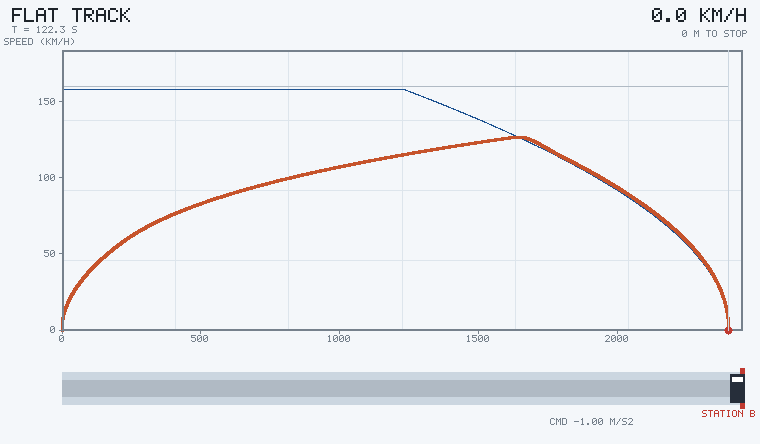
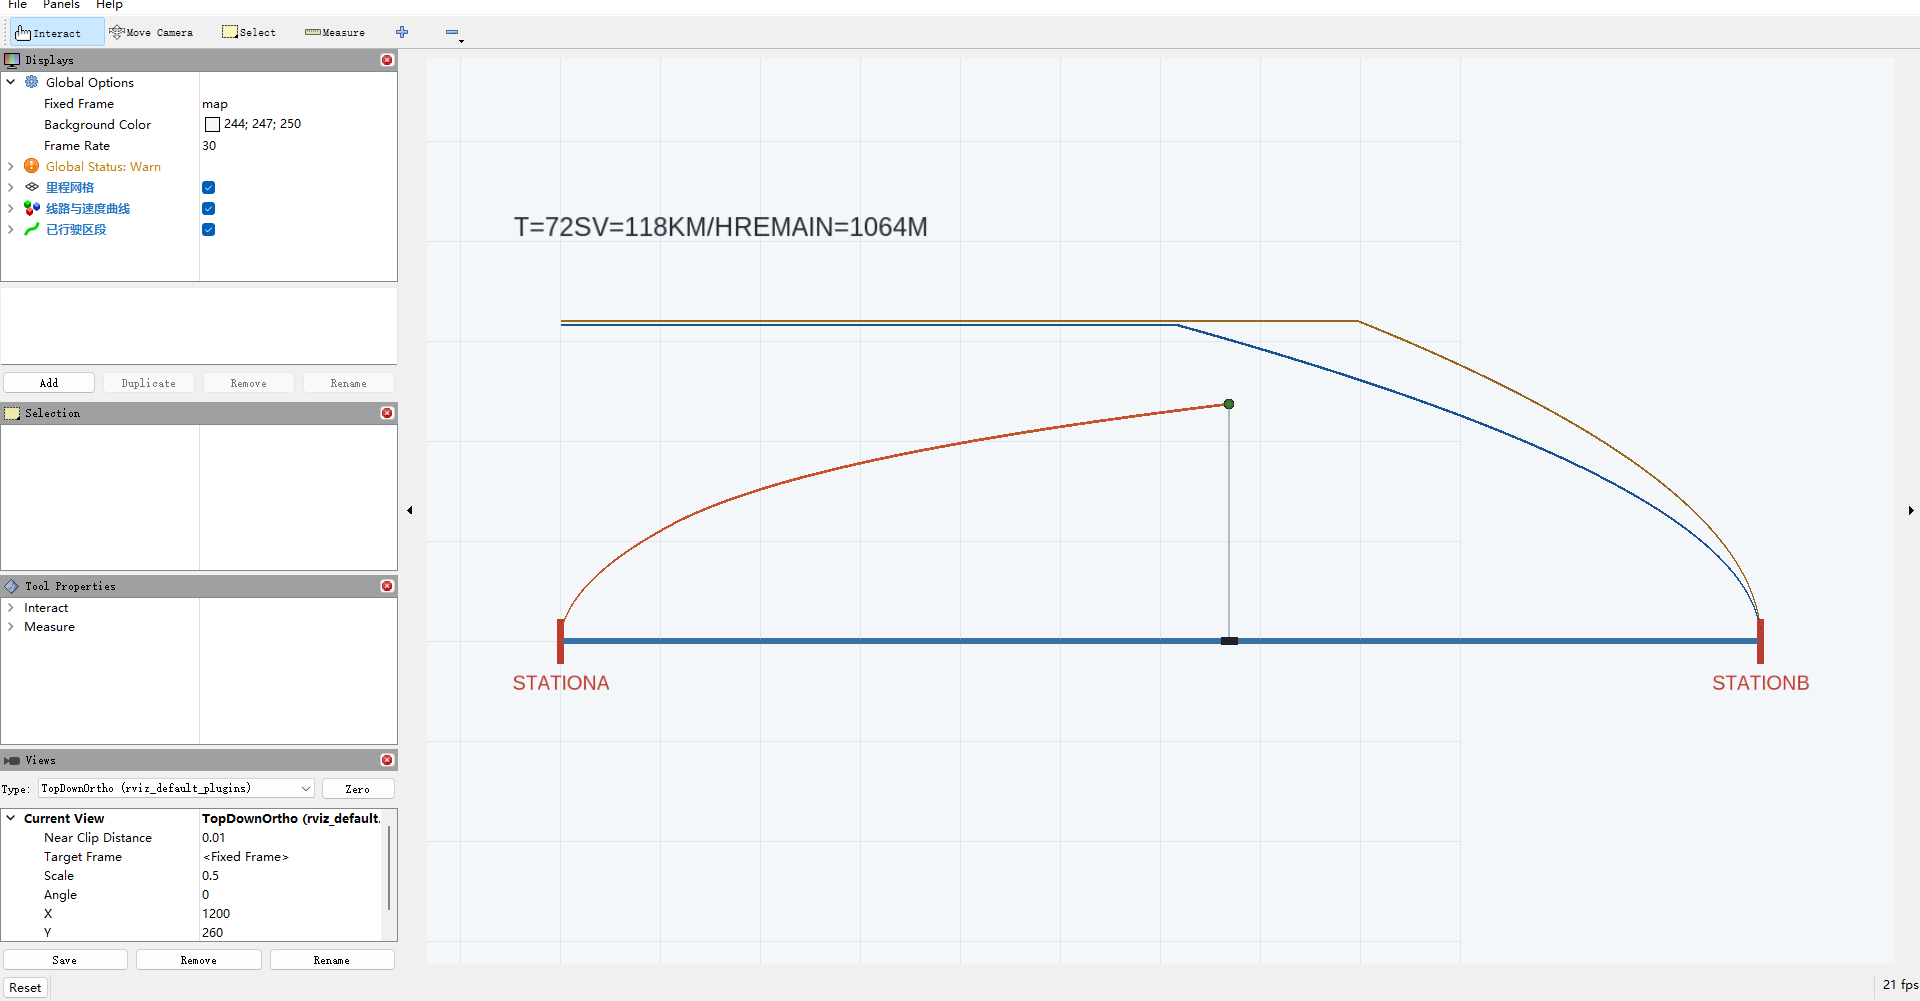
在 RViz2 里的样子。横轴是线路里程,纵轴是速度(不是高度),所以"车在哪"和 "速度曲线长什么样"能在一张图里同时看到:
结果
安全按站台标尺 0.3 m 考核:
| 场景 | 运行时间 | 最高速度 | 停车误差 | 牵引能耗 | ATP 介入 | 超线路限速时长 |
|---|---|---|---|---|---|---|
| 平直道 | 122.3 s | 126.8 km/h | +0.03 m | 59.1 kWh | 0 | 0 s |
| 中途限速 | 147.2 s | 116.4 km/h | +0.02 m | 70.5 kWh | 0 | 0 s |
| 连续坡道 | 144.3 s | 132.6 km/h | -0.18 m | 69.8 kWh | 0 | 0 s |
| 晚制动(对照) | 117.4 s | 133.7 km/h | +76.78 m | 64.0 kWh | 1 | 0 s |
对照组的意义:只给出"停准了"的数字,说明不了是速度曲线起了作用还是线路本来就宽裕。 把制动点推迟到距离不足的位置,ATP 会介入施加紧急制动,但仍然停不住——这才是曲线 真正在防的东西。
车辆模型
只算纵向。整车质量 、回转质量系数 把轮对转动惯量折算进平动质量:
牵引力受启动牵引力上限和牵引功率双重约束,低速段恒力矩、高速段恒功率:
基本阻力用 Davis 公式,与速度成二次关系:
坡道附加阻力 ,上坡为正。参数取国内 6 辆编组动车组的量级: 300 t、启动牵引力 200 kN、牵引功率 3.2 MW、常用制动 1.0 m/s²、紧急制动 1.2 m/s², Davis 系数 1500 N / 20 N·s·m⁻¹ / 6 N·s²·m⁻²。
制动力不是瞬间建立的,执行机构用一阶滞后(时间常数 0.8 s)模拟空走时间和力上升过程。 不做这个滞后,停车误差会小到不真实,规划时留的余量也看不出作用。
速度曲线
曲线的构造分两步,顺序不能反。
第一步:反向推包络。 从停车点往回走,对每个位置算出"以规划减速度还能刹住的最大速度", 再与静态限速取小:
这里的 不是常数,要把阻力和坡道分力算进去:
这一步是坡道场景的关键。12‰ 下坡的分力约 35 kN,折算下来抵消掉约 0.09 m/s² 的制动力。 如果按平直道的 0.8 m/s² 算包络,制动点会算晚将近 200 m,实车就冲过站了。
第二步:正向积牵引。 从起点按当前速度下的加速度能力积分,与包络取小:
这样出限速区之后速度只能沿着牵引能力慢慢爬上去,不会瞬间跳到新的限速值。 图上蓝色虚线和棕色虚线在限速台阶处看起来是垂直跳变的,那是包络本身的性质 (它是上限,不是轨迹),实际速度仍然受牵引能力约束。
规划减速度要打折。 规划用 0.8 m/s²,实际常用制动是 1.0 m/s²。差的那 0.2 留给 制动力上升时间和控制周期滞后。这个余量不是随手取的经验系数。
停车控制
站台前最后 40 m、速度低于 0.8 m/s 时,从速度跟踪切到位置闭环:
其中 ,。
这里踩过一个坑:最早只写了距离项 ,等于一个无阻尼弹簧,在 12‰ 下坡上 误差到 0.42 m,超标了。加上速度阻尼项之后才收敛,三组都进到 0.2 m 以内。
速度跟踪段用的是最简单的比例控制 ,。 目标速度同时受三条约束:
最后一项是限速裕量。贴着限速跑,进限速区时因为制动力上升有滞后,车头会短暂压过 限速线,实测 0.56 s。压低 2 km/h 之后这个超速就消失了。真实 ATO 也普遍这么做。
前向预瞄 m 是为了避开曲线在 处取值为 0 的问题(那是发车状态, 直接取当点目标速度会让车永远起不来)。
ATP 超速监督
ATP 用满紧急制动能力(1.2 m/s²)反推允许速度,比 ATO 的规划曲线更"贴边":
| 规划减速度 | 层级 | 触发条件 | |
|---|---|---|---|
| ATO | 0.8 m/s² | 怎么开 | 跟踪曲线 |
| ATP | 1.2 m/s² | 不许越过 | 超出允许速度 4 km/h 施加紧急制动 |
正常运行时 ATO 永远在 ATP 下面,ATP 只是兜底。两层分开写的原因很实际:如果混在 一起,最后出现停车误差时分不清是控制没做好还是安全防护没起作用。
晚制动场景里,人工驾驶不理会曲线,跑到距站 520 m 才踩制动。从 133 km/h 刹停实际 需要约 660 m,ATP 很快就检测到速度超过允许值并施加紧急制动,但已经来不及,最终 冲出站台 76.78 m。
代码结构
src/ground/train_ato_stop/
├── train_ato_stop/
│   ├── train.py       # 车辆参数、牵引力、阻力、坡道力
│   ├── profile.py     # 速度曲线:反向包络 + 正向牵引积分
│   ├── ato.py         # ATO 速度跟踪与精确停车、ATP 监督
│   ├── scenarios.py   # 四个场景
│   ├── sim.py         # 闭环仿真主循环
│   ├── render.py      # 索引色画布 + 5x7 点阵字 + PNG/GIF 编码
│   ├── scene.py       # 曲线图、误差对比图、过程动画
│   ├── ros_node.py    # ROS 2 回放节点
│   └── main.py        # 命令行入口(--offline)
├── launch/main.launch.py
├── config/train_ato.yaml
├── rviz/train_ato_stop.rviz
└── tests/test_train_ato.py    # 20 项
运行步骤
离线模式(不需要 ROS,也不需要 numpy / matplotlib):
cd src/ground/train_ato_stop
python3 -m train_ato_stop.main --offline --output results
python3 -m pytest tests -v        # 20 项
ROS 2 模式:
cd ~/ros2_ws/src
git clone https://github.com/OpenHUTB/ros2.git
cd ~/ros2_ws && colcon build --packages-select train_ato_stop
source install/setup.bash
ros2 launch train_ato_stop main.launch.py
# 换场景
ros2 launch train_ato_stop main.launch.py scenario:=grade
参数
| 参数 | 默认 | 说明 |
|---|---|---|
scenario |
flat |
flat / restriction / grade / late_brake |
speed_scale |
4.0 |
速度折算到高度的系数,单位 m/(km/h) |
playback_rate |
1.0 |
回放倍速 |
frame_step |
10 |
每个周期跨过的仿真帧数,单帧 0.02 s |
ATO 内部控制参数(AtoConfig):规划减速度 0.8 m/s²、速度跟踪增益 1.2、限速裕量
2 km/h、停车容差 0.3 m、蠕动段增益 1.2 / 阻尼 1.6。
已知限制
- 只做单质点纵向运动,没有建模车钩力与纵向冲动的传递,多编组在长大下坡上的 车钩压缩问题没有覆盖;
- 坡道按分段常数处理,没有连续变化的竖曲线;
- 目标是定速巡航 + 定时制动,没有做能耗最优(惰行工况寻优、再生制动回收), 所以能耗只能横向比较,不能当成真实电耗;
- 停车点固定,不支持移动闭塞下的实时调整;
- 晚制动对照是人为设定的场景,不是真实司机的行为模型。