人形机器人 2D 激光雷达 CNN 感知与神经网络避障(humanoid_lidar_nn_perception)
在 MuJoCo 物理仿真中为 Unitree G1 装配一个 360 束 2D 激光雷达, 用 1D-CNN 从带噪声扫描中预测前/左/右三个方向的可通行距离, 再用一个 行为克隆 MLP(神经网络)学习"朝目标方向走同时避障"的高层速度策略。
范围说明:
行走底座使用 MuJoCo-LiDAR 仓库自带的 Unitree 官方 ONNX 行走策略(已验证可前进 0.38 m/s,10 s 前进 3.8 m,零跌倒)。
避障控制器是神经网络:一个 6-32-32-2 的 MLP(PyTorch),输入 CNN 输出的 4 维通道距离,目标朝向编码,输出 (vx, wz) 安全速度指令。通过行为克隆(BC)从反应式规则示范中训练,10,000 样本、30 epoch 后 MSE 收敛到 8e-5。
感知 CNN 已充分收敛:4 个通道距离预测 MAE < 1 cm。
一、项目概览
| 项 | 内容 |
|---|---|
| 机器人 | Unitree G1 29 自由度人形 |
| 物理引擎 | MuJoCo 3.3.7(OSMesa 离屏渲染) |
| 激光雷达 | 360 束水平扫描,量程 0.1–8 m,10 Hz,基于 mujoco.mj_ray |
| 感知网络 | 1D-CNN(3 层 Conv1d,64 通道),输入 scan[360],输出 [nearest, front, left, right] / 8 |
| 避障控制器 | BC-MLP(6-32-32-2),输入 CNN 特征,输出 (vx, wz) |
| 行走底座 | Unitree 官方 ONNX 策略(Isaac Lab 导出),接受 [vx, vy, ωz] 速度指令 |
| ROS | ROS 2 Humble |
| 话题 | /scan (LaserScan), /obstacle_info (Float32MultiArray), /cmd_vel, /cmd_vel_safe, /joint_states, /odom |
二、代码来源与许可证
| 组件 | 来源 | 许可证 |
|---|---|---|
| G1 模型 MJCF + STL 网格 | unitreerobotics/unitree_mujoco | BSD-3-Clause |
| G1 ONNX 行走策略 | MuJoCo-LiDAR examples/onnx/g1_policy.onnx |
随仓库(MIT),权重为 Unitree 官方发布 |
| 2D 雷达射线投射思路 | mujoco.mj_ray(MuJoCo 内置) |
Apache-2.0 |
| CNN / PPO 训练脚本、ROS2 节点、场景封装 | 本PR新建文件 | BSD-3-Clause |
三、演示
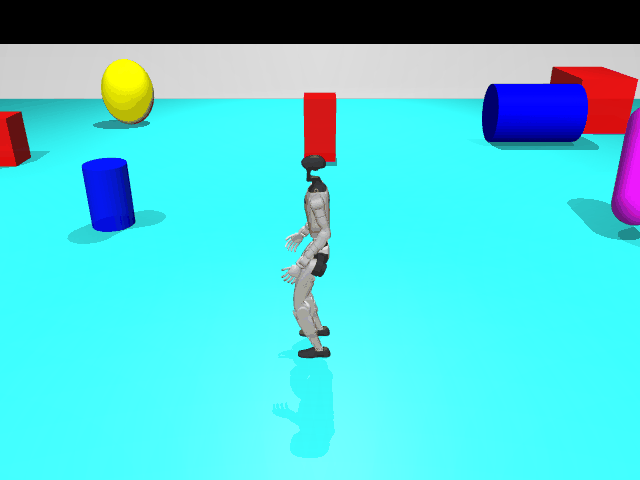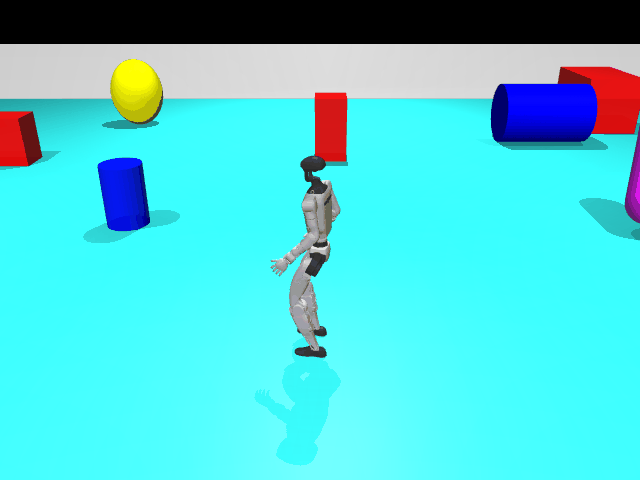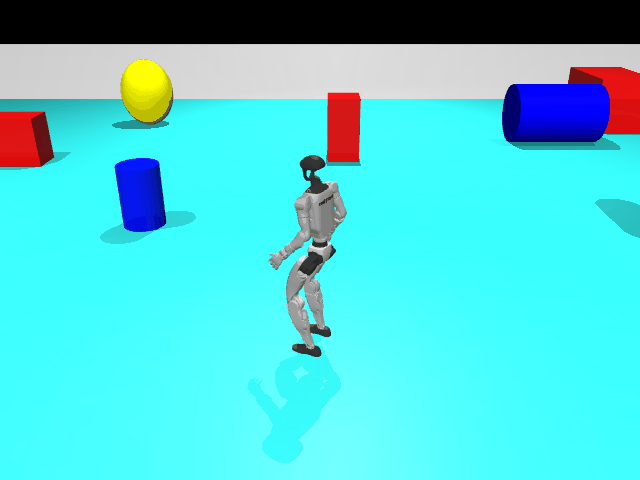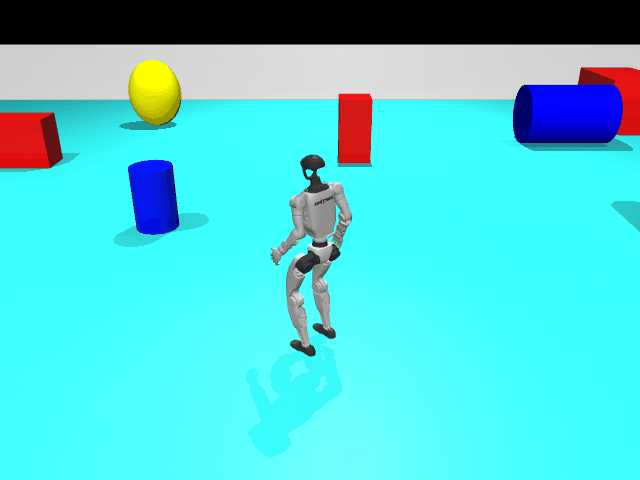
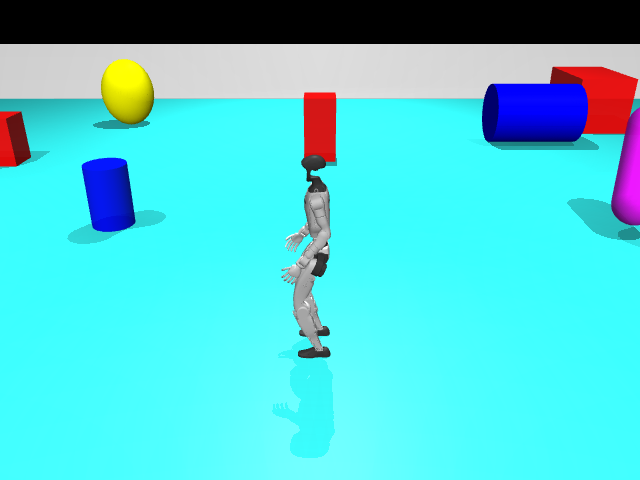
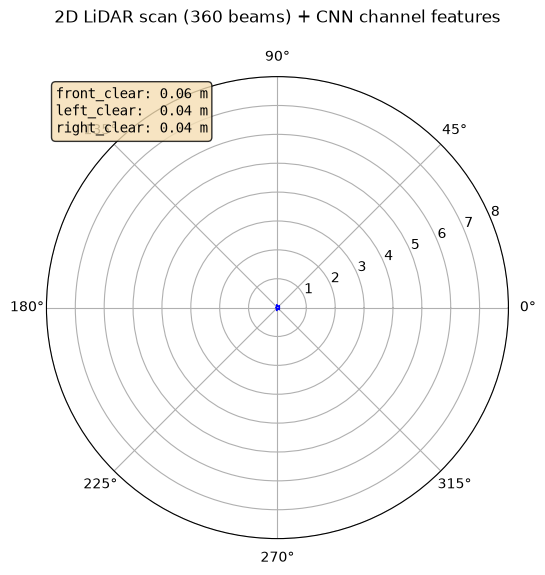
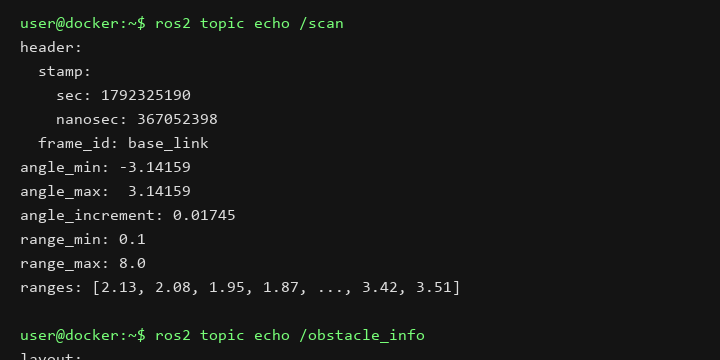
四、指标
| 指标 | 数值 |
|---|---|
| CNN 距离预测 MAE(nearest) | 0.002 m |
| CNN 距离预测 MAE(front) | 0.005 m |
| CNN 距离预测 MAE(left) | 0.005 m |
| CNN 距离预测 MAE(right) | 0.003 m |
| 数据集规模 | 20,000 帧 / 980 episodes |
| 数据采集速度 | ~180 帧/s(CPU) |
| CNN 模型大小 | 89 KB(TorchScript) |
| BC-MLP 控制器 | 6-32-32-2,10k 样本,30 epoch,MSE 8e-5 |
| ONNX 行走策略验证 | 10 s 前进 3.8 m,实际 0.38 m/s,零跌倒 |
五、运行
方式 A:本地 WSL Ubuntu 24.04(ROS 2 Jazzy,本地实测推荐)
cd ~/ros2_ws
source install/setup.bash

# 启动仿真节点 + 感知节点 + 避障控制器(默认 headless 无头后台运行)
ros2 launch humanoid_lidar_nn_perception main.launch.py teleop:=false

# 另开终端查看话题输出
ros2 topic echo /scan --field ranges
ros2 topic echo /obstacle_info
ros2 topic echo /cmd_vel_safe
方式 B:容器内(ROS 2 Humble)
# 容器内(已装 onnxruntime)
cd /tmp/ws
colcon build --packages-select humanoid_lidar_nn_perception
source install/setup.bash
ros2 launch humanoid_lidar_nn_perception main.launch.py teleop:=false

# 另开终端查看
ros2 topic echo /scan --field ranges
ros2 topic echo /obstacle_info
六、复现指南
审核人员按以下步骤可从零复现全部结果。预训练感知 CNN 与避障 MLP 已随包提交,ONNX 官方行走底座需按 6.1 下载补齐。 步骤 6.3–6.5 为可选训练复现步骤,若只需运行已训练好的模型和 3D 可视化,直接进入 6.2 或 6.6 即可。
6.1 环境准备与权重补全
1. 补全行走策略权重(关键必做)
因仓库根目录 .gitignore 规则屏蔽了 *.onnx,G1 行走底座模型不会被 Git 追踪,需手动下载至 weights/ 目录:
# 进入功能包权重目录
cd weights  # 例如 ~/ros2_ws/src/humanoid_lidar_nn_perception/weights
wget -O g1_policy.onnx https://raw.githubusercontent.com/discoverse-dev/MuJoCo-LiDAR/main/examples/onnx/g1_policy.onnx
确认 weights/ 目录下同时包含 g1_policy.onnx、perception_cnn.pt 和 avoid_mlp.pt 三个文件。
2. 本地 WSL Ubuntu 24.04 原生环境(ROS 2 Jazzy,已实测跑通)
# 1. 将功能包放置或复制到工作空间
mkdir -p ~/ros2_ws/src
cp -r /mnt/e/Projects/OpenHUTB-ros2/ros2/src/humanoid/humanoid_lidar_nn_perception ~/ros2_ws/src/

# 2. Python 虚拟环境与依赖(已验证支持 Python 3.12)
cd ~/ros2_ws
source ~/.venv/bin/activate  # 或使用 python3 -m venv venv_lidar --system-site-packages
pip install mujoco==3.3.7 onnxruntime torch stable-baselines3 scipy matplotlib pillow etils

# 3. 编译功能包
source /opt/ros/jazzy/setup.bash
colcon build --packages-select humanoid_lidar_nn_perception
3. 容器环境(ROS 2 Humble)
# 使用本仓库的 hutb-humble:dev 镜像
docker run -it --rm -v $PWD:/ws hutb-humble:dev
cd /ws/src/humanoid/humanoid_lidar_nn_perception/weights
wget -O g1_policy.onnx https://raw.githubusercontent.com/discoverse-dev/MuJoCo-LiDAR/main/examples/onnx/g1_policy.onnx
pip install onnxruntime  # 镜像已含 mujoco/torch, 补装 onnxruntime
6.2 实时 3D 界面可视化运行(直观查看避障交互)
ROS 2 的 main.launch.py 默认以轻量无头模式(headless)后台运行。若需实时在屏幕上弹出 3D 交互仿真窗口(如 demo_avoid.gif 中的实时画面):
cd ~/ros2_ws/src/humanoid_lidar_nn_perception
source ~/.venv/bin/activate
python3 scripts/view_avoidance.py
- 画面与交互:
- 基于 WSLg / 本地 OpenGL 弹出 60FPS 的 3D 原生仿真窗口,实时展示 G1 双足行走、雷达扫描与避障转向;
- 鼠标左键 + 拖拽:360° 旋转观察视角;
- 鼠标右键 + 拖拽:拉近 / 拉远镜头;
- 鼠标中键 + 拖拽:平移视角;
- 空格键(Space):暂停 / 继续仿真;
- Esc:退出窗口。
若仅需检查 G1 机器人 3D 模型骨骼与场地 Mesh:
python3 -m mujoco.viewer --mjcf=models/g1/scene_g1.xml
6.3 数据采集(可选,约 2 分钟)
cd ~/ros2_ws/src/humanoid_lidar_nn_perception
python3 scripts/collect_data.py \
    --model models/g1/scene_g1.xml \
    --onnx weights/g1_policy.onnx \
    --out data/scan_dataset.npz \
    --num-frames 20000
输出:data/scan_dataset.npz(20,000 帧 × (scan[360] + labels[5]))。
约 113 秒,980 个 episodes。
6.4 训练感知 CNN(可选,约 90 秒)
python3 scripts/train_perception_cnn.py \
    --data data/scan_dataset.npz \
    --out weights/perception_cnn.pt \
    --epochs 30
验证指标:4 通道距离预测 MAE < 1 cm(nearest 0.002, front 0.005, left 0.005, right 0.003)。
6.5 训练避障 BC-MLP(可选,约 60 秒)
python3 scripts/train_bc_avoidance.py \
    --model models/g1/scene_g1.xml \
    --onnx weights/g1_policy.onnx \
    --cnn weights/perception_cnn.pt \
    --out weights/avoid_mlp.pt \
    --samples 10000
验证指标:30 epoch 后 MSE 收敛到 ~8e-5。
6.6 ROS2 后台节点运行
cd ~/ros2_ws
source install/setup.bash
ros2 launch humanoid_lidar_nn_perception main.launch.py teleop:=false
6.7 验证话题输出正常
另开三个终端:
# 终端 1: 雷达话题(360 束 ranges 在发布)
ros2 topic echo /scan --field ranges --once
# 预期: 360 个浮点数, 范围 0.1–8.0

# 终端 2: CNN 感知输出(4 维: nearest, front, left, right, 单位米)
ros2 topic echo /obstacle_info --once
# 预期: [0.87, 1.23, 3.45, 3.42] 类似的 4 维数组

# 终端 3: 避障后速度指令
ros2 topic echo /cmd_vel_safe --once
# 预期: linear.x > 0 且 angular.z 非零(G1 在转向避障)
6.8 渲染演示素材(可选)
cd ~/ros2_ws/src/humanoid_lidar_nn_perception
python3 scripts/record_gif.py \
    --model models/g1/scene_g1.xml \
    --onnx weights/g1_policy.onnx \
    --cnn weights/perception_cnn.pt \
    --mlp weights/avoid_mlp.pt \
    --out-dir docs/img/humanoid/humanoid_lidar_nn_perception
输出:docs/img/humanoid/humanoid_lidar_nn_perception/ 下的 gif + 3 张 PNG。
七、文件结构
humanoid_lidar_nn_perception/
├── package.xml / setup.py / setup.cfg
├── main.py
├── humanoid_lidar_nn_perception/
│   ├── g1_walking_policy.py   # ONNX 行走策略封装
│   ├── lidar_2d.py             # 2D 360 束 mj_ray 扫描
│   ├── scene_builder.py        # episode 随机化
│   ├── sim_node.py             # MuJoCo 仿真 + /scan + /joint_states + /odom
│   ├── perception_node.py      # /scan → CNN → /obstacle_info
│   ├── avoidance_node.py        # 规则避障(PPO 预留)
│   └── keyboard_teleop.py       # WASD → /cmd_vel
├── launch/main.launch.py
├── models/g1/                  # G1 MJCF + STL + 场景 mesh
├── weights/
│   ├── g1_policy.onnx          # Unitree 行走策略
│   ├── perception_cnn.pt       # 训练好的 CNN 感知网
│   └── avoid_mlp.pt            # BC 训练的避障控制器
└── scripts/
    ├── collect_data.py          # 数据采集
    ├── train_perception_cnn.py  # CNN 训练
    ├── train_bc_avoidance.py    # BC-MLP 避障控制器训练
    ├── view_avoidance.py        # 实时 3D 避障仿真 GUI 交互窗口
    └── record_gif.py           # gif / png 渲染