定点停车(fixed_point_stop)
fixed_point_stop 是一个定点停车的 ROS1 包,用 TurtleBot3(Gazebo 仿真)从起点驶向指定
目标点,到达后自动停车并打印停点误差。正前方障碍太近时会停车、原地右转躲一下再继续走。
源码在 src/ground/fixed_point_stop/,入口是 main.py。
它怎么工作的
节点订阅 /odom 拿到小车的位置和朝向,算出到目标点的距离和角度差,再发布 /cmd_vel 控制
小车:角度差大就先原地转向对准目标方向,对准了就直行逼近目标点,距离在容差内就自动停车。
同时订阅 /scan 看正前方的距离,太近了就停车右转躲一下。
默认目标点是 (1.5, 1.5)(单位米),可通过 launch 参数 target_x、target_y 修改。
运行
环境、编译和启动步骤见模块里的 README.md。
快速启动:
cd ~/catkin_ws && catkin_make && source devel/setup.bash
export TURTLEBOT3_MODEL=burger
roslaunch turtlebot3_gazebo turtlebot3_world.launch
roslaunch fixed_point_stop fixed_point_stop.launch
运行效果
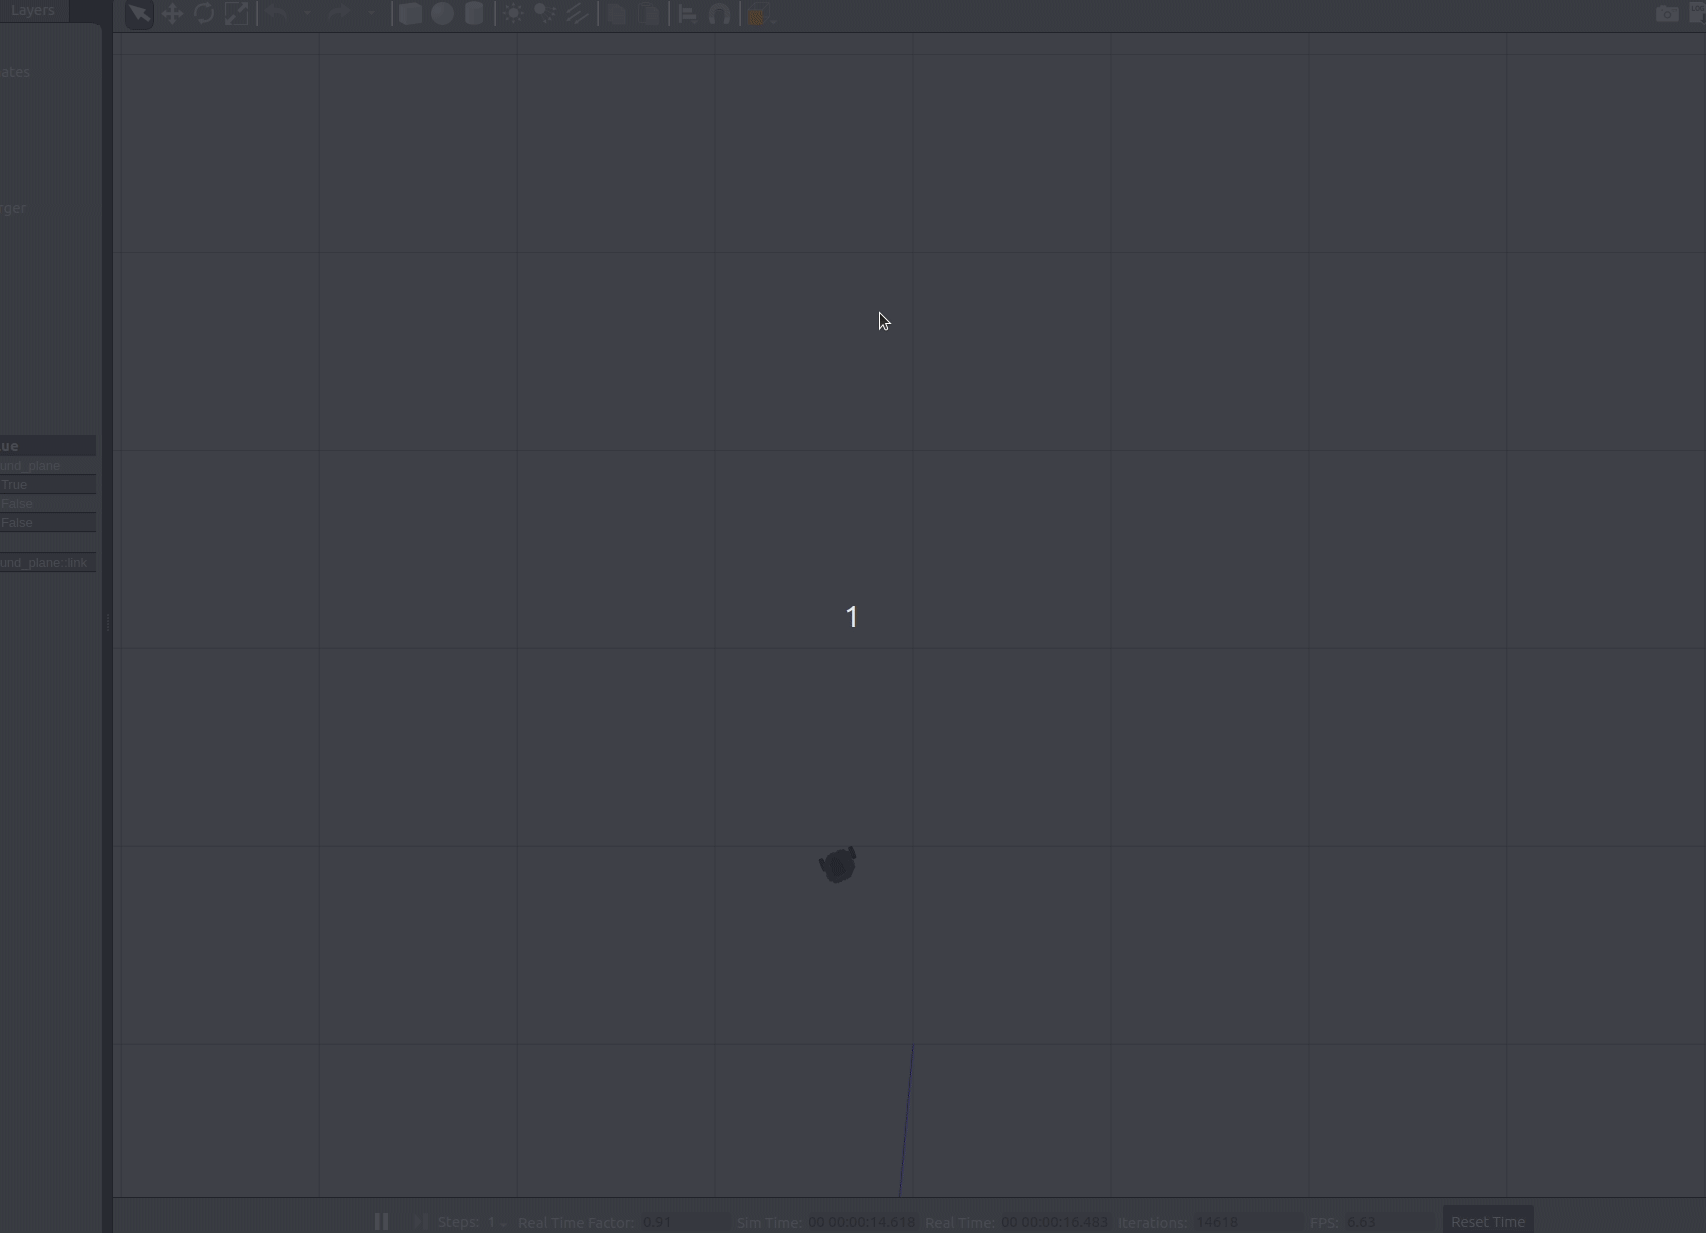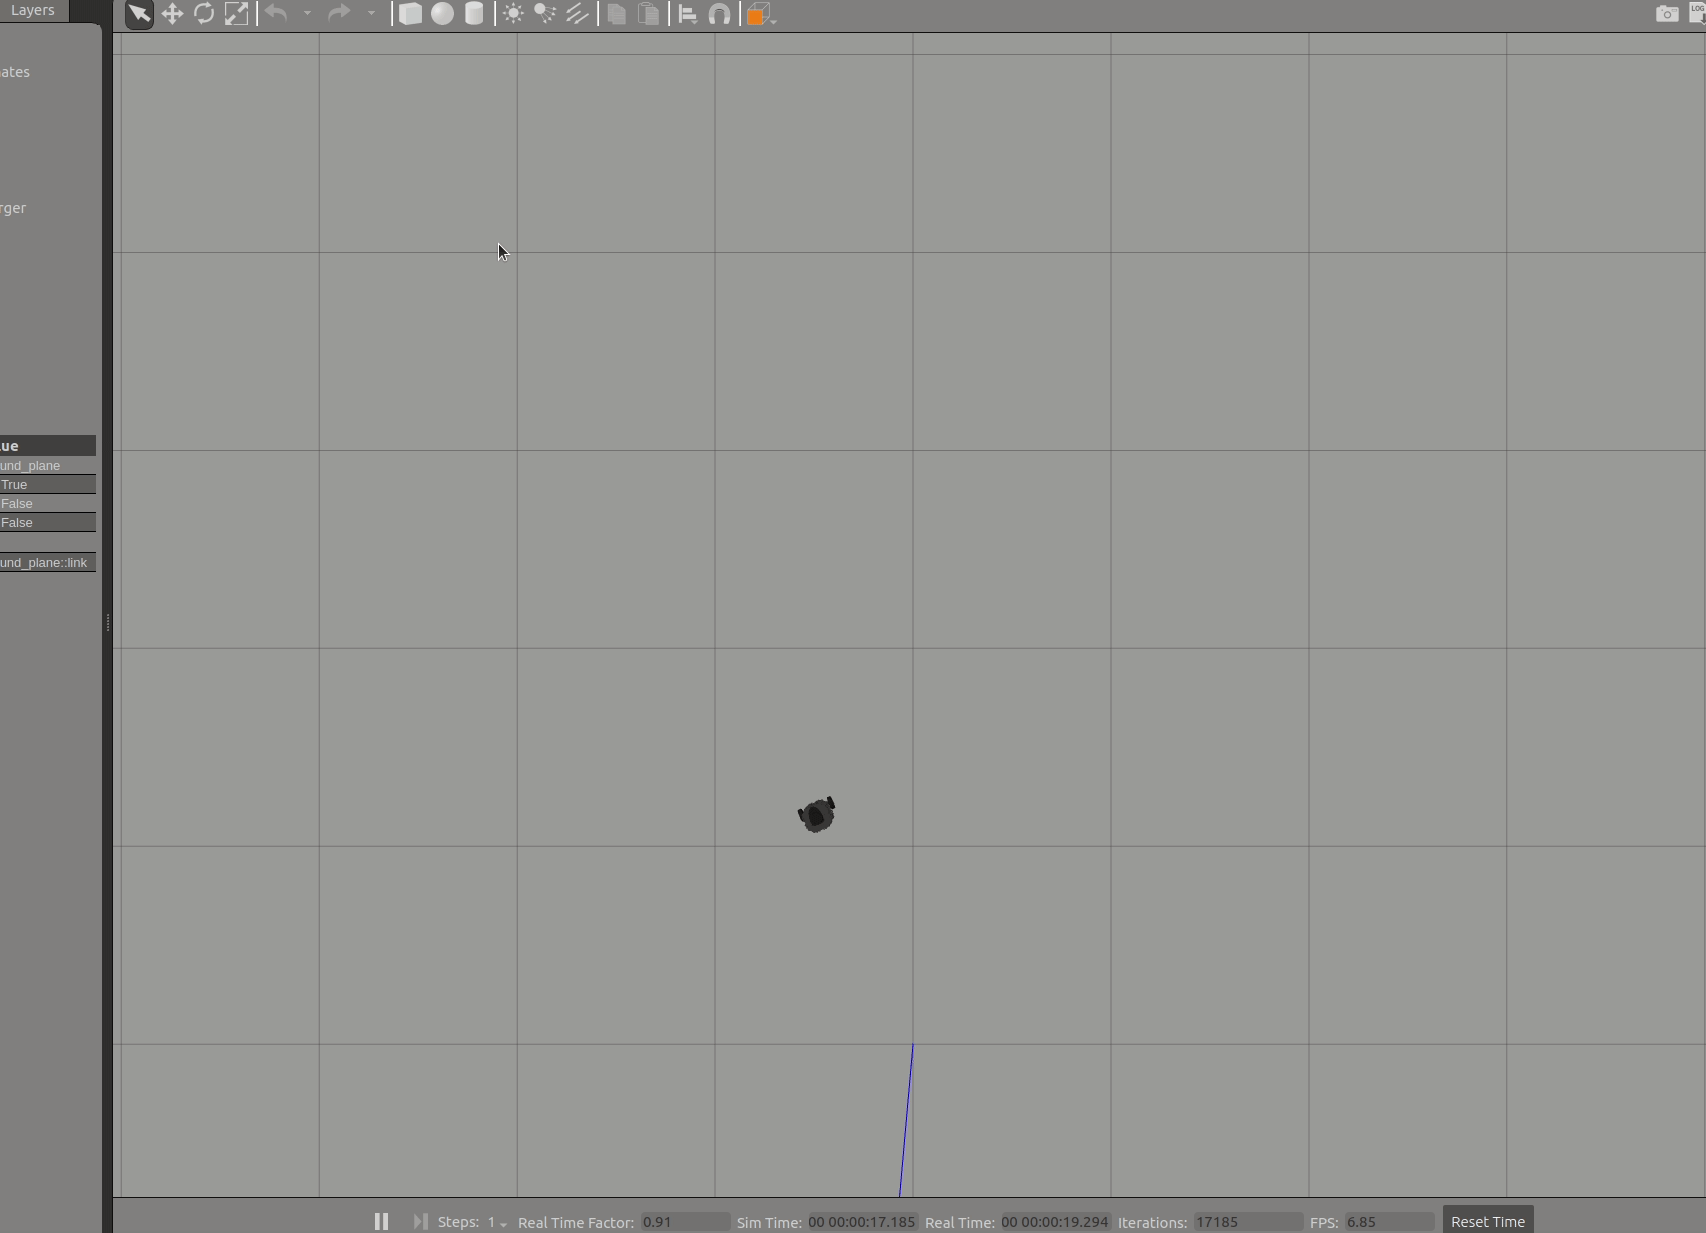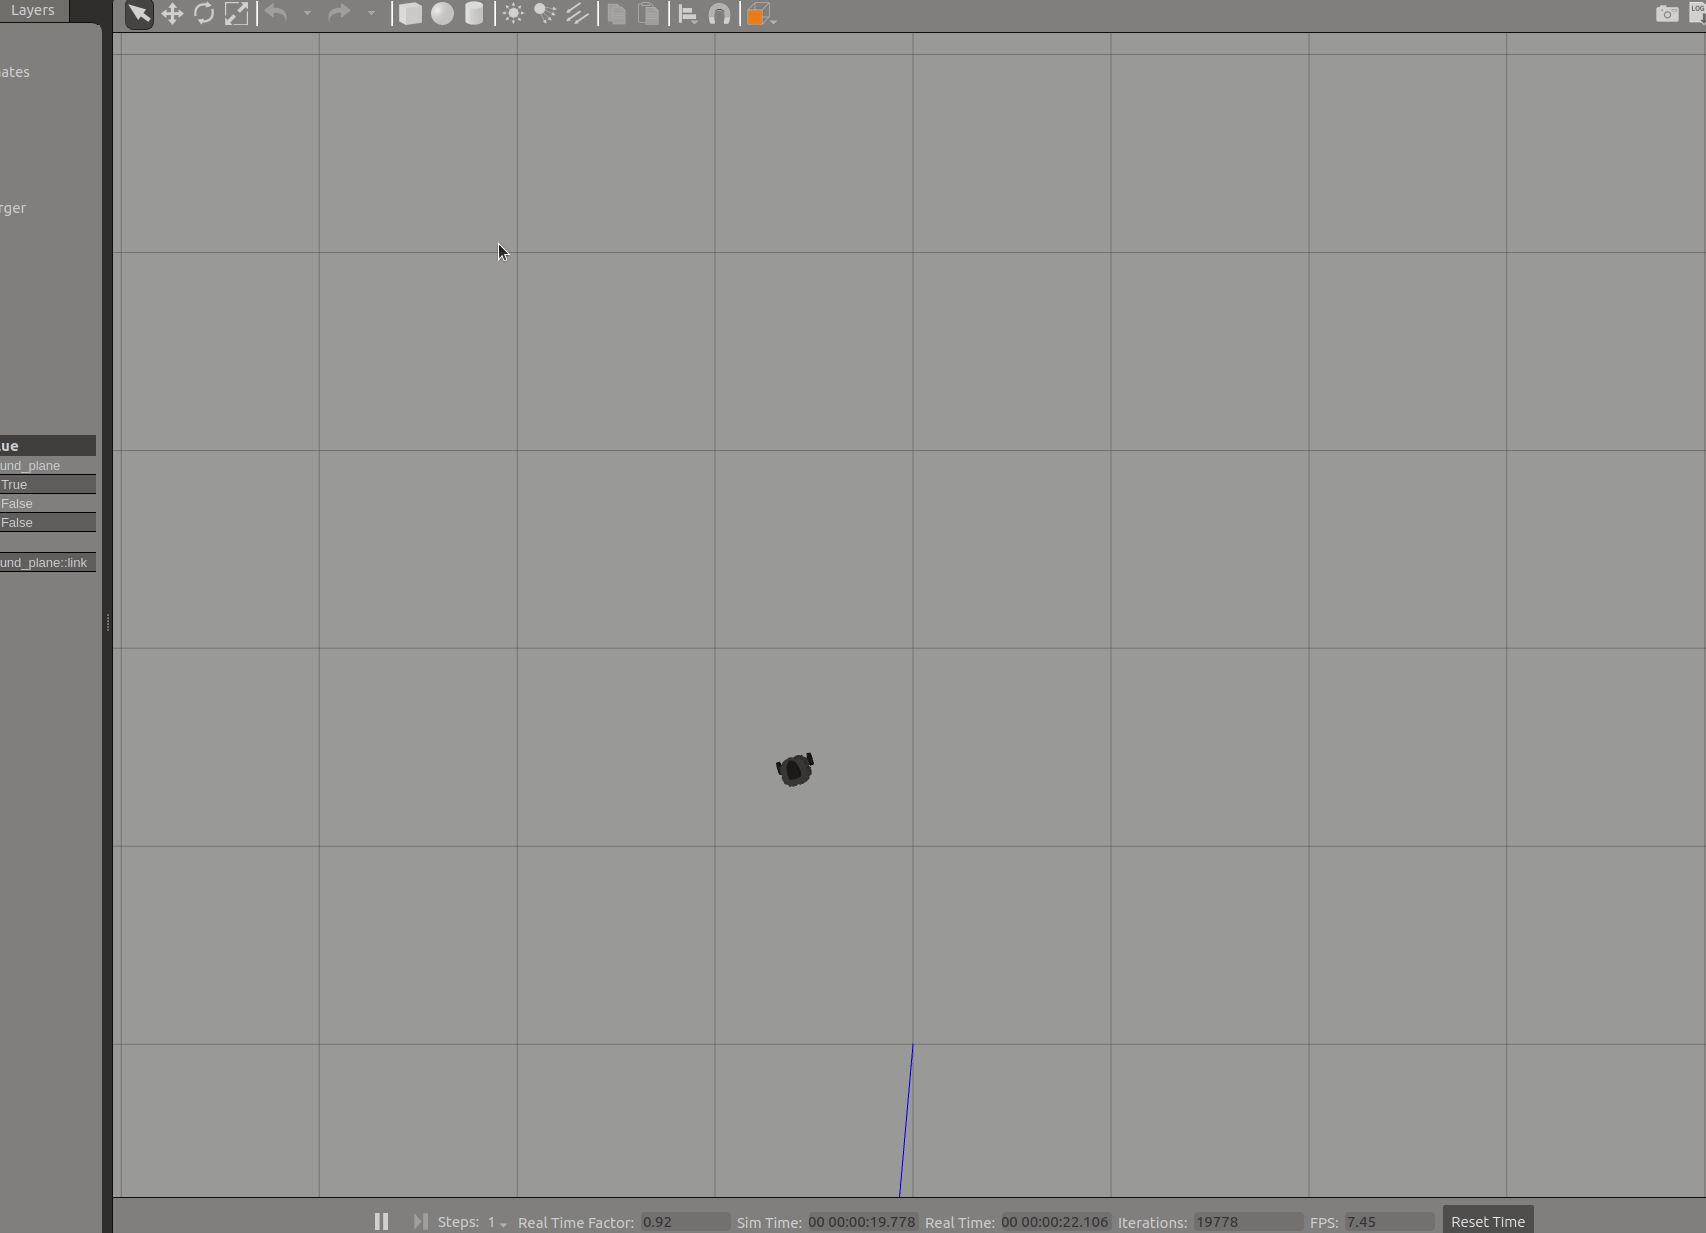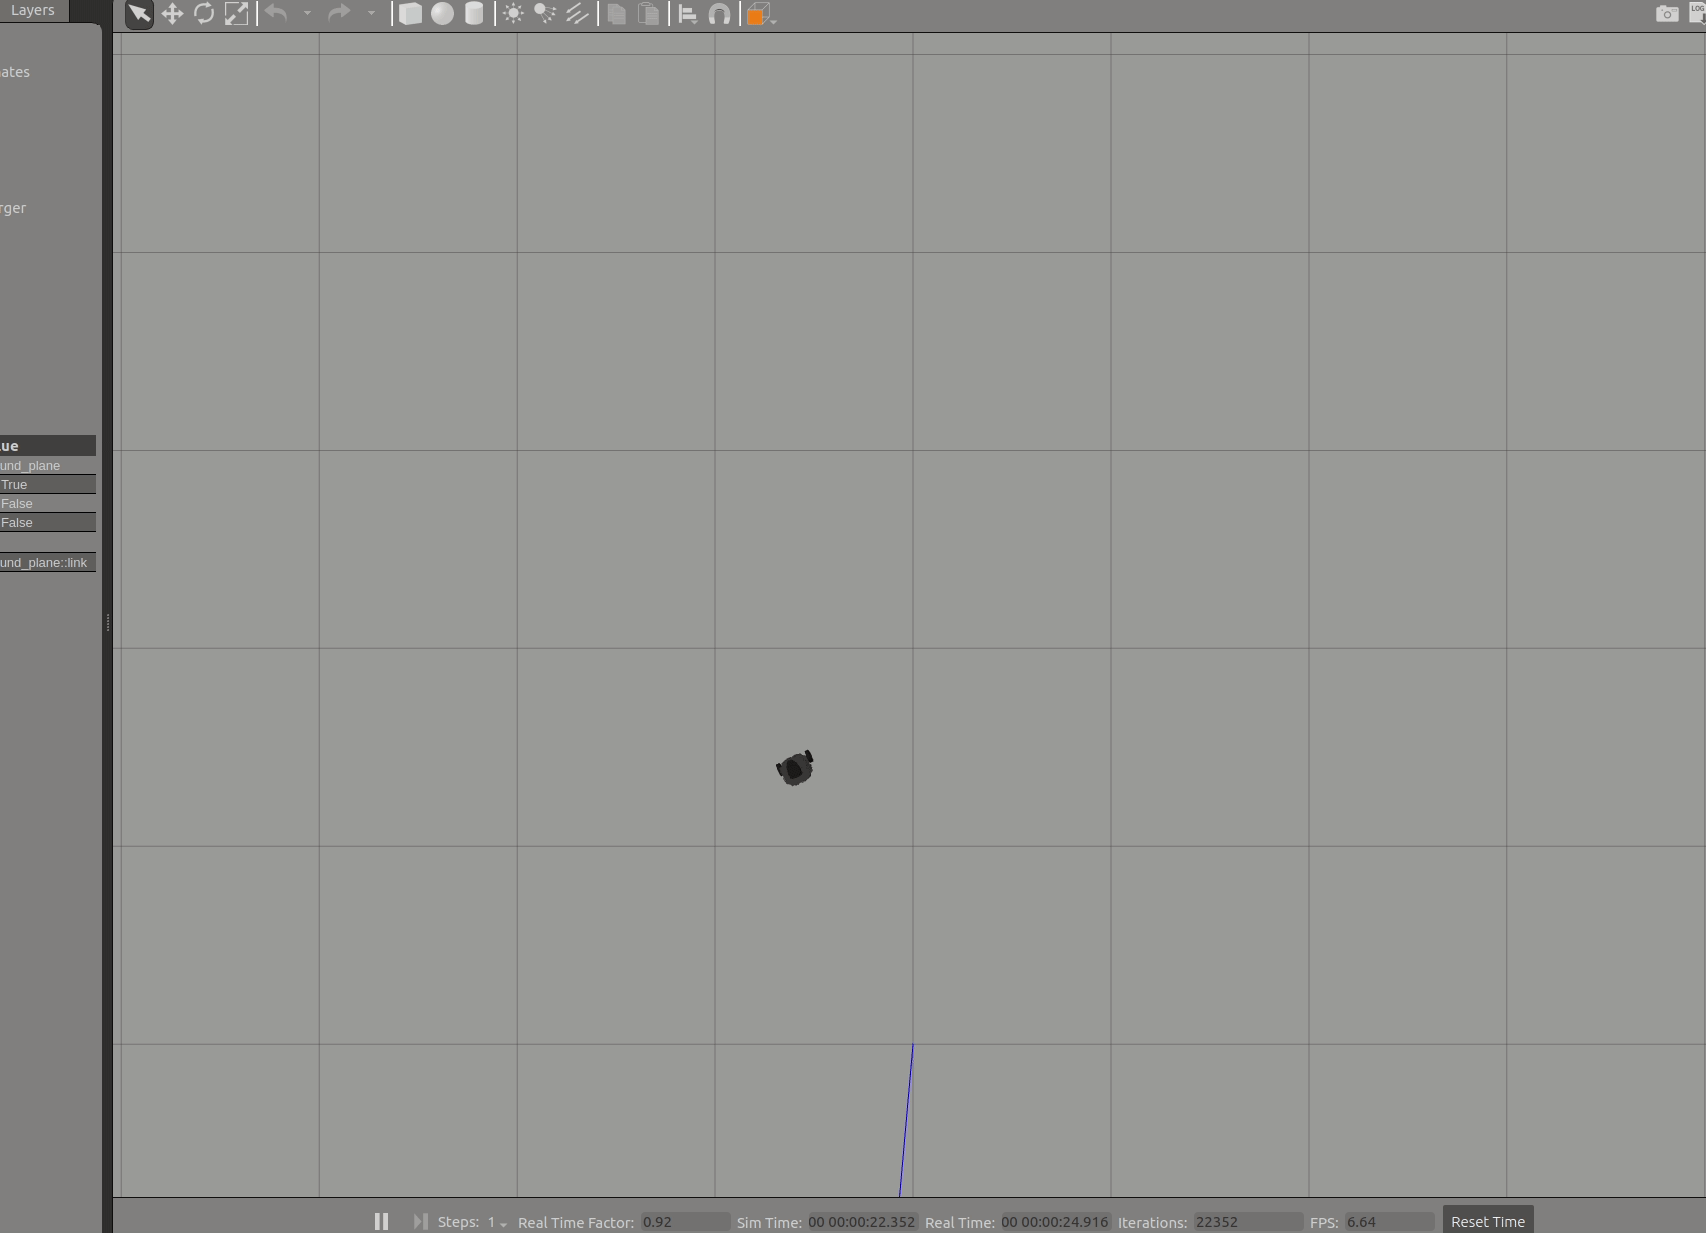
验证记录
在自己的机器上实际构建、启动、运行过:Ubuntu 20.04.6 LTS(focal)、ROS Noetic、Python 3.8.10、
catkin 0.8.12、Gazebo 11.15.1、TurtleBot3 burger。catkin_make 编译通过,仿真和节点正常启动,
小车驶向目标点并自动停车,节点输出 定点停车启动,目标点 (1.50, 1.50),容差 0.10 m,到达后打印
已到达目标点,停车!实际位置 (x, y),误差 d m(含实际停点坐标与误差)。
声明
main.py 是作业的原始代码,其余文件(package.xml、CMakeLists.txt、launch、README.md、本文档)在整理时用到了大模型辅助。我已逐项核对,对提交内容负责。