低空无人机机载云台目标丢失重捕获与视轴误差评估
本项目面向低空小型无人机的机载云台,演示一条完整链路:目标在图像中运动、被遮挡或突然跳变,云台跟踪器判断目标是否丢失,进入搜索扫描,重新捕获目标,并统计重捕获时间和视轴误差。
与仓库已有模块的区别:
airsim_drone_gimbal_teleop是键盘手动控制和相机预览,不判断目标丢失。openhutb_yolo_mlp_control是地面车辆视觉居中,不是无人机机载云台重捕获。- 本模块专注于云台目标丢失判定、搜索重捕获和 LOS/像素质误差评估,不发送真实飞控指令。
1. 系统结构
目标轨迹 + 遮挡/跳变
        ↓
云台 FOV 投影:方位角、俯仰角、像素误差
        ↓
状态机:SEARCH → TRACK → LOST → 搜索 → TRACK
        ↓
重捕获时间、跟踪率、LOS RMS、像素质误差
核心参数:
- 图像分辨率:640 × 480
- 水平/垂直 FOV:60° / 45°
- 云台最大角速度:偏航 55°/s,俯仰 40°/s
- 目标丢失判定:连续 3 帧未检测到
- 场景:50 秒,包含两次遮挡和一次目标突然迁移
2. 几何与状态机
目标相对云台的方位角和俯仰角:
视轴单位向量:
目标视线与云台视轴的夹角即 LOS 误差:
其中 是云台指向目标的单位视线向量。
状态机:
| 状态 | 行为 |
|---|---|
| SEARCH | 在丢失方向附近进行偏航/俯仰扫描 |
| TRACK | 目标在视场内,云台按角速度限制跟踪 |
| LOST | 连续多帧无有效检测,记录丢失事件 |
| 重捕获 | 扫描过程中重新检测到目标,恢复 TRACK |
状态未使用真实检测网络,而是用 FOV、遮挡标志和投影误差模拟“检测到/未检测到”。这使算法和接口可复现,但不能把结果解释为真实视觉检测器精度。
3. ROS 2 接口
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/uav_gimbal/target |
geometry_msgs/PointStamped |
输入 | 目标世界坐标,frame map |
/uav_gimbal/target_visible |
std_msgs/Bool |
输入 | 目标是否被遮挡 |
/uav_gimbal/observation |
std_msgs/String |
输出 | 云台角、目标角、LOS、像素误差、状态 |
/uav_gimbal/status |
std_msgs/String |
输出 | 丢失/重捕获次数、跟踪率、RMS |
/uav_gimbal/markers |
visualization_msgs/MarkerArray |
输出 | 目标、无人机、视轴、FOV、状态文字 |
节点只发布仿真状态和可视化标记,不发送控制真实飞行器或真实云台的指令。
4. 构建与运行
推荐环境:Ubuntu 22.04、ROS 2 Humble、Python 3.10。
source /opt/ros/humble/setup.bash
colcon build --symlink-install --packages-select uav_gimbal_reacquisition
source install/setup.bash
ros2 launch uav_gimbal_reacquisition main.launch.py
查看:
ros2 topic list | grep uav_gimbal
ros2 topic echo /uav_gimbal/observation
ros2 topic echo /uav_gimbal/status
RViz2 添加 MarkerArray,订阅 /uav_gimbal/markers,Fixed Frame 设为 map。标记包含:
- 蓝色无人机位置;
- 红色/绿色目标球(丢失/检测到);
- 黄色云台视轴箭头;
- 浅蓝色 FOV 边界;
- 当前状态和 LOS 误差文字。
离线复现不需要 ROS 2:
cd src/air/uav_gimbal_reacquisition
python3 main.py --duration 50 --dt 0.05 --output-dir artifacts/demo
5. 本次实测结果
5.1 ROS 2 Humble 实测
在 Ubuntu 22.04.5 / ROS 2 Humble 的 VMware 虚拟机中完成了实际构建和运行:
Starting >>> uav_gimbal_reacquisition
Finished <<< uav_gimbal_reacquisition [0.77s]
Summary: 1 package finished [1.09s]
6 项 unittest 在 VM 内通过。ros2 launch uav_gimbal_reacquisition main.launch.py 启动两个节点后,记录到以下状态变化:
SEARCH → TRACK → LOST → TRACK
连续录制 45 秒,共 896 个真实 /uav_gimbal/observation 样本:
| 指标 | 结果 |
|---|---|
| 总状态帧 | 1424 |
| 跟踪帧 | 1162 |
| 跟踪率 | 81.6% |
| 丢失事件 | 3 |
| 重捕获事件 | 3 |
| 重捕获时间 | 3.90 / 4.75 / 3.90 s |
| LOS RMS | 1.96° |
| 像素质误差 RMS | 20.97 px |
| 最大有效 LOS 误差 | 23.82° |
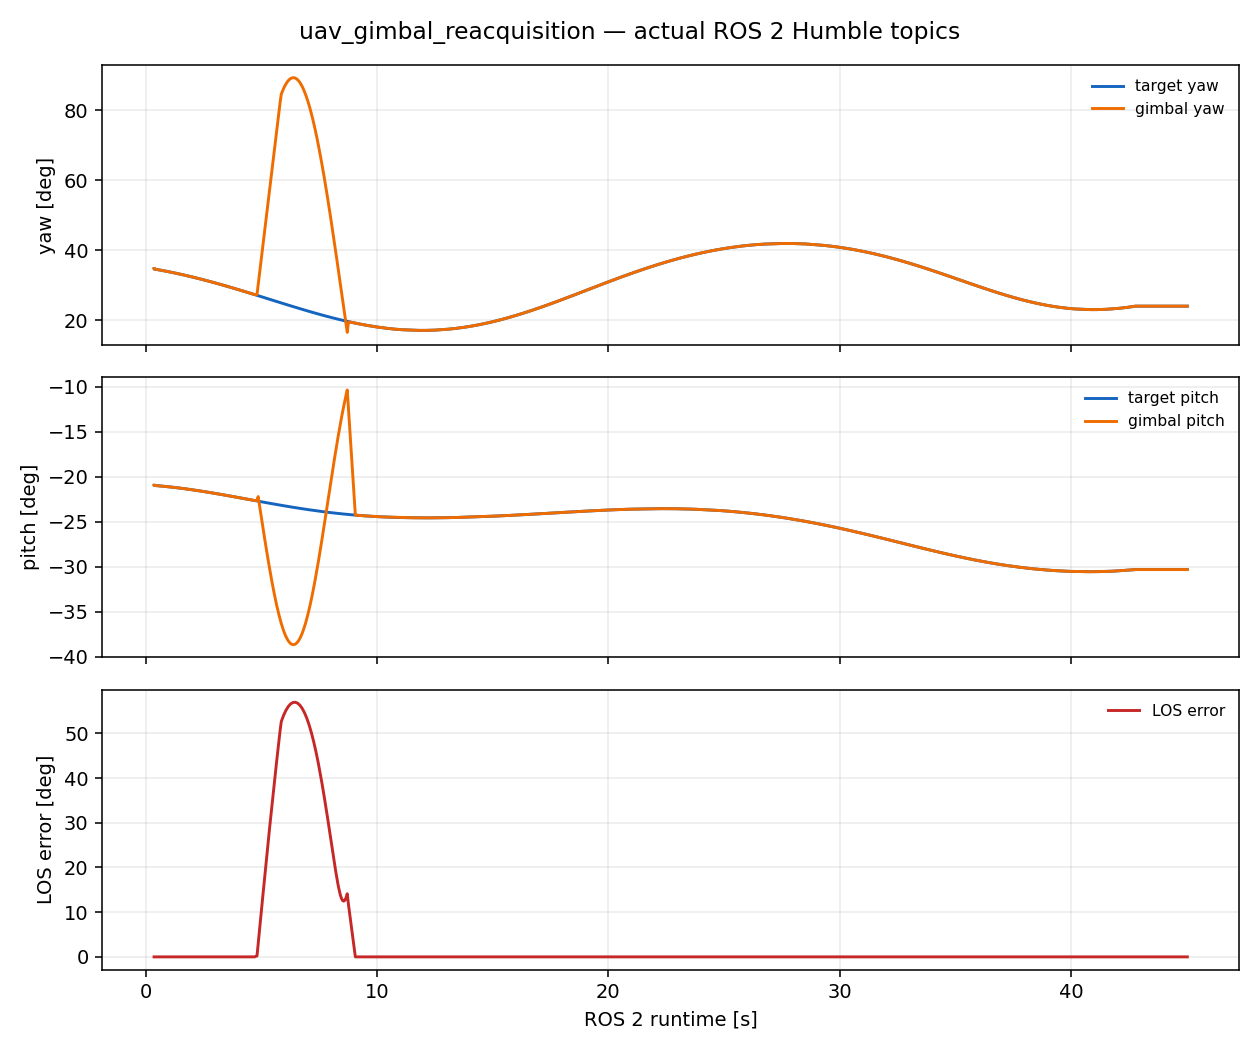
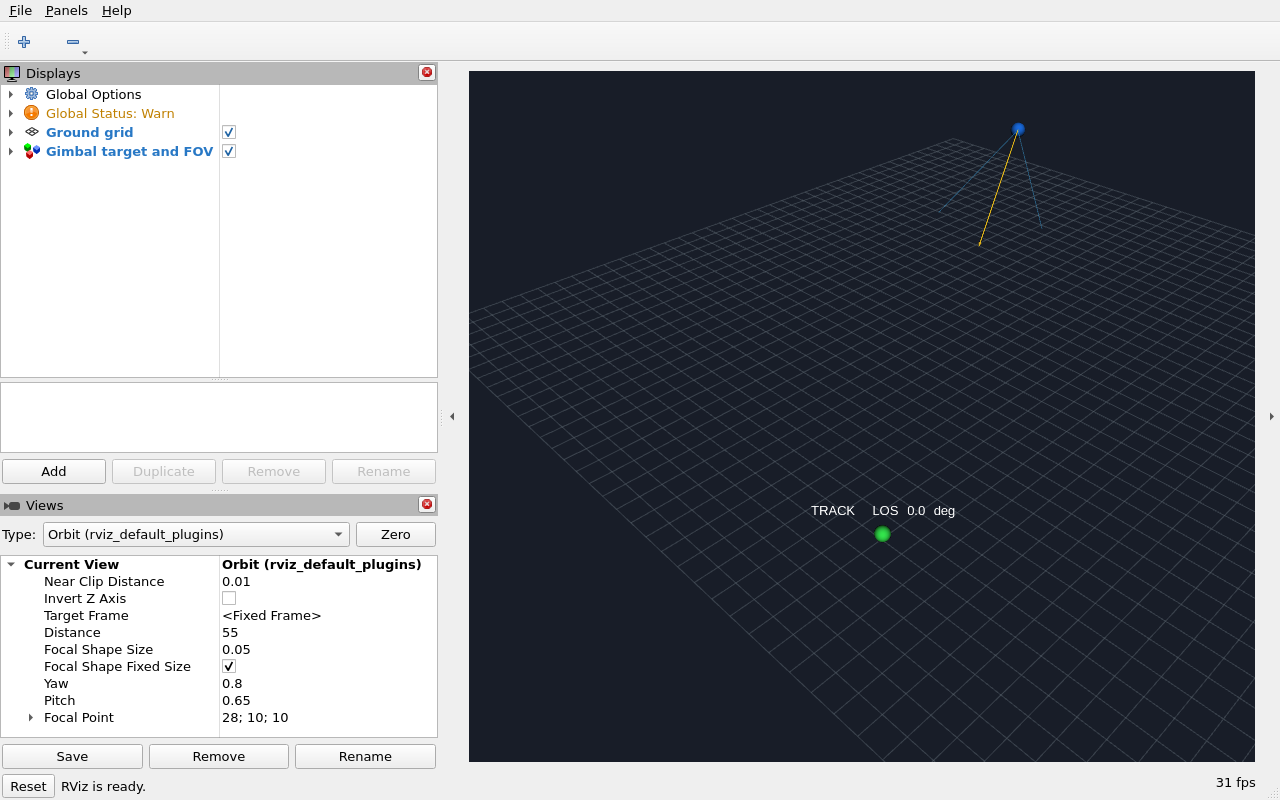
第二张图是在 VM 的 Xvfb 显示中实际启动 RViz2 后抓取的窗口。RViz2 订阅 /uav_gimbal/markers,画面中可见无人机位置、目标球、FOV 边界、视轴和 TRACK LOS 状态文字。
5.2 离线复现结果
环境:Windows 11、Python 3.13.7,Matplotlib 仅用于绘图;核心算法只使用 Python 标准库。6 项单元测试通过。
50 秒运行、步长 0.05 秒的结果:
| 指标 | 结果 |
|---|---|
| 总帧数 | 1001 |
| 实际跟踪帧 | 739 |
| 检测帧 | 741 |
| 跟踪率 | 73.8% |
| 丢失事件 | 3 |
| 重捕获事件 | 3 |
| 重捕获时间 | 3.90 / 4.75 / 3.90 s |
| LOS RMS | 2.46° |
| 像素质误差 RMS | 26.33 px |
| 最大有效 LOS 误差 | 23.84° |
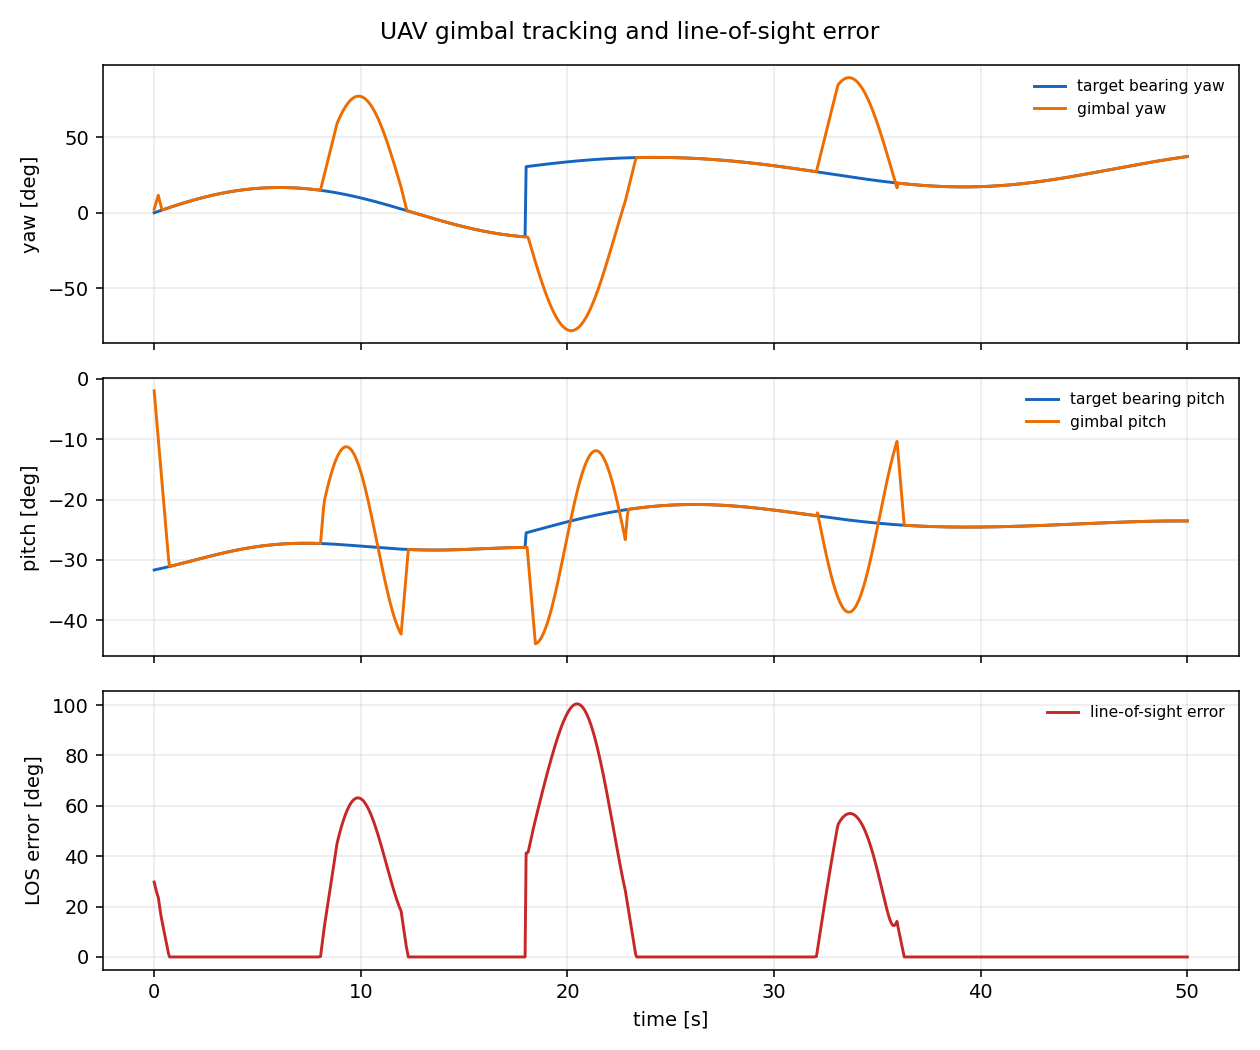
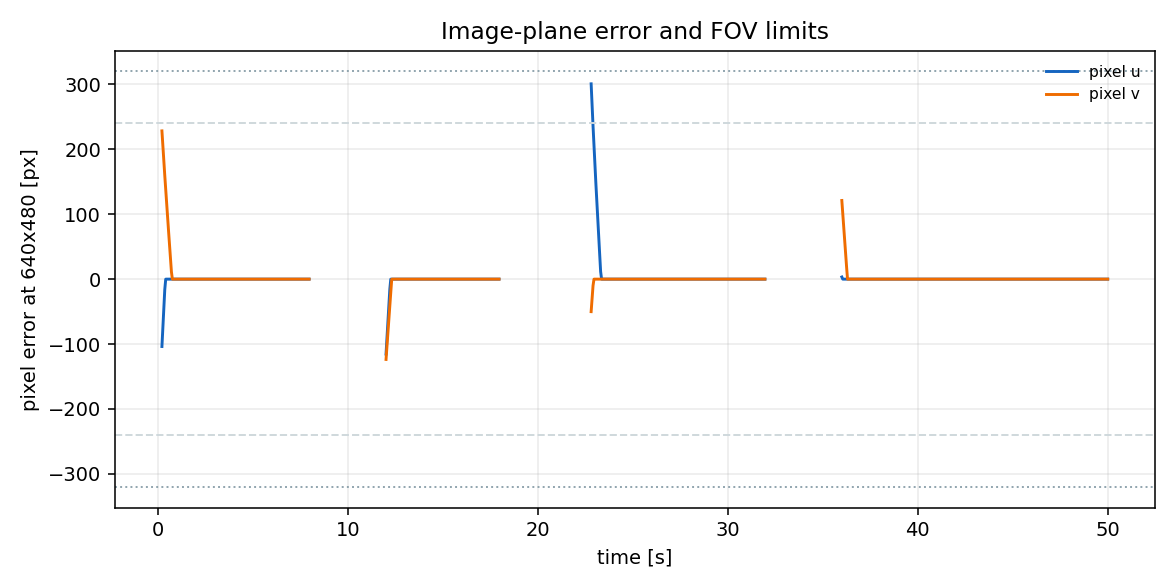
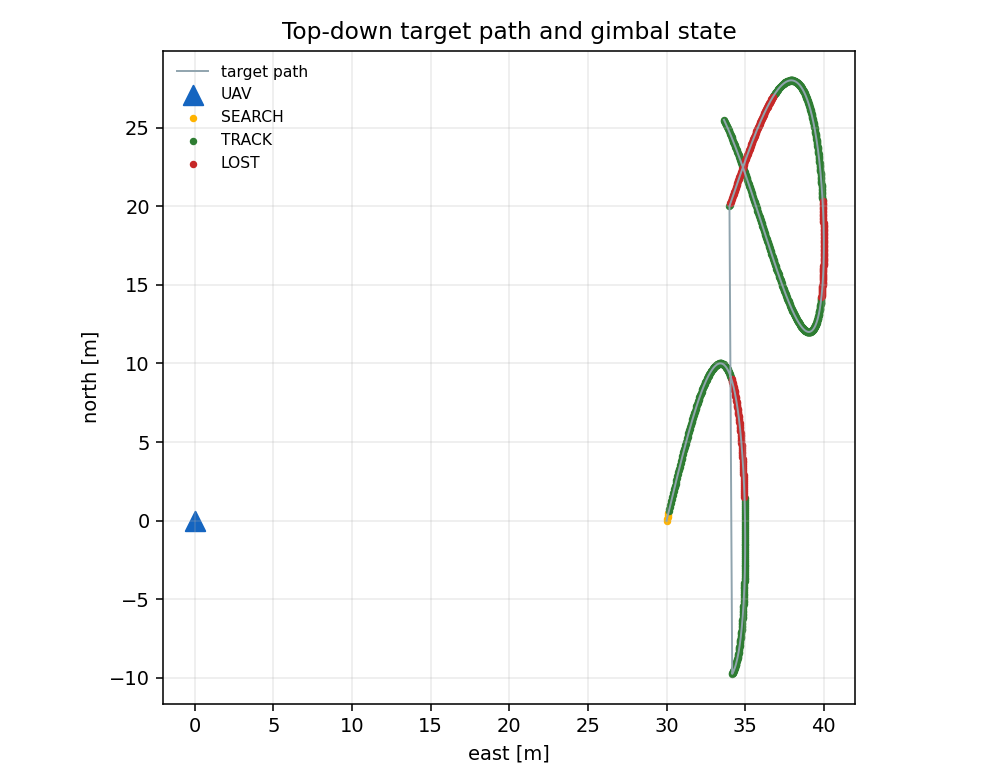
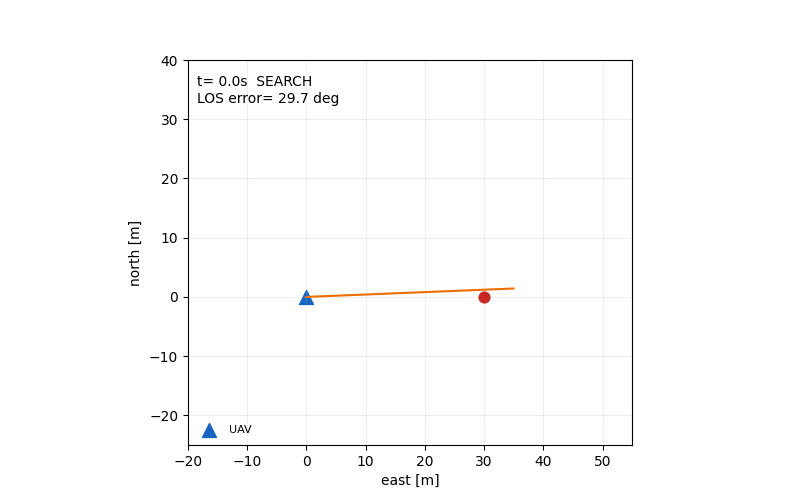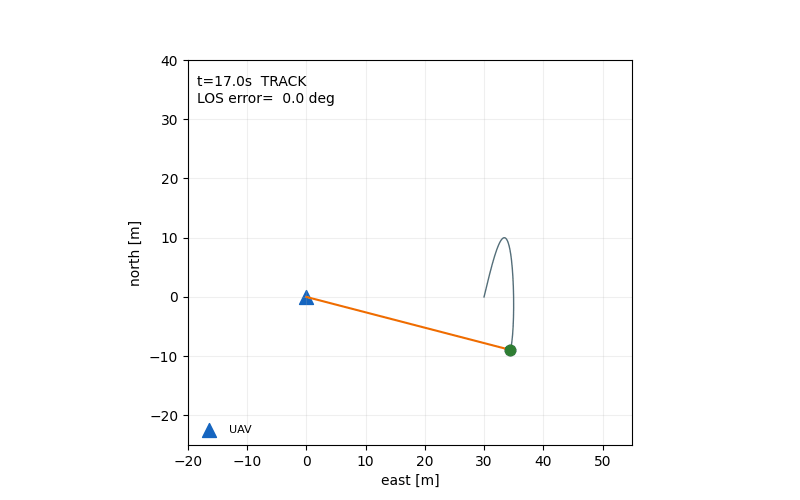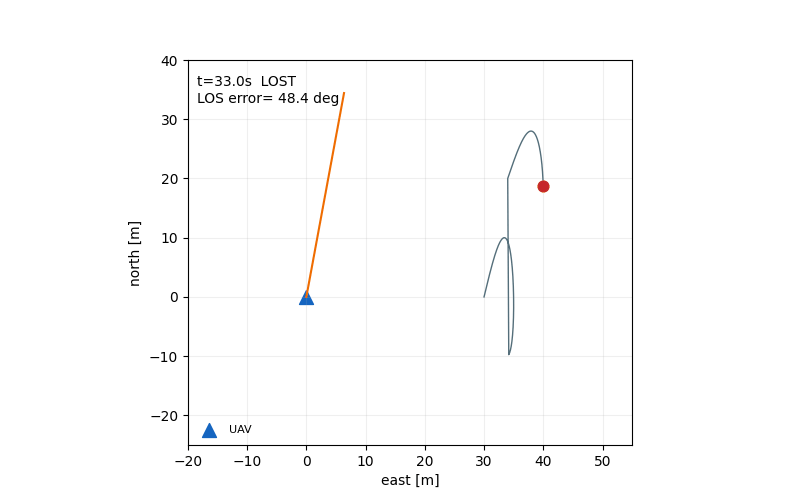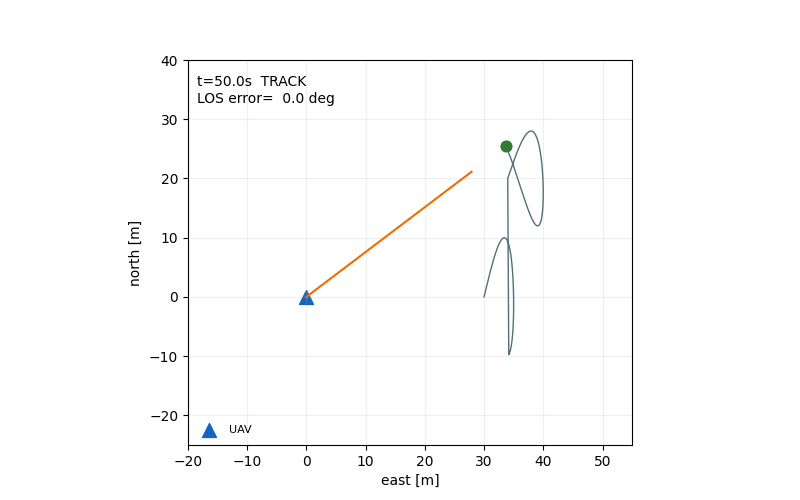
这些图来自同一份 50 秒 CSV,不是手工绘制的示意图。图中 LOS 峰值对应遮挡或目标跳变后的搜索阶段,恢复 TRACK 后误差回到视轴附近。
6. 已知限制
- 检测器使用理想 FOV/遮挡模型,没有接入 YOLO、KCF 或真实相机图像。
- 没有相机畸变、曝光、运动模糊、云台机械回差和振动。
- 目标在世界系中运动,云台位置固定,尚未接入 AirSim/OpenHUTB 的无人机姿态和真实相机图像。
- LOS 误差和像素质误差是仿真评估量,不能代替真实光电吊舱的标定结果。
- 搜索策略是固定扫描,不是基于目标运动预测的最优搜索。
后续可扩展:接入 AirSim 相机与无人机姿态、增加目标运动预测、比较不同搜索策略、引入真实检测器与标定误差。
7. 大模型使用声明
使用 OpenAI Codex 辅助完成代码、测试、文档和运行图;作者已逐项复核代码、参数与结果,并对提交内容、数据真实性和后续维护负责。