无人机载荷重心偏移与配平监测
本项目面向挂载载荷后左右方向重量分布变化、悬停姿态修正增大或横摆增大的情况。模块根据左右推力差、滚转修正量、横摆速度和载荷利用率,估计横向重心偏移并判断配平是否超过安全包线。
与 无人机载荷质量估计 的区别:
- 质量估计模块关注总载荷重量;
- 本模块关注载荷横向位置和配平压力;
- 不要求知道载荷绝对几何位置,只利用飞行动力学响应给出偏移估计。
1. 重心偏移估计
推力不平衡比例:
横向重心偏移的简化估计:
其中 m 是有效横向力臂参数。风险同时考虑:
当推力不平衡 ≥ 0.85,且滚转修正或横摆速度明显时,立即进入 UNSTABLE。
2. ROS 2 接口
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/uav_payload/balance_sample |
std_msgs/String |
输入 | 左右推力、滚转修正、横摆和载荷质量 |
/uav_payload/balance_assessment |
std_msgs/String |
输出 | 推力不平衡、估算重心偏移和风险 |
/uav_payload/balance_advice |
std_msgs/String |
输出 | 继续、降低机动、保持配平或中止降落 |
3. 构建与运行
source /opt/ros/humble/setup.bash
colcon build --symlink-install --packages-select uav_payload_balance_guard
source install/setup.bash
ros2 launch uav_payload_balance_guard main.launch.py duration:=20
CSV 默认写入 /tmp/uav_payload_balance_runtime.csv。
4. Humble 虚拟机实测
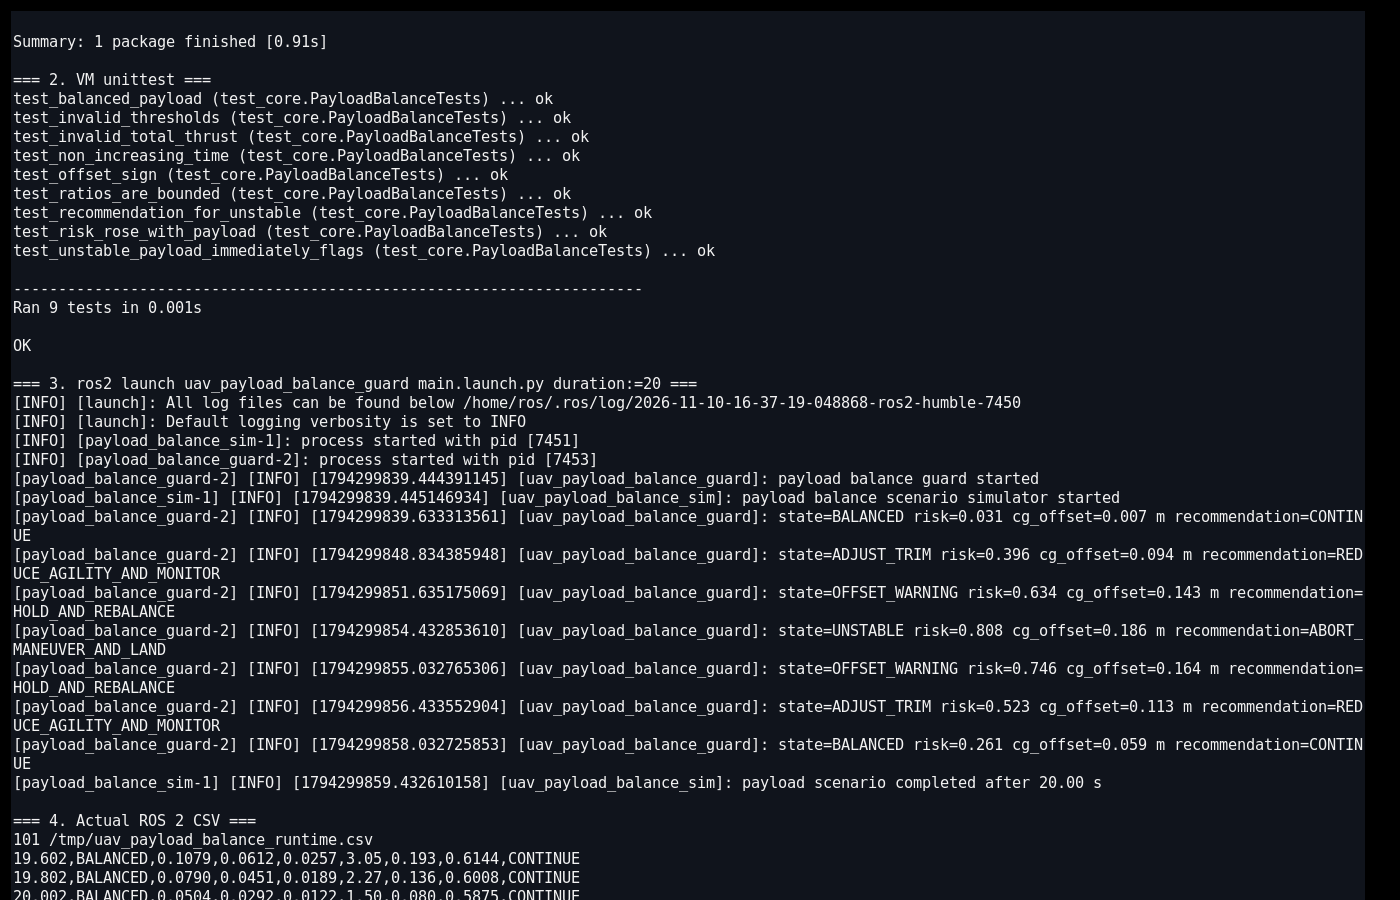
Ubuntu 22.04.5 / ROS 2 Humble 下真实构建成功,VM 内 9 项 unittest 全部通过。ros2 launch 启动两个节点,运行 20 秒并记录 100 条状态。
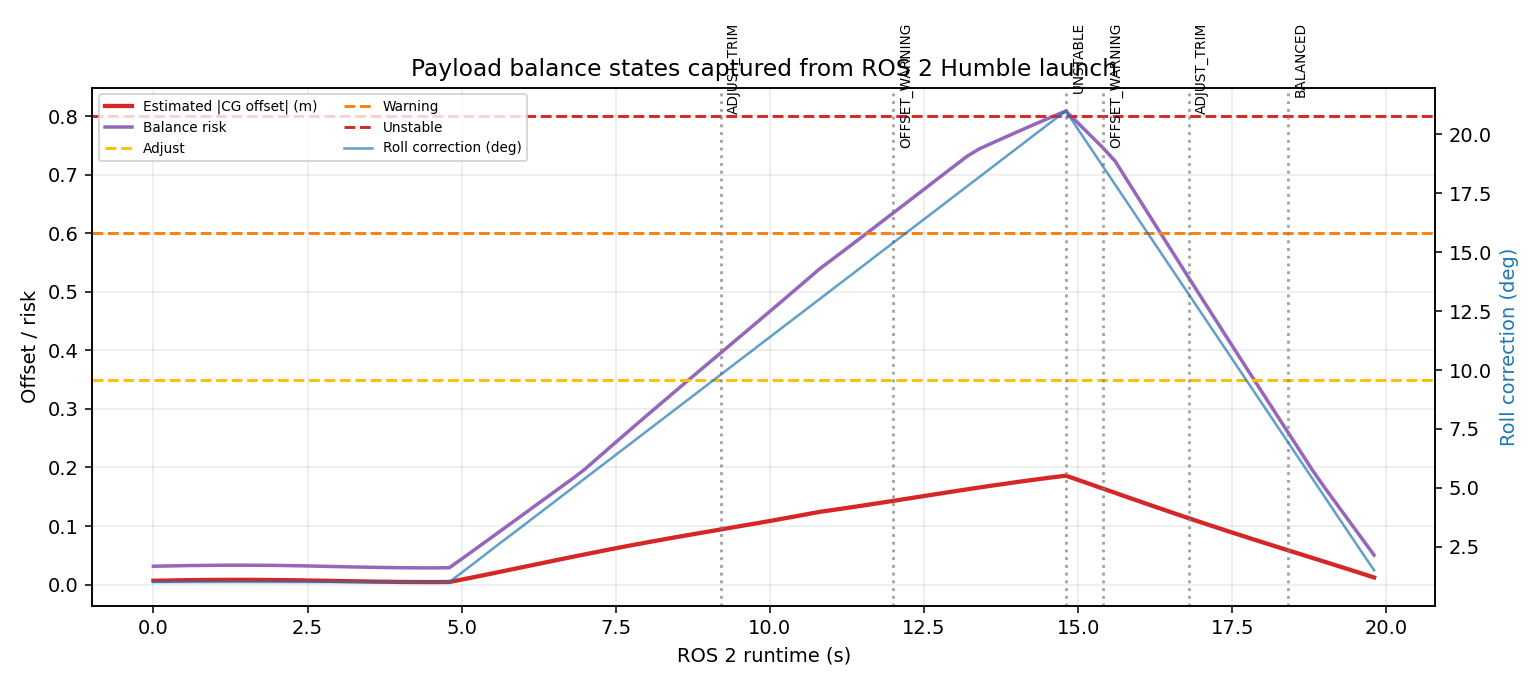
实际状态迁移:
BALANCED → ADJUST_TRIM → OFFSET_WARNING → UNSTABLE
→ OFFSET_WARNING → ADJUST_TRIM → BALANCED
故障段估算横向重心偏移约 0.186 m,滚转修正超过 20°,横摆速度约 1.5 m/s;恢复后偏移降至 0.012 m。
VM 内实际终端截图同时记录了 Ubuntu/ROS 版本、colcon build、9 项单元测试、两个节点启动、重心状态迁移和 CSV 尾部:
根据同一轮 CSV 生成的载荷重心曲线:
5. 限制
- 输入和重心偏移由确定性仿真生成,未在真实多旋翼或测力台上标定。
- 0.42 m 横向力臂是示例参数,实际值依赖机架、电机位置和载荷安装方式。
- 未区分阵风、机体气动不对称和载荷偏移造成的滚转修正。
- 当前只估计横向一维重心偏移,尚未估计前后和垂直方向。
- 模块不重新分配载荷,也不直接控制姿态或降落。
6. 大模型使用声明
使用 OpenAI Codex 辅助完成代码、测试、文档和运行图生成;作者已逐项复核代码、参数和结果,并对提交内容、数据真实性和后续维护负责。