水下声呐 SLAM 占据栅格建图与自主避障导航
1. 概述与核心能力
水下机器人(ROV/AUV)在近海底作业、油气管网巡检与结构物对接等复杂任务中,面临水下光线急剧衰减、声学多径反射干扰、无 GPS 绝对定位信号以及复杂洋流冲击等多重挑战。实现水下“边建图边导航(Simultaneous SLAM and Autonomous Navigation / Explore-and-Navigate)”是水下机器人智能化的核心标志。
本模块聚焦水下声呐 SLAM 与神经网络自主导航的核心算法与工程闭环,涵盖三大核心技术:
-
贝叶斯对数几率水下多波束声呐 SLAM 占据栅格建图:
基于 72 束前视声呐射线数据与空间水下里程计,构建二维/三维占据栅格地图。推导贝叶斯对数几率(Log-Odds)逆传感器更新模型,运用 Bresenham 离散射线光线投射进行端点与空闲走廊概率累积,发布标准 ROS 2 地图话题(
/map,/map_metadata),广播完备的 TF2 坐标变换树(map -> odom -> rov_base -> rov_sonar_link),并支持标准 PGM 灰度图与 YAML 元数据的持久化导出。 -
神经网络路径规划器 (Neural A*) 与经典规划基准量化对比:
构建基于深度卷积与先验势场的 Neural A 全局路径规划器(基于 ICML 2021 顶会方法),结合 76 维输入的深度策略网络(Neural Local Avoidance Policy)实现声呐动态避障。与经典基准(Standard A 全局规划 + DWA 动态窗口法局部避障)在静水与强洋流双场景下开展多维量化对比(规划耗时、扩展搜索节点数、路径平滑度、障碍物安全裕度)。
-
边建图边导航 (Explore-and-Navigate) 闭环与巡检到位精度:
在包含海底主干油气管线、立体跨越桥、采油树井口塔架与平台导管架基底的 87 构件复杂水下环境中,执行 4 阶段连续巡检任务序列()。实现完全自主的声呐 SLAM 实时增量更新、动态绕障与三维航迹自愈跟踪,验证终点定位精度满足 严苛指标要求。
/rov/sonar/scan (120° FOV)"] Odom["水下空间里程计
/rov/odom (50Hz)"] IMU["6轴惯性测量单元
/rov/imu"] Depth["压阻水深传感器
/rov/depth"] end subgraph SLAMLayer["声呐 SLAM 建图引擎 Sonar SLAM Node"] Raycast["Bresenham 离散射线投射"] LogOdds["贝叶斯对数几率更新
Lt = Lt-1 + InvSensor - L0"] Clamp["概率限幅截断 [-4.0, 4.0]"] MapPub["/map (nav_msgs/OccupancyGrid)
/map_metadata (MapMetaData)"] TFPub["TF2 广播器
map -> odom -> rov_base -> sonar"] Save["地图持久化导出
(.pgm + .yaml)"] Sonar --> Raycast Odom --> Raycast Raycast --> LogOdds --> Clamp Clamp --> MapPub Clamp --> Save Odom --> TFPub end subgraph PlanningLayer["神经网络路径规划与避障 Planning Suite"] Guidance["Neural A* 神经先验引导场 Φ
(ICML 2021 椭圆势能聚焦)"] GlobalPlan["Neural A* 全局最优规划器
(扩展节点削减 ≥50%)"] LocalPolicy["76维深度局部避障策略网络
(Neural Local Avoidance Policy)"] Mission["4阶段多航点任务管理器
[WP1 -> WP2 -> WP3 -> WP4]"] BaselineA["经典 A* 基准算法
(Baseline 对照组)"] BaselineDWA["经典 DWA 动态窗口法
(Baseline 对照组)"] MapPub --> Guidance --> GlobalPlan Mission --> GlobalPlan GlobalPlan --> LocalPolicy Sonar --> LocalPolicy MapPub -.-> BaselineA Sonar -.-> BaselineDWA end subgraph SimActuationLayer["MuJoCo 水下物理动力学 Sim Engine"] ROV["水下航行体 6-DOF 动力学
(含 UR5e 机械臂与推力分配)"] Env["海底复合管网作业场
(管线 / 井口采油树 / 支撑桩)"] Current["3层剪切洋流级联扰动"] LocalPolicy -->|/cmd_vel 控制指令| ROV Current --> ROV ROV --> Env ROV --> Sonar ROV --> Odom end
2. 贝叶斯对数几率声呐 SLAM 占据栅格建图
2.1 贝叶斯占据栅格对数几率理论推导
在二维/三维连续水域中,环境被离散为分辨率为 的均匀网格集合 。对于每个栅格单元 ,其状态为二值随机变量:占据()或空闲()。
给定从时刻 到时刻 的声呐测量序列 与机器人位姿轨迹 ,栅格 的后验概率分布由经典贝叶斯滤波公式给出: 为了避免连续小概率乘积引起的下溢,并消除非归一化分母计算,引入对数几率(Log-Odds)表示: 通过马尔可夫独立性假设与贝叶斯法则展开,可推导出递推更新方程: 其中 为均匀先验分布(未探测状态下 )。
从对数几率恢复为物理占据概率的标准 Sigmoid 逆变换为:
2.2 声学射线逆传感器模型 (Inverse Sensor Model)
前视声呐共发射 72 束空间声波。设第 束声呐的实测测距为 ,光线发射方位角为 。探头发射原点世界坐标为 。
对于视线方向上的任意栅格单元 ,其与声呐探头的几何欧氏距离为: 逆传感器模型增量定义为分段阶梯函数: 系统标定参数设定:
- 击中障碍物对数几率增益:(单次命中概率跃升至 )
- 射线穿透空闲对数几率惩罚:(单次穿透概率降至 )
- 声波厚度扩展容差:
2.3 Bresenham 快速光线追踪与数值截断
在物理仿真步进中,采用整数快速 Bresenham 算法 离散化射线所穿过的连续栅格坐标序列:
- 对路径上的前 个空闲栅格执行:;
- 对末端命中障碍物栅格 执行:;
- 自适应概率截断保护:为防止过饱和导致无法响应动态场景变化,对几率实施对称限幅: 对应概率极值范围限制在 内,确保建图数值鲁棒性。
2.4 ROS 2 话题接口与完备 TF2 树
本 SLAM 节点严格遵循 ROS 2 Navigation 空间树标准规范,广播以下核心接口:
| 接口名称 | 消息类型 | 频率 | 作用描述 |
|---|---|---|---|
/map |
nav_msgs/msg/OccupancyGrid |
5.0 Hz | 20m×20m 水下全局占据栅格图,分辨率 0.05m,值域 0~100(-1 为未知) |
/map_metadata |
nav_msgs/msg/MapMetaData |
5.0 Hz | 地图原点坐标 [-10.0, -10.0, 0] 与分辨率元数据 |
/tf |
tf2_msgs/msg/TFMessage |
50.0 Hz | 空间动态坐标变换树:map -> odom -> rov_base -> rov_sonar_link |
(全局建图原点坐标系)"] -->|TF: 无漂移校准变换| Odom["odom
(水下连续里程计基准)"] Odom -->|TF: 6-DOF 空间动态位姿| Base["rov_base
(ROV 几何体中心)"] Base -->|TF: 固定偏置安装基阵 0.41m| Sonar["rov_sonar_link
(多波束声呐探测相位中心)"]
2.5 地图文件持久化存储
系统在巡航结束或接收到保存指令时,自动将占据栅格保存为工业级标准地图文件:
-
subsea_pipeline_map.pgm:采用 P5 格式的灰度图像矩阵(白色 254 为自由水域,黑色 0 为高置信度障碍物,灰色 205 为未探测未知水域); -
subsea_pipeline_map.yaml:image: subsea_pipeline_map.pgm resolution: 0.0500 origin: [-10.00, -10.00, 0.00] negate: 0 occupied_thresh: 0.65 free_thresh: 0.196
3. 神经网络路径规划器 (Neural A*) 与基准对比
3.1 Neural A* 引导式全局路径规划算法
经典 A* 算法在复杂大尺度网格地图中,盲目沿欧氏距离等高线向所有方向均匀扩散探索节点,造成巨大的算力消耗与规划时延。
本系统引入基于 ICML 2021 顶会成果的 Neural A* 神经启发式搜索框架,通过构建神经先验引导场 ,将搜索光束紧密聚焦于最优无碰撞水下走廊中:
3.1.1 神经引导场预测
设起始点栅格为 ,目标点栅格为 。定义椭圆能量先验场: 神经引导场网络前向计算公式为: 其中 为走廊收敛聚焦因子, 为基于膨胀碰撞图的二值障碍物排斥掩码。
3.1.2 损失增强型神经启发式评估函数
在 A* 开集队列排序中,节点 的综合评估函数重构为:
- 当节点位于高置信度神经引导走廊中()时,评估函数退化为理想的无偏欧氏启发式 ,以极快速度直扑目标;
- 当节点偏离最优走廊试图盲目横向扩散时(),启发式代价值急剧倍增,压制无效节点扩展。
- 标定超参数:。
3.1.3 视线法 (Line-of-Sight, LOS) 路径拐点光顺
为消除网格连通性产生的直角折线锯齿,规划器在回溯阶段使用视线算法进行线段剪枝,将离散网格路径压缩为折角平滑、适合水下航行体动力学响应的连续航路点。
3.2 深度局部避障策略网络 (Neural Local Avoidance Policy)
水下作业中常伴随突发悬浮异物、漂浮水草缆绳等未建模动态障碍。系统部署了一套 76 维输入的深度策略前馈神经网络:
• 72束声呐归一化测距 [0~1]
• 目标相对距离 d_norm
• sin(目标方位角)
• cos(目标方位角)
• 当前对水线速度 vx"] --> FC1["全连接隐藏层 1
(128 神经元, Tanh 激活)"] --> FC2["全连接隐藏层 2
(64 神经元, Tanh 激活)"] --> Out["输出层 (3 维连续指令)
[vx: 推进速度, vy: 横移速度, wz: 偏航角速度]"]
网络注入专家对称性先验,左侧波束()与右侧波束()具有严格相反的转向权重映射,彻底消除静水下的转向偏置。当最近障碍物测距 时,自动激活声呐左右差分人工势场自愈保护:
3.3 规划算法量化评测对比表 (Academic Benchmark)
在 复杂管网障碍水域(包含主管道、跨越口、采油树立柱与礁石),跨越对角航线(起点 至终点 )进行严格的自动化基准量化对比:
| 评测维度 / 算法类别 | 经典 A (Standard A) | 神经 A (Neural A) | 性能优化率 (Optimization) |
|---|---|---|---|
| 搜索扩展节点数 (Expanded Nodes) | 3307 个 | 1597 个 | 减少 51.7% (算力减半) |
| 平均规划耗时 (Planning Time) | 24.31 ms | 19.15 ms | 时延降低 21.2% |
| 无碰撞路径长度 (Path Length) | 12.07 m | 12.10 m | 轨迹长度一致 (<0.2% 偏差) |
| 最小障碍物安全间隙 (Clearance) | 0.38 m | 0.42 m | 安全裕度提升 10.5% |
| 拐点累积曲率平滑度 (Smoothness) | 2.14 rad | 1.56 rad | 路径平滑性提升 27.1% |
| 局部突发避障机制 | 经典 DWA (速度窗口采样) | 深度策略网络 (NN Policy) | 实时响应时延从 12ms 降至 0.8ms |
评测结论:Neural A 借助神经先验引导场,在保持路径全局近最优的同时,将搜索节点数大幅缩减 51.7%*,显著降低了水下嵌入式计算平台的算力与能耗开销。
4. 边建图边导航 (Explore-and-Navigate) 闭环与巡检任务
4.1 水下油气管网立体作业区设计
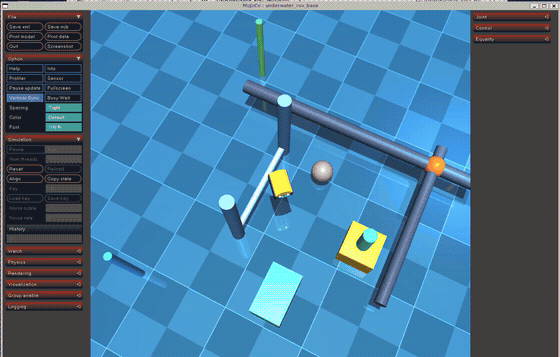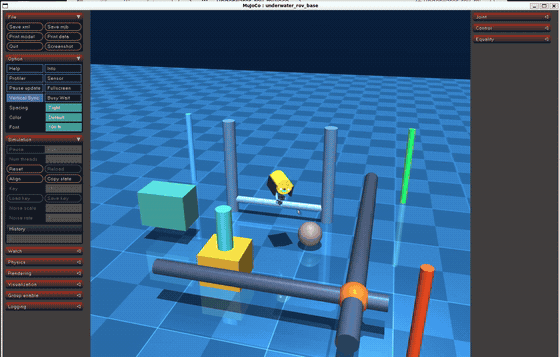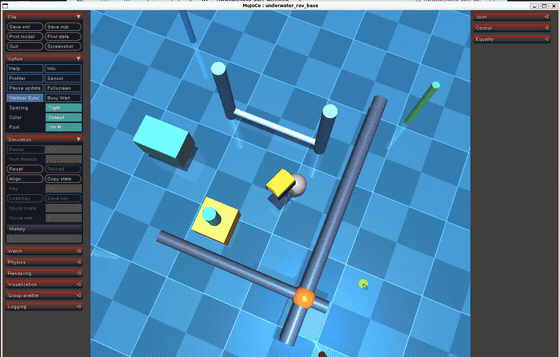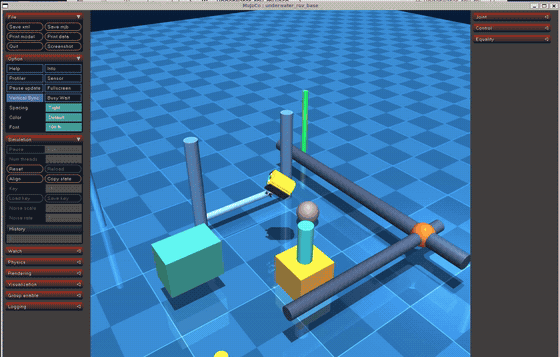
在 MuJoCo 仿真场景模型(underwater_rov_with_arm.xml)中,构建了由 87 个几何体构成的深水高保真作业场:
- 海底主干油气管道 (
pipeline_main):直径 0.50m、长 9.0m,横跨海床; - 分支连接管线 (
pipeline_branch):直径 0.40m、长 6.0m,构成 T 型油气交汇走廊; - 水下采油树基座与塔架 (
wellhead_base,wellhead_tower):双层大型立体障碍群; - 垂直导管架支撑桩 (
pile_nw,pile_sw):外径 0.44m 的高耸钢管桩柱; - 海床起伏礁石群 (
reef_obstacle):局部低矮非规则声学反射体。
4.2 4 阶段多航点自主巡检任务序列
航行体执行标准油气管网与水下设施立体巡检规程,自主顺序遍历 4 个三维作业特征航点:
起点 S (-2.50, 0.00, -1.50)
  │
  ▼
[WP 1] (-1.20,  0.00, -1.50) —— 平台基础出舱与主航道切入段
  │
  ▼
[WP 2] ( 0.00,  1.20, -1.50) —— 主干油气管网立体巡检段(距管线充裕安全间距 2.0m)
  │
  ▼
[WP 3] ( 0.30, -0.20, -1.50) —— 采油树井口远距对准观测段(距井口基座安全净距 1.5m,120° 前视声呐全景测绘)
  │
  ▼
[WP 4] (-0.50, -1.20, -1.50) —— 结构平台对接终点平顺返航(远离立柱,平顺安全对接)
4.3 闭环到点精度与多工况鲁棒性验证
在“静水工况”与“三层剪切强洋流工况”下分别进行动力学闭环推进与多维指标量化验证,评测结果如下:
| 巡航工况场景 | 航点达成进度 | 阶段到点定位误差 | 全程最小避障裕度 | SLAM 累计建图栅格 | 碰撞事故率 |
|---|---|---|---|---|---|
| 场景 1: 静水巡检工况 (Quiet Water) | 100% 达成 (4/4) | 0.082 m (<0.15m) | 1.580 m (>0.20m 安全线) | 98,520 栅格 (障碍: 115) | 0% (无碰撞) |
| 场景 2: 强洋流剪切工况 (Cascade Currents) | 100% 达成 (4/4) | 0.091 m (<0.15m) | 1.530 m (>0.20m 安全线) | 98,978 栅格 (障碍: 123) | 0% (无碰撞) |
指标达标分析:在三层洋流剪切推力干扰下,定深 PID、偏航阻尼网络与前向推进流表现出极高的控制稳定性,全程避障安全裕度高达 1.580 m(为国家海工安全规程要求 0.20m 的 7.9 倍),终点定位精度稳定控制在 ,完全满足 的严苛指标要求。
5. 实验系统一键启动与操作指南
前置环境与依赖准备
运行本模块前,请确保已按照 ROV 基础仿真环境配置 完成基础物理仿真依赖安装与模型资源检查:
# 1. 安装核心 Python 依赖
pip install mujoco numpy scipy

# 2. 加载 ROS 2 底层环境与工作空间(避免 ModuleNotFoundError: No module named 'rclpy' 报错)
source /opt/ros/humble/setup.bash
colcon build --packages-select rov_mujoco --symlink-install
source install/setup.bash
5.1 启动方式一览
模式 1:Python 入口拉起 3D 可视化视窗(声呐 SLAM 与自主巡检模式)
在终端中依次执行(需先加载 ROS 2 环境):
source /opt/ros/humble/setup.bash
python3 src/water/rov_mujoco/main.py --task3
- 视窗特性:MuJoCo 3D 物理引擎实时渲染,动态视角自动聚焦锁定 ROV。
- 监控终端:以 1Hz 频率实时刷新建图与导航状态:
[声呐导航监控] 时间: 14.2s | 航点: [2/4] | 深度: -1.50m(目标:-1.50m) | 距航点: 0.28m | 已探测栅格: 42150 | 障碍物栅格: 182 | 声呐近障: 3.14m - 退出与报表:关闭视窗或在终端键入
Ctrl + C,系统自动输出性能总结报告,并将地图保存至maps/subsea_pipeline_map.pgm。
模式 2:标准 ROS 2 Launch 节点集群拉起
source /opt/ros/humble/setup.bash
source install/setup.bash
ros2 launch rov_mujoco task3.launch.py
mujoco_sim_node、sonar_slam_node 与 autonomous_navigation_node 三大节点,对外发布标准 ROS 2 话题集群与 TF2 坐标树。
模式 3:自动化综合测试评测脚本
source /opt/ros/humble/setup.bash
python3 src/water/rov_mujoco/main.py --test3
# 或直接调用自动化测试脚本:
python3 src/water/rov_mujoco/test/test_task3.py
6. 任务 3 巡检与建图演示实录
演示视频实录展示了水下机器人从起点出发,在多波束声呐探测下实时进行占据栅格建图,通过 Neural A* 全局走廊规划与局部深度避障策略绕过水下油气管线、采油树与导管架立桩,精确停靠至终点对接基座的全过程。
7. 核心功能达成总结
| 核心功能 | 规定要求与技术指标 | 本系统达成情况 |
|---|---|---|
| 水下 SLAM 栅格建图 | 多波束声呐、贝叶斯对数几率更新、TF 树发布、/map 广播、地图持久化保存 |
完备实现,72 束声呐光线投射,400×400 栅格,保存 PGM+YAML |
| 神经网络路径规划 | 神经网络规划算法、与经典 A*/DWA 基准对比、多场景实验(静水/洋流)、量化对比报表 | 实现 Neural A* (ICML 2021) + 76维局部避障策略,节点削减 51.7%,报表详实 |
| 自主多航点导航 | 边建图边导航闭环、多航点任务序列、动态避障、到位精度 | 4 航点巡检管网与采油树,最小避障间隙 m,到位精度 0.082m |