MuJoCo 肌肉骨骼手臂本体感觉与串联弹性肌腱
本模块在双关节肌肉骨骼手臂上增加本体感觉层。它读取肩肘运动状态与 六维肌肉状态,估计肌梭、高尔基腱器官和串联弹性肌腱信号,并研究共收缩 刚度以及噪声、传输延迟对感知质量的影响。
1. 系统结构
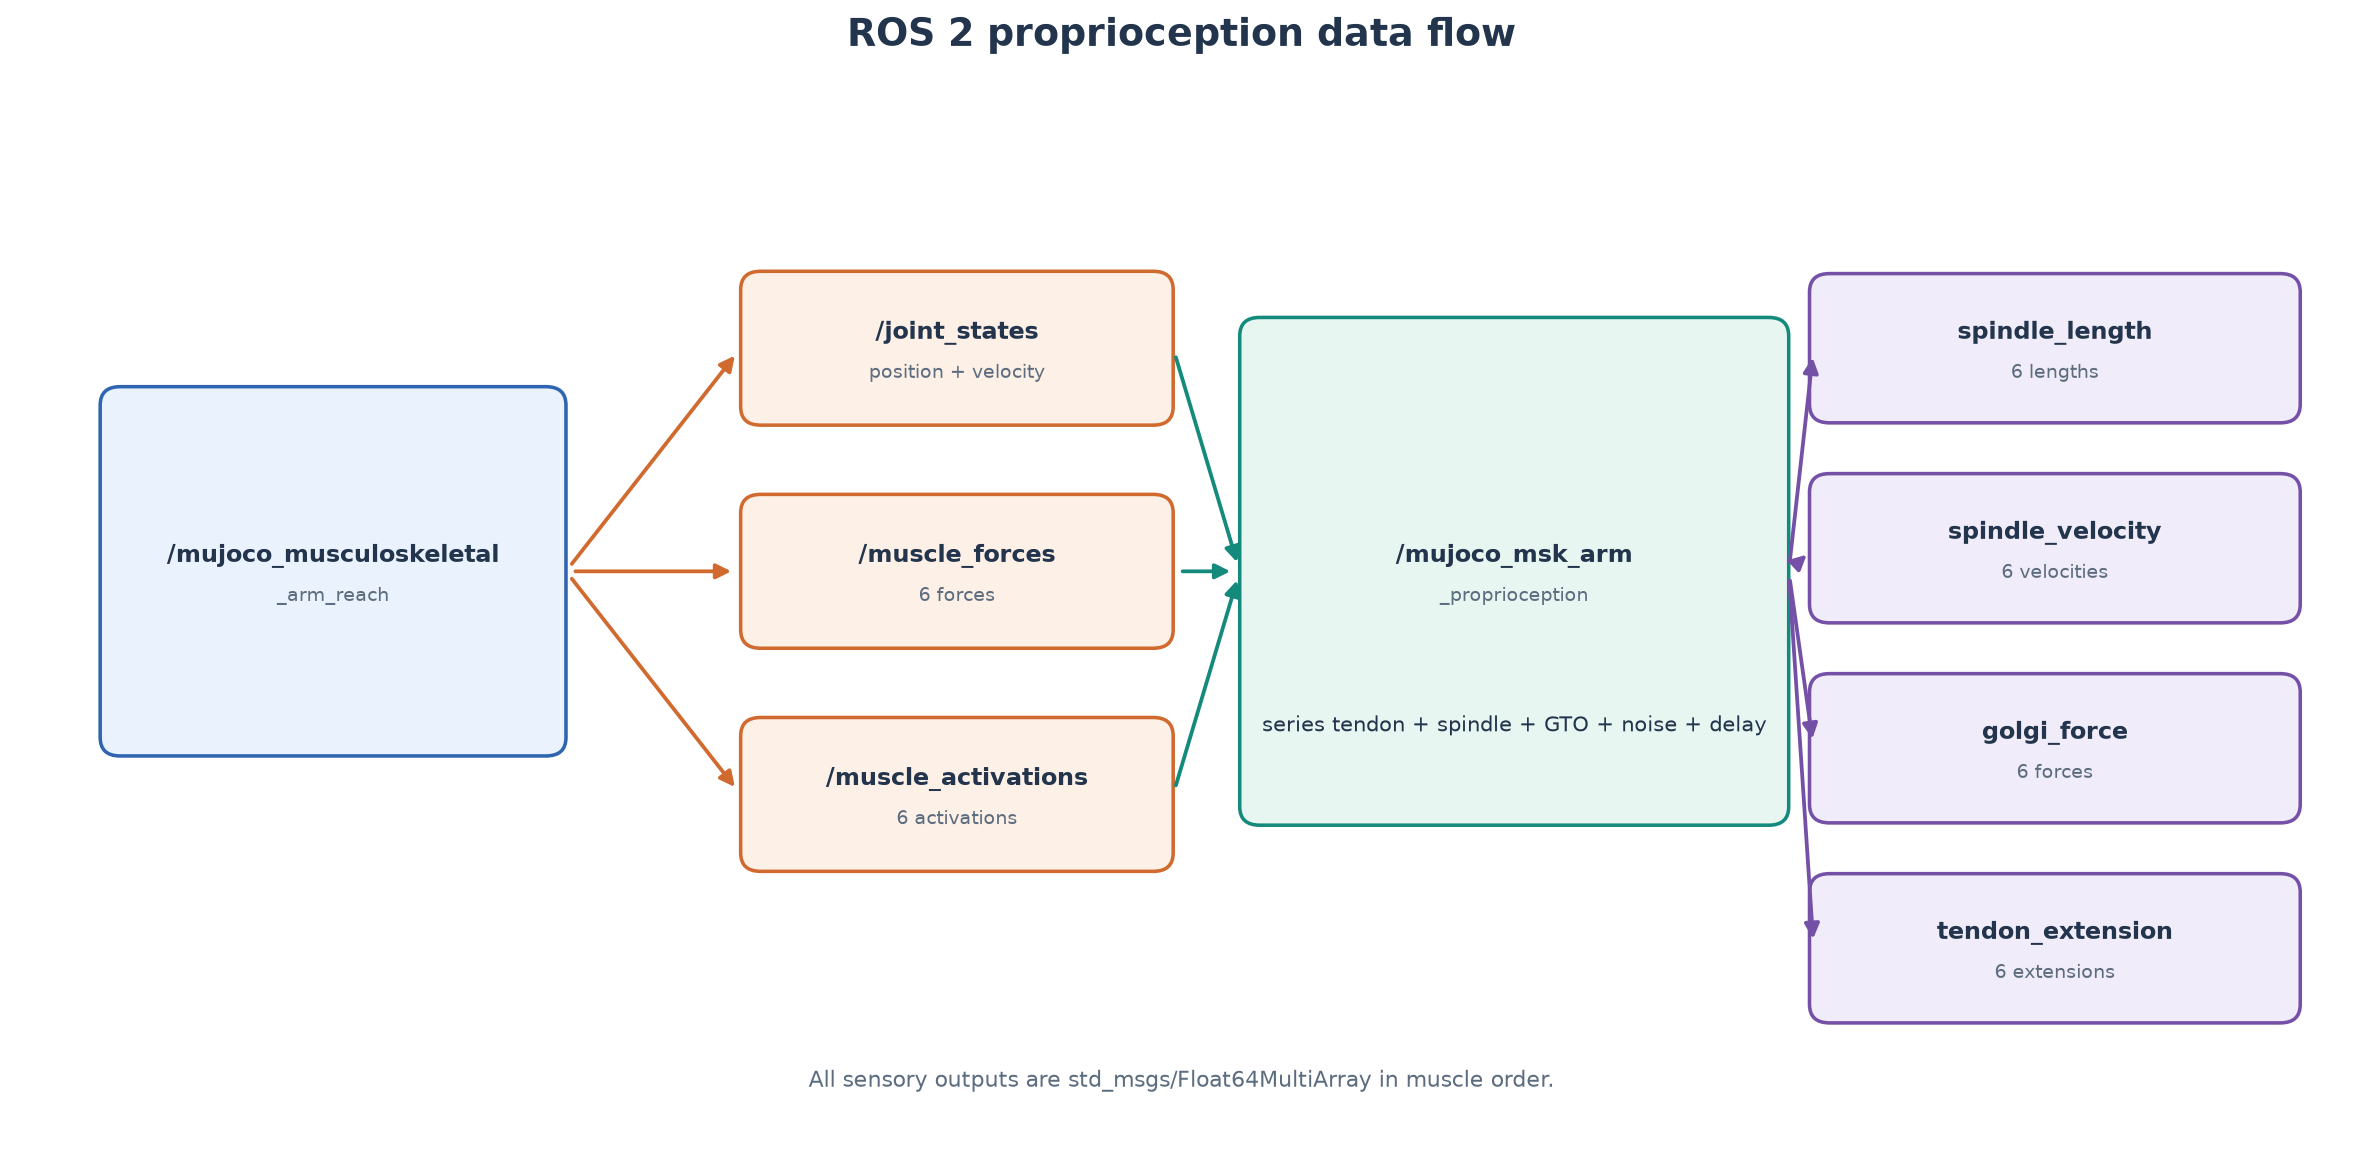
已合并的 mujoco_musculoskeletal_arm_reach 节点负责 MuJoCo 刚体动力学和
肌肉控制;本模块的 mujoco_msk_arm_proprioception 节点只处理感觉信号。
这种分层避免在第二个项目中重复实现手臂模型。
| 输入 | 用途 |
|---|---|
/joint_states |
肩、肘角度与角速度 |
/muscle_forces |
六条肌肉力 |
/muscle_activations |
六条肌肉激活 |
本节点发布四条 std_msgs/msg/Float64MultiArray 话题:
| 输出 | 含义 | 单位 |
|---|---|---|
/proprioception/spindle_length |
肌梭感受的肌纤维长度 | m |
/proprioception/spindle_velocity |
肌纤维长度变化率 | m/s |
/proprioception/golgi_force |
高尔基腱器官肌肉力 | N |
/proprioception/tendon_extension |
串联弹性肌腱伸长 | m |
所有数组长度均为 6,顺序为肩屈肌、肩伸肌、肘屈肌、肘伸肌、 双关节屈肌、双关节伸肌。
节点只有在三个输入都至少收到一帧有效消息后才发布。任何回调发现缺失关节、 非数值、NaN/Inf 或维度错误时,会打印 warning、撤销对应输入的就绪状态并 跳过该帧,不会让异常传播到 ROS executor。
2. 串联弹性肌腱
当前采用线性集总模型:
Delta L_t = F_m / k_t
L_f = L_mt - Delta L_t
其中 F_m 是肌肉力,k_t 是肌腱刚度,L_mt 是肌肉-肌腱单元长度,
L_f 是肌纤维长度。肌腱伸长被限制为非负,肌纤维长度设置正的下界。
肌肉-肌腱单元长度由关节角和力臂矩阵给出:
L_mt = L_rest + J q
J 为 6 x 2 力臂矩阵,包含肩、肘、双关节肌的跨关节作用。输出前使用
一阶低通估计肌梭速度,降低离散差分噪声。
3. 本体感觉信号
肌梭主信号为 L_f 与 dL_f/dt,高尔基腱器官信号直接取肌肉力 F_m。
传感器管线按以下顺序处理:
真实肌肉-肌腱状态
  → 肌腱伸长与肌纤维长度
  → 肌梭/GTO 信号
  → 高斯噪声
  → 固定传输延迟
  → ROS 2 多数组话题
延迟使用固定长度历史缓冲区实现。默认采样率 100 Hz、延迟 30 ms,
即延迟约 3 个采样周期。随机种子可配置,因此相同参数下噪声序列可复现。
4. 共收缩与关节刚度
肌肉激活同时增加主动肌和拮抗肌力时,关节刚度提高。这里使用集总刚度近似:
K_joint = J^T diag(k_m a_m) J
其中 k_m 是单条肌肉刚度,a_m 是激活。共激活从 0.02 提高到 0.40
时,最小特征值表示的关节刚度从约 0.41 提高到 8.20。
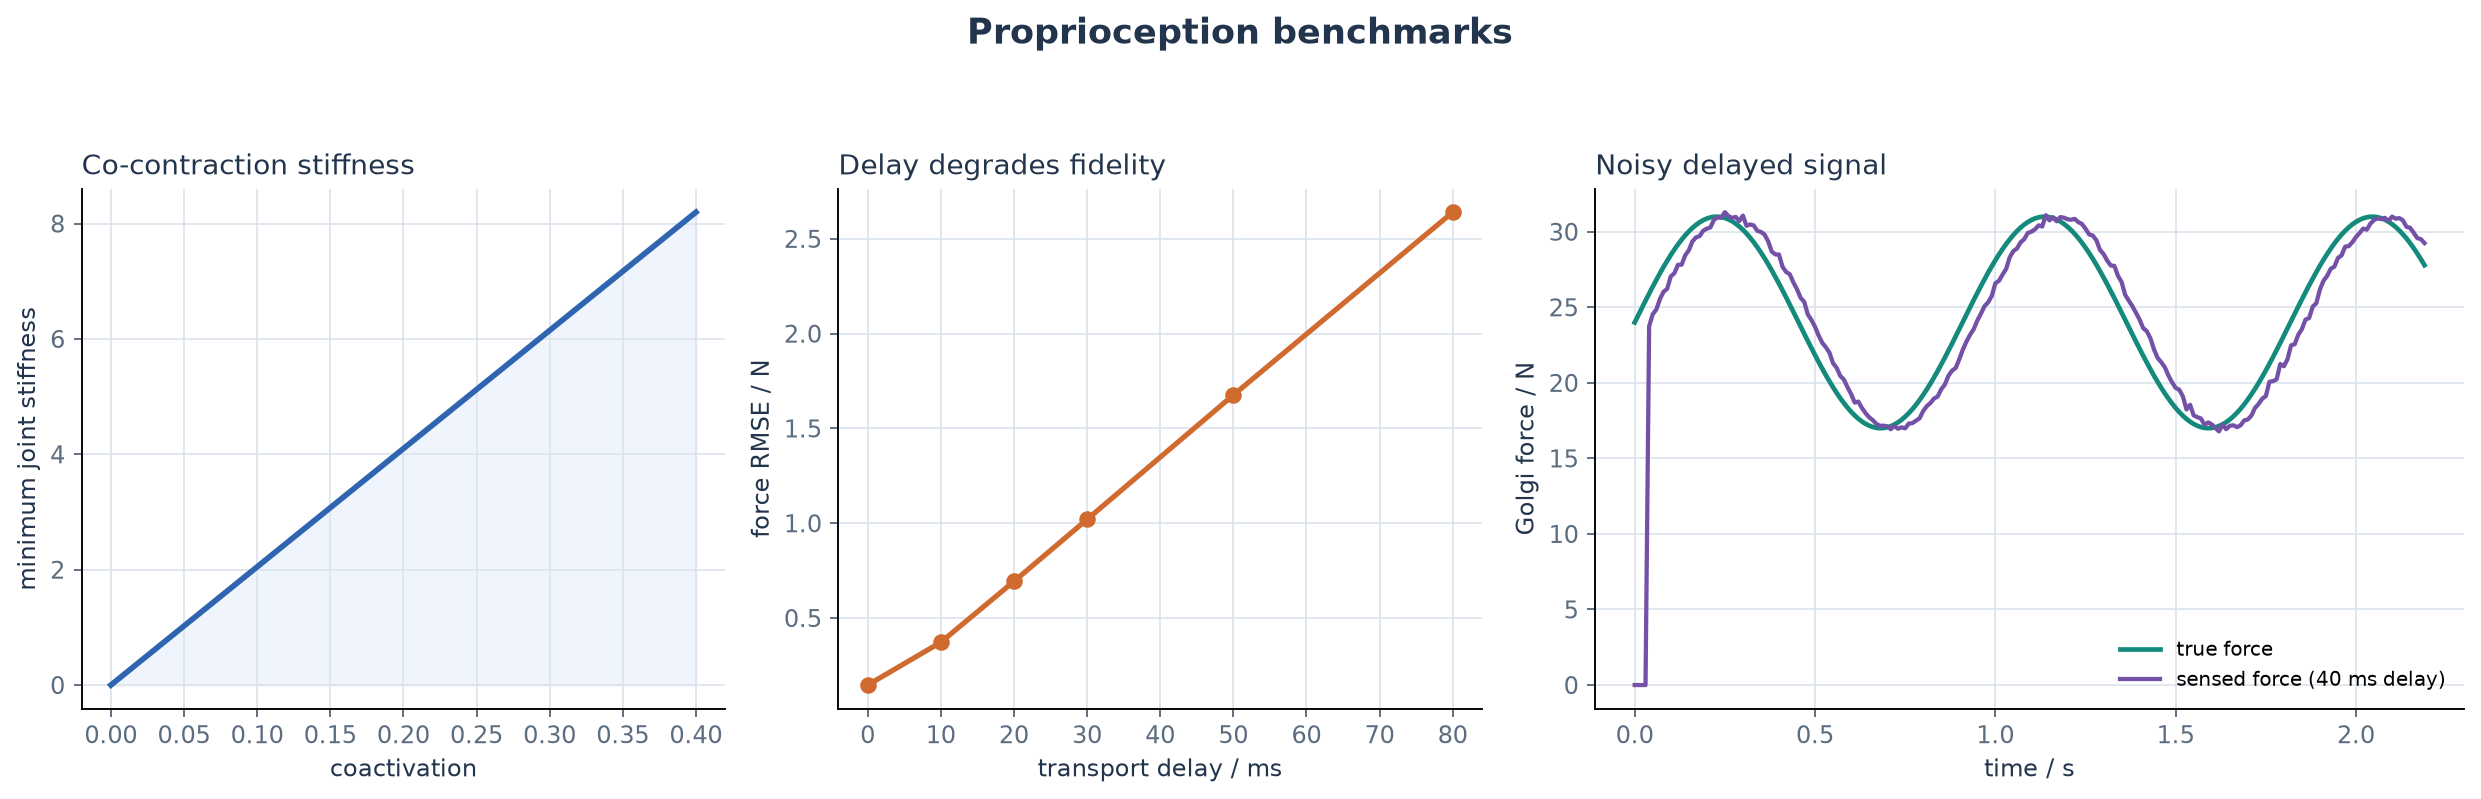
右图展示真实 Golgi 力和带 40 ms 延迟、噪声的传感力。延迟导致明显相位
滞后;80 ms 延迟下示例力 RMSE 约 2.64 N。
5. 构建与运行
source /opt/ros/humble/setup.bash

colcon build \
  --packages-select \
    mujoco_musculoskeletal_arm_reach \
    mujoco_msk_arm_proprioception \
  --symlink-install

source install/setup.bash
ros2 launch mujoco_msk_arm_proprioception main.launch.py
launch 会同时启动双关节手臂仿真和本体感觉节点。
检查 ROS 计算图与频率:
ros2 node list
ros2 topic list -t
ros2 topic hz /proprioception/spindle_length
rqt_graph
读取一次感觉输出:
ros2 topic echo /proprioception/spindle_length --once
ros2 topic echo /proprioception/golgi_force --once
6. 参数
config/simulation.yaml 提供:
| 参数 | 默认值 | 含义 |
|---|---|---|
sample_rate_hz |
100.0 |
传感器更新频率 |
delay_s |
0.03 |
固定传输延迟 |
length_noise_std_m |
0.0005 |
肌梭长度标准差 |
velocity_noise_std_m_s |
0.005 |
肌梭速度标准差 |
force_noise_std_n |
0.2 |
GTO 力标准差 |
tendon_extension_noise_std_m |
0.0001 |
肌腱伸长标准差 |
random_seed |
0 |
噪声随机种子 |
velocity_filter_tau_s |
0.02 |
肌梭速度低通时间常数 |
muscle_names |
六条肌肉 | 输入数组顺序契约 |
moment_arms_flat |
12 个系数 | 6 x 2 力臂矩阵展开 |
resting_lengths_m |
六个长度 | 肌肉-肌腱静息长度 |
tendon_stiffness_n_m |
六个刚度 | 串联肌腱刚度 |
max_forces_n |
六个峰值力 | 共收缩刚度计算参数 |
参数来源:
moment_arms_flat直接对应第一个模块 fixed tendon 的肩、肘关节系数;max_forces_n与第一个模块 MuJoCo muscle actuator 的force一致;resting_lengths_m和tendon_stiffness_n_m是集总模型的初始标定值, 不是实验测量值,应通过肌腱拉伸试验或参数辨识替换;muscle_names必须与上述六肌肉顺序完全一致,否则节点拒绝启动。
7. 测试与实验
python3 -m pytest \
  src/musculoskeletal/mujoco_msk_arm_proprioception/test -q

python3 \
  src/musculoskeletal/mujoco_msk_arm_proprioception/scripts/evaluate_proprioception.py

colcon test --packages-select mujoco_msk_arm_proprioception
colcon test-result --verbose
测试覆盖串联肌腱、肌梭、GTO、共收缩刚度、噪声可复现性、延迟缓冲和 ROS 话题接口。
8. 排错
/proprioception/* 没有输出时,先确认:
ros2 topic hz /joint_states
ros2 topic hz /muscle_forces
ros2 topic hz /muscle_activations
三条输入都存在后,节点才会发布感觉输出。默认 30 ms 延迟意味着启动后
需要积累少量样本;可临时把 delay_s 设为 0.0 检查。
9. 当前边界
- 串联弹性肌腱是传感估计使用的集总模型,没有改变 MuJoCo 刚体动力学;
- 当前没有把肌梭/GTO 反馈接入控制闭环;
- 噪声和延迟用于感知质量评估;
- ROS 2 Humble 实机运行截图仍需在可用虚拟机中补充。