多车协同编队(Ground Vehicle Platoon)
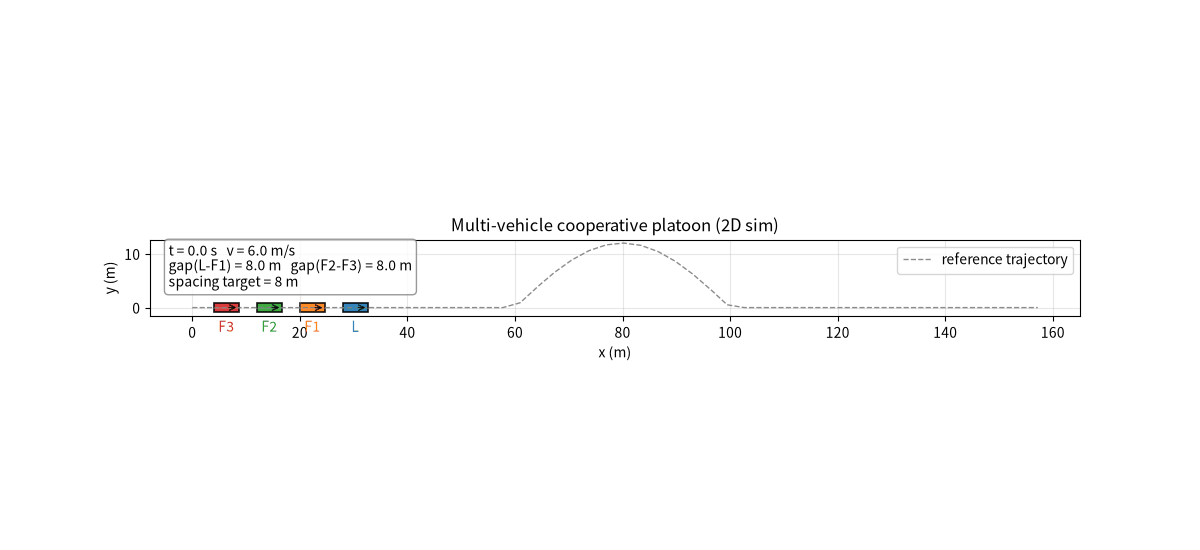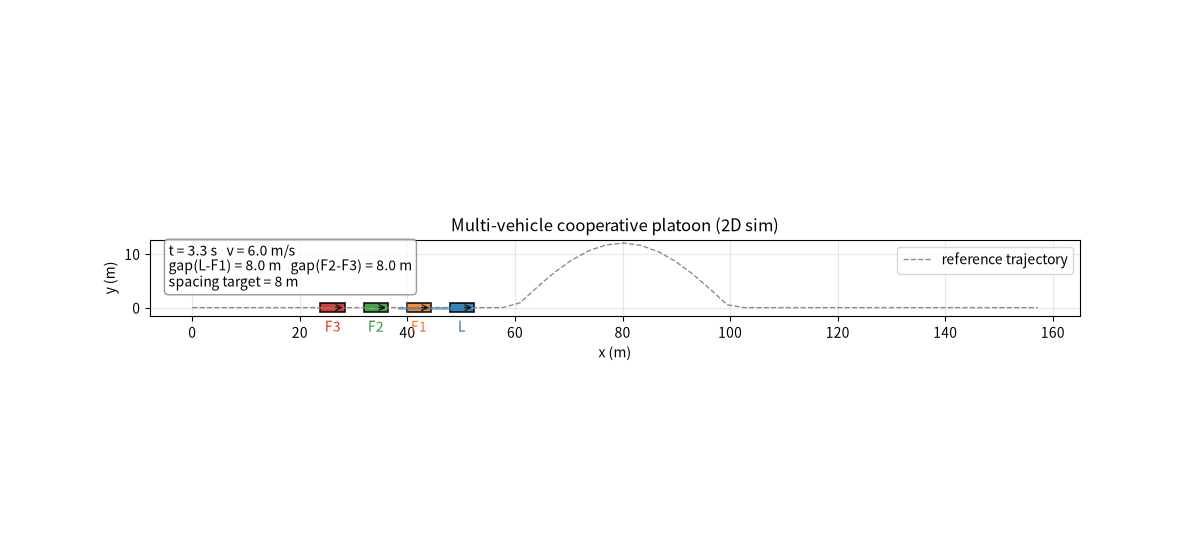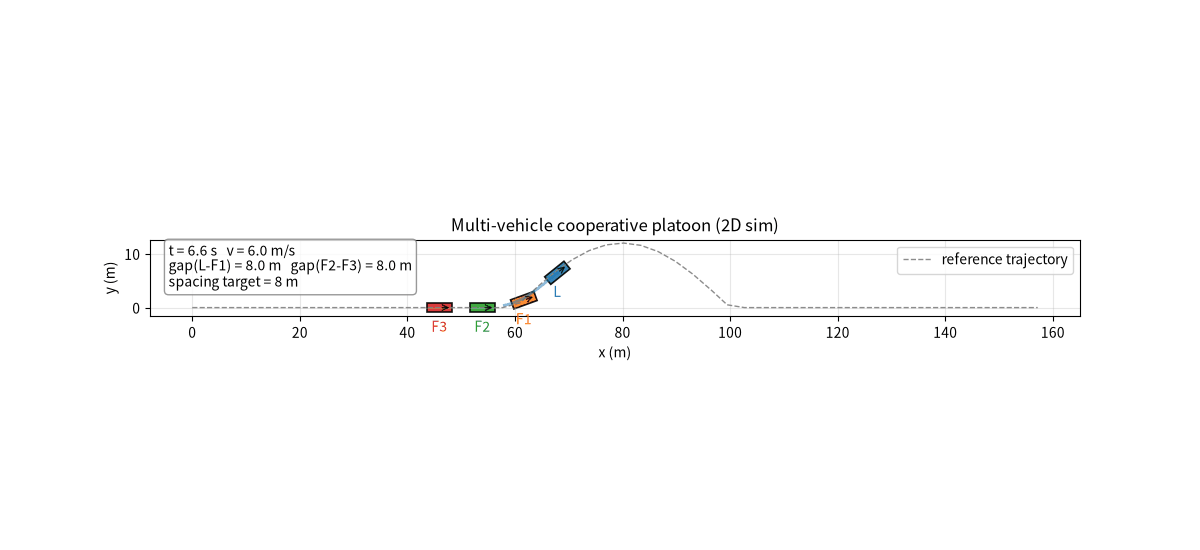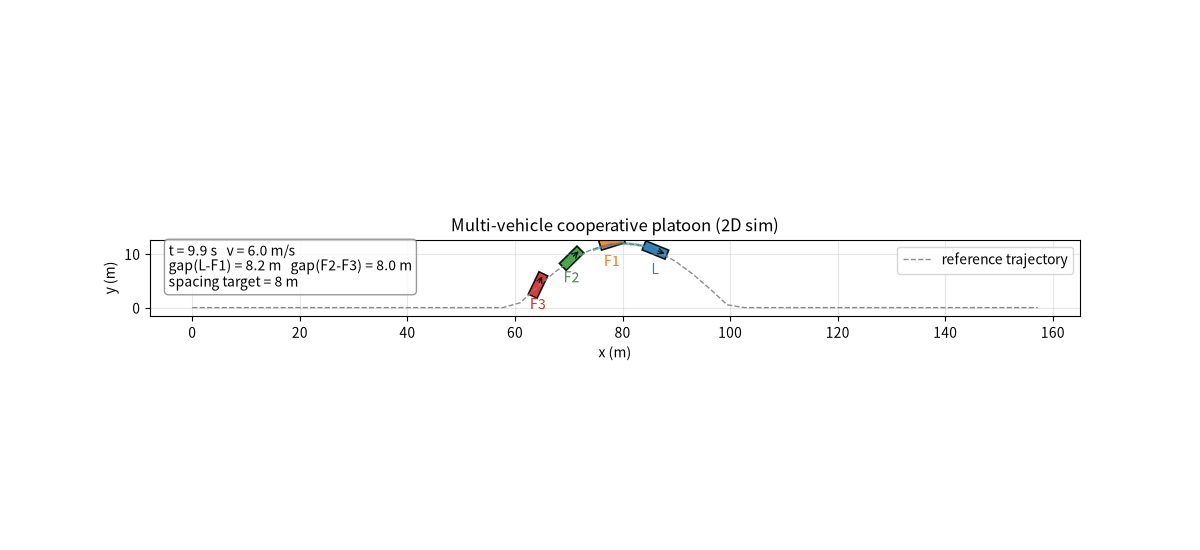
地面载具多车协同编队仿真:Leader 沿参考轨迹匀速领航,3 辆 follower 沿同一条 轨迹保持恒定弧长间距跟进,形成一字纵队(platoon),连续转弯处队形不散。
代码位于 src/ground/carla_platoon/。同一套编队控制律被两个平台复用:
- CARLA 渲染版(
carla_platoon.py):车辆状态取自 CARLA 真实位姿,控制量 经apply_control下发,需在本机装 CARLA 后运行。 - 2D 轻量版(
sim_2d_platoon.py):matplotlib 渲染,可直接运行并生成 效果动图,即本编队算法的真实运行效果演示。
编队原理
- 一条参数化参考轨迹
path,按累计弧长s采样成密集点列。 - Leader 沿轨迹推进;第
i辆 follower 的期望进度s_i = s_leader - i * spacing(沿轨迹滞后 leader 若干个车距), 期望参考点 = 轨迹上弧长s_i处的点。 - 横向:纯跟踪(pure pursuit)追各自参考点;纵向:进度误差 P 控制, 使实际进度逼近期望进度,维持恒定间距。
文件结构
src/ground/carla_platoon/
├── platoon_core.py       # 共享编队核心(运动学 / 纯跟踪 / 编队控制律)
├── carla_platoon.py      # CARLA 渲染版主脚本
├── sim_2d_platoon.py     # 2D 轻量仿真版主脚本
├── platoon_demo.gif      # 2D 版真实运行效果动图
├── requirements.txt
└── README.md
运行
2D 轻量版(本工程直接可跑,生成动图)
pip install numpy matplotlib Pillow
python3 sim_2d_platoon.py                      # 生成 platoon_demo.gif
python3 sim_2d_platoon.py --show               # 弹出窗口实时查看
CARLA 渲染版(需本机装 CARLA)
# 1) 启动 CARLA(如 /opt/carla/CarlaUE4.sh)
# 2) 让 Python 找到 carla API(.egg 的 py<X.Y> 需与本地 Python 版本匹配)
export PYTHONPATH=/opt/carla/PythonAPI/carla/dist/carla-<ver>-py<X.Y>-linux-x86_64.egg:$PYTHONPATH
pip install numpy
python3 carla_platoon.py --map Town03 --n 4 --spacing 8 --v 6
参数说明
| 参数 | 含义 | 默认 |
|---|---|---|
n |
车辆总数(含 leader) | 4 |
spacing |
期望车距(沿轨迹弧长,m) | 8.0 |
v |
巡航车速(m/s) | 6.0 |
lookahead |
纯跟踪前视距离(m) | 6.0 |
L |
轴距(m) | 2.8 |
测试
不依赖 CARLA / matplotlib 的核心测试(断言初始位姿不重合、稳态间距有界、leader 前视转向):
python3 test_platoon.py
运行效果
platoon_demo.gif 为 2D 轻量版真实运行效果:Leader 沿 S 形参考轨迹匀速领航,
3 辆 follower 保持约 8 m 间距跟进,连续转弯处队形保持稳定(实测稳态车距
7.7~8.0 m,与目标 8 m 一致)。
合规说明
本项目为课程/学习用途的仿真代码,不含真实道路行驶与真车控制,遵循开源许可。