人形机器人键盘运动控制(humanoid_keyboard_control)
任务①「人形机器人物理仿真 + 键盘运动控制」的 MuJoCo 实现:自建简化双足人形 MJCF 模型, 在 MuJoCo 物理引擎中实时仿真,终端键盘发布速度指令,人形机器人按指令前进/后退/转向, 并发布里程计与关节状态话题。
1. 运行架构
终端按键 ──► keyboard_teleop_node ──/cmd_vel──► mujoco_sim_node ──► MuJoCo 物理引擎
             (raw 模式读键)        (Twist 指令)   (站姿PD+运动控制)    (人形机器人)
                                     │
                                     └─► /humanoid/odom · /joint_states · /tf
2. 按键映射
| 按键 | 动作 | 指令分量 |
|---|---|---|
W / S |
前进 / 后退 | linear.x = ±0.3 m/s |
A / D |
左转 / 右转 | angular.z = ±0.4 rad/s |
空格 |
急停 | 全零 |
ESC |
退出 | — |
| 松开按键 | 停止 | 全零 |
3. 依赖安装与运行
3.1 环境与依赖安装
# 1) 安装 ROS2 Humble(Ubuntu 22.04):
#    参考官方文档 https://docs.ros.org/en/humble/Installation/Ubuntu-Install-Debs.html

# 2) 安装 Python 依赖(在**仓库根目录**执行;mujoco / numpy,录制 GIF 另需 imageio)
pip3 install -r src/humanoid/humanoid_keyboard_control/requirements.txt

# 3) 可视化窗口依赖(仅 Linux 桌面需要;若提示缺少 GLFW 再执行)
sudo apt install -y libglfw3
ROS 依赖(rclpy、geometry_msgs、nav_msgs、sensor_msgs、tf2_ros、
ros2launch)在 colcon build 时自动解析,无需手动安装。
3.2 源码放入工作空间与构建
# 1) 创建工作空间,并把本包源码放入 src/(也可直接 git clone 本仓库到 src/)
mkdir -p ~/ros2_ws/src
cp -r src/humanoid/humanoid_keyboard_control ~/ros2_ws/src/

# 2) 构建并加载环境
cd ~/ros2_ws
colcon build --symlink-install --packages-select humanoid_keyboard_control
source install/setup.bash
注意:执行完本节后当前目录是
~/ros2_ws,而本包被拷贝到~/ros2_ws/src/humanoid_keyboard_control(不含humanoid/这一层), 因此下一节不能用cd src/humanoid/...这种相对路径。
3.3 standalone(无需 ROS,最快验证)
standalone 模式不依赖 ROS,也不要求先执行 colcon build,直接用克隆下来的源码
即可运行。下面的路径以「仓库克隆在 ~/ros2」为例,请替换成你自己的实际路径:
cd ~/ros2/src/humanoid/humanoid_keyboard_control   # ← 换成你自己的仓库路径
python3 main.py            # 交互:W/S 前进后退,A/D 转向(弹出可视化窗口)
python3 main.py --demo     # 自动演示动作序列,录制 GIF
python3 main.py --test     # 自动化测试
若想运行 3.2 节拷贝到工作空间的那一份,路径是 ~/ros2_ws/src/humanoid_keyboard_control
(注意没有 humanoid/ 这一层):
cd ~/ros2_ws/src/humanoid_keyboard_control
python3 main.py
3.4 ROS2 Humble launch
cd ~/ros2_ws
colcon build --symlink-install --packages-select humanoid_keyboard_control
source install/setup.bash
ros2 launch humanoid_keyboard_control main.launch.py
焦点保持在启动终端,按 W/S/A/D 操控,松开即停,ESC 退出。
另开终端可查看状态:
ros2 topic echo /humanoid/odom
ros2 topic echo /joint_states
ros2 run tf2_ros tf2_echo world humanoid/base_link   # 验证 TF 可读取
3.5 可视化窗口(看到人形机器人界面)
交互模式 python3 main.py 与 ros2 launch 默认都会弹出 MuJoCo 可视化窗口,
窗口内可实时看到自建双足人形机器人在场景中站立、前进与转向,视角自动跟踪躯干。
| 运行环境 | 能否看到窗口 | 说明 |
|---|---|---|
| 本机 Ubuntu 桌面 / 虚拟机桌面终端 | ✅ | 直接运行即可看到人形机器人界面 |
| SSH 远程登录 | 需 X11 转发 | 用 ssh -X user@host 登录,或先 export DISPLAY=:0 再运行 |
| 无显示服务器(纯命令行 / CI) | ❌ | 用下面的开关关闭窗口,仅输出命令行信息 |
# standalone
python3 main.py                     # 默认打开可视化窗口
python3 main.py --no-viewer         # 无图形环境:仅命令行输出

# ROS2 launch
ros2 launch humanoid_keyboard_control main.launch.py                    # 默认打开窗口
ros2 launch humanoid_keyboard_control main.launch.py visualize:=false   # 关闭窗口
若当前环境没有图形界面,程序会打印提示并自动退化为无窗口模式, 物理仿真、话题发布与自动化测试均不受影响。
4. 实现要点
4.1 自建人形模型(models/humanoid_simple.xml)
模型采用 freejoint 底盘 + 15 关节双足人形:髋(roll/pitch)×2、膝 ×2、踝(pitch/roll)×2、
肩 ×2、肘 ×2、颈 ×1,全部由 motor 驱动;头部带前视相机,场景中放置红色圆柱与蓝色方块
作为参照物(供移动演示与相机观察)。为双足侧向平衡,髋/踝 roll 关节单独加强增益。
4.2 站姿 PD 控制
每个关节的驱动力矩为比例-微分(PD)控制,目标姿态为直立位(全 0):
其中 kp=120、kd=6;髋/踝 roll 关节取 kp_roll=400 抗侧倾。
力矩限幅 ±250 N·m。实测 4 s 站立质心零漂移(根高 1.08 m,仿真 2.6 万 step/s)。
4.3 运动控制:速度级前进 + 姿态级转向
前进/后退(速度级):指令速度按底盘当前偏航角分解为世界系 vx/vy,
使"前进"始终沿机器人当前朝向(而非固定世界系 +x),位移满足 Δs ≈ v·t:
yaw = 底盘当前偏航角
data.qvel[root_dadr]     = v_lin * cos(yaw)   # 世界系 vx
data.qvel[root_dadr + 1] = v_lin * sin(yaw)   # 世界系 vy
转向(姿态级):双足原地旋转时脚底与地面滑动摩擦会产生持续侧倾力矩, 是双足站立的固有物理问题(真实机器人靠步态解决)。这里采用姿态级控制—— 每步对底盘四元数绕自身 z 轴做微小旋转,并清零角速度,避免摩擦滑移失稳:
d = w * dt                            # 单步转角
q = data.qpos[root_qadr+3:root_qadr+7]   # 底盘四元数 (w,x,y,z)
# new_q = q ⊗ dq,dq = (cos(d/2), 0, 0, sin(d/2)),四元数乘法更新
实测转向角严格满足 Δψ ≈ w·t(w=0.5 rad/s 转 2 s → 57.3°,全程站立)。
4.4 终端 raw 模式与松开即停
键盘节点用 termios/tty 进入 raw 模式单键即时响应(launch 下优先打开 /dev/tty),
以 30 Hz 持续发布;松开按键即发布全零速度,防止机器人失控。
仿真节点对 /cmd_vel 设有 0.5 s 指令超时:超过该时间未收到新指令则自动停车;
键盘节点退出前也会主动发布零速度,避免遥控停止后仿真继续执行最后一条非零指令。
4.5 模型能力边界(重要)
本模块的移动控制为 演示级运动学控制:
- 前进/后退通过直接改写底盘 freejoint 的世界系线速度实现;
- 转向通过直接旋转根部四元数实现;
- 不包含双足步态生成(无摆动腿 / 支撑相、摆动相规划)。
因此:
位移 ≈ v·t、转角 ≈ w·t的实测指标只验证 指令执行准确性(运动学层面);- 站姿 PD 测试(质心漂移、根高保持)只验证 静态站立的物理稳定性;
- 二者均 不能证明真实步行控制或动力学准确性(步态稳定性、动态平衡、 地面反作用力等不在本模块验证范围内)。
5. 效果图
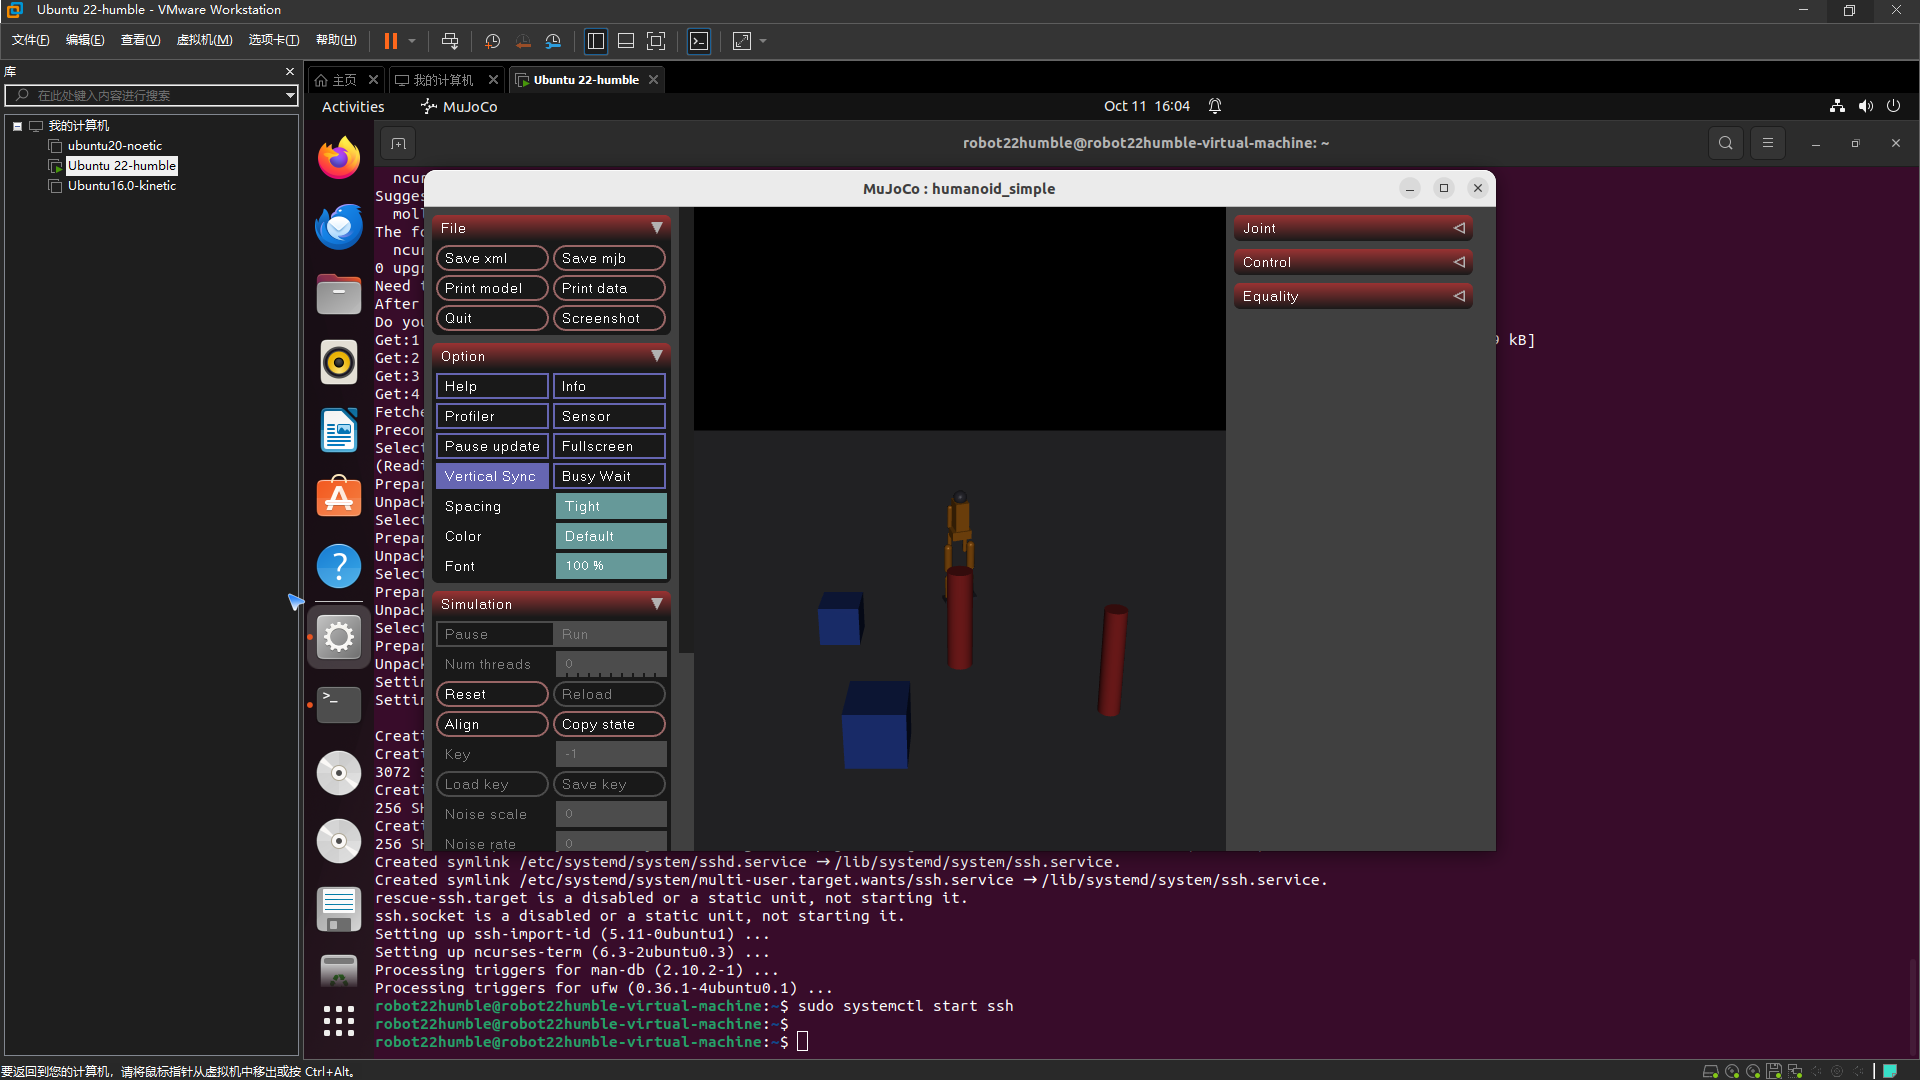
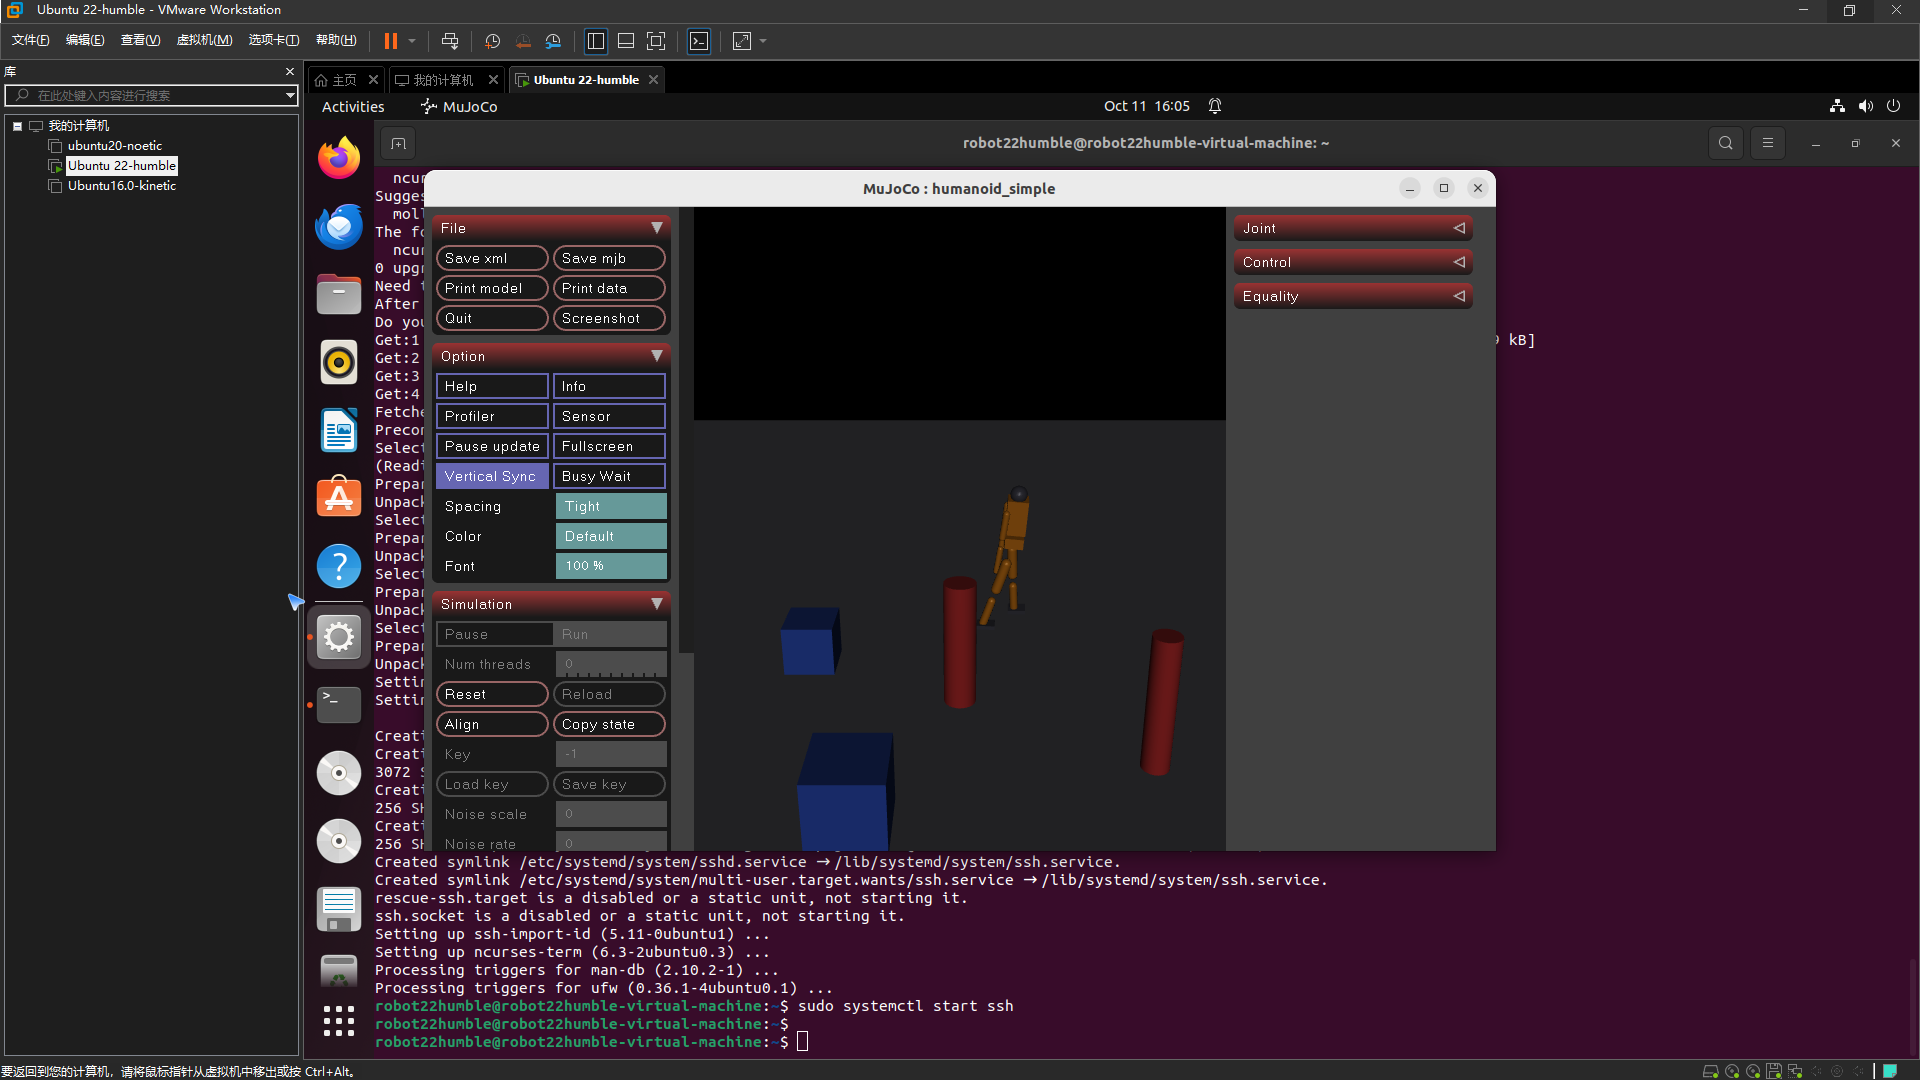
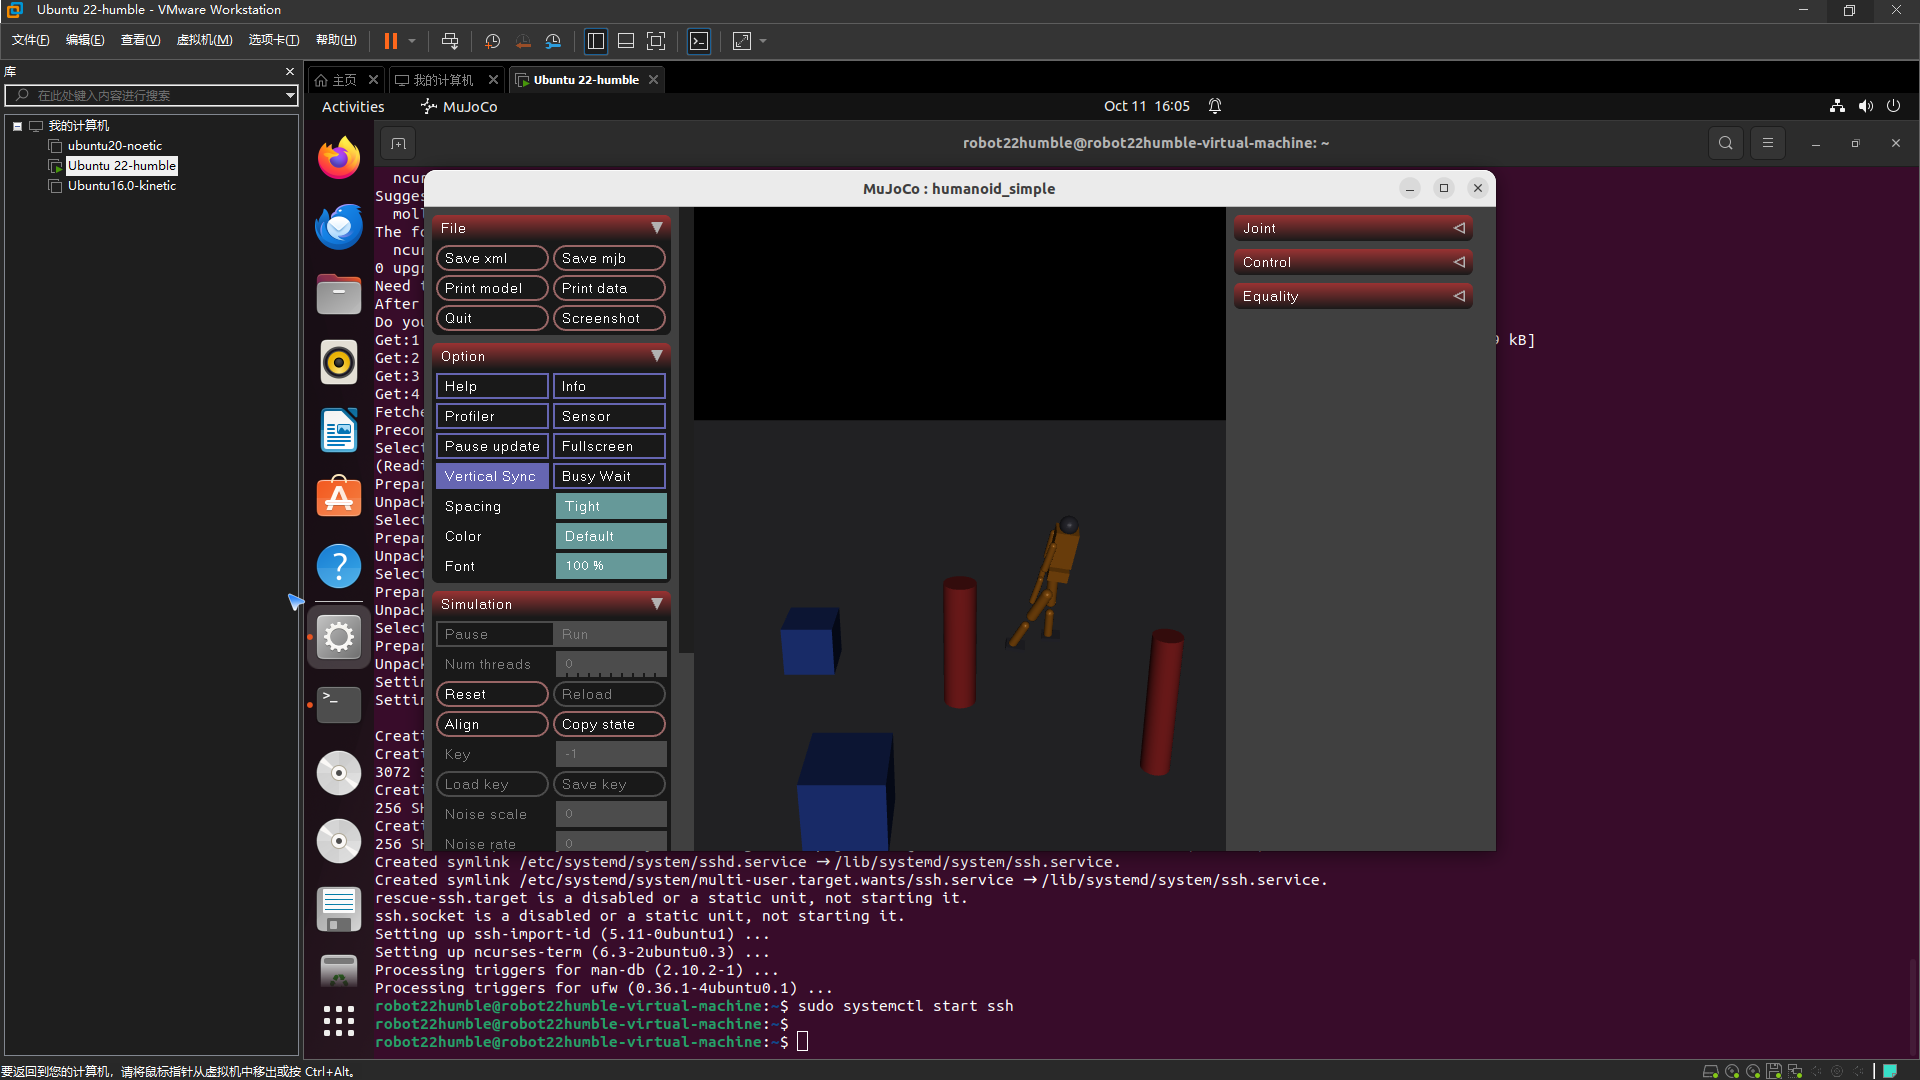
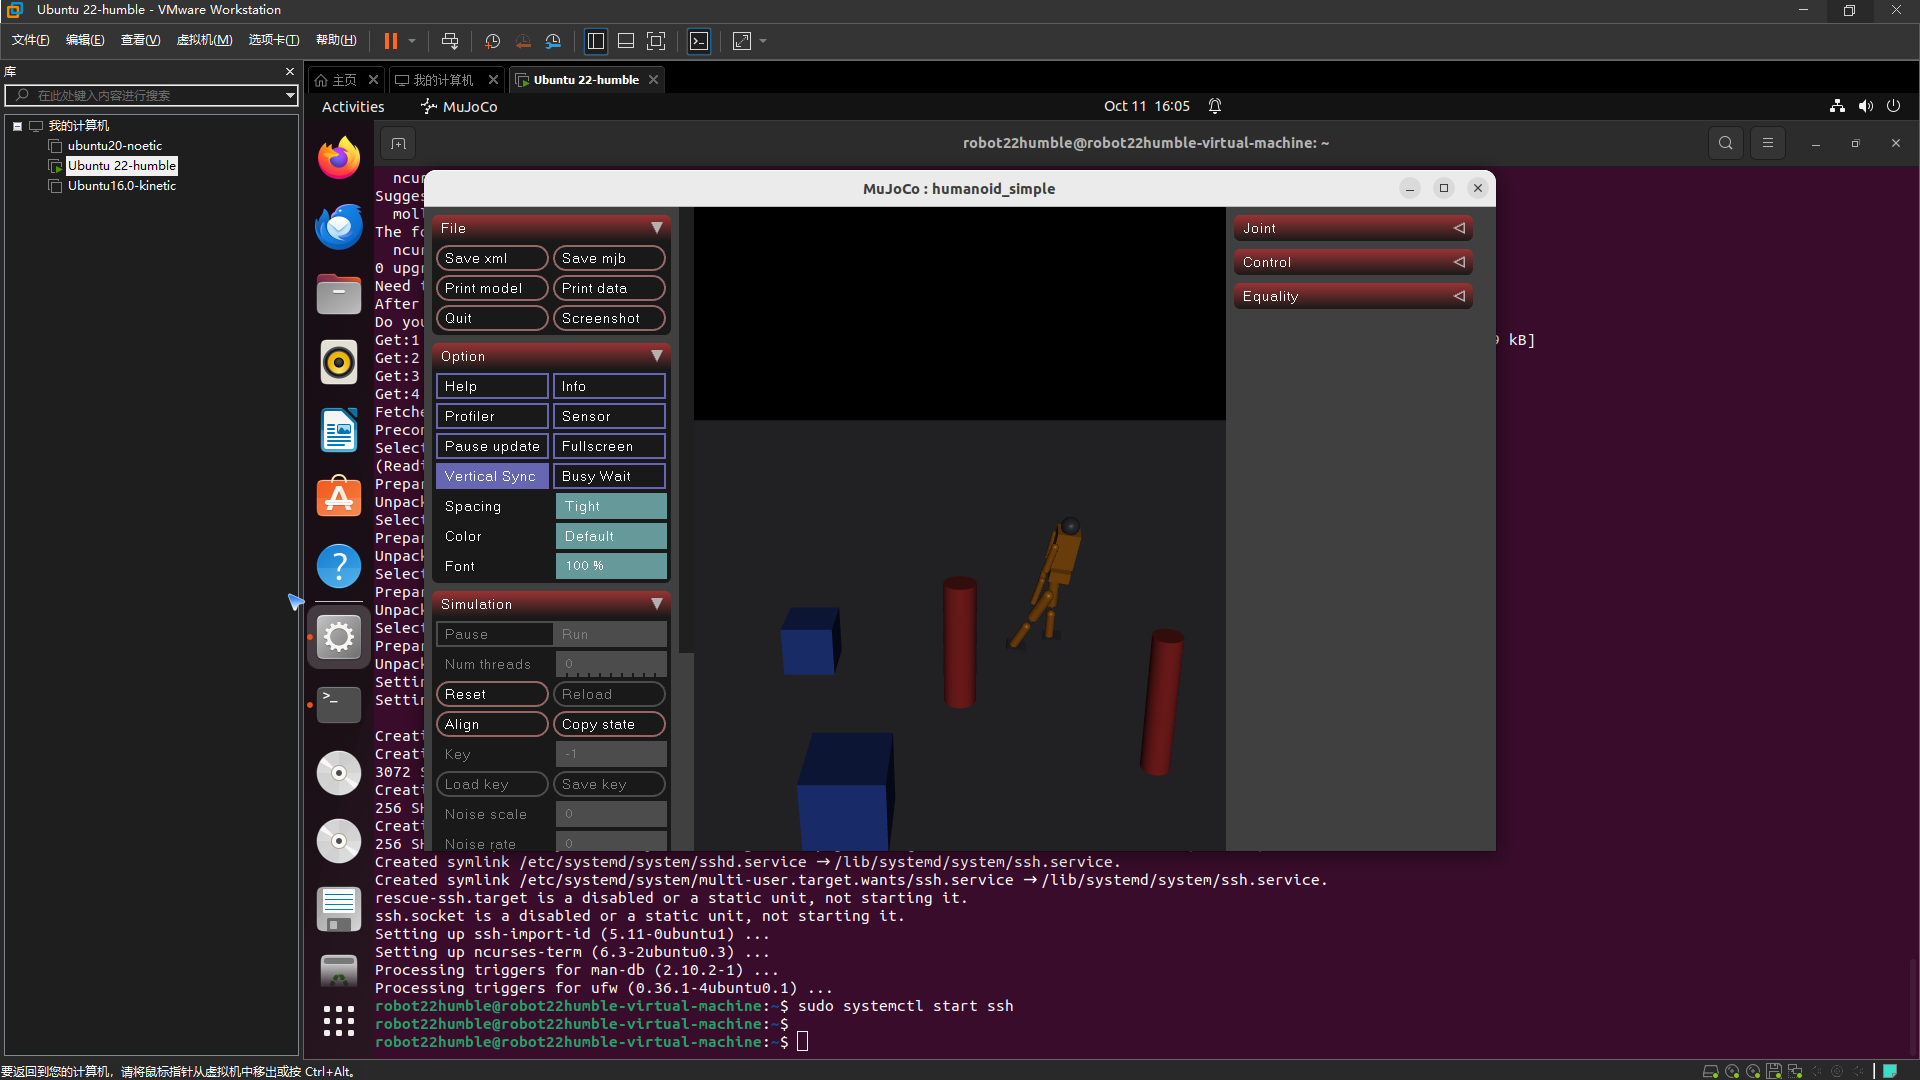
自动演示(前进 → 右转 → 前进 → 左转回正 → 后退,场景第三视角),关键帧截图如下:
关键帧截图(初始站姿 / 前进 / 转向 / 结束状态):
| 初始站姿 | 前进中 | 转向后 | 结束状态 |
|---|---|---|---|
 |
 |
 |
 |
6. 验证结果
6.1 指令执行准确性(演示级运动学控制)
自动化测试(test/test_standalone.py)实测:
| 指标 | 结果 |
|---|---|
| 前进驱动(1.5 s @ 0.3 m/s) | 位移 0.446 m(理论 0.450 m,误差 0.9%) |
| 转向(2 s @ 0.5 rad/s) | 转角 57.3°(理论 57.3°) |
注:以上指标只验证指令执行准确性(运动学层面),不代表真实步行控制 或动力学准确性(见 4.5 模型能力边界)。
6.2 物理稳定性(静态站姿)
| 指标 | 结果 |
|---|---|
| 站姿稳定性(4 s) | 质心位移 ≈ 0,根高 1.084 m |
| 前视相机渲染 | 640×480 RGB 可用 |
| 仿真性能 | 26,294 step/s(实时因子 52.6×) |
7. 参考
- rov_mujoco 水下机器人模块:本包 ROS2 包结构惯例参考
- MuJoCo 文档:freejoint / motor / Renderer