无人机控制权限饱和与积分饱和监测
本项目面向无人机在高机动、低电压或执行器受限时“指令发出但姿态跟不上”的问题。模块比较期望与实际滚转/俯仰角速度,并结合电机饱和比例、积分器幅值和单体最低电压,判断控制权限是否下降。
1. 风险模型
- 跟踪误差:期望与实际滚转/俯仰角速度向量的相对差;
- 饱和比例:电机输出接近上限的程度;
- 积分饱和:控制器积分项相对配置上限的占比;
- 电压下降:单体最低电压低于安全区间时的归一化风险。
状态迁移为:
NOMINAL → REDUCED_AUTHORITY → SATURATION_RISK → CRITICAL_AUTHORITY
当电机饱和 ≥ 0.92 且跟踪误差或积分饱和明显时,可立即进入 CRITICAL_AUTHORITY。
2. ROS 2 接口
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/uav_control/authority_sample |
std_msgs/String |
输入 | 期望/实际角速度、饱和、积分和电压 |
/uav_control/authority_assessment |
std_msgs/String |
输出 | 风险、权限比例和状态 |
/uav_control/authority_advice |
std_msgs/String |
输出 | 继续、限制机动、撤销机动或稳定下降 |
3. 构建与运行
source /opt/ros/humble/setup.bash
colcon build --symlink-install --packages-select uav_control_authority_guard
source install/setup.bash
ros2 launch uav_control_authority_guard main.launch.py duration:=18
CSV 默认写入 /tmp/uav_control_authority_runtime.csv。
当 duration 大于 0 时,模拟器结束会触发整个 launch 自动关闭;默认 duration:=0.0 表示持续运行,此时使用 Ctrl+C 手动停止。
4. Humble 虚拟机实测
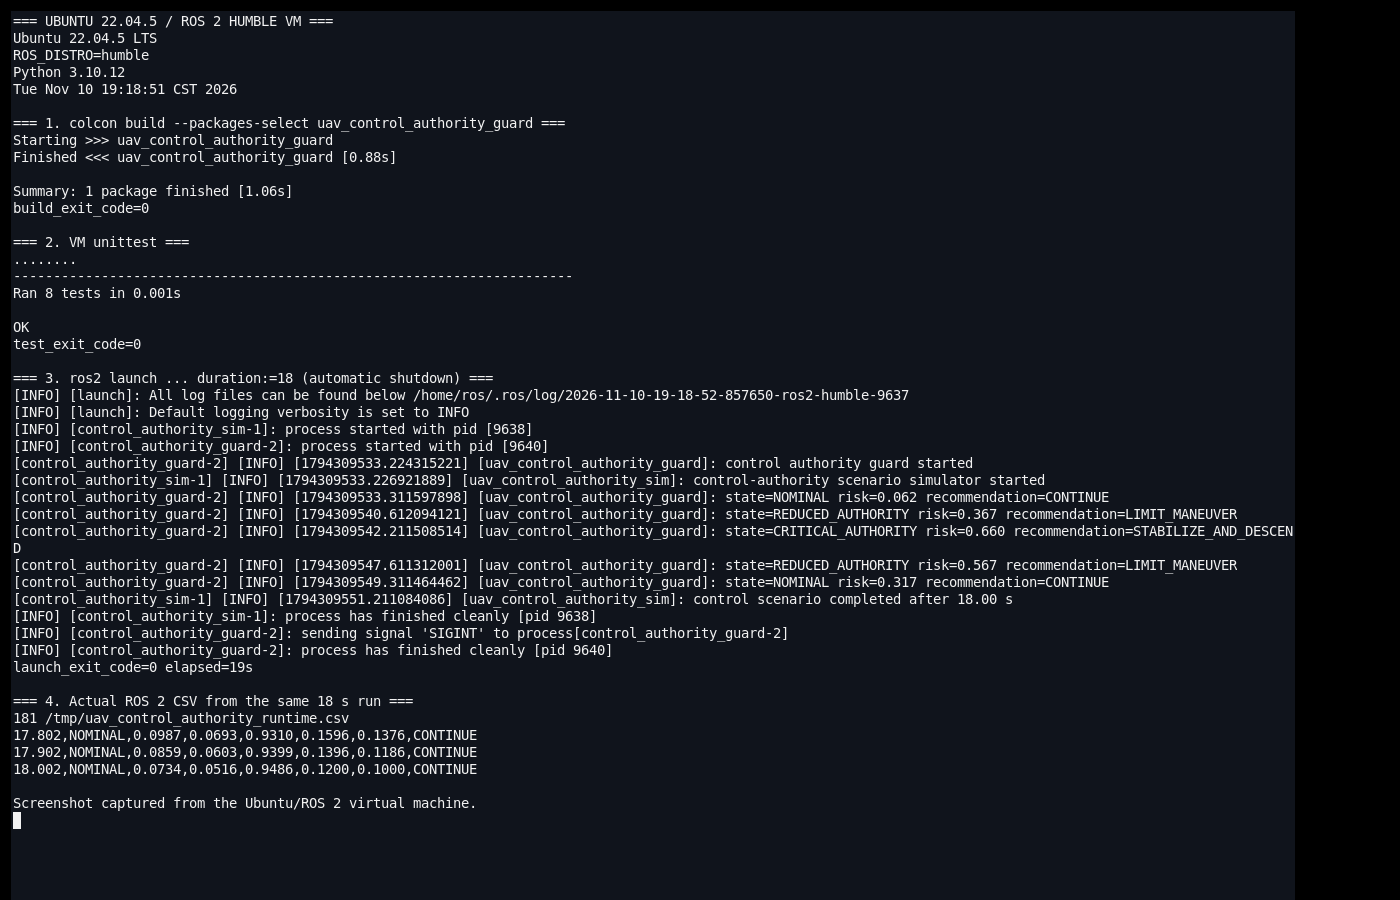
Ubuntu 22.04.5 / ROS 2 Humble 下真实构建成功,VM 内 8 项 unittest 全部通过。ros2 launch 启动两个节点,运行 18 秒并记录 180 条状态。
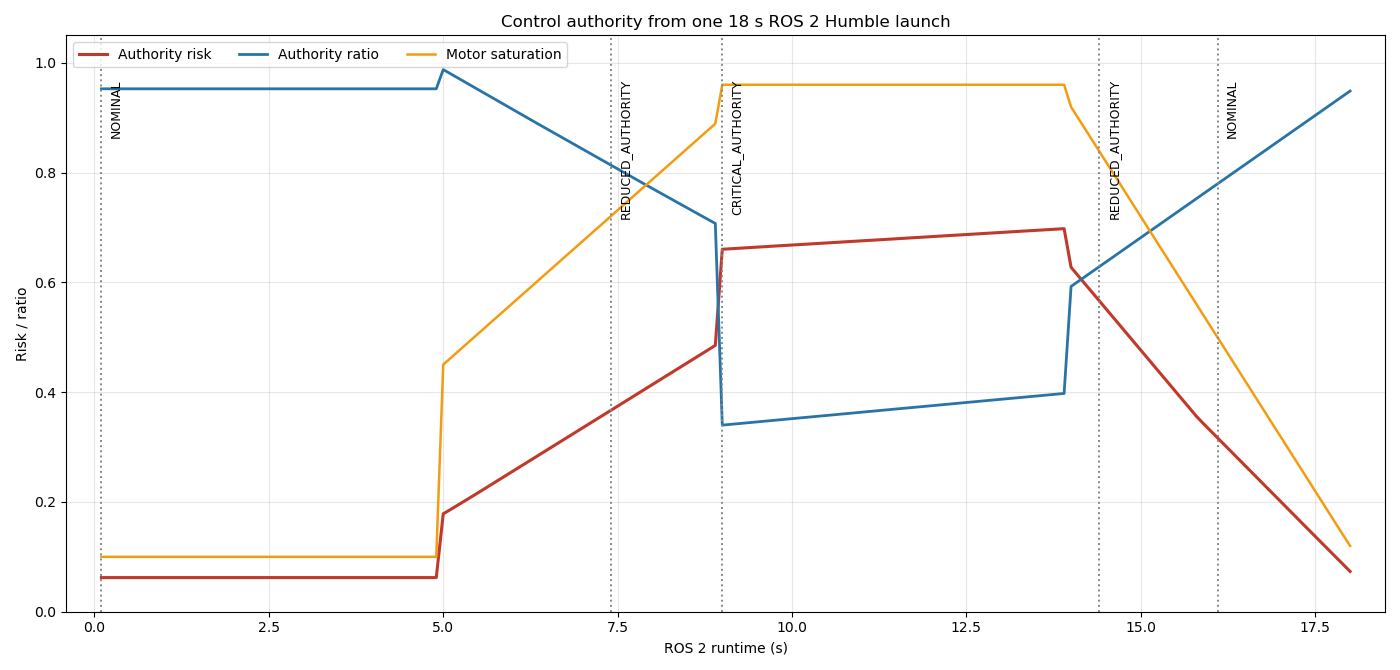
实际状态迁移:
NOMINAL → REDUCED_AUTHORITY → CRITICAL_AUTHORITY → REDUCED_AUTHORITY → NOMINAL
故障段控制风险达到约 0.66,电机饱和接近 0.96;恢复后控制权限比例回到 0.95 左右。
VM 内实际终端截图同时记录了 Ubuntu/ROS 版本、colcon build、8 项单元测试、两个节点启动、实际状态迁移和 CSV 尾部:
根据同一轮 CSV 生成的控制权限曲线:
5. 限制
- 命令、响应和饱和数据均来自确定性仿真,没有接入真实飞控日志。
- 角速度环带宽、执行器动态、机体惯量变化和风扰没有完整建模。
- 积分器比例是配置估计值,不是从具体 PID 控制器内部直接读取。
- 电压下降只作为风险因素,未实现电芯级故障诊断。
- 输出不直接发送姿态、电机或降落命令,必须由飞控安全逻辑独立处理。
6. 大模型使用声明
使用 OpenAI Codex 辅助完成代码、测试、文档和运行图生成;作者已逐项复核代码、参数和结果,并对提交内容、数据真实性和后续维护负责。