MuJoCo 地面差速小车:神经网络端到端避障
对应课程任务:对地面载具进行物理仿真,用传感器数据完成感知、决策与控制, 其中感知、规划、控制链路为神经网络,推理阶段不含规则分支。 本模块在仓库已有的规则避障模块
mujoco_car_avoidance基础上晋级: 用一个纯 numpy 实现的小 MLP,把"射线距离 + 航向"直接映射成"转向 + 油门"。
代码位于 src/ground/mujoco_car_nn_avoidance/。
1. 概述与目标
1.1 核心任务目标
- 物理仿真:两轮差速小车由 MuJoCo 解算动力学,速度伺服驱动两个驱动轮;两驱动轮加前支撑轮构成静定三点支撑,后支撑轮只作防后仰保护。
- 感知:25 束前视射线扇面(−60°…60°,5° 间隔,量程 6 m)作为小型二维激光雷达,另取一维车体航向偏差作为网络输入。
- 决策与控制:感知结果送入 MLP,网络直接输出归一化转向
steer与油门throttle,再由差速运动学换算成左右轮目标角速度。 - 端到端:训练完成后,闭环中没有任何避障规则、阈值判断或状态机;专家策略只在离线采集阶段当教师信号,不参与推理。
- 可复现:本地仿真与多场景评测不需要图形界面和显卡;演示动图用离屏渲染录制。
1.2 与仓库已有模块的区别
| 对比项 | mujoco_car_avoidance(规则基线) |
本模块 |
|---|---|---|
| 引擎 | MuJoCo | MuJoCo |
| 感知方式 | mj_ray 射线扇面 |
mj_ray 射线扇面 + 航向 |
| 决策方式 | 距离分级状态机(规则) | 纯神经网络(MLP) |
| 推理时是否含规则分支 | 是 | 否 |
| 运行前提 | mujoco + numpy | mujoco + numpy |
| 无图形界面可用 | 是 | 是(默认无窗口) |
本模块复用了规则基线模块已经调通的差速底盘物理方案(速度执行器、质心前移、静定三点支撑、出生穿透量),差别只在决策层:规则被替换成训练得到的神经网络。
2. 计算原理
2.1 射线求交与扇面采样
每条射线由起点(车头 lidar site)和水平面内方向向量定义,调用 MuJoCo 原生 mj_ray 求与几何体的最近交点:
其中 , 为场景中允许被探测的几何体集合;未命中或超出量程时取 。
几何体分组与 models/*.xml 约定一致:障碍物放在 geom group 0(射线可见),地面放在 group 1(屏蔽,避免车身俯仰时打到路面产生假目标),自车放在 group 2(屏蔽)。求交时传入组掩码 geomgroup=[1,0,0,1,1,1],再用 bodyexclude 排除自车 body 兜一层底——左右驱动轮是车体的子 body,只排除 group 2 仍可能被侧向射线打到,产生"0.3 m 处有障碍"的假距离并直接误导网络。
2.2 状态向量拼接
网络输入共 26 维:25 束射线距离先按量程归一化到 (越近越接近 0,越远越接近 1),再拼接一维归一化航向偏差:
为车体相对初始航向的偏航角(由里程计/IMU 四元数解算)。绕障后车体已经偏转,纯靠射线无法判断绝对朝向,这一维航向反馈是绕障后能把车拉回前进方向、持续绕行通过的关键。
2.3 MLP 结构与前向传播
网络为两层全连接,纯 numpy 实现,不依赖 PyTorch / TensorFlow:
| 层 | 维度 | 激活 |
|---|---|---|
| 输入 | 26 | — |
| 隐层 | 32 | tanh |
| 输出 | 2 | 线性 |
输出二维依次为 steer(转向)、throttle(油门)。推理时再做范围约束:
权重采用 He 初始化;隐层 tanh 的导数 在反向传播中直接展开计算。
2.4 训练目标与梯度下降
训练把专家标签当作回归目标,损失为两项输出的均方误差:
按小批量随机梯度下降更新权重与偏置:
训练超参集中在 config.py:
| 超参 | 取值 |
|---|---|
训练轮数 epochs |
300 |
学习率 lr |
0.005 |
批大小 batch |
64 |
随机种子 seed |
42 |
| 数据集规模 | 3000 样本(3 场景 × 1000) |
实测 300 个 epoch 后末段 20 轮平均损失约 0.0268(初始约 0.0933)。
2.5 专家策略(仅作离线教师信号)
专家策略只在 --collect 阶段生成训练标签,推理时完全不参与。它只吃射线距离和航向,不读取任何场景真值位置。
射线分为三个感知带:
| 感知带 | 索引 | 覆盖角度 | 含义 |
|---|---|---|---|
| 右侧带 | 0…9 | −60°…−15° | 右侧平均开放距离 |
| 正前带 | 10…14 | −10°…+10° | 正前方最近距离 |
| 左侧带 | 15…24 | +15°…+60° | 左侧平均开放距离 |
转向规则:正前方出现障碍或两侧开放度差较大时,朝更开放一侧温和转向;前方安全且两侧均衡时,用航向偏差把车回正。油门按全程最近障碍距离分级减速:
探索式采集:如果只让专家策略自身滚动采集,车大部分时间在空旷直行,转向标签占比很低(实测约 2%),专家轨迹也单一,缺少贴近障碍的状态。采集时实际驱动指令叠加零均值高斯噪声(标准差 0.15,种子固定),让车主动探索贴近障碍、偏航等状态,但写入数据集的标签仍然是专家输出。这样转向标签占比提升到约 78%,左右两侧样本均衡,网络才能学到完整的"绕障—回正"行为。
2.6 差速运动学
网络输出归一化指令后,由纯函数 kinematics.differential_wheel_vels 解算成左右轮目标角速度:
其中 、、轮距 、轮半径 。轮角速度再按执行器量程 ±60 rad/s 限幅,与 XML 中速度执行器的 ctrlrange 对齐。
2.7 物理底盘的稳定方案
差速小车的动力学沿用规则基线已经调通的方案,写在 models/*.xml 顶部注释里:
- 积分器用
implicitfast,2 ms 步长下速度项隐式积分,接触更稳定; - 驱动轮交给 MuJoCo 原生
<velocity>执行器(ctrl为目标轮角速度,kv=10,forcerange=±8 N),不手写比例伺服,避免阶跃指令把车弹飞; - 车身 4 kg,质心前移到驱动轮轴前方 0.04 m,静止时由"两驱动轮 + 前支撑轮"构成静定三点支撑,驱动轮承担约 80% 重量,避免法向力不足导致空转打滑;后支撑轮抬离地面约 6 mm,只作防后仰保护、不参与静止承重,避免形成静不定的四点支撑;
- 出生高度 0.048 m(轮半径 0.05 m),即轮胎带 2 mm 穿透量,接触从第 0 步起稳定存在;进入闭环前先零轮速静置 0.6 s,等接触建立、车身稳定。
3. 算法流程
本地纯仿真四个阶段串成一条流水线,main.py 用互斥模式分别触发:
--collect  探索式采集
  ├─ 复位场景,零轮速静置 0.6 s 建立接触
  └─ 每个控制周期 (50 Hz):
       ① mj_ray 扫描 25 束射线                      sensors.ray_scan()
       ② 拼接 26 维状态(归一化射线 + yaw/π)
       ③ 专家策略生成 (steer, throttle) 标签          expert.expert_control()
       ④ 驱动叠加探索噪声,记录 状态 -> 专家标签
  └─ 导出 results/dataset.npz(数据集体积大,不随仓库提交)

--train    训练 MLP
  ├─ 读取 dataset.npz,按种子打乱
  └─ minibatch 梯度下降 300 轮,保存 results/mlp_weights.npz 与损失序列

--eval     闭环评测(纯神经网络推理,无规则分支)
  ├─ 加载 mlp_weights.npz
  ├─ 依次复位 basic / slalom / dual 三个场景
  └─ 每个控制周期:
       ① 射线扫描 -> 拼接状态
       ② MLP.predict() -> (steer, throttle)
       ③ 差速解算 -> 左右轮目标角速度 -> 推进一个控制周期
       ④ 记录耗时、最小离障距离、最大转向、终点 x
  └─ 导出 eval_report.csv 与评测柱状图(本地运行产物,不随仓库提交)

--demo     离屏渲染演示
  └─ basic 场景真实闭环,Renderer 俯视逐帧录制,合成演示 gif
ROS 2 闭环把同一条感知—推理—控制链路拆成两个节点:sim_bridge 在 ROS 里跑 MuJoCo、发布 /scan 与 /odom、订阅 /cmd_vel;ros_node 订阅 /scan、/odom,用训练好的 MLP 推理后发布 /cmd_vel。桥接节点跑完三个场景、画完轨迹图退出,launch 随之关闭,避免空转。
4. 源码解析
| 文件 | 类型 | 职责 |
|---|---|---|
main.py |
入口 | --collect / --train / --eval / --demo / --test / --launch 互斥模式,退出码 0 成功 / 1 失败 / 2 参数错误 |
mujoco_car_nn_avoidance/config.py |
配置 | 路径基于包位置推导,集中管理传感器、仿真、控制、网络全部参数 |
mujoco_car_nn_avoidance/car_env.py |
仿真 | 场景加载、复位静置、轮速伺服写入、车体位姿与航向读取 |
mujoco_car_nn_avoidance/sensors.py |
感知 | mj_ray 扇面求交、自车与地面屏蔽、距离归一化 |
mujoco_car_nn_avoidance/expert.py |
纯逻辑 | 专家转向/油门策略,仅作离线教师标签 |
mujoco_car_nn_avoidance/kinematics.py |
纯函数 | (steer, throttle) 到左右轮角速度的差速解算,不依赖 MuJoCo |
mujoco_car_nn_avoidance/model.py |
纯逻辑 | 纯 numpy MLP:前向、MSE 反传、minibatch 训练、权重保存与加载 |
mujoco_car_nn_avoidance/ros_node.py |
ROS 2 | 推理节点:订阅 /scan、/odom,MLP 推理后发布 /cmd_vel |
mujoco_car_nn_avoidance/sim_bridge.py |
ROS 2 | 仿真桥接节点:在 ROS 里跑 MuJoCo 小车,发布 /scan、/odom,订阅 /cmd_vel,记录轨迹 |
models/car_scene_basic.xml |
场景 | 正前方单障碍(x=3.2, y=0,半宽 0.30 m) |
models/car_scene_slalom.xml |
场景 | 两障碍交错:(3.0, 0) 半宽 0.30 m、(5.4, −0.85) 半宽 0.26 m |
models/car_scene_dual.xml |
场景 | 两障碍偏置:(3.0, 0.7) 半宽 0.30 m、(4.8, −0.7) 半宽 0.30 m |
config/params.yaml |
ROS 参数 | 桥接节点读取的场景列表、目标距离、单场景超时 |
launch/main.launch.py |
launch | 双节点闭环,桥接节点退出后关闭整个 launch |
test/test_model.py |
测试 | 网络维度、输出范围、权重初始化、保存加载一致性(不需要 MuJoCo) |
test/test_expert.py |
测试 | 专家策略:巡航回正、朝开放侧转向、油门分级、转向限幅 |
test/test_kinematics.py |
测试 | 差速解算:直行等速、左右转向轮速差、原地旋转、限幅 |
test/test_scene_and_sensors.py |
测试 | 三场景加载、前方障碍检出、射线不打自车、直行不跑偏、给轮速能前进 |
tools/check_scene.py |
工具 | 场景冒烟:加载三场景、直行 2 s 检查贴地与前进、射线命中是否正常 |
tools/diagnose.py |
工具 | 单场景 NN 闭环诊断,打印轨迹与关键状态量 |
tools/diagnose_expert.py |
工具 | 单场景专家闭环诊断,核对标签覆盖的行驶状态 |
决策、运动学、网络三个模块不导入 MuJoCo;main.py 顶层也只导入这些纯逻辑模块,仿真环境 CarEnv、射线 ray_scan 在采集、评测、演示分支内部延迟导入。因此未安装仿真器时,python3 main.py --test --logic-only 可以正常启动并跑完纯逻辑单测;需要 MuJoCo 的场景与传感器测试在缺少依赖时自动跳过。纯逻辑测试也可以绕开入口脚本直接运行:
python3 -m unittest discover -s test -p "test_*.py"
5. 仿真运行步骤
5.1 支持与测试环境
| 组件 | 版本 / 说明 |
|---|---|
| 操作系统 | Ubuntu 22.04(虚拟机,实测通过);Windows 本地 Python 环境可跑纯仿真;20.04 见下 |
| Python | 3.10(虚拟机 3.10.12,本地 3.10.11) |
| MuJoCo | 3.15.0(虚拟机实测;课程要求 3.12.0,本模块只使用稳定接口,3.12~3.15 均可运行) |
| numpy | 1.26.4(虚拟机) |
| 可选依赖 | matplotlib 画评测曲线、imageio + pillow 合成演示 gif;缺失时程序自动跳过绘图 |
| ROS | ROS 2 Humble(仅 ROS 节点与 --launch 需要) |
| 显卡 | 不需要;默认离屏无窗口运行 |
Ubuntu 20.04 + Humble 的 Python 版本
20.04 上 ROS 2 Humble 的 _rclpy_pybind11 针对系统 Python 3.8 编译,ROS 节点须用 3.8 运行;
仿真部分(main.py --collect/--train/--eval/--demo/--test)与 ROS 节点无进程内耦合,可单独用 3.10 解释器运行。
本模块实测环境为 Ubuntu 22.04 + Humble,20.04 仅为兼容说明,未在 20.04 上复测。
5.2 安装
sudo apt update && sudo apt install -y python3-pip libgl1
python3 -m pip install -r src/ground/mujoco_car_nn_avoidance/requirements.txt
5.3 本地纯仿真运行
在模块根目录 src/ground/mujoco_car_nn_avoidance/ 下执行:
python3 main.py --version        # 先确认代码版本,避免对着旧文件排查
python3 main.py --test            # 自检:纯逻辑单测 + 场景冒烟(需要 MuJoCo)
python3 main.py --test --logic-only   # 只跑纯逻辑单测,不加载 MuJoCo、不跑场景冒烟
python3 main.py --collect --seconds 20   # 探索式采集 射线 -> 专家标签(3 场景共约 3000 样本)
python3 main.py --train --epochs 300    # 训练 MLP
python3 main.py --eval            # 三场景闭环评测,导出报表与柱状图
python3 main.py --demo            # 离屏渲染录制演示 gif
main.sh / main.bat 是脚本入口,无参数时默认执行 --eval;在虚拟机里用 bash main.sh --eval,Windows 上用 main.bat --eval。
采集与训练属于准备步骤;仓库里已经随包附带训练好的 results/mlp_weights.npz,只想复现评测和演示时直接跑 --eval / --demo 即可。
5.4 ROS 2 闭环
cd ~/ros2_ws && colcon build --packages-select mujoco_car_nn_avoidance --symlink-install
source install/setup.bash
ros2 launch mujoco_car_nn_avoidance main.launch.py
另开终端可以观察话题:
ros2 topic echo /scan --once
ros2 topic echo /odom --once
ros2 topic echo /cmd_vel
桥接节点依次跑完三个场景后自动画轨迹图并退出,launch 随之关闭。
6. 运行效果
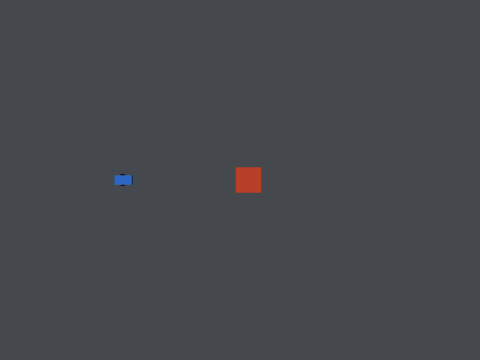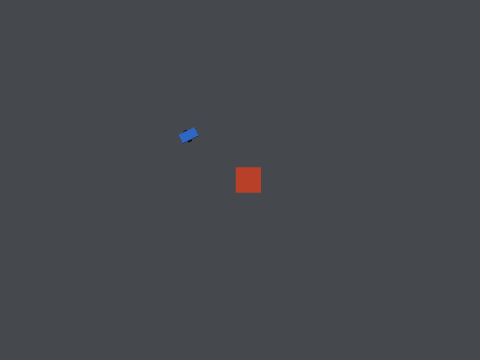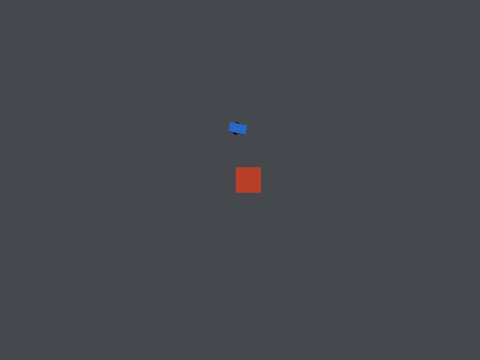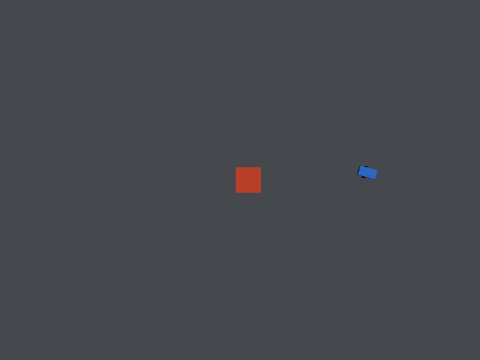
basic 场景俯视演示:蓝色小车在神经网络控制下绕开正前方红色障碍并回到前进方向;动图共 450 帧、每帧 40 ms(25 fps)、总时长 18 s,按真实仿真速度播放
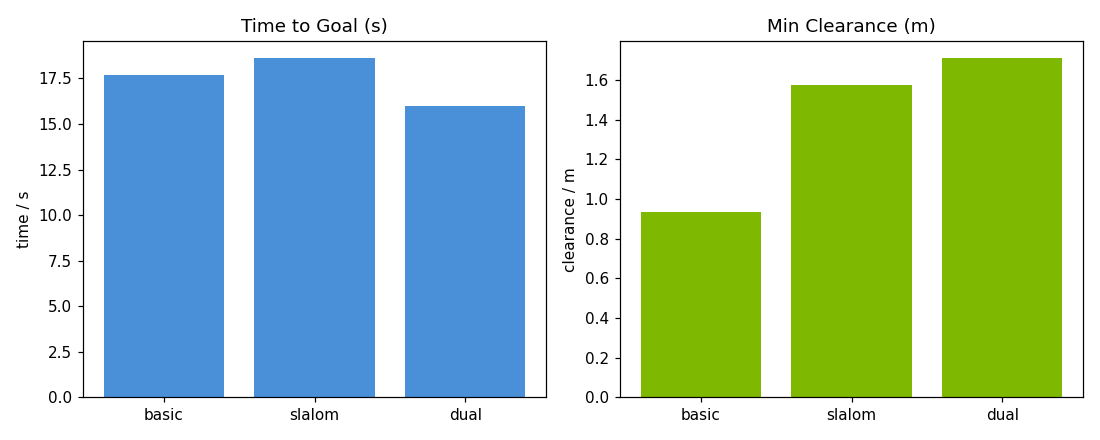
左:三场景到达目标的耗时;右:全程最小离障距离(--eval 自动导出)
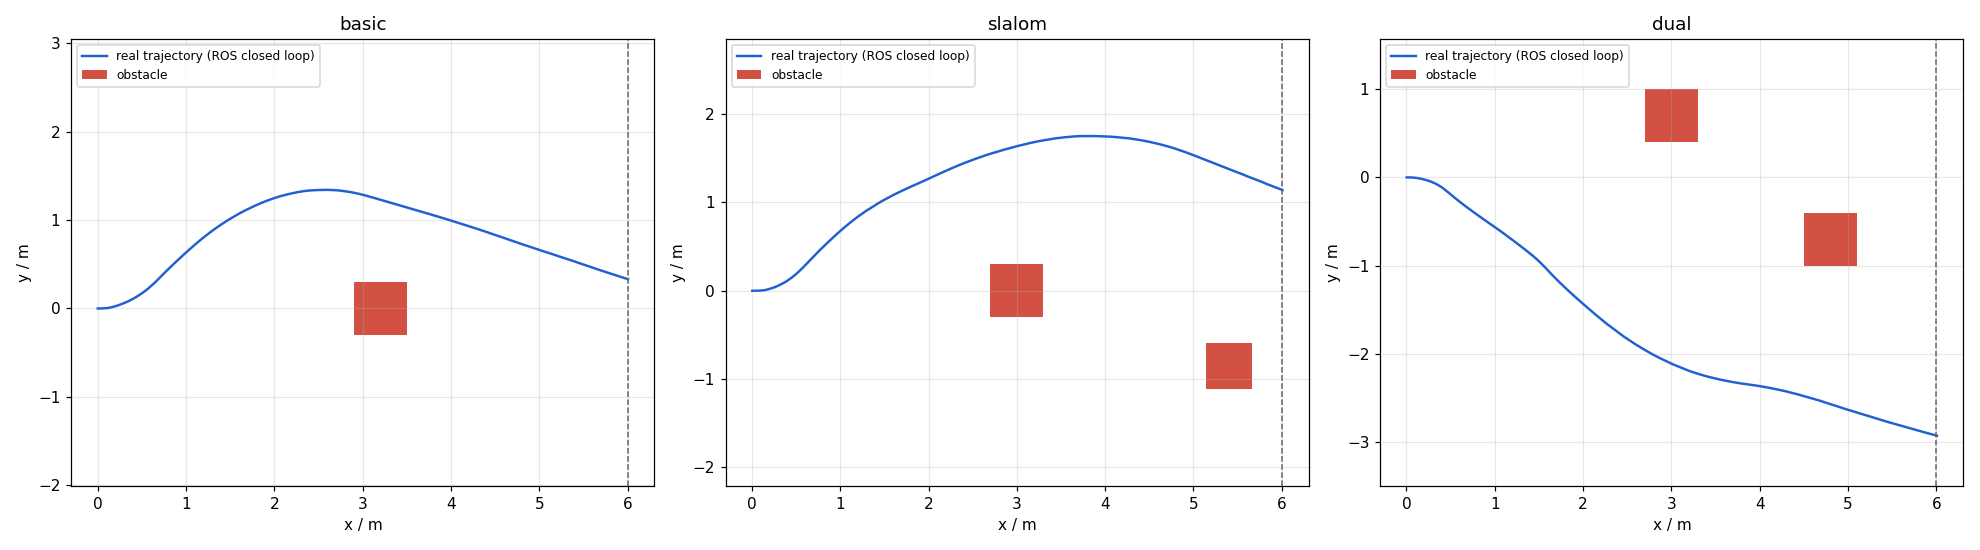
Ubuntu 22.04 Humble 虚拟机内 ROS 闭环实测轨迹:蓝色为真实行驶轨迹,红色为障碍物,灰色虚线为目标线 x=6.0 m
7. 性能评价
7.1 本地 MuJoCo 闭环实测
评测加载随包附带的权重,每个场景从起点真实闭环运行,由神经网络端到端控制。到达判定:车体 ;单场景超时 30 s 记为失败。
| 场景 | 是否避障成功 | 到达耗时 (s) | 最小离障 (m) | 最大转向 | 终点 x (m) |
|---|---|---|---|---|---|
| basic(正前方单障碍) | 成功 | 17.70 | 0.937 | 0.493 | 6.00 |
| slalom(两障碍交错) | 成功 | 18.62 | 1.574 | 0.542 | 6.01 |
| dual(两障碍偏置) | 成功 | 15.98 | 1.711 | 0.601 | 6.01 |
三个场景全部到达目标,全程未碰撞;障碍半宽 0.26~0.30 m,最小离障距离保持在 0.93 m 以上,留有安全裕度。到达耗时对应平均前进速度约 0.32~0.38 m/s,靠近障碍时网络自动减速绕行。
7.2 ROS 2 闭环实测(Ubuntu 22.04 + Humble 虚拟机)
ros2 launch 双节点闭环复跑三个场景,避障结果与本地评测一致:
| 场景 | 终点 x (m) | 闭环耗时 (s) |
|---|---|---|
| basic | 6.00 | 17.5 |
| slalom | 6.01 | 18.5 |
| dual | 6.01 | 15.7 |
7.3 指标定义
| 指标 | 定义 |
|---|---|
success |
是否在 30 s 内到达 |
time_s |
到达耗时(真实仿真时间,一个控制周期 = 10 个物理步) |
min_clearance_m |
全程射线距离最小值,越大越安全 |
max_steer |
全程转向指令绝对值的最大值 |
final_x |
结束时刻车体 x 坐标 |
以上数值均为真实仿真输出,可在本地执行 python3 main.py --eval 复现,不是手工填写。
7.4 传感器噪声鲁棒性(新增)
7.1 的评测假设射线测距是理想值。真实激光雷达有测距噪声,也会随机丢束,而端到端策略把 25 束距离直接当输入,因此新增了这组评测:扫描 6 档噪声 × 3 档丢束,每个组合跑全部 3 个场景。
python3 main.py --robustness # 结果写 results/robustness.csv 与 robustness.png
安全指标用无噪声的真实离障(min_clearance_true_m:同一时刻再取一次 ray_scan(env, noisy=False)),含噪测量值只作对照:
| 测距噪声 σ (m) | 丢束 0% | 丢束 10% | 丢束 20% |
|---|---|---|---|
| 0.00 | 0.934 | 1.026 | 1.135 |
| 0.05 | 0.917 | 1.104 | 0.920 |
| 0.10 | 0.999 | 1.108 | 1.102 |
| 0.20 | 0.981 | 1.166 | 1.093 |
| 0.30 | 1.041 | 1.058 | 0.963 |
| 0.40 | 1.108 | 1.149 | 1.008 |
表中为真实最小离障 (m);18 个组合的到达成功率全部是 100%。
结论:这套端到端策略对测距噪声与丢束是鲁棒的。 真实最小离障在 0.92–1.17 m 之间波动(波动来自不同噪声下轨迹的细微差异),没有随噪声增大而单调下降,也没有出现擦碰。
一个反例值得单独说:如果直接用含噪射线算最小离障,σ=0.40、不丢束时会得到 0.000 m——看起来像「擦到障碍」,其实是极值统计的假象:25 束 × 约 1500 步共 3.7 万个样本,σ=0.4 时 P(noise < −0.93) ≈ 1%,几乎必然出现一次被 clip 到 0 的采样。同一组配置的真实离障是 1.108 m。所以安全指标必须用无噪射线,含噪值只能当「传感器读数」,不能当「离障」。
口径说明:丢束语义是「先判丢束、只对有效回波加噪、最后把丢束项写回量程上限」,
test_sensor_noise.py有断言保证丢束值精确等于量程;_apply_sensor_noise已拆到不依赖 mujoco 的sensor_noise.py,纯逻辑测试在没装 MuJoCo 的机器上也能跑。

8. 常见问题
| 现象 | 原因与处理 |
|---|---|
ModuleNotFoundError: No module named 'mujoco' |
依赖没装好,或 pip 与解释器不一致;用 python3 -m pip install -r requirements.txt 对齐当前解释器 |
虚拟机里 --demo 起不来 |
虚拟机无图形界面与 GLFW 上下文;本地仿真改用 --eval 出曲线,演示 gif 在具备离屏渲染的环境录制 |
| 训练后 loss 降不下去、车直行冲障碍 | 检查采集转向样本占比是否偏低;确认 --collect 加了探索噪声,必要时加大 --seconds 多采贴近障碍的状态 |
ROS 节点启动报找不到 mlp_weights.npz |
确认用 --symlink-install 构建,权重已通过 setup.py 的 data_files 安装到 share/mujoco_car_nn_avoidance/results/ |
| 静止时射线报出 0.3 m 左右的"近障碍" | 射线打到了自车轮子;检查自车 geom group 2 与 bodyexclude 是否生效,可先跑 python3 tools/check_scene.py |
ROS 启动报 ParseXML: Error opening file |
场景 XML 未随包安装;确认 setup.py 的 data_files 已打包 models/*.xml,重新 colcon build |
--test 中场景测试被跳过 |
当前环境没装 MuJoCo,纯逻辑测试照常执行,场景与传感器测试自动跳过;装好 MuJoCo 后会全部运行 |
路径含中文/空格时报 mjParseXML: resource not found |
MuJoCo 默认走 OS 文件系统读取,非 ASCII 路径会失败;CarEnv._load_model 已回落到「读文本 + from_xml_string」,场景不引用外部网格,结果等价 |
未装 MuJoCo 时 main.py --test 起不来 |
先用 python3 main.py --test --logic-only 跑纯逻辑单测;也可直接 python3 -m unittest discover -s test -p "test_*.py";采集、评测、演示、场景冒烟命令需要先装好 MuJoCo |
9. 参考
- MuJoCo 文档:射线求交
mj_ray、几何体分组geom group、速度执行器<velocity> - 仓库规则基线:
docs/ground/mujoco_car_avoidance.md(同一差速底盘的规则避障实现) - 课程仓库已有作业:
src/water/rov_mujoco(MuJoCo + ROS 2 水下机器人示例)
辅助工具说明
编写过程中使用 AI 编程助手(豆包)辅助代码与文档起草,全部代码、模型与实测结果均在 Ubuntu 22.04 + MuJoCo 3.15 环境中真实跑通验证,提交者对内容负责。