双足步态生成与 ZMP 稳定性验证
用线性倒立摆模型(LIPM)做双足行走的步态生成,并检查每一时刻的 ZMP 是否 落在支撑多边形内。
代码在 src/humanoid/bipedal_gait_zmp/。离线分析只用 Python 标准库,
另有一个 rospy 节点把结果发布成话题。
倒立摆模型
把机器人简化成一根倒立摆:质量全在质心,摆长等于质心高度 z_c,并且假设质心 高度恒定。这样一来水平方向只有前后一个自由度,运动方程是线性的:
ẍ = ω² (x − p), ω = sqrt(g / z_c)
x 是质心位置,p 是零矩点(ZMP)。z_c = 0.8 m 时 ω = 3.50 1/s,特征时间 1/ω 约 0.29 s。
反过来,由质心轨迹能算出 ZMP:
p = x − ẍ / ω²
给定恒定 ZMP,方程有解析解:
x(t) = (x₀ − p)·cosh(ωt) + (v₀/ω)·sinh(ωt) + p
v(t) = (x₀ − p)·ω·sinh(ωt) + v₀·cosh(ωt)
代码里用数值二阶差分验证过这个解析解,差值在 1e−5 量级。
一个容易误解的地方
倒立摆是不稳定的。质心偏到 ZMP 前面时,加速度朝正方向(越跑越远), 不是被拉回来。很多人直觉上以为会往回走,写测试时我自己也先写错了。
落脚点与支撑多边形
步态计划是一串落脚点,每只脚有落地和离地时刻。只看前后方向,脚的支撑范围是
一个区间 [center − half_length, center + half_length]。
| 阶段 | 支撑区间 | ZMP 参考 |
|---|---|---|
| 单脚支撑 | 支撑脚的脚掌范围 | 脚掌中心 |
| 双脚支撑 | 两只脚脚掌的并集 | 从前一只脚中心线性过渡到后一只 |
稳定裕度取 ZMP 到支撑区间边界的最小距离。正值表示在区间内,越接近 0 越危险,负值就是已经翻倒了。
步态求解
LIPM 是线性系统,从初值 [x₀, v₀] 积分一个周期 T 后,状态可以写成仿射形式:
[x(T)]   [a11 a12] [x₀]   [b1]
[v(T)] = [a21 a22] [v₀] + [b2]
矩阵 A 和向量 b 只取决于 ZMP 参考轨迹,用三次积分就能定出来(分别喂
(0,0)、(1,0)、(0,1) 三个初值)。
对称行走要求一个周期后质心前进一个步幅、速度回到原值:
x(T) = x₀ + stride
v(T) = v₀
代入就得到二元一次方程组,解出唯一的周期解。
注意周期起点要跳过第一步。第一步落地时支撑关系里没有"前一只脚",属于 起步瞬态,那一段的 ZMP 参考不满足周期性。代码里从第二只脚落地开始取周期。
关键发现:周期解存在但不稳定
用周期解做初值,开环积分下去,速度偏差的变化是:
| 周期 | 速度偏差 Δv |
|---|---|
| 1 | 7.17e−14 |
| 2 | 3.70e−12 |
| 3 | 1.24e−10 |
| 4 | 4.12e−09 |
| 5 | 1.37e−07 |
相邻周期的放大倍数实测 37.9,理论值 e^(ωT) = e^3.5 = 33.2。
也就是说这是不稳定平衡点:能算出来、能当参考,但任何微小误差都会指数 放大。真实机器人必须闭环控制。这正是双足行走难的地方。
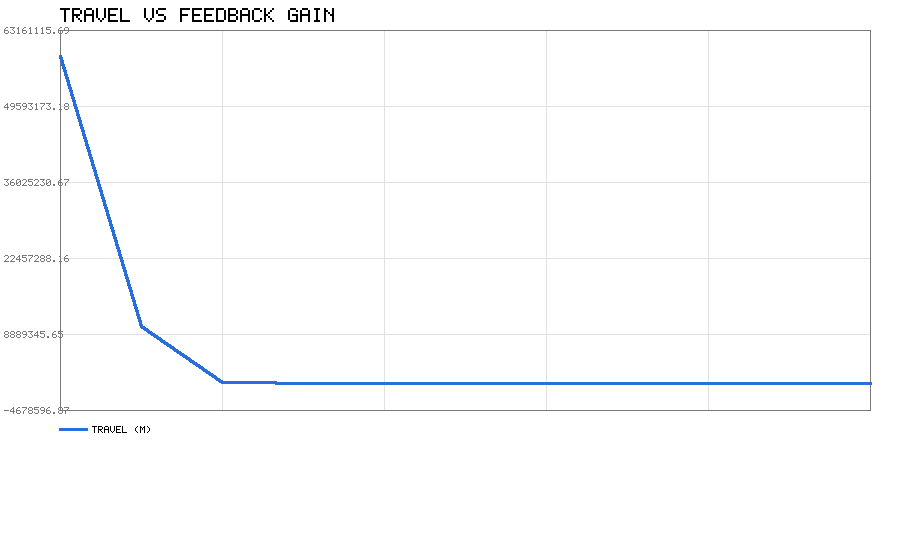
如果直接按 ZMP 参考开环跟踪(增益 K = 0),质心会跑到 −5800 万米,完全飞掉。
闭环控制
用发散分量(DCM)做反馈。定义
ξ = x + ẋ/ω
代入 LIPM 可得
ξ̇ = ω (ξ − p)
这是一阶不稳定系统,ZMP 必须跑到 ξ 前面才能把它拉回来。
稳走时质心平均速度 v_avg 恒定,取参考
ξ_ref = p_ref + v_avg / ω
控制律是比例反馈加限幅:
p = p_ref + K·(ξ − ξ_ref)
p ← clip(p, 支撑区间)
限幅是必需的,ZMP 不可能跑到脚外面去。
增益怎么选
实测(步长 0.35 m、步时 0.5 s、支撑相占比 0.6、z_c = 0.8 m):
| 增益 K | 行程 (m) | ZMP 饱和比例 | 平均裕度 (m) |
|---|---|---|---|
| 0.0 | −58482514 | 0.0 % | 0.1358 |
| 0.3 | −10237182 | 81.9 % | 0.0144 |
| 0.6 | −290271 | 74.5 % | 0.0238 |
| 1.0 | 4.0003 | 16.2 % | 0.0891 |
| 1.5 | 4.0310 | 36.3 % | 0.0742 |
| 2.0 | 4.0427 | 47.2 % | 0.0626 |
| 3.0 | 4.0573 | 58.2 % | 0.0442 |
K = 0 发散,K ≥ 1 才能走起来。 但 K 也不是越大越好:增益越大,ZMP 越常 贴到支撑边界(饱和比例升高),平均裕度反而下降。默认取 K = 1.0。
运行结果
行走动画
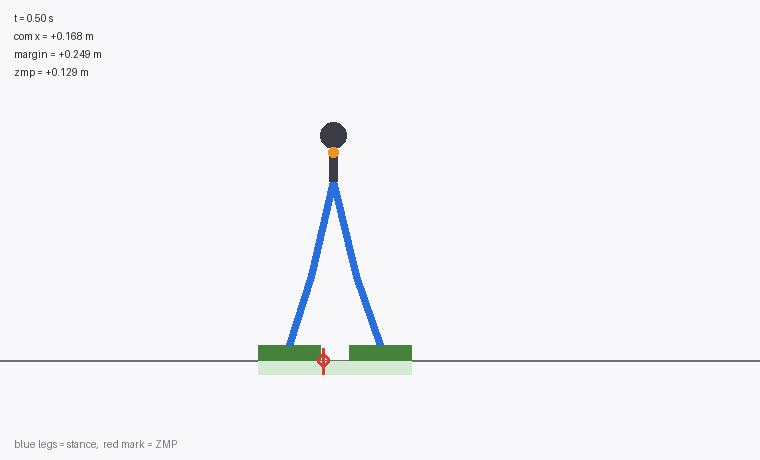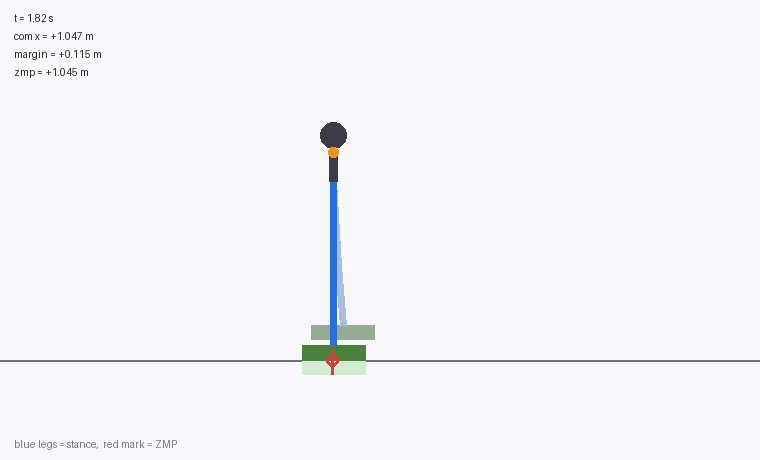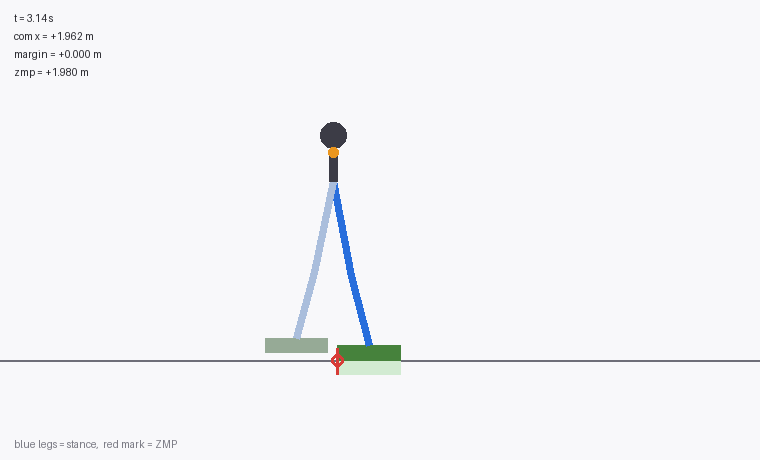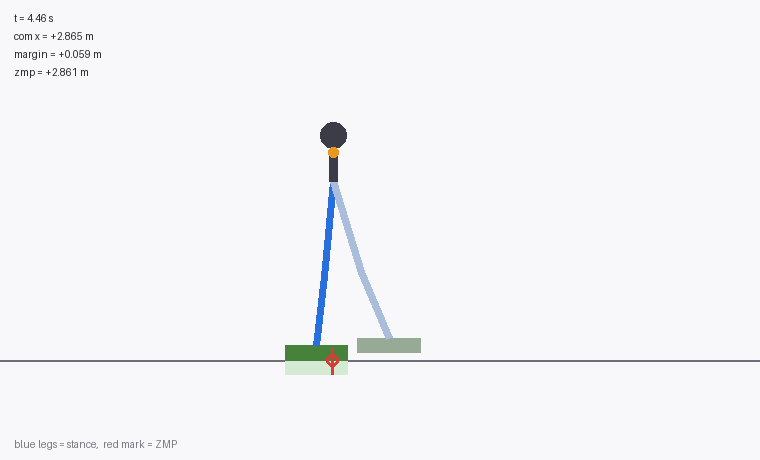
侧视视角。深蓝色是支撑腿,浅蓝色是摆动腿,地面上的绿色带是当前支撑区间, 红色竖线是 ZMP 位置。镜头跟随质心,所以看起来机器人原地走,实际每帧都在前进。
跑 python3 scripts/animate.py 可以重新生成这个动图(需要 Pillow)。
数据
参数:步长 0.35 m,步时 0.5 s,支撑相占比 0.6,12 步,z_c = 0.8 m, 反馈增益 1.0,仿真步长 0.001 s。
| 指标 | 数值 |
|---|---|
| 仿真时长 | 6.100 s |
| 质心行程 | +3.9282 m |
| 平均速度 | 0.6440 m/s |
| 最大速度 | 0.6981 m/s |
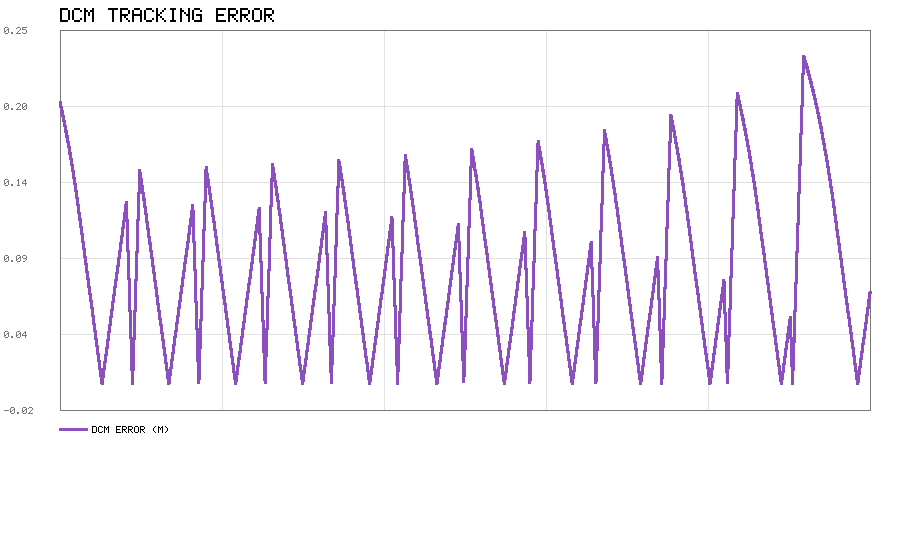
| DCM 最大误差 | 0.2326 m |
| DCM 平均误差 | 0.0808 m |
| 最小稳定裕度 | +0.0000 m |
| ZMP 饱和比例 | 20.3 % |
目标平均速度是 0.70 m/s,实际 0.644 m/s,偏低是因为起步阶段要加速。
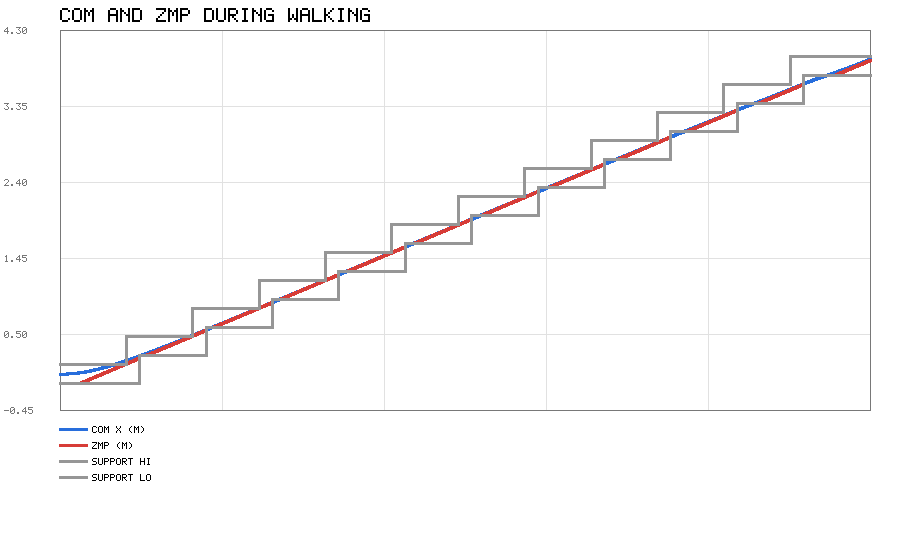
蓝线是质心,红线是 ZMP,两条灰线是支撑区间的上下界。可以看到 ZMP 在两只脚 之间来回跳,质心则平滑前进。
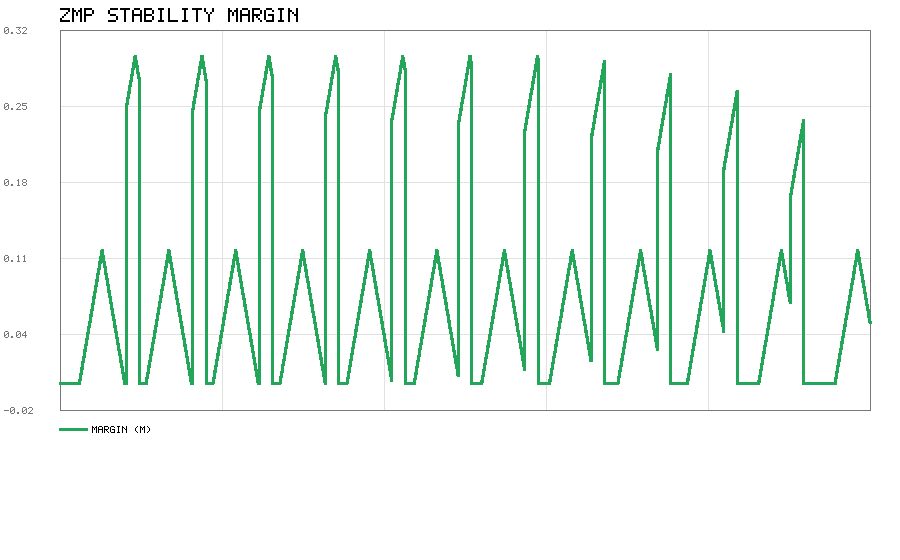
稳定裕度在起步阶段为 0(ZMP 贴着脚边缘),进入稳态后升到 0.05~0.27 m。
怎么跑
不需要 ROS
在包目录下直接跑(不用先 cd 进 scripts):
cd src/humanoid/bipedal_gait_zmp
python3 main.py            # 完整演示,图输出到包根 demo_out/
python3 main.py --quick    # 跳过增益扫描
python3 main.py --gain 1.5 # 指定反馈增益
python3 scripts/animate.py # 重新生成行走动图(需要 Pillow)
main.py 只用标准库;scripts/animate.py 画动图用了 Pillow,需要时
pip install pillow(Ubuntu 下也可以 sudo apt install python3-pil)。
在 ROS 里跑
cd ~/catkin_ws
catkin_make
source devel/setup.bash
roslaunch bipedal_gait_zmp main.launch
launch 起两个节点:bipedal_gait_demo 跑上面的离线演示并出图,bipedal_gait_zmp
把同一次仿真的结果发布成话题。离线分析只吃标准库,ROS 这一侧是真的注册节点、
真的在发消息,可以用 rostopic / rqt_plot 验收。
| 话题 | 类型 | 内容 |
|---|---|---|
/bipedal_gait/com_path |
nav_msgs/Path |
整条质心轨迹(latched) |
/bipedal_gait/zmp_path |
nav_msgs/Path |
整条 ZMP 轨迹(latched) |
/bipedal_gait/com_pose |
geometry_msgs/PoseStamped |
当前质心,随回放逐帧发 |
/bipedal_gait/zmp_pose |
geometry_msgs/PoseStamped |
当前 ZMP |
/bipedal_gait/margin |
std_msgs/Float64 |
当前稳定裕度 |
/bipedal_gait/footsteps |
visualization_msgs/MarkerArray |
12 个落脚点 |
/bipedal_gait/support |
visualization_msgs/Marker |
当前支撑区间 |
验收:
rostopic list | grep bipedal_gait
rostopic hz /bipedal_gait/margin        # 约 50 Hz
rostopic echo -n1 /bipedal_gait/margin  # 一时一值
rqt_plot /bipedal_gait/margin/data      # 曲线不发散
节点参数:step_length 0.35、step_time 0.5、duty 0.6、n_steps 12、
com_height 0.8、gain 1.0、playback_rate 1.0、publish_rate 50、
loop true、frame_id map,在 launch 里用 <param> 覆盖。只要话题不出图用
demo:=false,只跑演示用 node:=false。
跑测试:
cd src/humanoid/bipedal_gait_zmp
python3 -m unittest discover -s tests
测试
tests/test_gait.py 一共 73 个测试,分七组:
| 组 | 覆盖内容 |
|---|---|
| LIPMParams | ω 计算、参数校验 |
| ComTrajectory | 初值、静止平衡、满足运动方程、数值二阶导对比、倒立摆方向 |
| ZMP | 静止时等于质心投影、加速时落在后方、两种公式一致 |
| CapturePoint | 捕获点、停止位置、停车时间 |
| Footstep / GaitPlan | 脚掌区间、支撑多边形、ZMP 参考、阶段类型 |
| StabilityMargin | 区间内为正、边界为零、越界为负 |
| PeriodicSolution | 周期解是真正的不动点、stride 正确、开环不稳定 |
| ClosedLoop | ZMP 不越界、K=0 发散、K=1 稳定 |
其中"开环不稳定"那条是这么写的:用周期解积分四个周期,检查相邻周期的速度 偏差比值明显大于 1。这条测试把整个项目的核心结论固定住了。
文件结构
src/humanoid/bipedal_gait_zmp/
├── README.md
├── main.py             包根入口,转调 scripts/main.py
├── package.xml
├── CMakeLists.txt
├── launch/
│   └── main.launch     离线演示 + ROS 节点
├── scripts/
│   ├── lipm.py         LIPM 动力学与解析解
│   ├── footstep.py     落脚点、支撑多边形、稳定裕度
│   ├── gait.py         对称步态、周期解、开环仿真
│   ├── dcm.py          发散分量与反馈控制
│   ├── gait_node.py    ROS 节点:发质心、ZMP、裕度、落脚点
│   ├── animate.py      行走动图渲染(需要 Pillow)
│   ├── simple_plot.py  PNG 折线图(手写,只用 zlib)
│   └── main.py         演示入口
└── tests/
    └── test_gait.py
参考
- S. Kajita et al., Biped Walking Pattern Generation by using Preview Control of Zero-Moment Point, 2003
- P.-B. Wieber, Trajectory Free Linear Model Predictive Control for Stable Walking, 2006
- J. Englsberger et al., Three-Dimensional Bipedal Walking Control Based on Divergent Component of Motion, 2015