mujoco_car_follow
MuJoCo 双车跟车仿真项目:引导车在 ±3 m 范围内往返前进、横向正弦摆动走出 S 形曲线, 跟随车通过 前馈 + PD 控制自动调整位置,与引导车保持 0.5 m 的真实车心距跟随。
运行环境
- Ubuntu 20.04 及以上
- Python 3.8 及以上
- MuJoCo 2.3.7
- ROS 2 Humble(仅 ROS 2 启动方式需要)
运行步骤
方式一:直接运行(不依赖 ROS)
# 1. 安装依赖
pip install mujoco==2.3.7 numpy

# 2. 进入包源码目录
cd src/ground/mujoco_car_follow

# 3. 运行(脚本会自动在包目录下查找 scene.xml)
python3 scripts/main.py
方式二:ROS 2 编译运行
# 1. 把包拷进工作空间
mkdir -p ~/ros2_ws/src
cp -r src/ground/mujoco_car_follow ~/ros2_ws/src/

# 2. 加载 ROS 2 环境(Humble 为例,其他发行版换成对应路径)
cd ~/ros2_ws
source /opt/ros/humble/setup.bash

# 3. 编译
colcon build --packages-select mujoco_car_follow

# 4. 加载工作空间环境
source install/setup.bash

# 5. 启动
ros2 launch mujoco_car_follow main.launch.py
scene.xml 安装到 share/mujoco_car_follow/,脚本通过
ament_index_python.get_package_share_directory() 定位,不需要手动设路径。
无显示器环境
sudo apt install xvfb
xvfb-run -a python3 scripts/main.py
实现思路
- 场景:地面平面(覆盖 ±12 m)+ 两个双滑动关节小车,蓝色引导车、红色跟随车
- 引导车:x 方向在 ±3 m 内往返,y 方向
0.3*cos(2t)正弦摆动,走出 S 形 - 跟随车:
ctrl = ff + KP*err - KD*v - 前馈项
ff跟随引导车当前推力并做变化率限幅,抵消两车相同的阻尼负载,消除匀速段的稳态误差 - PD 项负责收敛距离并抑制超调
- 距离按两车 body 的世界坐标计算:
世界坐标 = body 初始位置 + 关节位移, 避免初始偏移导致的距离口径错误
距离口径说明
dx 是两车车身中心(车心)之间的纵向距离,车身长 0.30 m,
因此 0.5 m 车心距对应前保险杠间隙约 0.20 m。横向目标是两车横向对齐,
实际残差见运行统计输出。
运行输出
每 0.5 s 打印一行(不是每步),关闭窗口后输出统计:
[t= 12.50s] 真实车心距=0.503 m  横向残差=+0.008 m | 引导(+1.230,+0.150) 跟随(+0.727,+0.142)

===== 统计(去掉前 3 s 过渡段) =====
纵向车心距:均值 0.497 m,最大偏差 0.053 m
横向残差:均值 +0.000 m,最大偏差 0.032 m
以上为 120 s 无头实测(步长 0.01 s,含 ±3 m 折返瞬态),匀速段偏差小于折返瞬间。
运行效果
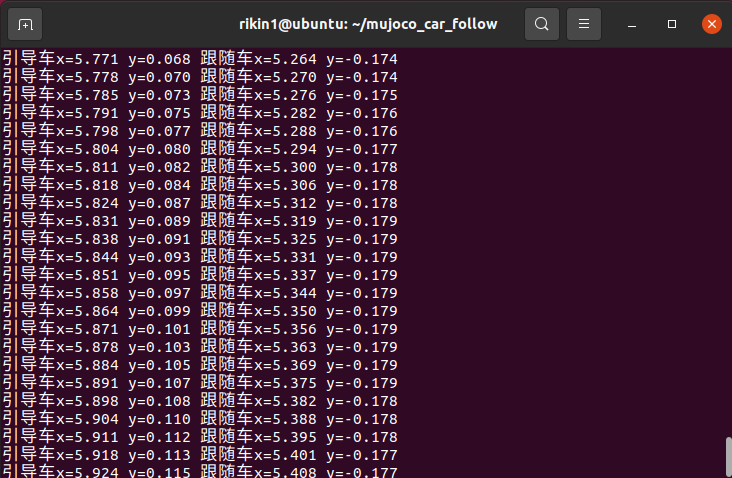
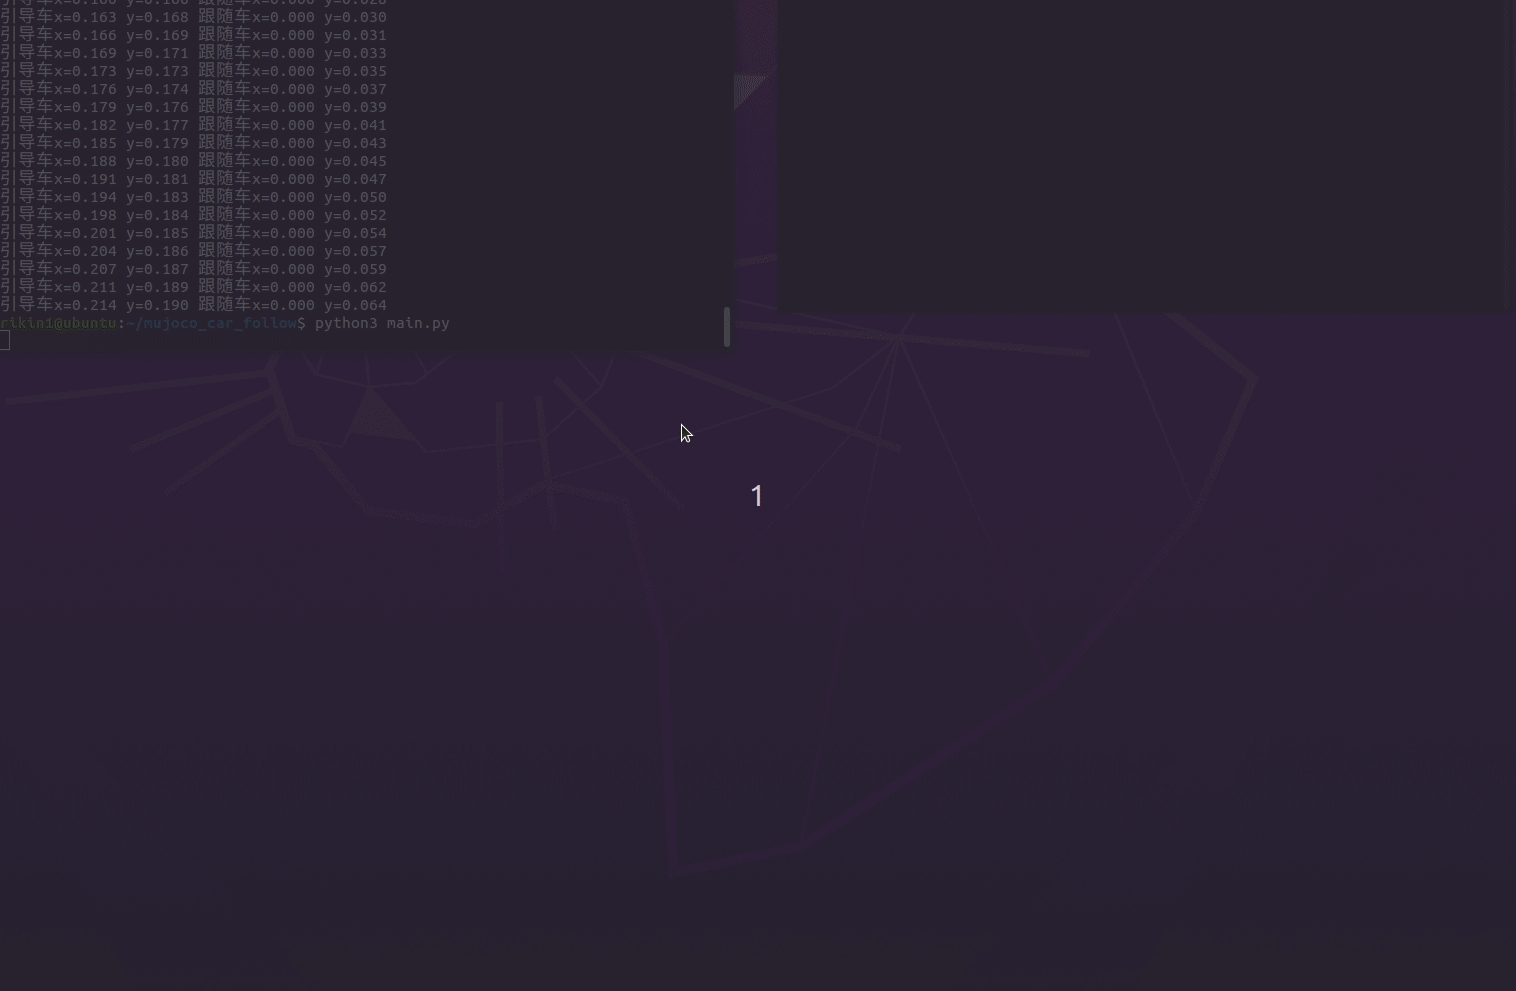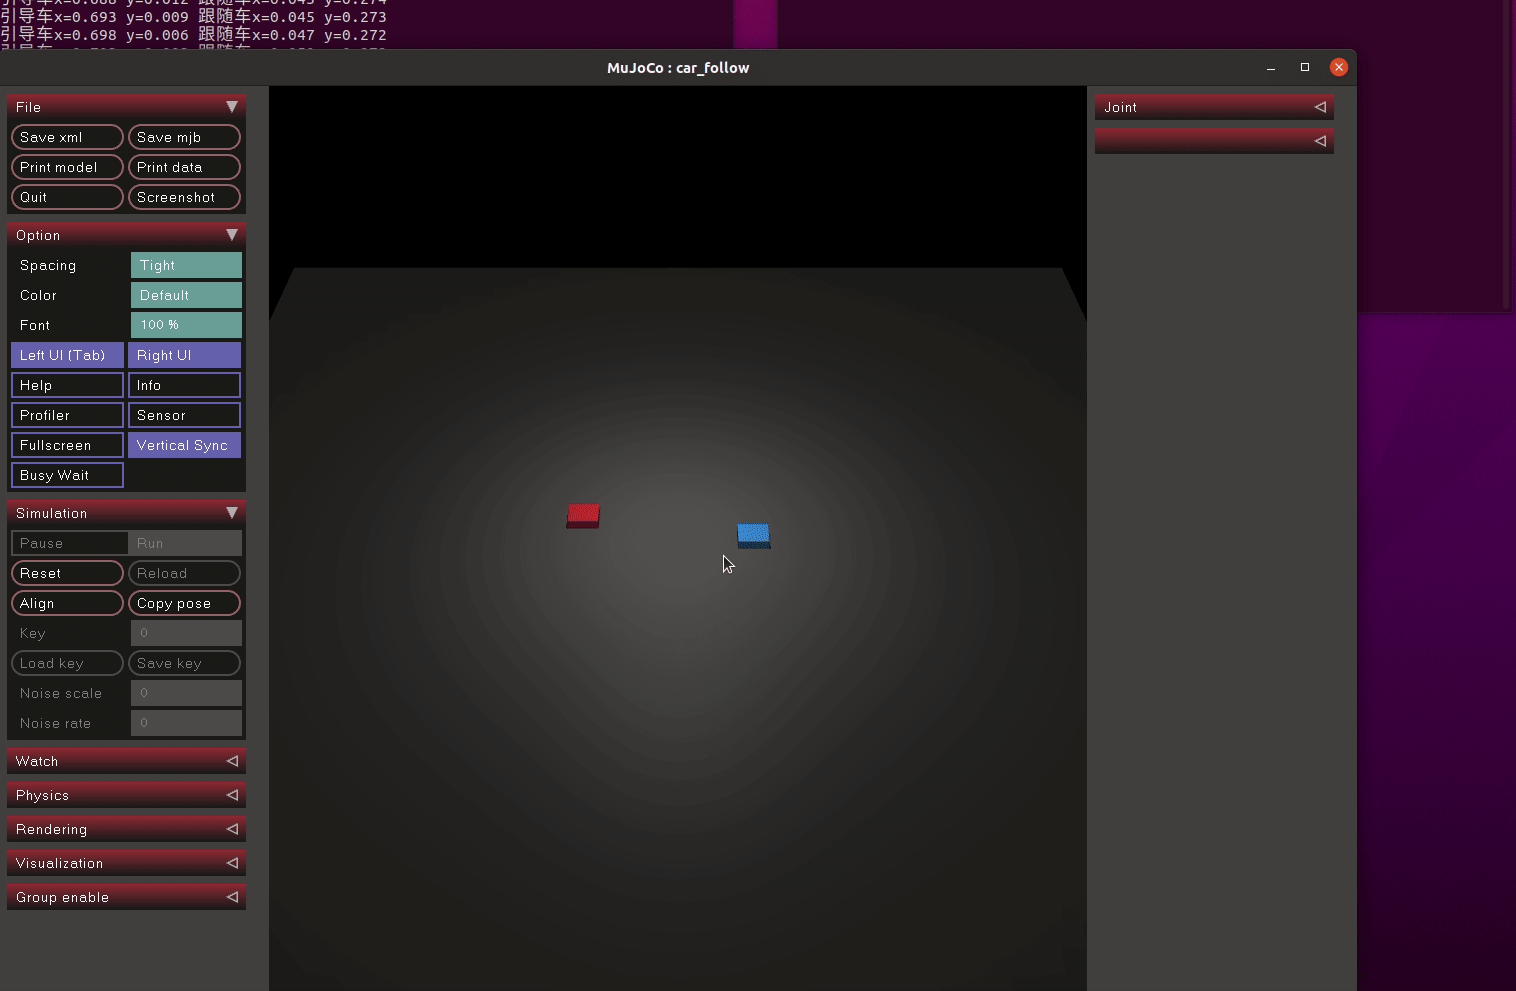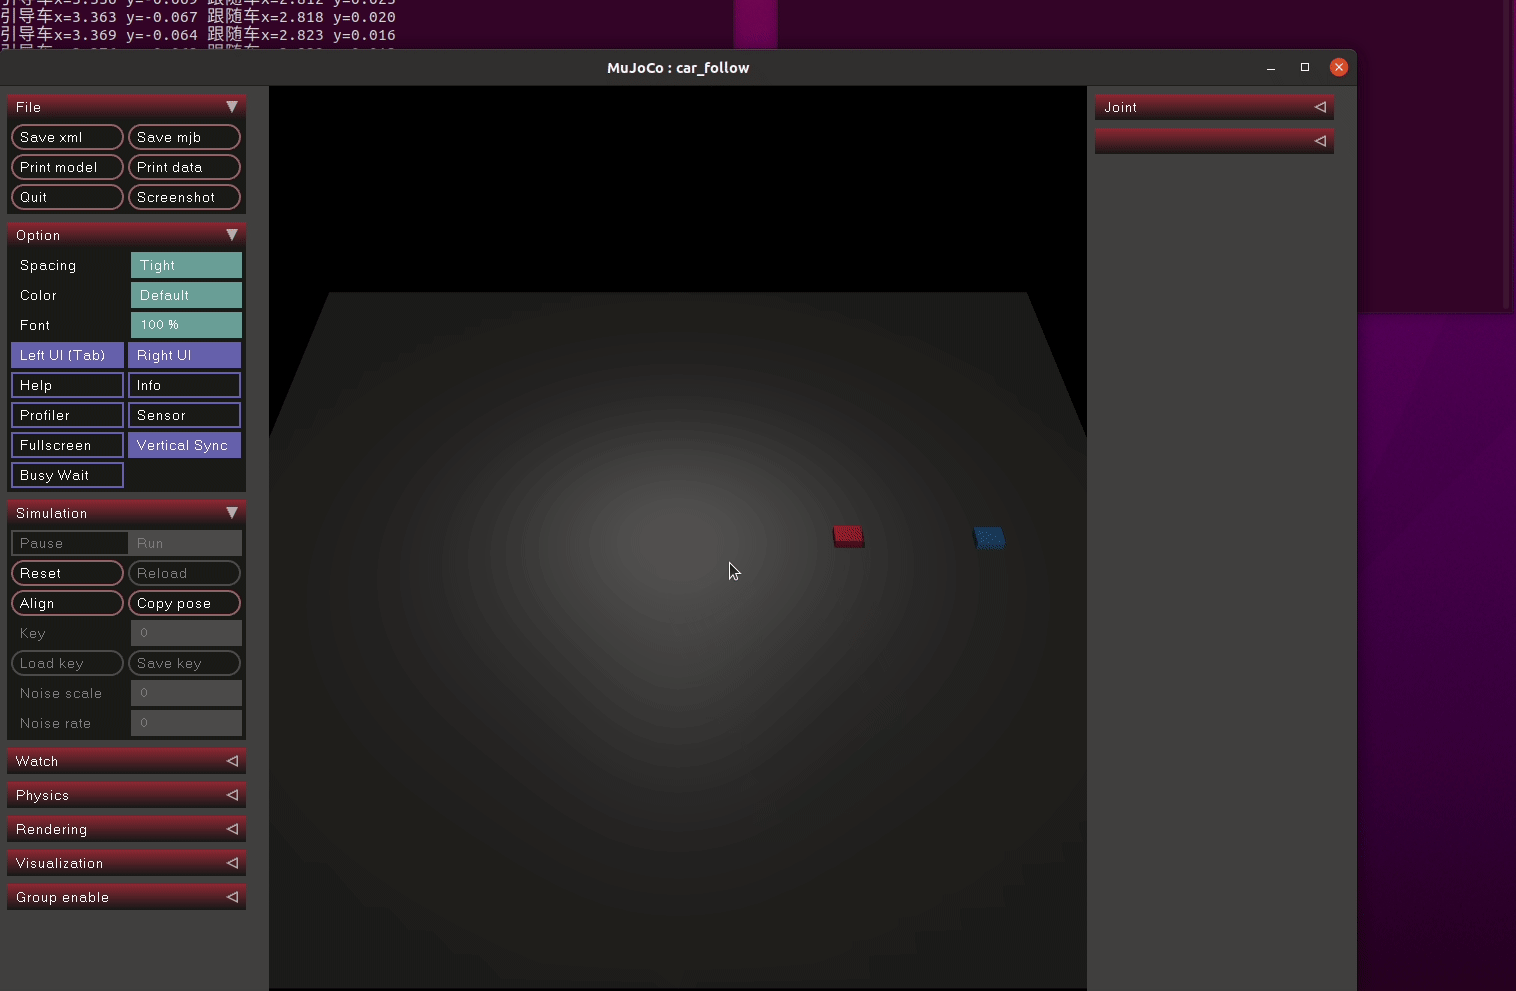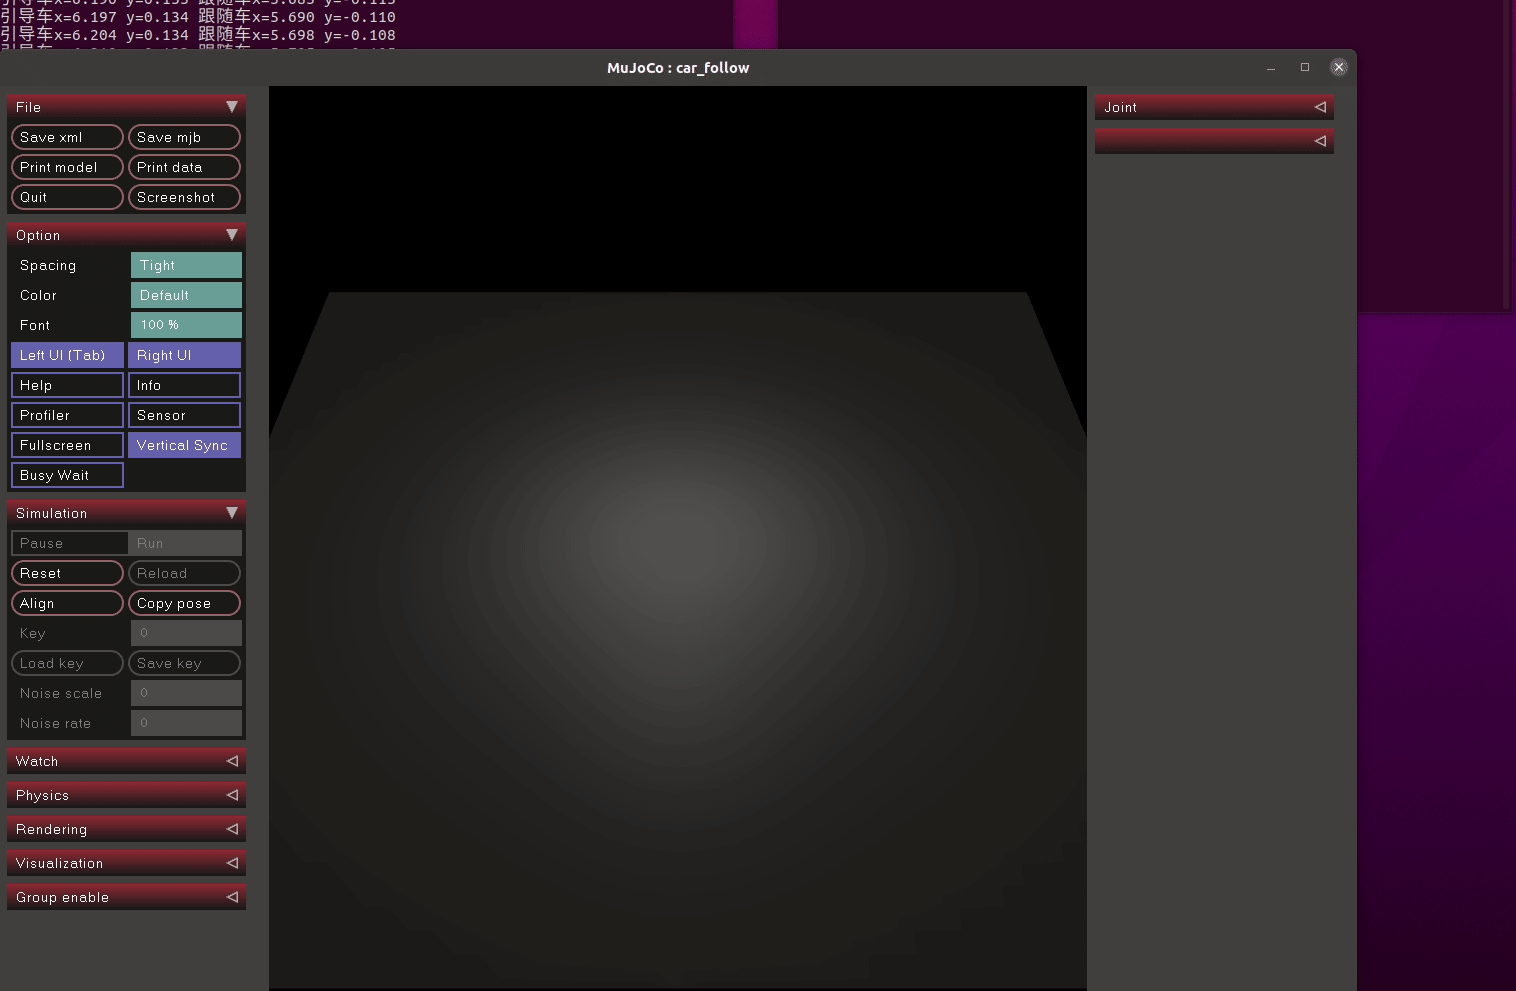
AI 辅助声明
本模块的代码整理、文档撰写与调试排错在 豆包(Doubao) 辅助下完成;控制方案设计、 仿真模型结构由作者完成,作者对全部内容负责。