无人机遥测异常检测与 ROS2 在线诊断
在 OpenHUTB AirSim ROS 桥接示例 和已有飞行状态预测扩展基础上,建立独立的遥测数据可靠性课程项目。输出异常评分、数据有效性与诊断消息,不输出飞控指令,不重复 PPO 导航、视觉避障、航点跟踪或未来轨迹回归。无需安装原预测模块即可运行。
本项目包含真实 AirSim 飞行采集、监督神经网络训练、独立测试、基线/消融、多随机种子、ROS2 封装和真实窗口截图。定位为课程实验,不是实机安全监控系统。
1. 方法和边界
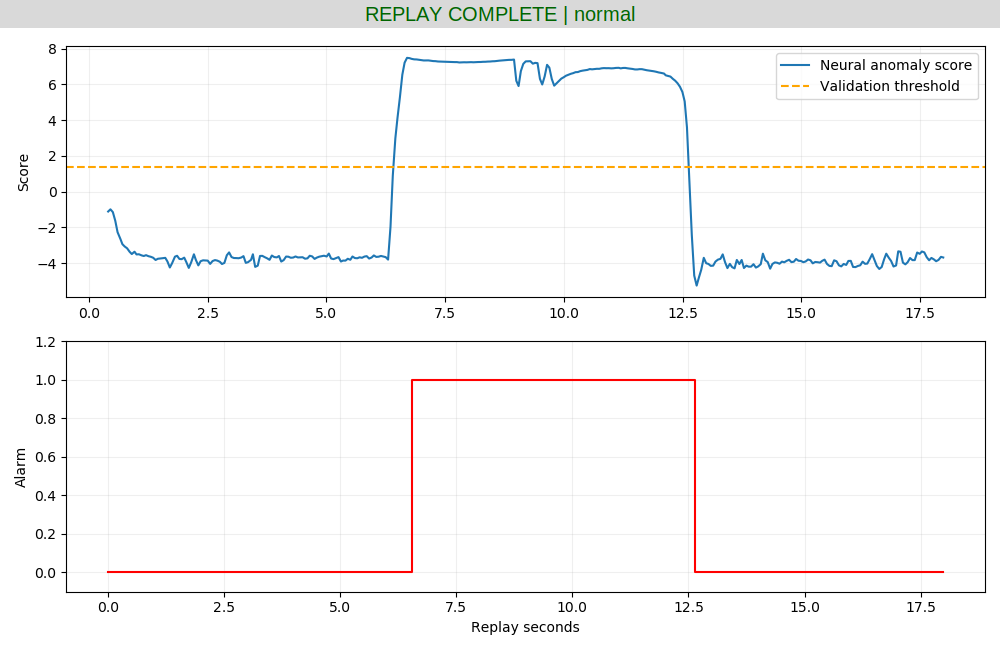
当前模型为 16 隐藏单元 GRU,输入过去 8 个采样时刻的跨通道运动学残差:位置差分速度与两端速度均值的差、速度差分加速度与两端加速度均值的差。训练集正常样本确定尺度,进行保留符号的 log1p 变换,再监督学习正常/注入异常分类。模型输出 logit,正常验证分数的 99.5% 分位数作为阈值,连续 3 次越阈值报警。
时间戳冻结与缺包由独立规则处理,不计作神经网络贡献;坏 JSON/非有限数值产生错误诊断。模型预热期间明确标为未就绪。输入来源是 AirSim kinematics_estimated,不是独立的真实 GPS/IMU。位置漂移、速度偏置、冻结和丢包是软件观测层注入,不能把这些结果解释为真实传感器硬件故障识别。
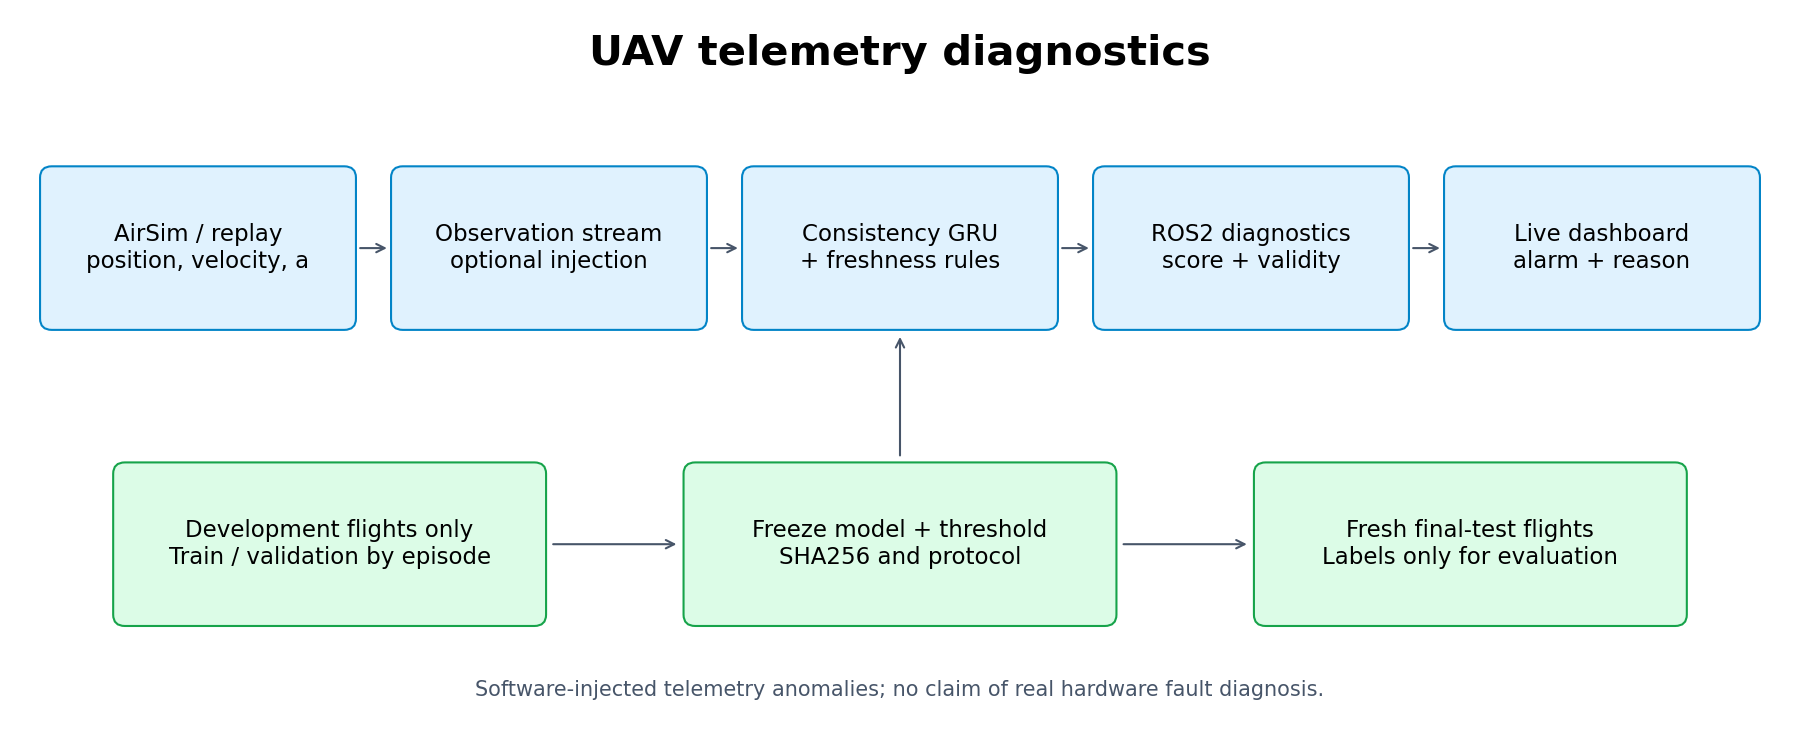
标签和参考状态仅在训练标签构造、评估支路使用,ROS2 检测节点只读取观测流。实时桥接只读仿真状态,不解锁、不起飞、不发送控制。
采集期间的真实机载相机图像:
2. 已验证环境
- Windows 11:已有 Blocks / AirSim 1.8.1。
- VMware Ubuntu 20.04.6:已有 ROS2 Humble、Python 3.8.10、PyTorch 2.4.1+cpu。
- 本机 Humble/Ubuntu 20.04 是既有非标准组合;没有为此重装系统。其他系统尚未独立验证。
- 可视化使用 Tk/matplotlib 的实际 ROS2 订阅窗口,无需本机缺少 Ogre 的 RViz2。
环境安装、检查与构建
以下假设仓库位于 ~/ros2;若克隆位置不同,请修改第一行路径。已有环境可跳过创建;首次安装需使用与系统 ROS2 匹配的 /usr/bin/python3,避免 Conda 的 python3 被误用:
cd ~/ros2/src/air/telemetry_diagnostics
source /opt/ros/humble/setup.bash
/usr/bin/python3 -m venv --system-site-packages ~/uav_prediction_env
source ~/uav_prediction_env/bin/activate
python -m pip install -r requirements.txt
bash main.sh doctor
bash main.sh build
requirements.txt 一次安装 CPU 版 PyTorch、NumPy、Matplotlib、colcon 构建插件、ROS launch 所需的 Lark 和可选仿真客户端的前置依赖;不需要另装 CUDA。ROS2 的 rclpy/消息包和 Tk 来自系统 ROS/Python 安装,不能用 pip 安装 ROS2 代替。若创建 venv 报缺少 ensurepip,先安装系统 python3-venv;没有图形窗口时检查 python3-tk。
如果旧环境在 doctor 中报 launch_ros: No module named 'lark',请在本模块目录、已激活的虚拟环境中重新运行 python -m pip install -r requirements.txt,再运行 bash main.sh doctor。依赖表已显式包含 lark==1.1.9,无需重建环境;不要用隐藏缺包错误或跳过 launch_ros 检查的方式继续构建。
已经由 Conda 创建且无法导入 ROS2 的环境,建议保留原环境,另建一个系统 Python venv(例如 ~/ros2_course_env),激活后运行同一个 requirements 命令。main.sh 优先使用 UAV_ENV 指定的目录,其次使用当前已激活的 VIRTUAL_ENV,最后才使用 ~/uav_prediction_env;ROS_SETUP 可指定 ROS setup 文件。每个新终端都要激活环境,或使用会加载环境的 main.sh。
source ~/uav_prediction_env/bin/activate
构建通过当前 Python 调用 colcon_core.command.main,不依赖非标准的 python -m colcon 兼容模块。doctor 检查 ROS2、神经网络库和构建插件,打印实际解释器并保存 artifacts/environment.json;该环境记录已随本 PR 提交。
目录和 ROS 包已统一更名为 telemetry_diagnostics。请在新目录重新执行 build;旧路径生成的 build/、install/、log/ 不要复制到新目录。回放使用随附模型和数据,无需先启动或下载仿真器:
bash main.sh demo
另一个已加载同一环境的桌面终端运行 python main.py dashboard。回放约 28 秒,检测节点随后退出。
仿真器选择与实际验证范围
新部署推荐使用维护者提供的 OpenHUTB 模拟器发布页,选择支持无人机的场景及 AirSim 兼容接口。先使用现有场景和回放验证项目,再按需要下载对应平台版本。
本提交的既有训练数据、曲线和截图来自 Windows Blocks / AirSim 的实际运行,尚未将这些结果重新标为 OpenHUTB 模拟器实测。可复用 AirSim RPC 客户端,但具体场景、车辆名、主机地址及端口需按实际配置检查。配置示例随代码保存在 config/airsim_settings.json;示例中的 192.168.239.1 和 PredictionDrone 不应在其他机器盲目照抄。
只有重新采集或实时接入才需要额外安装仿真客户端。先完成核心 requirements,再运行:
python -m pip install -r requirements_airsim.txt
核心 requirements 已安装 numpy 与 msgpack-rpc-python,满足旧版 AirSim 安装脚本的前置导入要求;回放不导入 AirSim。重新采集程序会控制仿真无人机;回放、推理和只读桥接不下发飞控指令。
3. 最快演示
附带固定模型和真实飞行观测样例,无需重新训练:
python main.py build
bash main.sh demo
main.sh 默认读取 /opt/ros/humble/setup.bash 和 ~/uav_prediction_env,可通过 ROS_SETUP、UAV_ENV 环境变量指定其他位置。第二个已加载相同环境的终端执行 python main.py dashboard 即可查看实时评分/报警。
也可使用标准 ROS2 启动文件,同时启动节点和窗口:
source install/setup.bash
ros2 launch telemetry_diagnostics main.launch.py model:="$PWD/models/consistency_42" csv:="$PWD/sample/observations.csv" plot:=true
演示仿真时间约 18 秒,加上启动等待约 21 秒,脚本自动退出并清理子进程。看板可保留曲线,关闭时导出图片。sample/evaluation_only.csv 不会送给诊断节点。
4. 自包含数据与训练复现
assets/flight_corpus.zip 是本项目生成的小型真实飞行语料,含原始 CSV/校验元数据,既不依赖个人绝对路径,也不依赖原 PR 是否合并。总计 50 个真实飞行片段:
| 数据 | 用途 |
|---|---|
| 原始 30 段 | 20 训练、5 验证、5 旧原型测试 |
| 新采集 100—109 | 先作为冻结旧模型的诊断实验;暴露泛化问题后,100—105 划入新版训练、106—109 划入新版验证 |
| 新采集 200—209 | 新版模型冻结之后另行采集,作为最终测试,未用于训练或阈值选择 |
训练/验证按完整飞行片段分组,再创建窗口及异常变体。旧测试片段 025—029 不参与新版训练。新版训练 26 个原始片段、验证 9 个片段。最终测试为 10 个变频/混合转弯片段、3610 条状态,零飞行中碰撞;两批新增飞行最终均已确认降落。采集初期因起点未稳定中止过一次,收集器补上稳定等待,原始日志保留。
python main.py prepare
python main.py test
python main.py train --seed 42 --output models/retrained_consistency_42
python main.py evaluate
python main.py report
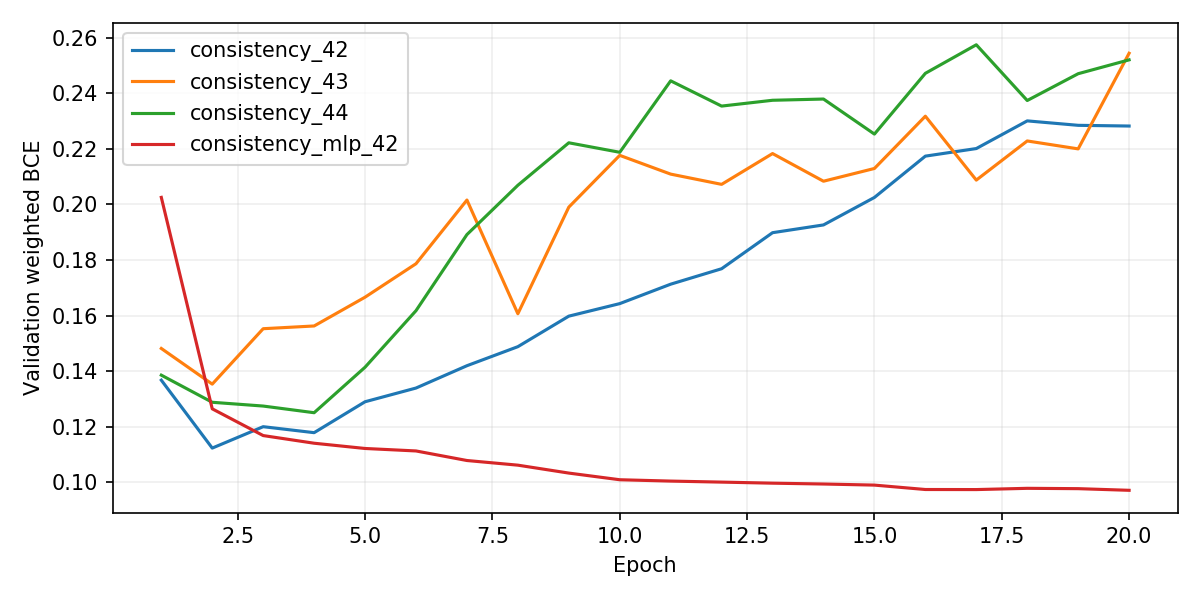
prepare 校验原始 SHA256 并生成开发场景。训练默认 20 轮,由验证 BCE 选择模型。train 禁止覆盖已有模型;随附 42/43/44 三个 GRU 和 seed42 MLP 的真实训练结果。可用相同命令指定其他种子和新输出目录复训。默认 evaluate 核验 final_protocol.json 中冻结权重及阈值的哈希,复现随附模型的最终报告,不会自动替换为复训权重。
train_evaluate.py、holdout_evaluate.py 及根目录旧结果保留作为第一版实验记录;新版使用 train_consistency.py、evaluate_consistency.py,不要混淆两版成绩。默认演示使用预先指定的 seed42,未依据最终测试挑选误报最低的 seed43。
5. 独立测试结果与消融
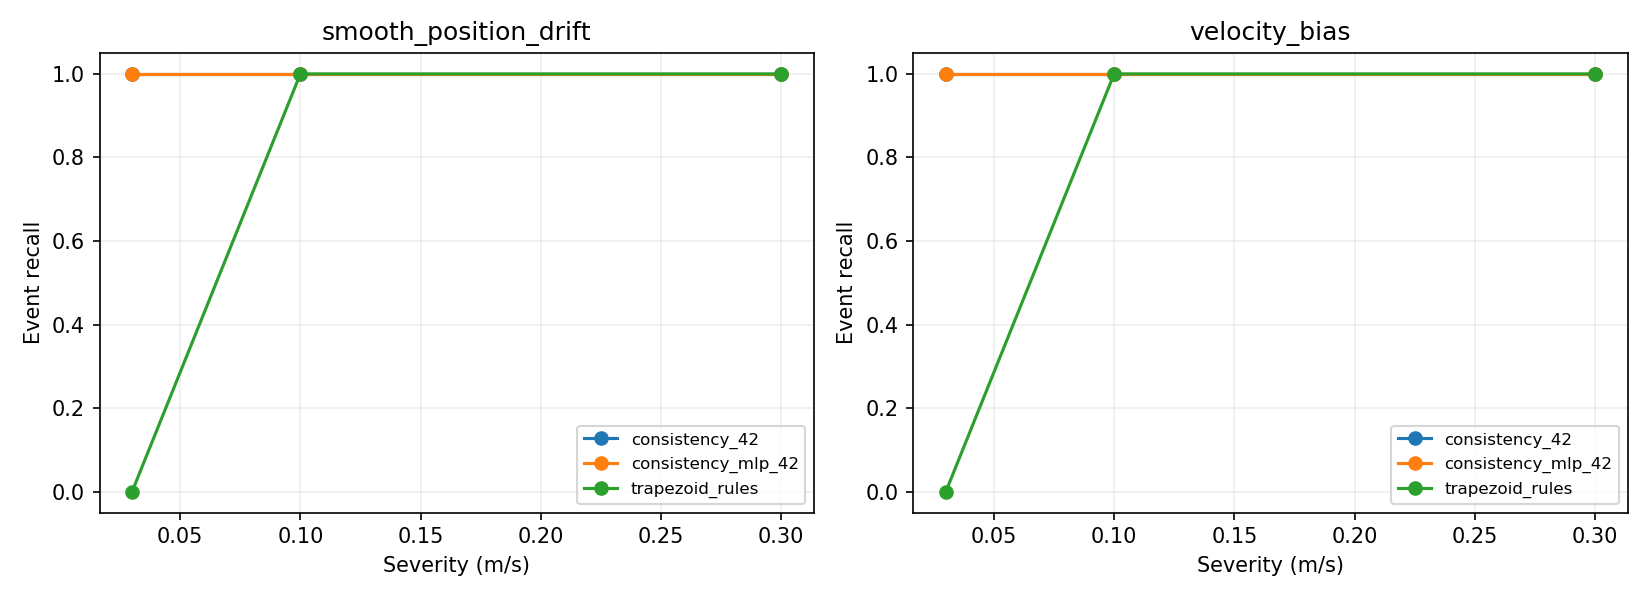
最终测试对 10 段新飞行分别构造 x/y/z 三轴平滑位置漂移、平滑速度偏置,强度为 0.03/0.1/0.3 m/s,并加入冻结、丢包。位置异常的强度表示最大漂移斜率,速度异常表示最大偏置;使用平滑起止,不含第一版的硬恢复跳变。合计 200 个异常事件及 10 个正常场景。
这些是来自 10 段真实飞行的异常变体,不是 200 次独立飞行。每个场景一个事件:异常区间中新出现报警计为检出,正常时段新出现报警计为假阳性;异常发生前已持续的报警不算检出。延迟只对检出事件计算,漏检另报。正常误报率仅使用 10 个唯一正常场景,避免重复统计变体前后缀。
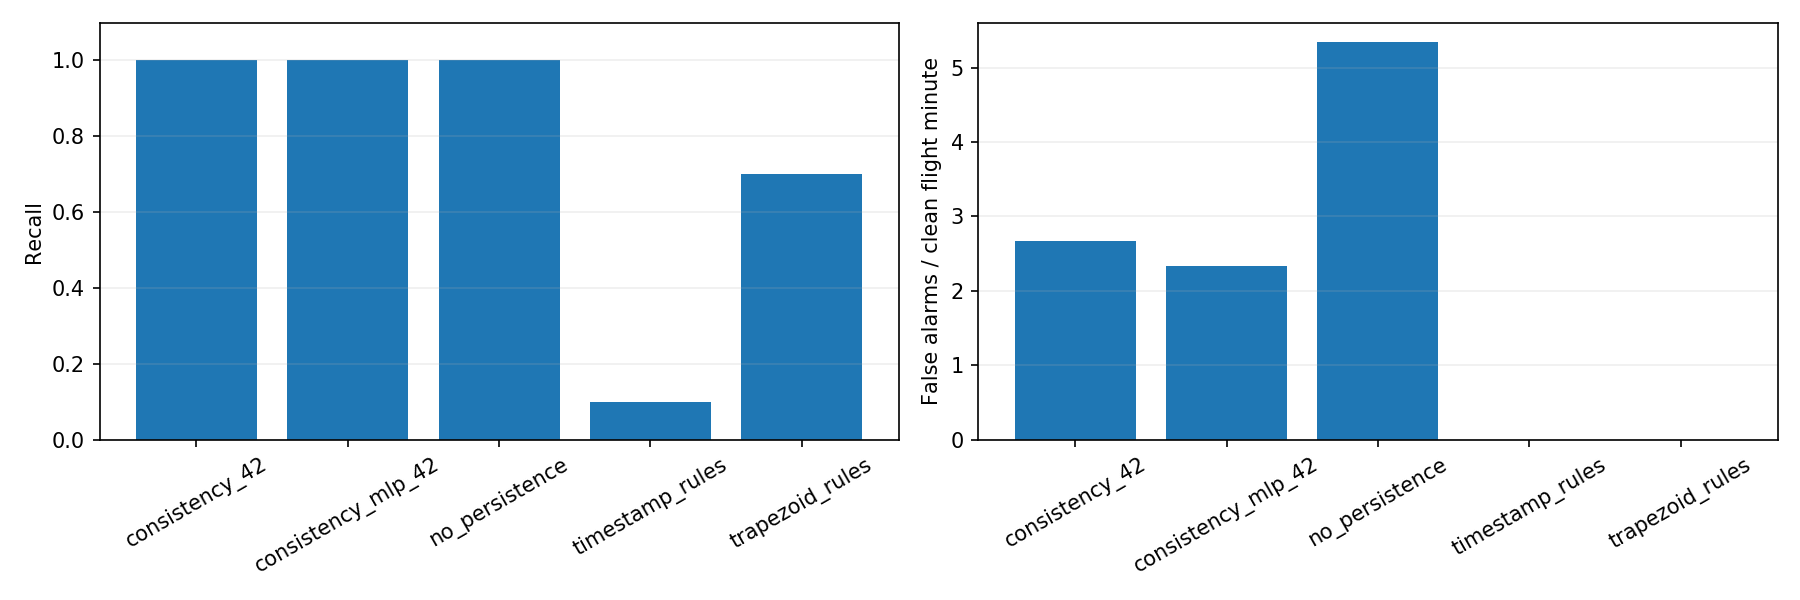
| 方法 | 最终事件检出率 | 正常误报/分钟 |
|---|---|---|
| 一致性 GRU seed42 + 时间戳规则(部署) | 100% | 2.669 |
| 一致性 GRU seed43 + 时间戳规则 | 100% | 1.001 |
| 一致性 GRU seed44 + 时间戳规则 | 100% | 3.336 |
| MLP seed42 + 时间戳规则 | 100% | 2.335 |
| 同验证集校准的梯形积分规则 | 70% | 0.000 |
| 仅时间戳规则 | 10% | 0.000 |
| 仅神经网络 | 90% | 2.669 |
| GRU 不要求连续触发 | 100% | 5.337 |
seed42 在最轻微 0.03 强度下,位置漂移平均检出延迟 0.323 秒、速度偏置 0.512 秒。冻结/丢包离线延迟约 0.100 秒;实际 ROS2 丢包另有 0.15 秒接收超时,因此不能照搬离线延迟。
100% 检出不等于零误报或满分 F1:各类别 Precision/F1、漏检和延迟见 results/final/by_type.csv,总体指标见 summary.json,三个种子汇总见 seed_summary.json。部署模型各组 Precision 约 0.59—0.63。新版提高了轻微异常敏感度,但物理规则误报更少,MLP 也有竞争力;不宣称 GRU 全面优于基线。新旧版本测试批次不同,不将误报变化当作严格同条件因果比较。
6. ROS2 接口、实时接入和验证
| 话题 | 类型 | 用途 |
|---|---|---|
/uav/telemetry |
std_msgs/String JSON | 整数纳秒源时间、到达时间与飞行量 |
/uav/anomaly_score |
std_msgs/String JSON | 分数、阈值、报警、原因、数据有效性、模型就绪状态 |
/diagnostics |
diagnostic_msgs/DiagnosticArray | 标准诊断等级与键值信息 |
/uav/replay_status |
std_msgs/String JSON | 回放完成通知 |
软件注入丢包时,发布端实际跳过该记录;接收端定时器判断缺包。冻结保留旧源时间;输入非有限数值/坏 JSON 时输出 ERROR,不让节点崩溃。回放结束通知只用于回放模式。
实时只读接入示例(另开终端启动 telemetry_diagnostics 与看板):
python main.py live --ros-args -p host:=192.168.239.1 -p vehicle:=PredictionDrone
ros2 run telemetry_diagnostics telemetry_diagnostics --ros-args -p model:="$PWD/models/consistency_42"
本机实际验证了实时桥接读取已落地无人机;最终异常展示采用真实飞行数据回放,未宣称进行了在线飞行故障注入。安全边界:本模块不控制飞行;只有 collect_holdout.py 是明确的仿真飞行采集程序,需先确认使用仿真器且无人机已落地。
已通过 13 项单元/一致性测试、colcon 构建、ROS2 坏 JSON/NaN/断流集成测试、标准 launch 启动与干净退出。新版回放收到 361 条遥测、361 条评分、361 条诊断。从交付 ZIP 在另一目录重新解压后,数据准备、13 项测试、训练入口、构建与回放再次通过,最终 CSV 与原结果逐字节一致(同一台虚拟机,不冒充异机复测)。记录见 results/release_validation.json。实际话题记录见 results/final_replay/、results/ros_robustness.json、results/live/。check_ros.py 可独立订阅话题记录曲线;实时验证加 --mode live。
7. 文件与局限
main.py/main.sh:统一入口;launch/:ROS2 启动。consistency.py、train_consistency.py:时序网络、训练及流式推理。evaluate_consistency.py:冻结模型最终测试;report_final.py:图表与汇总。telemetry_data.py、holdout_evaluate.py:数据准备/可控注入;collect_holdout.py:新增真实仿真采集。models/、assets/、sample/:模型、原始数据语料和开箱即用演示。ros_diagnostics.py、live_source.py、dashboard.py:ROS2 推理、实时桥接、窗口。
仅有单一 Blocks 场景,正常最终观察时长约 3 分钟,误报率估计存在较大不确定性。训练使用人工注入的已知异常,不覆盖真实故障、网络复杂抖动、未知异常及真实飞行噪声。未完成其他人在另一台机器上的复测;此项需在上游合并前完成。保留所有不利结果和第一版失败记录,不能把课程结果用于实机飞控决策。
本项目使用 OpenAI Codex 辅助代码、环境排查、实验和文档整理;指标来自实际运行,截图来自实际窗口,未生成或伪造实验图。作者对提交内容负责。