肌肉驱动夹爪:真实接触抓取
两指夹爪由 Hill 肌肉驱动合拢,与方块之间是真实接触摩擦。抬升时方块完全靠摩擦力跟手, 代码里没有任何位置约束或焊接约束——夹不住就是夹不住。
与仓库已有模块的关系:
| 已有模块 | 本模块的差异 |
|---|---|
| 肌肉驱动的关节控制 | 那个是关节角跟踪;本模块关心接触力与摩擦 |
| 肌肉驱动的下肢关节与步态 | 那个不接触物体;本模块的核心就是接触 |
| 肌肉骨骼灵巧手 | 那个是遥操作手部姿态;本模块做抓取成功条件的定量分析 |
1 模型
1.1 机构
固定手掌 + 两根平行手指(滑块关节)+ 桌面上的方块:
| 部件 | 参数 |
|---|---|
| 手指行程 | 0 – 30 mm |
| 手指质量 | 20 g |
| 回位弹簧刚度 | 800 N/m |
| 方块 | 30 mm 立方,30 g |
| 仿真步长 | 0.5 ms |
1.2 肌肉
每根手指一条 Hill 肌肉,长度随手指合拢而缩短:
肌力经 qfrc_applied 施加到手指滑块;回位弹簧负责张开。
2 八组实验
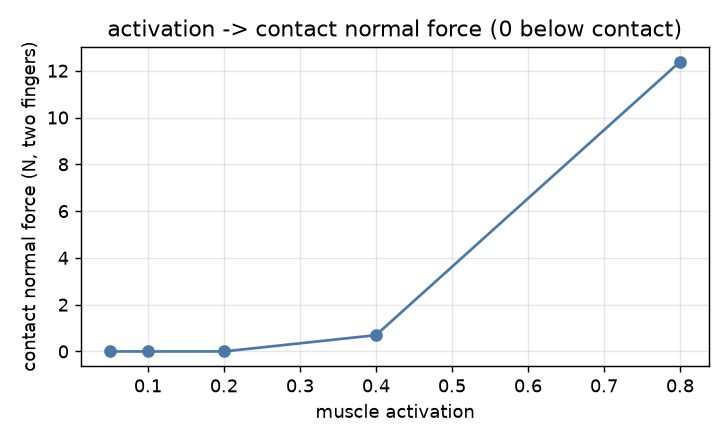
2.1 G1 肌肉激活 → 夹持力
| 激活 | 肌力 | 弹簧回位力 | 接触法向力(双指合计) | 接触点数 |
|---|---|---|---|---|
| 0.05 | 1.17 N | 1.17 N | 0.00 N | 0 |
| 0.10 | 2.29 N | 2.29 N | 0.00 N | 0 |
| 0.20 | 4.32 N | 4.32 N | 0.00 N | 0 |
| 0.40 | 7.70 N | 7.35 N | 0.70 N | 8 |
| 0.80 | 14.65 N | 8.46 N | 12.38 N | 8 |
夹持力取手指与方块之间的真实接触法向力(mj_contactForce),而不是肌力:
肌力要先扣掉 800 N/m 的回位弹簧力才作用到方块上。前三档手指行程只有 1.5–5.4 mm,
还没碰到方块(接触点数 0),因此接触力为 0——不是"夹了 4.3 N 但滑了",而是根本没夹上。
2.2 G2 抬升阈值
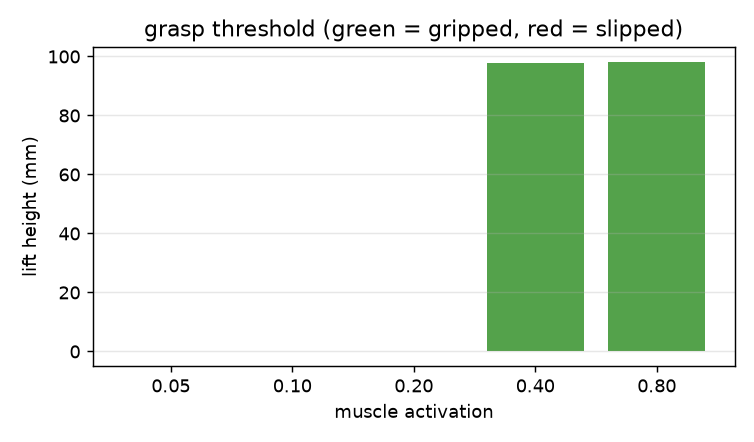
抬升目标 100 mm:
| 激活 | 抬升高度 | 结果 |
|---|---|---|
| 0.05 / 0.10 / 0.20 | ~0 mm | 打滑 |
| 0.40 | 97.8 mm | 夹住 |
| 0.80 | 98.2 mm | 夹住 |
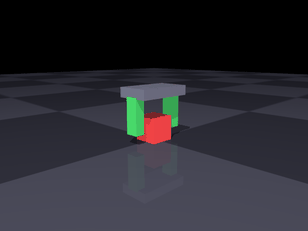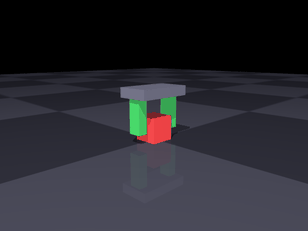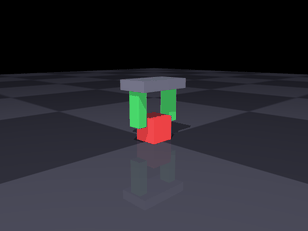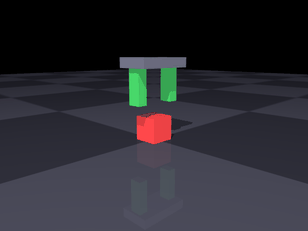
阈值在 0.2 与 0.4 之间:0.2 时手指行程 5.4 mm,还没碰到方块(接触点数 0);0.4 时每指真实法向力约 0.35 N 即可夹住。这是真实的"夹得住 / 夹不住"分界: 低于阈值时方块原封不动,高于阈值时方块跟着手走 98 mm。
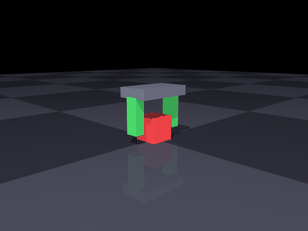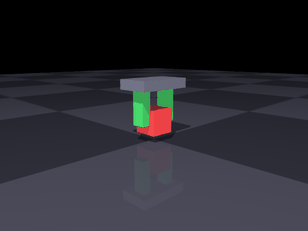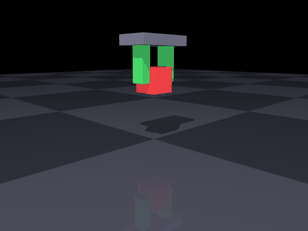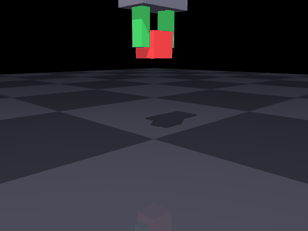
抓住时的画面:
激活 0.15(低于阈值)时的打滑:
2.3 G3 摩擦系数的影响
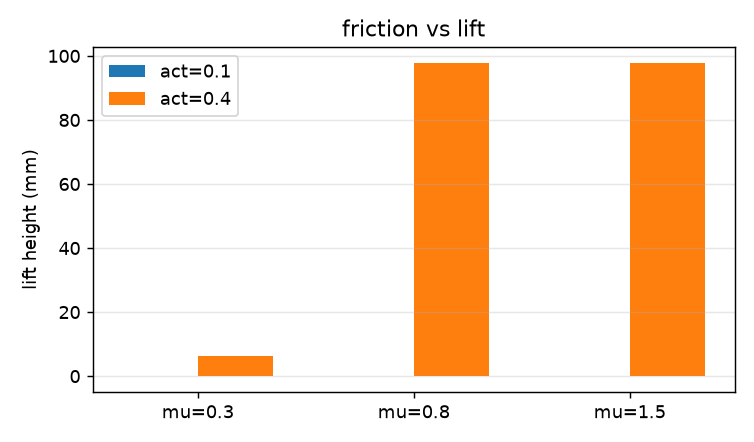
| 摩擦 μ | 激活 0.4 时抬升 |
|---|---|
| 0.3 | 6.4 mm(抬 6 mm 就滑脱) |
| 0.8 | 97.8 mm |
| 1.5 | 97.8 mm |
摩擦不足时,力够了也夹不住——限制来自接触面,不是肌肉。这条结论对真实夹爪设计有直接意义: 表面摩擦系数决定了下限,超过之后再加肌肉力没有收益。
2.4 G4 对照组:松开就掉
夹住抬到 95 mm 后把激活降到 0:
| 指标 | 数值 |
|---|---|
| 抬升高度 | 95.4 mm |
| 松开后掉落时间 | 0.16 s |
这一组用来验证前面的"抓住"确实是摩擦维持的——松开肌肉,方块立刻掉。
2.5 G5 抓持力闭环
PI 调节激活,跟踪目标夹持力。力估计用准静态平衡:接触法向力 ≈ 肌肉力 − 弹簧回位力。
| 目标 | 稳态 | 上升时间 | 末态激活 |
|---|---|---|---|
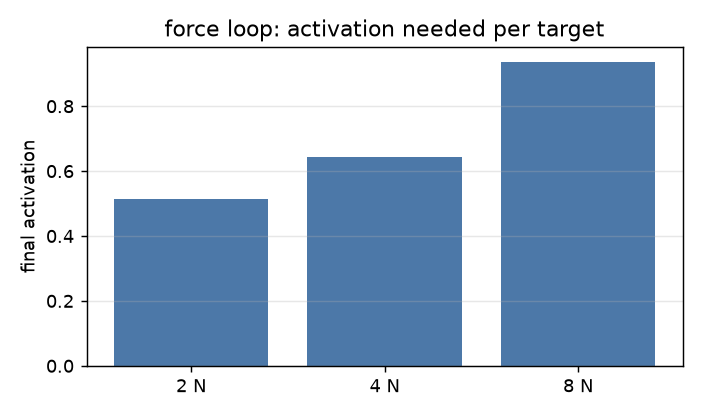
| 2 N | 2.00 N | 0.27 s | 0.51 |
| 4 N | 4.00 N | 0.22 s | 0.64 |
| 8 N | 8.00 N | 0.24 s | 0.93 |
结论:所需激活随目标力近线性增长,8 N 时已用掉 0.93 的激活度——接近肌肉上限。
2.6 G6 滑移反射
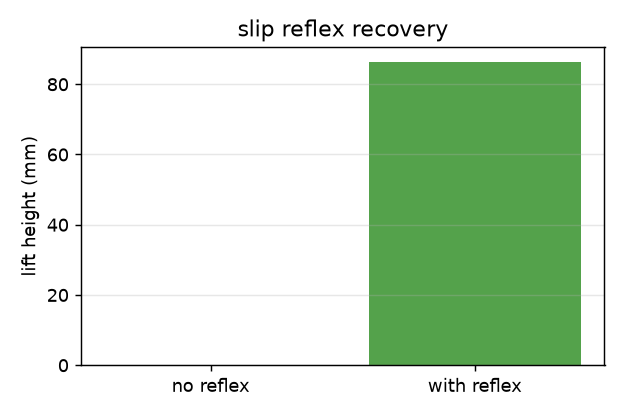
40 g 方块,初始激活固定 0.33(略低于静摩擦阈值):
| 配置 | 抬升高度 | 加力步数 |
|---|---|---|
| 无反射 | 0 mm | 0 |
| 有反射 | 86.2 mm | 6 步(每步 +0.01,合计 +0.06) |
判据:手掌已抬起但方块没跟上(相对位移超过 2 mm)即判为滑移,立即提高激活。 6 个时间步(每步 +0.01 激活,合计 +0.06)就把一个本来抓不住的负载救回来了——这是纯反馈带来的能力,开环控力做不到。
2.7 G7 负载扫描
| 方块质量 | 最小可抓激活 |
|---|---|
| 10 g | 0.38 |
| 30 g | 0.38 |
| 60 g | 0.40 |
说明:最小激活是在网格 (0.20, 0.25, 0.28, 0.30, 0.32, 0.35, 0.38, 0.40, 0.45, 0.50) 上搜索得到的,分辨率 0.02–0.05。10 g 与 30 g 同为 0.38 是网格效应, 不代表两者物理阈值完全相同。
质量从 10 g 增到 60 g,所需激活只从 0.38 到 0.40——因为摩擦上限远高于重力, 真正的瓶颈是"能否形成稳定接触",不是"力够不够"。
2.8 G8 手臂-夹爪联合抓取
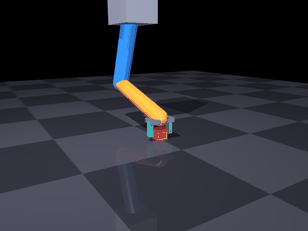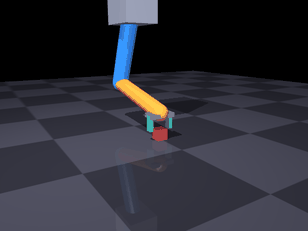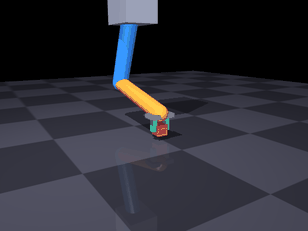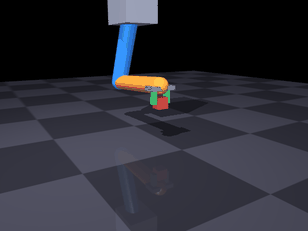
前面七组实验中夹爪固定在竖直滑轨上。本节把夹爪装到两连杆手臂末端:
- 肩、肘由 PD 跟踪逆解目标(
ik()用ee_x = L1 sin q0 + L2 sin(q0+q1)的几何); - 腕关节伺服保持手掌竖直(
ctrl = -(q0+q1)); - 手指参数与 G1-G7 完全一致(质量 20 g、回位弹簧 800 N/m、
solref=0.02 1)。
| 指标 | 数值 |
|---|---|
| 方块起始高度 | −0.345 m |
| 方块结束高度 | −0.257 m |
| 抬升 | 87.6 mm |
调试中踩到两个坑,记录下来:
- 前臂胶囊的球形端伸出 23 mm,正好插进手指的运动空间,把手指顶住(接触穿透 3 mm)。解决:让躯干/上臂/前臂
contype=0 conaffinity=0,不参与碰撞。 - 手指下端蹭到桌面时会被摩擦卡住,合拢行程只有 4.6 mm。解决:把握取高度从
OBJ_Z+0.030抬到OBJ_Z+0.045。
3 复现
cd src/musculoskeletal/mujoco_muscle_gripper
python3 main.py check
python3 main.py bench --out out       # 复现 2.1-2.4 全部数字
python3 main.py gif --out gif         # 复现本页动图
python3 tools/plot_metrics.py out/metrics.json out
python3 -m unittest discover -s tests # 13 项
4 已知限制
- 单指单肌肉:每根手指只有一条屈肌 + 一个回位弹簧,没有拮抗肌对与肌梭反馈。
- 指尖近似为长方体,未建模指尖曲面与滚动接触。
- 方块为刚体、30 g,不对应具体物体。
- 步长 0.5 ms:接触刚度较高,步长再大就会数值不稳。
- 未接入 ROS 话题,未做 sim2real。
5 与"运动学跟随"演示的区别
本模块的方块完全由接触力驱动。若把方块位置每帧直接设到手上(运动学跟随), 任何激活都会"抓得住",阈值、打滑、掉落这些现象全部消失——那种实现只能当示意,不能定量。
6 参考
- A. V. Hill, The heat of shortening and the dynamic constants of muscle, 1938
- R. M. Murray, Z. Li, S. S. Sastry, A Mathematical Introduction to Robotic Manipulation, 1994