MuJoCo单足弹跳机器人简单仿真
一、实验目的与环境说明
1.1 实验目的
- 在MuJoCo里搭一个最简单的单腿弹跳机器人
- 写个脚本让它在地上一蹲一跳,看物理仿真效果
- 熟悉一下MuJoCo里线性关节和力控制的用法
1.2 实验环境
| 项目 | 配置 |
|---|---|
| 操作系统 | Ubuntu 20.04(VMware虚拟机) |
| ROS版本 | ROS Noetic |
| MuJoCo版本 | MuJoCo 2.1.1 |
| 编程语言 | Python3 |
| 功能包 | mujoco_hopper_demo |
1.3 功能包目录结构
mujoco_hopper_demo/
├── package.xml
├── CMakeLists.txt
├── launch/
│   └── hopper.launch
├── models/
│   └── hopper.xml      # 单足机器人模型
├── scripts/
│   └── main.py        # 主程序,控制机器人弹跳
└── docs/
    └── index.md
二、单足弹跳机器人介绍
这个就是超级简单的一个小机器人:绿色的圆身子,下面一根蓝色的腿,脚是个红色小球。腿是可以上下伸缩的,给它加个周期性的力,它就会像个跳跳球一样在地上一蹲一跳。
原理也很简单:力往下压的时候腿收缩、身子下蹲,力往上收的时候腿弹开、把整个身子弹起来,不用搞复杂的控制算法,就用个正弦波生力就行。
三、实现步骤
3.1 前置准备
确保MuJoCo已经装好,执行 pip3 install mujoco 装完Python库,python3 -c "import mujoco" 不报错就行。
3.2 建ROS功能包
cd ~/catkin_ws/src
catkin_create_pkg mujoco_hopper_demo rospy
cd ..
catkin_make
source devel/setup.bash
3.3 写模型文件
在models文件夹里写hopper.xml,就三个部分:绿色圆身子、蓝色伸缩腿、红色小脚,腿是个上下滑动的线性关节,下面一个电机控制力的大小。
3.4 写控制脚本
在scripts里建main.py,核心逻辑就是用正弦函数生成周期性的力,发给腿上的电机:
force = 80 * np.sin(t * 4)
data.ctrl[0] = force
四、运行方法
cd ~/src/humanoid/mujoco_hopper_demo/scripts
python3 main.py ../models/hopper.xml
用roslaunch启动也一样:
roslaunch mujoco_hopper_demo hopper.launch
五、遇到的报错和解决办法
-
报No module named 'mujoco' 老问题了,直接
pip3 install mujoco装一下就行。 -
机器人直接飞出去不落地 就是力给太大了,把脚本里的80改小一点,比如改成50,就正常了。
六、运行效果说明
跑起来之后: - 绿色的圆身子在地上一上一下跳 - 蓝色的腿一会儿伸长一会儿缩回去 - 红色小脚一直接触地面,蹲的时候压下去,跳的时候弹起来
成功运行的样子:
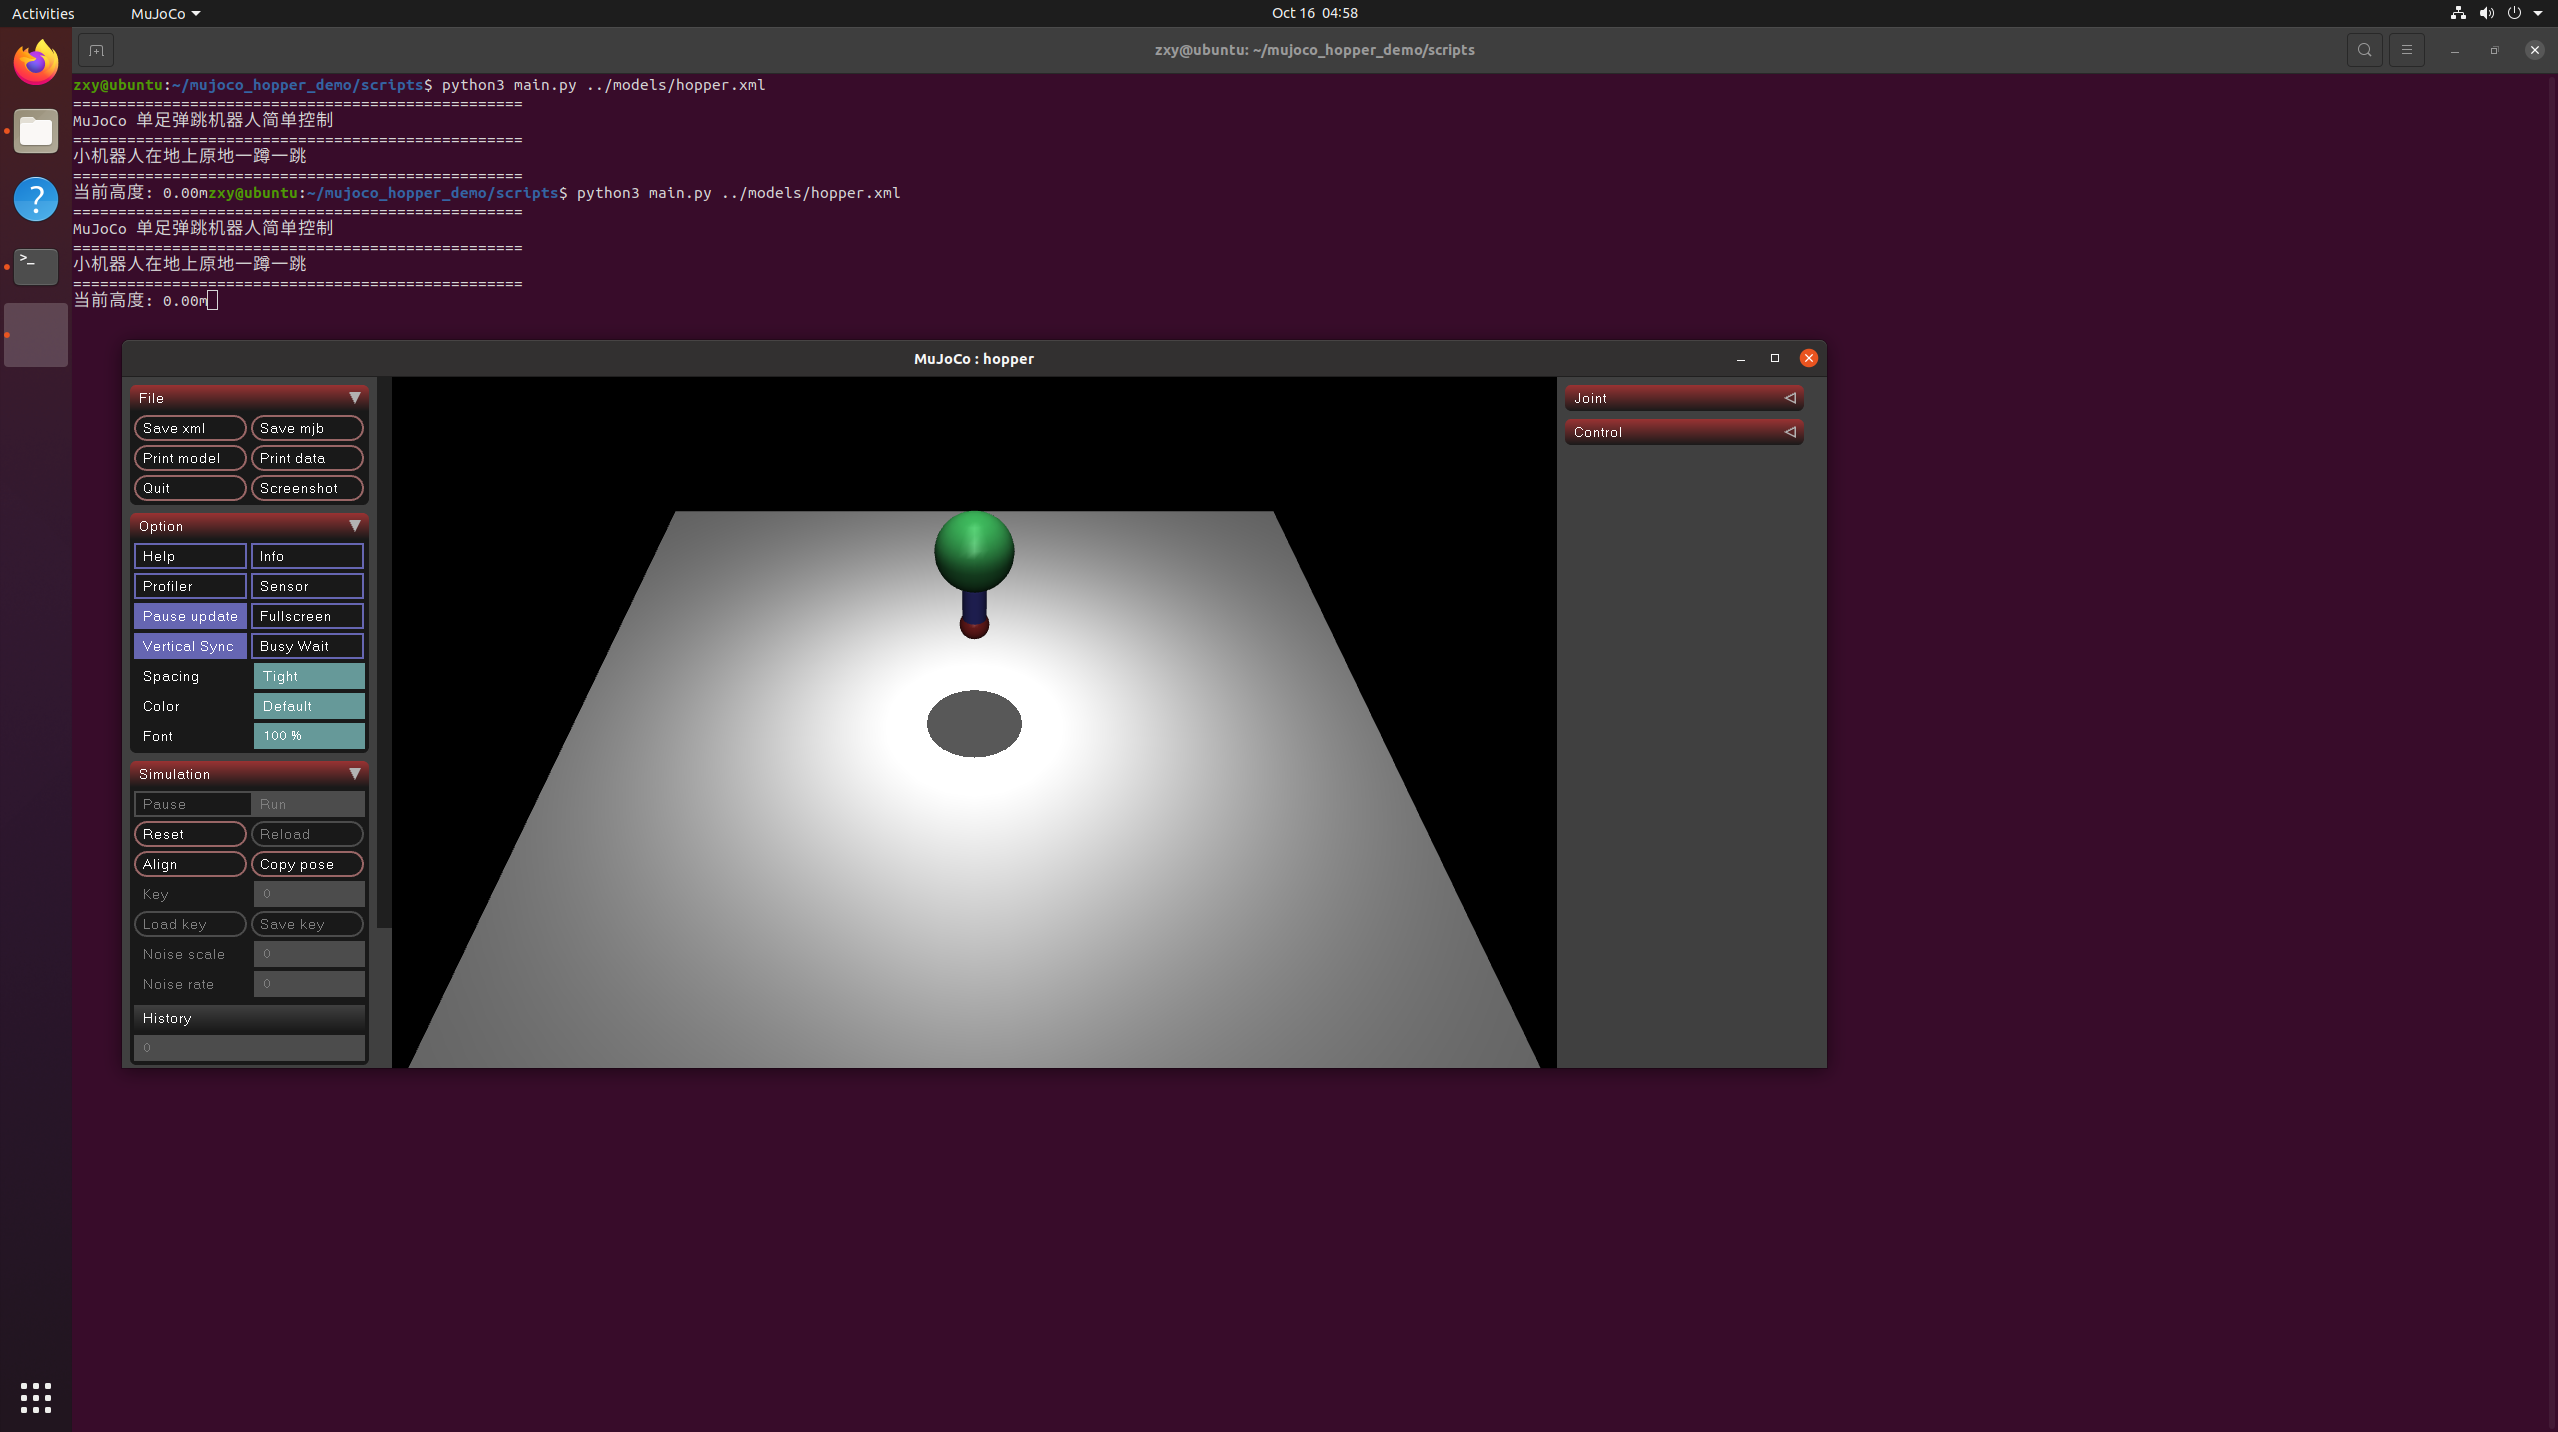
终端会一直打印机器人当前的高度,录个10秒GIF就行。
七、测试说明
我是在Ubuntu20.04虚拟机上测的,模型加载正常,机器人能正常原地弹跳,launch也能启动。
八、大模型声明
写文档和代码框架的时候用DeepSeek辅助整理了下步骤。