MuJoCo 动态障碍局部避障仿真
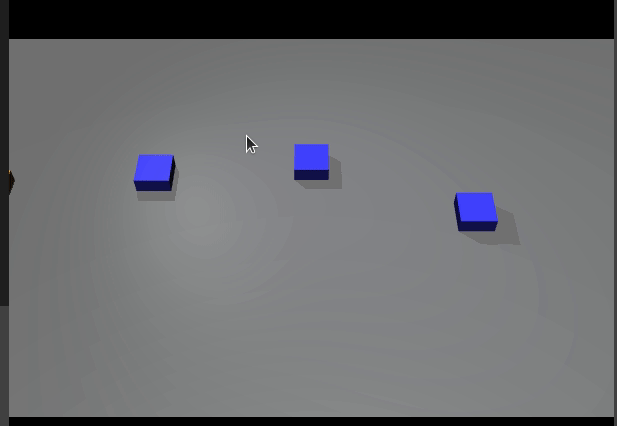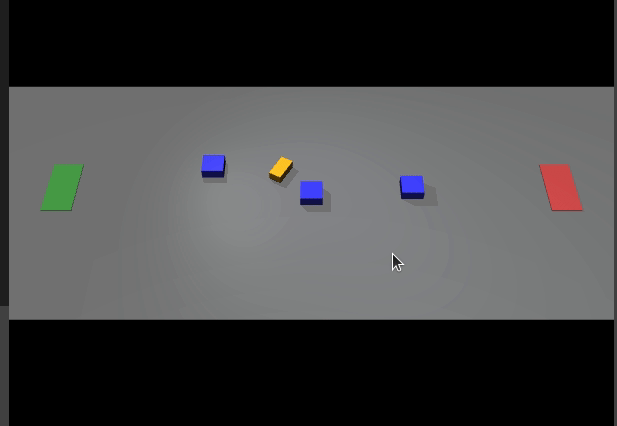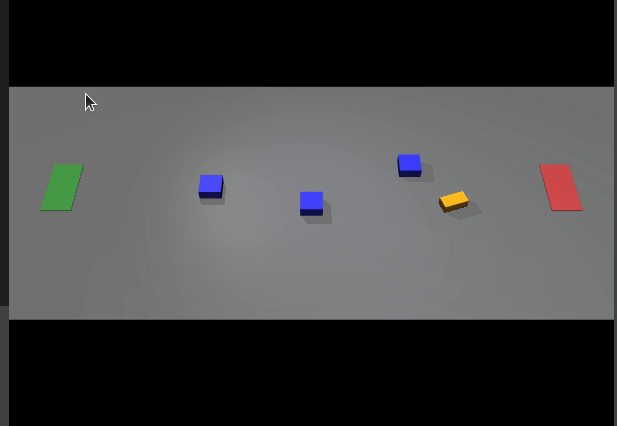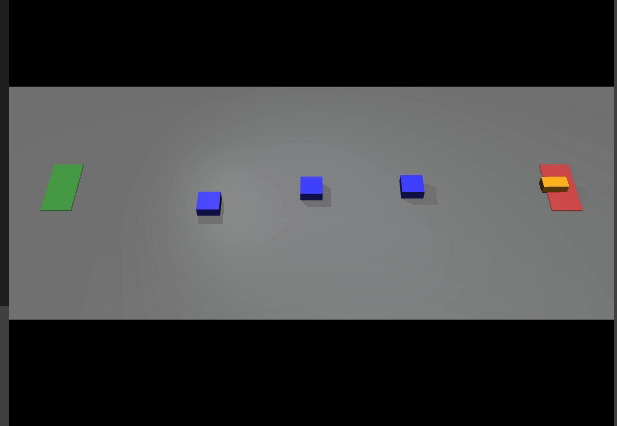
橙色自车沿道路从左端开到右端终点,路上三个蓝色障碍横向穿行车流,自车实时绕行避让。
运行环境
- Ubuntu 20.04
- Python 3.8
- mujoco 2.3.7
运行步骤
pip install mujoco==2.3.7
python3 src/ground/mujoco_dynamic_avoidance/main.py
运行后弹出 MuJoCo 窗口,自车朝终点行驶,接近障碍时向空闲一侧绕行。
实现思路
- 路面一条直道,左端起点、右端终点,三个蓝色障碍在不同 x 位置沿 y 方向正弦往复穿行;
- 自车用三个关节控制 x/y/yaw,位置和速度每步写进关节 qpos/qvel;
- 每步先算指向终点的吸引方向,再对每个近处障碍叠加径向排斥,距离越近排斥越强;
- 排斥之外再加一个切向分量,奇偶障碍分别从道路两侧交替绕过去;
- 合力方向作为期望航向,航向做 P 跟踪,沿航向积分前进,接近终点后减速停车;
- 时钟用仿真时间
data.time,主循环按仿真步长对齐实时运行;最长运行 30 s,到点自动退出;结束时根据与终点的距离判定到达或未到达,打印用时、剩余距离和最小车障间距。
说明
本作业的代码与文档在编写过程中使用了 AI 大模型辅助,本人已核对并确认提交内容,对提交内容负责。