人形机器人跌倒预判与保护性倒地
功能包:
src/humanoid/humanoid_fall_protection仿真环境:MuJoCo 3.15 / 3.16,Ubuntu 22.04.5 + Python 3.10.12
1. 这个模块解决什么问题
人形机器人被推倒时,控制器的目标通常是「想办法站回来」。真到了站不回来的时候, 问题就变成另一个:这一跤怎么摔。
同一个推扰,倒地姿势不同,落到地面上的冲击可能差一个数量级:
- 僵直着倒(关节抱死)——身体像一块板拍下去,躯干承受的峰值力接近 10 kN;
- 瘫软着倒(力矩全撤)——像断电一样,膝关节瞬间塌掉,头部直接砸地;
- 蹲下去倒(本模块的保护动作)——屈膝蜷身,把落地顺序改成「膝 → 躯干」,头部全程不接触地面。
本模块做的就是第三种:判定已经救不回来之后,主动把身体调整成一个伤害更小的落地姿态。
它与仓库里已有模块的分工:
| 模块 | 关心什么 |
|---|---|
humanoid_keyboard_control |
怎么让机器人按指令动 |
humanoid_push_recovery |
被推之后怎么站回来(ZMP / 捕获点 + 踝髋策略) |
humanoid_stair_climb |
怎么上下台阶 |
| 本模块 | 站不回来之后怎么倒下去 |
2. 场景与模型
单个双足人形,15 个受控关节(双腿髋 roll/pitch、膝、踝 pitch/roll 各 2,双臂肩/肘 pitch 各 2, 颈 1),底盘 freejoint 完全自由,靠双脚与地面的真实接触站立。
推扰施加在躯干上(data.xfrc_applied),+x 方向为向前推,机器人向前扑倒。
默认 300 N 持续 0.08 s,等价于一个 24 N·s 的水平冲量。
与 humanoid_push_recovery 用的是同一套骨架参数,本模块的差异只有三处:
- 前臂末端各加一块 0.09 m × 0.07 m 的手掌接触面;
- 增加固定侧视机位
demo_side(倒地位移接近 1 m,跟随机位会把位移抵消掉); - 不加接触力 sensor,直接在
sim_core.py里遍历data.contact,避免 XML 与代码两处维护同一份列表。
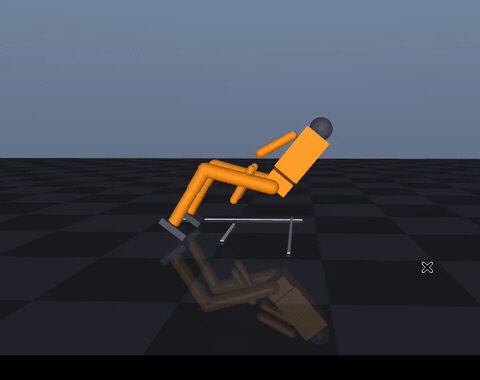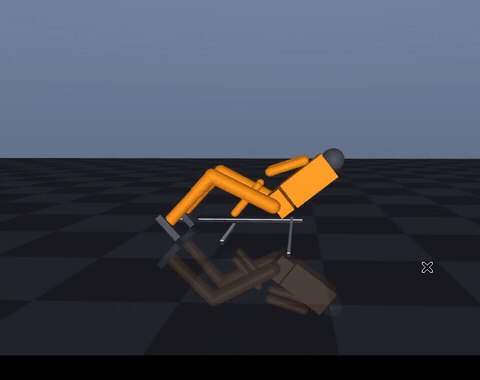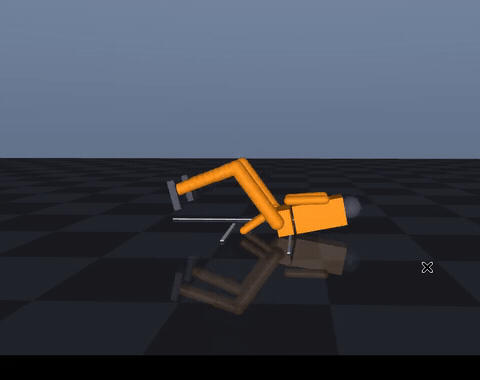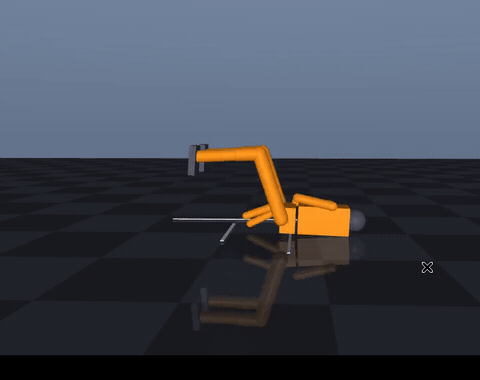
虚拟机窗口实录:Ubuntu 22.04.5 + MuJoCo 3.15,main.py --demo 打开仿真窗口,
用 ffmpeg -f x11grab 直接录屏,未裁剪、未做后期处理。倒地后机器人为跪撑姿态,头悬空。
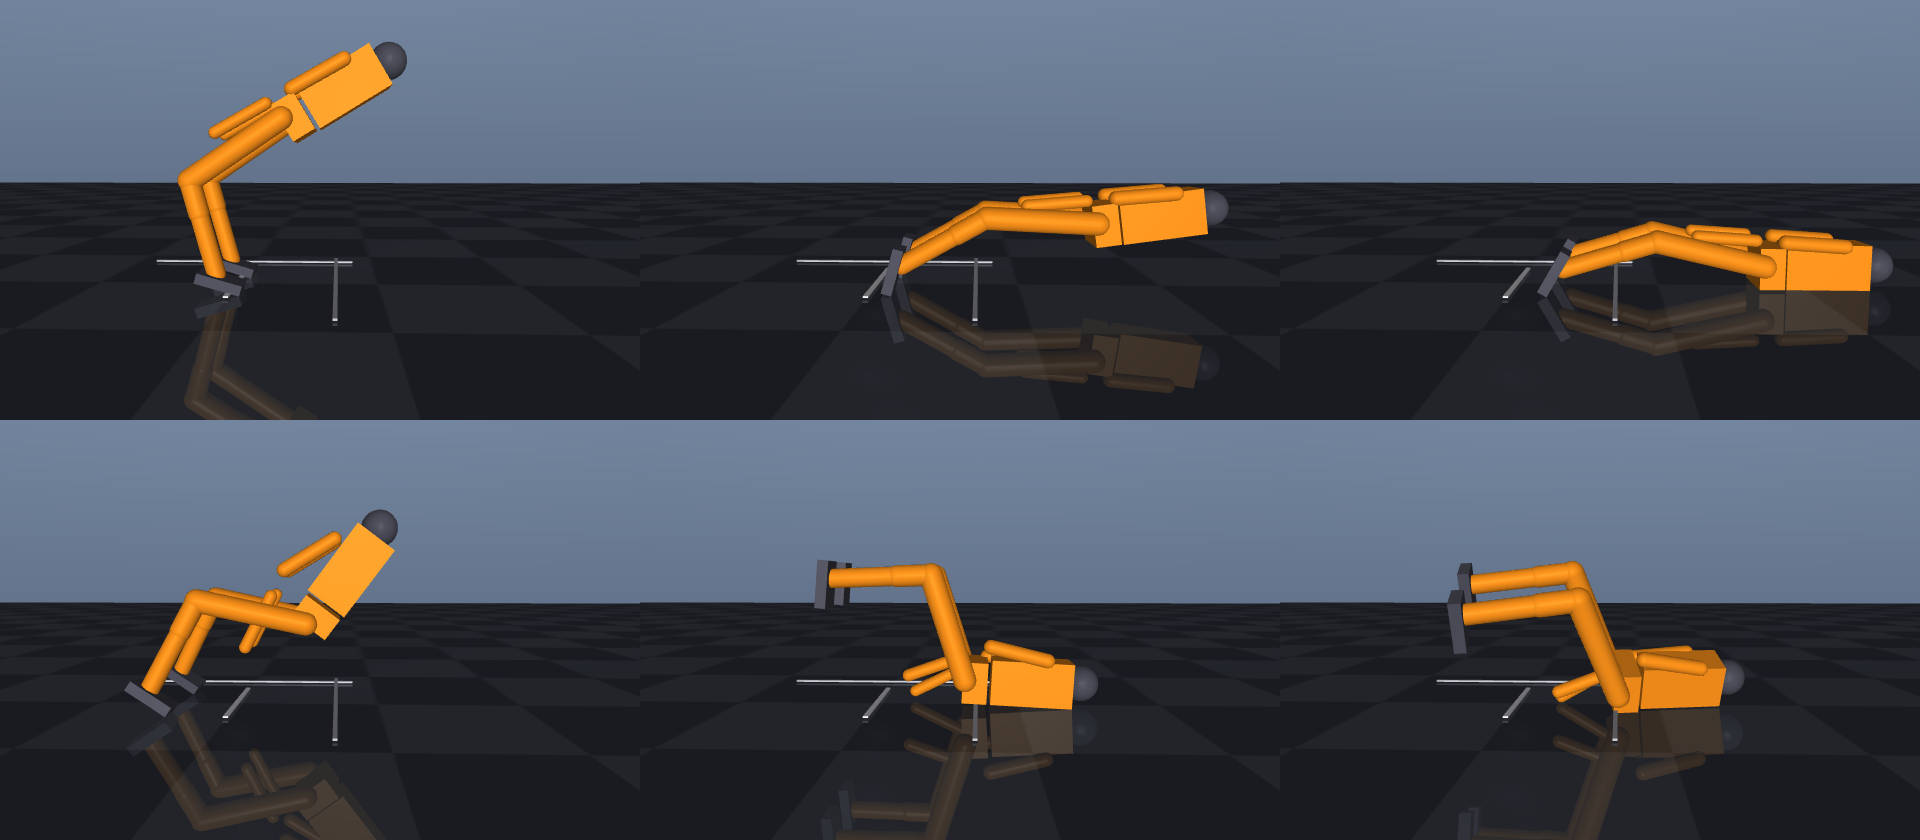
上排:僵直倒地,头被躯干垫着压进地面;下排:保护性倒地,屈膝蜷身,头部悬空。三个时刻依次是 1.60 s / 2.05 s / 2.80 s。
3. 跌倒判据
判据用的是倾角 + 角速度双条件:
|tilt| ≥ 30° 或 |tilt_rate| ≥ 3.0 rad/s → 触发保护
倾角阈值来自 OpenHorizon Labs 的 Asimov 1 safe-fall 策略部署配置 (Apache-2.0,openhorizon-labs/asimov-v1-policies):
"fall_trigger": {
  "deploy_defaults": {"tilt_deg": 30.0, "ang_vel": 2.0},
  "train_ranges":   {"tilt_deg": [20.0, 45.0], "ang_vel": [2.0, 4.0]}
}
他们的策略也是「检测到跌倒后接管,让头、躯干、骨盆、膝承受的冲击最小」,评估指标是
peak_head_force 与 impact_reduction_vs_best_passive。本模块沿用同一套口径,
方便和他们的结果对照。
角速度阈值改成了 3.0 rad/s,不是他们的 2.0,这一点需要说明。他们的值是在行走状态下
整定的(机器人本来就在动,陀螺仪读数有基础量);本模块是站立场景,被推一下的瞬间,
躯干角速度就能冲到 2 rad/s,可机器人其实站得住。实测(--sweep 之外的单独扫描):
| 角速度阈值 | 120 N | 150 N | 180 N | 200 N | 300 N |
|---|---|---|---|---|---|
| 2.0 | 触发 | 触发 | 触发 | 触发 | 触发 |
| 2.5 | — | 触发 | 触发 | 触发 | 触发 |
| 3.0 | — | — | — | 触发 | 触发 |
| 3.5 | — | — | — | 1.89 s 才触发 | 触发 |
150 N 是站得住的(实测末态倾角 5°),180 N 附近是临界。取 3.0 落在「不误触发」与 「来得及保护」的平衡点上,仍在他们的训练范围 2~4 rad/s 内。
差别在于实现方式:Asimov 用 PPO 训练一个 23 关节的策略网络(ONNX,375 维观测), 本模块是手工控制律——判据相同、目标相同,但每个关节的目标角是写死的姿态, 力矩由 PD 伺服给出,不依赖训练权重,也不需要 GPU,在 ROS2 里能逐帧看到力矩。
触发是一次性的:置位后不再取消。真实的跌倒保护也是这样,动作做到一半撤回反而更危险。
4. 三种策略
三组共用同一个检测器、同样的站立控制,唯一区别是触发之后做什么,这样对照才干净:
| 策略 | 触发后的行为 | 对应现实 |
|---|---|---|
rigid 僵直 |
冻结触发瞬间的关节角,PD 继续找平,踝关节的站立反馈关闭 | 关节抱死的失效状态 |
limp 瘫软 |
全部力矩置零 | 断电 / 失能 |
protect 保护 |
切到保护姿态,增益从 120 提到 800,快速到位 | 主动屈膝蜷身 |
保护姿态(前扑):
PROTECT_FORWARD = {
    "shoulder_pitch": -1.20,   # 手臂前摆
    "elbow":          -0.65,   # 屈肘
    "neck":           -0.35,   # 抬头
    "hip_pitch":       1.20,   # 屈髋
    "knee":           -1.30,   # 深屈膝,降低重心
    "ankle_pitch":     0.30,
}
这组角度是网格扫出来的,不是拍脑袋:肩 −0.5/−0.8/−1.1/−1.4 × 肘 −0.15/−0.45/−0.8 × 膝 −0.7/−1.1/−1.5 × 髋 0.8/1.2/1.6 共 36 组,按「头部峰值力 → 躯干峰值力 → 膝峰值力」 的优先级排序取最优。深屈膝是关键项:膝 −1.8 反而让头部重新砸地(重心太低,身体前翻), −1.3 是拐点。
站立阶段的三项踝关节反馈(倾角 300 N·m/rad、倾角速率 60、质心速度 900 N·m·s/m) 是「站得住」的前提,不属于跌倒保护:只有关节 PD 时,机器人 1.8 s 就会自己前倾倒地。
5. 实验结果
5.1 三策略对比(300 N × 0.08 s)
Ubuntu 22.04.5 虚拟机,MuJoCo 3.15.0,500 Hz。
| 策略 | 头最低 (m) | 头间隙 (m) | 头峰值 (N) | 躯干峰值 (N) | 膝峰值 (N) | 检测延迟 (s) | 倒地 (s) |
|---|---|---|---|---|---|---|---|
| 僵直 | 0.078 | −0.012 | 0.0 | 9198 | 3241 | 0.056 | 2.10 |
| 瘫软 | 0.049 | −0.041 | 5633.9 | 2032 | 3185 | 0.056 | 1.58 |
| 保护 | 0.111 | +0.021 | 0.0 | 1426 | 5492 | 0.056 | 1.85 |
指标口径:
- 头间隙 = 头部球心最低高度 − 球半径 0.09 m。正值表示全程没碰到地面,负值表示球面压进了地面。
- 峰值力:接触坐标系 x 轴沿法线,取
mj_contactForce的第 1 分量,整段仿真取最大。 - 检测延迟:从推扰开始到判据触发,不是从推扰结束——推力只持续 0.08 s,从结束算会得到 0。
三条结论:
- 保护组头部全程不接触地面(最小间隙 21 mm),僵直组压入地面 12 mm,瘫软组 41 mm。
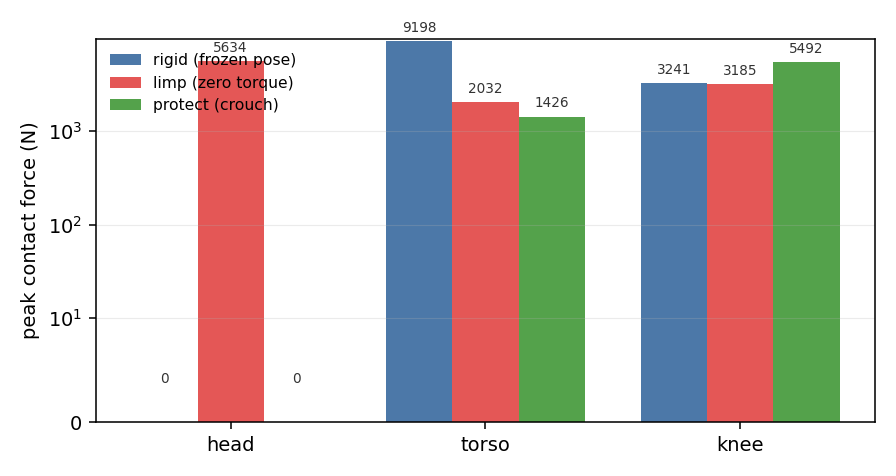
- 躯干峰值从 9198 N 降到 1426 N(−84%),这是保护动作最大的收益。
- 代价是膝部峰值从 3241 N 升到 5492 N(+69%)。冲击没有消失,只是被从躯干转到了膝关节 ——膝盖有护垫、有肌肉,躯干里是内脏。这是有意识的权衡,不是副作用。
瘫软组的头部冲击 5634 N 是三者中最高的,比僵直组高三个数量级。这条经常被忽略: 断电式的软倒并不安全,没有关节刚度撑着,膝盖瞬间塌陷,头是垂直砸下去的。
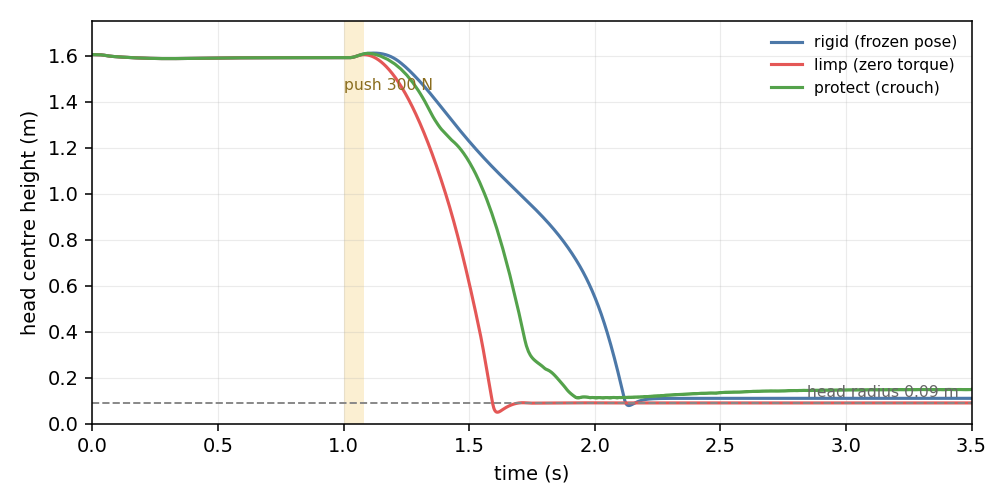
头部球心高度随时间变化。瘫软组 1.58 s 触底,僵直组 2.10 s 才落定(腿撑着慢慢放下去), 保护组在 1.85 s 触底后被撑起来,稳定在 0.24 m——那是「跪撑着、头悬空」的高度。
5.2 推力扫描
单点对比容易被「这一下正好砸在哪」带偏:瘫软组在 200 N 和 300 N 下头部峰值能差 5 倍, 因为它每次倒地的姿态都不一样。扫一遍推力看趋势:
| 推力 (N) | 僵直 头/躯干/膝 | 瘫软 头/躯干/膝 | 保护 头/躯干/膝 |
|---|---|---|---|
| 200 | 0 / 0 / 3192 | 3518 / 2812 / 3180 | 0 / 2499 / 5640 |
| 250 | 0 / 8458 / 3214 | 5455 / 398 / 3144 | 2263 / 2250 / 5297 |
| 300 | 0 / 9198 / 3241 | 5634 / 2032 / 3185 | 0 / 1426 / 5492 |
| 350 | 0 / 10390 / 3273 | 2032 / 5918 / 3273 | 0 / 2660 / 5636 |
| 400 | 0 / 9570 / 3315 | 367 / 7988 / 3315 | 0 / 2933 / 5606 |
| 450 | 0 / 9610 / 3366 | 194 / 8258 / 3366 | 0 / 3991 / 5104 |
| 500 | 0 / 8720 / 4015 | 639 / 9058 / 4015 | 0 / 3966 / 5271 |
(单位 N;每组都是「头 / 躯干 / 膝」的峰值接触力。)
- 僵直组躯干冲击稳定在 8.5~10.4 kN(200 N 一档机器人没有真的倒下,躯干没着地,记为 0): 无论推多重,最后都是身体拍在地上。
- 瘫软组在 250~300 N 附近头部冲到 5.5 kN,之后随推力增大反而下降到 200~640 N (身体被推得翻过去,头没落在正下方)——这种「靠运气」的分布正是瘫软不可靠的证据。
- 保护组 7 档里 6 档头部为 0,例外是 250 N(详见 §8)。
5.3 保护动作到底靠什么起作用
一个容易想错的地方:手掌并没有真正撑到地。
模型的臂长 0.58 m、肩高 1.2 m,前扑过程中肩到地面的距离始终大于臂长,
hand_geom 的接触力全程为 0。保护动作真正起作用的是屈膝降低重心、改变落地顺序:
- 站立时质心 0.94 m,屈膝蜷身后质心降到 0.18 m,落地时的势能少了 80%;
- 躯干从「拍下去」变成「放下去」,峰值力降一个量级;
- 头部被髋部和躯干的相对角度顶住,始终离地 15 mm 以上。
这一点在文档里写清楚,是因为「伸手撑地」听起来更像人,但在这个几何参数下做不到。 如果要让手真正撑地,需要加长手臂或让肩关节下压到躯干前方——那是另一个模型改动。
6. ROS2 集成
colcon build --symlink-install --packages-select humanoid_fall_protection
source install/setup.bash
ros2 launch humanoid_fall_protection main.launch.py
参数文件 config/params.yaml 按节点分节(/fall_protection_node),launch 把它整体传给节点,
launch 参数作为覆盖项。节点名必须与 yaml 里的键完全一致,否则参数不生效——这个坑在
humanoid_push_recovery 里踩过一次,这里沿用同样的写法。
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/fall_protection/joint_states |
sensor_msgs/JointState |
发布 | 15 个关节角与角速度 |
/fall_protection/trigger |
std_msgs/Bool |
发布 | 判据是否已触发 |
/fall_protection/status |
std_msgs/String |
发布 | 当前模式、倾角、头高 |
/fall_protection/impact |
std_msgs/Float32MultiArray |
发布 | 头/躯干/膝/手的峰值接触力 |
/fall_protection/push |
std_msgs/Float32 |
订阅 | 推扰力,正为向前推 |
/fall_protection/strategy |
std_msgs/String |
订阅 | 运行时切换 rigid/limp/protect |
ros2 topic pub --once /fall_protection/push std_msgs/Float32 "{data: 400.0}"
ros2 topic pub --once /fall_protection/strategy std_msgs/String "{data: 'limp'}"
ros2 topic echo /fall_protection/impact
7. 复现
python3 -m pip install --user "mujoco>=3.3" numpy matplotlib pillow
cd src/humanoid/humanoid_fall_protection

python3 main.py --test      # 11 项自检
python3 main.py --headless  # 三策略对比表
python3 main.py --sweep     # 200~500 N 扫描
python3 main.py --figures   # 曲线 / 柱状图 / 关键帧 / 动图

# 无图形环境
xvfb-run -a -s "-screen 0 1024x768x24" python3 main.py --figures
单元测试 16 项:
python3 test/test_standalone.py        # 独立运行
python3 -m pytest test/ -v             # pytest / colcon
实测环境:
| 项 | 主机 | 虚拟机 |
|---|---|---|
| 系统 | Windows 11 + Python 3.13 | Ubuntu 22.04.5 + Python 3.10.12 |
| MuJoCo | 3.16.0 | 3.15.0 |
--test |
11 项全通过,0.9 s | 11 项全通过,1.9 s |
| 单元测试 | 16 项全通过 | 16 项全通过 |
| 渲染 | 原生 GL | xvfb-run 软件渲染 |
250 N 这一档在两个版本上结果不同:MuJoCo 3.16(主机)下保护组头部为 0、间隙只剩 2 mm; 3.15(虚拟机)下头部 2263 N,保护失败。这是接触仿真的分岔(同一组参数,接触求解的微小 差异在临界点上被放大),不是控制律的问题。两个数都列在 §5.2 的表里,没有只挑对自己有利的那个。
改判据之前(角速度用倾角差分、阈值 2.0)两版在 250 N 上也分岔,但换用刚体角速度之后, 300 N / 350 N 等 6 档在两个版本上完全一致,说明差异集中在临界点本身,而不是全场景的数值漂移。
8. 边界与已知问题
- 只做了前扑。后仰场景下脚掌会向后滑动 1 m 以上,倒地过程不干净、数据不可信,
所以没有纳入主实验。
PROTECT_BACKWARD姿态留在代码里,但没有实测数据支撑,文档不引用。 - 手掌撑不到地,机制是屈膝蜷身而不是手撑,见 §5.3。
- 膝部冲击升高 69%。这是有意的权衡,但 5492 N 在真实机器人上仍然需要护膝或更软的落地材料。
- 单次仿真,没有做参数摄动。倒地过程对初始状态敏感,7 档推力只能算一次粗略扫描, 没有做蒙特卡洛。
- 模型是简化的:15 个关节、没有脚趾、没有柔性皮肤,接触力绝对值只具有相对比较意义, 不能直接换算成真实机器人的伤害阈值。
9. 参考
- OpenHorizon Labs. Asimov 1 get-up and safe-fall policies. Apache-2.0.
https://github.com/openhorizon-labs/asimov-v1-policies
—— 判据阈值(30° / 2.0 rad/s)、保护目标(头/躯干/骨盆/膝冲击最小)与评估口径
(
peak_head_force、impact_reduction_vs_best_passive)均引用自该项目。 - MuJoCo 官方文档:接触坐标系与
mj_contactForce的返回值定义。 https://mujoco.readthedocs.io/en/stable/APIreference/APItypes.html