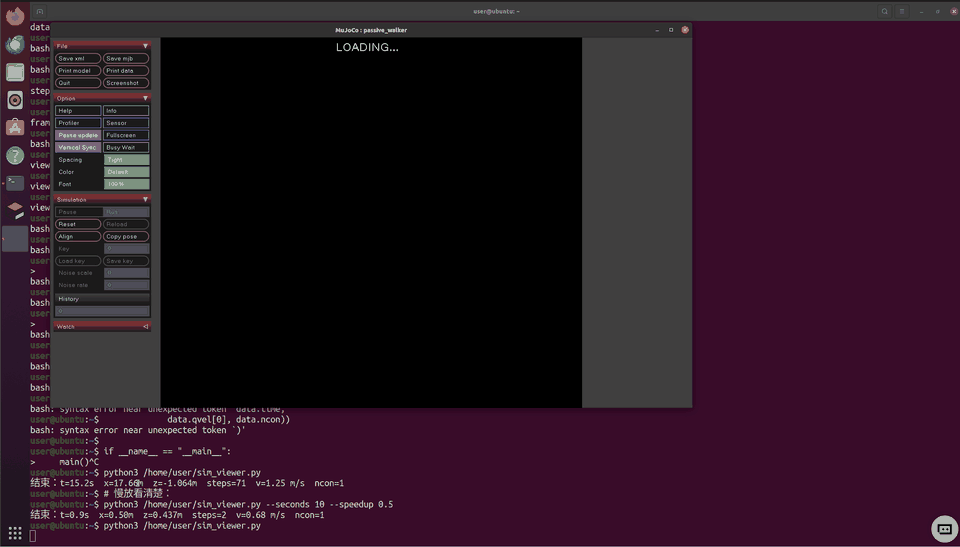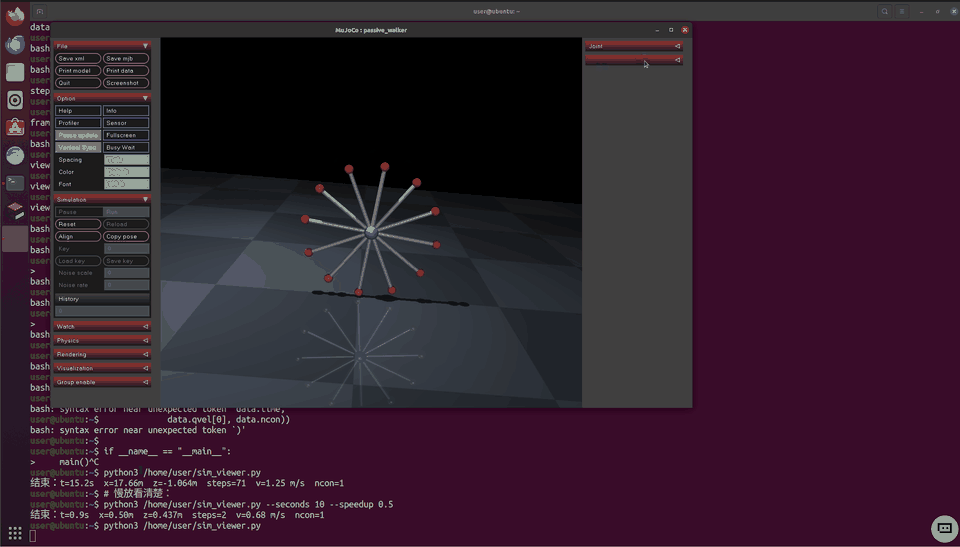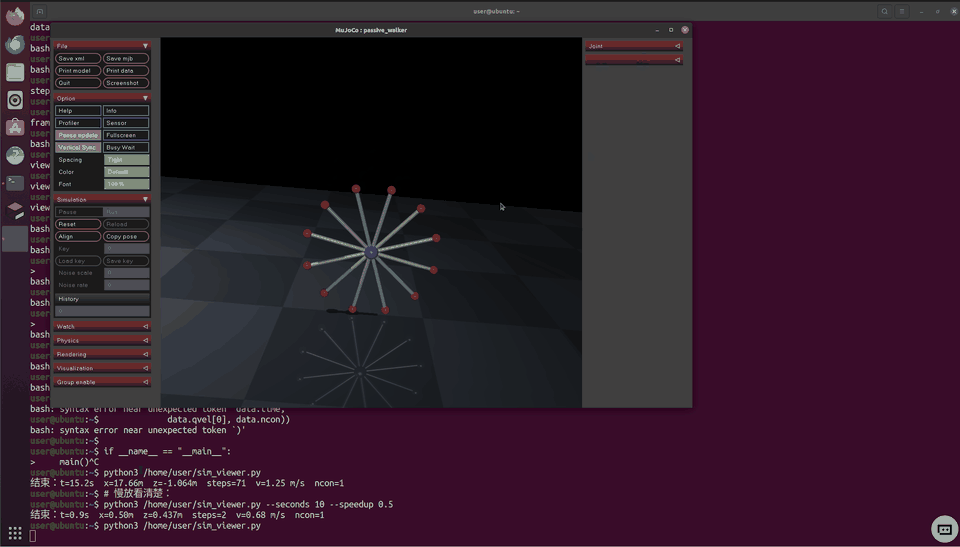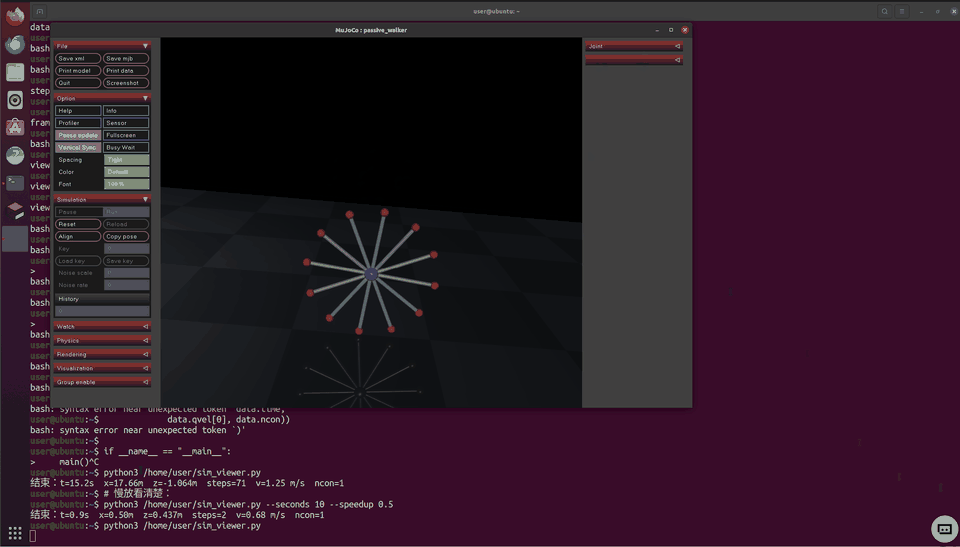
无动力被动行走(轮辐式 Rimless Wheel)
本模块用一个完全没有执行器的轮辐式行走器(rimless wheel,McGeer 1989 提出的最小被动行走模型)演示 “被动动态行走(Passive Dynamic Walking)”的核心思想:机器人的前进不需要电机,只要初始给一个很小的速度, 之后就靠重力沿斜坡做功与落地碰撞耗能之间的平衡维持稳定的周期性滚动。
- 包路径:
src/passive_walker - 构建类型:
ament_cmake - 依赖:
mujoco(MuJoCo 官方 Python 绑定,无 rosdep 键,需 pip 安装)、rclpy、std_msgs
1. 模型说明
assets/passive_walker.xml 描述一个 12 根辐条的刚性轮:
| 项目 | 取值 |
|---|---|
| 辐条长度(轮心到端部小球中心) | 0.45 m |
| 端部小球半径 / 质量 | 0.03 m / 0.4 kg |
| 轮毂半径 / 质量 | 0.05 m / 1.5 kg |
| 辐条数 | 12(每滚过一根辐条记 1 “步”,即 30°) |
| 斜坡倾角 | 5°(下坡方向为 +x) |
| 积分器 / 时间步长 | RK4 / 0.5 ms |
执行器数量 nu |
0 |
轮子用三个关节约束在矢状面内:
<joint name="slide_x" type="slide" axis="1 0 0"/>
<joint name="slide_z" type="slide" axis="0 0 1"/>
<joint name="roll"    type="hinge" axis="0 1 0"/>
这等价于平面刚体的 3 个自由度(x 平移、z 平移、绕 y 转动):
- 只给
slide(x)会锁死轮心高度,轮子每翻过一根辐条都要“撞进”地面并被弹回,走不动; - 用 3D
freejoint会因为缺少侧向约束而侧翻(实测轮心 z 掉到 0.04 m); - 因此这里用“两个滑动关节 + 一个铰链关节”,既保留轮心随辐条翻转自然升降,又完全排除侧翻。
注意:MuJoCo 中
euler属性的单位是度,写成弧度会让坡度几乎为 0(曾经踩过这个坑)。
2. 运行方式
2.1 无 ROS 环境(只验证物理)
python3 -m passive_walker.sim
# 或
python3 main.py --seconds 20 --push 0.3
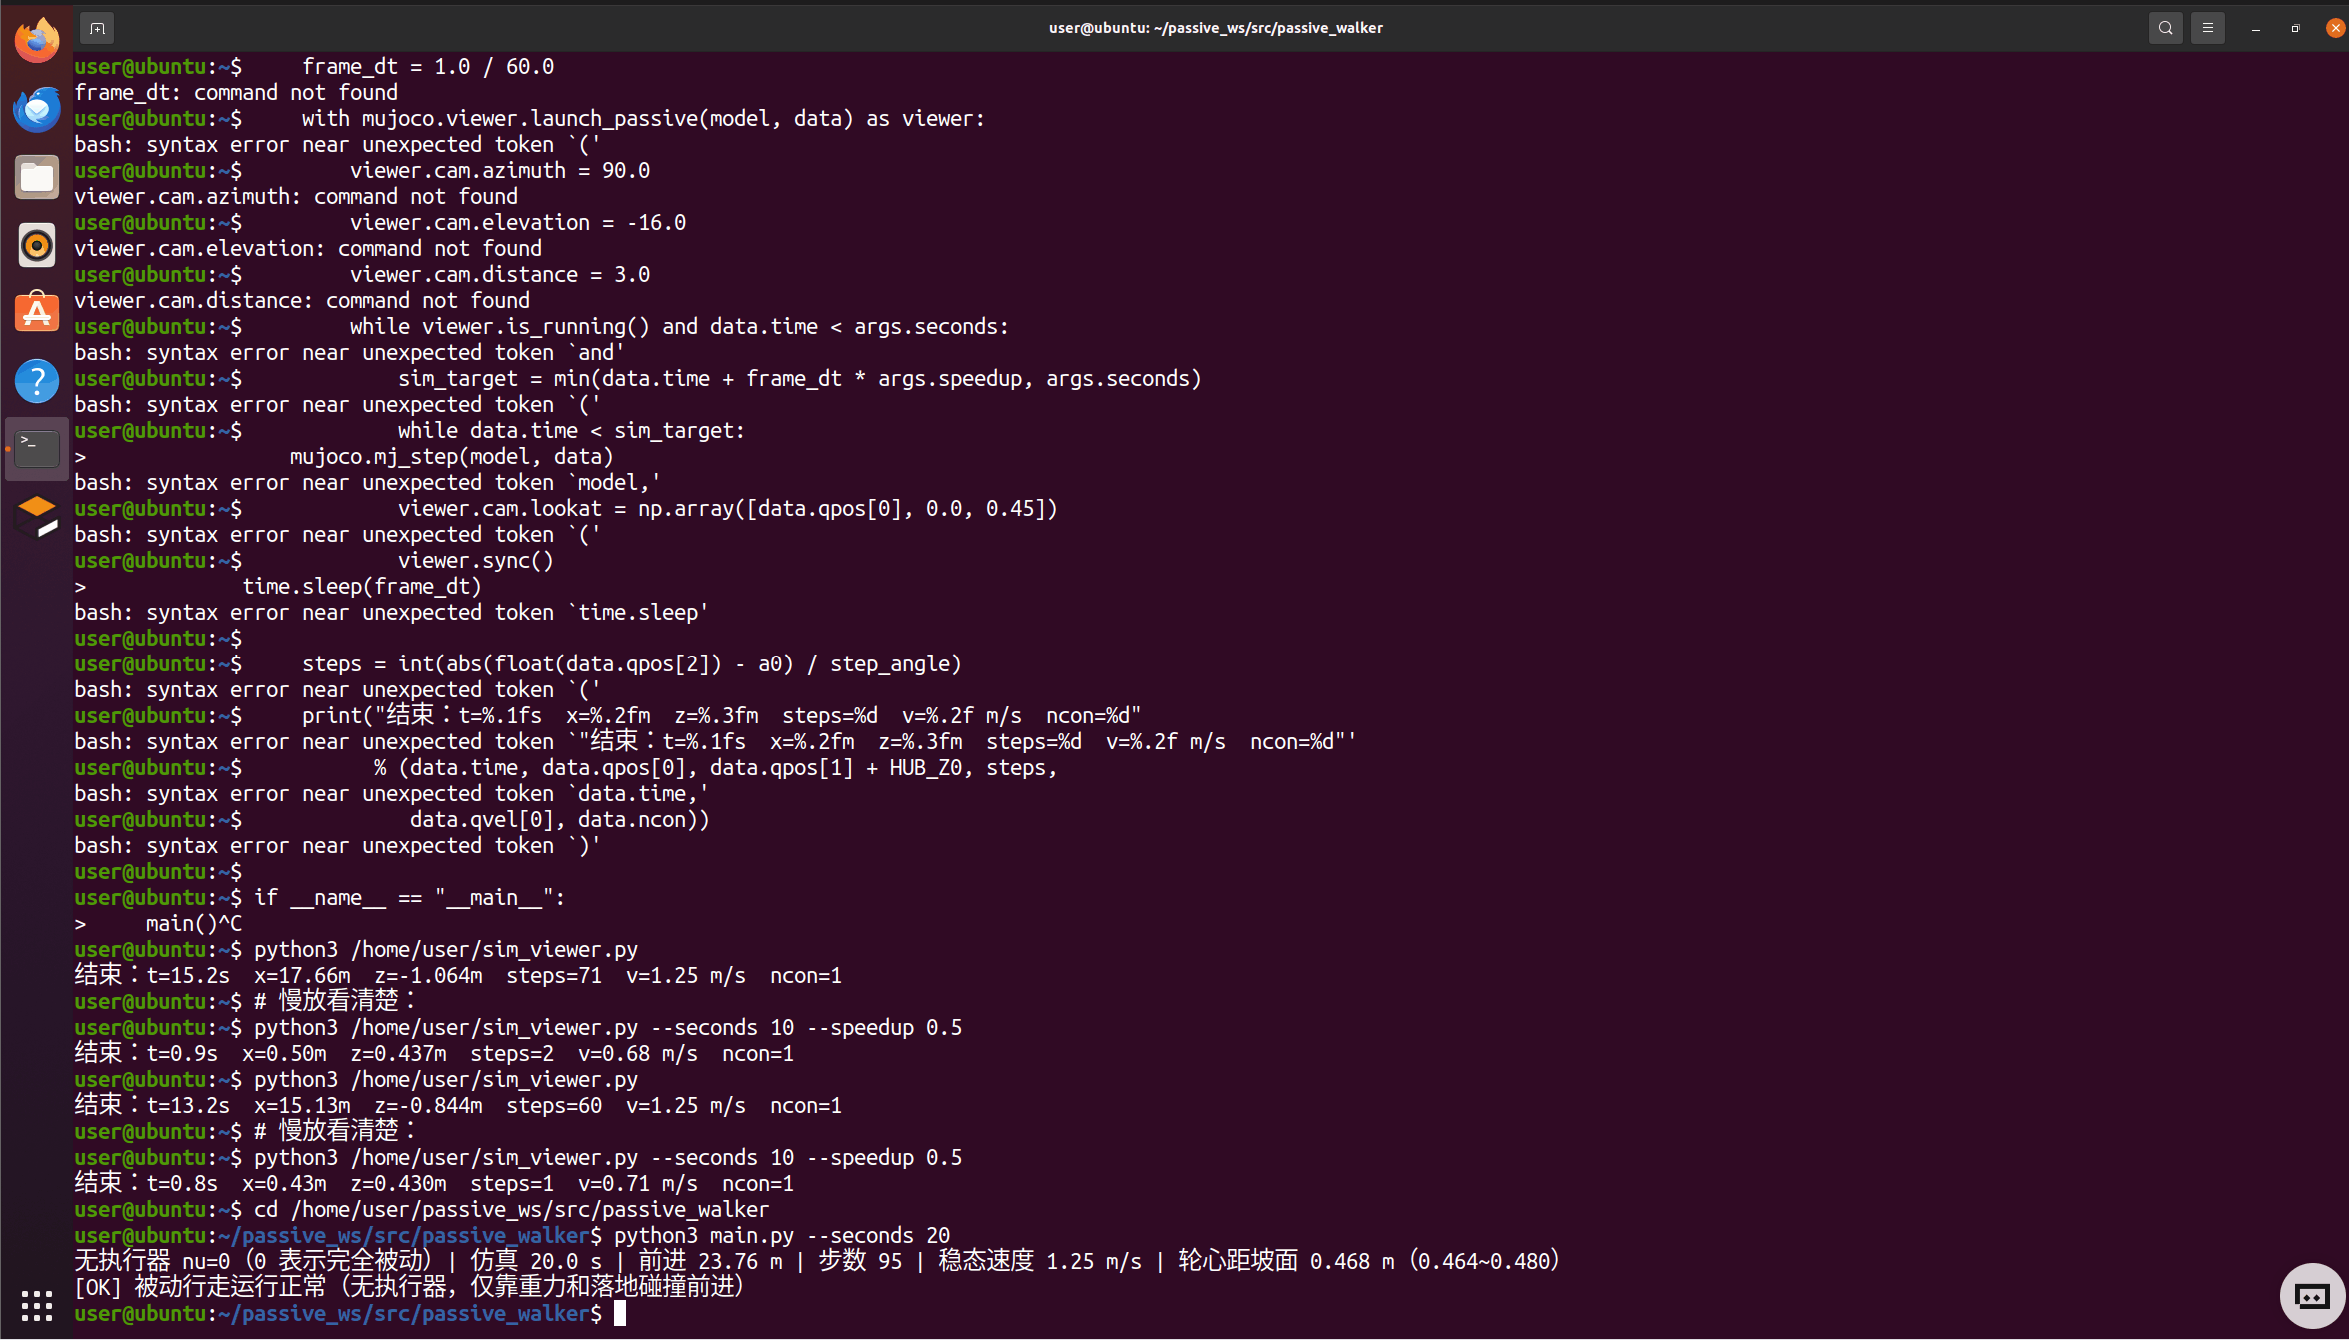
输出示例(Ubuntu 20.04 虚拟机 + MuJoCo 3.1.6 实测):
无执行器 nu=0(0 表示完全被动)| 仿真 20.0 s | 前进 23.76 m | 步数 95 | 稳态速度 1.25 m/s | 轮心距坡面 0.468 m(0.464~0.480)
[OK] 被动行走运行正常(无执行器,仅靠重力和落地碰撞前进)
2.2 ROS 2 节点
colcon build --packages-select passive_walker
source install/setup.bash
ros2 run passive_walker main.py node --seconds 20
# 另一个终端
ros2 topic echo /passive_walker/steps
或用 launch:
ros2 launch passive_walker main.launch.py seconds:=20 push:=0.3
节点把累计步数发布到 /passive_walker/steps(std_msgs/Int32),每一步 = 轮子转过一根辐条。
2.3 环境自检
python3 main.py doctor
会依次检查 mujoco、模型文件、rclpy,缺依赖时给出可读的 [FAIL] / [WARN] 而不是直接崩栈。
3. 输出指标
| 指标 | 含义 |
|---|---|
distance_m |
轮心沿 +x 方向的位移 |
steps |
按滚动角度计的步数(|Δangle| / (2π/N)) |
speed_mps |
当前沿坡速度 |
hub_height_m / _min / _max |
轮心到坡面的垂直距离(沿坡面法向) |
n_actuator |
执行器数量,恒为 0 |
4. 常见问题
Q:为什么 nu 必须是 0?
被动行走的定义就是“无动力”。只要模型里出现 actuator,或者代码里写 data.ctrl,就不再是被动行走了。
Q:为什么一定要有 slide_z?
只有 slide_x 时轮心高度被约束成常量,而真实轮辐式车在翻过一根辐条的过程中轮心必然升降。
少了这个自由度,每次换腿都会与地面发生“过约束”碰撞并被弹回,最终静止。
Q:为什么步数用转角计,而不是接触切换次数? 轮辐式车在滚动时经常有两根辐条同时接触地面,接触状态会随求解器抖动而反复跳变; 用转角计步(每 2π/N 一步)稳定且可复现。
5. 实测记录
环境:Ubuntu 20.04.6 LTS(VMware 虚拟机)、Python 3.8.10、ROS 2 Humble
(官方支持 22.04,本机在 20.04 下为源码编译安装)、MuJoCo 3.1.6(pip3 install mujoco)、NumPy 1.24.4、colcon 0.12.1。
| 验证项 | 命令 | 结果 |
|---|---|---|
| 依赖/模型自检 | python3 main.py doctor |
mujoco 3.1.6 / 模型文件 OK / rclpy OK |
| 无 ROS 仿真 20 s | python3 main.py --seconds 20 |
前进 23.76 m,95 步,稳态 1.25 m/s,轮心距坡面 0.468 m(0.464~0.480) |
| 长时稳定性 60 s | python3 main.py --seconds 60 |
前进 74.40 m,299 步,稳态 1.25 m/s,轮心距坡面 0.475 m |
| 单元测试 | python3 -m pytest test/test_sim.py -q |
2 passed in 0.46s |
| 构建 | colcon build --packages-select passive_walker |
Finished <<< passive_walker [2.43s],1 个包构建成功 |
| ROS 2 节点 | ros2 run passive_walker main.py node --seconds 10 |
运行中 ros2 topic echo /passive_walker/steps 收到 data: 16;结束时前进 11.10 m、44 步 |
| launch 启动 | ros2 launch passive_walker main.launch.py seconds:=5 |
仿真 5.1 s,前进 4.94 m,19 步,稳态 1.22 m/s |
以上数字均为上述命令在虚拟机中的实际终端输出,未做任何事后修饰。
表中 colcon build 的 2.43 s 是首次构建,pytest 的 0.46 s 与第 6 节截图里的 0.40~0.43 s
来自不同的两次执行,耗时本来就随机器负载浮动,其余仿真结果(位移、步数、速度)每次都完全一致;
话题里的 data 是随仿真进度递增的步数,不同次截图截到的数值不同(第 6 节那张截到 12)。
6. 终端截图与仿真画面