人形机器人双臂搬运负载的神经网络平衡控制(humanoid_carry_payload_nn)
1. 任务与思路
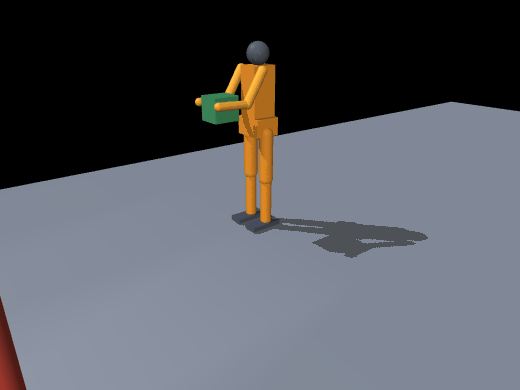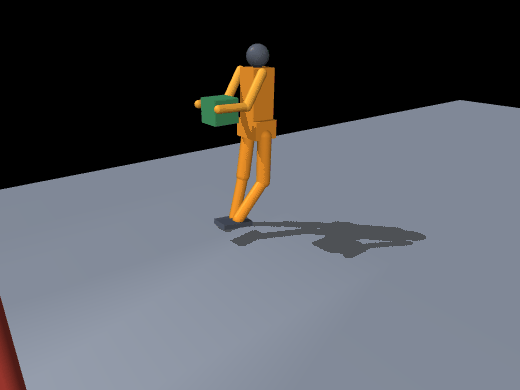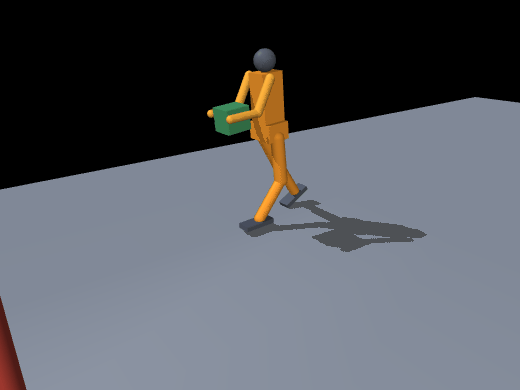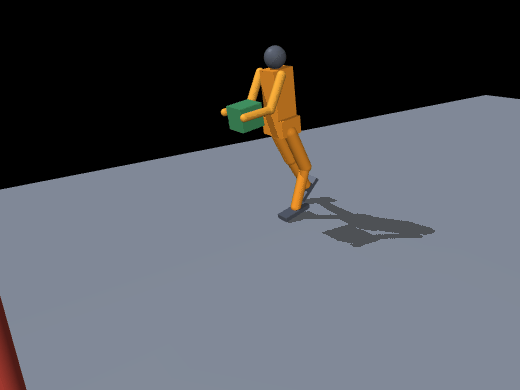
人形机器人双臂在胸前刚性夹持一个负载箱,在跑步机 + 减重助行架台架上按指令速度"原地行走"搬运。
负载质量在 0 / 2 / 4 kg 之间变化时,机器人上半身的质量分布随之改变,躯干会出现稳态前倾与暂态摆动;
模块用 PD 姿态专家 产生"状态 → 髋/踝补偿角"的示范数据,再用 行为克隆 训练一个 9→32→32→3 的
全连接神经网络(BalanceMLP),由它在三种负载下输出补偿角,抑制躯干俯仰。
- 仿真器:MuJoCo(
mujocopython 绑定,模型为自建 MJCF,不依赖 Gazebo) - 交付形态:ROS1 catkin 包(
main.launch+scripts/main.py),同时支持脱离 ROS 独立运行 - 观测特征(9 维):躯干 roll / pitch / roll_rate / pitch_rate、负载质量归一化、速度指令、转向指令、步态相位 sin/cos
- 控制输出(3 维):踝俯仰补偿、踝横滚补偿、髋俯仰补偿(均限幅 ±0.5 rad)
2. 环境要求
| 项目 | 版本 / 说明 |
|---|---|
| 系统 | Ubuntu 20.04(课程虚拟机亦可),Windows 下同样可跑(仅离线模式) |
| ROS | ROS Noetic(catkin);不装 ROS 也能用 python3 scripts/main.py 直接跑 |
| Python | 3.8+,numpy、mujoco>=2.3(本仓库在 MuJoCo 3.x 上验证)、imageio(仅生成 GIF 需要) |
pip3 install numpy mujoco imageio # 或用 requirements.txt
虚拟机内如需图形界面:直接在桌面运行;SSH 远程请用
ssh -X,否则加--no-viewer无界面运行。
3. 快速开始
# 1) 编译(ROS 环境)
cd ~/catkin_ws && catkin_make && source devel/setup.bash

# 2) 训练平衡网络(0/2/4 kg 三种负载,约 5 s)
rosrun humanoid_carry_payload_nn train_mlp.py --seconds 25 --epochs 60

# 3) 键盘遥控(W/S 前后、A/D 转向、空格急停、Q 退出)
roslaunch humanoid_carry_payload_nn main.launch mode:=keyboard controller:=nn mass:=2.0

# 4) 三种负载对照评测(输出 results/eval_*.csv 与终端表格)
rosrun humanoid_carry_payload_nn evaluate.py --seconds 20 --speed 0.15

# 5) 生成演示 GIF(写入 docs/img/humanoid/humanoid_carry_payload_nn/demo.gif)
rosrun humanoid_carry_payload_nn make_gif.py --seconds 10 --fps 20
不装 ROS 时(克隆到任意目录即可):
python3 scripts/train_mlp.py
python3 scripts/main.py --mode demo --controller nn --no-viewer
python3 scripts/main.py --mode eval --seconds 20 --speed 0.15
--mode eval/--mode collect会把--seconds、--speed透传给evaluate.py/train_mlp.py;--mass只对 demo / keyboard 生效(eval 固定评测 0/2/4 kg,collect 固定采集 0/2/4 kg)。
演示动图见 docs/img/humanoid/humanoid_carry_payload_nn/demo.gif。
4. 目录结构
humanoid_carry_payload_nn/
├── CMakeLists.txt / package.xml       # ROS1 catkin 包
├── launch/main.launch                 # mode / controller / mass / viewer 参数
├── models/
│   ├── humanoid_carry.xml             # 自建 MJCF:人形 + 负载箱 + 跑步机 + 助行架
│   └── balance_mlp.npz (+ .json)      # 训练得到的平衡网络权重与元信息
├── scripts/
│   ├── main.py                        # 统一入口:demo / keyboard / eval / collect
│   ├── sim_core.py                    # MuJoCo 仿真封装(无 rospy 依赖)
│   ├── gait.py                        # 相位式步态生成器
│   ├── model.py                       # PDExpert + BalanceMLP
│   ├── train_mlp.py                   # 行为克隆训练
│   ├── evaluate.py                    # 0/2/4 kg 控制器对照评测
│   └── make_gif.py                    # 渲染演示 GIF
├── test/test_offline.py               # 不依赖 ROS 的离线自检
├── requirements.txt / README.md       # 依赖与使用说明
└── results/                           # 评测输出的 CSV(入库的这一份是留档证据)
本页文档位于仓库 docs/humanoid/humanoid_carry_payload_nn.md,
演示动图位于 docs/img/humanoid/humanoid_carry_payload_nn/demo.gif。
5. 仿真台架说明(重要)
为了让"平衡"成为一个可重复、可测量的实验问题,本模块采用跑步机 + 减重助行架台架,这与康复/搬运 机器人常用的步态实验平台一致:
- 跑步机皮带:一个可沿 x 平移的大质量箱体(
belt_x关节),每步把速度设为-v_cmd。 机器人因此"原地行走",等效搬运里程 = ∫v_cmd dt(sim.distance)。虚拟世界中相对位移与 真实搬运一致,但工程上避免了里程无限增长导致相机与场景失效。 - 减重助行架:根部用 4 个一维关节代替自由关节 ——
root_x(前后,弹性吊带 stiffness 800)、root_z(竖直,stiffness 900)、root_pitch(矢状面俯仰,stiffness 1400)、root_yaw(转向)。 侧移与横滚被导轨锁定,因此不会侧翻;俯仰不驱动,是平衡控制器要抑制的"倒立摆"方向。 - 步态为相位式准静态步态:支撑相髋关节以固定步长扫过、摆动相抬膝 0.78 rad 保证离地,
步频由"皮带速度 = 支撑相脚位移"这一条件反解得到(
gait.advance),因此不会产生持续滑移。
局限与取舍:台架的弹性吊带本身提供了大部分姿态回复力矩,因此控制器的绝对改善幅度有限 (见第 8 节实测),它的主要作用是在不同负载质量下保持一致的躯干姿态,而非"挽救即将跌倒的机器人"。 这是刻意选择的可重复实验条件,而非把平衡问题简化掉。
6. 模型(models/humanoid_carry.xml)
- 17 个可动关节:每腿 6 个(髋 yaw/roll/pitch、膝、踝 pitch/roll),每臂 2 个(肩 pitch、肘 pitch), 颈 yaw 1 个;与 17 个位置伺服执行器(12 腿 + 4 臂 + 1 颈)一一对应。
- 尺寸:大腿/小腿各 0.36 m,脚掌 0.27 × 0.11 m,躯干 12 kg,骨盆 8 kg。
- 负载箱:独立 body +
freejoint,通过两条weld与前臂刚性夹持;质量在运行时改写 (model.body_mass+ 惯量按比例缩放),空载退化为 0.05 kg 以避免零惯量奇异。 overview/side/head_camera三个相机,供可视化与渲染。
7. 控制器与训练
- PDExpert(示范策略):
ankle_pitch = kp*pitch + kd*pitch_rate,hip_pitch = k_hip*pitch + k_mass_hip*payload_norm,输出限幅corr_limit。 - BalanceMLP:9→32→32→3,tanh 激活,输入按训练集均值/标准差归一化,输出同样限幅;
权重存
npz,元信息(特征名、结构、归一化统计)存同名.json,训练指标(每轮 train/val MSE、 样本数、切分方式)存balance_mlp_metrics.json,便于复核。 - 训练:
train_mlp.py用 PD 专家在 0/2/4 kg 场景下采集,基础巡航速度每 4 s 重新采样一次; 采集时每步检查是否跌倒,摔倒即丢弃该片段并重置,不把倒地姿态当示教数据。 Adam(lr=1e-3,batch=256,60 epoch),验证集按片段切分(每 5 段取 1 段), 归一化统计只用训练集;实测 3.75 万条样本时训练 MSE2.5e-6、验证 MSE2.0e-5(models/balance_mlp_metrics.json留档了每轮 train/val MSE,网络基本复现专家策略)。 默认 20 s/场景约 3.0 万条样本;"3.75 万条"对应--seconds 25。 - 退化维度说明:本台架根关节锁死了横滚,因此 9 维观测中的
roll、roll_rate恒为 0, 3 维输出中的ankle_roll也恒为 0(PD 专家的kp_roll/kd_roll默认即为 0)。 网络实际起作用的是 7 个输入、2 个输出(ankle_pitch、hip_pitch),保留其余维度只为与 真实双足平台接口保持一致,不表示横滚补偿在生效。
8. 评测结果
evaluate.py --seconds 20 --speed 0.15(固定指令曲线,三种负载 × 三种控制器;下表是修正
mj_setConst 后重训权重的复算结果,mujoco 3.17.0):
| 场景 | 控制器 | 俯仰均值 (°) | 俯仰 RMS (°) | 俯仰峰值 (°) | 等效里程 (m) | 跌倒 |
|---|---|---|---|---|---|---|
| 0 kg | open | 4.23 | 5.48 | 8.68 | 2.94 | 无 |
| 0 kg | pd | 4.12 | 5.36 | 8.61 | 2.94 | 无 |
| 0 kg | nn | 4.14 | 5.39 | 8.65 | 2.94 | 无 |
| 2 kg | open | 4.29 | 5.72 | 8.72 | 2.94 | 无 |
| 2 kg | pd | 4.20 | 5.69 | 8.82 | 2.94 | 无 |
| 2 kg | nn | 4.22 | 5.70 | 8.85 | 2.94 | 无 |
| 4 kg | open | 4.52 | 5.97 | 9.08 | 2.94 | 无 |
| 4 kg | pd | 4.51 | 6.09 | 9.26 | 2.94 | 无 |
| 4 kg | nn | 4.45 | 6.02 | 9.25 | 2.94 | 无 |
结论:20 秒级搬运过程中三种负载全部不跌倒;补偿控制器把俯仰均值降低 0.2%~2.6%(其中神经网络 1.5%~2.1%),与 PD 专家表现一致(验证行为克隆精度)。2 kg 时 RMS 基本持平(5.72→5.69)而峰值 略升(8.72→8.82);4 kg 时 RMS(5.97→6.09)与峰值(9.08→9.26)都略有上升,说明重载下补偿 收益很小。俯仰绝对量主要来自步态本身,台架吊带承担了大部分回复力矩。
9. 键盘操作
| 按键 | 作用 |
|---|---|
W / S |
前进 / 后退(每次 ±0.04 m/s,上限 0.22 m/s) |
A / D |
左转 / 右转(每次 ±0.06 rad/s,上限 0.45 rad/s) |
| 空格 | 急停(速度与转向清零) |
R |
航向归零(root_yaw 与累计航向清零) |
Q |
退出 |
Linux 下读取 /dev/tty(不依赖 X);Windows 下自动改用 msvcrt。
10. 参数
下表就是代码里的实际默认值(gait.py / model.py / evaluate.py 的常量与构造函数参数),
改参数直接改代码或传命令行选项,不存在额外的配置文件:
| 参数 | 默认 | 含义 |
|---|---|---|
masses(evaluate / collect) |
[0, 2, 4] kg |
三种负载场景 |
gait.stride_max |
0.22 rad | 固定步长对应的髋半幅 |
gait.cycle_time |
1.6 s | 步频上限参数(最小周期 1.33 s,由 1.2/cycle_time 得出);实际周期由速度与支撑相脚位移反解,0.15 m/s 时约 3.5 s |
gait.stance_ratio |
0.60 | 支撑相占整个周期的比例 |
gait.knee_lift |
0.78 rad | 摆动抬膝量(低于 0.7 会拖地) |
expert.kp_pitch / kd_pitch |
0.5 / 0.2 | 俯仰 PD |
expert.k_hip |
-0.3 | 俯仰反馈到髋 |
expert.k_mass_hip |
0.05 | 负载质量前馈 |
corr_limit |
0.50 rad | 补偿角限幅(PD 与 MLP 共用) |
mlp.hidden |
[32, 32] |
网络结构 |
11. 常见问题
- 打开窗口报错 / 无图形:加
--no-viewer;SSH 用ssh -X。 - 找不到权重:
main.py --controller nn会自动退回 PD 专家并提示;先跑train_mlp.py。 - 保存的图太小/太糊:
make_gif.py --width 640 --height 480 --fps 25。 - 步速调高后出现缓慢前倾:台架吊带回复力矩有限,建议演示速度 ≤ 0.15 m/s、单次 ≤ 20 s。
12. 站点导航
本模块已接入站点导航,无需再手动添加:
mkdocs.yml的「人形机器人」分组中已有双臂搬运负载的神经网络平衡控制条目, 指向本页humanoid/humanoid_carry_payload_nn.md;docs/index.md的人形机器人列表中也已加入本页链接。