无人机航点轨迹跟踪:PID 控制器设计与性能测试
本文介绍空域载具的航点轨迹跟踪实验:用自研 PID 控制器驱动模拟器中的四旋翼依次飞过给定航点,记录真实轨迹,并与模拟器内置位置接口在同一组航点、同一速度上限、同一到达判据下对比,给出到达时间、稳态误差、超调量、轨迹均方根误差等量化指标。
实验不需要激光雷达等额外传感器,模拟器自带场景即可复现;模拟器推荐优先使用 OpenHUTB 模拟器(兼容 AirSim 接口),控制算法运行在客户机的 ROS 节点中,与建立虚拟机和空域载具之间的连接使用的是同一套连接方式。除人工给定的几何航点外,本文还给出一组取自 OpenHUTB 场景地图道路(OpenDRIVE 文件表示的道路)的航点,让四旋翼沿道路上方飞行,第 9 节。
1. 实验目的
- 掌握“位置误差 → 速度指令”的 PID 闭环结构,理解 、、 各自的作用;
- 掌握模拟器的 NED 坐标系与 ROS 的 ENU 坐标系之间的换算,避免坐标错位导致“飞机往反方向飞”;
- 学会用量化指标评价控制效果,而不是凭观感判断;
- 通过参数整定实验体会快速性与平稳性之间的取舍;
- 与模拟器内置位置接口对比,理解“通用控制器”与“针对任务整定的控制器”的差异。
2. 实验环境
| 项目 | 配置 |
|---|---|
| 模拟器(宿主机) | OpenHUTB 模拟器(hutb v2.10.0):CARLA 城市场景 + AirSim 无人机接口,RPC 41451;也可改用 AirSim 1.8.1 + Blocks 场景 |
| 控制系统(客户机) | Ubuntu 20.04 + ROS Noetic + airsim Python 客户端 |
| 载具 | OpenHUTB 默认载具 SimpleFlight(AirSim Blocks 场景里叫 Drone1,用 vehicle:= 覆盖) |
| 网络 | 宿主机 VMnet8(本实验实测为 192.168.237.1),客户机用 ip a 查看自己的地址 |
分工与仓库其他 air 实验一致:模拟器跑在宿主机(需要显卡),ROS 节点跑在客户机,两者通过 RPC 相连。
模拟器选择与启动:按老师建议优先使用 OpenHUTB 模拟器(
hutb_v2.10.0Windows 发行版)。它是“CARLA 场景 + AirSim 接口”的一体化打包,默认启动的是 CARLA 车辆模式,需要在模拟器窗口里按Ctrl+V切到 AirSim 无人机模式(AIR GameMode),41451端口才会就绪;按R重开关卡后要再按一次Ctrl+V回到无人机模式。它对外的接口与 AirSim 完全一致(同一个airsim客户端、同一个 RPC 端口与同一组 API),因此客户机侧代码无需改动。本文的全部实测数据都在 OpenHUTB 模拟器上采集。坐标原点:AirSim 的世界原点与地面并不重合(OpenHUTB 上实测起飞点位于 NED
x=-0.02, y=1.51, z=24.94,即世界原点在地面上方约 25 米),因此pid_tracker.py与compare_builtin.py都在起飞时记录一次起飞点home,其后的航点、高度与误差全部相对该点计算。这样同一份代码在 AirSim Blocks(原点基本在地面)与 OpenHUTB 上都能得到一致的“离地 3 米”,换场景不会出现“为了爬到 3 米先爬 25 米”的怪现象。
3. 坐标系与接口约定
模拟器内部使用 NED(北-东-地),ROS 使用 ENU(东-北-天),两者换算关系为:
该变换的逆变换形式相同,因此代码中只用两个函数就能完成全部换算:
def ned_to_enu(vec):
    return (vec.y_val, vec.x_val, -vec.z_val)
def enu_to_ned(x, y, z):
    return airsim.Vector3r(y, x, -z)
速度指令使用 moveByVelocityAsync(vx, vy, vz, ...),三个分量的含义是:
| 参数 | 坐标系 | 说明 |
|---|---|---|
vx |
世界系 NED | 向北为正 |
vy |
世界系 NED | 向东为正 |
vz |
世界系 NED | 向下为正(向上飞要取负值) |
最容易踩的坑:
moveByVelocityAsync的速度是世界系下的(机体系对应的是moveByVelocityBodyFrameAsync)。本实验把偏航角固定为 0(YawMode(False, 0)),使“北/东”始终与场景坐标轴一致,速度指令不会因为机头朝向变化而改变含义。
4. 控制原理:位置误差到速度指令
控制器是位置外环 + 速度内环:外环用 PID 把三维位置误差换算成期望速度,内环由模拟器的飞控跟踪该速度指令。
其中 为目标位置与当前位置之差(ENU 坐标), 是期望速度(再换算为 NED 下发给模拟器)。三项的作用:
| 项 | 作用 | 参数过大 | 参数过小 |
|---|---|---|---|
| 比例 | 误差越大、速度越快 | 超调大、来回振荡 | 响应慢、稳态误差大 |
| 积分 | 消除恒定偏差(如高度偏移) | 振荡、超调变大 | 稳态偏差消不掉 |
| 微分 | 抑制变化趋势、起阻尼作用 | 对噪声敏感、抖动 | 制动不足、超调大 |
工程实现上做了两处限幅,它们是让飞行稳定的关键:
class PID(object):
    def update(self, error, dt):
        self.integral += error * dt
        self.integral = max(-self.integral_limit, min(self.integral_limit, self.integral))
        if self.last_error is None:
            derivative = 0.0
        else:
            derivative = (error - self.last_error) / dt
        self.last_error = error
        output = self.kp * error + self.ki * self.integral + self.kd * derivative
        return max(-self.output_limit, min(self.output_limit, output))
- 积分限幅(
integral_limit):防止长时间偏差累积成积分饱和; - 输出限幅(对应
max_speed、max_vertical_speed):限制速度指令大小,避免高速冲刺。
5. 程序结构
| 文件 | 作用 |
|---|---|
scripts/pid_tracker.py |
主节点:起飞、按航点循环执行 PID 跟踪、记录日志、输出指标 |
scripts/compare_builtin.py |
对照组:改用模拟器内置位置接口 moveToPositionAsync 飞同样的航点 |
scripts/plot_tracking.py |
读取日志 CSV,绘制轨迹对比图、误差曲线、指标柱状图与增益对比图 |
scripts/road_mission.py |
解析 OpenDRIVE 地图(.xodr)生成“沿道路飞行”的航点 |
config/params.yaml |
连接参数、飞行参数、PID 增益、四套航点序列 |
scripts/check_link.py |
连接自检:先测 TCP 端口,再按同一套参数发一次 RPC,把“端口通但 RPC 超时”定位到具体环节 |
launch/main.launch |
一键启动入口,支持命令行覆盖任务名、PID 增益与载具名 |
上表的脚本与配置都是本实验为“航点跟踪”这一任务编写的,随本包一起提交;包骨架(CMakeLists.txt、package.xml)、启动方式与编译流程沿用本仓库 air 板块其他实验的做法,见建立虚拟机和空域载具之间的连接。编码过程中使用 AI 大模型辅助(方案讨论、代码与文档起草、问题排查),本文的所有数据均为本人实测。
6. 参数说明
| 参数 | 默认值 | 说明 |
|---|---|---|
airsim/ip |
192.168.237.1 |
宿主机 VMnet8 地址,每台机器不同 |
airsim/vehicle_name |
SimpleFlight |
载具名(OpenHUTB 默认值;AirSim Blocks 里为 Drone1,用 vehicle:= 覆盖) |
airsim/timeout |
30.0 |
单次 AirSim RPC 的超时时间(秒)。模拟器还在加载场景、被按 P 暂停或宿主机繁忙时,一次调用可能要几秒才返回,10 秒容易误报 Request timed out,故放宽到 30 秒 |
flight/takeoff_altitude |
3.0 |
起飞后稳定悬停的高度(米) |
flight/waypoint_tolerance |
0.25 |
判定“到达航点”的球半径(米) |
flight/control_rate |
20.0 |
PID 控制与采样频率(Hz) |
flight/max_speed |
2.0 |
水平速度上限(米/秒) |
flight/max_vertical_speed |
1.0 |
垂直速度上限(米/秒) |
flight/waypoint_timeout |
20.0 |
单个航点的超时时间(秒) |
flight/settle_time |
1.0 |
到达后继续悬停的时间,用于统计稳态误差(秒) |
pid/kp、pid/ki、pid/kd |
1.0、0.05、0.2 |
PID 增益(命令行可覆盖) |
pid/integral_limit |
1.0 |
积分限幅 |
7. 运行方法
编译并载入工作空间(本仓库 air 板块实验的通用流程,和空域载具八叉树三维寻路的环境配置与前置准备一致):本实验用的是 ROS 1 Noetic + catkin,工作空间用 catkin_make 编译,每开一个新终端都要 source devel/setup.bash 之后才能 roslaunch;ROS 安装、依赖与工作空间的建立见环境配置与前置准备,Python 客户端安装与端口连通性检查见建立虚拟机和空域载具之间的连接:
cd ~/catkin_ws
catkin_make
source devel/setup.bash
准备(宿主机,OpenHUTB 模拟器):
cd <hutb 安装目录>
CarlaUE4.exe -quality-level=Low
等城市场景加载出来(首次约 1~3 分钟),先点一下模拟器窗口让它获得焦点,再按 Ctrl+V 切到 AirSim 无人机模式——四旋翼出现在街道上,此时 41451 端口才就绪。按 R 可重开关卡(之后要再按一次 Ctrl+V)。
准备(次选,AirSim 1.8.1 Blocks):进入 Blocks\WindowsNoEditor 目录运行 Blocks.exe,确认左上角显示 Loaded settings from ...;该场景的载具名是 Drone1,启动命令需要加 vehicle:=Drone1。
四种任务(roslaunch 会自动启动 ROS Master,无需单独运行 roscore):
roslaunch uav_waypoint_tracking main.launch mission:=hover_step
roslaunch uav_waypoint_tracking main.launch mission:=rectangle
roslaunch uav_waypoint_tracking main.launch mission:=spiral
roslaunch uav_waypoint_tracking main.launch mission:=road_town10hd
第四条 road_town10hd 是沿 OpenDRIVE 道路飞行的任务(航点从地图文件生成),第 9 节。
参数整定(命令行覆盖增益,日志文件名会自动带上增益,便于对比):
roslaunch uav_waypoint_tracking main.launch mission:=rectangle kp:=0.5 ki:=0.0 kd:=0.1
对照组(模拟器内置位置接口,注意要关掉 PID 节点):
roslaunch uav_waypoint_tracking main.launch mission:=rectangle run_pid:=false run_builtin:=true
出图(读取 ~/uav_waypoint_tracking_logs 下的日志):
rosrun uav_waypoint_tracking plot_tracking.py --mission rectangle --out ~/uav_waypoint_tracking_logs/figs
7.1 连接自检
scripts/check_link.py 用与两个节点完全相同的参数(config/params.yaml 的
airsim/ip、airsim/vehicle_name、airsim/timeout)把“连不上”拆成几段分别测,
避免在“端口通”和“能控制飞机”之间误判:
# 在工作空间里跑;不需要 roscore,也不会解锁或起飞
python3 src/air/uav_waypoint_tracking/scripts/check_link.py
# 不改参数文件,临时换一个地址测
python3 check_link.py --ip 192.168.237.1 --vehicle SimpleFlight --timeout 30
它依次检查三件事,并把结论落到具体环节:
- TCP 端口:用
socket.connect_ex连ip:41451,区分“超时/包被丢弃” (防火墙)、“连接被拒绝”(模拟器没进 AirSim 无人机模式)与“连通”; - RPC 应答:用
airsim客户端发一次getMultirotorState,超时取airsim/timeout,并打印这次调用实际花了多少秒——Request timed out正是出在这一步; - 载具名与模拟器状态:列出模拟器里的载具名与参数比对, 再隔 0.5 秒取一次位置,判断模拟器是否被暂停。
[1/4] 目标 192.168.237.1:41451    载具 SimpleFlight    超时 30.0 秒
      airsim 客户端版本: 1.8.1
[2/4] TCP 端口连通(耗时 0.01 秒)
[3/4] RPC 应答正常(getMultirotorState 耗时 0.03 秒),位置 NED = (-0.02, 1.51, 24.94)
[4/4] 载具名核对通过:模拟器载具列表 ['SimpleFlight']
      模拟器状态正常:0.5 秒内位置变化 0.000 米
连接自检通过,可以运行 roslaunch uav_waypoint_tracking main.launch
任何一步不通过都会打印该步的判定与处理办法;全部通过时退出码为 0, 否则为 1,便于放进脚本里当前置检查。排查思路见第 13 节。
8. 运行效果
日志默认写在 ~/uav_waypoint_tracking_logs/,每一行是一次采样:
t, wp, x_ref, y_ref, z_ref, x, y, z, ex, ey, ez, dist, phase
指标定义如下,便于复现与对比:
| 指标 | 定义 |
|---|---|
| 到达时间 | 从开始飞往该航点起,到三维距离首次小于 0.25 米所经历的时间 |
| 稳态误差 | 判定到达后,继续悬停 1 秒内位置误差的平均值 |
| 超调量 | 沿“起点 → 目标”方向的位移最大超出量占该段总距离的百分比 |
| 轨迹 RMS 误差 | 实际轨迹到期望折线路径的均方根距离,另给出水平与高度分量 |
单点阶跃(hover_step,默认增益):
| 航点 | 到达时间 (s) | 稳态误差 (m) | 超调 (%) |
|---|---|---|---|
| 1 | 1.95 | 0.107 | 10.3 |
轨迹 RMS 误差:总 0.165 m(水平 0.049 m,高度 0.158 m)。
矩形任务(rectangle,默认增益 、、):
| 航点 | 目标位置 (x, y, z) | 到达时间 (s) | 稳态误差 (m) | 超调 (%) |
|---|---|---|---|---|
| 1 | (2.00, 2.00, 3.00) | 2.15 | 0.185 | 11.5 |
| 2 | (2.00, -2.00, 3.00) | 3.10 | 0.205 | 7.7 |
| 3 | (-2.00, -2.00, 3.00) | 3.00 | 0.205 | 8.1 |
| 4 | (-2.00, 2.00, 3.00) | 3.00 | 0.213 | 8.3 |
| 5 | (0.00, 0.00, 3.00) | 2.25 | 0.230 | 11.6 |
轨迹 RMS 误差:总 0.211 m(水平 0.187 m,高度 0.098 m)。
螺旋任务(spiral,默认增益):
| 航点 | 到达时间 (s) | 稳态误差 (m) | 超调 (%) |
|---|---|---|---|
| 1 | 1.80 | 0.097 | 8.5 |
| 2 | 1.90 | 0.103 | 10.0 |
| 3 | 1.90 | 0.104 | 9.4 |
| 4 | 2.00 | 0.125 | 11.7 |
| 5 | 2.05 | 0.131 | 11.4 |
| 6 | 2.10 | 0.134 | 10.4 |
| 7 | 4.30 | 0.156 | 2.8 |
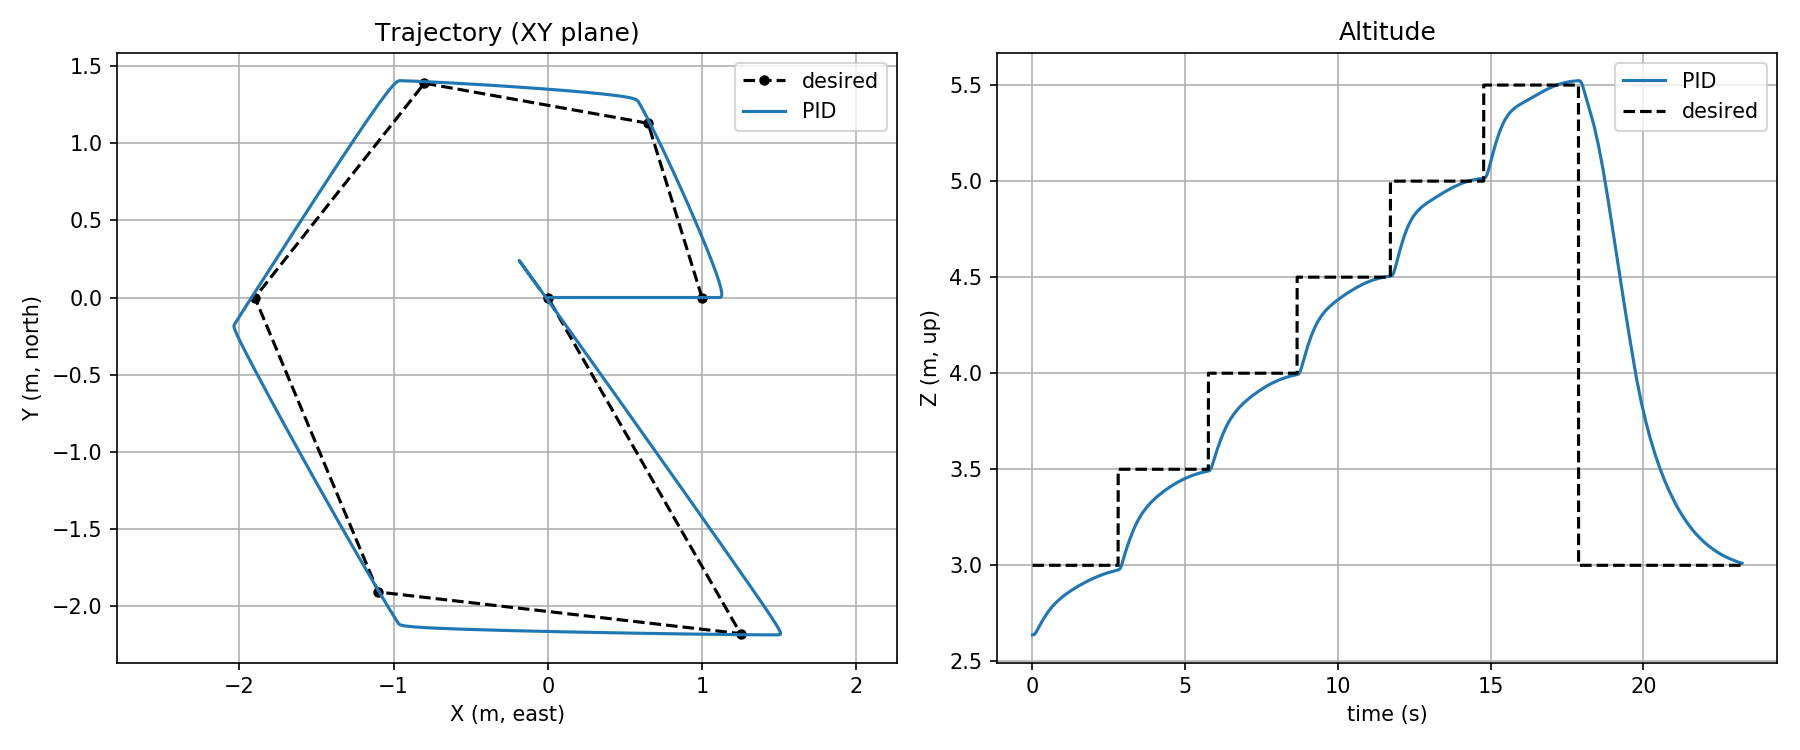
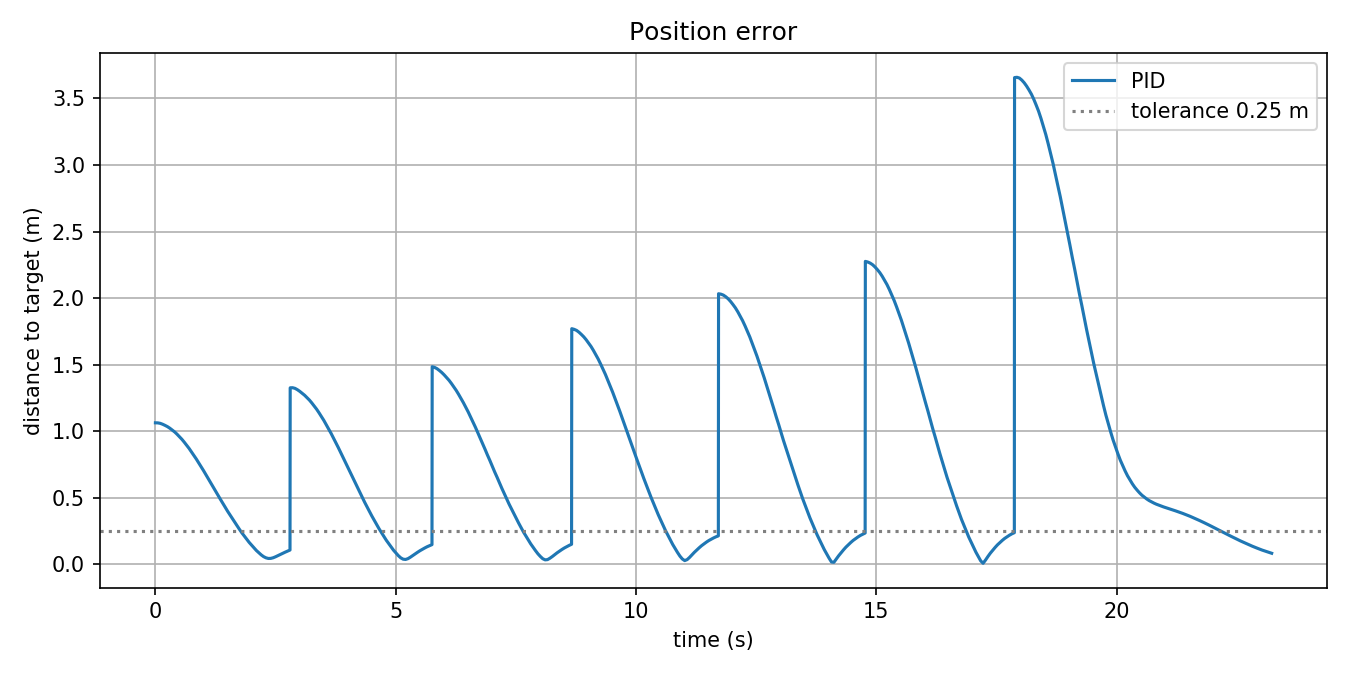
轨迹 RMS 误差:总 0.198 m(水平 0.150 m,高度 0.128 m)。第 7 个航点是从 (1.25, -2.18, 5.50) 返回原点的长距离下降段,用时最长但超调最小——距离越远,减速时间越充足。
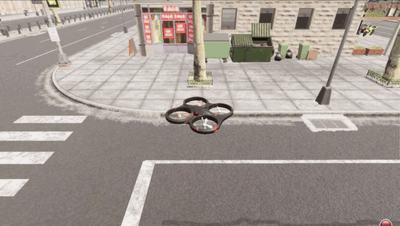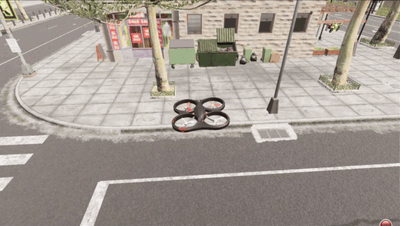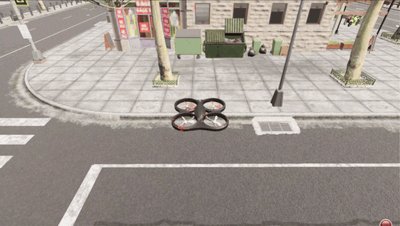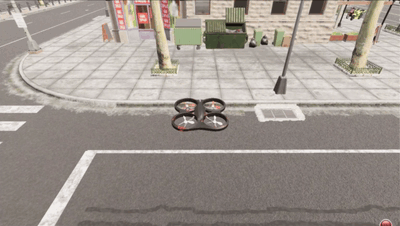
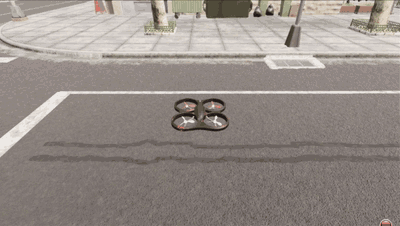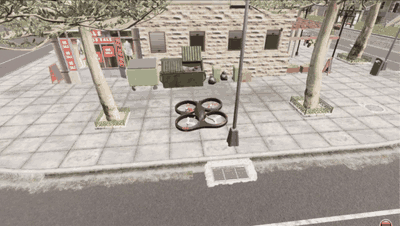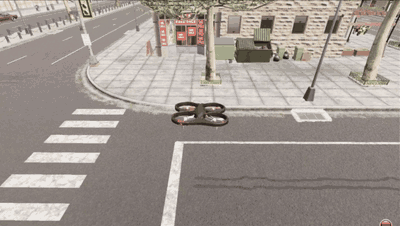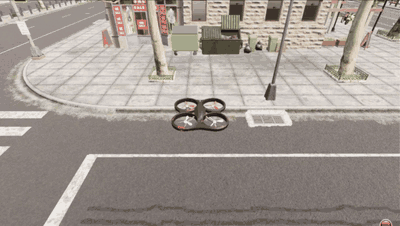
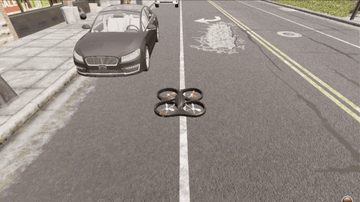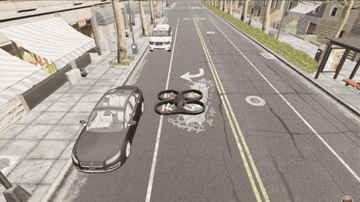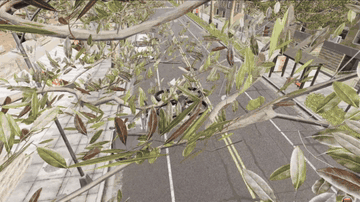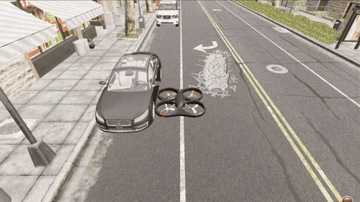
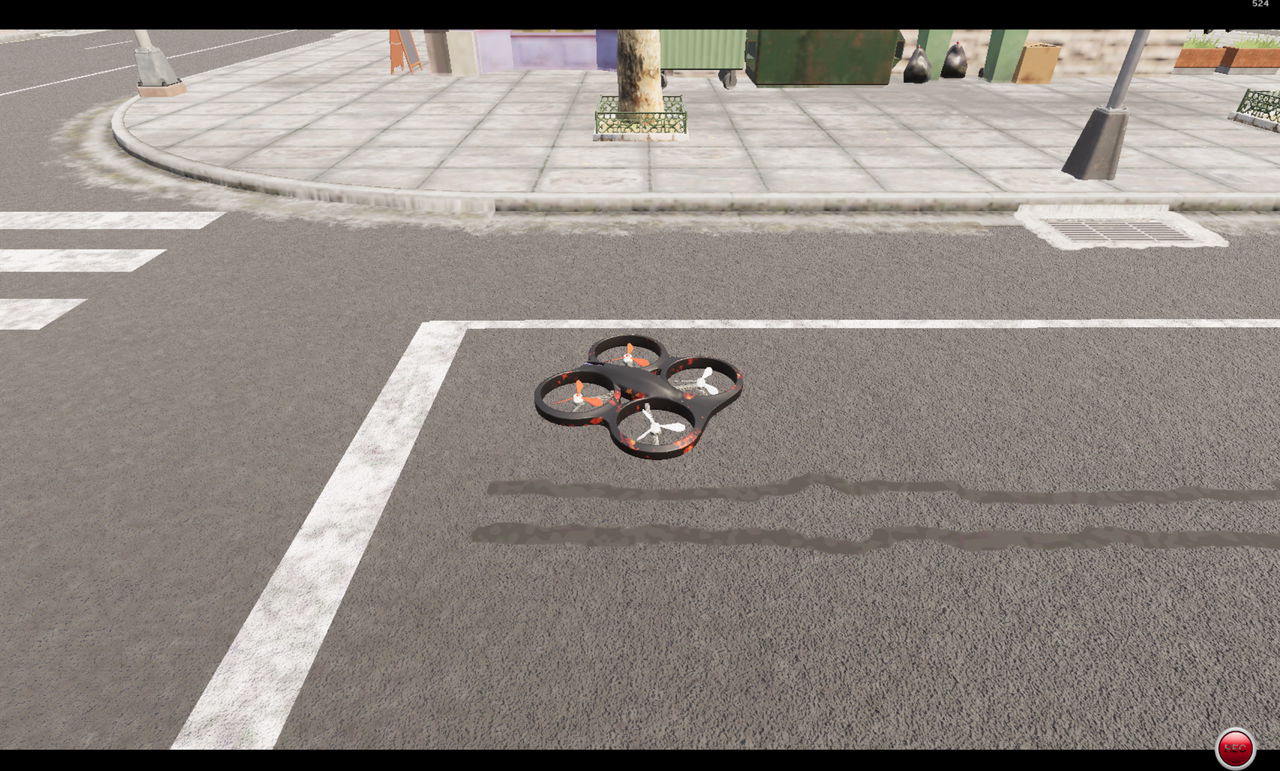
轨迹与误差(以螺旋任务为例),以及实际飞行画面:
9. 沿 OpenDRIVE 道路飞行
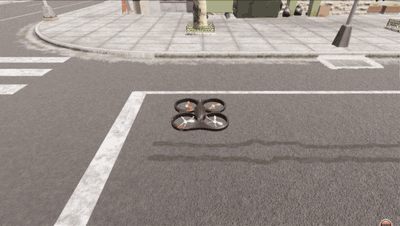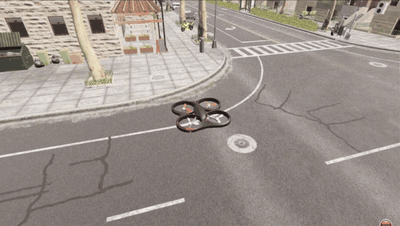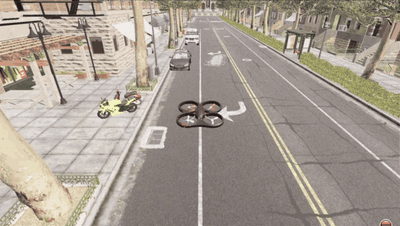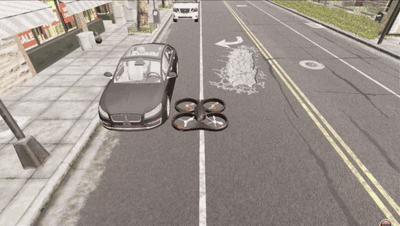
前几节的任务都是人工给定的几何航点。OpenHUTB 场景自带道路数据(每张地图都有对应的 .xodr 文件),把道路中心线取出来当航点,就能让四旋翼沿着街道上方飞行。
航点生成:包里的 scripts/road_mission.py 直接解析 .xodr(只用 Python 标准库),支持 line 与 arc 两类几何,按固定间距采样中心线,再换算成本包的任务格式。之所以不用 CARLA 的 Python 客户端去问路网:本版 OpenHUTB 切到 AIR 游戏模式后没有可用的 CARLA episode,切回 CARLA 模式时响应里又混有非 UTF-8 字符串、客户端解码会失败;直接读地图文件既不需要额外依赖,结果也能稳定复现。
python3 road_mission.py --xodr <hutb>/CarlaUE4/Content/Carla/Maps/OpenDrive/Town10HD.xodr \
    --nearest-to-home --mapping direct --flip-north --flip-east \
    --home "-0.02 1.51" --altitude 3.0 --spacing 6 --offset-east 5 \
    --name road_town10hd --out road_town10hd.yaml
三点说明:
- 坐标换算:OpenDRIVE 用 x 向东、y 向北,AirSim 用 NED(x 向北、y 向东);实测这里是“直通 + 两轴都取负”,即
--mapping direct --flip-north --flip-east; - 东向 5 米标定偏移:无人机起飞点与地图原点并不严格重合,加上人行道宽度带来的横向残差,航线会落在人行道上;用
--offset-east 5修正后正好压在车道上方; - 上面这条命令输出的
road_town10hd.yaml就是本包的 missions 片段,已经粘贴进config/params.yaml的missions.road_town10hd,可直接用mission:=road_town10hd运行(第 7 节)。
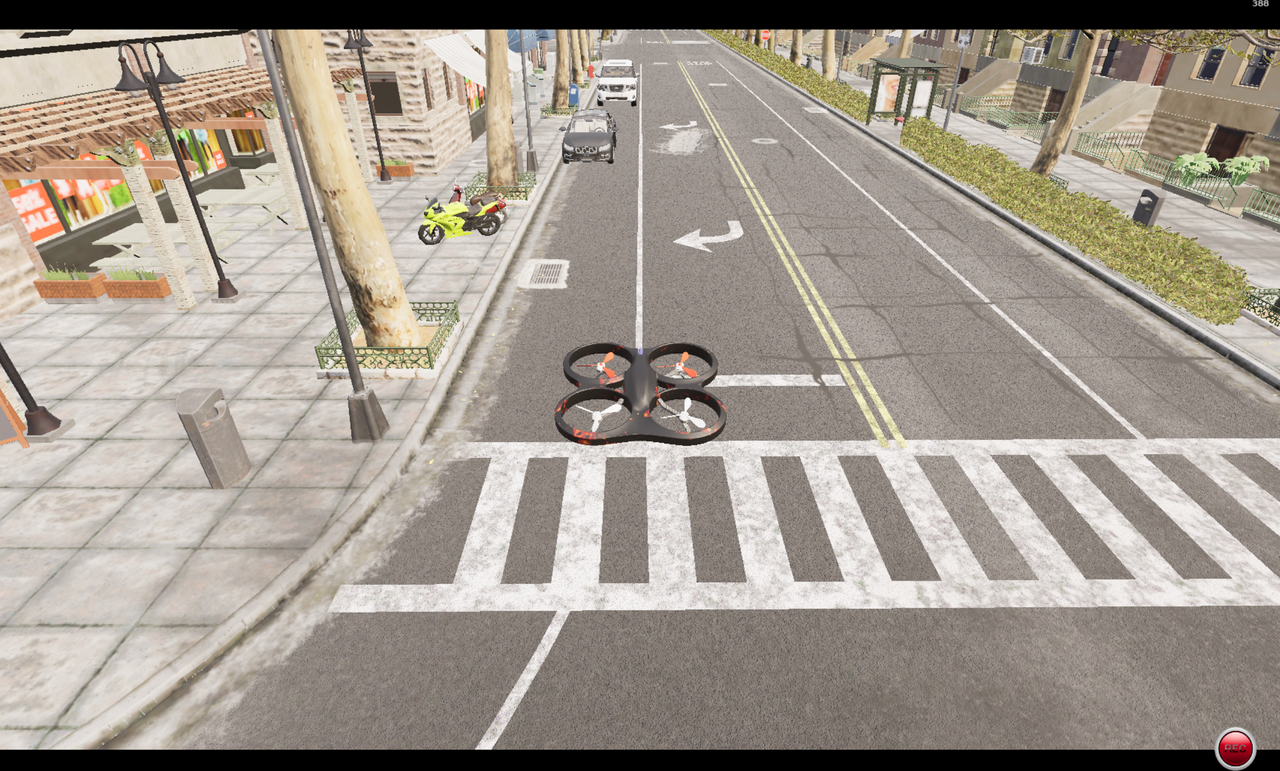
实测结果(起飞点 NED (1.12, -1.77, 24.94);航线 6 个航点、总长约 35 米、高度 3 米):
| 航点 | 到达时间 (s) | 稳态误差 (m) | 超调 (%) |
|---|---|---|---|
| 1 | 12.30 | 0.210 | 1.5 |
| 2 | 3.95 | 0.217 | 5.8 |
| 3 | 3.75 | 0.200 | 6.0 |
| 4 | 3.75 | 0.208 | 6.1 |
| 5 | 3.75 | 0.200 | 6.0 |
| 6 | 3.75 | 0.208 | 6.1 |
轨迹 RMS 误差:总 0.813 m(水平 0.810 m,高度 0.073 m),采样 754 点。第 1 个航点在 17 米外、还要从悬停加速,所以用时最长;之后每段 6 米、用时稳定在 3.75 秒。横向误差 0.81 米相对 3.5 米宽的车道而言,足以稳定保持在路面上方。
10. 参数整定对比
在矩形任务上更换三组增益,其余条件完全不变:
| 增益组合 | 平均到达时间 (s) | 平均稳态误差 (m) | 平均超调 (%) | 轨迹 RMS 误差 (m) |
|---|---|---|---|---|
| 弱: | 4.26 | 0.126 | 0.0 | 0.094 |
| 默认: | 2.70 | 0.208 | 9.5 | 0.211 |
| 强: | 2.46 | 0.455 | 18.1 | 0.361 |
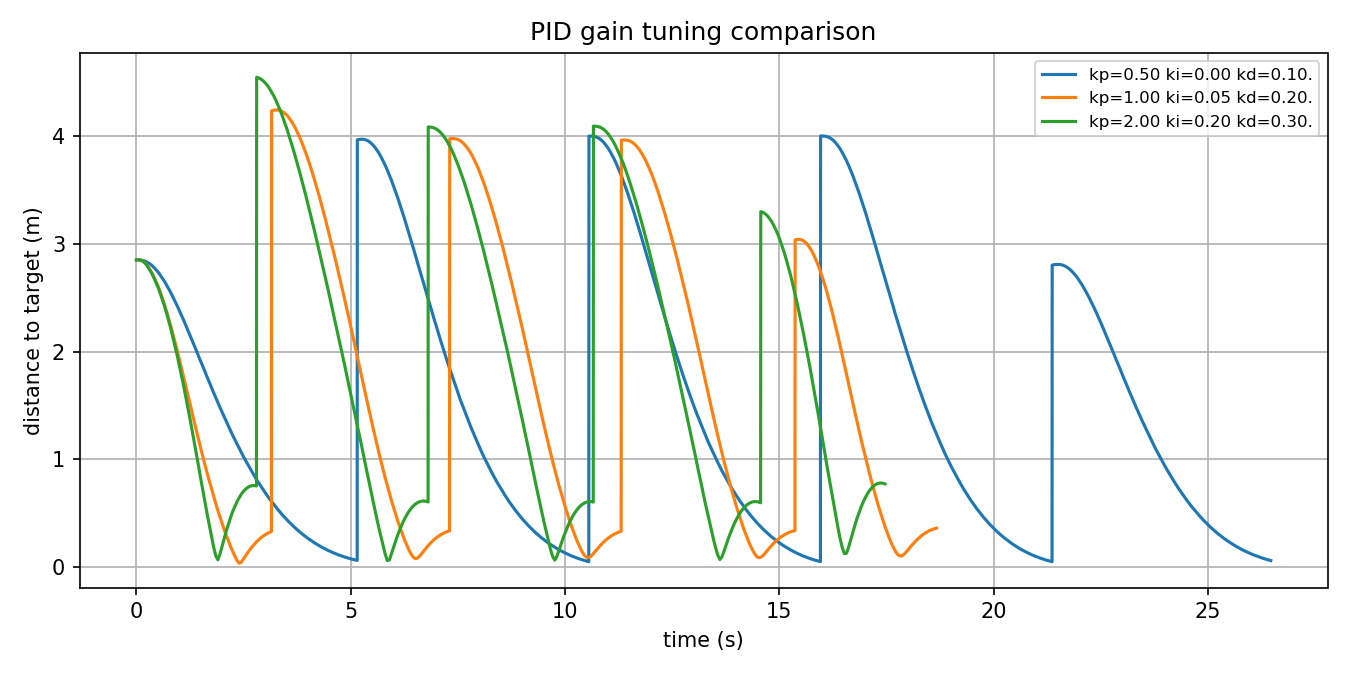
结论:
- 弱增益:飞得最慢(平均 4.26 秒),但超调为 0、轨迹最贴合期望路径(RMS 仅 0.095 m,水平方向 0.012 m),属于“稳但不快”;
- 强增益:飞得最快(2.46 秒),但超调达到 18%,稳定段的平均误差反而最大(0.456 m)——飞机冲过目标后需要反复修正;
- 默认增益:居中,是“够用但不极致”的折中;
- 这组数据直观展示了控制工程中的经典取舍:提高响应速度通常以牺牲平稳性与精度为代价。实际使用中应按任务选择,例如“航拍取景”可偏向平稳,“快速巡检”可偏向快速。
11. 与模拟器内置位置接口对比
compare_builtin.py 使用模拟器内置的 moveToPositionAsync(AirSim 接口)飞同样的航点。两者的速度上限(2 m/s)、到达判据(0.25 m)、控制与采样频率完全一致,数据可直接比较:
| 指标 | 自研 PID(默认增益) | 内置位置接口 |
|---|---|---|
| 按时收敛的航点 | 5 / 5 | 3 / 5 |
| 平均到达时间 (s) | 2.70 | 2.70(仅统计收敛的 3 个航点) |
| 平均稳态误差 (m) | 0.208 | 0.537 |
| 平均超调 (%) | 9.5 | 21.4 |
| 轨迹 RMS 误差 (m) | 0.211 | 0.493 |
| 高度方向 RMS (m) | 0.098 | 0.370 |
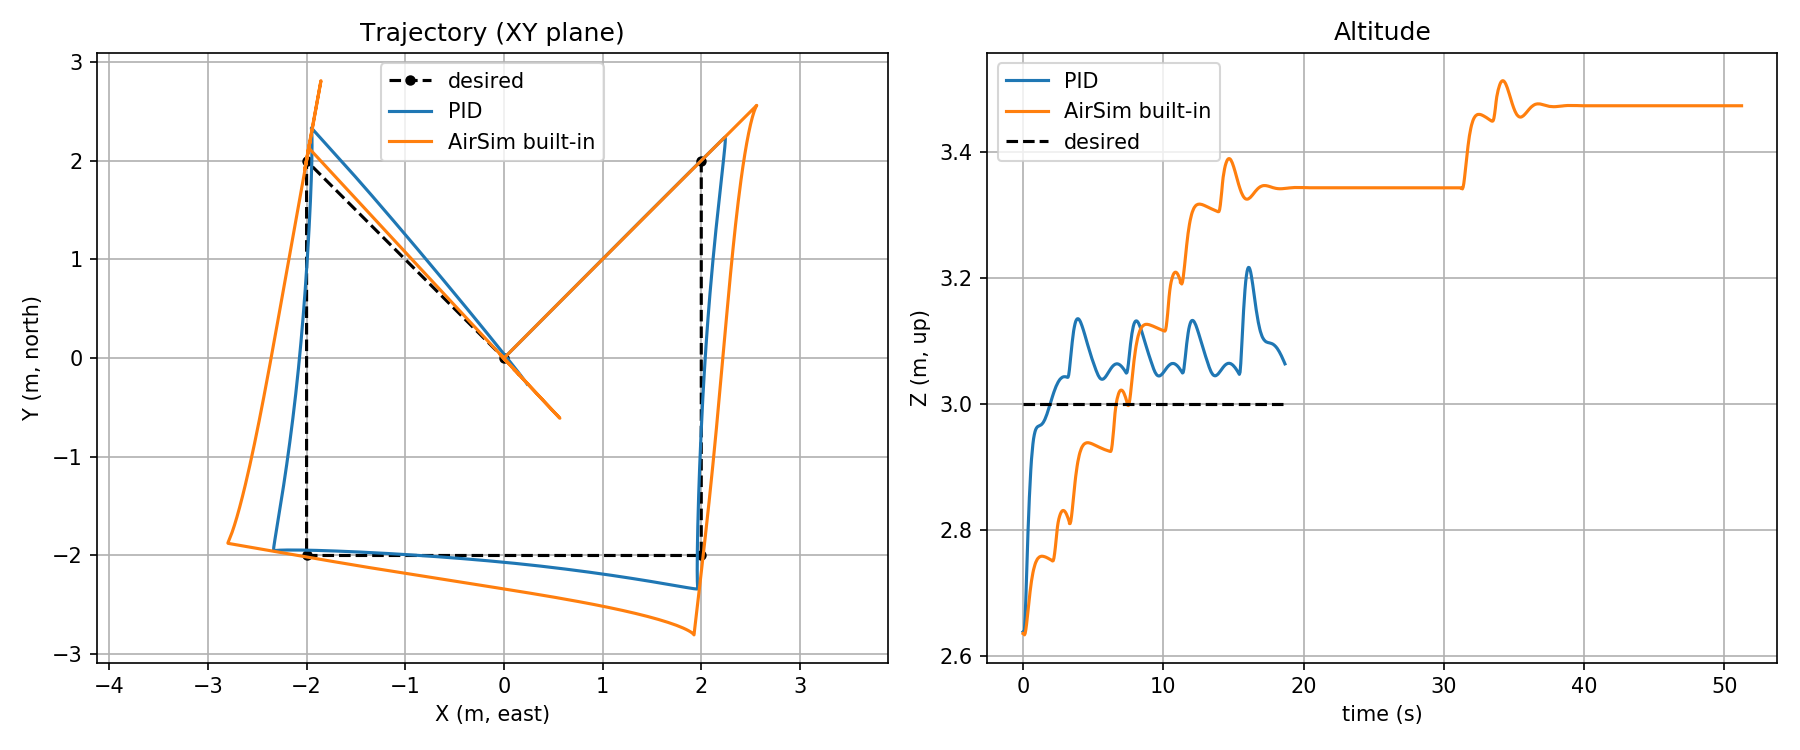
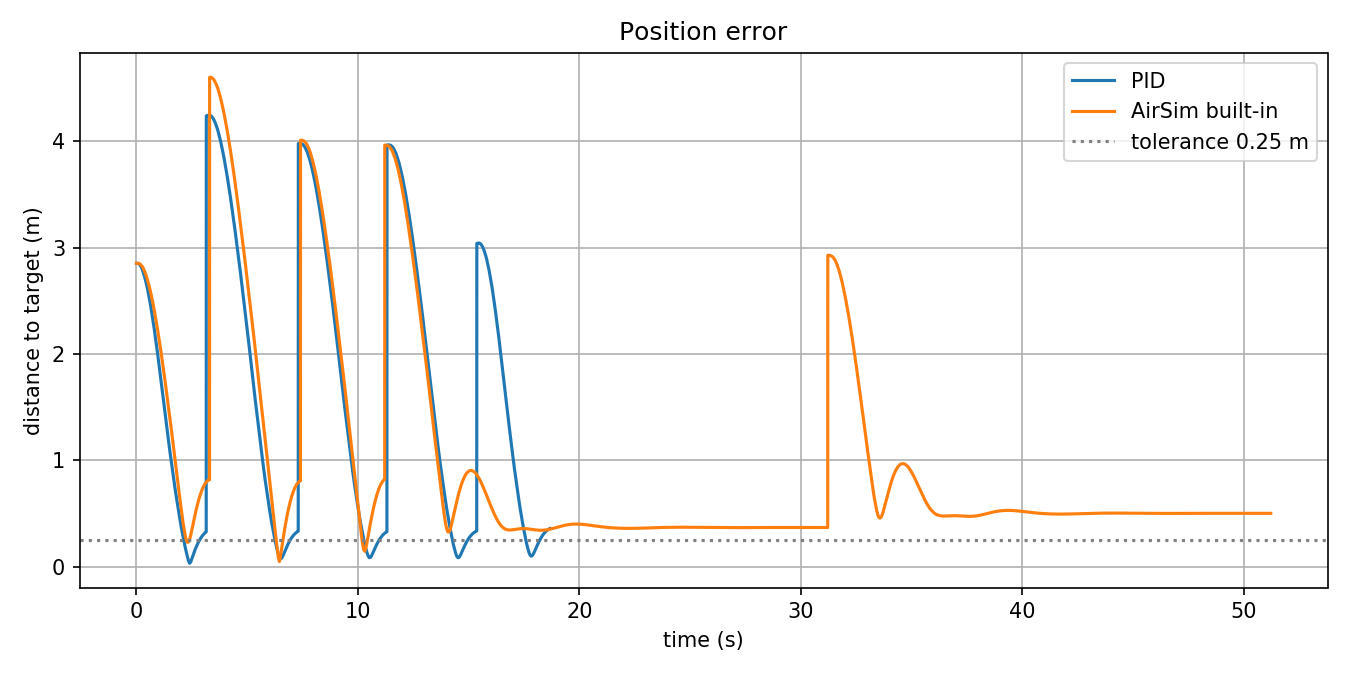
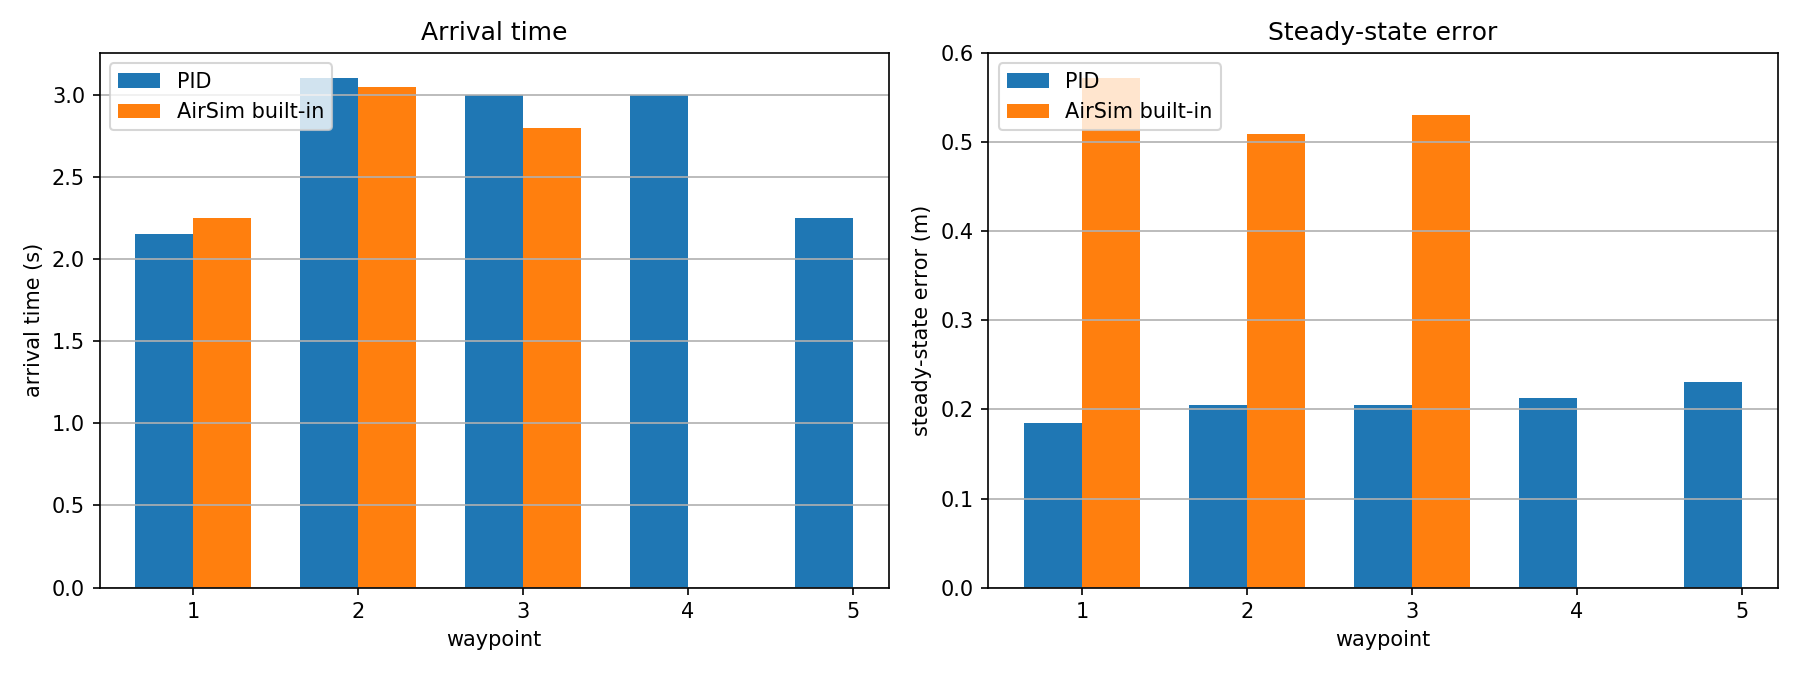
从高度子图可以看到关键差异:内置接口在高度方向存在系统性偏差(高度 RMS 误差 0.370 m,稳定后停在目标高度上方约 0.4 米处)。由于到达判据是三维距离小于 0.25 米,仅高度这一项偏差就使第 4、5 个航点在 20 秒超时时间内无法进入容差范围;而自研 PID 含积分项,能把恒定偏差压到 0.2 米以内(平均稳态误差 0.208 m)。
两点说明:
- 内置接口是面向通用场景的固定增益控制器,本实验没有对它做任何调参;自研 PID 则是针对本任务整定过的,这是结果差异的主要原因;
- 第 4、5 个航点的“超时”记为
nan(未收敛),而不是取一个偏小的值——这是有意为之,避免用平均值掩盖未完成的情况。
12. 局限与后续改进
本实验的结果并非完美,以下几点是已知不足,也是后续可以继续深入的方向:
- 高度方向仍有残差:默认增益下高度 RMS 误差约 0.10~0.16 m,比水平方向偏大。主要原因是垂直通道增益偏软,后续可单独整定垂直通道;
- 到达判据为固定球半径:0.25 m 的容差对近、远航点一视同仁,远航点的超调因此更明显,可改为与距离相关的动态容差;
- 对比只做了一档速度:与内置位置接口的对比固定了 2 m/s 的速度上限。若降到 1 m/s,内置接口的表现预计会明显改善(本实验的弱增益组已能间接印证),这一点留作后续工作;
- 未考虑风扰与状态估计噪声:全部数据在无风、理想状态估计下采集,加入扰动后的鲁棒性仍需进一步实验;
- 道路航线只取了一条:第 9 节已经实现“沿 OpenDRIVE 道路飞行”,但目前只用了离起飞点最近的一条道路(约 35 米)。后续可把多条道路按拓扑串成长航线,并让飞行高度跟随路面起伏,做成更接近真实任务的“路网巡检”。
13. 常见问题
| 现象 | 原因与处理 |
|---|---|
confirmConnection 超时或 Connected! 不出现 |
宿主机模拟器未启动、防火墙未放行 41451,或 params.yaml 里的 IP 不是宿主机 VMnet8 地址 |
| 程序停在“已连接”之后、飞机不动 | 模拟器被暂停:在模拟器窗口按一下 P 键恢复(窗口左上角 FPS 数字应持续跳动) |
| 航点频繁超时 | 目标太远或增益过小;可调大 max_speed、放宽 waypoint_tolerance,或增大 kp |
报 Request timed out(msgpackrpc.error.TimeoutError),而 connect_ex 返回 0、端口明明通着 |
TCP 连得上,说明是 AirSim 的 RPC 没在规定时间内应答,不是网络不通。先跑连接自检:python3 scripts/check_link.py(它按 config/params.yaml 的同一套参数探测)。再按结论逐项排查:① 场景还在加载——Ctrl+V 切到无人机模式后等几十秒再跑;② 模拟器被暂停(左上角 FPS 数字不动)——在模拟器窗口按 P 恢复;③ airsim/ip 填错——用 ip route \| grep default 核对宿主机 VMnet8 地址;④ 上一次实验的 RPC 还堵着、节点没退干净——重启模拟器再跑;⑤ 确实需要更长等待时,把 config/params.yaml 的 airsim/timeout 再调大(默认已是 30 秒) |
| 到达目标后仍来回摆动 | 增益偏大(参考第 10 节强增益组);减小 kp 或增大 kd |
| 高度始终差零点几米 | 尝试增大 ki 并适当提高 integral_limit,用积分消除恒定偏差 |
| 场景里出现汽车而不是四旋翼 | 模拟器停在 CARLA 车辆模式,在窗口里按 Ctrl+V 切到 AirSim 无人机模式;AirSim Blocks 下则检查 settings.json 的 SimMode 与 Vehicles |
报 Vehicle API for 'XXX' is not available |
载具名不对:OpenHUTB 里是 SimpleFlight,AirSim Blocks 里是 Drone1,用 vehicle:= 覆盖 |
| 无人机起飞后先“爬升十几米”才到 3 米 | 说明用的是绝对高度而不是相对起飞点的高度,第 2 节“坐标原点” |
出图时报 could not convert string to float |
glob 把 *_metrics.csv 也当成了轨迹日志,见 plot_tracking.py 里的过滤条件 |
14. 参考
- OpenHUTB 组织与模拟器:https://github.com/OpenHUTB
- OpenHUTB 模拟器文档(CarlaAir 快速入门 / Windows 发行版):https://openhutb.github.io/air_doc/
- 文档书写规范(行内公式用
\(...\)、行间公式用$$...$$):https://github.com/OpenHUTB/doc - AirSim 官方文档:https://microsoft.github.io/AirSim/
- AirSim 多旋翼 API 说明:https://microsoft.github.io/AirSim/apis/
- 本仓库相关文档:建立虚拟机和空域载具之间的连接、基于 ROS 消息解耦的无人机键盘遥控
本文档与配套代码在编写过程中使用了 AI 大模型辅助(需求分析、方案讨论、代码与文档起草、问题排查)。文档中的全部数据均在 OpenHUTB 模拟器(hutb v2.10.0)上实测采集,作者对提交内容的正确性与完整性负全部责任。